14. Estrutura do Dataset e Inspeção de Qualidade
Capítulo 14 do Curso para Iniciantes em IA Física da Seeed — o que é realmente armazenado em disco, os quatro padrões de qualidade, reprodução e inspeção de imagens, e o que fazer quando problemas são encontrados.
14.1 Estrutura do Dataset: O Que é Realmente Armazenado em Disco
14.1 Estrutura do Dataset: O Que é Realmente Armazenado em Disco
O dataset gravado no Capítulo 13, seeed_rebot_b601_rs/test, fica assim em disco:
~/.cache/huggingface/lerobot/seeed_rebot_b601_rs/test/
├── data/
│   └── chunk-000/
│       └── file-000.parquet          ← All numeric frames (state / action / timestamps)
├── videos/
│   ├── observation.images.front/
│   │   └── chunk-000/
│   │       └── file-000.mp4          ← Overhead camera: 50 videos concatenated
│   └── observation.images.wrist/
│       └── chunk-000/
│           └── file-000.mp4          ← Wrist camera: same
└── meta/
    ├── info.json                     ← Info: version, fps, total frames, feature definitions
    ├── stats.json                    ← Stats: mean/variance/extremes per feature
    ├── tasks.parquet                 ← Task description table
    └── episodes/
        └── chunk-000/
            └── file-000.parquet      ← Profile card for each Episode
Três formatos de armazenamento, cada um para um tipo de dado:
| Formato | O que armazena | Por quê |
|---|---|---|
| Vídeo MP4 | Todos os frames de imagem de ambas as câmeras | Imagens ocupam >90% do tamanho do dataset; compressão de vídeo economiza de 1 a 2 ordens de magnitude em relação a imagens por frame. |
| Tabela Parquet | Valores numéricos por frame: estado, ação, timestamps, índices | Armazenamento colunar; ler "todos os valores da junta 3" não exige carregar o arquivo inteiro. |
| Metainfo | Definições de estrutura, estatísticas, tarefas, índice de episódios | Carregadores e programas de treinamento leem isto primeiro para saber como interpretar os outros dois. |
14.2 O Que Conta Como Dados "Bons": Quatro Padrões de Qualidade
14.2 O Que Conta Como Dados "Bons": Quatro Padrões de Qualidade
Para julgar se um dataset está pronto para treinamento, observe quatro dimensões:
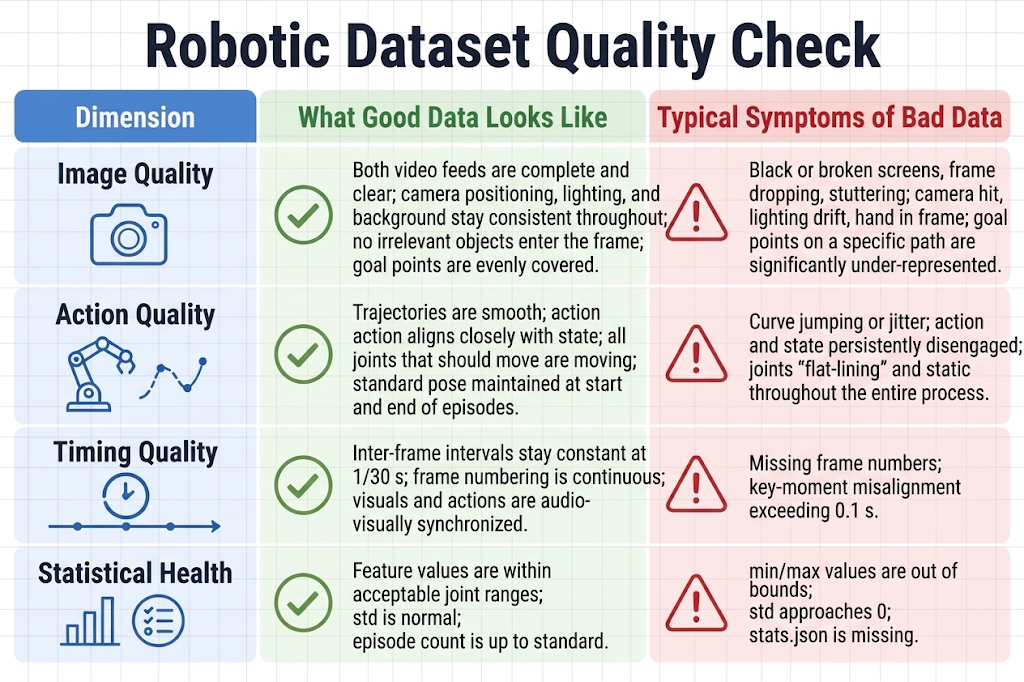
14.3 Reprodução e Inspeção de Imagens
14.3 Reprodução e Inspeção de Imagens
Para reprodução de visualização use lerobot-dataset-viz; para reprodução em robô real use lerobot-replay. Para reprodução em robô real, use Episódio 0, um no meio e o último: o primeiro verifica a correção do fluxo de trabalho, o do meio verifica deriva de estado, o último revela mais facilmente queda de qualidade relacionada à fadiga.
Durante a reprodução, verifique com base nestes critérios:
- Ambos os feeds de câmera presentes; sem telas pretas, artefatos ou streams congelados.
- Imagens nítidas e bem expostas; bloco e garra sempre visíveis.
- Ações sincronizadas com as imagens: no momento em que a garra fecha, ela deve estar tocando o bloco.
- Começa na pose inicial padrão, termina satisfazendo as condições de término.
14.4 O Que Fazer Quando Problemas São Encontrados
14.4 O Que Fazer Quando Problemas São Encontrados: Excluir, Complementar ou Regravar Todo o Conjunto
Três caminhos quando problemas são encontrados:
- Alguns poucos Episódios ruins (por exemplo, Episódios 3 e 17 estão borrados) → exclua esses 2, depois grave mais 2.
- Problemas em todo o lote (por exemplo, metade tem iluminação diferente, o lote inteiro tem dessincronização de áudio e vídeo) → não faça remendos, regrave todo o conjunto. Um dataset remendado prejudica mais o modelo do que ter menos dados.
Dois fatos sobre exclusão: após a exclusão, a ferramenta reconstrói automaticamente o dataset — os episódios são renumerados de forma consecutiva, stats.json é recalculado; você não precisa corrigir nada manualmente. Seja excluindo ou complementando, a ferramenta regenera os metadados.