17. Inferência em Robô Real, Avaliação e Iteração de Dados
Capítulo 17 do Curso para Iniciantes em IA Física da Seeed — fluxo de dados de inferência, pré-processamento e desnormalização, início da inferência, execução de blocos de ações, segurança, avaliação da taxa de sucesso, teste de generalização, análise de falhas e coleta de dados orientada por falhas .
17.1 Fluxo de Dados de Inferência
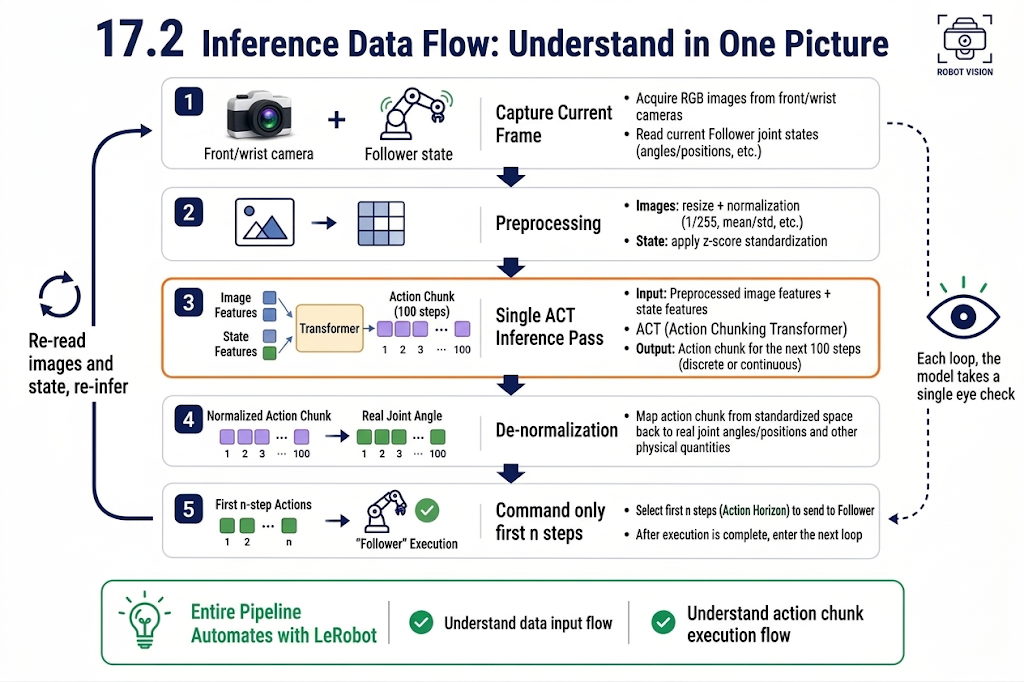
17.1 Fluxo de Dados de Inferência: Entenda em Um Diagrama
17.2 Pré-processamento e Desnormalização
17.2 Pré-processamento e Desnormalização
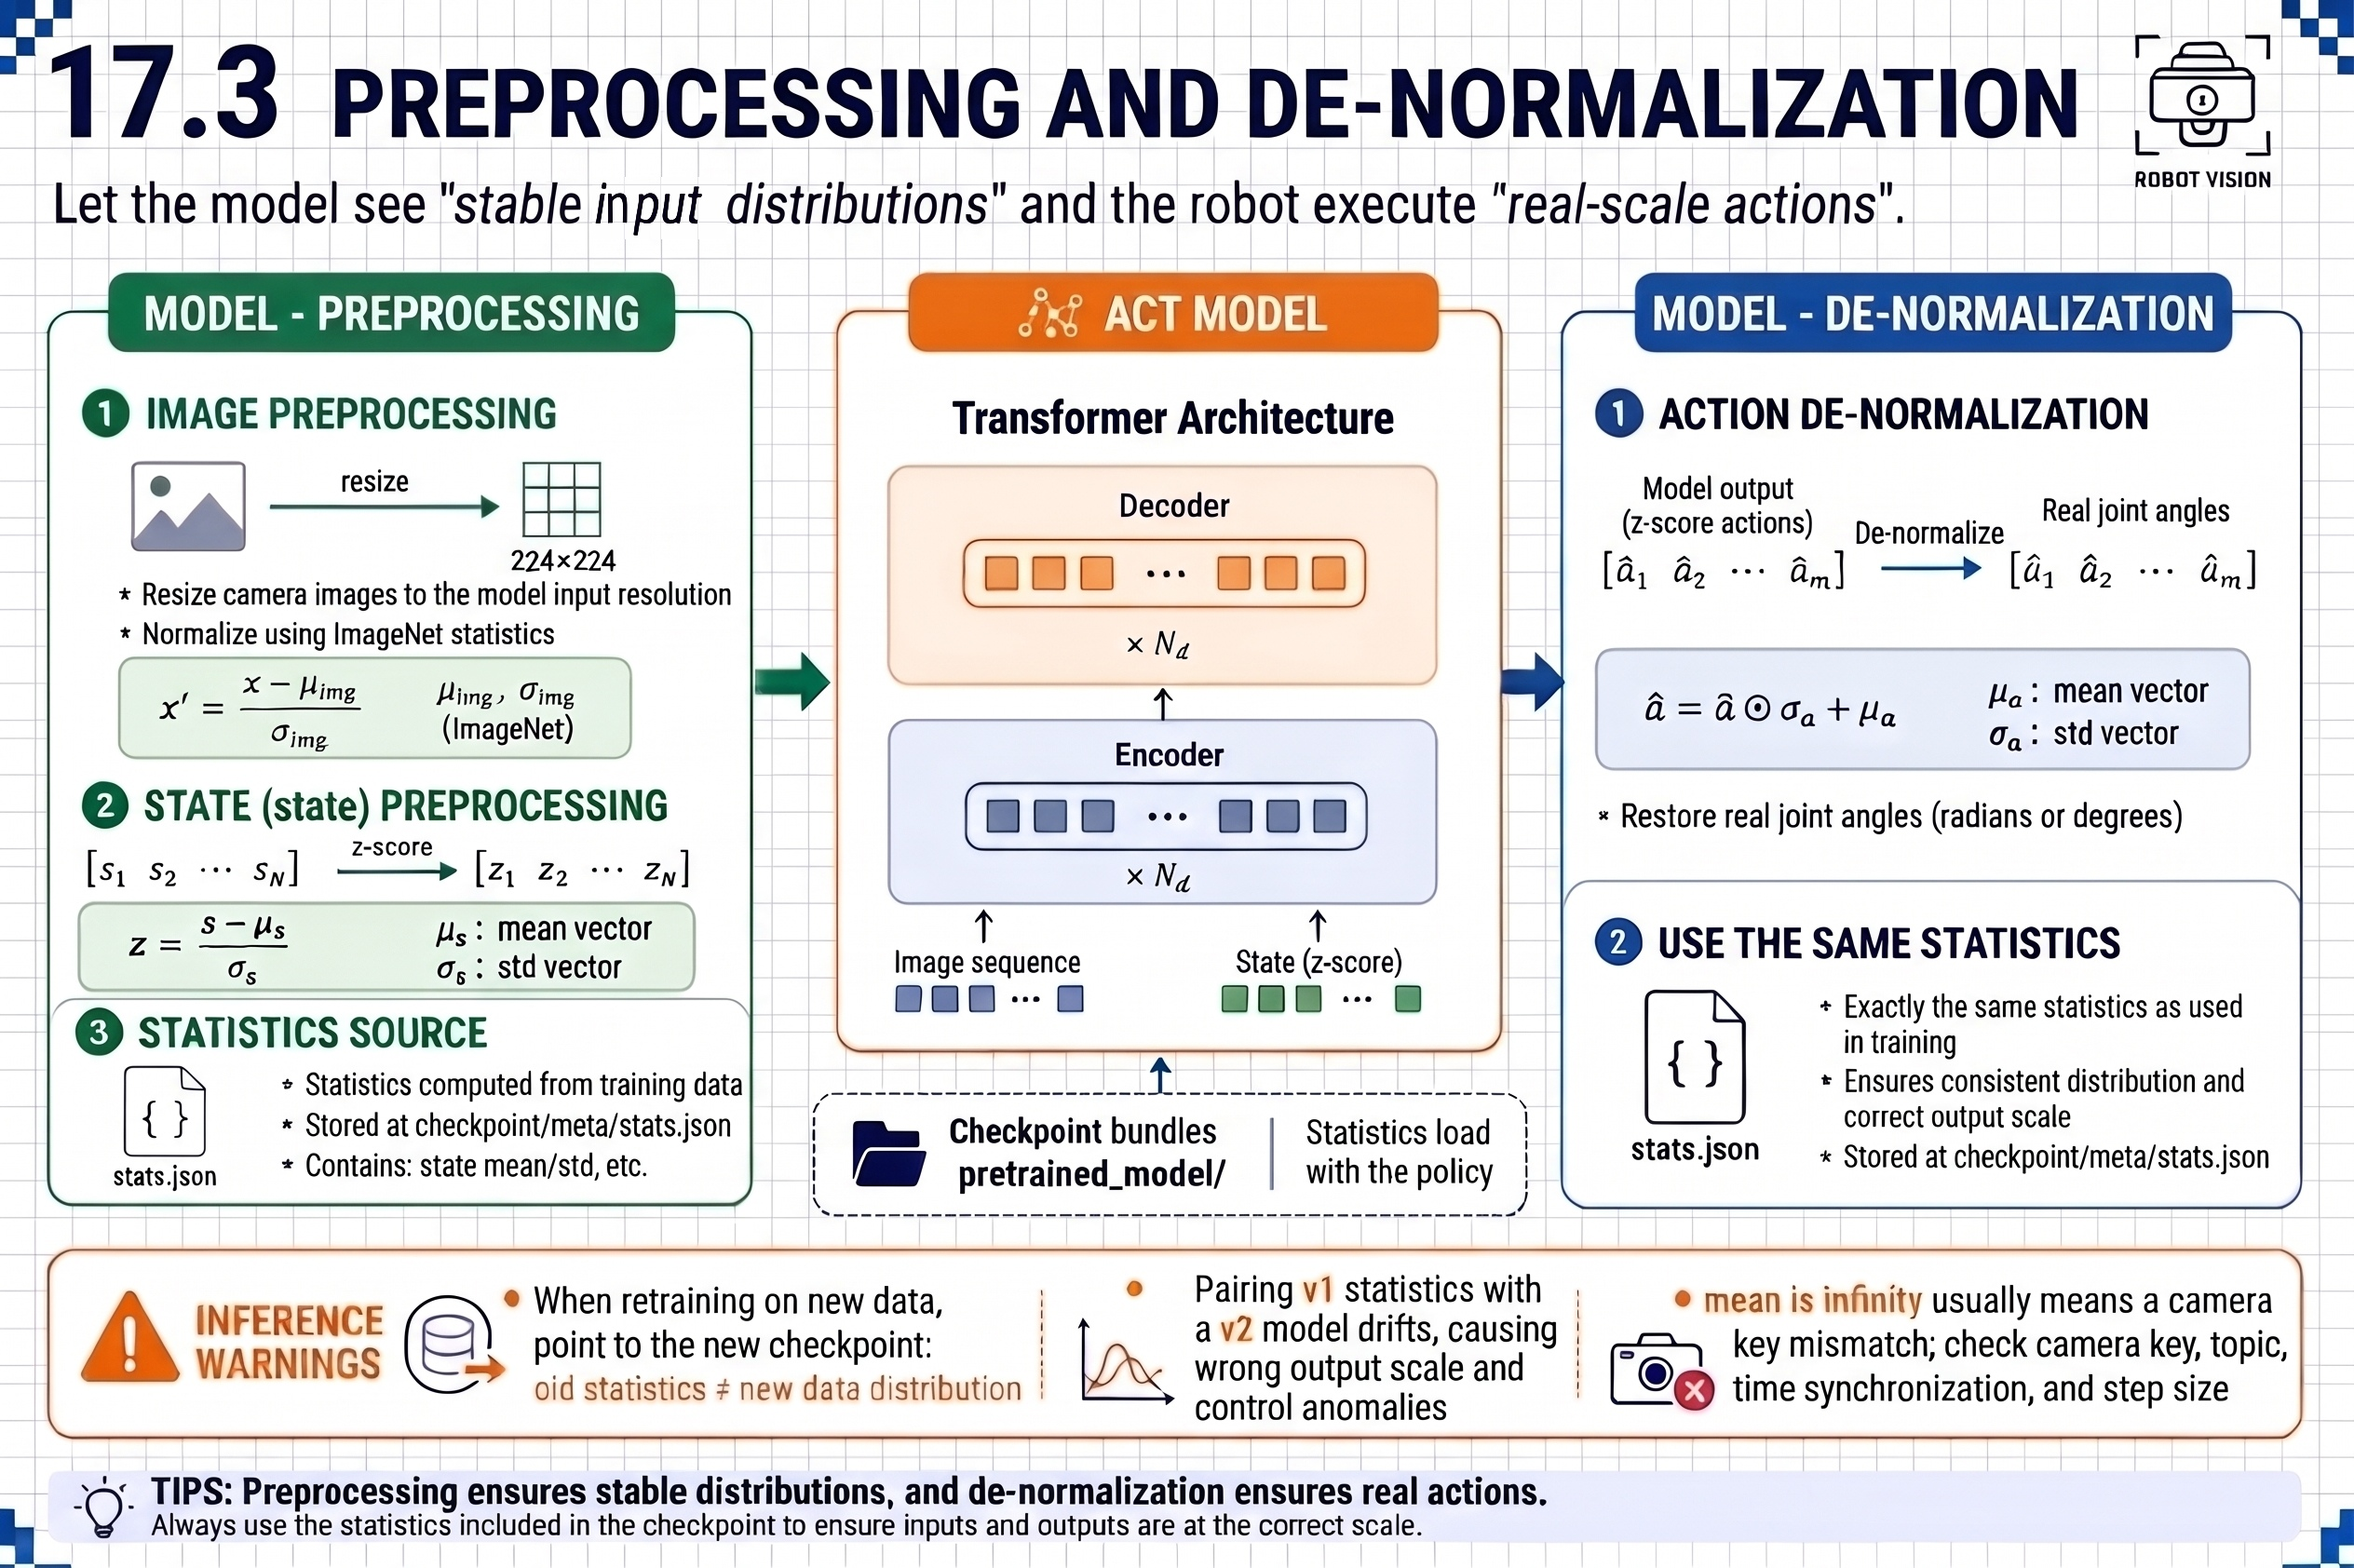
Durante o treinamento o modelo consome dados normalizados; durante a inferência você deve seguir as mesmas regras tanto para entrada quanto para saída:
| Direção | Processamento | Estatísticas usadas |
|---|---|---|
| Para dentro do modelo | Redimensionamento de imagem + média/desvio padrão do ImageNet; estado menos a média, dividido pelo desvio padrão (z-score) | meta/stats.json do conjunto de dados de treinamento |
| Para fora do modelo | Ação multiplicada pelo desvio padrão, mais a média; restaurar para ângulos reais das juntas | Mesmo que acima |
17.3 Iniciando a Inferência em Robô Real
17.3 Iniciando a Inferência em Robô Real
Use lerobot-record para carregar a política; os parâmetros do robô e da câmera são idênticos aos da coleta:
Versão RS:
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=seeed/eval_test18 \
  --dataset.single_task="Grab the crayfish into the box" \
  --dataset.num_episodes=10 \
  --dataset.episode_time_s=60 \
  --dataset.reset_time_s=10 \
  --policy.path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --policy.push_to_hub=false
Versão DM:
lerobot-record \
  --robot.type=seeed_b601_dm_follower \
  --robot.port=/dev/ttyACM0 \
  --robot.can_adapter=damiao \
  --robot.cameras='{ front: {type: opencv, index_or_path: 0, width: 640, height: 480, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 2, width: 640, height: 480, fps: 30, fourcc: "MJPG"} }' \
  --robot.id=follower1 \
  --display_data=false \
  --dataset.repo_id=seeed/eval_test18 \
  --dataset.single_task="Grab the crayfish into the box" \
  --dataset.num_episodes=10 \
  --dataset.episode_time_s=60 \
  --dataset.reset_time_s=10 \
  --policy.path=outputs/train/act_rebot_test/checkpoints/last/pretrained_model \
  --policy.push_to_hub=false
--dataset.num_episodes=10: executa 10 episódios.--dataset.episode_time_s=60: máximo de 60 segundos por episódio. Defina com base na duração da tarefa — por exemplo, pegar um lagostim e colocá-lo em uma caixa leva cerca de 20-30 segundos, então defina 30-40 para deixar uma margem. Se você quiser testar o modelo sem esperar, defina um valor bem alto (por exemplo, 300), já que há um intervalo entre episódios.--dataset.reset_time_s=10: 10 segundos entre episódios para você reposicionar os objetos (durante a avaliação, mantenha o estado inicial o mais consistente possível).
17.4 Execução de Blocos de Ações
17.4 Execução de Blocos de Ações
- Uma inferência gera um bloco de ações de 100 passos; apenas os primeiros n passos são executados em malha aberta (
n_action_steps), depois se faz nova observação — previsões mais distantes são menos confiáveis. - Quando o agrupamento temporal está ativado (
temporal_ensemble_coeff), a ação em cada passo de tempo é uma média ponderada de múltiplas previsões, com trepidação praticamente nula. - Se o robô real parecer "engasgado", provavelmente é o intervalo de computação entre blocos — o bloco antigo terminou e o novo ainda não foi calculado. Aumentar
n_action_stepspode ajudar, ao custo de menor resistência a perturbações.
17.5 Segurança: Limites, Limites de Velocidade, Botão de Emergência
17.5 Segurança: Limites, Limites de Velocidade, Botão de Emergência
- Sempre use ESC para parar; não use Ctrl+C. Antes de parar, deixe o braço terminar o bloco de ações atual ou retorne-o manualmente para uma pose segura para evitar parar no ar em uma posição carregada.
- Esteja sempre pronto para cortar a alimentação; se o braço se comportar de forma anormal, é necessário desligamento de emergência.
17.6 Avaliação: Taxa de Sucesso e Tempo de Conclusão
17.6 Avaliação: Taxa de Sucesso e Tempo de Conclusão
Fixe as condições iniciais, execute 20 testes consecutivos e registre cada um.
- Taxa de sucesso = sucessos ÷ 20. Para um primeiro modelo treinado, >50% é um começo normal, >80% é excelente.
- Tempo de conclusão: verifique a estabilidade — as execuções bem-sucedidas têm duração semelhante? Velocidade inconsistente significa que a política está "hesitante".
- Nas execuções com falha — não registre apenas um ✗ — anote o tipo de falha.
17.7 Teste de Generalização
17.7 Teste de Generalização
Após testar em condições padrão, varie as condições uma a uma e veja quanto a taxa de sucesso cai (ACT com 50 episódios não terá grande generalização; recomendamos adicionar dados).
| Teste | Método | Expectativa |
|---|---|---|
| Generalização de posição | Coloque o bloco fora dos cinco pontos marcados a lápis, mas dentro da cobertura de treinamento | Deve quase não cair; se cair, a diversidade de posições é insuficiente |
| Perturbação leve | Coloque objetos não relacionados sobre a mesa | Um modelo treinado em cena visualmente limpa não deve ser afetado |
| Grande mudança de distribuição | Objetos totalmente novos, superfície espelhada reflexiva | A falha é esperada; não há necessidade de corrigir |
O objetivo do teste de generalização não é provar quão forte é o modelo, mas sim mapear o limite de sua capacidade — use livremente dentro desse limite; complemente os dados e expanda-o gradualmente para além dele.
17.8 Análise de Tipos de Falha
17.8 Análise de Tipos de Falha
| Tipo de falha | Causa mais provável | Contramedida |
|---|---|---|
| Não alcança: se move para a posição errada | Cobertura de dados insuficiente nessa posição (fora da distribuição) | Complementar demonstrações nessa área |
| Pegada instável: toca mas não segura/derruba | Momento de fechamento da garra aprendido de forma imprecisa; poucas demonstrações do momento da pegada | Adicionar demonstrações de alta qualidade do momento da pegada |
| Movimento aleatório o tempo todo; ações absurdas | O treinamento não convergiu, ou a cena/iluminação mudou significativamente | Verificar se a cena e a iluminação da coleta de dados correspondem às da inferência |
Primeiro descarte problemas de configuração, depois suspeite de problemas de dados — movimento aleatório é uma “doença de configuração”; não-alcançar é uma “doença de dados”.
17.9 Iteração de Dados: Coleta de Dados Orientada por Falhas
17.9 Iteração de Dados: Coleta de Dados Orientada por Falhas
A etapa final do ciclo — transformar falhas em dados:
- Classificar: identificar o tipo de falha e a cena correspondente.
- Complementar: registrar 10-20 novas demonstrações para a cena de falha — não alcança? registre nessa posição; pegada instável? registre o momento da pegada. Expanda conscientemente o limite de pegada gradualmente — por exemplo, coloque blocos em pontos de 5-10 cm além da cruz original para expandir o conjunto de dados.
- Re-treinar: re-treinar com o novo conjunto de dados.
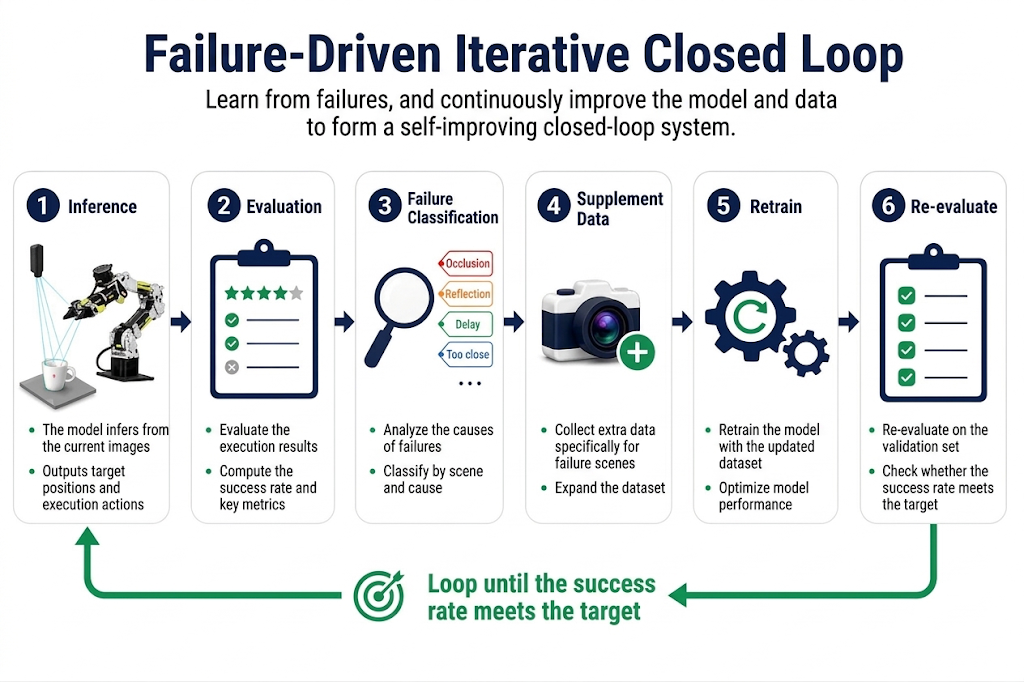
Com isso, o ciclo fechado desde o início do capítulo fica totalmente completo: teleoperação, coleta, inspeção, treinamento, inferência, avaliação, iteração — esse pipeline é reutilizado como está para qualquer nova tarefa. Esse é o resultado central do Estágio 3.