2. Conhecendo o Hardware do reBot Arm e o Projeto Open-Source
Capítulo 2 do Curso para Iniciantes em IA Física da Seeed — conheça o reBot Arm, o projeto open-source, a diferença entre as versões DM e RS e seu hardware e software open-source.
2.1 O Que é o reBot Arm
2.1 O Que é o reBot Arm
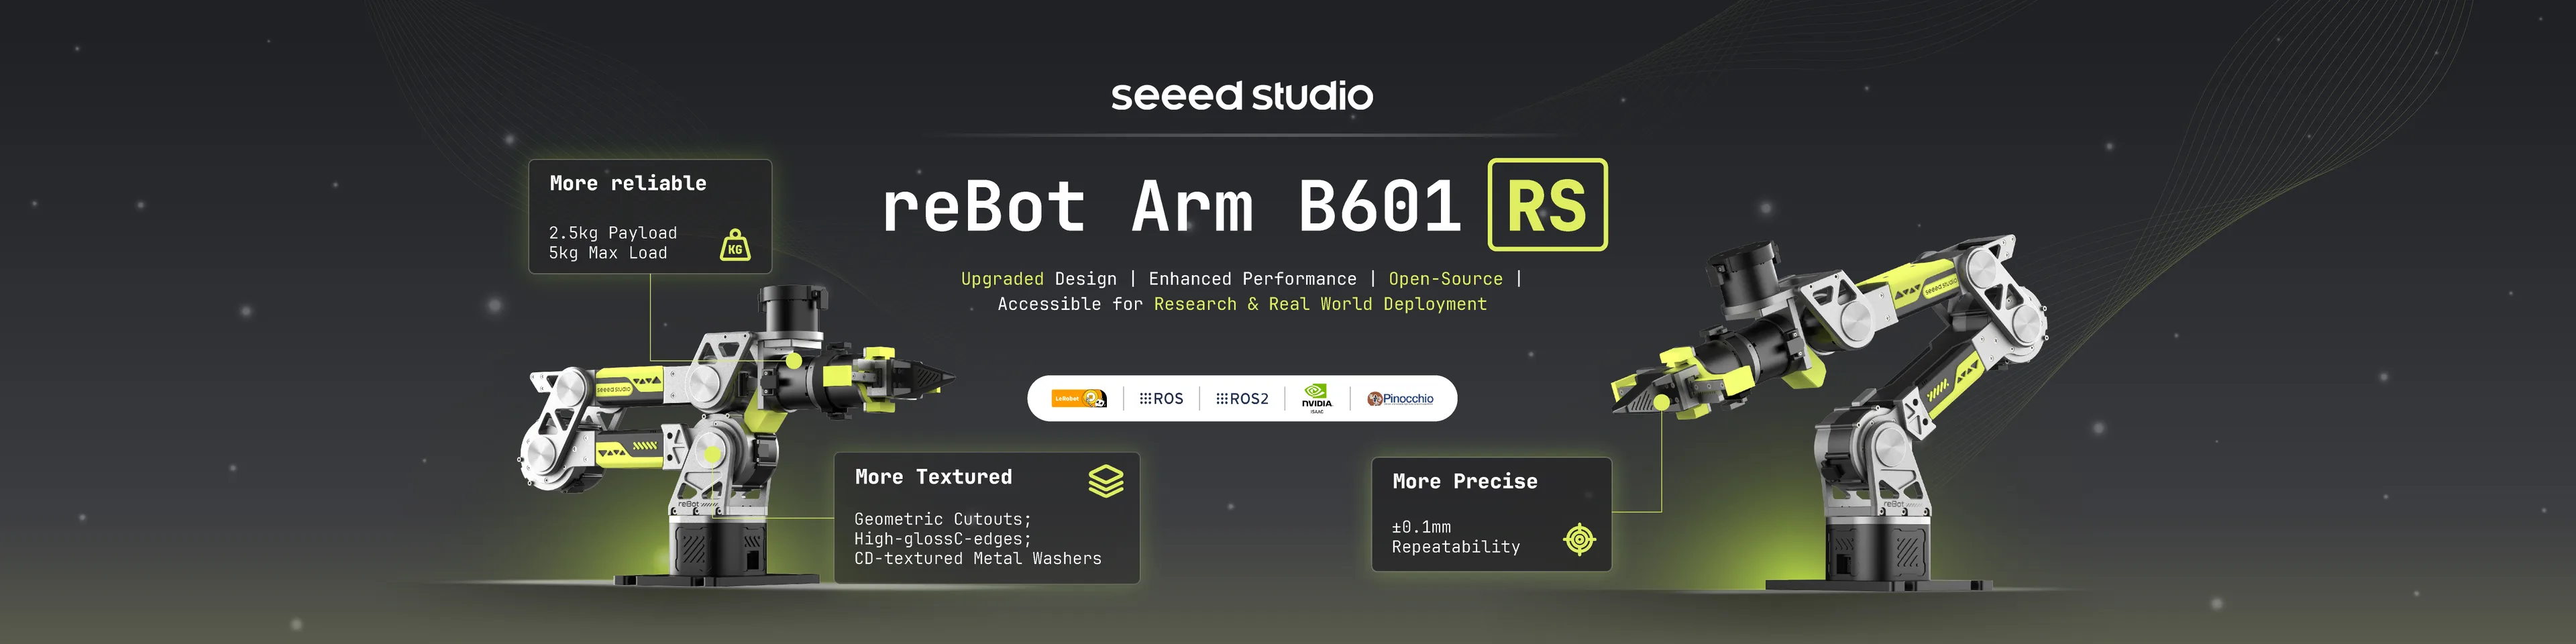
O reBot Arm B601 é um braço robótico totalmente open-source lançado pela Seeed Studio, desde o hardware estrutural até o software. É um braço robótico de mesa open-source para educação em robótica, desenvolvimento de algoritmos e pesquisa em inteligência incorporada. Ele adota uma estrutura mecânica modular, oferece aproximadamente 750 mm de alcance e 6+1 graus de liberdade, conecta-se a um computador via USB-CAN e pode ser usado para experimentos como controle de braço robótico, visão robótica, aprendizado por imitação e VLA.
O reBot Arm não é apenas hardware de braço robótico; ele também fornece materiais completos de desenvolvimento, desde o controle de baixo nível até aplicações de IA de alto nível. A partir deste projeto open-source, você pode aprender do zero:
- Projeto e montagem de braço robótico (vídeo detalhado do produto DM);
- Calibração do braço robótico e controle de juntas;
- Cinemática direta, cinemática inversa e planejamento de trajetória;
- Análise de dinâmica com Pinocchio e visualização com MeshCat;
- Teleoperação mestre–escravo Leader–Follower;
- Coleta de dados, treinamento e avaliação com LeRobot; gravação de página web no Hugging Face;
- Reconhecimento visual RGB-D e preensão autônoma;
- Isaac Sim;
- Integração com ROS2 e desenvolvimento secundário;
- Adaptação de modelos de política de robôs como ACT e GR00T.
Seu principal objetivo é permitir que os usuários aprendam e validem algoritmos de braço robótico e de inteligência incorporada usando hardware relativamente de baixo custo, aberto e modificável.
2.2 Por Que Projetar Duas Versões: DM e RS
2.2 Por Que Projetar Duas Versões: DM e RS
O reBot Arm B601 oferece duas versões:
- B601-DM
- B601-RS
Ambas as versões usam uma estrutura mecânica semelhante e um sistema de software de camada superior semelhante, mas utilizam diferentes tipos de motores de junta.
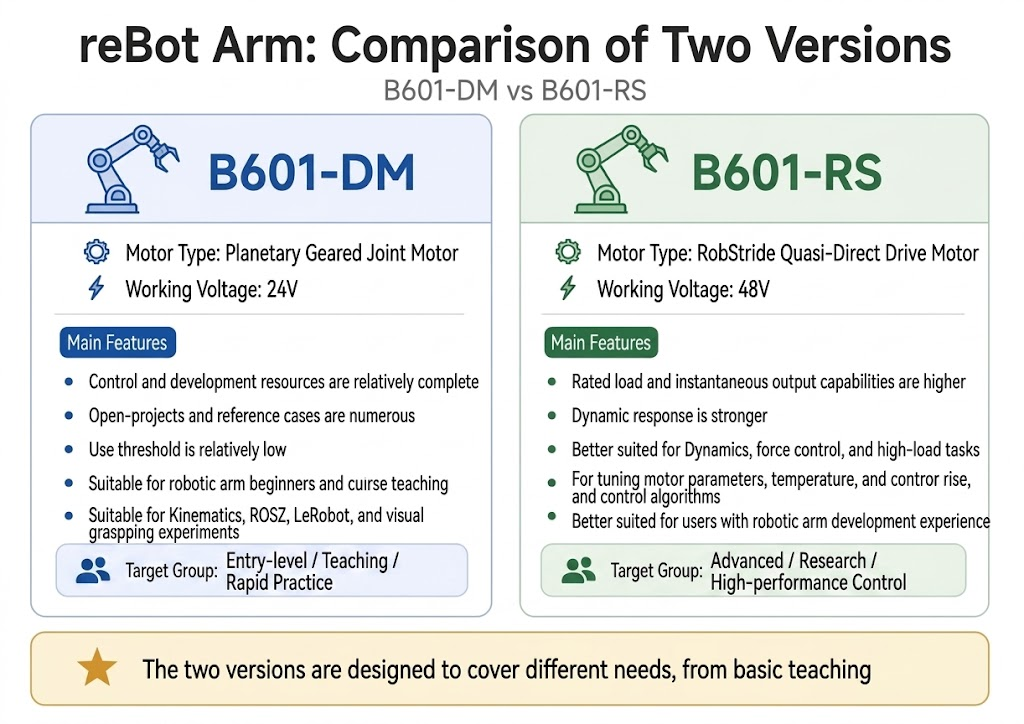
2.3 Comparação de Parâmetros Entre reBot Arm DM e reBot Arm RS
2.3 Comparação de Parâmetros Entre reBot Arm DM e reBot Arm RS
| Produto | reBot Arm DM | reBot Arm RS |
|---|---|---|
| SKU | 100065783 | 100019336 |
| Purchase Link | Bazaar | Bazaar |
| Degrees of Freedom | 6+1 | 6+1 |
| Rated Payload | 1.5 kg | 2.5 kg |
| Maximum Payload | 2.5 kg | 5 kg |
| Repeatability | 0.2 mm | 0.1 mm |
| Reach | 767 mm | 754.7 mm |
| Communication | Barramento CAN via Adaptador USB-CAN | Barramento CAN via Adaptador USB-CAN |
| Power Supply | 24V CC, 15A | 48V CC, 12.5A |
| Actuator Type | Damiao DM Planetary Gear Joint Actuators | RoboStride Quasi-Direct-Drive Joint Actuators |
2.4 Hardware Open-Source e Software Open-Source
2.4 Hardware Open-Source e Software Open-Source
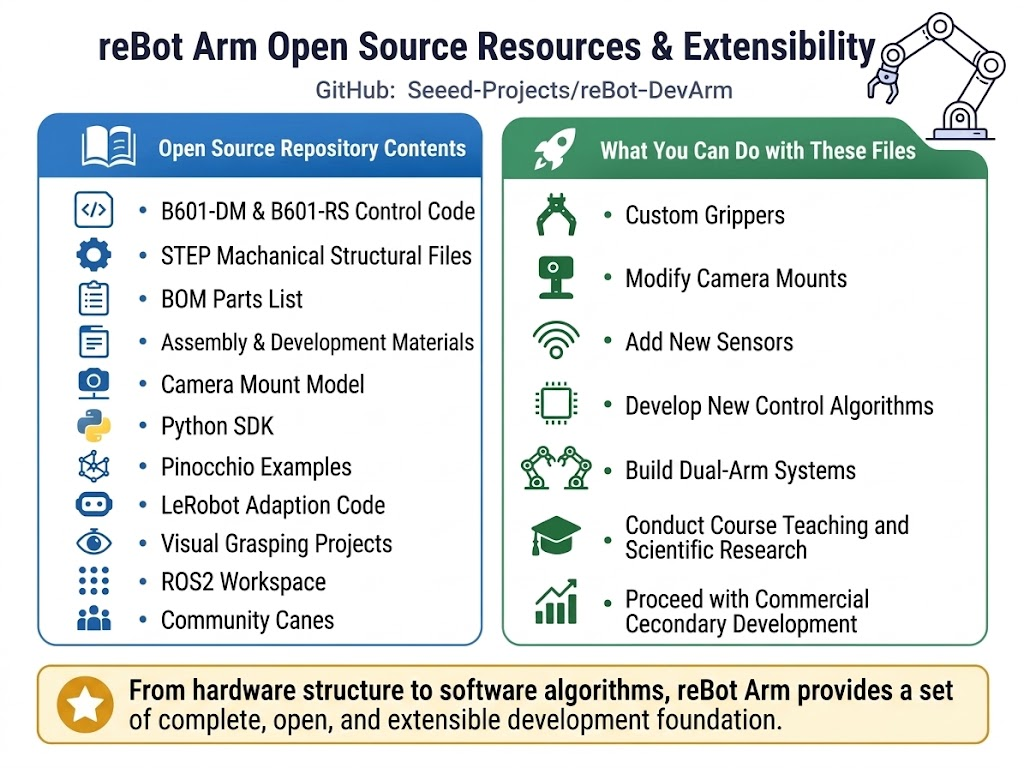
Tanto o hardware quanto os materiais de software do reBot Arm são abertos ao público.
Repositório GitHub: https://github.com/Seeed-Projects/reBot-DevArm/