4. Fundamentos de Braços Robóticos e Atuadores de Junta
Capítulo 4 do Curso para Iniciantes em IA Física da Seeed — fundamentos de braços robóticos e atuadores de junta, incluindo faixas de segurança, estrutura, redutores, encoders e modos de controle de motores DM/RS.
4.1 Faixa de Segurança e Espaço de Trabalho do Braço Robótico
4.1 Faixa de Segurança e Espaço de Trabalho do Braço Robótico
Compreender os parâmetros da tabela abaixo é a base para usar um braço robótico com segurança:
-
Alcance define o limite de segurança do braço robótico e não deve ser excedido. A faixa de alcance define o espaço de trabalho seguro, evitando que o braço robótico colida com equipamentos, grades ou pessoas durante o movimento.
-
Carga nominal define a base para uma operação segura e eficiente e não deve ser excedida por longos períodos. Ignorar a carga nominal é extremamente perigoso. Operar além da carga nominal levará diretamente a: torque insuficiente do motor e das juntas, superaquecimento dos componentes e redução da vida útil, além de falhas mecânicas súbitas.
-
Carga máxima marca a linha vermelha física absoluta que nunca deve ser tocada — é um limite de resistência de uso único.
Tratar a carga máxima como padrão de uso diário é extremamente perigoso. Isso significa que cada componente do braço robótico está operando no limite da resistência estrutural, e qualquer pequeno impacto ou mudança de postura pode levar a uma falha estrutural catastrófica, como fratura de junta ou colapso do braço robótico.
| Nome | reBot Arm DM | reBot Arm RS |
|---|---|---|
| Postura de posição zero | 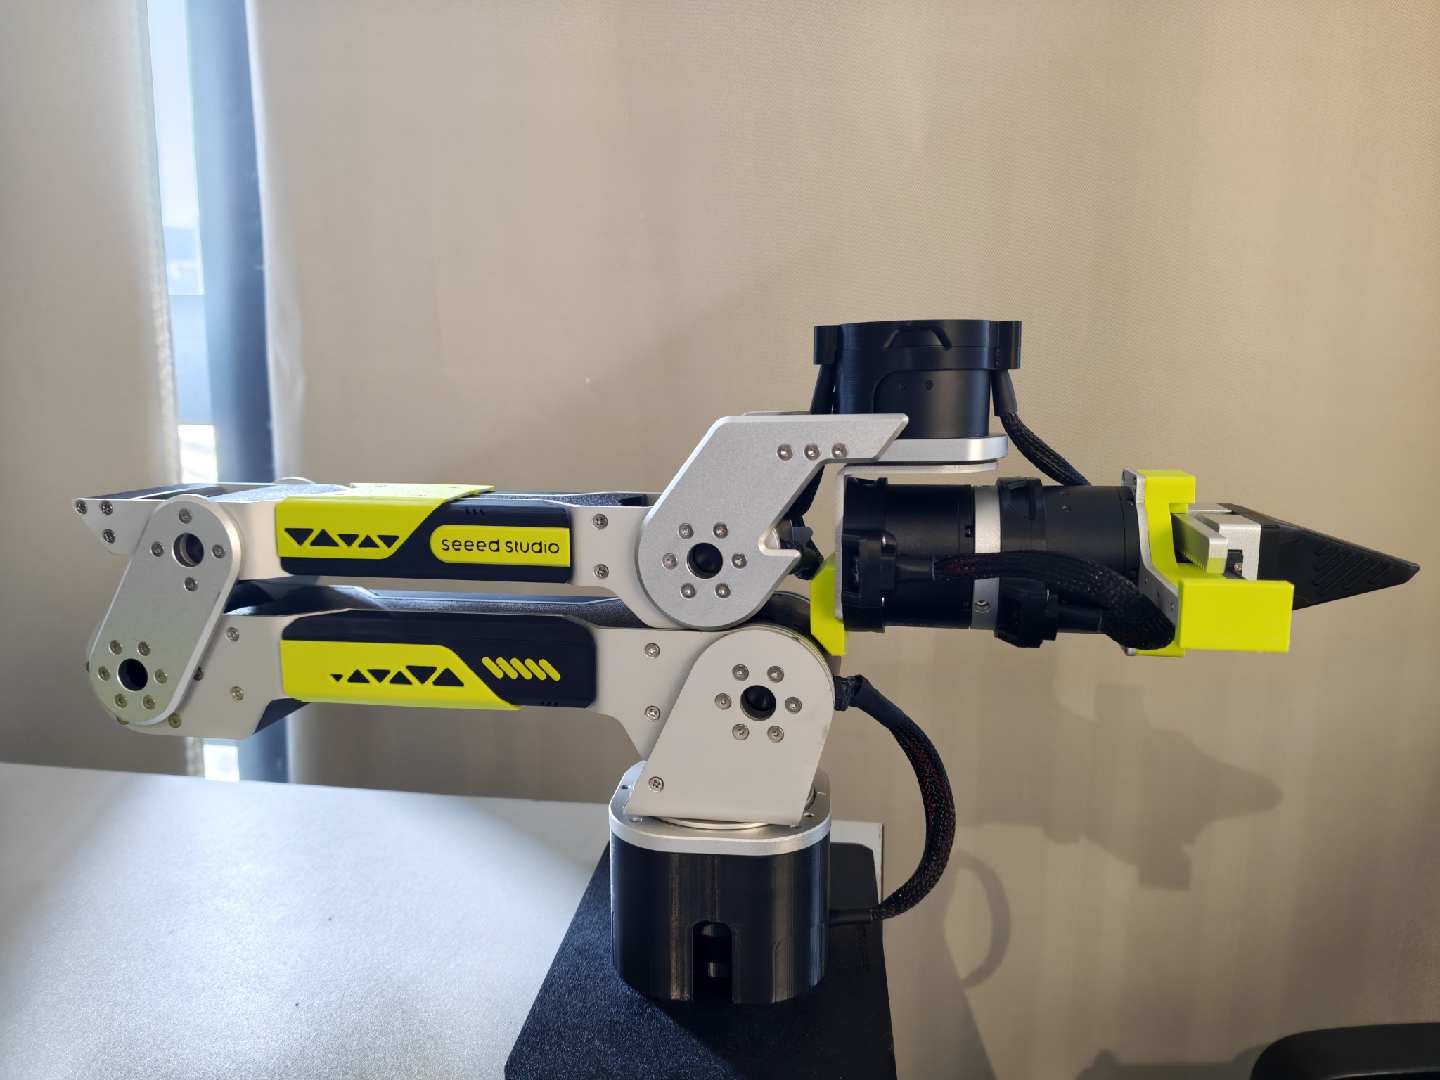 | 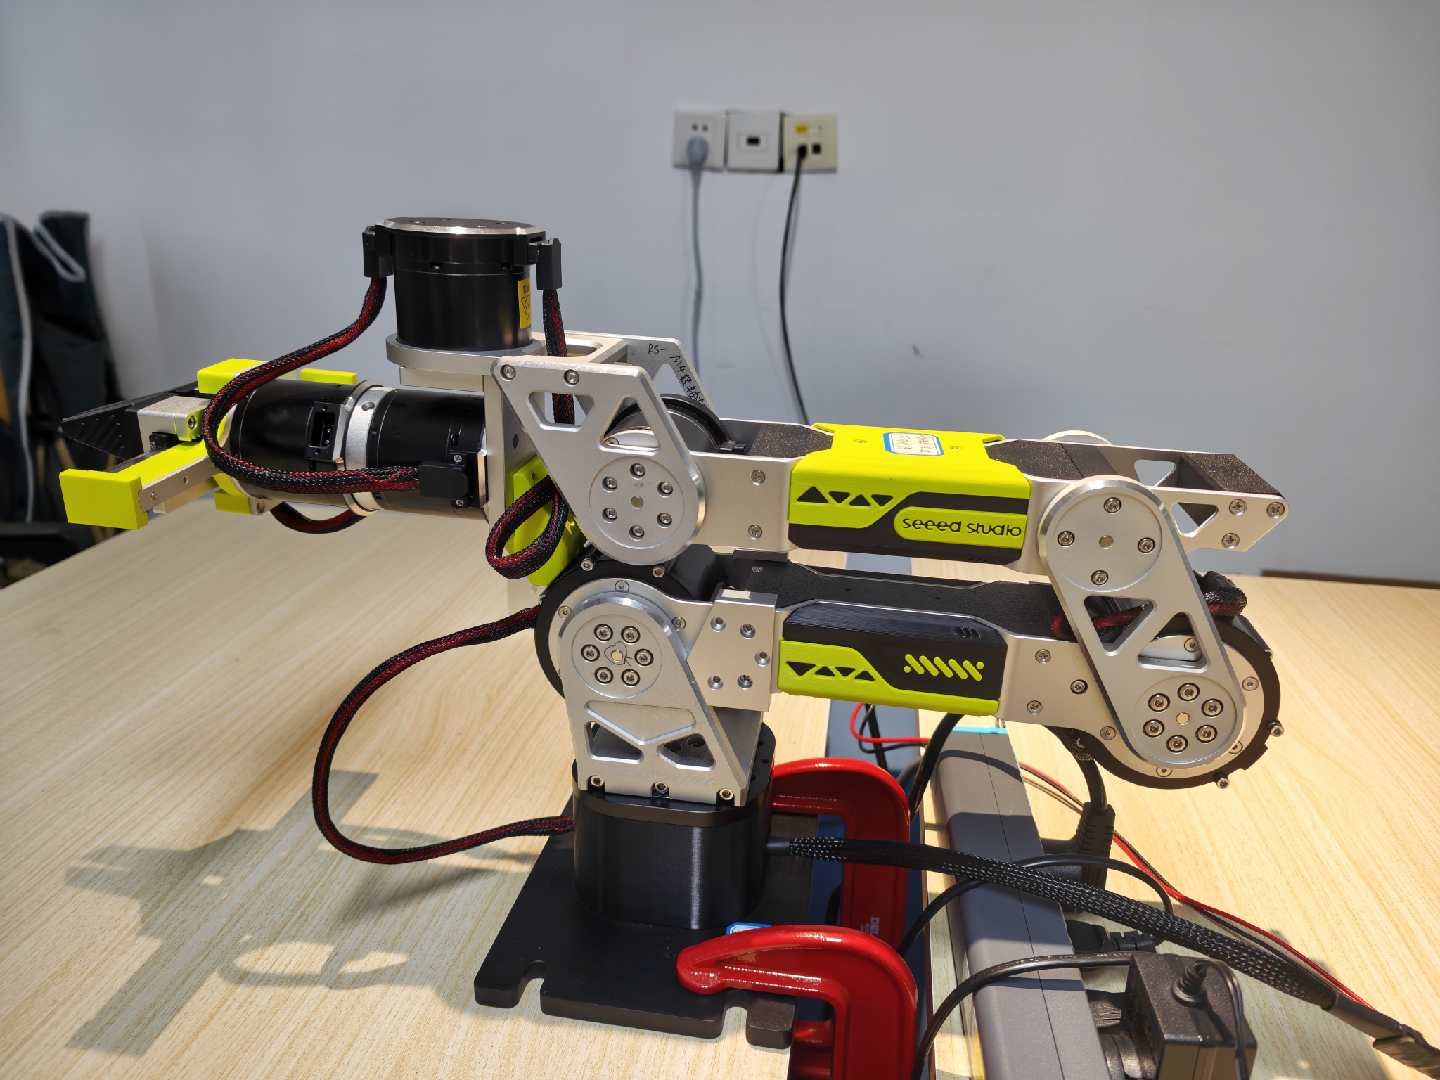 |
| Faixa da junta J1 | -150° ~ +150° | -150° ~ +150° |
| Faixa da junta J2 | -220° ~ 0° | -220° ~ 0° |
| Faixa da junta J3 | -220° ~ 0° | -220° ~ 0° |
| Faixa da junta J4 | -90° ~ +90° | -90° ~ +90° |
| Faixa da junta J5 | -90° ~ +90° | -90° ~ +90° |
| Faixa da junta J6 | -180° ~ +180° | -180° ~ +180° |
| Faixa do gripper | -325° ~ 0° | -345° ~ 0° |
A postura de posição zero do braço robótico é a referência absoluta para todo o planejamento de movimento e cálculo de posição. Quando o braço robótico precisa se mover para um determinado ponto, ele essencialmente calcula quanto cada junta precisa girar a partir do ponto inicial de posição zero. Portanto, ao definir o ponto zero de cada motor de junta e inicializar o braço robótico, essa postura deve ser mantida.
Os limites mecânicos são fronteiras físicas rígidas determinadas pela própria estrutura mecânica e não podem ser alterados. Eles atuam como batentes físicos, limitando fundamentalmente a faixa de ângulo de rotação das juntas. Isso impede que o braço robótico gire em excesso devido à perda de controle, o que poderia causar danos à sua própria estrutura ou colisão com equipamentos ao redor.
Embora as juntas do braço robótico tenham limites mecânicos, você ainda deve prestar atenção à faixa de movimento das diferentes juntas para evitar que os motores das juntas travem por longos períodos devido à ultrapassagem da faixa de movimento.
4.2 Introdução à Estrutura Básica de um Braço Robótico
4.2 Introdução à Estrutura Básica de um Braço Robótico
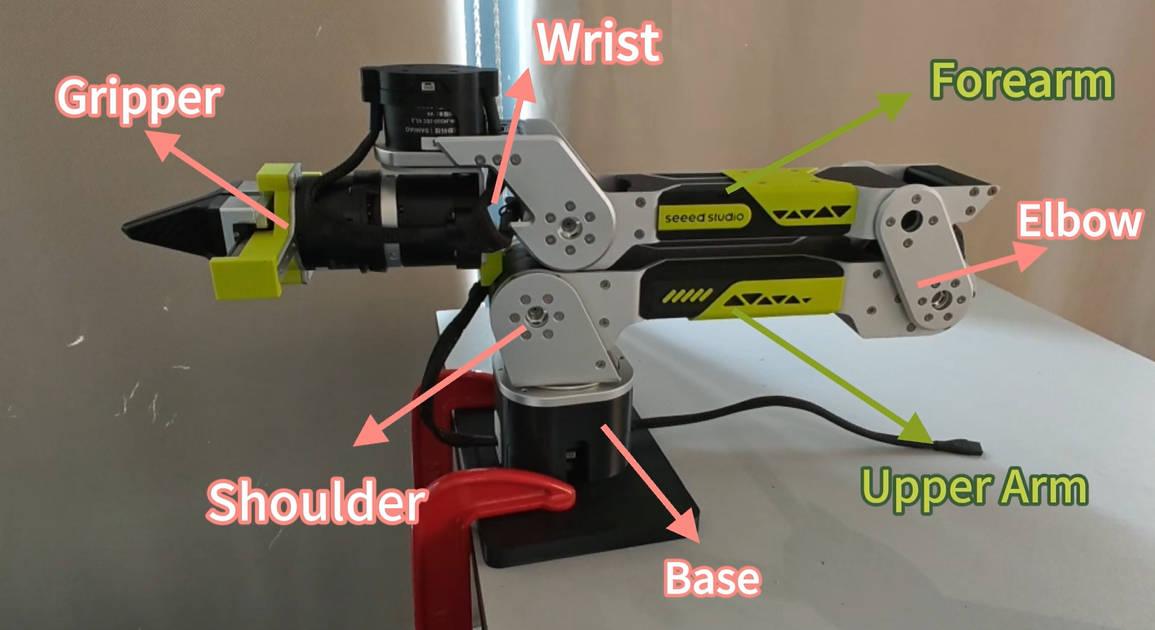
| Nome | Posição | Eixo de movimento | Função |
|---|---|---|---|
| Base | A parte onde o motor 1 é fixado | Gira em torno do eixo vertical da base (eixo Z) | Permite que todo o braço robótico gire horizontalmente |
| Ombro | A parte saliente que contém o motor 2 | Gira em torno do eixo horizontal do ombro (eixo Y) | Permite que o braço superior incline para frente/trás ou suba/desça em relação ao ombro |
| Braço superior | A parte que conecta a junta do ombro e a junta do cotovelo | Gira em torno do eixo horizontal do cotovelo (eixo Y) | Permite que o antebraço dobre ou estenda em relação ao braço superior |
| Cotovelo | A parte que contém o motor 3, localizada na junção do braço superior com o antebraço | Gira em torno do eixo horizontal do punho (eixo Y) | Permite que o punho oscile para cima e para baixo; juntamente com o giro do punho (Wrist Yaw), determina em conjunto a direção de apontamento da extremidade do braço robótico no espaço |
| Antebraço | A parte que conecta a junta do cotovelo e a junta do punho | Gira em torno do eixo vertical do punho (eixo Z) | Permite que o punho oscile para a esquerda e para a direita; juntamente com a flexão do punho (Wrist Flex), determina em conjunto a direção de apontamento da extremidade do braço robótico no espaço |
| Punho | A parte que contém os motores 4, 5 e 6, localizada entre o gripper de extremidade e o antebraço | Gira em torno do eixo central do punho (eixo X) | Permite que a extremidade do punho gire em torno de seu próprio eixo central |
| Gripper | A parte que contém o motor 7, montada no punho | Abertura/fechamento translacional | Permite que o braço robótico agarre objetos |
4.3 Atuador de Junta
4.3 Atuador de Junta
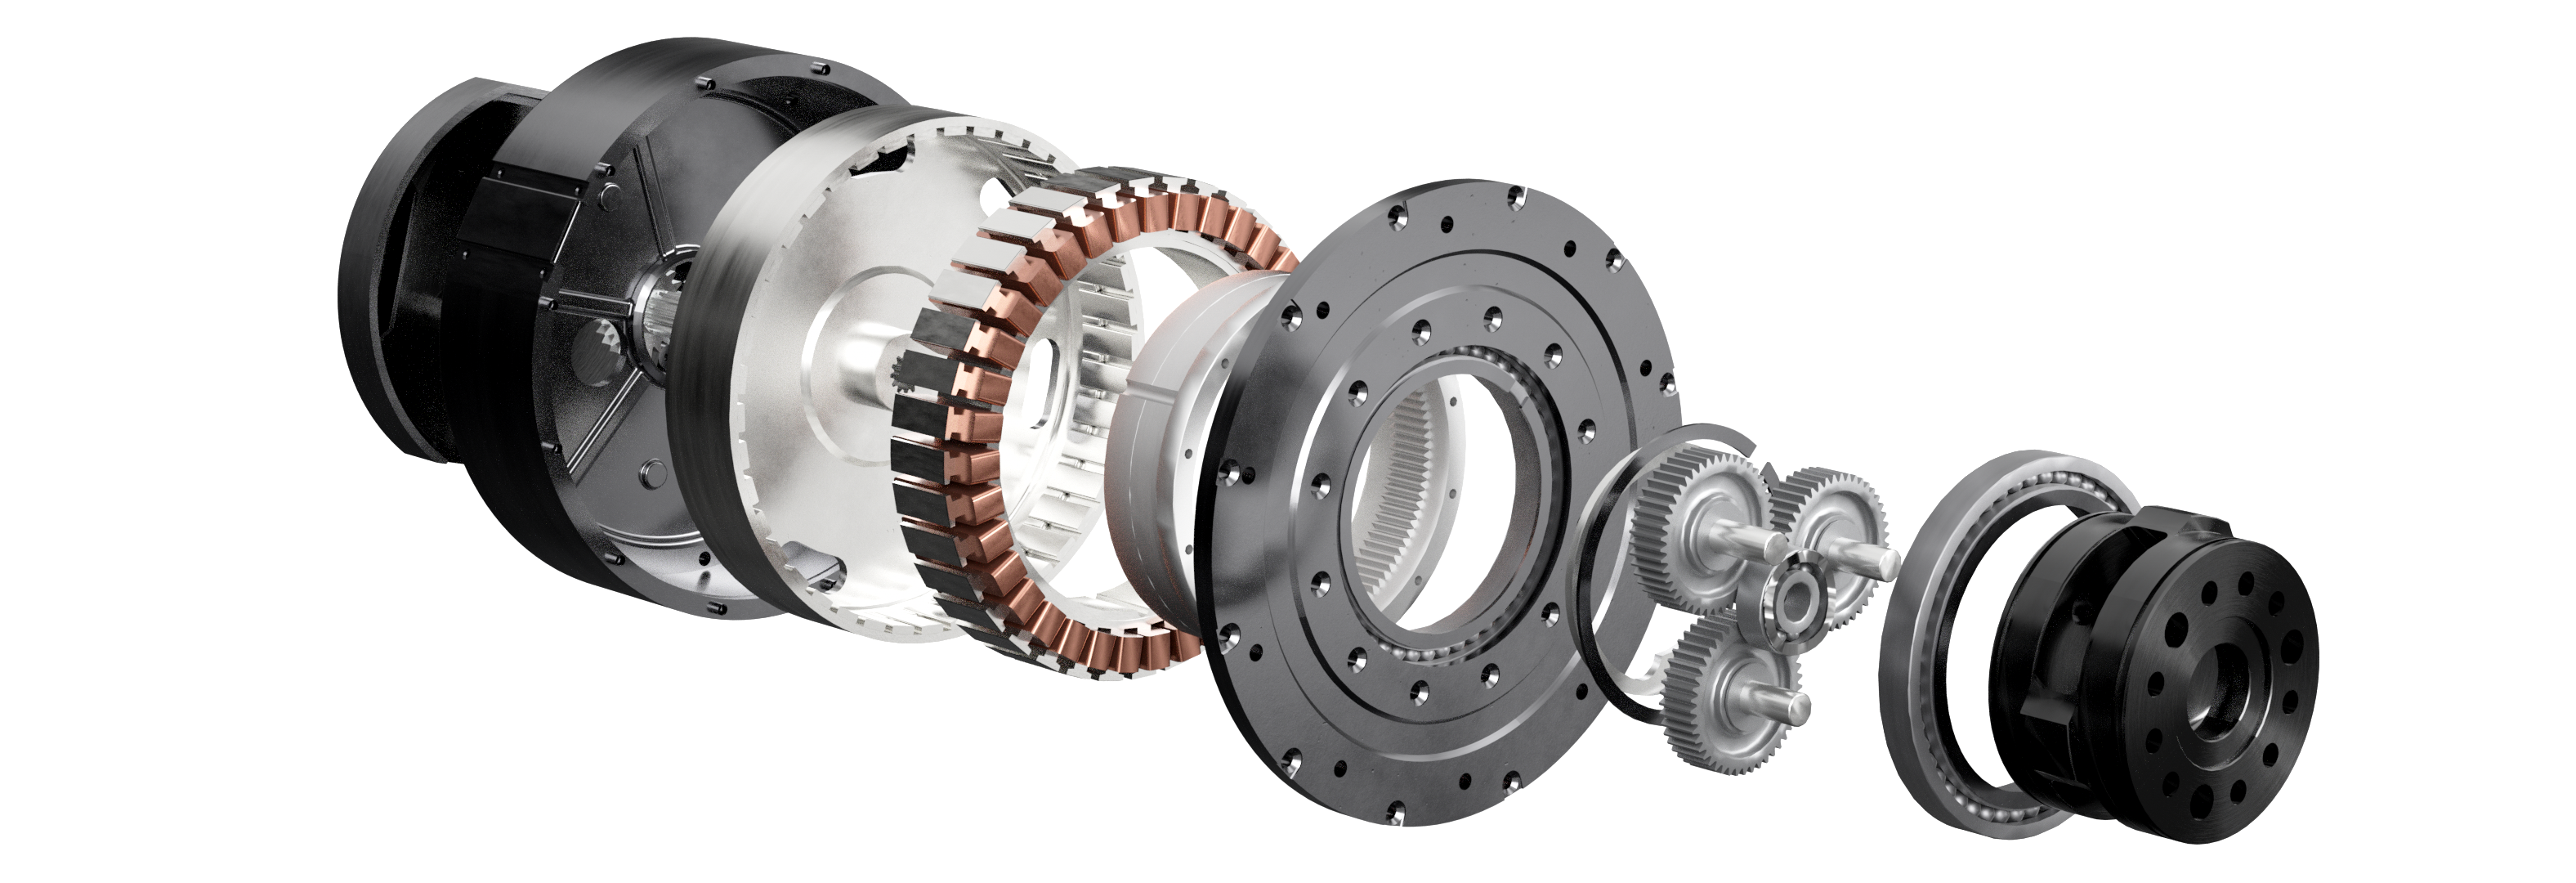
Um atuador de junta é composto por driver → motor → redutor → rolamento/flange de saída → elo do robô, enquanto ao mesmo tempo encoder/sensor de torque → controlador → driver forma o controle em malha fechada.
4.4 Redutor
4.4 Redutor
O torque original fornecido por um motor geralmente é muito pequeno, mas por meio de engrenagens com uma relação de redução i, o torque de saída é amplificado em um fator de i.
- Sem um redutor, para fornecer um grande torque, seria necessário aumentar o núcleo de ferro e os ímãs, o que tornaria o volume do motor muito grande, fazendo com que os custos e o peso disparassem.
- Um redutor é a alavanca física ideal que troca alta velocidade de rotação por grande torque.
- O rotor do motor em si é muito leve e, quando a carga é pesada, o motor pode oscilar violentamente durante a aceleração e desaceleração. Um redutor pode dividir a inércia de carga refletida no eixo do motor pelo quadrado da relação de redução, tornando o loop de corrente do motor mais estável.
O braço robótico reBot atualmente adota duas soluções técnicas diferentes de acionamento de junta: motor de junta com engrenagem planetária Damiao DM e motor de junta Lingzu Era RS QDD (quase acionamento direto). A diferença central entre as duas não é apenas a marca do motor, mas o grau de redução do redutor.
Simplificando:
Solução DM: Depende de uma grande relação de redução para “amplificar” o torque de saída do motor. Solução RS: Minimiza a relação de redução, permitindo que o próprio motor suporte mais do torque de saída.
Portanto, as duas soluções produzem diferenças significativas em torque de saída, velocidade de movimento, retrodirigibilidade, controle de força, impedância mecânica, resistência a impactos e peso estrutural.
4.4.1 Redutor Planetário
Os redutores usados nos motores DM e RS são redutores planetários. Portanto, apenas o princípio dos redutores planetários é apresentado aqui.
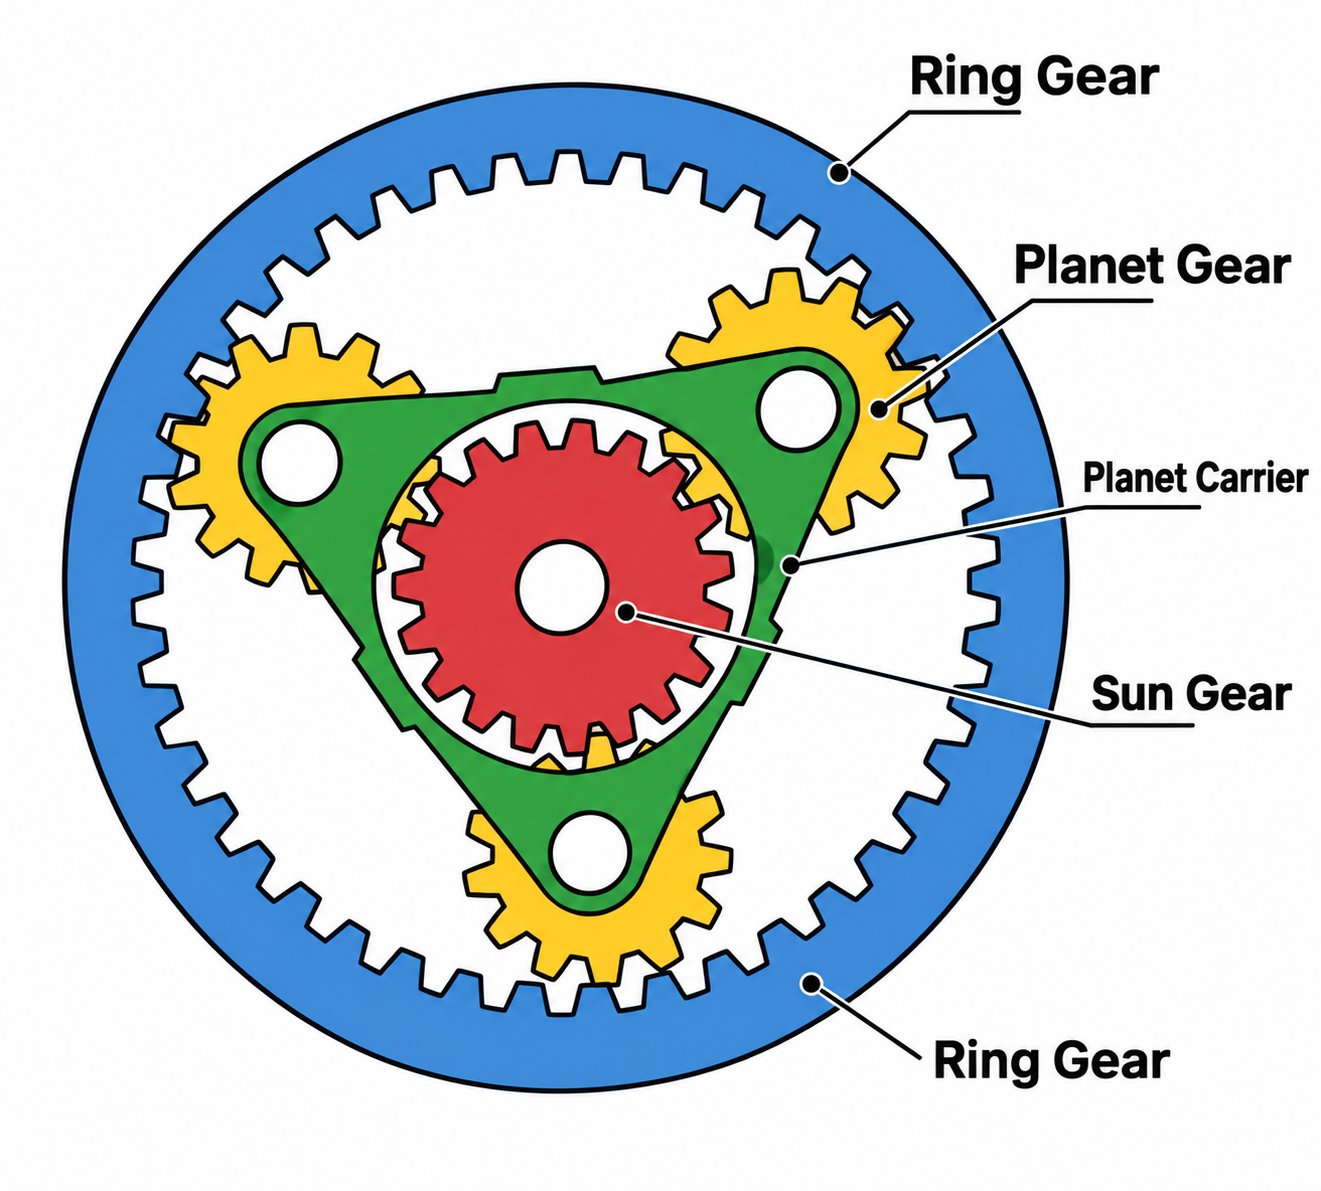
Um redutor planetário geralmente tem a coroa dentada fixa, o engrenagem solar como entrada e o porta-satélites como saída. Nesse caso, a relação de transmissão do motor é máxima. Suponha que a relação de transmissão seja i. A relação de transmissão i está relacionada apenas ao número de dentes da coroa Zr e ao número de dentes do engrenagem solar Zs. A expressão da relação de transmissão é:
Uma rotação do engrenagem solar faz com que as engrenagens planetárias girem em seus próprios eixos. Mas, como a coroa dentada está fixa, as engrenagens planetárias não podem simplesmente girar em torno de um eixo fixo; em vez disso, elas fazem o porta-satélites girar lentamente. Nesse momento, o rotor do motor gira i vezes, e o porta-satélites gira aproximadamente 1 vez.
A velocidade do porta-satélites de saída é reduzida em um fator de i, mas o torque de saída é aumentado em um fator de i. Portanto, o redutor planetário converte a alta velocidade e o pequeno torque do motor na baixa velocidade e grande torque exigidos pela junta.
4.4.2 Solução DM: Motor de Junta com Engrenagem Planetária
A versão DM do reBot usa motores de junta com engrenagem planetária da Damiao Technology, por exemplo:
- DM4310: Relação de redução aproximadamente 10:1
- DM4340P: Relação de redução aproximadamente 40:1
A versão P do DM4340P adota uma estrutura de rolamento de rolos cruzados, usada para suportar cargas radiais e axiais geradas durante a operação da junta.
Sua estrutura básica pode ser entendida como:
Motor de alta velocidade → Redutor planetário → Eixo de saída da junta
O motor em si tem uma velocidade de rotação relativamente alta, mas torque de saída limitado. Após passar pelo redutor planetário, a velocidade de saída diminui enquanto o torque de saída é amplificado.
Idealmente, quando a relação de redução é (N:1):
Onde:
N: relação de reduçãoω_motor: velocidade de rotaçãoT: torqueη: eficiência de transmissão do redutor
Sob as mesmas demais condições, um redutor 40:1 pode fornecer maior capacidade de amplificação de torque em comparação com um redutor 10:1, mas ao mesmo tempo a velocidade de saída será ainda mais reduzida.
Portanto, a ideia central da solução DM pode ser resumida como:
"O motor é responsável pela rotação em alta velocidade, e o redutor é responsável por amplificar o torque."
Principais vantagens da solução DM:
- Grande torque de saída
- Carga relativamente baixa no motor
- Adequada para juntas que exigem grande capacidade de carga estática
- Braços robóticos de carga pesada
- Cenários que exigem grande torque na junta
- Cenários em que a exigência de velocidade absoluta de saída da junta não é particularmente alta
Principais desvantagens da solução DM:
- Baixa capacidade de backdrivability
Quanto maior a relação de redução, mais "difícil de empurrar" o braço robótico geralmente é.
- Alta impedância mecânica
- Velocidade de saída limitada
4.4.3 Solução RS: Motor de Junta QDD Quasi-Direct-Drive
A versão reBot RS adota o motor de junta QDD (Quasi-Direct Drive) da Lingzu Era. A ideia central do QDD é exatamente o oposto das juntas tradicionais com alta relação de redução:
Minimizar a relação de redução, permitindo que o motor assuma diretamente mais da tarefa de saída da junta.
Sua estrutura básica pode ser entendida como: Motor de alta densidade de torque → Redutor planetário de baixa relação de redução → Eixo de saída da junta. Portanto, o QDD não é completamente sem redutor, mas sim:
"O redutor fornece apenas uma pequena amplificação de torque, dependendo principalmente da alta densidade de torque do próprio motor para obter o torque de saída da junta."
Por que o QDD exige um motor mais forte? Esta é a chave para entender a diferença entre as duas soluções. Suponha que ambas as juntas precisem, em última análise, fornecer:
Se for usado um redutor 40:1, então teoricamente o motor só precisa fornecer:
Se for usado um redutor 8:1, então ele precisa de:
Ou seja: após reduzir a relação de redução, o motor deve fornecer mais torque por si só. Portanto, a solução QDD impõe maiores exigências ao motor, exigindo que o motor tenha:
- Maior densidade de torque
- Maior diâmetro efetivo
- Capacidade de dissipação de calor mais forte
- Maior capacidade de suportar corrente de pico
- Melhor capacidade de sobrecarga
Isso também explica por que o QDD geralmente adota soluções como motores de rotor externo de alta densidade de torque. Avaliações relacionadas também apontam que o QDD obtém melhor backdrivability e transparência de força ao reduzir a relação de redução, mas ao custo de impor maiores exigências à densidade de torque do motor.
O maior valor do QDD não é simplesmente "uma relação de redução menor", mas sim: aproximar a junta das características dinâmicas do próprio motor. Devido à baixa relação de redução, a influência do redutor no movimento do sistema é relativamente pequena, de modo que a junta possui melhor backdrivability.
4.4.4 Diferenças Centrais Entre as Duas Soluções
As duas soluções podem ser entendidas como duas filosofias de projeto completamente diferentes.
| Item de Comparação | Transmissão por Engrenagem Planetária DM | RS QDD (Quasi-Direct Drive) |
|---|---|---|
| Conceito Central | Amplifica o torque por meio de uma caixa de engrenagens | Depende de um motor de alta densidade de torque para a saída |
| Relação de Engrenagem Típica | 10:1, 40:1 | Normalmente em torno de 7,75:1–10:1 |
| Requisito de Torque do Motor | Relativamente baixo | Mais alto |
| Torque de Saída | Alto | Alto, mas mais dependente do próprio motor |
| Velocidade de Saída | Relativamente baixa | Relativamente alta |
| Backdrivability | Menor | Maior |
| Impedância Mecânica | Maior | Menor |
| Transparência de Força | Menor | Maior |
| Controle Complacente | Relativamente difícil | Mais vantajoso |
| Resistência a Impactos | Depende da estrutura da caixa de engrenagens | Relações de engrenagem menores geralmente são mais favoráveis à resistência a impactos |
| Manutenção de Posição | Mais forte | Depende mais do controle ativo do motor |
| Requisitos do Motor | Relativamente baixos | Alta densidade de torque e alta capacidade de corrente de pico |
| Vantagens Típicas | Alta capacidade de torque e carga útil | Resposta dinâmica, backdrivability e controle de força |
| Elevação de Temperatura | Mais lenta | Mais rápida |
A alta transparência de força, forte backdrivability e baixa impedância mecânica trazidas pela baixa relação de redução do QDD são suas vantagens centrais em relação às soluções de transmissão com alta relação de redução; ao mesmo tempo, uma baixa relação de redução também significa que o motor precisa suportar um torque maior, impondo, portanto, maiores exigências à densidade de torque do motor e à gestão térmica.
- A solução de engrenagem planetária DM "troca um redutor mecânico por maior torque de saída".
- A solução QDD quasi-direct-drive "troca um motor de desempenho mais alto por melhor desempenho dinâmico e capacidade de controle de força".
Não existe, em sentido absoluto, "qual é mais avançada" entre as duas. Para um braço robótico, a escolha real depende do objetivo da aplicação:
- Se capacidade de carga, rigidez da junta e grande torque de saída forem mais importantes → a solução DM tem mais vantagens.
- Se velocidade de movimento, backdrivability, colaboração homem-robô e controle de força forem mais importantes → a solução QDD tem mais vantagens.
E para braços robóticos voltados à interação homem-robô, aprendizado por imitação e aprendizado por reforço, a baixa impedância mecânica e a alta backdrivability do QDD são particularmente atraentes, porque as características dinâmicas do braço robótico ficam mais próximas do estado de "o motor acionando diretamente a carga", o que é propício ao movimento de alta dinâmica e ao controle de interação de força.
4.5 Encoder
4.5 Encoder
Um encoder é usado para medir o ângulo de rotação. Tipos comuns incluem encoders incrementais, encoders absolutos multivoltas e encoders absolutos de volta única. Tanto os motores Damiao (DM) quanto os motores Lingzu (RS) contêm 2 encoders magnéticos absolutos de volta única. A resolução do encoder é de 14 bits para ambos.
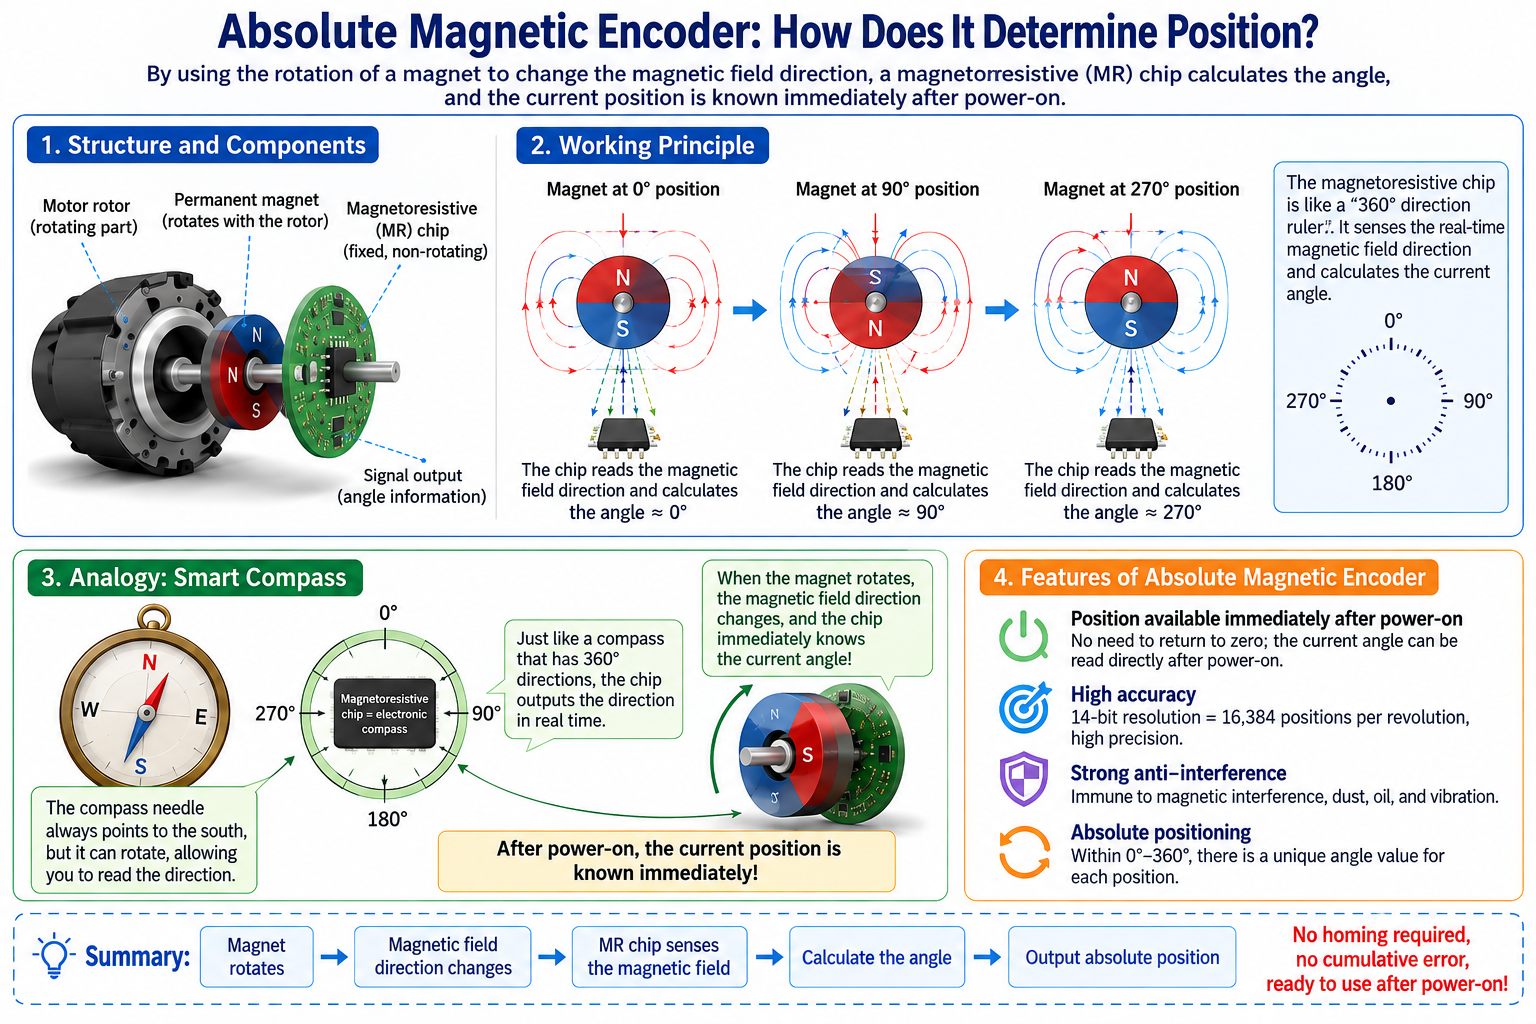
Como um encoder magnético de posição absoluta determina a posição
Um encoder magnético de posição absoluta usa um ímã rotativo para alterar a direção do campo magnético e calcula o ângulo por meio de um chip magnetorresistivo, conhecendo diretamente a posição atual assim que é energizado.
Imagine o encoder magnético como uma bússola inteligente com seu próprio "mapa".
- O ímã é um pequeno ímã rotativo fixado no rotor do motor. Quando ele gira, a direção do campo magnético ao redor muda de acordo — assim como o ponteiro de uma bússola sempre aponta para o sul, mas aqui esse ponteiro pode girar livremente.
- O chip magnetorresistivo é o "sensor de mapa". Ele possui marcações de direção de 360° ao seu redor e pode ler em tempo real, como lendo uma bússola, se o campo magnético atual aponta para 0°, 90° ou 270°.
Por que motores de junta usam dois encoders
Um motor de junta contém 2 encoders magnéticos de posição absoluta, um medindo o rotor do motor em alta velocidade e outro medindo o eixo de saída da junta do robô, usados para compensar erros do redutor, melhorar a precisão e garantir a segurança.
Você está sentado em um carro, segurando o volante (extremidade do rotor do motor), mas o volante não está diretamente conectado às rodas; em vez disso, ele está conectado às rodas (extremidade de saída do motor) por meio de um longo eixo flexível em forma de mola (redutor).
Se o volante girar 10 voltas, mas as rodas girarem apenas 9,8 voltas, o sistema imediatamente sabe que 0,2 volta foi absorvida pelo eixo flexível em mola e compensa imediatamente um pouco mais — isso compensa o erro com precisão extremamente alta.
A posição não é perdida após desligar a alimentação
O motor não perde a posição após ser desligado porque o encoder absoluto salva a posição atual. Ao religar, ele lê os ângulos no lado do motor e no lado de saída e então recupera a posição por meio da verificação da relação de redução.
4.6 Interface e Fiação do Motor
4.6 Interface e Fiação do Motor
Interface e Fiação do Motor DM
| Nome | Imagem | Função |
|---|---|---|
| XT30 (2+2) | 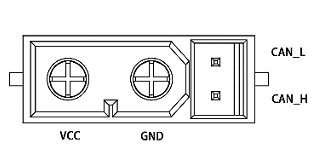 | 1. Conecte a fonte de alimentação por meio do cabo de alimentação com conector XT30(2+2)-F, com tensão nominal de 24 V, para alimentar o motor. 2. Conecte dispositivos de controle externos por meio do terminal de comunicação CAN, que pode receber comandos de controle CAN e retornar informações de status do motor. 3. O motor contém duas interfaces de alimentação; qualquer interface (incluindo o terminal de comunicação CAN) pode ser usada de forma independente, ou vários motores podem ser conectados em série para facilitar a fiação. |
| GH1.25 3-pin | 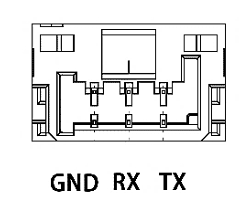 | Por meio do cabo GH1.25-3 pinos, use uma ferramenta de depuração USB2CAN para conectar a um PC e use o assistente de depuração da Damiao Technology para realizar configurações de parâmetros e atualizações de firmware no motor. |
Interface e Fiação do Motor RS
| Nome | Imagem | Função |
|---|---|---|
| XT30 (2+2) | 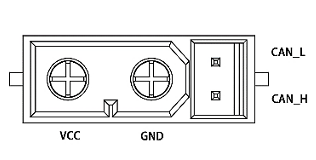 | 1. Conecte a fonte de alimentação por meio do cabo de alimentação com conector XT30(2+2)-F, com tensão nominal de 24 V, para alimentar o motor. 2. Conecte dispositivos de controle externos por meio do terminal de comunicação CAN, que pode receber comandos de controle CAN e retornar informações de status do motor. 3. O motor contém duas interfaces de alimentação; qualquer interface (incluindo o terminal de comunicação CAN) pode ser usada de forma independente, ou vários motores podem ser conectados em série para facilitar a fiação. |
4.7 Modos de Controle do Motor DM
4.7 Modos de Controle do Motor DM
O controlador eletrônico de velocidade converte os dados CAN recebidos em variáveis de controle para cálculo, obtendo um valor de torque como referência de corrente para o laço de corrente. O laço de corrente finalmente atinge a corrente de torque definida de acordo com sua lei de ajuste.
Protocolo MIT
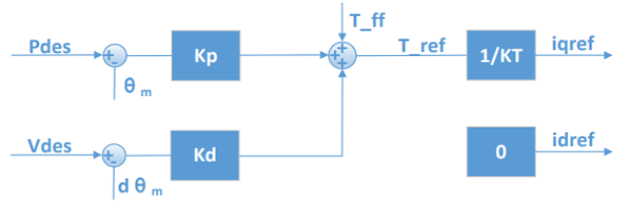
O modo MIT pode controlar o motor por meio de três parâmetros: posição, velocidade e torque.
O torque final de saída do motor é determinado principalmente em conjunto pelos seguintes parâmetros:
- Pdes: Posição alvo
- Vdes: Velocidade alvo
- Kp: Intensidade do controle de posição; quanto maior o Kp, mais o motor tende a retornar rapidamente à posição alvo
- Kd: Intensidade do controle de velocidade; pode ser usado para suprimir a vibração do motor e tornar o movimento mais estável
- T_ff: Torque fornecido diretamente
Pode ser entendido de forma simples como:
Saída do motor = Controle de posição + Controle de velocidade + Torque de avanço (feedforward)
O modo MIT pode alcançar diferentes métodos de controle de acordo com diferentes combinações de parâmetros:
Controle de posição
- Defina Pdes, Kp, Kd.
- O motor se moverá para a posição especificada e suprimirá a vibração durante o movimento por meio de Kd.
Controle de velocidade
- Defina Kp = 0, Kd ≠ 0
- Em seguida, forneça Vdes para controlar o motor a girar na velocidade alvo.
Controle de torque
- Defina Kp = 0, Kd = 0
- Em seguida, defina diretamente T_ff para controlar o motor a fornecer o torque especificado.
Ao controlar a posição, kd não pode ser definido como 0, caso contrário causará oscilações no motor ou até mesmo perda de controle.
Modo Posição-Velocidade
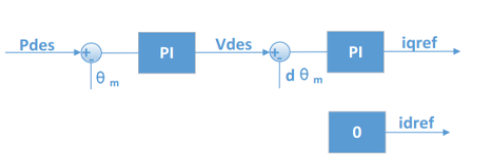
O modo de cascata de posição adota um modo de controle em cascata de três laços, com o laço de posição como o laço mais externo, sua saída como referência para o laço de velocidade, e a saída do laço de velocidade como referência para o laço de corrente interno, usado para controlar a corrente real de saída.
O torque final de saída do motor é determinado principalmente em conjunto pelos seguintes parâmetros:
- p_des: A posição alvo para controle.
- v_des: Usado para limitar a velocidade absoluta máxima durante o movimento.
- kp_pos: Determina o fator de amplificação do erro de posição sobre o comando de velocidade.
- ki_pos: Determina a força estática de manutenção de posição.
- kp_vel: Determina diretamente o torque dinâmico de aceleração.
- ki_vel: Determina a capacidade de rejeição de perturbações de carga durante o trecho de velocidade constante.
Se o modo de cascata de posição usar os parâmetros de controle recomendados pelo assistente de depuração, ele pode alcançar boa precisão de controle, e o processo de controle é relativamente suave, mas o tempo de resposta é relativamente longo. Além de v_des, os parâmetros relacionados configuráveis também incluem configurações de aceleração/desaceleração. Se ocorrer vibração adicional durante o processo de controle, a aceleração/desaceleração pode ser aumentada.
As unidades de p_des e v_des são rad e rad/s, respectivamente, o tipo de dado é float, e o fator de amortecimento deve ser definido como um número positivo diferente de zero.
Modo de Velocidade
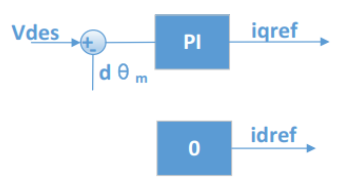
O laço externo do modo de velocidade é o laço de velocidade, e a saída do laço de velocidade serve como referência para o laço de corrente interno.
O torque final de saída do motor é determinado principalmente em conjunto pelos seguintes parâmetros:
- v_des: Velocidade alvo durante o movimento.
- kp_vel: Determina diretamente o torque dinâmico de aceleração.
- ki_vel: Determina a capacidade de rejeição de perturbações de carga durante o trecho de velocidade constante.
A unidade de v_des é rad/s, e o tipo de dado é float. Se você precisar usar o assistente de depuração para calcular automaticamente os parâmetros, será necessário definir o fator de amortecimento como um número positivo diferente de zero, geralmente variando de 2,0 a 10,0. Um fator de amortecimento muito pequeno trará oscilações de velocidade e grande overshoot, enquanto um fator de amortecimento muito grande trará um longo tempo de subida. O valor de configuração recomendado é 4,0.
Modo PVT (Controle Híbrido Força-Posição)
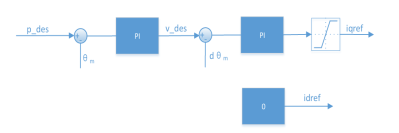
O modo PVT (controle híbrido força-posição) controla dinamicamente a magnitude do torque de saída com base no controle do modo posição-velocidade. Um elo de saturação de comando de corrente é adicionado após o comando de saída do laço de velocidade, de modo que a referência do laço de corrente seja limitada dentro de um intervalo definido.
O torque final de saída do motor é determinado principalmente em conjunto pelos seguintes parâmetros:
- p_des: A posição alvo para controle.
- v_des: Usado para limitar a velocidade absoluta máxima durante o movimento.
- kp_pos: Determina o fator de amplificação do erro de posição sobre o comando de velocidade.
- ki_pos: Determina a força estática de manutenção de posição.
- kp_vel: Determina diretamente o torque dinâmico de aceleração.
- ki_vel: Determina a capacidade de rejeição de perturbações de carga durante o trecho de velocidade constante.
4.8 Diferentes Modos dos Motores RS
4.8 Diferentes Modos dos Motores RS
Modo de Controle de Movimento
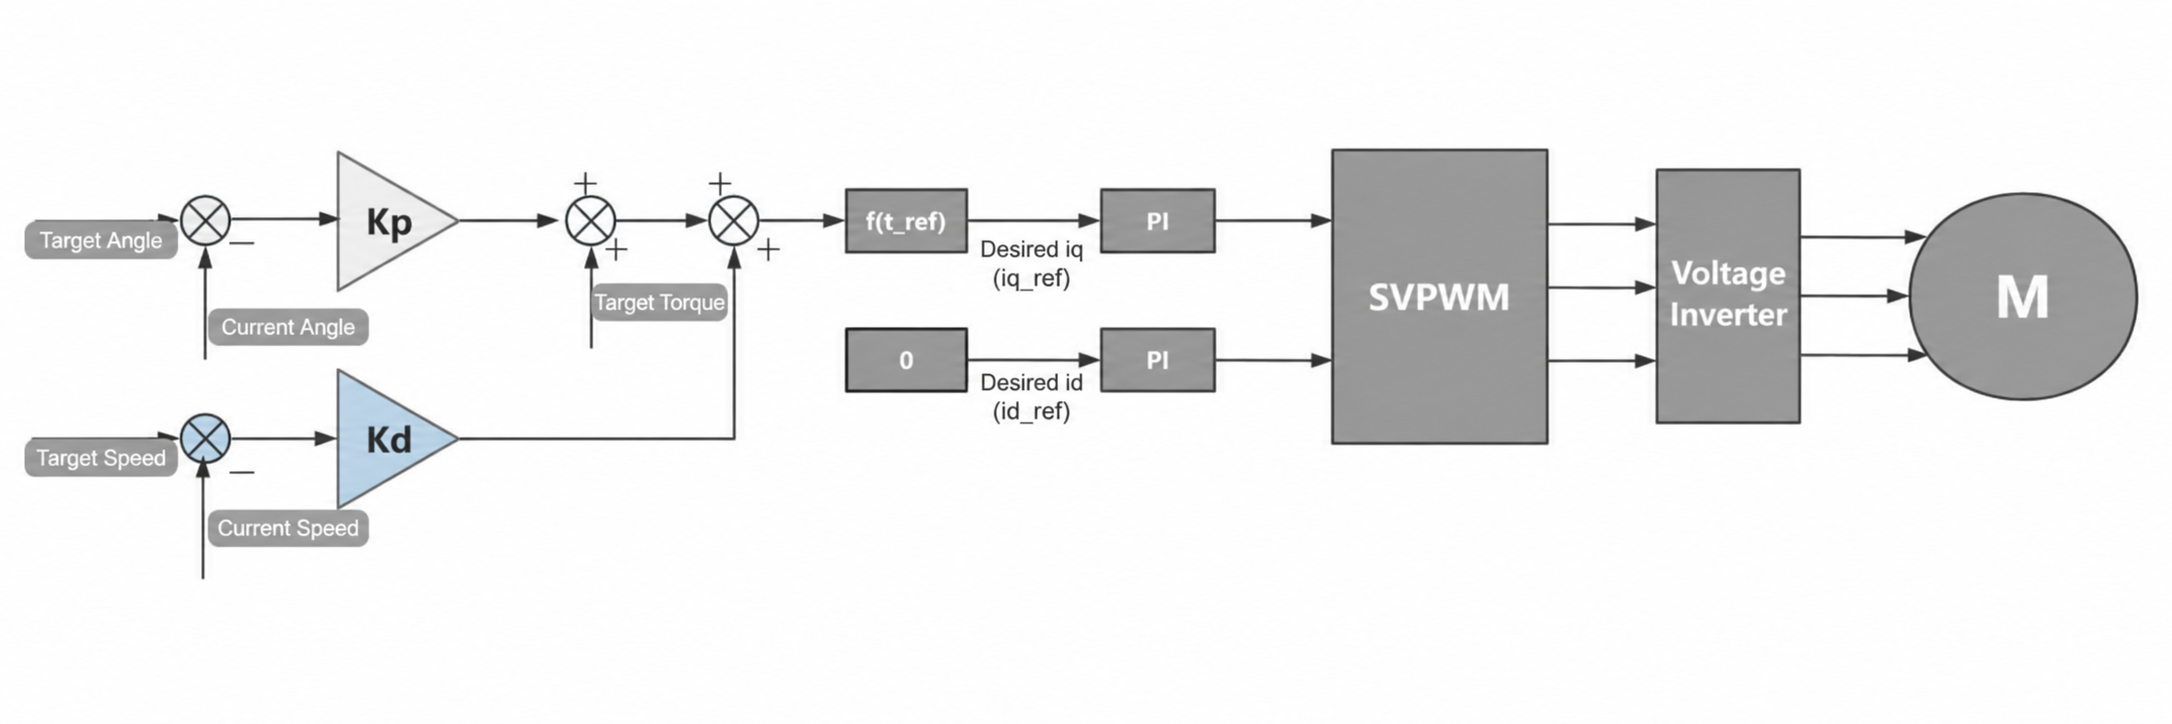
O modo de controle de movimento do RS é semelhante ao modo MIT do DM. A lógica de controle do modo de controle de movimento é a seguinte:
Por fim, t_ref é convertido na corrente iq desejada por meio de uma fórmula interna e é fornecido pelo laço de corrente.
O torque final de saída do motor é determinado principalmente em conjunto pelos seguintes parâmetros:
- Pdes: Posição alvo
- Vdes: Velocidade alvo
- Kp: Intensidade do controle de posição; quanto maior o Kp, mais o motor tende a retornar rapidamente à posição alvo
- Kd: Intensidade do controle de velocidade; pode ser usado para suprimir a vibração do motor e tornar o movimento mais estável
- T_ff: Torque fornecido diretamente
Pode ser entendido de forma simples como:
Saída do motor = Controle de posição + Controle de velocidade + Torque de avanço (feedforward)
O modo de controle de movimento pode alcançar diferentes métodos de controle de acordo com diferentes combinações de parâmetros:
Controle de posição
- Defina Pdes, Kp, Kd.
- O motor se moverá para a posição especificada e suprimirá a vibração durante o movimento por meio de Kd.
Controle de velocidade
- Defina Kp = 0, Kd ≠ 0
- Em seguida, forneça Vdes para controlar o motor a girar na velocidade alvo.
Controle de torque
- Defina Kp = 0, Kd = 0
- Em seguida, defina diretamente T_ff para controlar o motor a fornecer o torque especificado.
Modo de Corrente
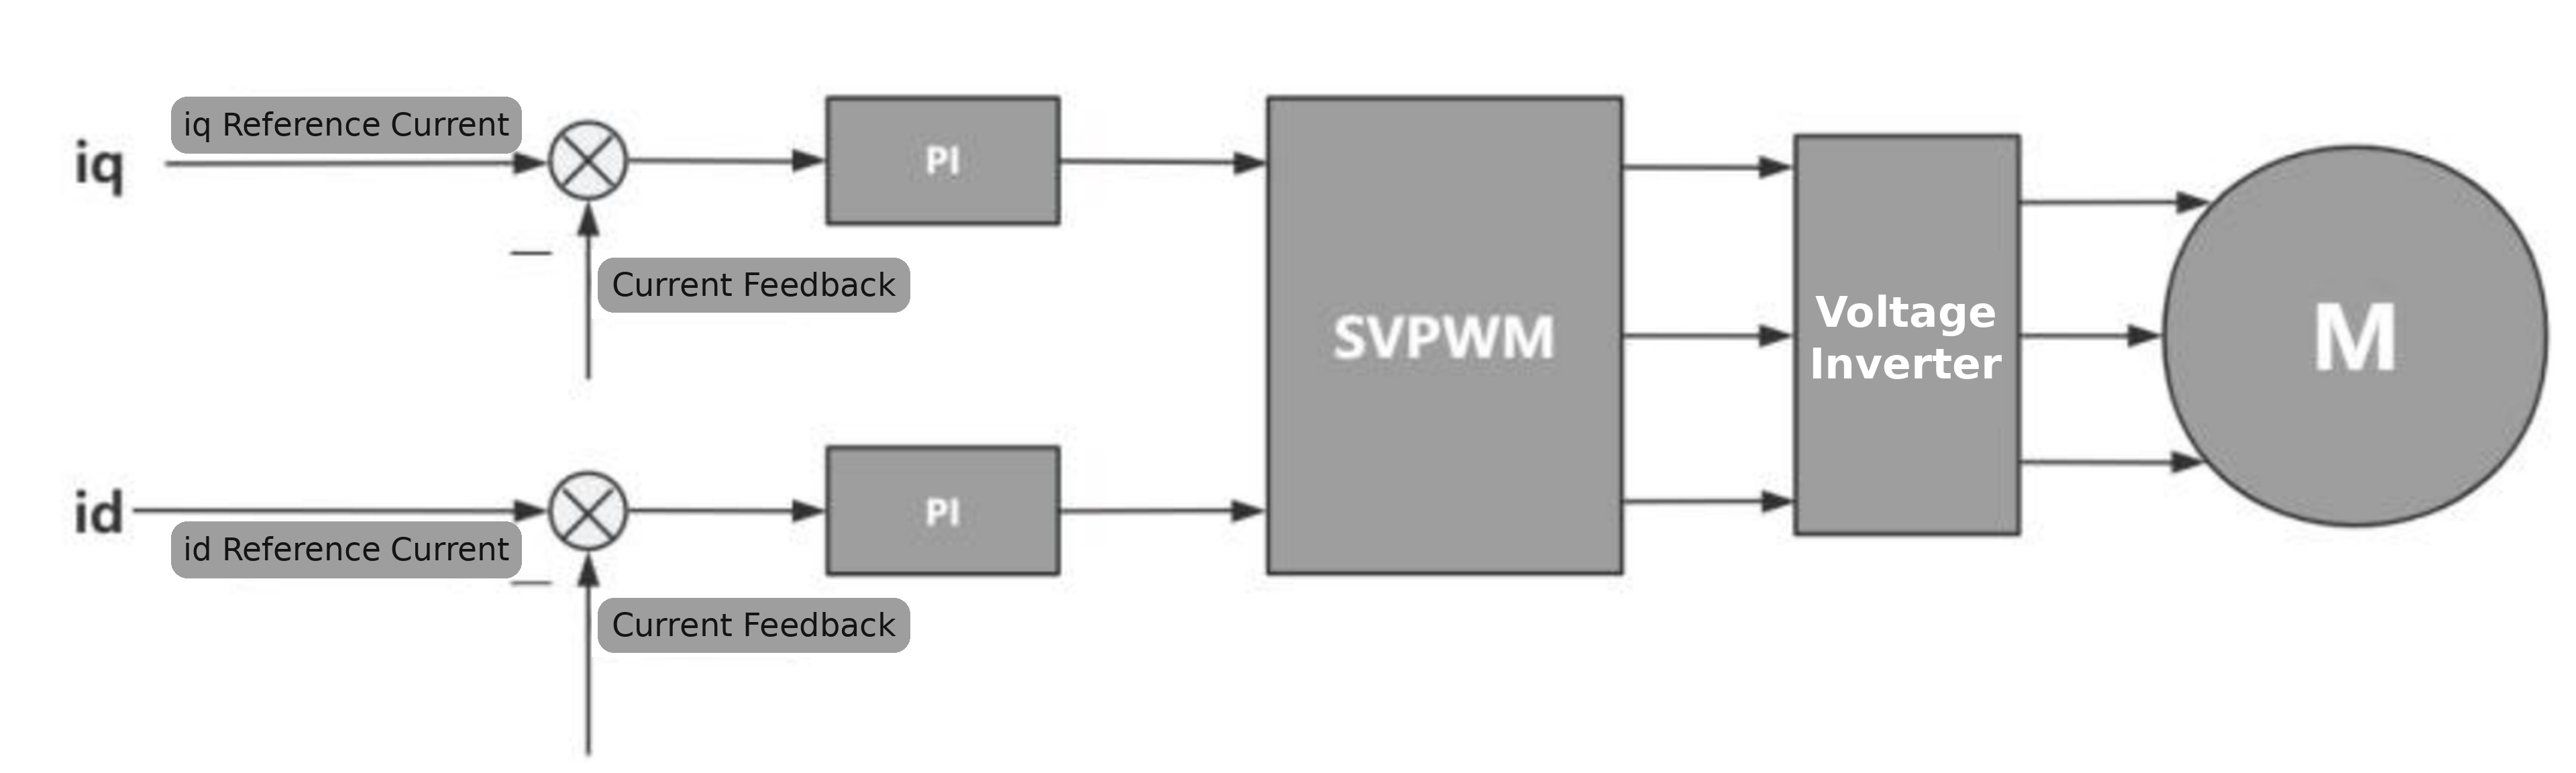
Este modo fornece o laço de corrente do motor como interface de controle para o usuário. Este modo geralmente não é utilizado. O uso desta interface pode se basear no algoritmo FOC.
Modo de Velocidade
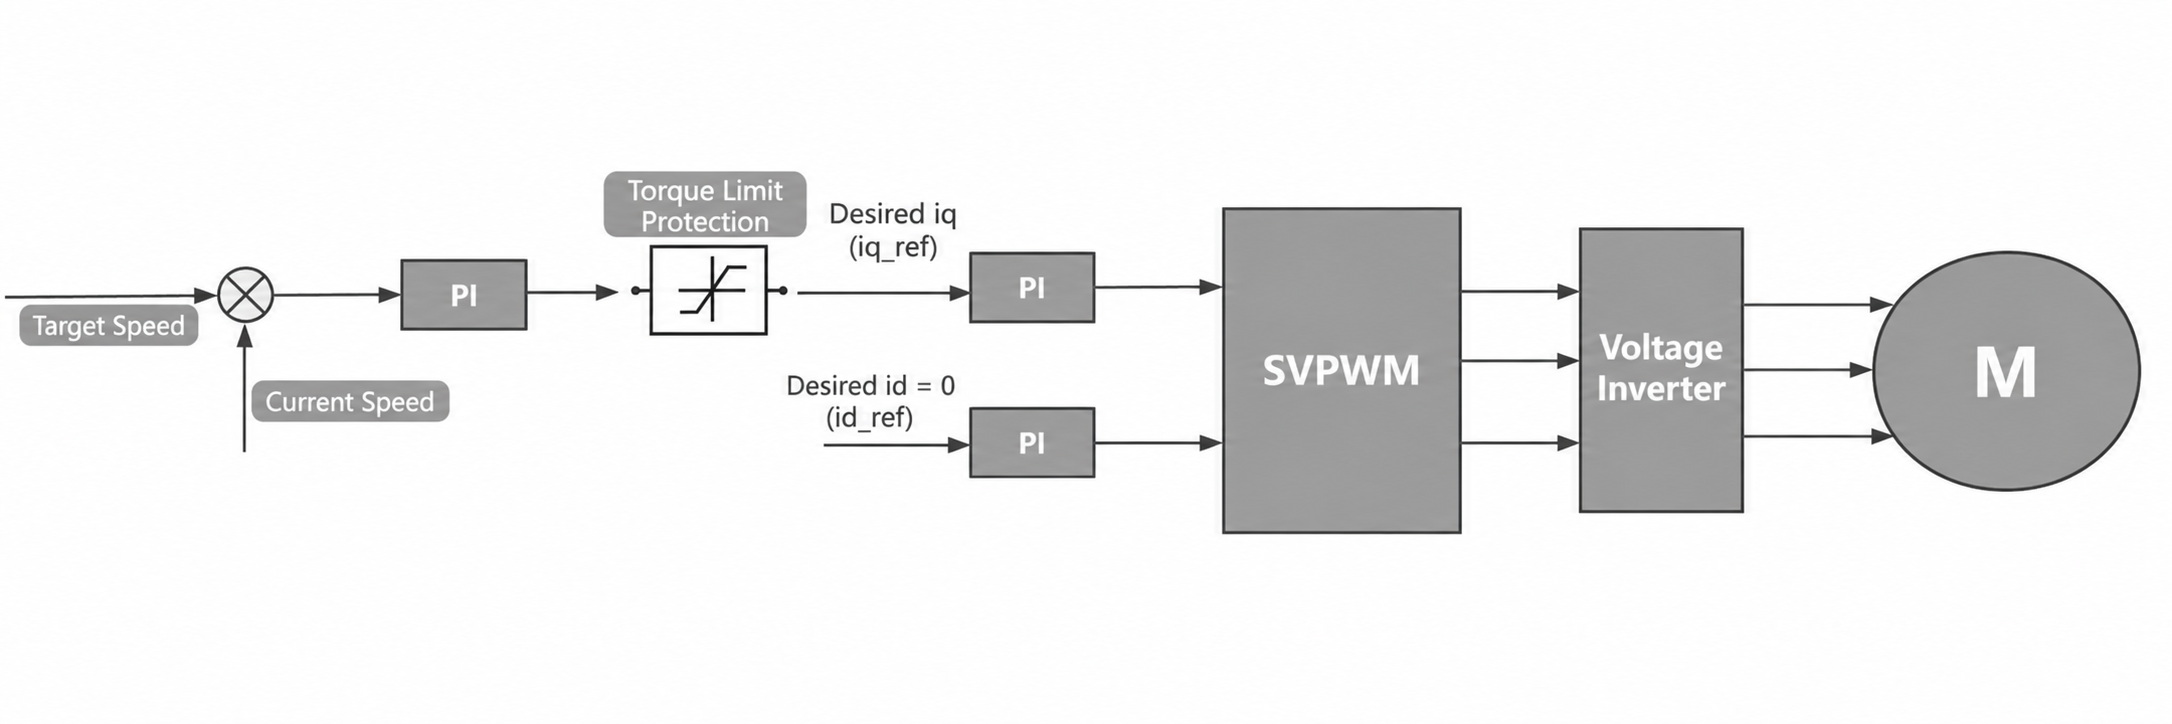
O modo de velocidade usa a diferença entre a velocidade definida e a velocidade atual como entrada para o controlador PI, e o torque de saída do controlador PI é limitado a um intervalo. O torque é convertido na corrente iq desejada por meio de uma fórmula interna e é fornecido pelo laço de corrente.
O torque final de saída do motor é determinado principalmente em conjunto pelos seguintes parâmetros:
- v_des: Velocidade alvo durante o movimento, ou seja, a velocidade atual.
- kp_vel: Determina diretamente o torque de aceleração dinâmica.
- ki_vel: Determina a capacidade de resistência a distúrbios de carga durante o segmento de velocidade constante.
- Proteção de torque: Limita o torque de saída.
Modo Posição-Velocidade (CSP)
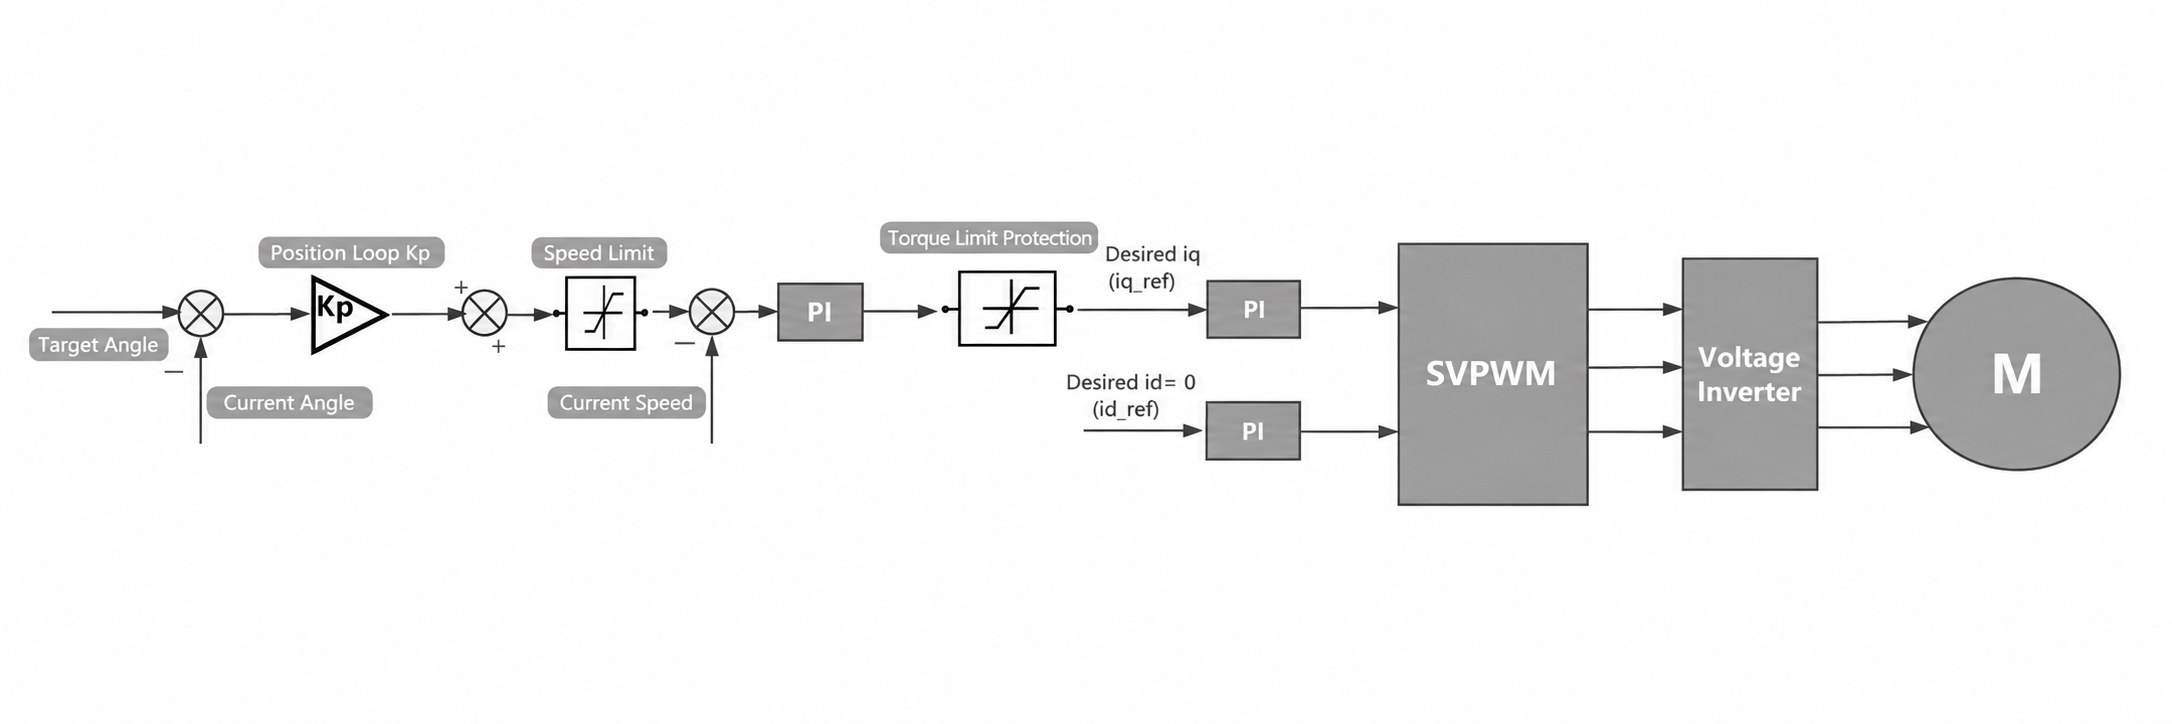
O modo de posição CSP também pode ser chamado de modo posição-velocidade. A diferença entre o ângulo definido e o ângulo atual é usada como entrada para o loop de posição, onde o loop de posição é um controlador puramente proporcional. A saída do loop de posição passa por limitação de velocidade e então serve como entrada para o loop de velocidade. O loop de velocidade é um controlador PI, e o torque de saída passa por limitação de proteção de torque e é então convertido na corrente iq desejada, sendo fornecido pelo loop de corrente.
O torque final de saída do motor é determinado principalmente em conjunto pelos seguintes parâmetros:
- p_des: A posição alvo para controle.
- v_des: Usado para limitar a velocidade absoluta máxima durante o movimento.
- kp_pos: Determina o fator de amplificação do erro de posição no comando de velocidade.
- ki_pos: Determina a força estática de manutenção de posição.
- kp_vel: Determina diretamente o torque de aceleração dinâmica.
- ki_vel: Determina a capacidade de resistência a distúrbios de carga durante o segmento de velocidade constante.
- Proteção de torque: Limita o torque de saída desejado.
Modo Posição-Velocidade (PP)
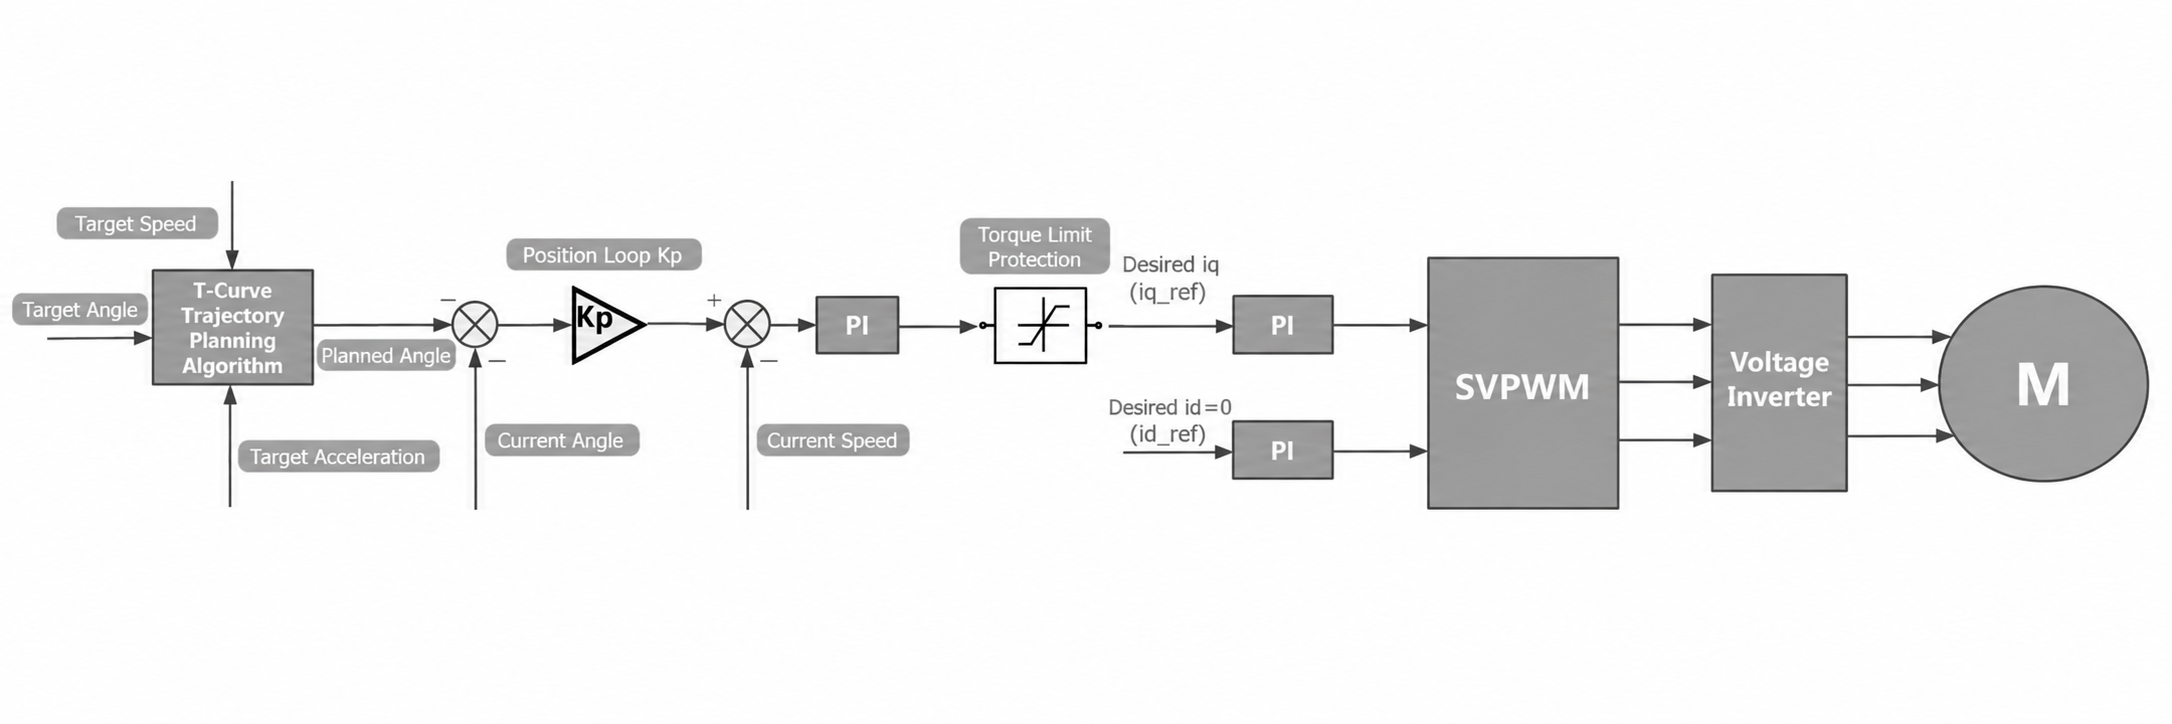
Este modo também é a interface de modo posição-velocidade fornecida pelo motorbridge.
O modo de posição PP adiciona um planejamento de curva de velocidade trapezoidal em comparação com o CSP. Ele recebe como entrada a velocidade definida, o ângulo definido e a aceleração definida, e gera o ângulo planejado. O ângulo planejado gerado pelo planejador de curva em T serve como entrada para o loop de posição, onde o loop de posição é um controlador puramente proporcional. A saída do loop de posição passa por limitação de velocidade e então serve como entrada para o loop de velocidade. O loop de velocidade é um controlador PI, e o torque de saída passa por limitação de proteção de torque e é então convertido na corrente iq desejada, sendo fornecido pelo loop de corrente.
O torque final de saída do motor é determinado principalmente em conjunto pelos seguintes parâmetros:
Parâmetros do planejador de curva em T:
- p_set: A posição alvo desejada definida.
- v_des: O valor de velocidade desejado definido.
- Acc_set: A aceleração desejada definida.
Parâmetros do loop de posição / loop de velocidade:
- p_des: A posição alvo para controle.
- v_des: Usado para limitar a velocidade absoluta máxima durante o movimento.
- kp_pos: Determina o fator de amplificação do erro de posição no comando de velocidade.
- ki_pos: Determina a força estática de manutenção de posição.
- kp_vel: Determina diretamente o torque de aceleração dinâmica.
- ki_vel: Determina a capacidade de resistência a distúrbios de carga durante o segmento de velocidade constante.
- Proteção de torque: Limita o torque de saída desejado.
4.9 Princípios de Parada de Emergência e Desligamento Anormal
4.9 Princípios de Parada de Emergência e Desligamento Anormal
-
Em caso de trepidação anormal, a alimentação deve ser cortada imediatamente. Trepidação de alta frequência significa que o motor está fornecendo torques de avanço e reversão em alta frequência e, se a alimentação não for cortada imediatamente, isso pode levar a danos ao motor.
-
Em caso de batida em um limite, a alimentação deve ser cortada imediatamente. Bater em um limite significa que o motor pode estar em condição de travamento. Se a alimentação não for cortada imediatamente, isso pode levar a superaquecimento ou danos ao motor.
-
Situações anormais, como queda repentina do braço robótico, devem ter a alimentação cortada imediatamente para evitar outras situações inesperadas.