5. Barramento CAN e Comunicação com Motor
Capítulo 5 do Curso para Iniciantes em IA Física da Seeed — fundamentos do barramento CAN, quadros de dados padrão vs estendidos, a camada de enlace de dados CAN e SocketCAN.
Após concluir esta seção, você deverá ser capaz de entender as seguintes questões:
- Como um dado é enviado no barramento CAN;
- De quais partes é composto um quadro de dados CAN;
- O que representam, respectivamente, CAN ID, DLC e Data;
- Qual é a diferença entre quadros padrão e quadros estendidos;
- Quais são os papéis de campos como CRC e ACK.
Para o desenvolvimento prático, não é necessário memorizar desde o início todos os bits de um quadro CAN.
A coisa mais importante na fase iniciante é primeiro entender: ID, DLC, Data.
5.1 Princípios Básicos do CAN
5.1 Princípios Básicos do CAN
CAN é a abreviação de Controller Area Network e é um protocolo de comunicação serial padronizado internacionalmente pela ISO. A estrutura de rede do barramento CAN possui duas formas: malha fechada e malha aberta.
Em geral, a estrutura de rede de barramento CAN usada por braços robóticos ou robôs utiliza um barramento CAN em malha fechada, isto é, um resistor de 120 ohms é conectado em cada extremidade do barramento, e as duas linhas de sinal formam um loop. Esse barramento CAN é definido pelo padrão ISO 11898 e é uma rede CAN de alta velocidade e curta distância, com taxa de comunicação de 125 kbit/s a 1 Mbit/s. Em uma taxa de comunicação de 1 Mbit/s, o comprimento máximo do barramento é de 40 m.
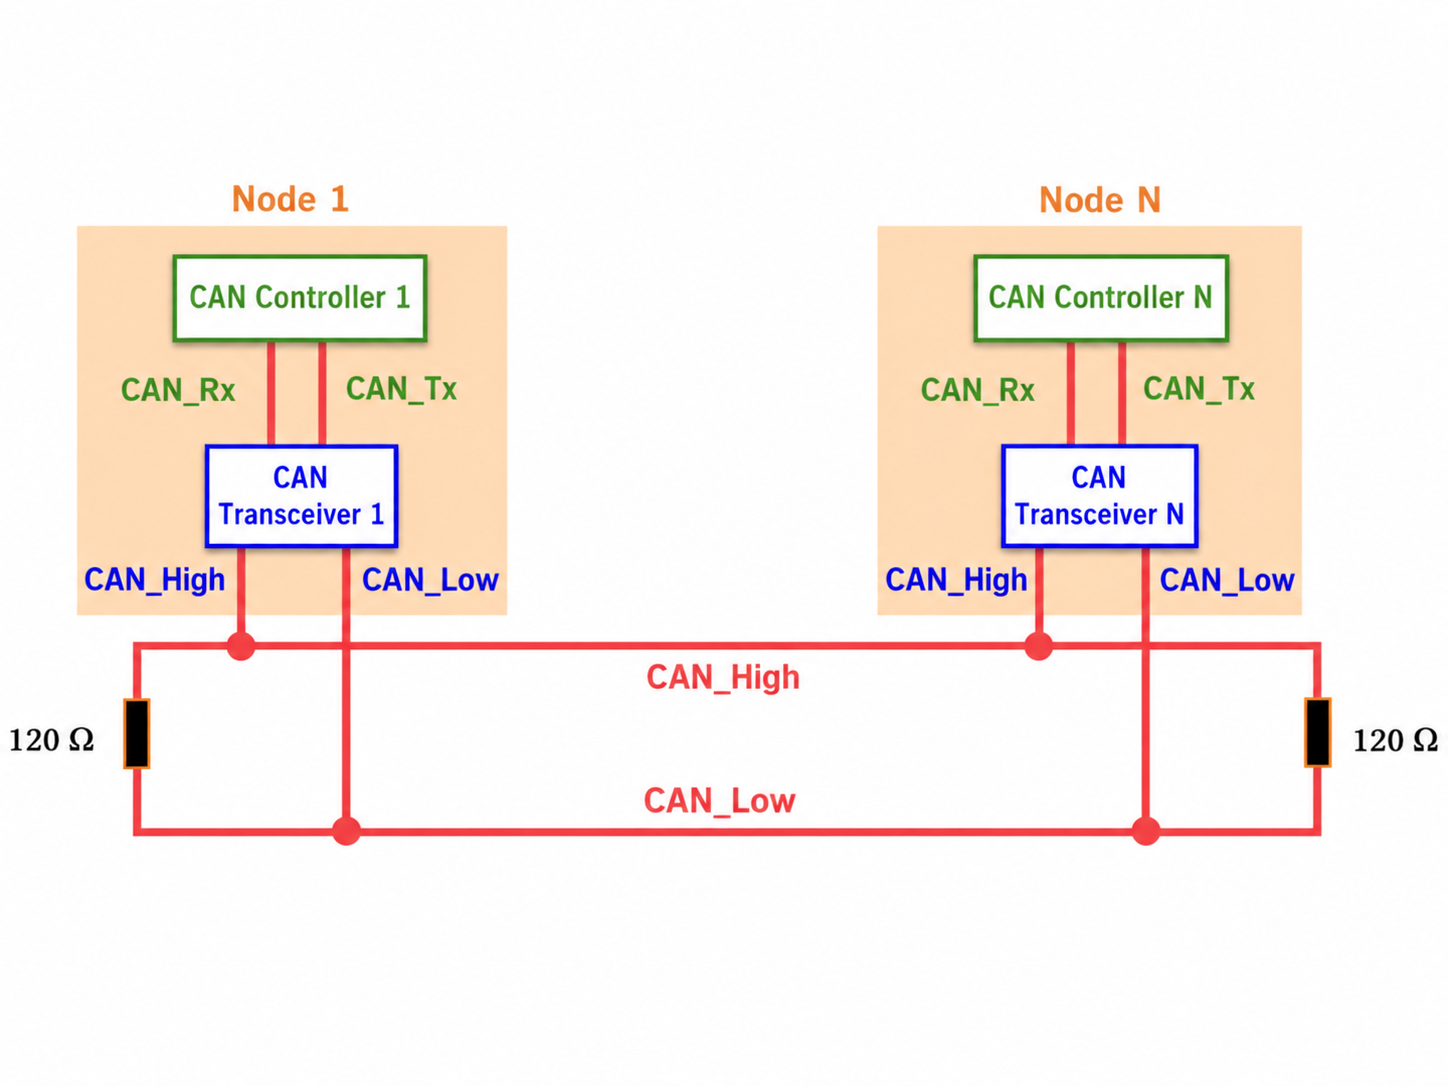
O barramento é composto por duas linhas de sinal, CAN_L e CAN_H. O CAN transmite sinais diferenciais, representando o nível do barramento por meio da diferença de tensão entre as duas linhas de sinal, isto é, CAN_H - CAN_L. O nível correspondente ao valor lógico 1 é chamado de nível recessivo, e o correspondente ao valor lógico 0 é chamado de nível dominante. Na ISO 11898, o nível recessivo está próximo de uma diferença de tensão de 0, e o nível dominante está principalmente próximo de uma diferença de tensão de 2 V.
5.2 Protocolo CAN
5.2 Protocolo CAN
| Tipo de quadro | Finalidade do quadro |
|---|---|
| Quadro de dados | Envia dados |
| Quadro remoto | Solicita dados |
| Quadro de erro | Reporta erros do barramento |
| Quadro de sobrecarga | Solicita atraso |
| Espaço entre quadros | Separa quadros consecutivos |
Como os motores DM usam quadros de dados padrão CAN 2.0 e os motores RS usam o formato de quadro de dados estendido CAN 2.0, apenas esses dois formatos de quadro de dados são apresentados a seguir. Recomenda-se ler a introdução abaixo em conjunto com a seção de protocolo na folha de dados do motor.
5.2.1 Quadro de Dados Padrão reBot DM (total de 11 bytes)
| Byte | Campo | Atribuição de bits |
|---|---|---|
| Byte 1 | Informação do quadro | Bit 7: FF, Bit 6: RTR, Bit 5: X, Bit 4: X, Bits 3–0: DLC |
| Byte 2 | ID do quadro 1 | Bits 7–0: ID10–ID3 |
| Byte 3 | ID do quadro 2 | Bits 7–5: ID2–ID0, Bits 4–0: X |
| Byte 4 | Dado 1 | DATA1 |
| Byte 5 | Dado 2 | DATA2 |
| Byte 6 | Dado 3 | DATA3 |
| Byte 7 | Dado 4 | DATA4 |
| Byte 8 | Dado 5 | DATA5 |
| Byte 9 | Dado 6 | DATA6 |
| Byte 10 | Dado 7 | DATA7 |
| Byte 11 | Dado 8 | DATA8 |
Parte de descrição do quadro (primeiros 3 bytes):
- O Byte 1 é a informação do quadro. O bit 7 (FF) indica o formato do quadro. Em um quadro padrão, FF é 0. O bit 6 (RTR) indica o tipo de quadro. RTR=0 indica um quadro de dados, e RTR=1 indica um quadro remoto. DLC indica o comprimento real dos dados quando se trata de um quadro de dados.
- Os Bytes de 2 a 5 são o ID do quadro. O ID de um quadro de dados padrão possui 11 bits. Enviado sequencialmente de ID10 a ID0, pode haver 211 tipos de mensagens. A faixa de ID do quadro é: 000-7FF.
É proibido que os 7 bits superiores sejam todos recessivos (configuração proibida: ID=1111111XXXX).
Parte de dados do quadro (últimos 8 bytes):
- Os Bytes 4~11 são os dados reais do quadro de dados.
5.2.2 Quadro de Dados Estendido reBot RS (13 bytes)
| Byte | Campo | Atribuição de bits |
|---|---|---|
| Byte 1 | Informação do quadro | Bit 7: FF, Bit 6: RTR, Bit 5: X, Bit 4: X, Bits 3–0: DLC |
| Byte 2 | ID do quadro 1 | Bits 7–0: ID28–ID21 |
| Byte 3 | ID do quadro 2 | Bits 7–0: ID20–ID13 |
| Byte 4 | ID do quadro 3 | Bits 7–0: ID12–ID5 |
| Byte 5 | ID do quadro 4 | Bits 7–3: ID4–ID0, Bits 2–0: X |
| Byte 6 | Dado 1 | DATA1 |
| Byte 7 | Dado 2 | DATA2 |
| Byte 8 | Dado 3 | DATA3 |
| Byte 9 | Dado 4 | DATA4 |
| Byte 10 | Dado 5 | DATA5 |
| Byte 11 | Dado 6 | DATA6 |
| Byte 12 | Dado 7 | DATA7 |
| Byte 13 | Dado 8 | DATA8 |
Parte de descrição do quadro (primeiros 5 bytes):
- O Byte 1 é a informação do quadro. O bit 7 (FF) indica o formato do quadro. Em um quadro estendido, FF é 1. O bit 6 (RTR) indica o tipo de quadro. RTR=0 indica um quadro de dados, e RTR=1 indica um quadro remoto. DLC indica o comprimento real dos dados quando se trata de um quadro de dados.
- Os Bytes de 2 a 5 são o ID do quadro. O ID no formato estendido possui 29 bits. O ID básico vai de ID28 a ID18, e o ID estendido é representado por ID17 a ID0. O ID básico é o mesmo que o ID no formato padrão. Podem existir 229 tipos de mensagens, e há lacunas na camada de enlace de dados (transparentes para o operador). A faixa de ID do quadro é 0000 0000-1FFF FFFF.
É proibido que os 7 bits superiores sejam todos recessivos (configuração proibida: ID básico=1111111XXXX).
Parte de dados do quadro (últimos 8 bytes):
- Os Bytes 6~13 são os dados reais do quadro de dados.
5.2.3 Camada de Enlace de Dados CAN
O barramento CAN pode ser entendido como um "grupo de bate-papo". Muitos dispositivos estão conectados ao barramento, por exemplo:
- Controlador principal;
- Motores;
- Sensores;
- Sistema de gerenciamento de bateria;
- Outros módulos de controle.
Todos os dispositivos compartilham o mesmo barramento CAN. Quando um dispositivo deseja enviar dados, ele não pode simplesmente enviá-los de forma arbitrária; em vez disso, deve empacotar os dados em um quadro de dados CAN completo, de acordo com o formato especificado pelo protocolo CAN.
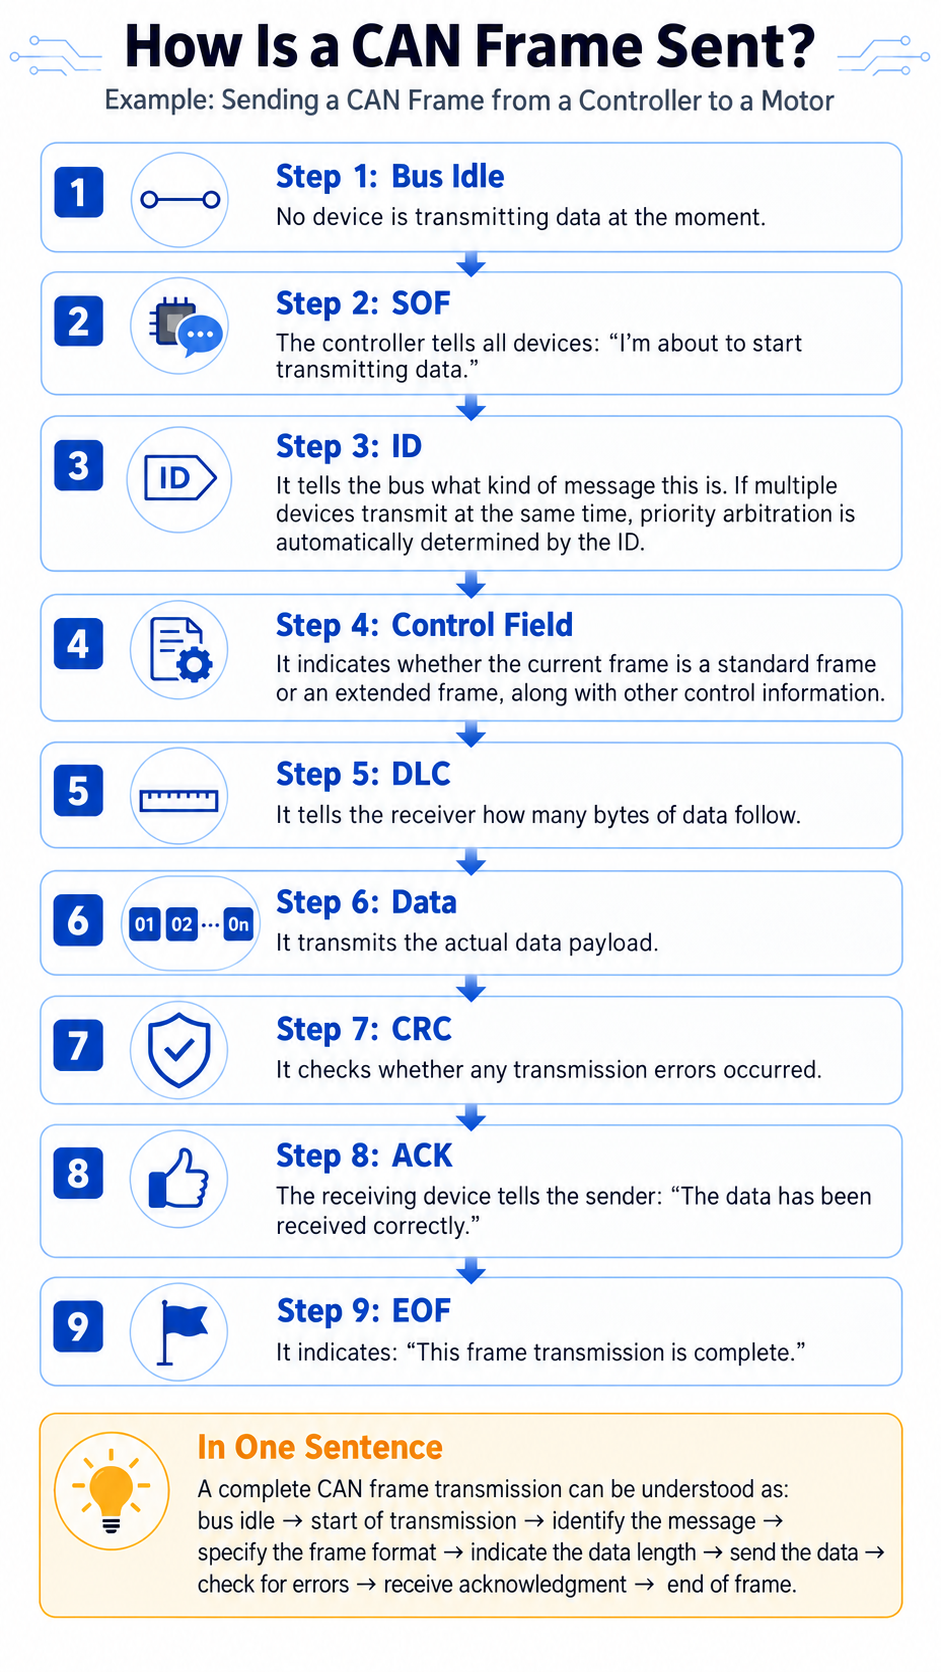
Um quadro CAN pode ser entendido de forma simples como:
Início do envio → Número da mensagem → Comprimento dos dados → Dados reais → Verificação dos dados → Confirmação de recebimento → Fim do envio
A estrutura correspondente do quadro CAN pode ser simplificada como:
SOF → ID → Campo de controle → DLC → Dados → CRC → ACK → EOF
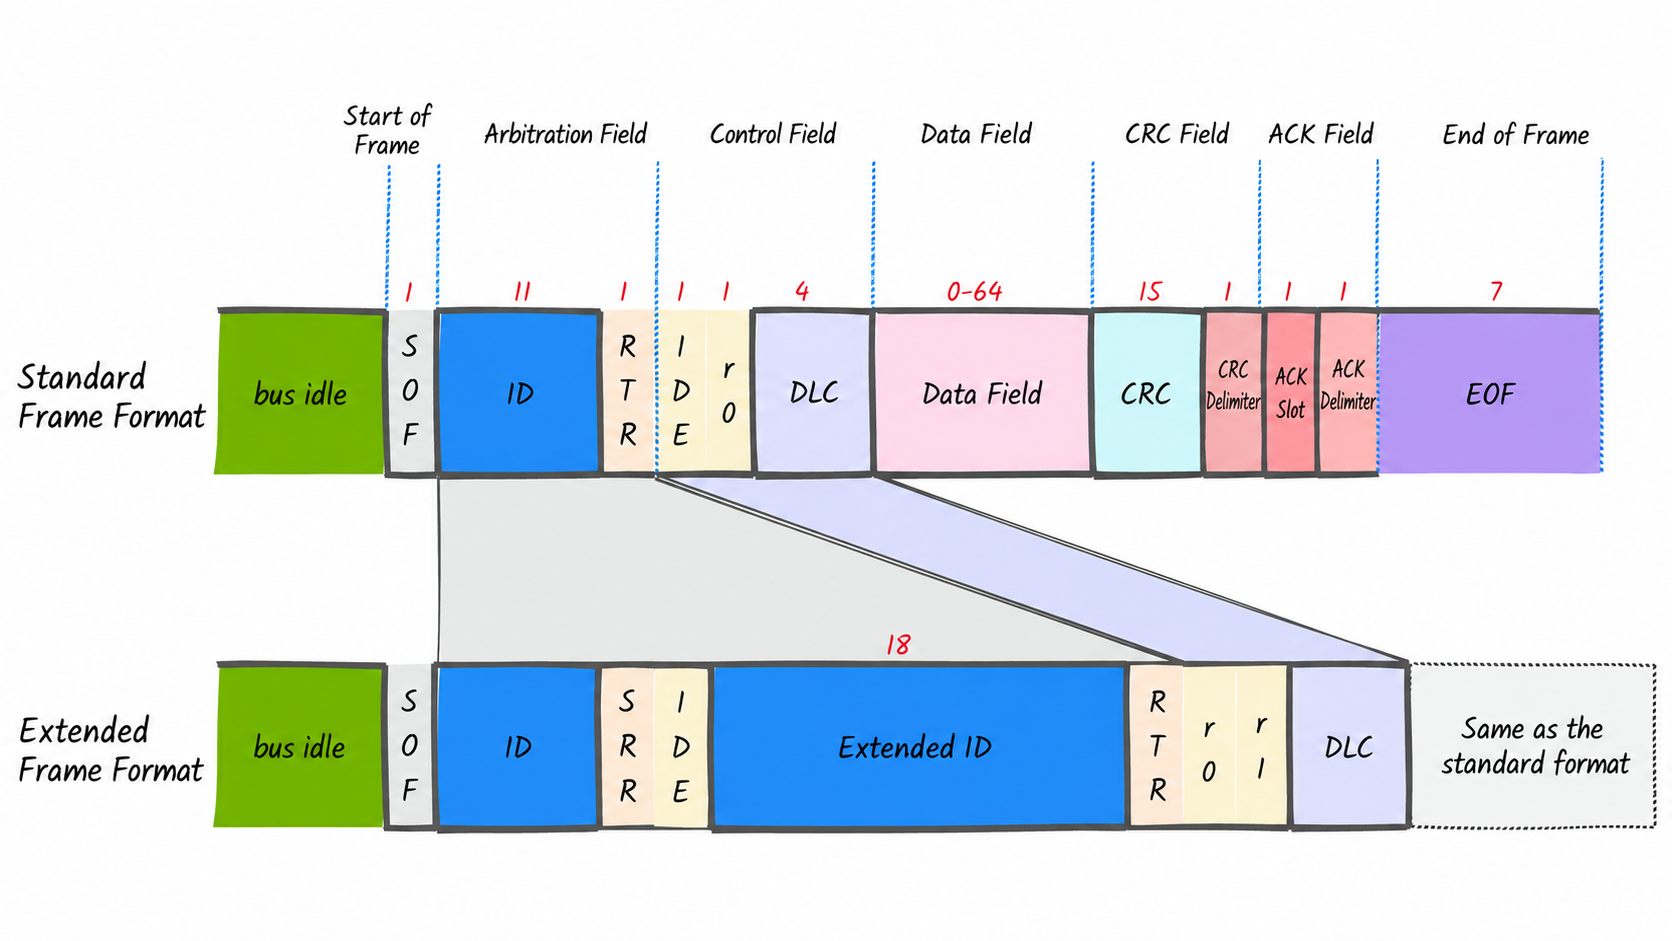
Veja a tabela abaixo para uma explicação detalhada:
| Nome | Função |
|---|---|
| Segmento ocioso (barramento ocioso) | O barramento está em nível recessivo 1, e nenhum nó opera o barramento. Quando nenhum dispositivo está enviando dados, o barramento CAN está em estado ocioso. Atualmente nenhum dispositivo está falando, e todos estão aguardando. |
| Início de quadro (SOF) | SOF é fixado como um bit dominante 0. Como o barramento CAN está em 1 quando ocioso, quando 0 aparece de repente no barramento, outros dispositivos sabem: um dispositivo começou a enviar dados. Portanto, o SOF pode ser entendido como: "Estou começando a enviar." |
| Segmento de arbitragem (ID do quadro, RTR ou SRR) | ID — pode ser entendido como o número desta mensagem. Por exemplo, no controle de motor, pode-se usar 0x01: comando de controle do motor 1; 0x02: comando de controle do motor 2, etc. ID representa de forma mais precisa "a identidade ou o tipo da mensagem". Quanto menor o valor do ID, maior a prioridade. RTR — é usado principalmente para distinguir: quadro de dados comum RTR=0 e quadro de requisição remota RTR=1. Ao enviar dados CAN comuns no dia a dia, RTR geralmente é 0. SRR — um bit de arbitragem dedicado a quadros estendidos, fixado em 1. Usado principalmente para garantir que, sob o mesmo ID básico, quadros padrão tenham prioridade sobre quadros estendidos. |
| Segmento de controle (IDE, bits reservados, DLC) | O bit IDE é usado para distinguir quadros padrão de quadros estendidos. IDE = 1 quadro estendido, ID de 29 bits. IDE = 0 quadro padrão, ID de 11 bits. O quadro estendido possui uma faixa de ID maior e pode fornecer mais números de mensagem. DLC — informa ao receptor quantos dados existem. Por exemplo: DLC = 1, indicando 1 Byte de dado (8 bits); DLC = 4, indicando 4 Bytes de dados (32 bits); DLC = 8, indicando 8 Bytes de dados (64 bits). |
| Campo de dados | Este é o conteúdo real dos dados, com comprimento correspondente ao DLC. Por exemplo, o controlador principal precisa enviar ao motor: posição alvo; velocidade alvo; torque alvo. Verifique o protocolo de comunicação CAN fornecido pelo fabricante do dispositivo para confirmar o que cada byte representa. |
| Segmento CRC | O "código de verificação" dos dados CAN. Realiza o cálculo CRC em todos os bits de dados, incluindo início de quadro, segmento de arbitragem, segmento de controle e segmento de dados. Verifica se ocorrem erros durante a transmissão de dados CAN. O delimitador CRC deve estar em nível recessivo. |
| Segmento ACK | ACK — informa ao transmissor "Eu recebi". Após o transmissor terminar de enviar, ele libera o barramento para o nível recessivo 1. Se o receptor receber corretamente, precisa responder com nível dominante 0 neste bit. Nesse momento, o transmissor lê o slot ACK como 0, indicando que o ACK foi recebido. O delimitador ACK é quando o receptor libera o nível, que é recessivo. |
| Fim de quadro (EOF, End Of Frame) | A transmissão atual de dados CAN termina. 7 bits recessivos 1. |
5.3 SocketCAN
5.3 SocketCAN
SocketCAN é uma implementação amplamente utilizada do protocolo CAN em sistemas Linux. O SocketCAN usa a API de socket e a tecnologia de pilha de rede do Linux para implementar drivers de dispositivos CAN como interfaces de rede, tornando-o fácil de usar e altamente compatível.
Documentação de referência para uso detalhado: https://docs.linuxkernel.org.cn/networking/can.html