6.1 Montagem do Braço Robótico
6.1 Montagem do Braço Robótico
Montagem do Braço Robótico reBot DM
Montagem do Braço Robótico reBot RS
6.2 Montagem da Fonte de Alimentação
6.2 Montagem da Fonte de Alimentação
Montagem da Fonte de Alimentação do reBot DM
Montagem da Fonte de Alimentação do reBot RS
6.3 Fiação do Braço Robótico
6.3 Fiação do Braço Robótico
Fiação do reBot DM
Conecte o braço robótico à placa adaptadora.
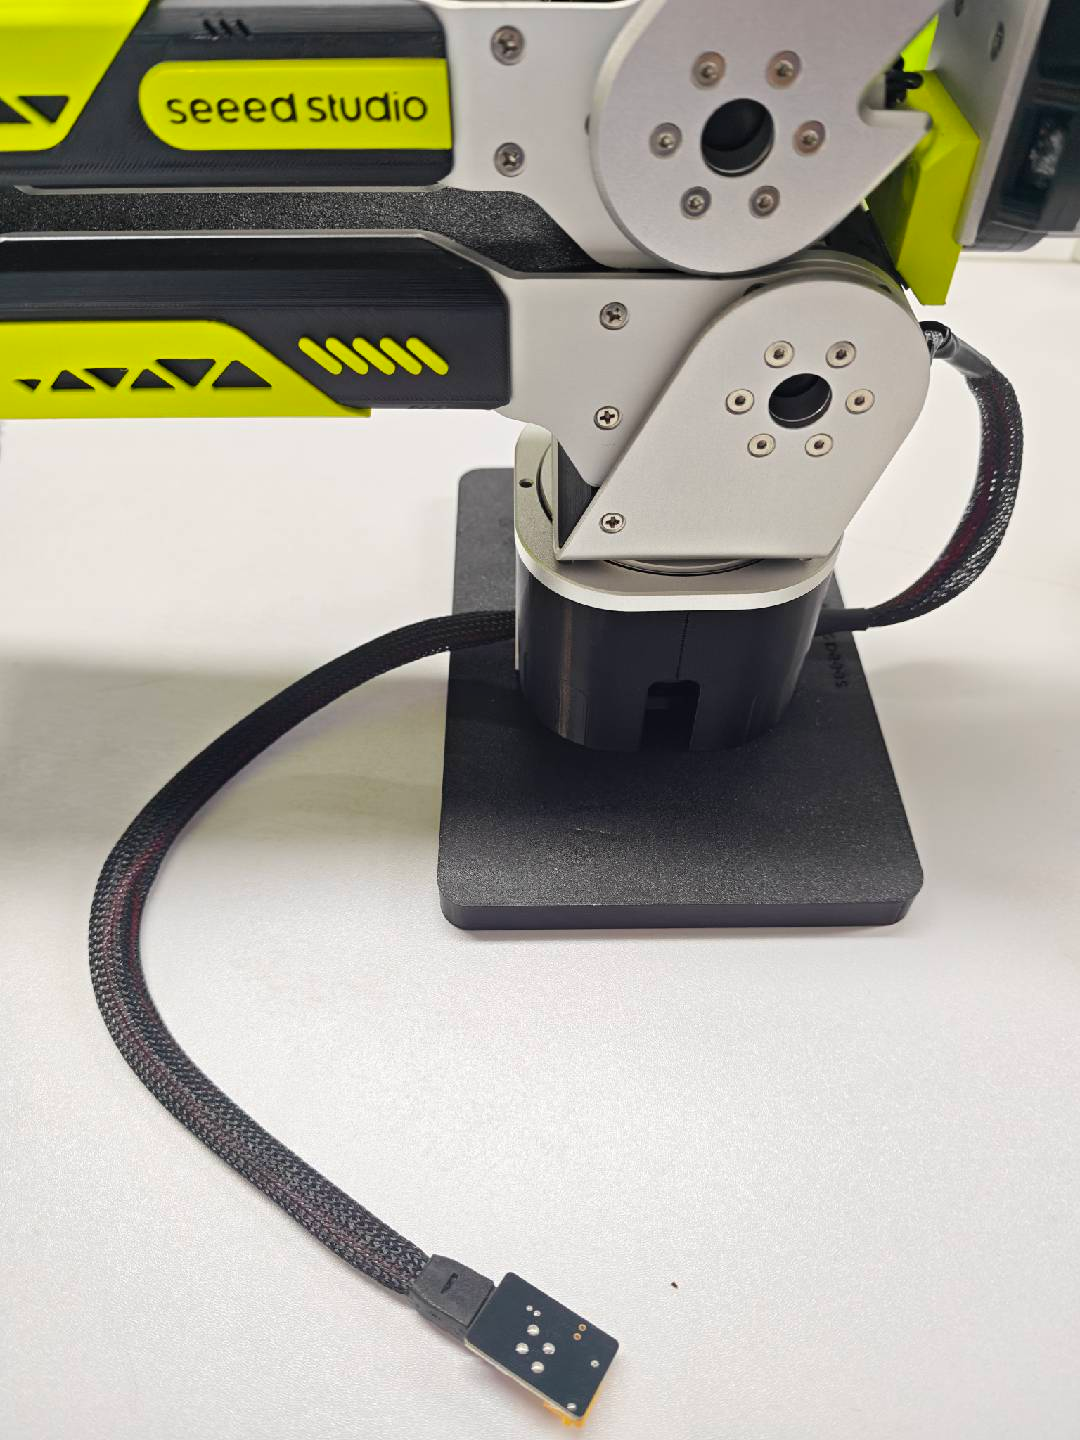
Conexão da fonte de alimentação: cabo XT60 para XT30.
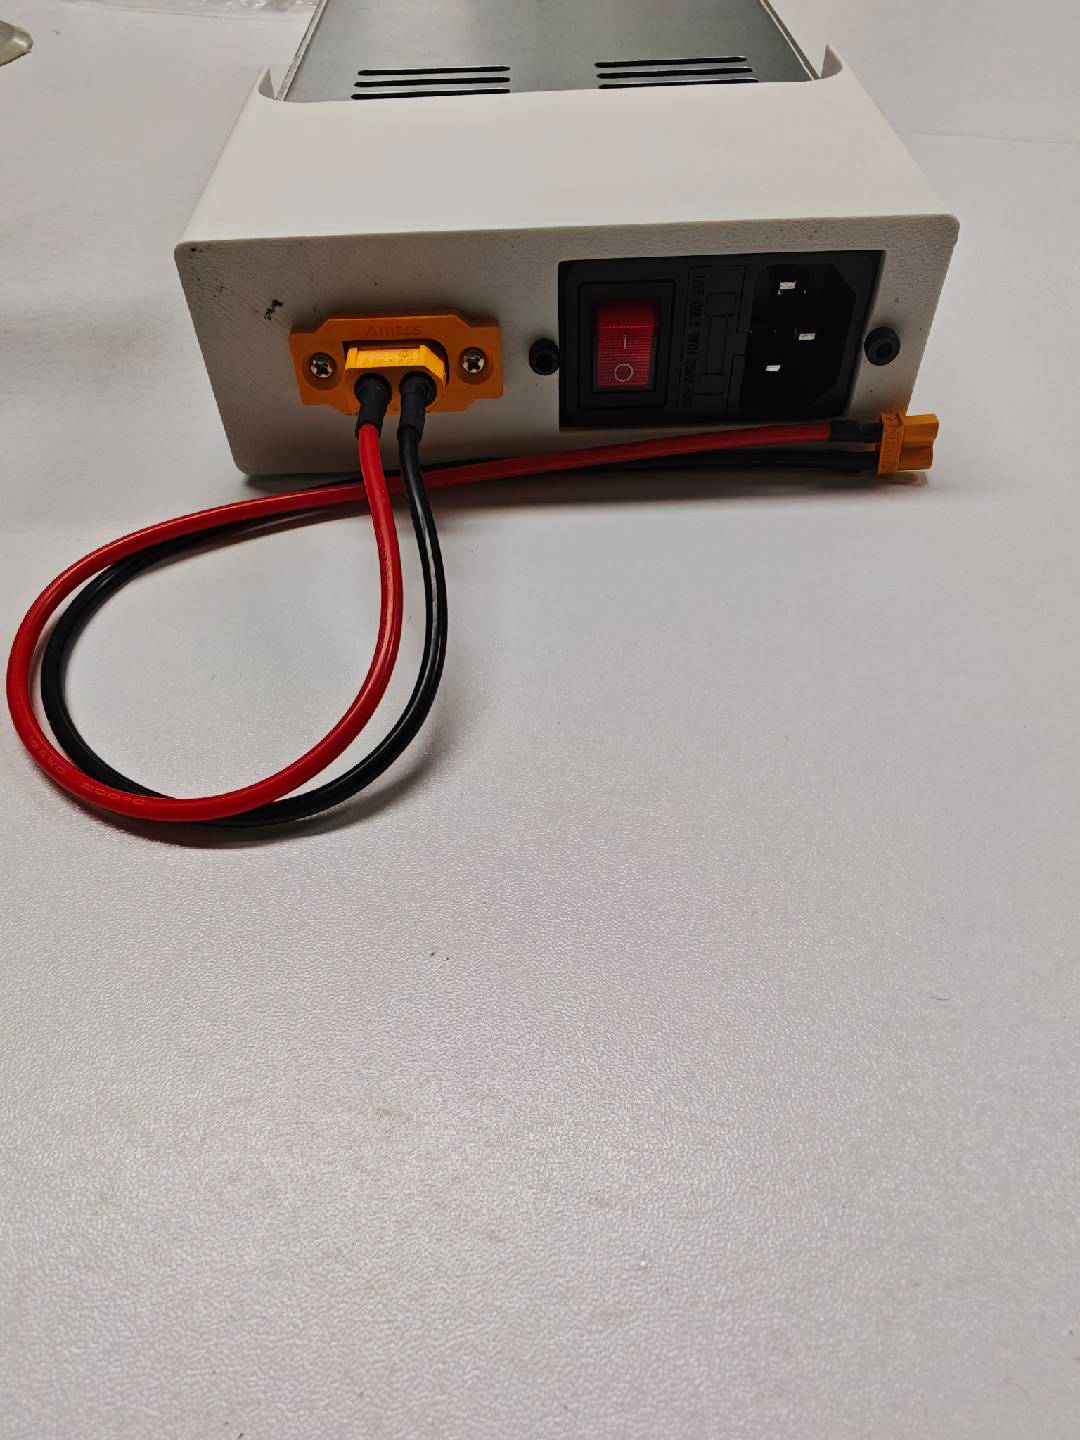
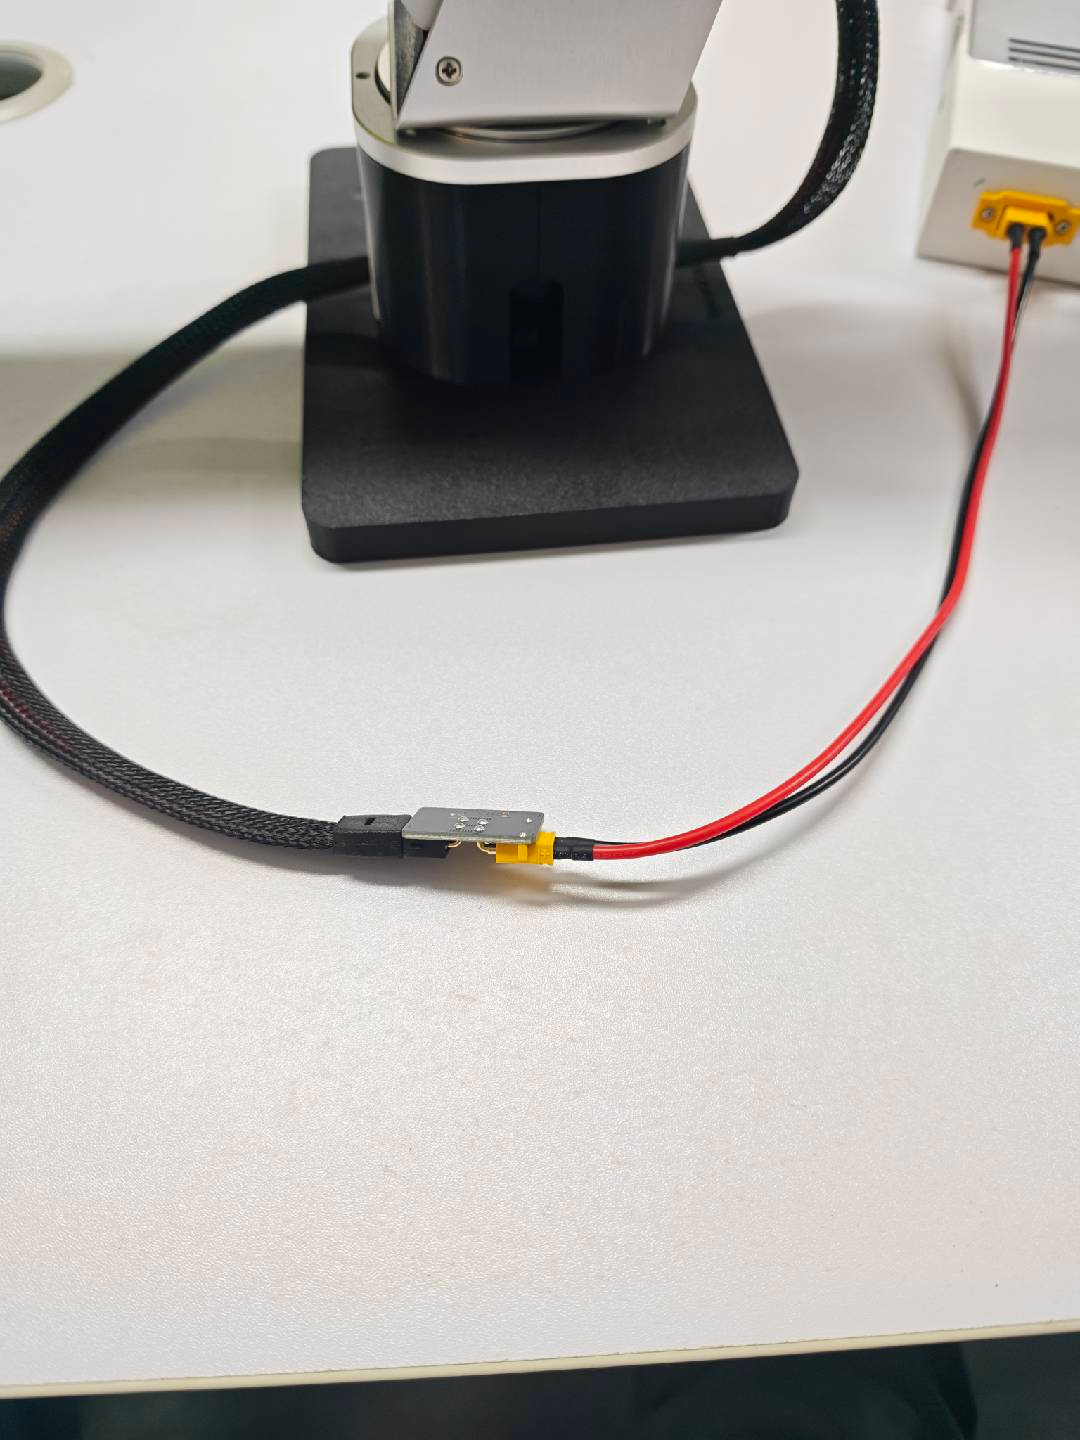
Conecte o cabo XT60 para XT30 à placa adaptadora.
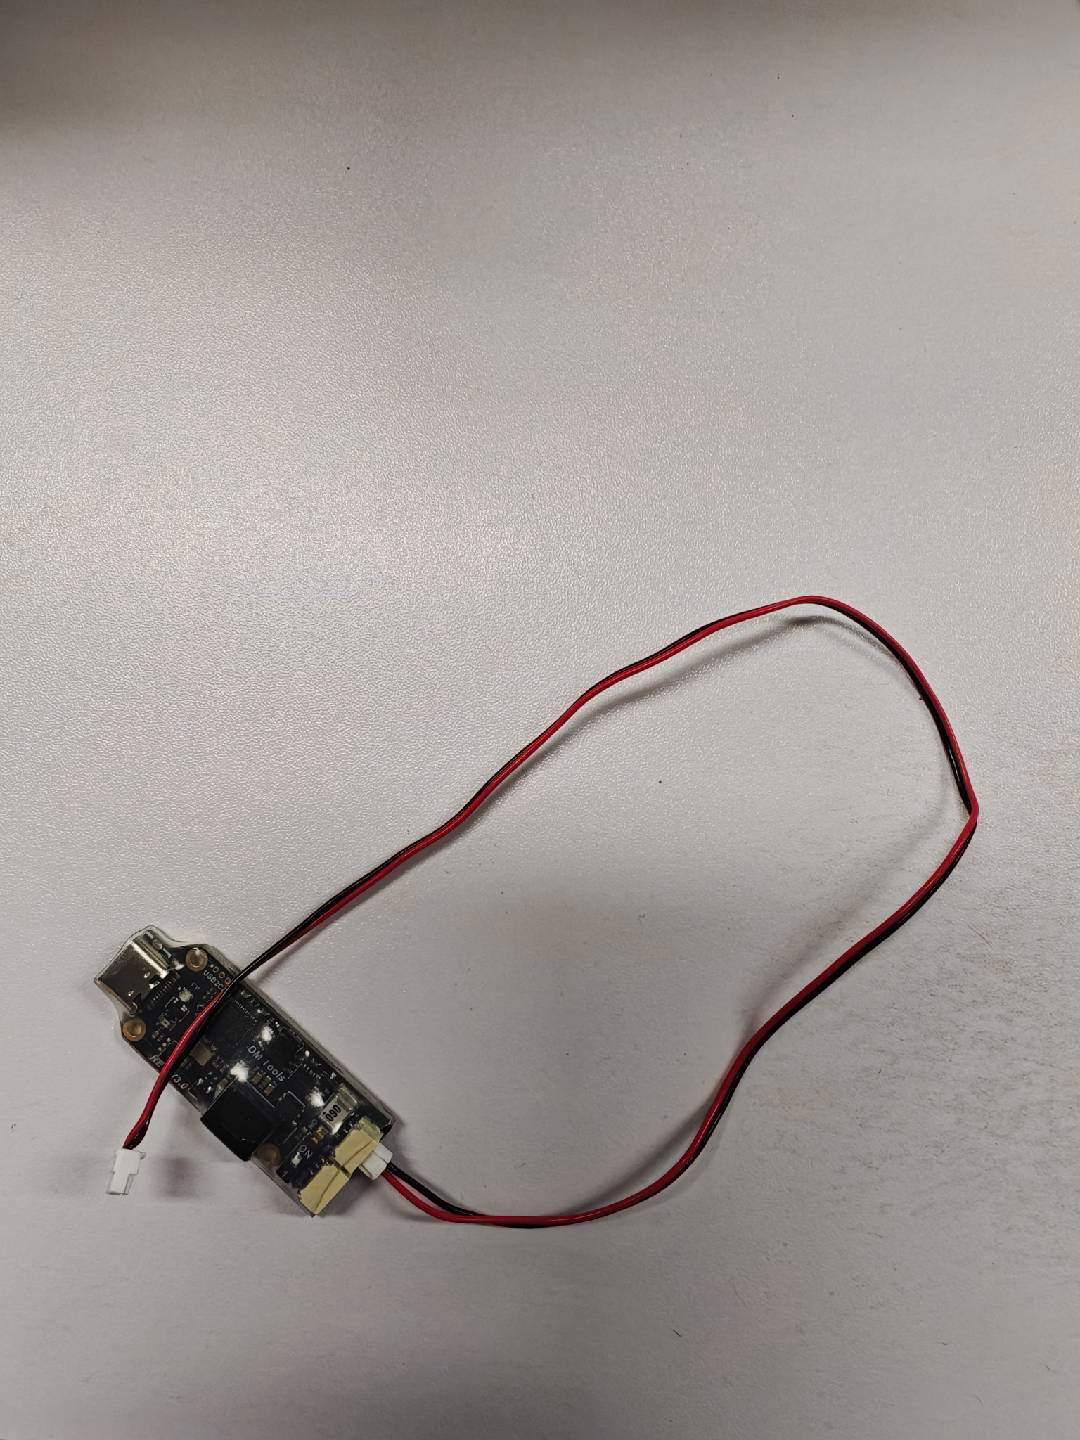
Conecte o USB2CAN ao GH1.25 de 2 pinos.
Conecte a outra extremidade do cabo GH1.25 de 2 pinos à placa adaptadora.
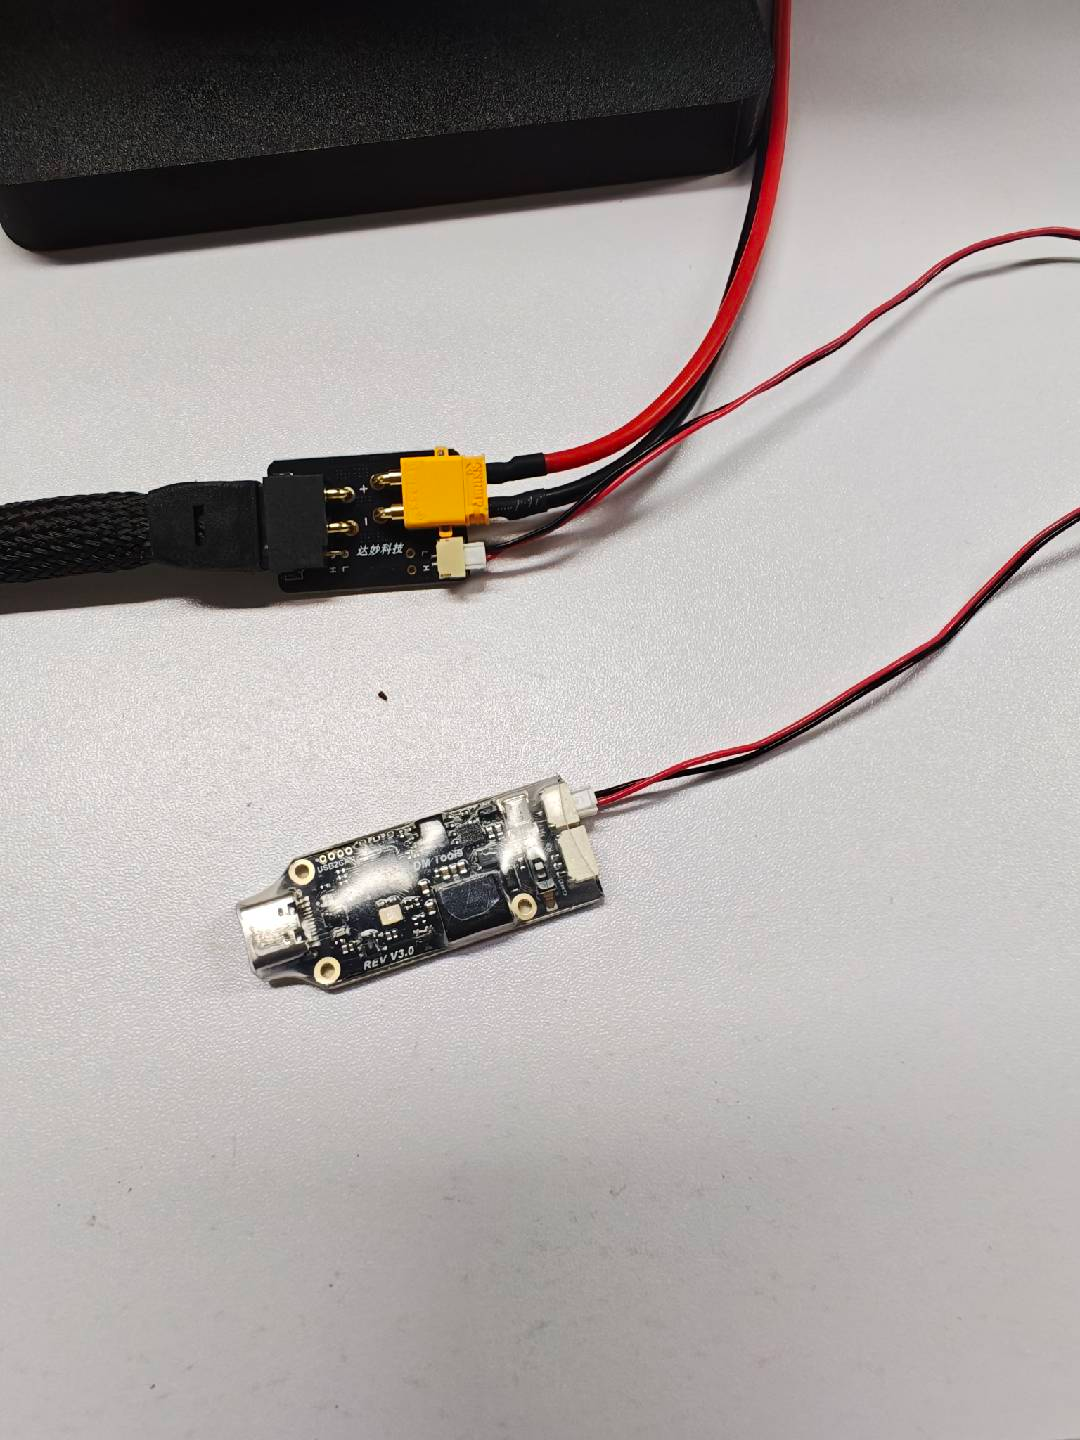
Conecte o USB2CAN ao computador por meio de um cabo de dados Type-C.
O motor 1 e o motor 2 devem estar conectados um ao outro.
Fiação do reBot RS
Conecte o braço robótico à placa adaptadora.
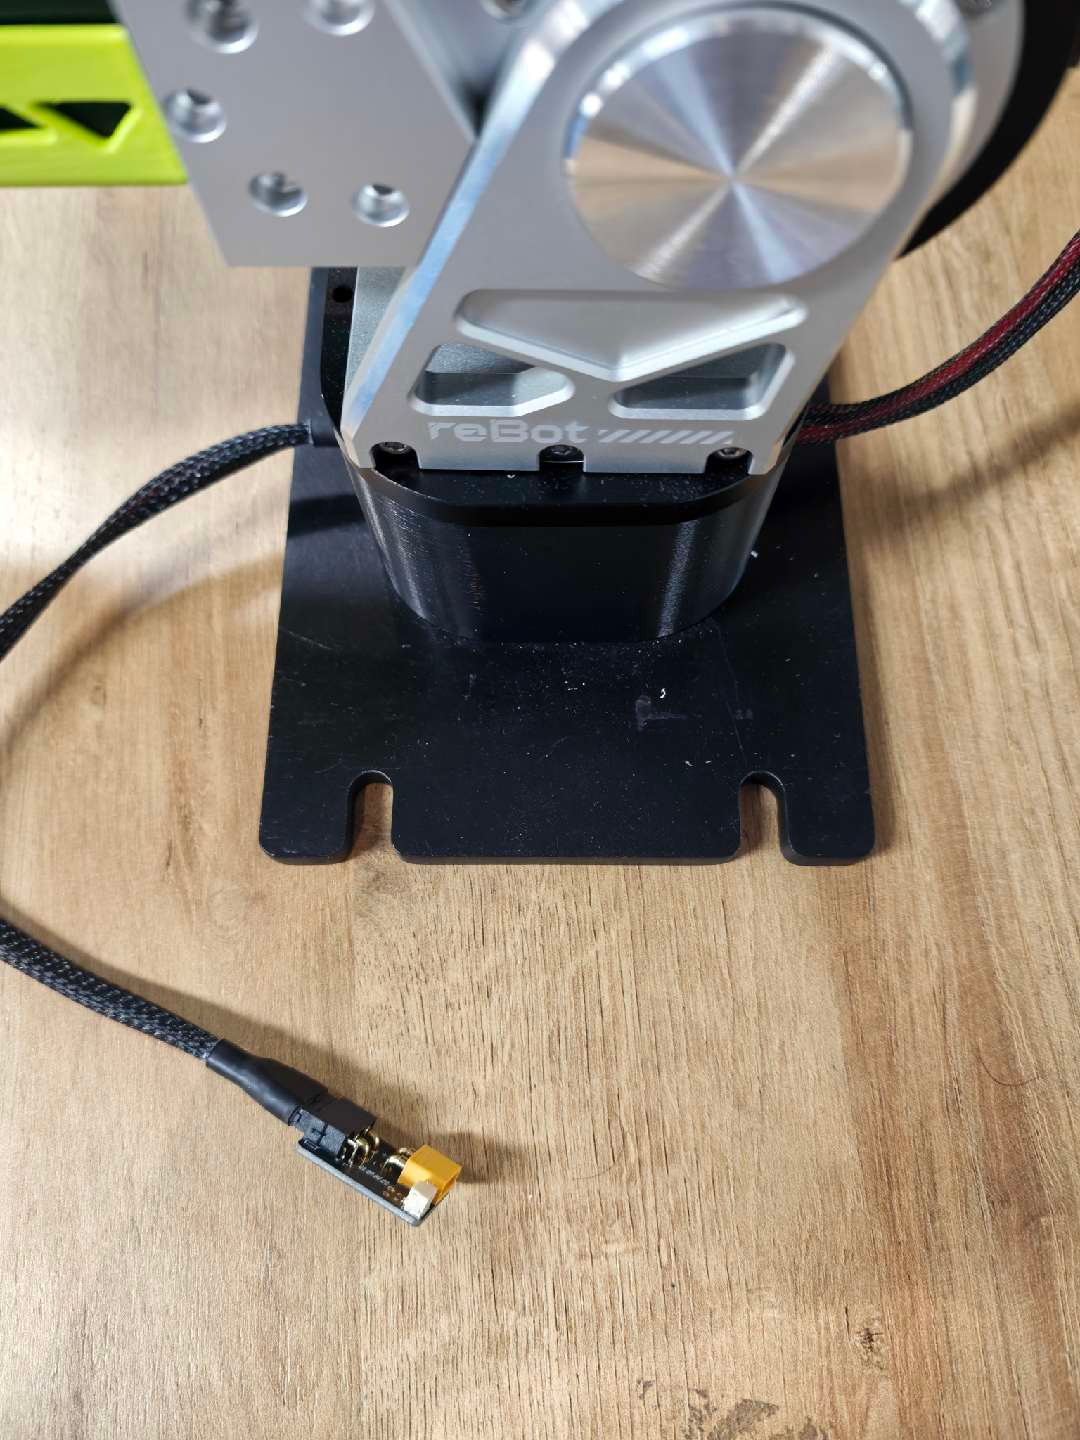
Conexão da fonte de alimentação: cabo XT60 para XT30.
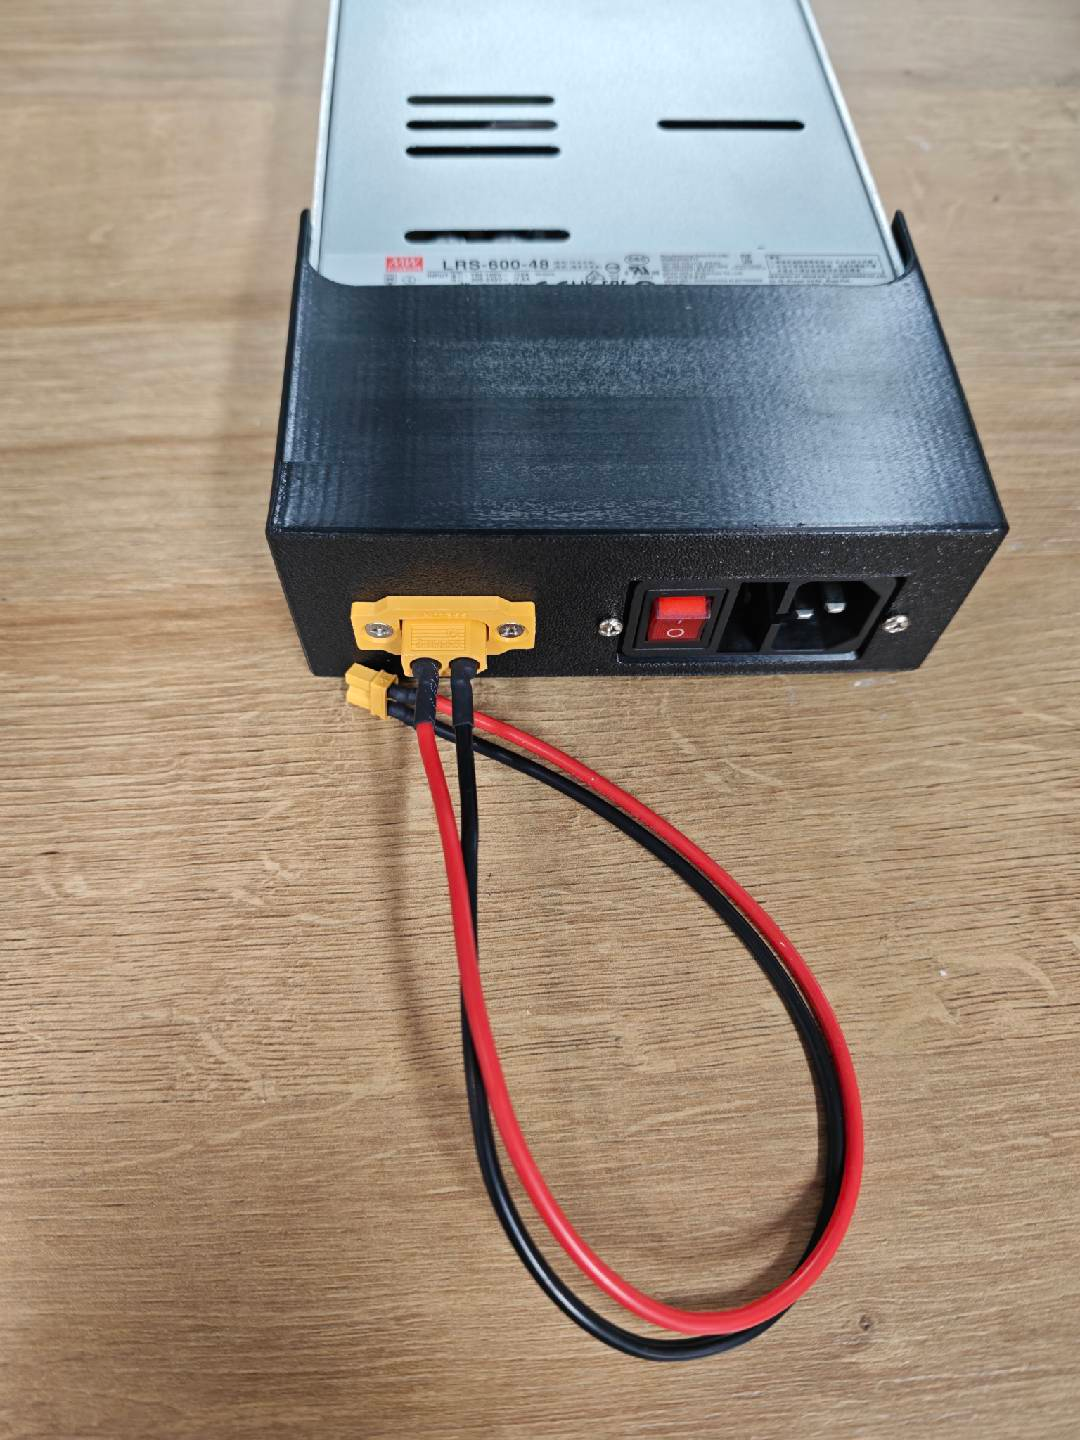
Conecte o cabo XT60 para XT30 à placa adaptadora.
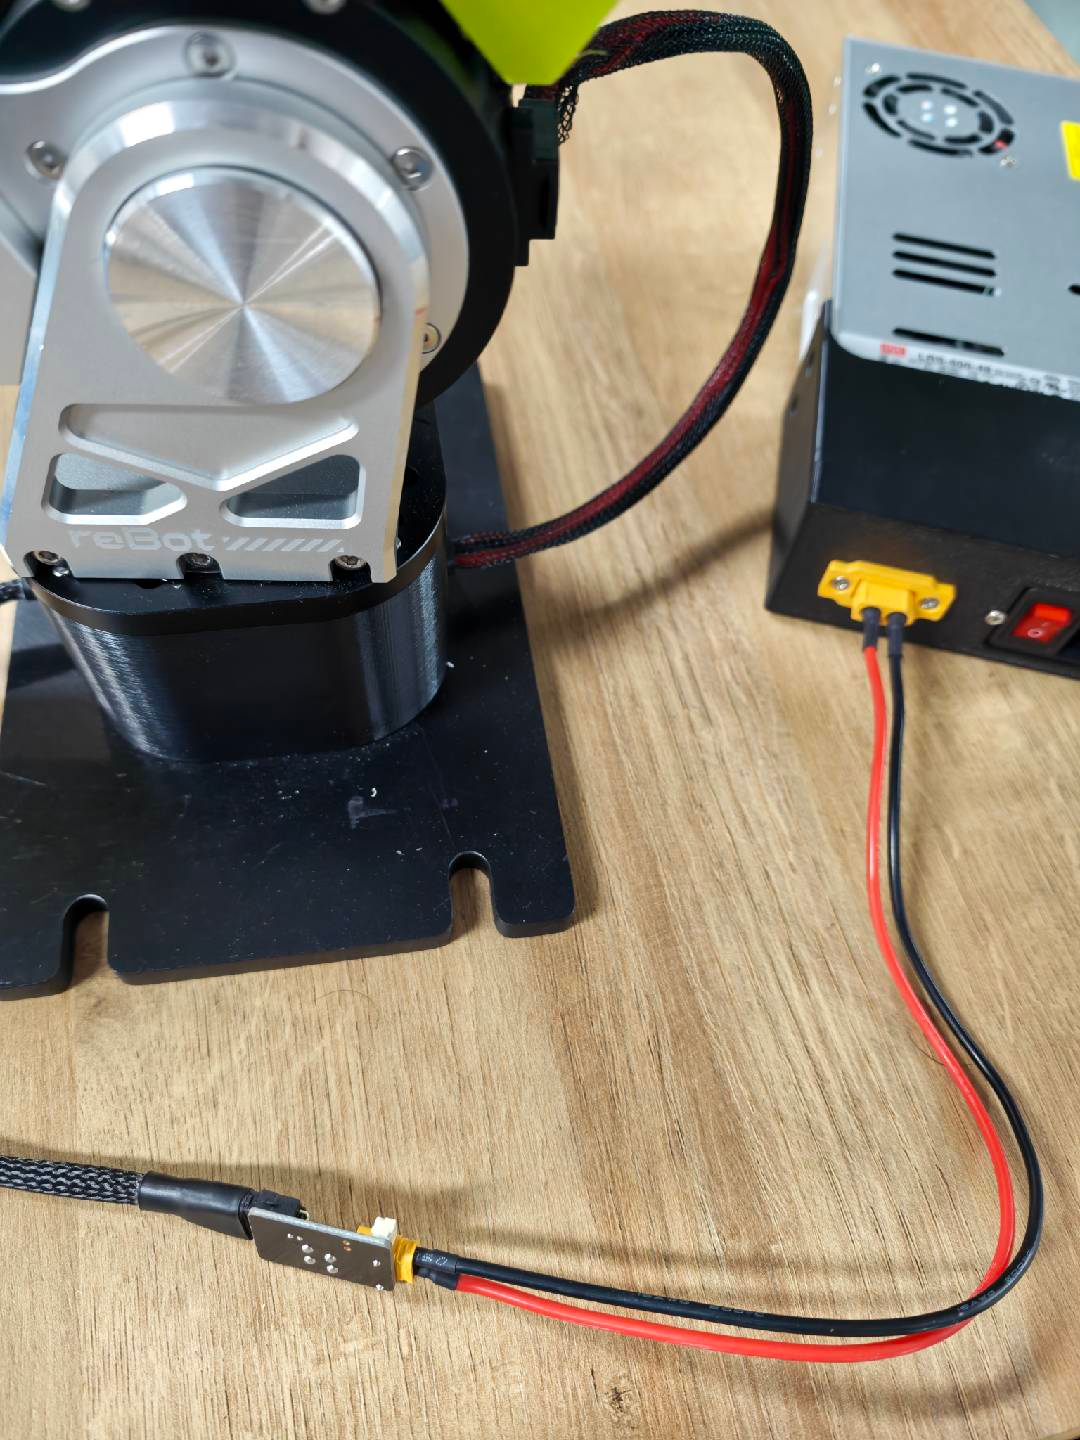
Conecte o CANable ao cabo GH1.25 de 2 pinos.
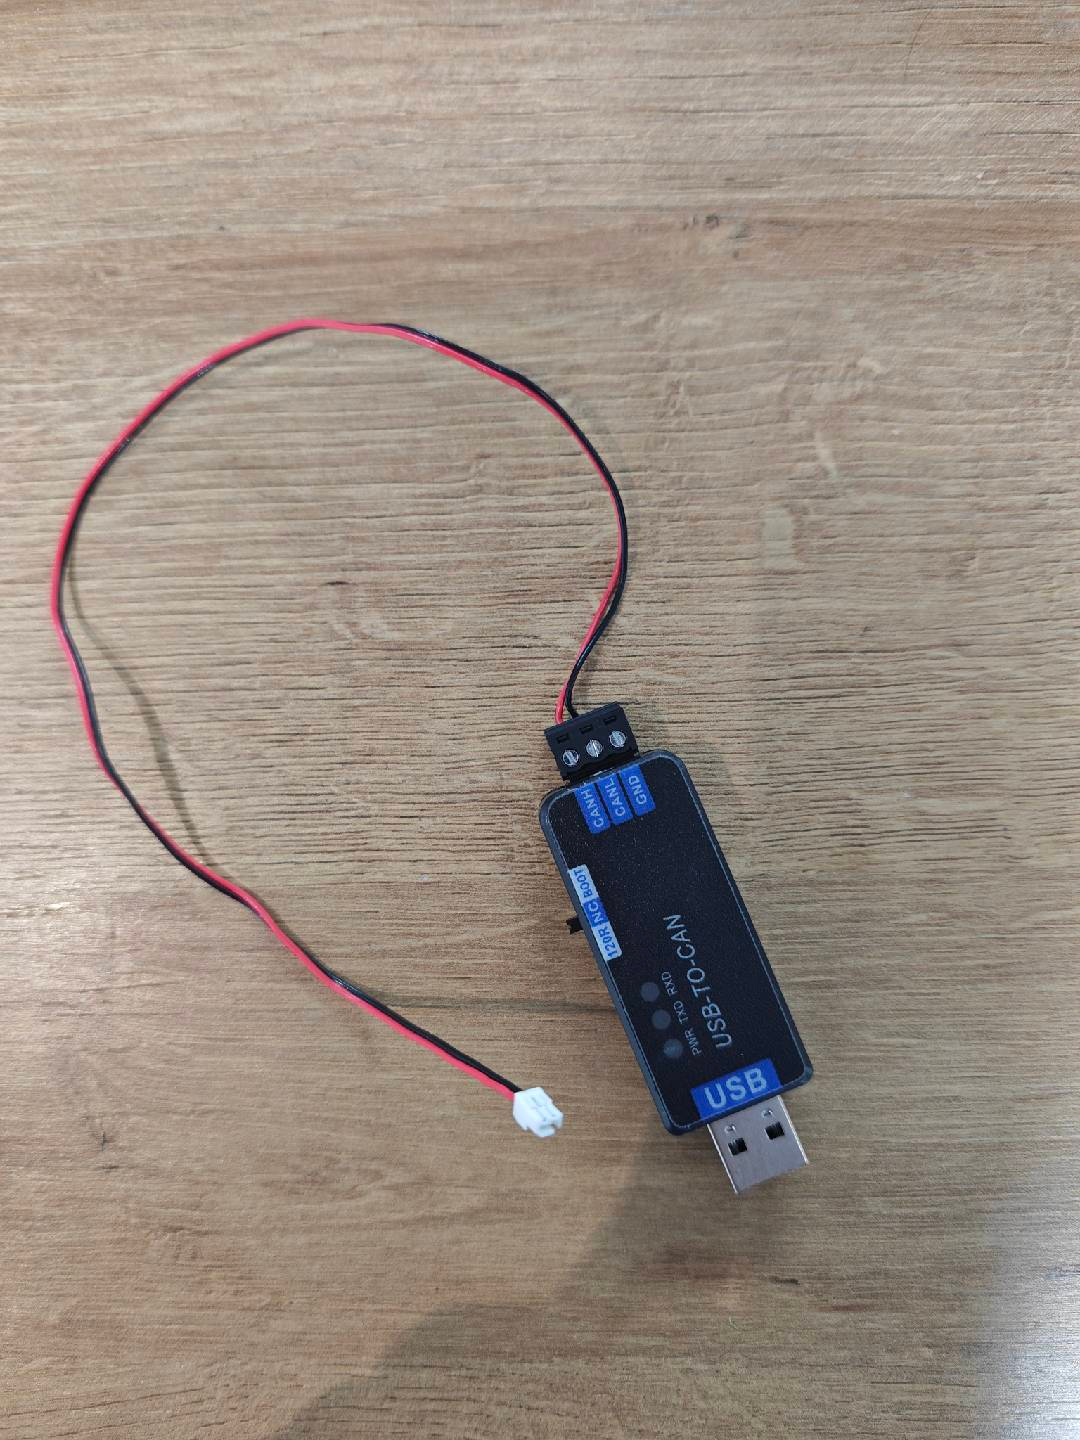
Conecte a outra extremidade do cabo GH1.25 de 2 pinos à placa adaptadora.
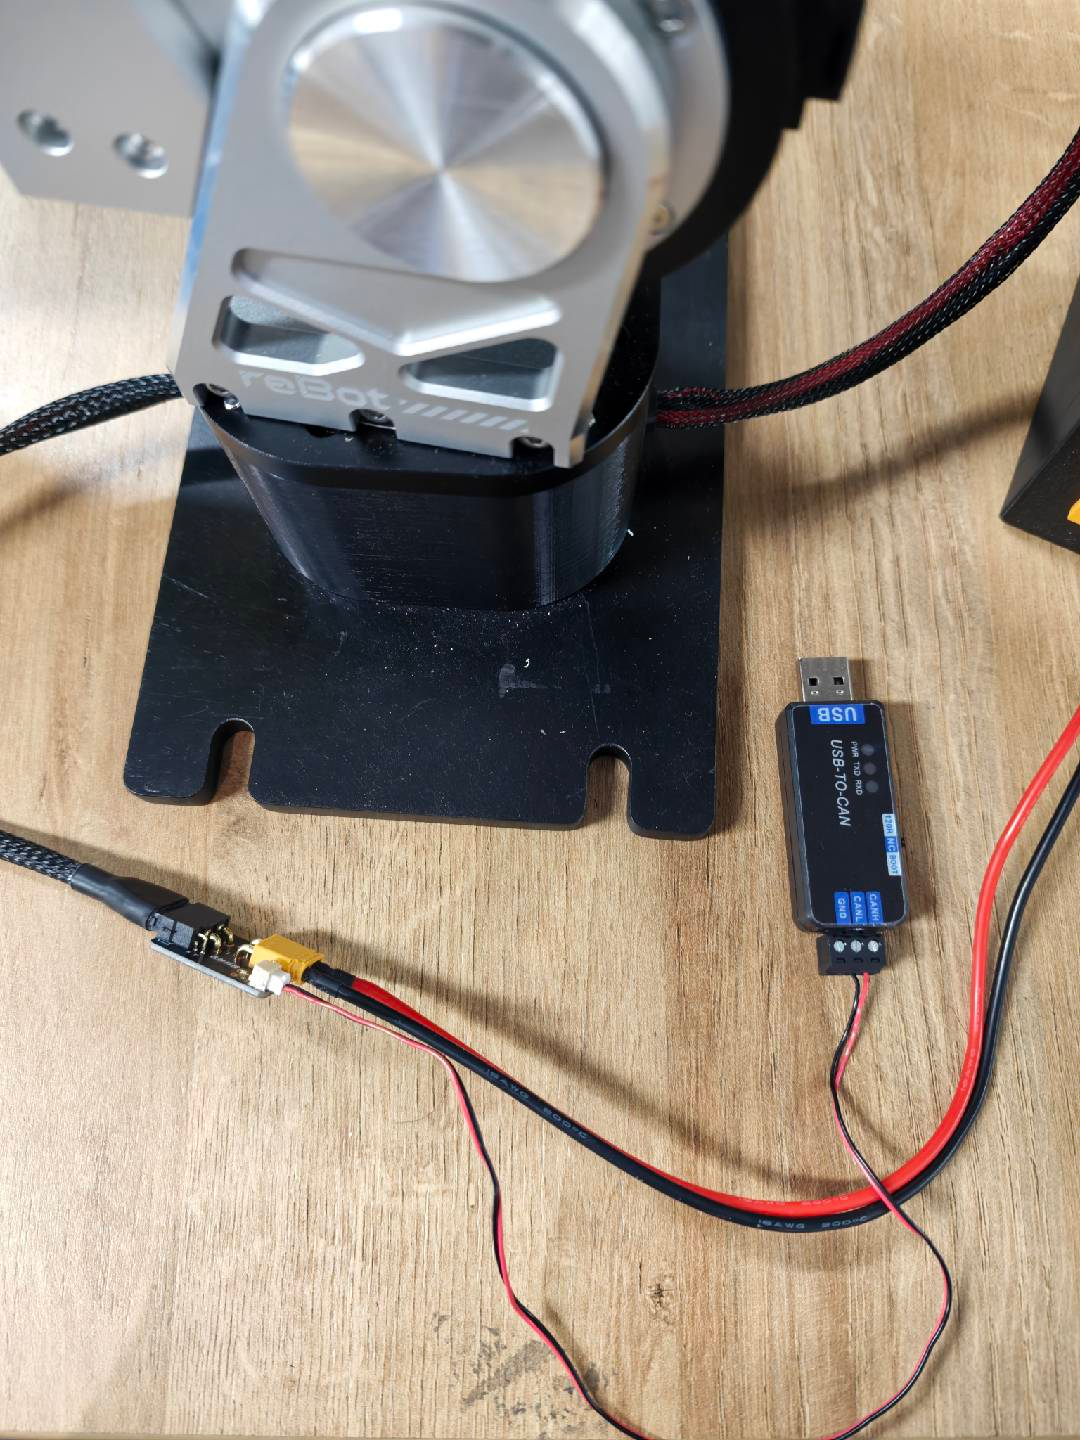
Conecte o CANable ao computador.
O motor 1 e o motor 2 devem estar conectados um ao outro.
6.4 Requisitos de Fonte de Alimentação do Braço Robótico
6.4 Requisitos de Fonte de Alimentação do Braço Robótico
O requisito de fonte de alimentação para o reBot DM é 24V, e o requisito de fonte de alimentação para o reBot RS é 48V.
Abaixo estão nossas instruções recomendadas de uso da fonte de alimentação:
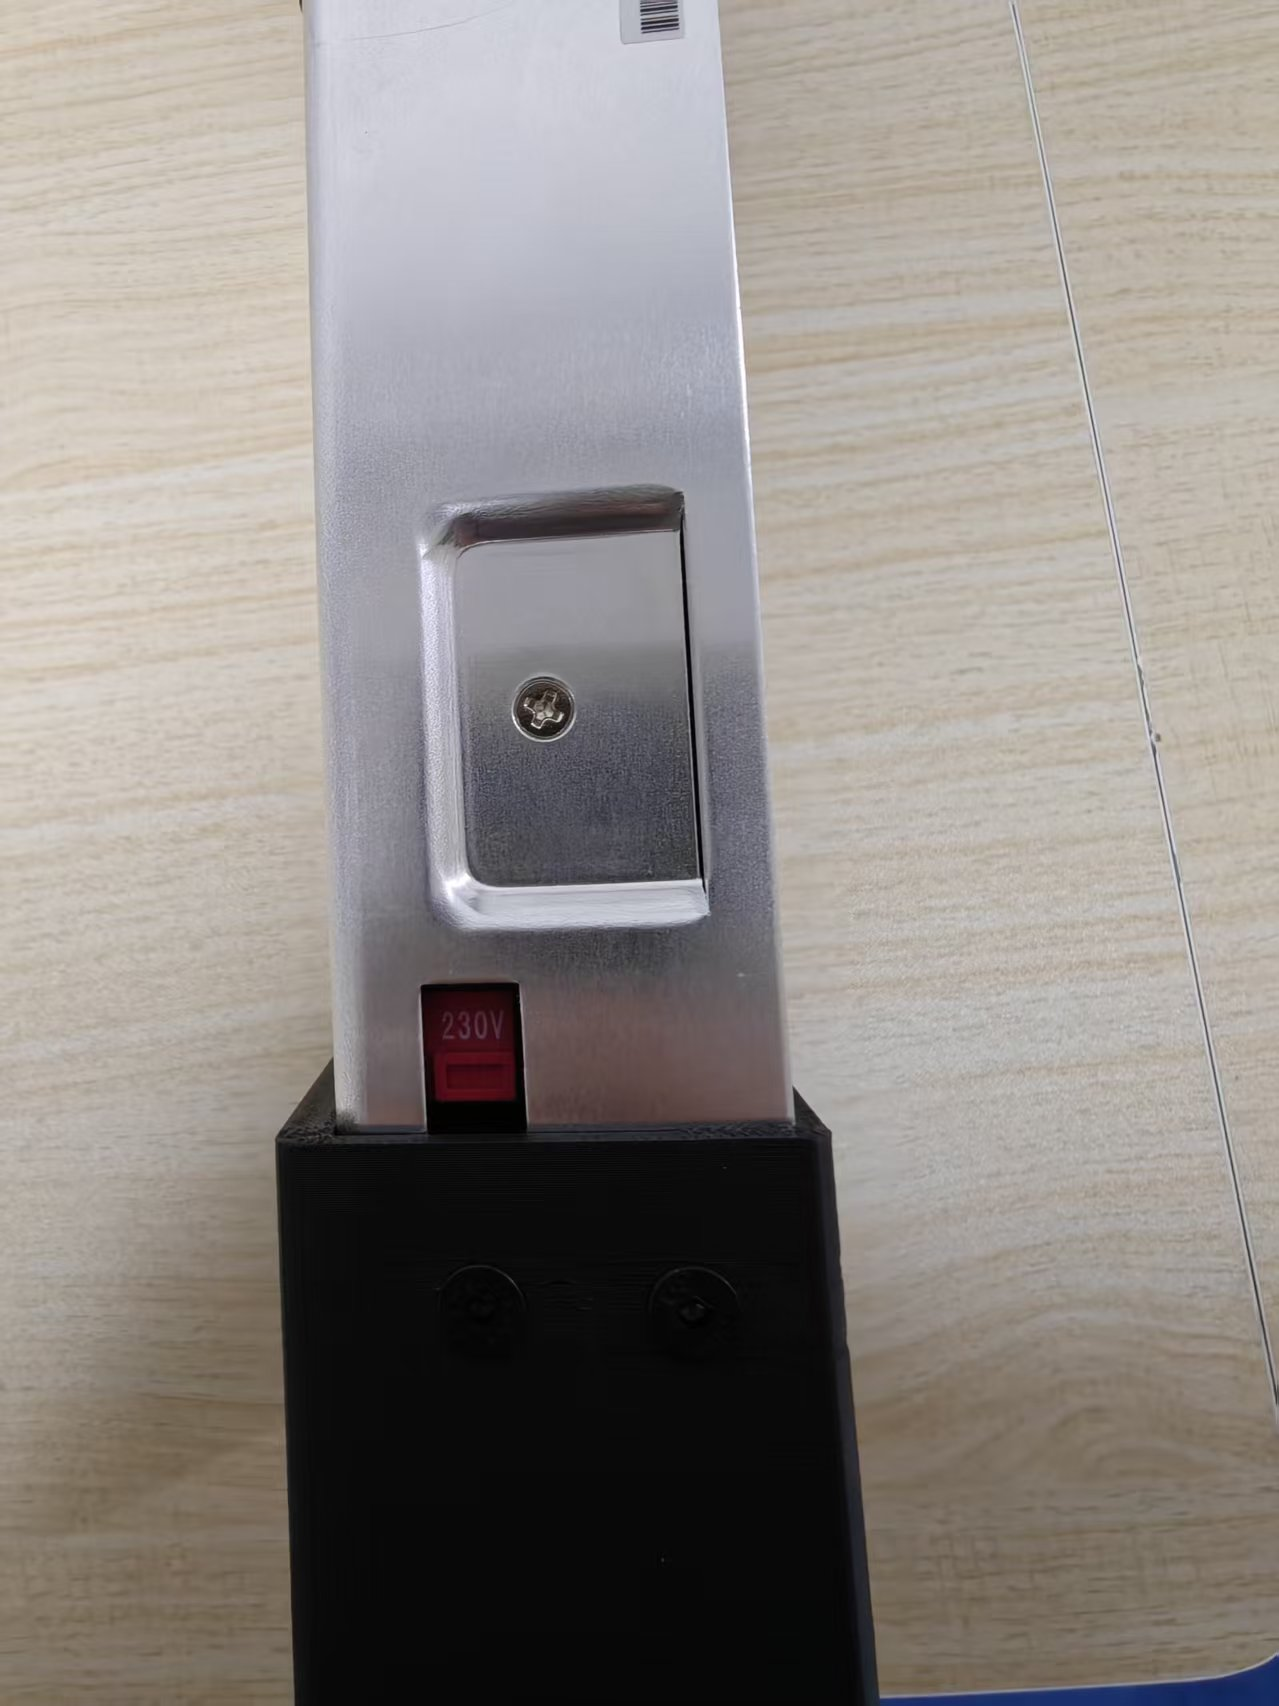
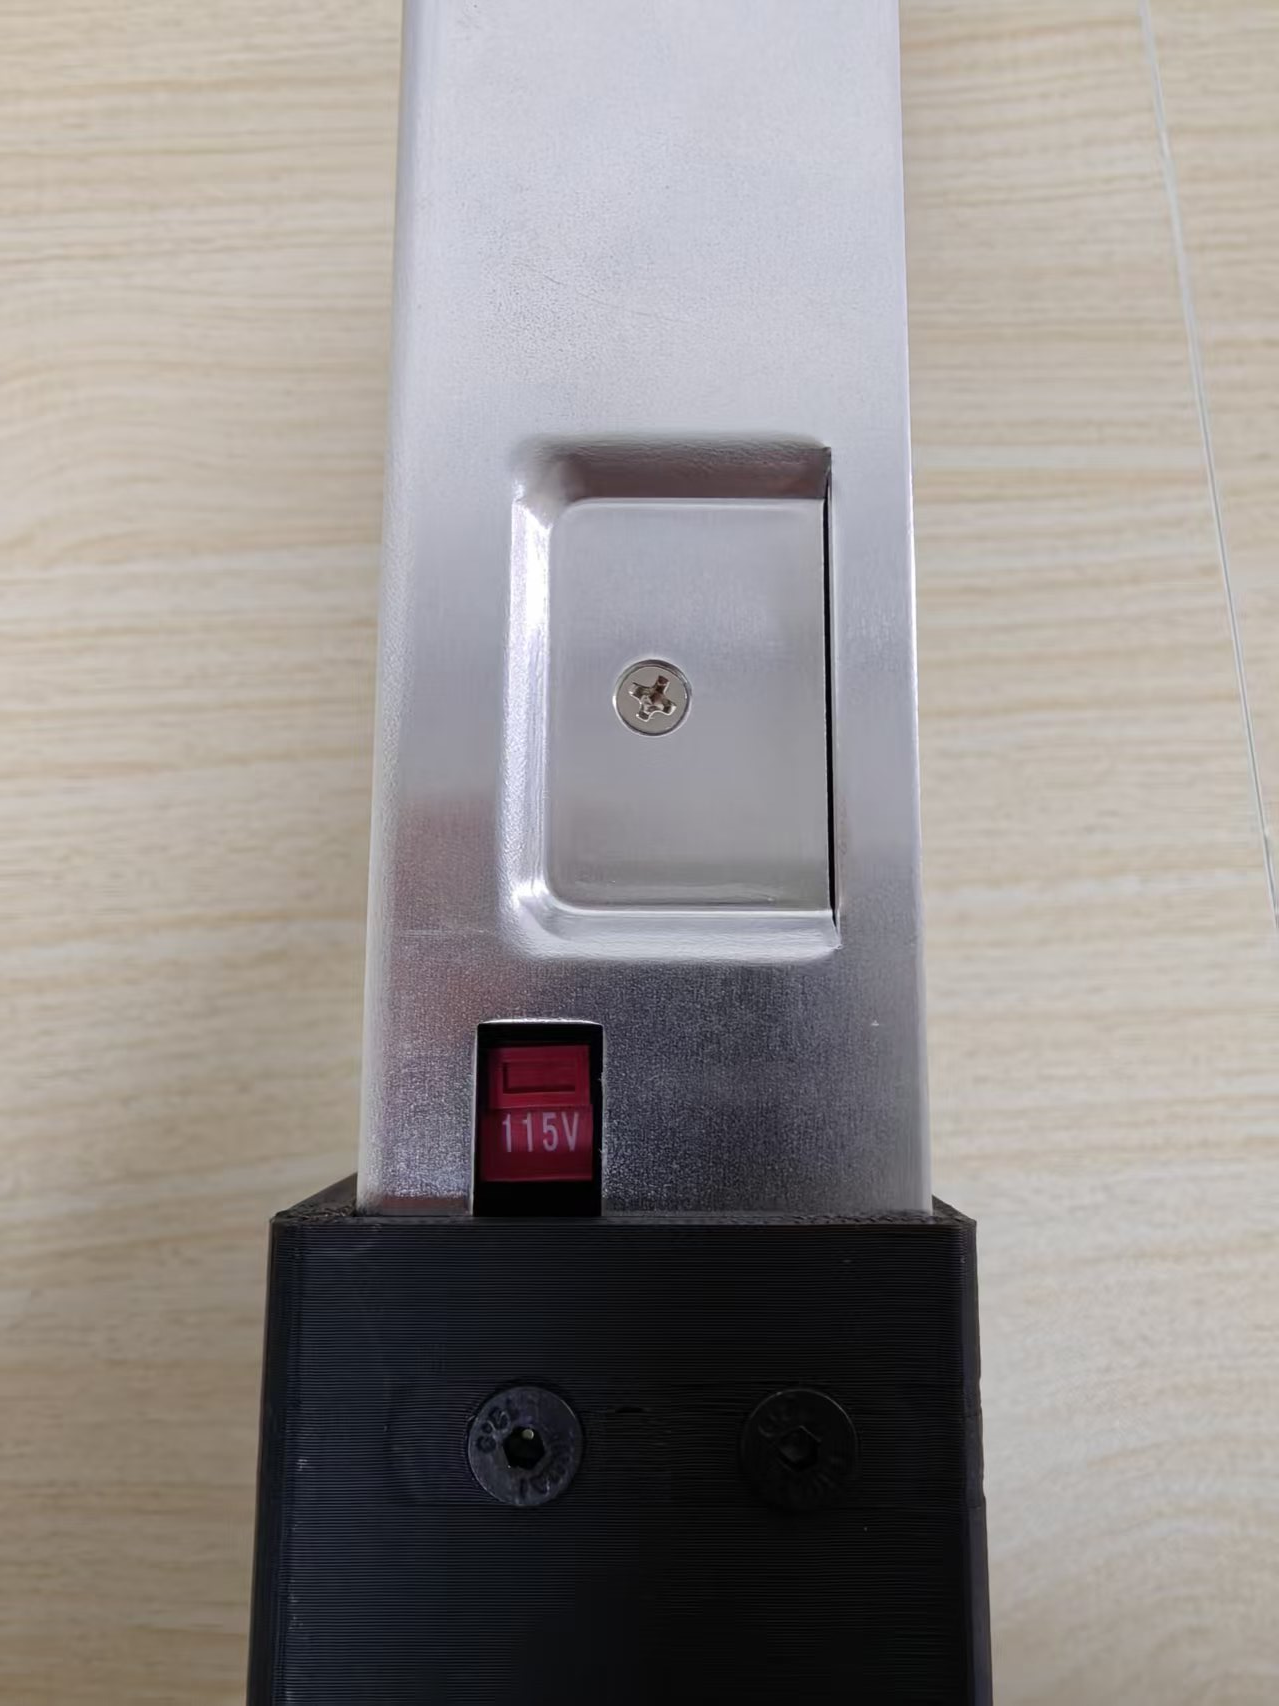
Se a tensão da sua residência for 220V, ajuste a chave DIP na lateral da fonte de alimentação para 230V. Se a tensão da sua residência for 110V, ajuste a chave DIP da sua fonte de alimentação para 115V.
| 220V → 230V | 110V → 115V |
|---|---|
 |  |
6.5 Ligando o Braço Robótico
6.5 Ligando o Braço Robótico
Para o braço robótico reBot DM, as luzes de todas as juntas acenderão e ficarão vermelhas, momento em que o braço robótico estará em estado desativado.
O braço robótico reBot RS não apresenta diferença em relação ao estado desligado, e só pode ser identificado por meio da comunicação com o motor.