7. Biblioteca de Controle de Motores MotorBridge
Capítulo 7 do Curso para Iniciantes em IA Física da Seeed — MotorBridge, a biblioteca de controle de motores CAN entre diferentes fabricantes, e como controlar motores DM e RS via web e Python.
7.1 O que é MotorBridge?
7.1 O que é MotorBridge?
MotorBridge é uma pilha de software unificada de controle de motores CAN entre diferentes fabricantes de código aberto da Seeed Studio, voltada para motores de junta integrados para braços robóticos/robôs humanóides. Ela usa um núcleo Rust de alto desempenho na camada inferior, fornece uma interface padrão C ABI e vem com bindings para Python/C++/ROS2. Um único conjunto de APIs pode acionar os principais motores de junta integrados do mercado.
Um único conjunto de código, compatível com todos os principais motores de junta, eliminando as diferenças nos protocolos CAN proprietários de cada fabricante — resolvendo especificamente o ponto crítico da adaptação trabalhosa a múltiplas marcas de motores no desenvolvimento de braços robóticos.
Quais pontos críticos da indústria ela resolve:
As juntas integradas no mercado (Damiao, RobStride, MyActuator, etc.) possuem cada uma protocolos CAN proprietários, formatos de comando e modos de controle totalmente incompatíveis. MotorBridge fornece uma camada de encapsulamento abstrato — as chamadas de API da camada superior são totalmente consistentes, e a camada inferior se adapta automaticamente aos diferentes protocolos dos fabricantes. Trocar de motor requer apenas modificar os parâmetros do fabricante, sem alterar a lógica de controle de movimento.
Especificamente, ela resolve:
- Ao trocar a marca do motor é necessário reescrever todo o conjunto de código de comunicação CAN e de controle de três malhas;
- Desenvolvedores precisam aprender mais de 5 conjuntos de protocolos proprietários simultaneamente e manter múltiplas bibliotecas de código;
- Falta de ferramentas unificadas de depuração, calibração e visualização — as ferramentas fornecidas com cada motor não são universais;
- O controle nativo em Python tem desempenho em tempo real ruim, e as pausas do GC afetam o controle de movimento do robô.
| Fabricante do motor | Tipo de barramento | Modos de controle suportados |
|---|---|---|
| Damiao | CAN2.0 / Ponte Serial | MIT Impedance, Posição-Velocidade, Velocidade Pura, Controle Força-Posição |
| RobStride | CAN2.0 | MIT, Posição, Velocidade |
| MyActuator RMD | CAN2.0 | Corrente, Posição, Velocidade |
| HighTorque | CAN2.0 | MIT, Posição-Velocidade, Velocidade Pura, Controle Força-Posição |
| Hexfellow | CAN-FD | MIT, Posição-Velocidade |
Arquitetura em Camadas Geral (de cima para baixo)
Camada de aplicação (camada de desenvolvimento do usuário):
Suporta Python, C++ (em desenvolvimento), nós ROS2. Os desenvolvedores chamam diretamente APIs unificadas sem se preocupar com o protocolo CAN subjacente.
- Python: ctypes faz o binding da biblioteca dinâmica compilada em Rust, leve e sem perda de desempenho;
- Ferramentas de suporte: CLI de linha de comando, console de visualização Web MotorBridge-Studio.
Vantagens em comparação com SDKs tradicionais específicos de fabricantes
| Item de comparação | SDKs nativos dos fabricantes | MotorBridge |
|---|---|---|
| Compatibilidade com múltiplas marcas de motores | Dedicado a uma única marca, trocar de motor exige reescrever o código | API unificada, trocar de motor exige apenas modificar os parâmetros do fabricante |
| Desempenho em tempo real | Implementação em Python, travamentos por GC, temporização instável | Camada inferior em Rust, sem coleta de lixo, forte desempenho em tempo real |
| Ferramentas de depuração | Cada um possui um software de PC independente, operações inconsistentes | CLI unificada + console de visualização Web |
| Suporte a múltiplas linguagens | A maioria fornece apenas Python | Python/C++/ROS2 compartilham a mesma biblioteca de base |
| Encapsulamento de protocolo | Exige que os desenvolvedores analisem manualmente mensagens CAN | Oculta completamente os detalhes do protocolo CAN subjacente |
| Multiplataforma | Adaptação inconsistente | Suporte completo a Windows/macOS/Linux |
7.2 Ambiente de Instalação
7.2 Ambiente de Instalação
7.2.1 Instalar Miniforge
Instalação no Ubuntu
wget https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-Linux-x86_64.sh
bash Miniforge3-Linux-x86_64.sh
Em seguida, siga as instruções para digitar yes ou pressionar a tecla Enter. Após a instalação bem-sucedida, insira o seguinte comando para atualizar o script do terminal:
source ~/.bashrc
Quando (base) aparecer antes do nome de usuário, a instalação foi bem-sucedida.
Outras plataformas
Jetson / Raspberry Pi:
wget "https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-$(uname)-$(uname -m).sh"
bash Miniforge3-$(uname)-$(uname -m).sh
macOS:
curl -L -O "https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-MacOSX-$(uname -m).sh"
bash Miniforge3-MacOSX-$(uname -m).sh
Windows:
Abra a página de lançamentos do Miniforge no seu navegador, encontre a versão mais recente de Miniforge3-Windows-x86_64.exe e clique para baixar.
7.2.2 Criar ambiente
Ambiente virtual Python 3.10 ou superior — motorbridge requer Python na versão >= 3.10:
conda create -y -n rebot_motorbridge python=3.12
Em seguida, ative o ambiente virtual. Sempre que você abrir um terminal e quiser usar as funções relacionadas no ambiente virtual, será necessário executar novamente este comando de ativação:
conda activate rebot_motorbridge
Instalar motorbridge
Após ativar o ambiente virtual rebot_motorbridge, execute o seguinte comando para instalar o motorbridge:
pip install motorbridge
7.3 MotorBridge controla motores DM
7.3 MotorBridge controla motores DM
Controle via Web
- Abra o seguinte endereço no seu navegador:
https://motorbridge.github.io/motorbridge-studio/
- Clique na opção Help, copie o comando correspondente de acordo com o seu sistema operacional e a placa controladora utilizada, verifique o endereço IP e o número da porta e, em seguida, pressione Enter no terminal para executar.
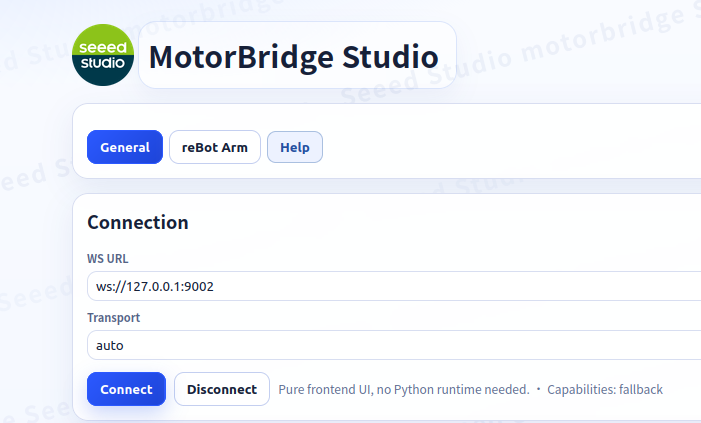
Tomando como exemplo os motores Damiao DM:
- Plataforma Linux, insira o seguinte comando:
motorbridge-gateway -- \
  --bind 127.0.0.1:9002 --vendor damiao --transport dm-serial \
  --serial-port /dev/ttyACM0 --serial-baud 921600 \
  --dt-ms 20
- Plataforma macOS, insira o seguinte comando:
motorbridge-gateway -- \
  --bind 127.0.0.1:9002 --vendor damiao --transport dm-serial \
  --serial-port /dev/tty.usbmodem14101 --serial-baud 921600 \
  --dt-ms 20
- Windows, insira o seguinte comando:
motorbridge-gateway -- --bind 127.0.0.1:9002 --vendor damiao --transport dm-serial --serial-port COM3 --serial-baud 921600 --dt-ms 20
O número da porta deve ser a porta correta, e as permissões devem ser concedidas antes da vinculação.
- Após inserir o comando acima, volte para a página da web e clique em Connect. Depois que a conexão for bem-sucedida, o texto verde
Connectedaparecerá no canto superior direito.
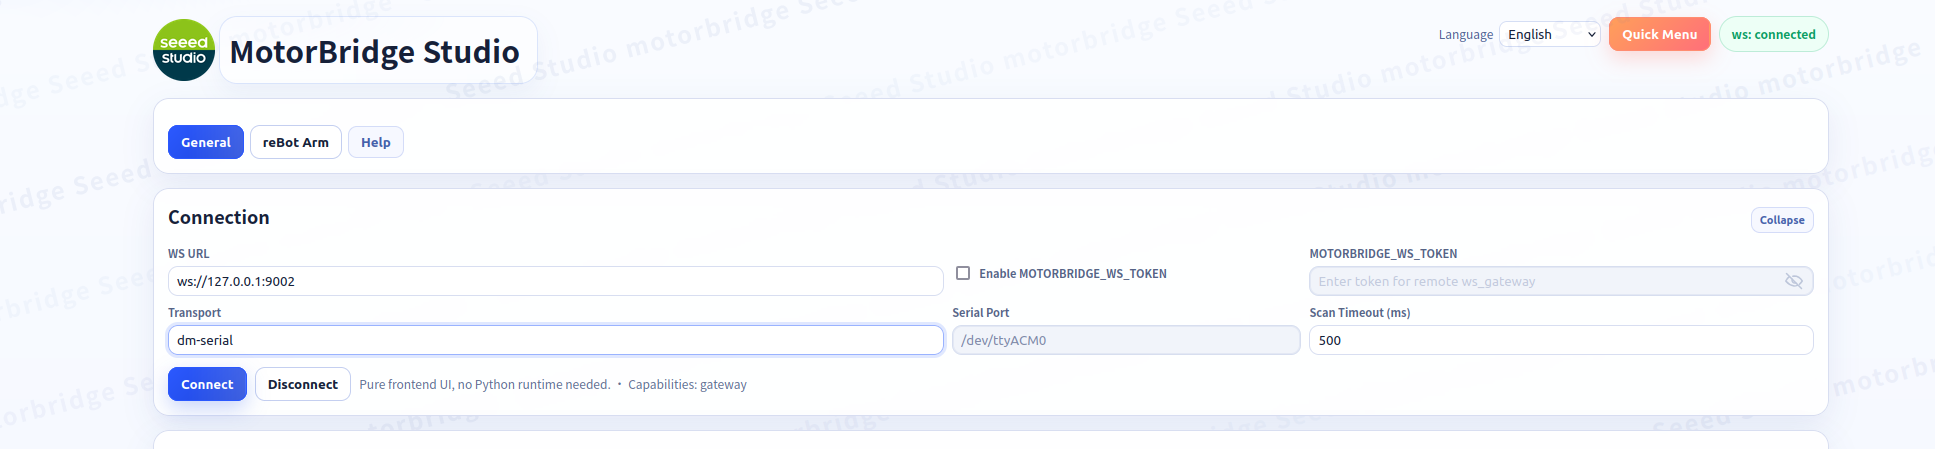
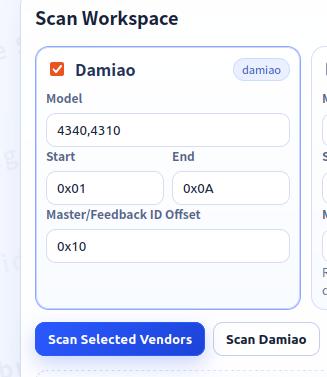
- Após selecionar o motor DM, clique em Scan Damiao.
- Após uma varredura bem-sucedida, o seguinte cartão aparecerá.
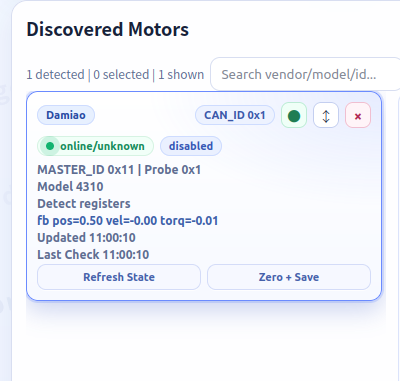
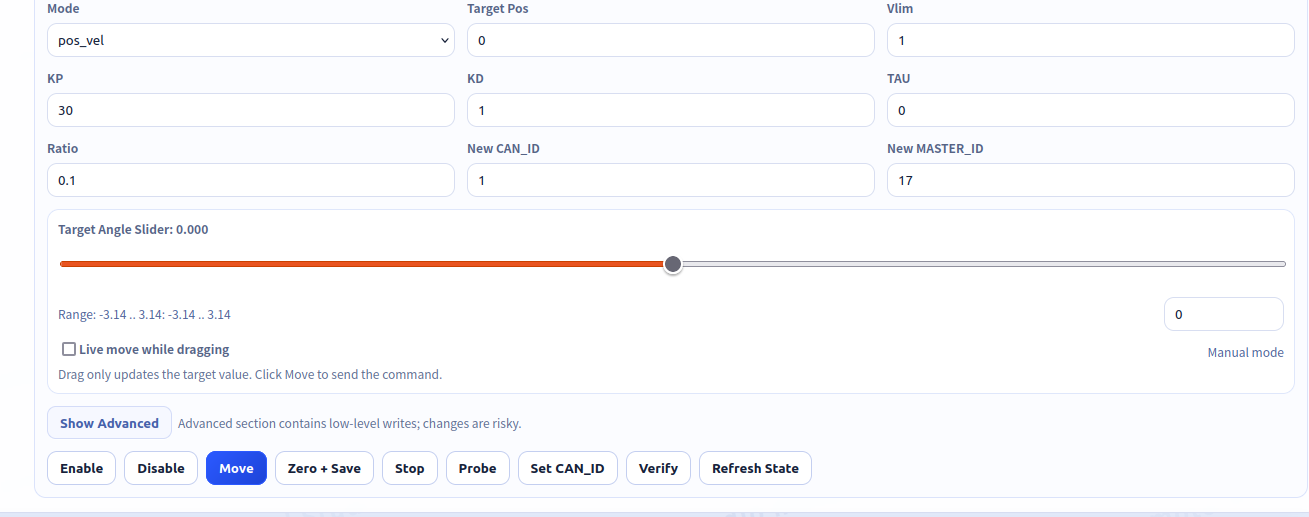
- À direita estão os parâmetros relacionados ao motor. Clique no botão de habilitar no canto inferior esquerdo, e a luz do motor ficará verde. Neste ponto, você pode controlar o motor.
-
Arraste o controle deslizante ou insira o ângulo correspondente na pequena caixa (a unidade é rad), depois clique em Move, e o motor girará até o ângulo alvo.
-
Após clicar no botão Enable, clique em Zero+Save para definir a posição atual como o ponto zero.
-
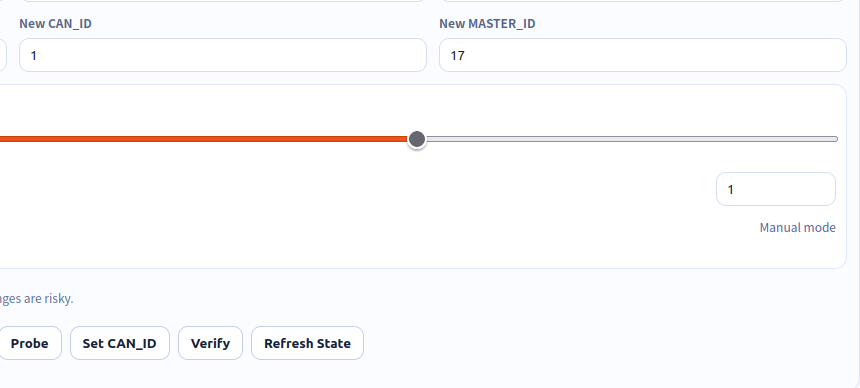
Defina o ID do motor. Se o motor for usado no reBot,
can_iddeve ser definido como o número de junta correspondente, emaster_iddeve ser definido como0x10 + can_id.
Por exemplo, se can_id for 1, então master_id deve ser 0x11, ou seja, 16 + 1 = 17. Em seguida, clique em Set CAN_ID.
Controle por código Python
Se o ambiente não estiver instalado, consulte primeiro o ambiente de instalação na seção 7.2. Os exemplos relacionados ao motor DM são todos implementados por meio da porta serial da Damiao.
Primeiro, obtenha o código de exemplo:
git clone https://github.com/hopcan/motorbridge_ctrl.git
Em seguida, ative o ambiente conda correspondente e entre na pasta do código de exemplo:
conda activate rebot_motorbridge

cd your_folder_path/motorbridge_ctrl/dm_motor_ctrl
Ativar/Desativar Motores DM
1_enable_dm.py é um exemplo típico de ativação/desativação de motores DM.
python 1_enable_dm.py
Fenômeno: Após o motor DM ser ativado, a luz do motor fica verde. Após 3 segundos, o motor DM é desativado.
# Enable specified motor, disable motor after 3 seconds
from motorbridge import Controller, Mode
import time

motor_configs = {
    1 : {
        "can_id": 0x01,
        "master_id": 0x11,  # 0x10 + 1
        "model": "4310",  # 4310 / 4340P / 6001
    },
}

ctrl = Controller.from_dm_serial("/dev/ttyACM0", 921600)

# Add motor to the bus
motor = {}
for num, cfg in motor_configs.items():
    motor[num] = ctrl.add_damiao_motor(cfg["can_id"], cfg["master_id"], cfg["model"])

# Enable all motors on the bus
ctrl.enable_all()

time.sleep(3)

# Disable all motors on the bus
ctrl.disable_all()
Escanear ID do Motor
2_scan_DMmotor.py é um exemplo de varredura do ID CAN de motores DM.
python 2_scan_DMmotor.py
A entrada da função principal de implementação scan_damiao_motors é o intervalo de IDs CAN e a porta. Após a execução, o ID CAN escaneado e seu ID mestre correspondente serão exibidos. Este script pode ser usado para verificar se o ID CAN e o ID mestre correspondente estão corretos.
from motorbridge import Controller

def scan_damiao_motors(start_can_id, end_can_id, channel="/dev/ttyACM0"):
    found_motors = []

    print(f"start scanning  {channel},canID : {start_can_id} - {end_can_id}")

    for motor_can_id in range(start_can_id, end_can_id + 1):
        ctrl = Controller.from_dm_serial(channel, 921600)
        temp_motor_master_id = 0x11 + motor_can_id

        try:
            motor = ctrl.add_damiao_motor(motor_can_id, temp_motor_master_id, "4340P")

            try:
                # Read register to get CAN ID
                esc_id = motor.get_register_u32(8, timeout_ms=100)
                master_id = motor.get_register_u32(7, timeout_ms=100)
                print(f"[find] motor_can_id=0x{esc_id:02X} motor_master_id=0x{master_id:02X}")
                found_motors.append(esc_id)

            except Exception:
                # Read error, no such CAN ID
                print(f"[no respond] motor_can_id=0x{motor_can_id:02X}")

            finally:
                motor.close()

        except Exception as e:
            print(f"[error] motor_can_id=0x{motor_can_id:02X}: {e}")
        finally:
            ctrl.close_bus()
            ctrl.close()

    print(f"\nfinish find {len(found_motors)} motor")
    return found_motors

# Run scanning
if __name__ == "__main__":
    motors = scan_damiao_motors(start_can_id=1, end_can_id=10, channel="/dev/ttyACM0")

    print("\nfind motor config:")
    for can_id in motors:
        print(f"  can_id=0x{can_id:02X}")
Definir ID CAN e ID Mestre Correspondente
3_set_id.py é um exemplo de definição do ID CAN e do ID mestre de motores DM.
python 3_set_id.py
A entrada da função principal de implementação set_DMmotor_ID é o ID CAN antigo, o novo ID CAN a ser definido, o novo ID mestre a ser definido e a porta.
from motorbridge import Controller
from motorbridge import Controller, RID_MST_ID, RID_ESC_ID
import time

# Set CAN ID and master ID
def set_DMmotor_ID(old_can_id, new_can_id, new_master_id, channel="/dev/ttyACM0"):

    ctrl = Controller.from_dm_serial(channel, 921600)
    temp_motor_master_id = 0x10 + old_can_id
    motor = ctrl.add_damiao_motor(old_can_id, temp_motor_master_id, "4340P")

    try:
        motor.write_register_u32(RID_MST_ID, new_master_id)
    except Exception:
        pass
    try:
        motor.write_register_u32(RID_ESC_ID, new_can_id)
    except Exception:
        pass
    new_motor = ctrl.add_damiao_motor(new_can_id, new_master_id, "4340P")
    new_motor.store_parameters()
    print("change ID and save")
    time.sleep(1)
    ctrl.close_bus()
    ctrl.close()

if __name__ == "__main__":
    old_can_id = 0x06
    new_can_id = 0x01
    new_master_id = 0x11
    set_DMmotor_ID(old_can_id, new_can_id, new_master_id, channel="/dev/ttyACM0")
Controlar Diferentes Modos
4_mit_ctrl.py é um exemplo de controle para o modo MIT. kp é a rigidez do controlador, kd é o amortecimento do controlador e tau é o torque de feedforward.
python 4_mit_ctrl.py
Fenômeno: O exemplo fornece apenas tau, portanto o motor continuará girando. De acordo com o modo MIT, vários modos de controle podem ser derivados. Por exemplo, quando kp=0 e kd não é 0, fornecendo vel é possível obter rotação em velocidade constante; quando kp=0 e kd=0, fornecendo tau é possível obter saída de torque definido.
- Ao fornecer apenas tau, não forneça um valor de tau muito grande. Se tau for muito grande, o motor irá girar cada vez mais rápido para atingir o tau desejado.
- Ao controlar posição, kd não pode ser definido como 0, caso contrário causará oscilações no motor ou até perda de controle.
- As unidades de pos e vlim são rad e rad/s, respectivamente, e o tipo de dado é float.
from motorbridge import Controller, Mode
import time


motor_can_id = 0x01
motor_master_id = 0x11
channel = "/dev/ttyACM0"

# Get motor control handle
ctrl = Controller.from_dm_serial(channel, 921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

# Enable all motors
ctrl.enable_all()

# Switch to MIT mode, timeout 1000ms
motor.ensure_mode(Mode.MIT, timeout_ms=1000)

# MIT control
motor.send_mit(
    pos=0.0,
    vel=0.0,
    kp=0.0,
    kd=0.0,
    tau=0.8  # 0.8 Nm
)

# Run for 5s
time.sleep(5)

# Disable all motors
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
5_pos_vel_ctrl.py é um exemplo de controle para o modo pos_vel.
python 5_pos_vel_ctrl.py
pos é a posição alvo para controle, e vlim é usado para limitar a velocidade absoluta máxima durante o movimento.
As unidades de pos e vlim são rad e rad/s, respectivamente, e o tipo de dado é float.
from motorbridge import Controller, Mode
import time


motor_can_id = 0x01
motor_master_id = 0x11
channel = "/dev/ttyACM0"

# Get motor control handle
ctrl = Controller.from_dm_serial(channel, 921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

# Enable all motors
ctrl.enable_all()

# Switch to position-velocity mode, timeout 1000ms
motor.ensure_mode(Mode.POS_VEL, timeout_ms=1000)

# Position-velocity mode control
motor.send_pos_vel(
    pos=2.0,    # target angle (rad)
    vlim=1.5    # max vel (rad/s)
)

# Run for 5s
time.sleep(5)

# Disable all motors
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
6_vel_ctrl.py é um exemplo de controle para o modo vel.
python 6_vel_ctrl.py
from motorbridge import Controller, Mode
import time


motor_can_id = 0x01
motor_master_id = 0x11
channel = "/dev/ttyACM0"

# Get motor control handle
ctrl = Controller.from_dm_serial(channel, 921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

# Enable all motors
ctrl.enable_all()

# Switch to velocity mode, timeout 1000ms
motor.ensure_mode(Mode.VEL, 1000)

# Velocity mode control
motor.send_vel(vel=1.0)  # 1 rad/s

# Run for 5s
time.sleep(5)

# Disable all motors
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
Onde vel é a velocidade alvo para controle.
A unidade de pos é rad/s, e o tipo de dado é float.
7_force_pos.py é um exemplo de controle para o modo force_pos.
python 7_force_pos.py
from motorbridge import Controller, Mode
import time


motor_can_id = 0x01
motor_master_id = 0x11
channel = "/dev/ttyACM0"

# Get motor control handle
ctrl = Controller.from_dm_serial(channel, 921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

# Enable all motors
ctrl.enable_all()

# Switch to force_pos mode, timeout 1000ms
motor.ensure_mode(Mode.FORCE_POS, 1000)

# force_pos control
motor.send_force_pos(
    pos=0.5,    # target angle (rad)
    vlim=1.0,   # max vel (rad/s)
    ratio=0.3   # torque ratio (0.0 - 1.0), 0 means no torque, 1 means full torque
)

# Run for 5s
time.sleep(5)

# Disable all motors
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
pos é a posição alvo para controle, vlim é o limite de velocidade e ratio representa a quantidade de torque utilizada. Quando ratio é 0, significa sem torque; quando é 1, significa torque máximo.
Obter Estado do Motor
8_get_state.py é um exemplo de obtenção do estado do motor.
python 8_get_state.py
from motorbridge import Controller, Mode
import time


motor_can_id = 0x01
motor_master_id = 0x11
channel = "/dev/ttyACM0"

# Get motor control handle
ctrl = Controller.from_dm_serial(channel, 921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

# Enable all motors
ctrl.enable_all()

# Switch to pos_vel mode, timeout 1000ms
motor.ensure_mode(Mode.POS_VEL, 1000)

# Record start time
start = time.perf_counter()

# Control cycle
dt = 0.01  # 10ms

# Run for 5s
while time.perf_counter() - start < 5.0:
    now_time = time.perf_counter() - start
    motor.send_pos_vel(
        pos=2.0,    # target angle (rad)
        vlim=1.5    # max vel (rad/s)
    )
    time.sleep(dt)
    state = motor.get_state()

    if state:
        print(f"time:{now_time:.3f}")
        print(f"pos: {state.pos:.3f} rad")
        print(f"vel: {state.vel:.3f} rad/s")
        print(f"torque: {state.torq:.3f} Nm\n")
    else:
        print("no respond\n")

# Disable all motors
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
O exemplo dado em 8_get_state.py serve para obter o quadro de resposta retornado pelo motor no quadro anterior durante o processo de controle. Esse quadro de resposta é enviado quando um quadro de controle é enviado ao motor, e o motor responderá, equivalente a um modo de pergunta e resposta. Se você quiser apenas que o motor retorne um quadro de resposta para obter o estado sem deixar o motor se mover, você pode consultar o método de leitura do estado do motor em 9_set_zero.py.
Definir o Ponto Zero do Motor
9_set_zero.py é um exemplo de definição do ponto zero do motor.
python 9_set_zero.py
from motorbridge import Controller, Mode
import time


motor_can_id = 0x01
motor_master_id = 0x11
channel = "/dev/ttyACM0"

# Get motor control handle
ctrl = Controller.from_dm_serial(channel, 921600)
motor = ctrl.add_damiao_motor(motor_can_id, motor_master_id, "4340P")

# Set zero point
try:
    motor.set_zero_position()
    print("set zero successfully")
except Exception:
    print("set zero failed")
time.sleep(1)

# Check position
start = time.perf_counter()
dt = 0.01  # 10ms
while time.perf_counter() - start < 1.0:
    now_time = time.perf_counter() - start
    motor.request_feedback()
    time.sleep(dt)
    state = motor.get_state()
    if state:
        print(f"time:{now_time:.3f}")
        print(f"pos: {state.pos:.3f} rad")
        print(f"vel: {state.vel:.3f} rad/s")
        print(f"torque: {state.torq:.3f} Nm\n")
    else:
        print("no respond\n")

time.sleep(1)

ctrl.close_bus()
ctrl.close()
Fenômeno: Após definir o ponto zero com sucesso, o estado atual do motor será lido para confirmar se a definição do ponto zero foi bem-sucedida.
7.4 MotorBridge Controla Motores RS
Se o seu sistema ainda não tiver o driver PCAN instalado, consulte esta página: PCAN driver installed Arraste o controle deslizante ou insira o ângulo correspondente na pequena caixa (a unidade é rad), depois clique em Move, e o motor irá girar até o ângulo alvo. Após clicar no botão Enable, clique em Zero+Save para definir a posição atual como o ponto zero. Defina o ID do motor. Se o motor for usado no reBot, Fenômeno: Após o motor RS ser habilitado, a luz do motor fica verde. Após 3 segundos, o motor RS é desabilitado e a luz do motor fica vermelha. A entrada da função principal de implementação A entrada da função principal de implementação Fenômeno: O exemplo fornece apenas tau, portanto o motor continuará girando. De acordo com o modo MIT, vários modos de controle podem ser derivados. Por exemplo, quando kp=0 e kd não é 0, fornecendo vel é possível obter rotação em velocidade constante; quando kp=0 e kd=0, fornecendo tau é possível obter saída de torque definido. Onde A unidade de pos é rad/s, e o tipo de dado é float. O exemplo dado em Fenômeno: Após definir com sucesso o ponto zero, o estado atual do motor será lido para confirmar se a definição do ponto zero foi bem-sucedida.7.4 MotorBridge Controla Motores RS
Controle via Web
peak_usb, verifique a porta, defina a taxa de baud e inicie a porta:# The kit comes with PCAN-USB, which usually should directly appear as can0 or can1
sudo modprobe peak_usb
ip -br link
# If can0 appears, then set the bitrate
sudo ip link set can0 down 2>/dev/null
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
https://motorbridge.github.io/motorbridge-studio/
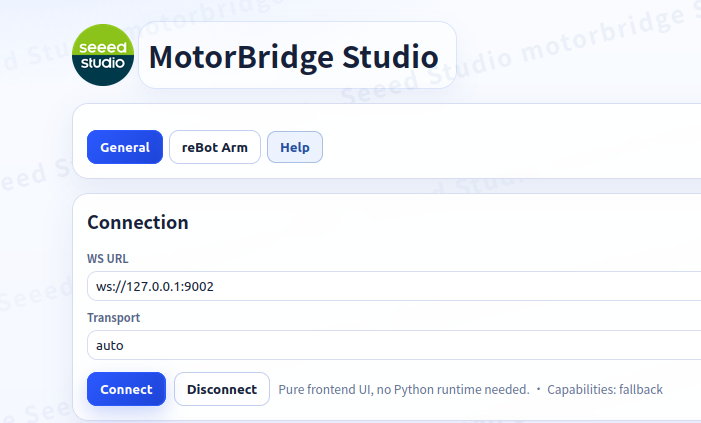
motorbridge-gateway -- --bind 127.0.0.1:9002 --transport socketcan --channel can0
motorbridge-gateway -- --bind 127.0.0.1:9002 --transport socketcan --channel can0
motorbridge-gateway -- --bind 127.0.0.1:9002 --transport socketcan --channel can0@1000000
Connected aparecerá no canto superior direito.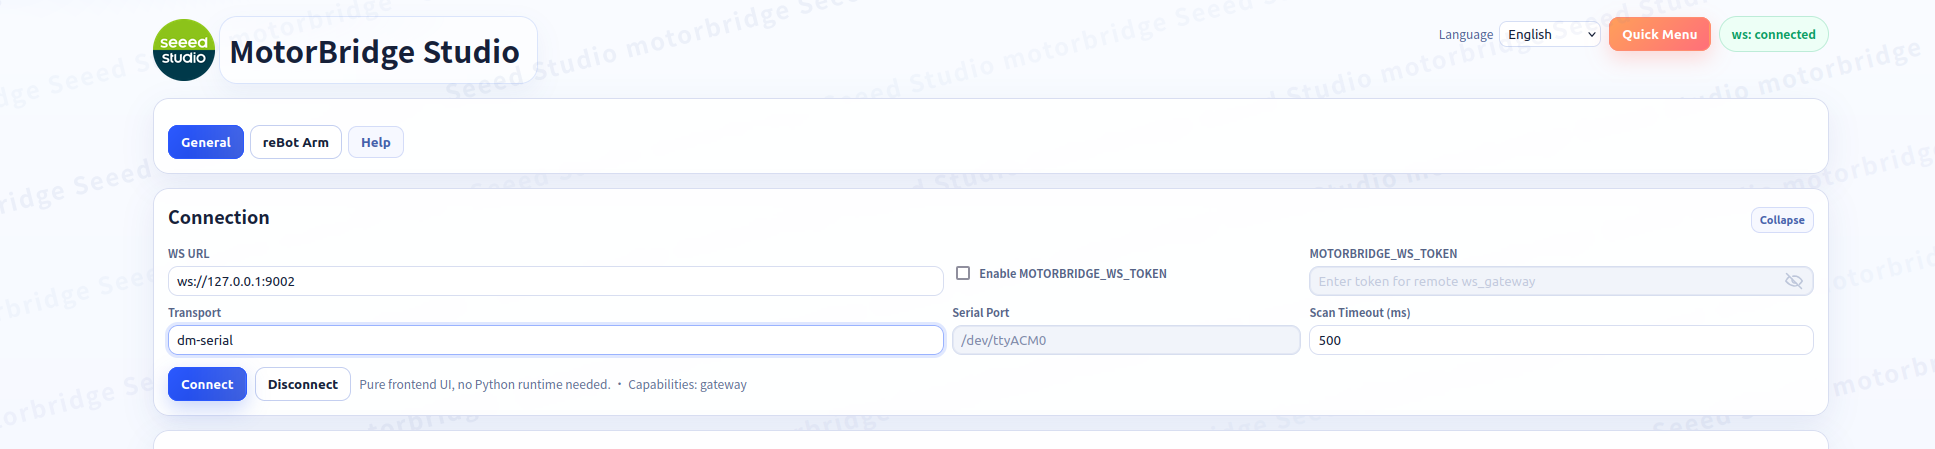
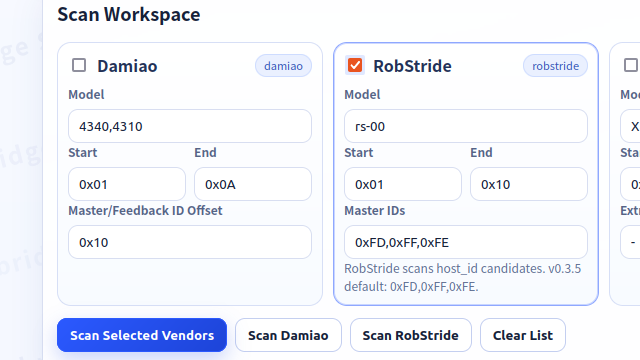
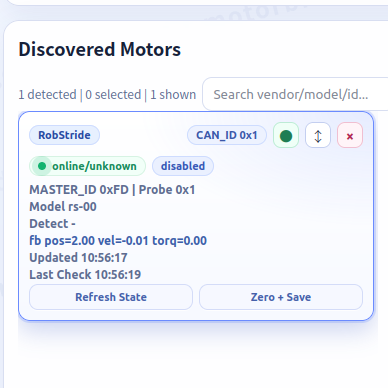
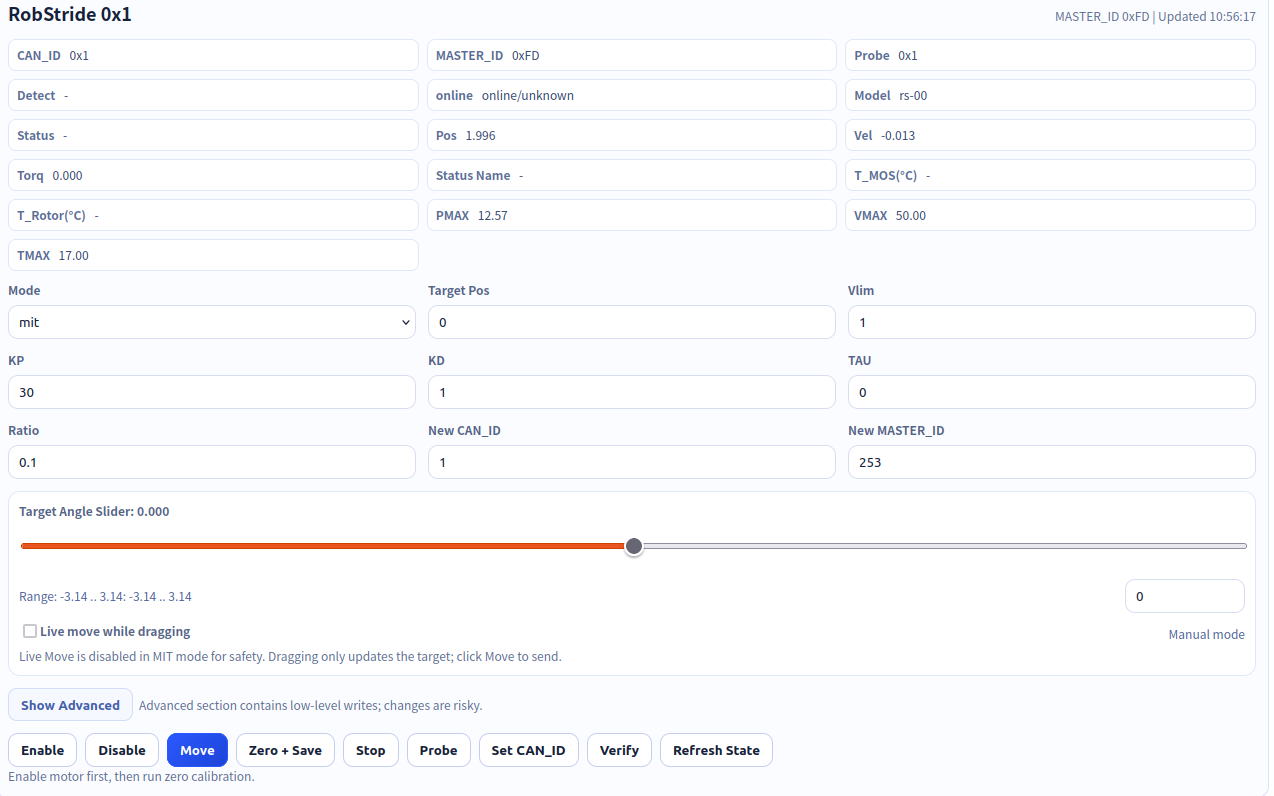
can_id deve ser definido como o número da junta correspondente, e master_id é fixo.Controle por Código Python
Habilitar/Desabilitar Motores RS
1_enable_rs.py é um exemplo típico de habilitar/desabilitar motores RS.python 1_enable_rs.py# Enable specified motor, disable motor after 3 seconds
from motorbridge import Controller, Mode
import time
motor_configs = {
1 : {
"can_id": 0x07,
"master_id": 0xfd, # fixed
"model": "rs-00", # rs-06 / rs-00
},
}
ctrl = Controller("can0")
# Add motor
motor = {}
for num, cfg in motor_configs.items():
motor[num] = ctrl.add_robstride_motor(cfg["can_id"], cfg["master_id"], cfg["model"])
# Enable all motors
ctrl.enable_all()
# Switch to MIT mode, timeout 1000ms
motor[1].ensure_mode(Mode.MIT, timeout_ms=1000)
# Control MIT
motor[1].send_mit(
pos=0.0,
vel=0.0,
kp=0.0,
kd=0.0,
tau=0.3 # 0.3 Nm
)
time.sleep(3)
# Disable all motors
ctrl.disable_all()Verificar ID do Motor
2_scan_RSmotor.py é um exemplo de varredura do CAN ID de motores RS.python 2_scan_RSmotor.pyfrom motorbridge import Controller, Mode
import time
def scan_robstride_motors(start_can_id, end_can_id, channel="can0"):
found_motors = []
for motor_can_id in range(start_can_id, end_can_id + 1):
ctrl = Controller(channel)
try:
motor = ctrl.add_robstride_motor(motor_can_id, 0xfd, "rs-00")
try:
can_id, respond_id = motor.robstride_ping()
found_motors.append(can_id)
print(f"can_id={can_id:02X} respond_id={respond_id:02X}") # response ID is not master ID
except Exception:
# Scan error
print(f"[no respond] no this motor_can_id=0x{motor_can_id:02X}")
finally:
motor.close()
except Exception as e:
print(f"[error] motor_can_id=0x{motor_can_id:02X}: {e}")
finally:
ctrl.close_bus()
ctrl.close()
print(f"\nfinish find {len(found_motors)} motor\n")
return found_motors
if __name__ == "__main__":
motors = scan_robstride_motors(1, 10, channel="can0")
print("\nfind motor config:")
for can_id in motors:
print(f" can_id=0x{can_id:02X}")scan_robstride_motors é o intervalo de CAN ID e a porta. Após a execução, serão exibidos o CAN ID verificado e o seu master ID correspondente. Este script pode ser usado para verificar se o CAN ID e o master ID correspondente estão corretos.Definir CAN ID e Master ID Correspondente
3_set_id.py é um exemplo de definição do CAN ID e do master ID de motores RS.python 3_set_id.pyfrom motorbridge import Controller
from motorbridge import Controller, RID_MST_ID, RID_ESC_ID
import time
# Set CAN ID
def set_RSmotor_ID(old_can_id, new_can_id, channel="can0"):
ctrl = Controller(channel)
motor = ctrl.add_robstride_motor(old_can_id, 0xfd, "rs-00")
try:
motor.robstride_set_device_id(new_can_id)
print(f"change to new id :{new_can_id}")
except Exception:
print("set id failed")
time.sleep(1)
ctrl.close_bus()
ctrl.close()
if __name__ == "__main__":
old_can_id = 0x01
new_can_id = 0x01
set_RSmotor_ID(old_can_id, new_can_id, channel="can0")set_RSmotor_ID é o CAN ID antigo, o novo CAN ID a ser definido e a porta.Controlar Diferentes Modos
4_mit_ctrl.py é um exemplo de controle para o modo MIT. kp é a rigidez do controlador, kd é o amortecimento do controlador e tau é o torque de alimentação direta (feedforward).python 4_mit_ctrl.pyfrom motorbridge import Controller, Mode
import time
motor_can_id = 0x01
motor_master_id = 0xfd
channel = "can0"
# Get motor handle
ctrl = Controller(channel)
motor = ctrl.add_robstride_motor(motor_can_id, motor_master_id, "rs-00")
# Enable all motors
ctrl.enable_all()
# Switch to MIT mode, timeout 1000ms
motor.ensure_mode(Mode.MIT, timeout_ms=1000)
# Control MIT
motor.send_mit(
pos=0.0,
vel=0.0,
kp=0.0,
kd=0.0,
tau=0.3 # 0.3 Nm
)
# Run for 3s
time.sleep(3)
# Disable all motors
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()
5_pos_vel_ctrl.py é um exemplo de controle para o modo pos_vel.python 5_pos_vel_ctrl.pyfrom motorbridge import Controller, Mode
import time
motor_can_id = 0x01
motor_master_id = 0xfd
channel = "can0"
# Get motor handle
ctrl = Controller(channel)
motor = ctrl.add_robstride_motor(motor_can_id, motor_master_id, "rs-00")
# Enable all motors
ctrl.enable_all()
# Switch to position-velocity mode, timeout 1000ms
motor.ensure_mode(Mode.POS_VEL, timeout_ms=1000)
# Control position-velocity
motor.send_pos_vel(
pos=2.0, # target angle (rad)
vlim=1.5 # max vel (rad/s)
)
# Run for 5s
time.sleep(5)
# Disable all motors
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()pos é a posição alvo para controle, e vlim é usado para limitar a velocidade absoluta máxima durante o movimento.
6_vel_ctrl.py é um exemplo de controle para o modo vel.python 6_vel_ctrl.pyfrom motorbridge import Controller, Mode
import time
motor_can_id = 0x01
motor_master_id = 0xfd
channel = "can0"
# Get motor handle
ctrl = Controller(channel)
motor = ctrl.add_robstride_motor(motor_can_id, motor_master_id, "rs-00")
# Enable all motors
ctrl.enable_all()
# Switch to position-velocity mode, timeout 1000ms
motor.ensure_mode(Mode.POS_VEL, timeout_ms=1000)
# Control position-velocity
motor.send_pos_vel(
pos=2.0, # target angle (rad)
vlim=1.5 # max vel (rad/s)
)
# Run for 5s
time.sleep(5)
# Disable all motors
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()vel é a velocidade alvo para controle.Obter Estado do Motor
7_get_state.py é um exemplo de obtenção do estado do motor.python 7_get_state.pyfrom motorbridge import Controller, Mode
import time
motor_can_id = 0x01
motor_master_id = 0xfd
channel = "can0"
# Get motor handle
ctrl = Controller(channel)
motor = ctrl.add_robstride_motor(motor_can_id, motor_master_id, "rs-00")
# Enable all motors
ctrl.enable_all()
# Switch to position-velocity mode, timeout 1000ms
motor.ensure_mode(Mode.POS_VEL, 1000)
# Record start time
start = time.perf_counter()
# Control cycle
dt = 0.01 # 10ms
# Run for 5s
while time.perf_counter() - start < 5.0:
now_time = time.perf_counter() - start
motor.send_pos_vel(
pos=2.0, # target angle (rad)
vlim=1.5 # max vel (rad/s)
)
time.sleep(dt)
state = motor.get_state()
if state:
print(f"time:{now_time:.3f}")
print(f"pos: {state.pos:.3f} rad")
print(f"vel: {state.vel:.3f} rad/s")
print(f"torque: {state.torq:.3f} Nm\n")
else:
print("no respond\n")
# Disable all motors
ctrl.disable_all()
ctrl.close_bus()
ctrl.close()7_get_state.py é para obter o quadro de resposta retornado pelo motor no quadro anterior durante o processo de controle. Este quadro de resposta é enviado quando um quadro de controle é enviado ao motor, e o motor responderá, equivalente a um modo de pergunta e resposta. Se você quiser apenas que o motor retorne um quadro de resposta para obter o estado sem deixar o motor se mover, você pode consultar o exemplo de leitura do estado do motor em 8_set_zero.py.Definir Ponto Zero do Motor
8_set_zero.py é um exemplo de definição do ponto zero do motor.python 8_set_zero.pyfrom motorbridge import Controller, Mode
import time
motor_can_id = 0x01
motor_master_id = 0xfd
channel = "can0"
# Get motor handle
ctrl = Controller(channel)
motor = ctrl.add_robstride_motor(motor_can_id, motor_master_id, "rs-00")
try:
motor.set_zero_position()
print("set zero successfully")
except Exception:
print("set zero failed")
time.sleep(1)
# Check position
start = time.perf_counter()
dt = 0.01 # 10ms
while time.perf_counter() - start < 1.0:
now_time = time.perf_counter() - start
motor.request_feedback()
time.sleep(dt)
state = motor.get_state()
if state:
print(f"time:{now_time:.3f}")
print(f"pos: {state.pos:.3f} rad")
print(f"vel: {state.vel:.3f} rad/s")
print(f"torque: {state.torq:.3f} Nm\n")
else:
print("no respond\n")
time.sleep(1)
ctrl.close_bus()
ctrl.close()