Troca de Políticas & Execução de Tarefas
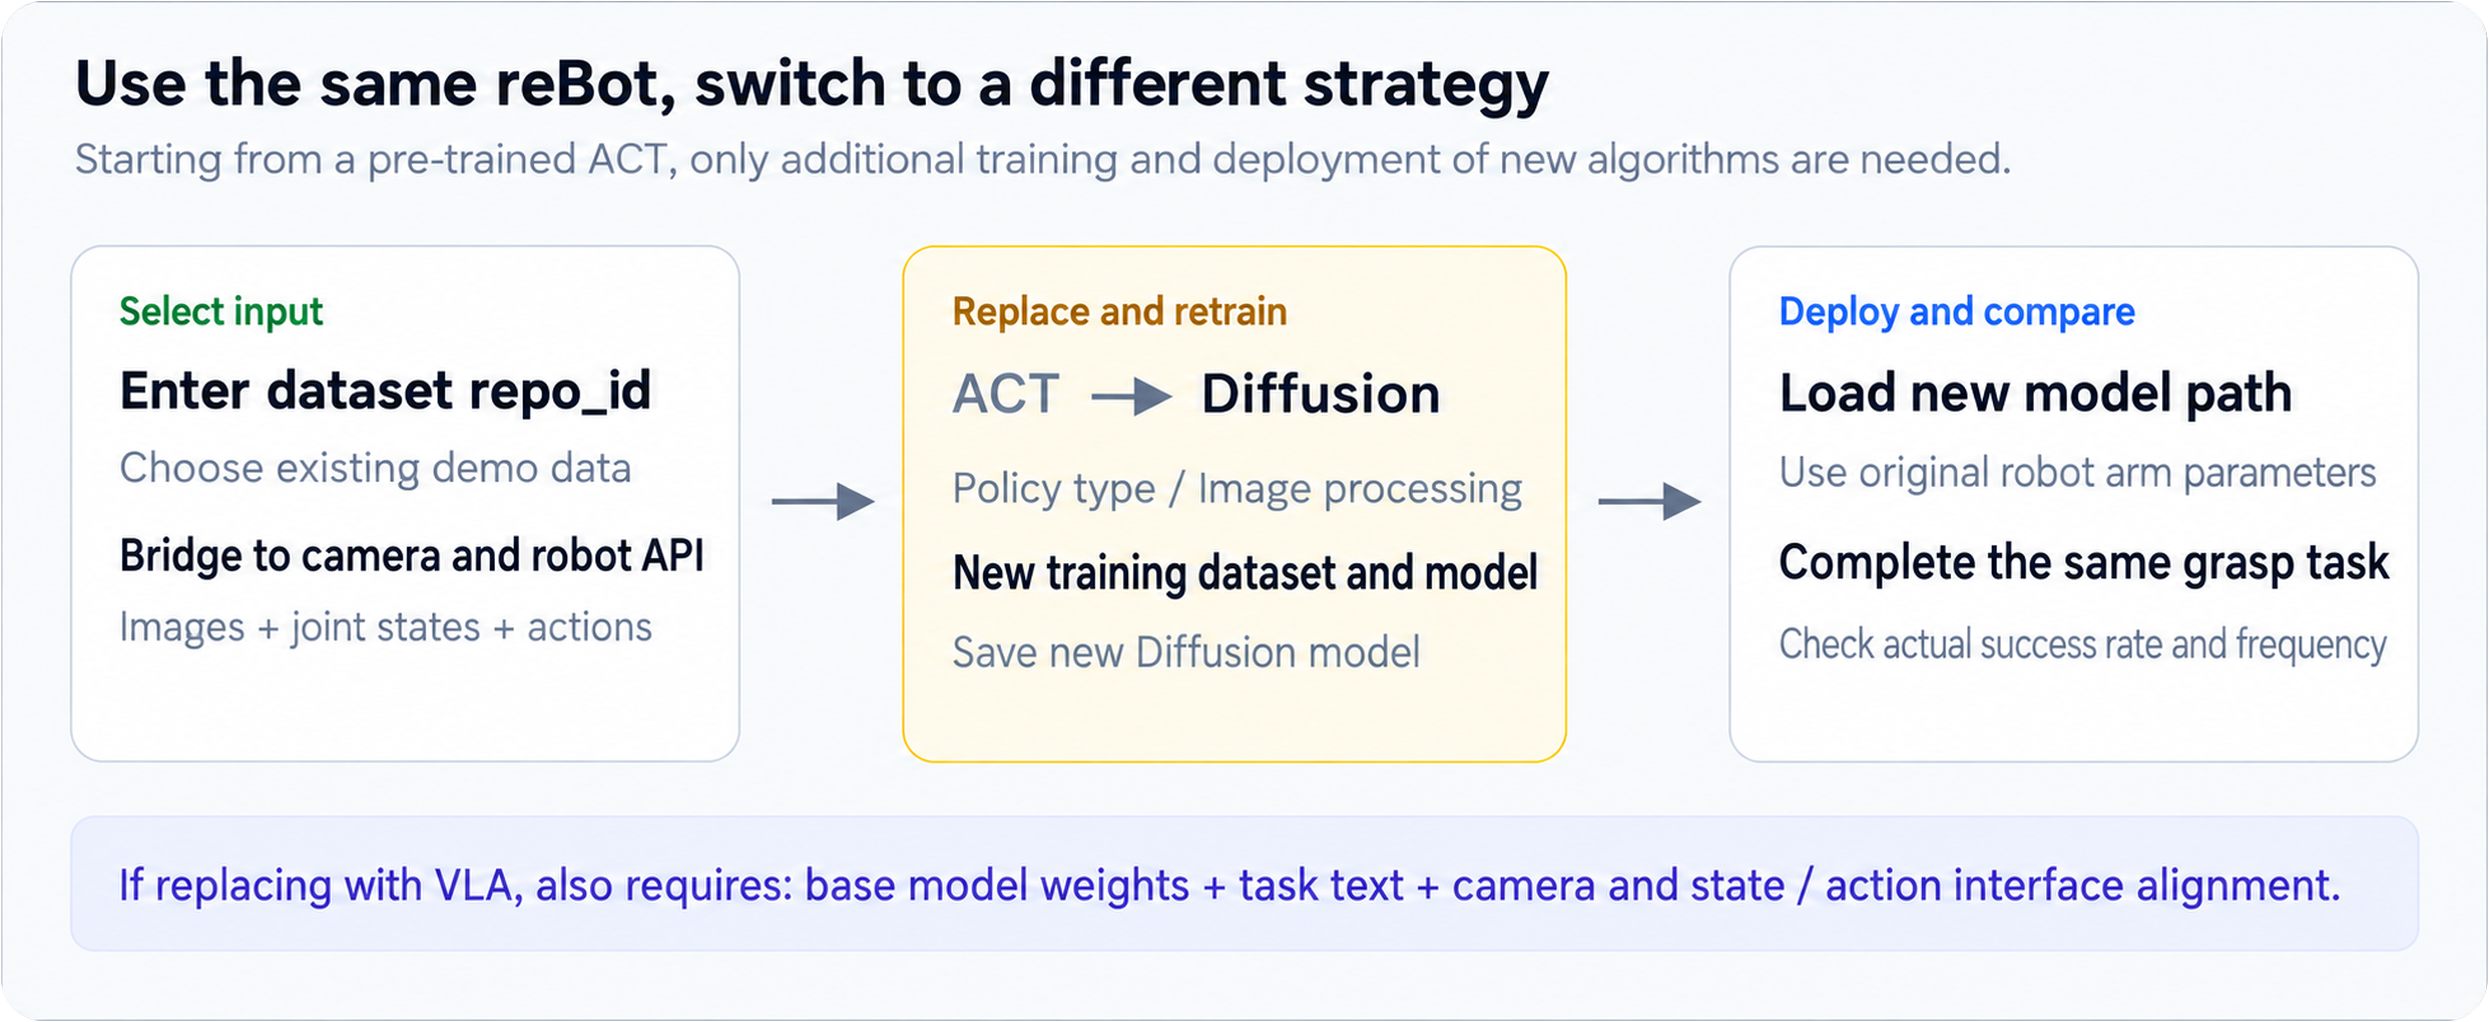
Reutilize uma plataforma ACT funcional e seu conjunto de dados para treinar e fazer o deploy de uma nova política e, em seguida, compare o desempenho no robô. Os comandos são fornecidos para reBot-RS, reBot-DM e SO-ARM 101.
- Diffusion
- SmolVLA
- Políticas π
- Avaliação no robô
Escolha uma política → Configure e treine → Carregue o novo modelo → Avalie no robô.
Este guia usa ACT → Diffusion para agarrar um bloco preto como exemplo. Conclua primeiro a montagem, calibração, teleoperação e o treinamento e deploy do ACT. Mantenha a configuração de hardware funcional e treine a nova política no conjunto de dados da mesma plataforma.
Ambiente e Plataforma
Selecione a aba do seu braço. Os comandos de treinamento e deploy abaixo mudam em conjunto.
- reBot-RS
- reBot-DM
- SO101
Reutilize o ambiente Seeed LeRobot funcional e a configuração do plugin B601-RS a partir do ACT. Os comandos têm como alvo a série Seeed LeRobot 0.4.4. Para a configuração de hardware, consulte reBot-RS com LeRobot.
Reutilize o ambiente Seeed LeRobot funcional e a configuração do plugin B601-DM a partir do ACT. Os comandos têm como alvo a série Seeed LeRobot 0.4.4. Para a configuração de hardware, consulte reBot-DM com LeRobot.
Reutilize o ambiente LeRobot v0.4.4 que já executa ACT. Se o suporte ao motor Feetech não estiver instalado, execute o seguinte a partir do diretório-fonte do LeRobot:
pip install -e ".[feetech]"
Para a preparação de hardware, consulte a documentação oficial do SO-ARM 101.
O Que Cada Política Exige
| Política alvo | Trabalho necessário |
|---|---|
| Diffusion | Defina policy.type=diffusion e as opções de recorte de imagem; treine um novo modelo; atualize o caminho de deploy. |
| SmolVLA | Instale .[smolvla]; faça o fine-tuning de lerobot/smolvla_base; alinhe o texto da tarefa, os nomes das câmeras e as dimensões de estado/ação. |
| π₀ / π₀.₅ | Instale .[pi]; faça o fine-tuning do modelo base apropriado; alinhe o texto da tarefa, imagens, ações e estatísticas de normalização; ajuste o tamanho de lote para a VRAM. |
Dados VLA precisam de descrições de tarefa precisas. Se os nomes ou a contagem de câmeras diferirem do modelo base, configure mapeamentos de nomes de entrada e visões ausentes. SmolVLA · π₀ · Mapeamentos de entrada
Treinar Diffusion no Conjunto de Dados Existente
Execute estes comandos no ambiente ACT existente a partir do diretório-fonte do LeRobot. Substitua dataset.repo_id pelo seu conjunto de dados. Para um local de dados personalizado, mantenha --dataset.root e as configurações de decodificação do comando de treinamento original. O exemplo usa uma câmera front, imagens 640×480 e dados a 30 FPS.
- reBot-RS
- reBot-DM
- SO101
lerobot-train \
  --dataset.repo_id=your_username/rebot_rs_cube \
  --policy.type=diffusion \
  --policy.crop_shape=null \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --output_dir=outputs/train/diffusion_rebot_rs_cube \
  --job_name=diffusion_rebot_rs_cube \
  --batch_size=8 \
  --steps=100000 \
  --wandb.enable=false
lerobot-train \
  --dataset.repo_id=your_username/rebot_dm_cube \
  --policy.type=diffusion \
  --policy.crop_shape=null \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --output_dir=outputs/train/diffusion_rebot_dm_cube \
  --job_name=diffusion_rebot_dm_cube \
  --batch_size=8 \
  --steps=100000 \
  --wandb.enable=false
lerobot-train \
  --dataset.repo_id=your_username/so101_cube \
  --policy.type=diffusion \
  --policy.crop_shape=null \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --output_dir=outputs/train/diffusion_so101_cube \
  --job_name=diffusion_so101_cube \
  --batch_size=8 \
  --steps=100000 \
  --wandb.enable=false
| Parâmetro | Configuração necessária |
|---|---|
policy.type | Use diffusion para criar e treinar a nova política. |
policy.crop_shape | null mantém a imagem completa; processar a visão inteira aumenta o custo de memória e inferência. |
output_dir / job_name | Use novos nomes; o policy.path de deploy deve apontar para a saída correspondente. |
batch_size / steps | Comece com 8 / 100000 e depois ajuste para a VRAM e o desempenho no robô. |
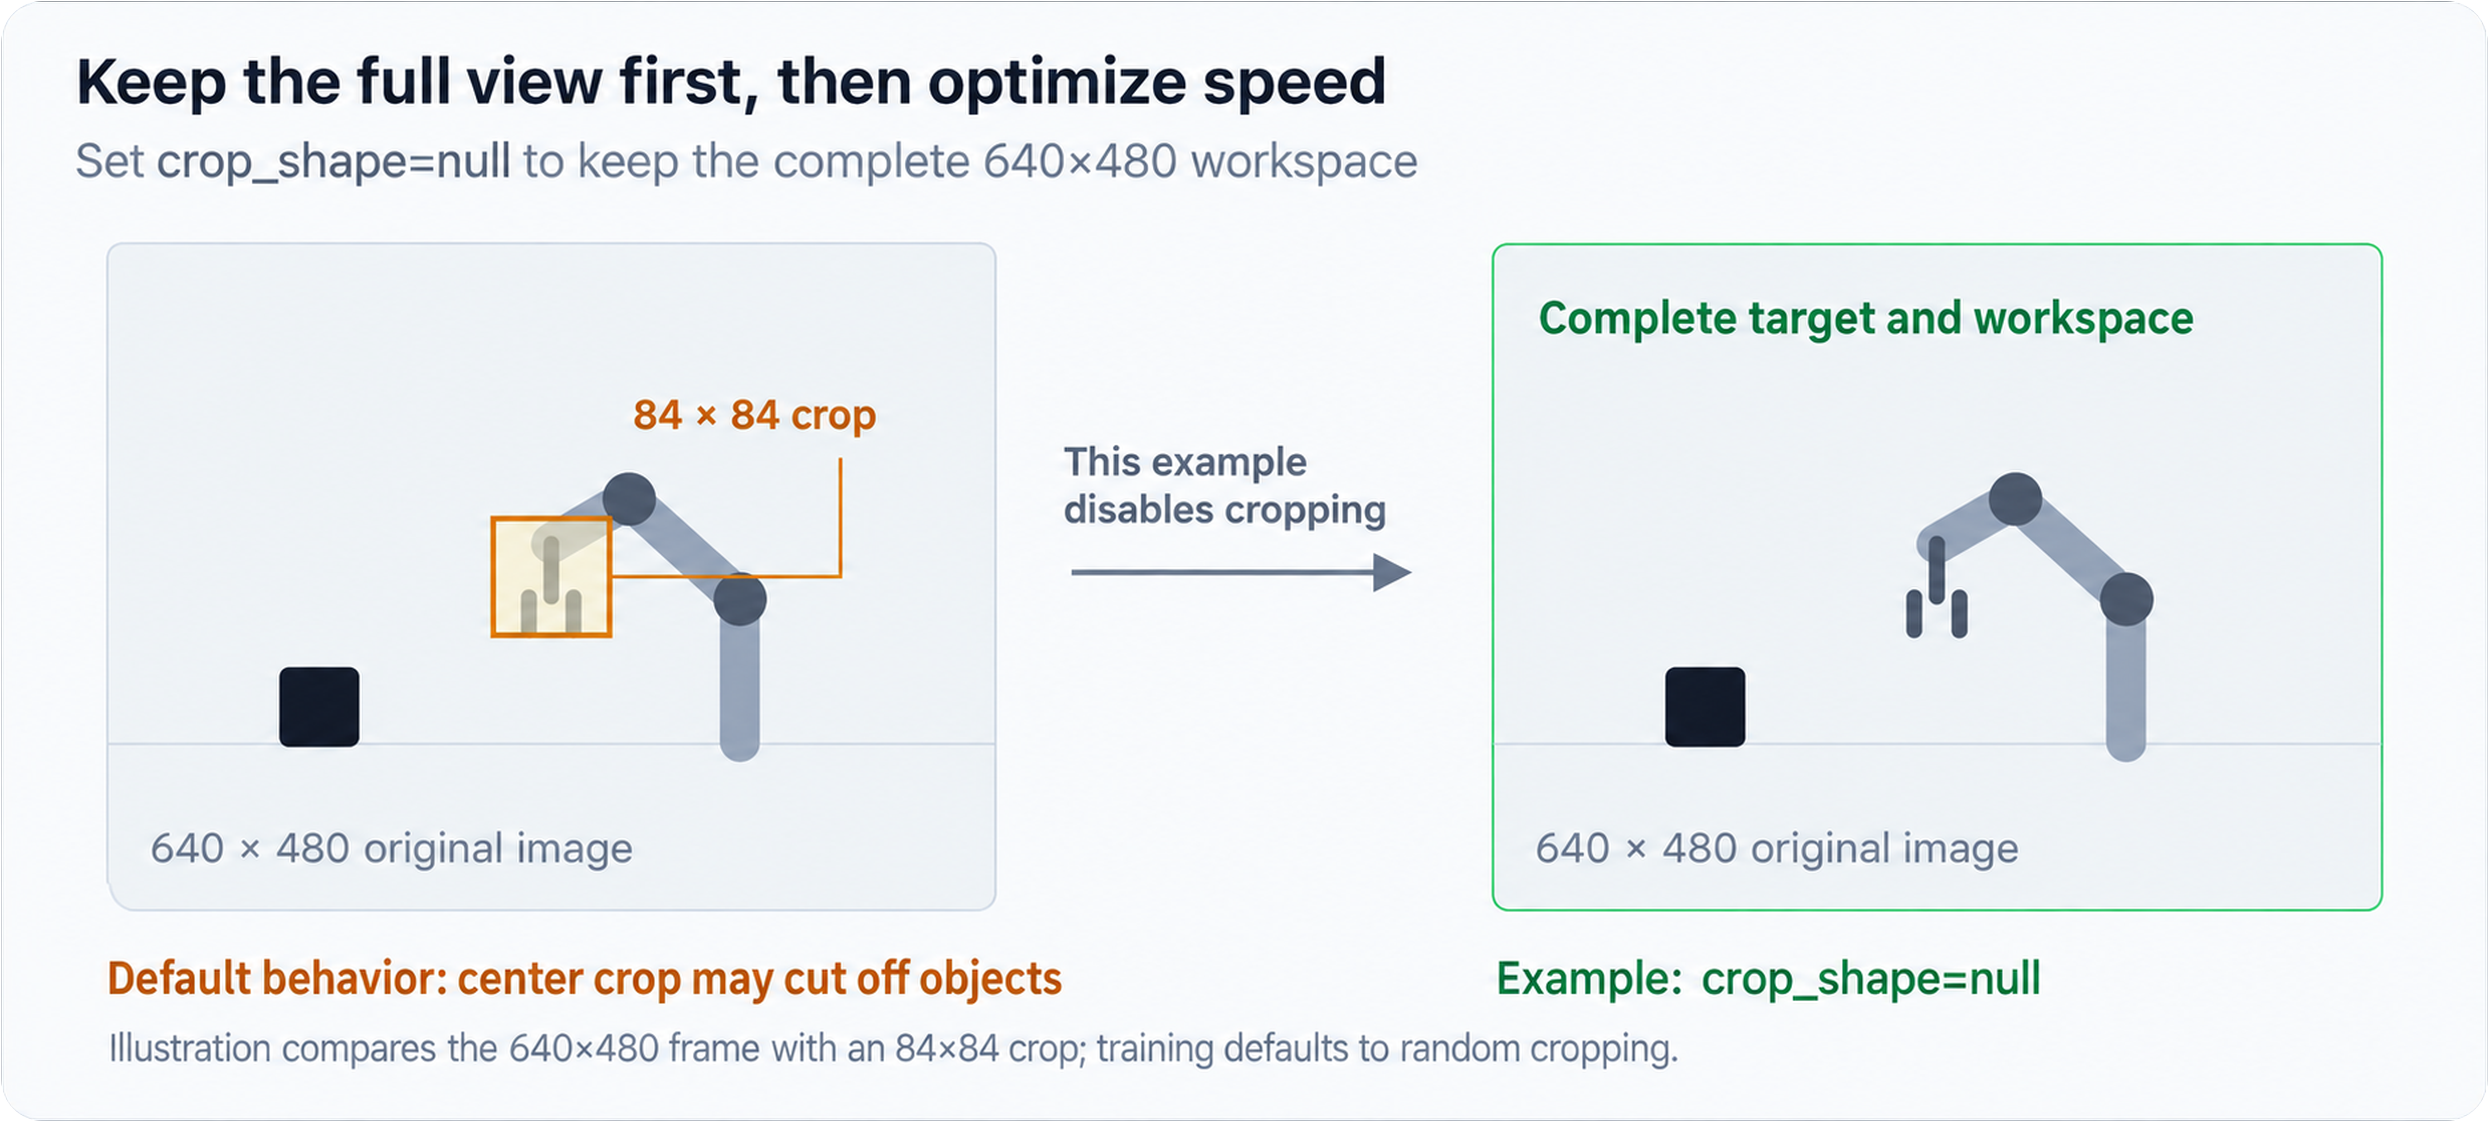
Ao otimizar recorte ou redimensionamento, mantenha o processamento de imagem consistente entre treinamento e deploy. Referências de configuração: Seeed Diffusion · LeRobot v0.4.4 Diffusion.
Executar o Novo Modelo
Aponte policy.path para o modelo Diffusion recém-treinado e escolha um novo nome de conjunto de dados de avaliação. As portas, robot.id, configurações de câmera e descrições de tarefa abaixo são exemplos: substitua-as pela sua configuração ACT funcional. Mantenha o robot.id usado durante a calibração.
- reBot-RS
- reBot-DM
- SO101
lerobot-record \
  --robot.type=seeed_b601_rs_follower \
  --robot.port=can0 \
  --robot.id=follower1 \
  --robot.can_adapter=socketcan \
  --robot.cameras='{"front":{"type":"opencv","index_or_path":0,"width":640,"height":480,"fps":30,"fourcc":"MJPG"}}' \
  --policy.path=outputs/train/diffusion_rebot_rs_cube/checkpoints/last/pretrained_model \
  --policy.device=cuda \
  --dataset.repo_id=local/eval_diffusion_rebot_rs_cube_01 \
  --dataset.single_task="Grab the black cube" \
  --dataset.fps=30 \
  --dataset.num_episodes=1 \
  --dataset.episode_time_s=30 \
  --dataset.reset_time_s=10 \
  --dataset.push_to_hub=false \
  --display_data=true
lerobot-record \
  --robot.type=seeed_b601_dm_follower \
  --robot.port=/dev/ttyACM0 \
  --robot.id=follower1 \
  --robot.can_adapter=damiao \
  --robot.cameras='{"front":{"type":"opencv","index_or_path":0,"width":640,"height":480,"fps":30,"fourcc":"MJPG"}}' \
  --policy.path=outputs/train/diffusion_rebot_dm_cube/checkpoints/last/pretrained_model \
  --policy.device=cuda \
  --dataset.repo_id=local/eval_diffusion_rebot_dm_cube_01 \
  --dataset.single_task="Grab the black cube" \
  --dataset.fps=30 \
  --dataset.num_episodes=1 \
  --dataset.episode_time_s=30 \
  --dataset.reset_time_s=10 \
  --dataset.push_to_hub=false \
  --display_data=true
lerobot-record \
  --robot.type=so101_follower \
  --robot.port=/dev/ttyACM0 \
  --robot.id=my_awesome_follower_arm \
  --robot.cameras='{"front":{"type":"opencv","index_or_path":0,"width":640,"height":480,"fps":30}}' \
  --policy.path=outputs/train/diffusion_so101_cube/checkpoints/last/pretrained_model \
  --policy.device=cuda \
  --dataset.repo_id=local/eval_diffusion_so101_cube_01 \
  --dataset.single_task="Grab the black cube" \
  --dataset.fps=30 \
  --dataset.num_episodes=1 \
  --dataset.episode_time_s=30 \
  --dataset.reset_time_s=10 \
  --dataset.push_to_hub=false \
  --display_data=true
- reBot-RS: mantenha a interface CAN verificada e as configurações de
socketcan. - reBot-DM: mantenha a porta serial verificada e as configurações do adaptador
damiao. - SO-ARM 101: mantenha a configuração serial verificada, incluindo o valor anterior de
--robot.use_degrees, se usado.
Mantenha nomes de câmeras, posicionamento, dimensões de imagem, unidades de ação e taxa de quadros consistentes com o treinamento. Use um novo nome de conjunto de dados eval_… para cada avaliação.
Referências de configuração: Configuração do plugin Seeed · Fluxo de trabalho de avaliação do LeRobot v0.4.4.
Avaliação no Robô e Comparação de Políticas
Fixe o braço e limpe sua área de trabalho. Execute primeiro um episódio para verificar a direção do movimento, o alcance e a taxa de controle real. Quando tudo estiver correto, avalie Diffusion usando a mesma tarefa, posições de objetos e número de tentativas que o ACT, registrando sucessos e tempos de conclusão.
Para mudar em seguida para SmolVLA ou políticas π, instale as dependências documentadas, faça o fine-tuning do modelo base, alinhe o texto da tarefa, entradas de câmera, dimensões de estado/ação e estatísticas de normalização e atualize policy.path.