Qualidade dos Dados: Estrutura, Sincronização & Validação
Entenda os arquivos de vídeo, Parquet e metadados do LeRobot e, em seguida, verifique a sincronização temporal, a qualidade das imagens e a completude das demonstrações.
- Estrutura do dataset
- Sincronização temporal
- Verificações de qualidade
- Resolução de problemas
Estrutura do Dataset
Um dataset gravado como seed_rebot_b601_rs/test tem o seguinte layout:
~/.cache/huggingface/lerobot/seed_rebot_b601_rs/test/
├── data/
│   └── chunk-000/
│       └── file-000.parquet          ← Numerical frames: state / action / timestamps
├── videos/
│   ├── observation.images.front/
│   │   └── chunk-000/
│   │       └── file-000.mp4          ← Front camera: concatenated video for 50 episodes
│   └── observation.images.wrist/
│       └── chunk-000/
│           └── file-000.mp4          ← Wrist camera: the same arrangement
└── meta/
    ├── info.json                     ← Version, fps, frame count, and feature definitions
    ├── stats.json                    ← Mean, variance, and extrema for each feature
    ├── tasks.parquet                 ← Task descriptions
    └── episodes/
        └── chunk-000/
            └── file-000.parquet      ← Per-episode records
Três formatos armazenam três tipos de informação:
| Formato | Conteúdo | Por que usar? |
|---|---|---|
| Vídeo MP4 | Todos os frames de imagem de ambas as câmeras | As imagens representam mais de 90% do tamanho do dataset; a compactação de vídeo pode economizar de uma a duas ordens de magnitude em comparação com arquivos de imagem individuais. |
| Tabelas Parquet | Estado por frame, ação, carimbos de tempo e índices | O armazenamento colunar permite ler, por exemplo, todos os valores da junta 3 sem carregar a tabela inteira. |
| Metadados | Estrutura, estatísticas, tarefas e índices de episódios | Carregadores e programas de treinamento leem isso primeiro para interpretar os outros arquivos. |
Carimbos de Tempo e Sincronização
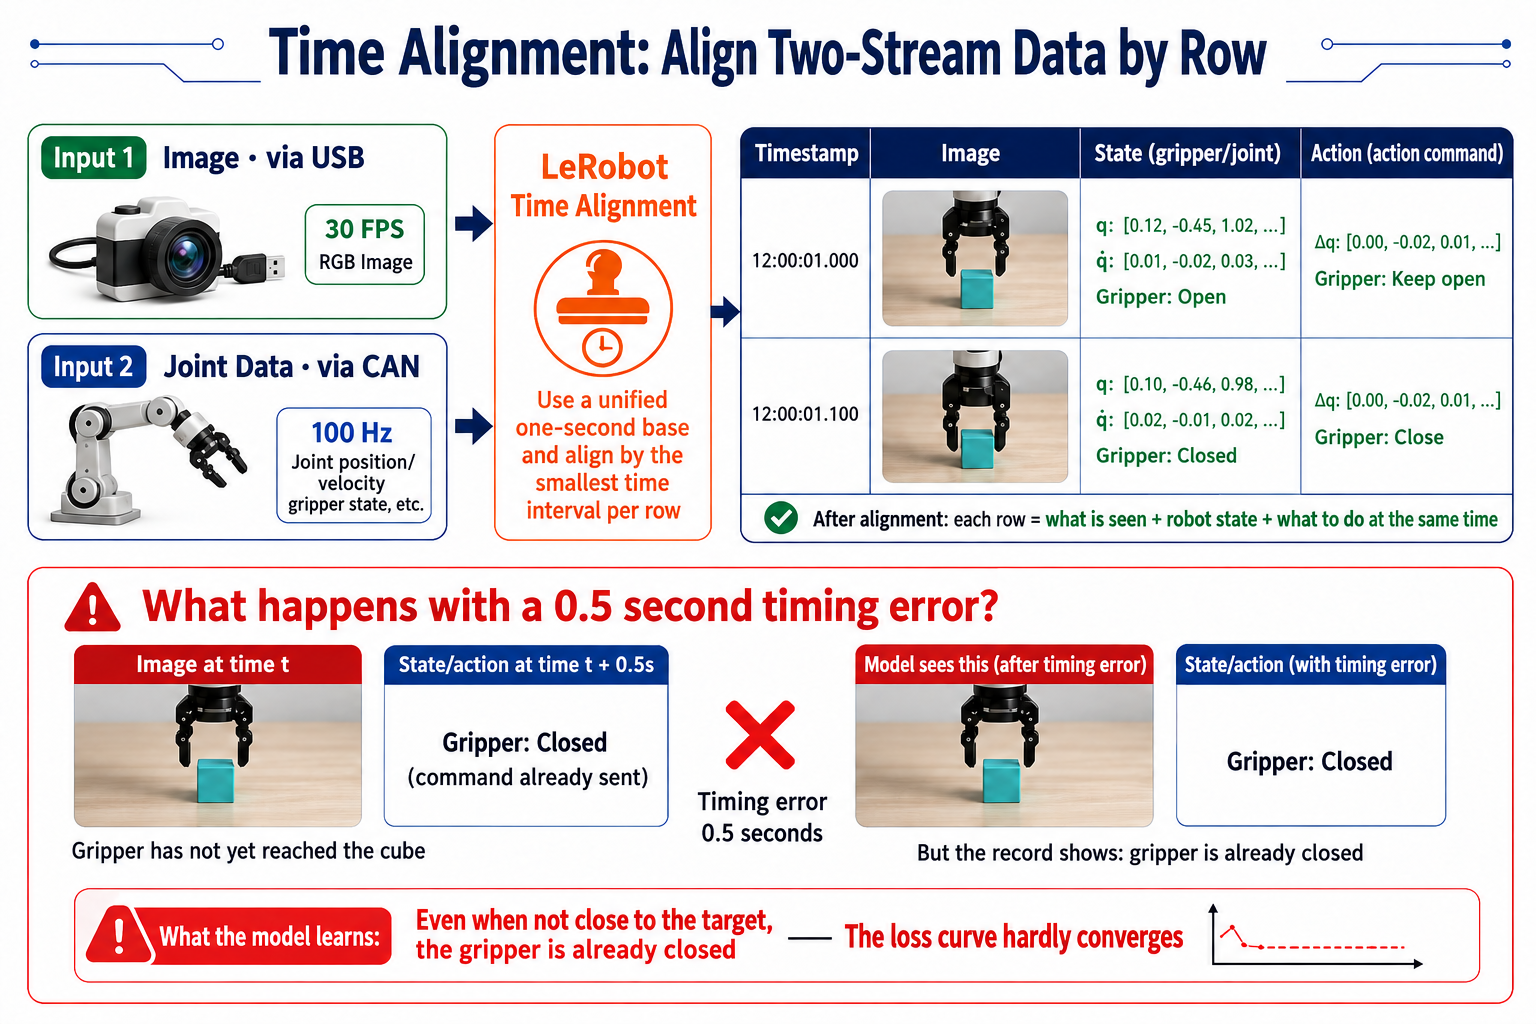
- As imagens trafegam via USB, enquanto os dados das juntas trafegam via CAN, então eles naturalmente chegam ao computador em momentos diferentes. O LeRobot atribui carimbos de tempo para alinhar imagens, estados e ações que representam o mesmo instante lógico em uma linha.
Avaliar a Qualidade Geral do Dataset
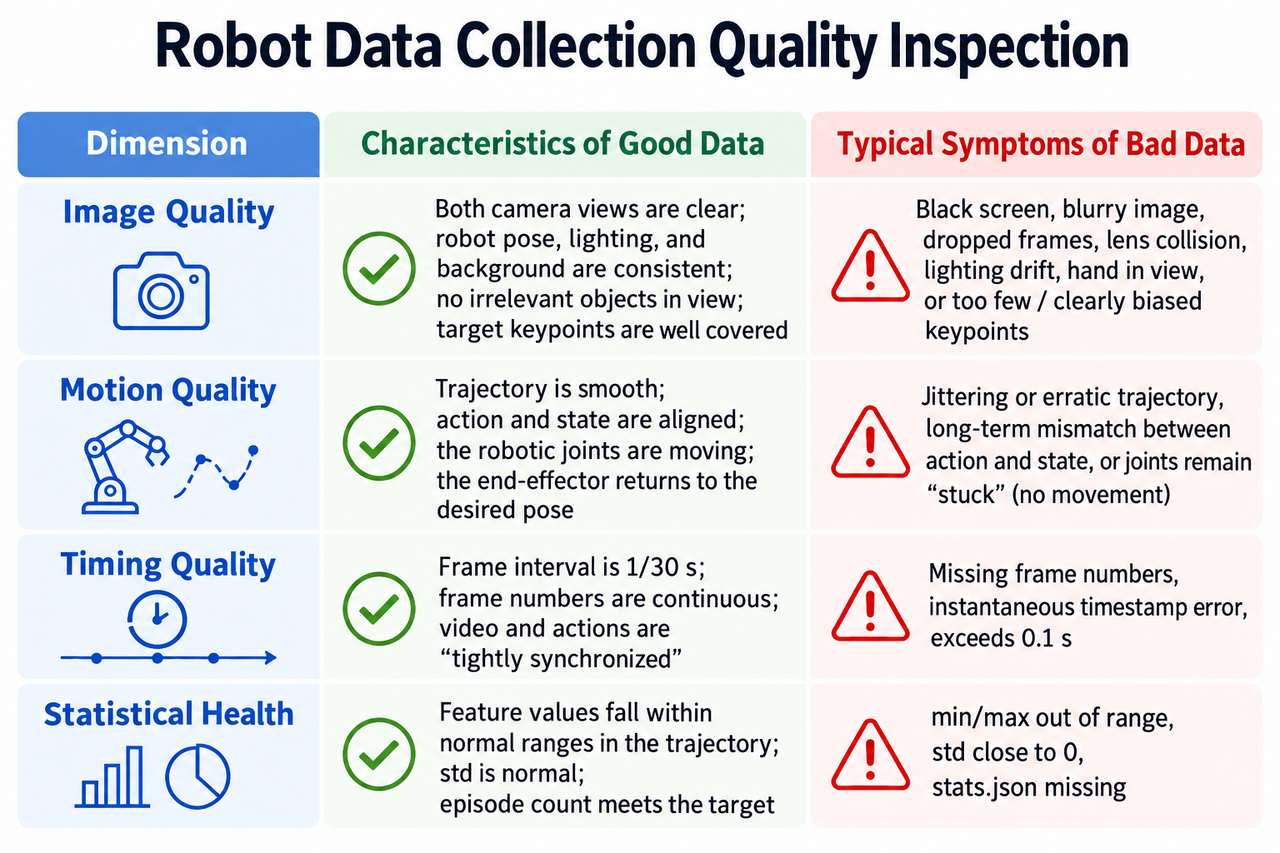
Verifique quatro dimensões antes de usar um dataset para treinamento:
Reproduzir e Inspecionar Imagens
Use lerobot-dataset-viz para visualização e lerobot-replay para reprodução no robô, conforme descrito anteriormente. Inspecione pelo menos o episódio 0, um episódio intermediário e o episódio final. O primeiro verifica o fluxo de trabalho, o intermediário verifica deriva e o último geralmente revela perda de qualidade por fadiga do operador.
Durante a reprodução, verifique se:
-
As duas visualizações de câmera estão presentes, sem frames pretos, imagens corrompidas ou fluxo congelado.
-
As imagens estão nítidas e corretamente expostas, com o bloco e o gripper visíveis o tempo todo.
-
As ações e as imagens estão alinhadas: quando o gripper fecha, a imagem o mostra em contato com o bloco.
-
O episódio começa na pose inicial padrão e termina com a condição de parada satisfeita.
O Que Fazer Quando Problemas Aparecem
Trate os problemas de acordo com seu escopo:
-
Alguns poucos episódios ruins, como imagens borradas nos episódios 3 e 17: remova esses dois e grave duas substituições.
-
Problemas generalizados, como mudanças de iluminação em metade dos episódios ou um lote inteiro com vídeo e ações desalinhados: grave o dataset novamente. Um remendo de correções inconsistentes pode ser pior do que ter menos dados.
Após a exclusão, a ferramenta reconstrói o dataset automaticamente: os índices de episódios se tornam consecutivos e o stats.json é recalculado. Ao remover ou adicionar episódios, as ferramentas regeneram os metadados; você não precisa editá-los manualmente.