Planejamento de Projeto de Tarefa e Demonstração
Defina episódios, condições de início e parada e demonstrações consistentes; em seguida, use amostragem de cinco pontos para coletar uma tarefa completa de pega-e-coloca.
- Episódio
- Projeto de tarefa
- Amostragem de cinco pontos
- Coleta de demonstrações
O que é um episódio?
Um episódio é uma demonstração completa de tarefa. Ele contém todos os dados gravados continuamente desde a pose inicial do braço e o início da tarefa até a conclusão da tarefa.
O que um episódio contém?
Um episódio é composto por muitos quadros ao longo de uma linha do tempo. Cada quadro, normalmente gravado a 30 Hz (30 amostras por segundo), combina três tipos de informação: o que o sistema vê ou sente, a configuração atual do braço e para onde a pessoa ou a política o comanda a ir. Estes são a observação, o estado e a ação.
Projeto de tarefa: condições de início e parada
Anote a definição da tarefa antes de gravar. Uma boa definição responde a duas perguntas: Onde ela começa e o que conta como concluído?
Condição de início: dê ao modelo um estado inicial bem definido
- Use uma pose inicial fixa do braço. Comece cada episódio a partir da mesma pose segura, como uma pose padrão próxima da posição zero. Inícios muito variados forçam o modelo a primeiro aprender como entrar na tarefa a partir de poses arbitrárias, adicionando dificuldade desnecessária.
Condição de parada: dê ao episódio uma linha de chegada clara
-
Conclusão bem-sucedida: o objetivo da tarefa é alcançado, por exemplo, “o bloco está totalmente dentro da caixa, o gripper o soltou e o braço se afastou.”
-
Término por falha: pare a gravação imediatamente se ocorrer um evento irrecuperável, como deixar o objeto cair, derrubar o recipiente ou atingir uma pose insegura do braço.
Consistência e diversidade: o trade-off central no projeto de dados
Este é o ponto-chave do capítulo. Demonstrações de alta qualidade devem satisfazer dois requisitos aparentemente conflitantes.
Consistência: ensine uma forma de executar a tarefa
-
Estilo de operação consistente: use a mesma estratégia em todos os episódios, como aproximar-se do bloco pela direita, agarrá-lo e movê-lo para dentro da caixa por cima. Com dados limitados, misturar agarres pelo lado esquerdo e direito pode fazer o modelo aprender uma média dos dois caminhos que não tem sucesso em nenhum deles.
-
Tempo consistente: mantenha a velocidade de movimento e as pausas amplamente estáveis. Se o episódio for definido para 20 segundos, termine dentro de 20 segundos. Tempo de demonstração irregular pode levar a uma execução irregular do modelo.
-
Sequência consistente: inclua a sequência completa “aproximar → agarrar → transportar → posicionar → retirar” em cada episódio.
-
Cena inicial controlada: coloque os alvos dentro de uma região definida. A região pode ser grande, mas seu limite deve ser claro. Remova objetos não relacionados da área de trabalho.
-
Câmeras fixas: não mova as câmeras durante a coleta. Para o modelo, mover uma câmera 5 cm muda o mundo que ele vê.
Diversidade: cubra situações suficientes diferentes
-
Varie as posições-alvo: cubra a área de trabalho de forma sistemática com uma grade em vez de espalhar objetos arbitrariamente.
-
Varie as poses iniciais dos objetos: altere a orientação do bloco e sua relação com obstáculos.
Critérios de sucesso e falha
Se uma gravação contiver um segmento com falha, grave esse episódio novamente. Não mantenha demonstrações com falha na esperança de que o modelo de alguma forma aprenda o comportamento pretendido: ele também pode aprender a falha.
A conclusão da tarefa deve ser objetivamente observável, em vez de “boa o suficiente”. Defina o sucesso em termos de um estado final claro.
Quantidade e qualidade de dados
Os seguintes são pontos de referência práticos para uma tarefa de bancada em um ambiente limpo e controlado, como um sandbox de coleta. Colete mais dados se o seu ambiente for menos controlado.
| Tamanho do conjunto de dados | Resultado esperado |
|---|---|
| 50 episódios | Suficiente para começar a executar o fluxo de trabalho e operar dentro da região demonstrada; uma escala inicial para uma tarefa de iniciante. |
| 50–100 episódios | Muitas vezes uma faixa útil para uma taxa de sucesso prática em experimentos de tarefa única. |
| 100+ episódios | Os retornos podem diminuir, a menos que a tarefa seja complexa ou seja necessária uma taxa de sucesso muito alta. |
Para várias tarefas, aumente o conjunto de dados de acordo com a complexidade. Você pode adicionar demonstrações após o treinamento inicial quando a avaliação revelar fraquezas.
Mantenha estes princípios acima dos números:
-
50 demonstrações de alta qualidade são melhores do que 200 descuidadas.
-
Se uma gravação tiver um problema, grave esse episódio novamente.
-
Uma generalização forte pode exigir centenas ou milhares de episódios.
Conjuntos de dados de tarefa única e multitarefa
-
Conjunto de dados de tarefa única: contém uma tarefa, como colocar um bloco em uma caixa. O objetivo é focado, os requisitos de dados são menores e taxas de sucesso altas são mais fáceis de alcançar. Comece seu primeiro modelo com uma tarefa.
-
Conjunto de dados multitarefa: contém várias tarefas, como agarrar um bloco, abrir uma gaveta e colocar o bloco dentro. Cada episódio usa
task_indexpara identificar sua tarefa. Isso melhora o reúso de dados e avança em direção a políticas de uso geral, mas as tarefas compartilham a capacidade do modelo, então cada uma precisa de mais dados para aprender bem.
Itere sobre a coleta de dados
Colete e valide em lotes: 50 episódios → treinar → avaliar no robô → coletar mais exemplos de casos de falha → treinar novamente. Mais dados ajudam quando o comportamento geral está correto, mas a precisão é ruim. Se o comportamento estiver fundamentalmente errado, revise o projeto da tarefa ou do conjunto de dados antes de coletar mais.
Exemplo de coleta de demonstrações
Configuração da cena:
- Coloque o lagostim na caixa preta. Prenda o fundo da caixa com fita dupla face para evitar que ela se mova. Mantenha as câmeras e o braço fixos no lugar e mantenha a iluminação inalterada.
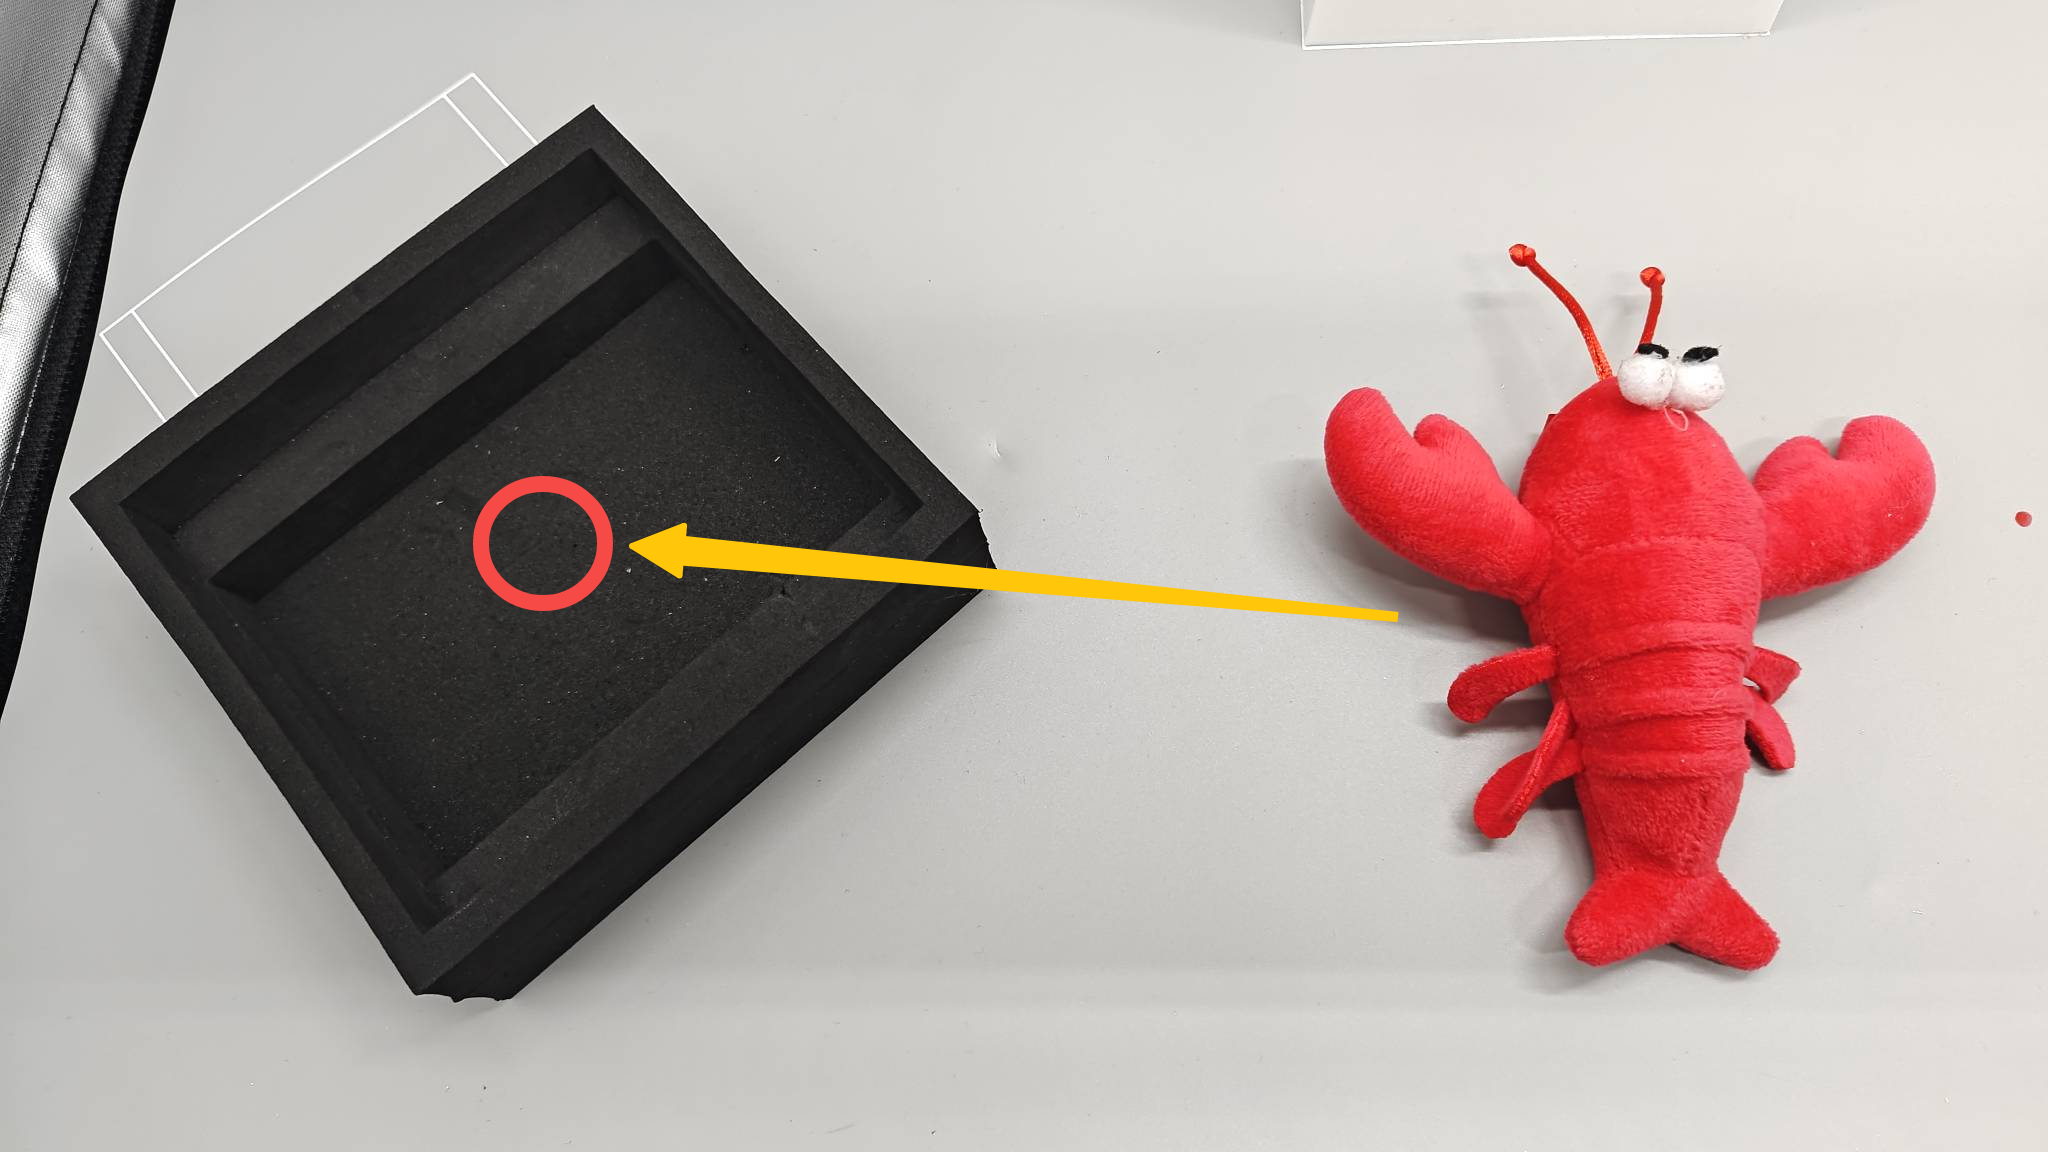
- Colete demonstrações com o lagostim nos cinco pontos ilustrados. Visite 1 → 2 → 3 → 4 → 5 para uma rodada e complete 10 rodadas.
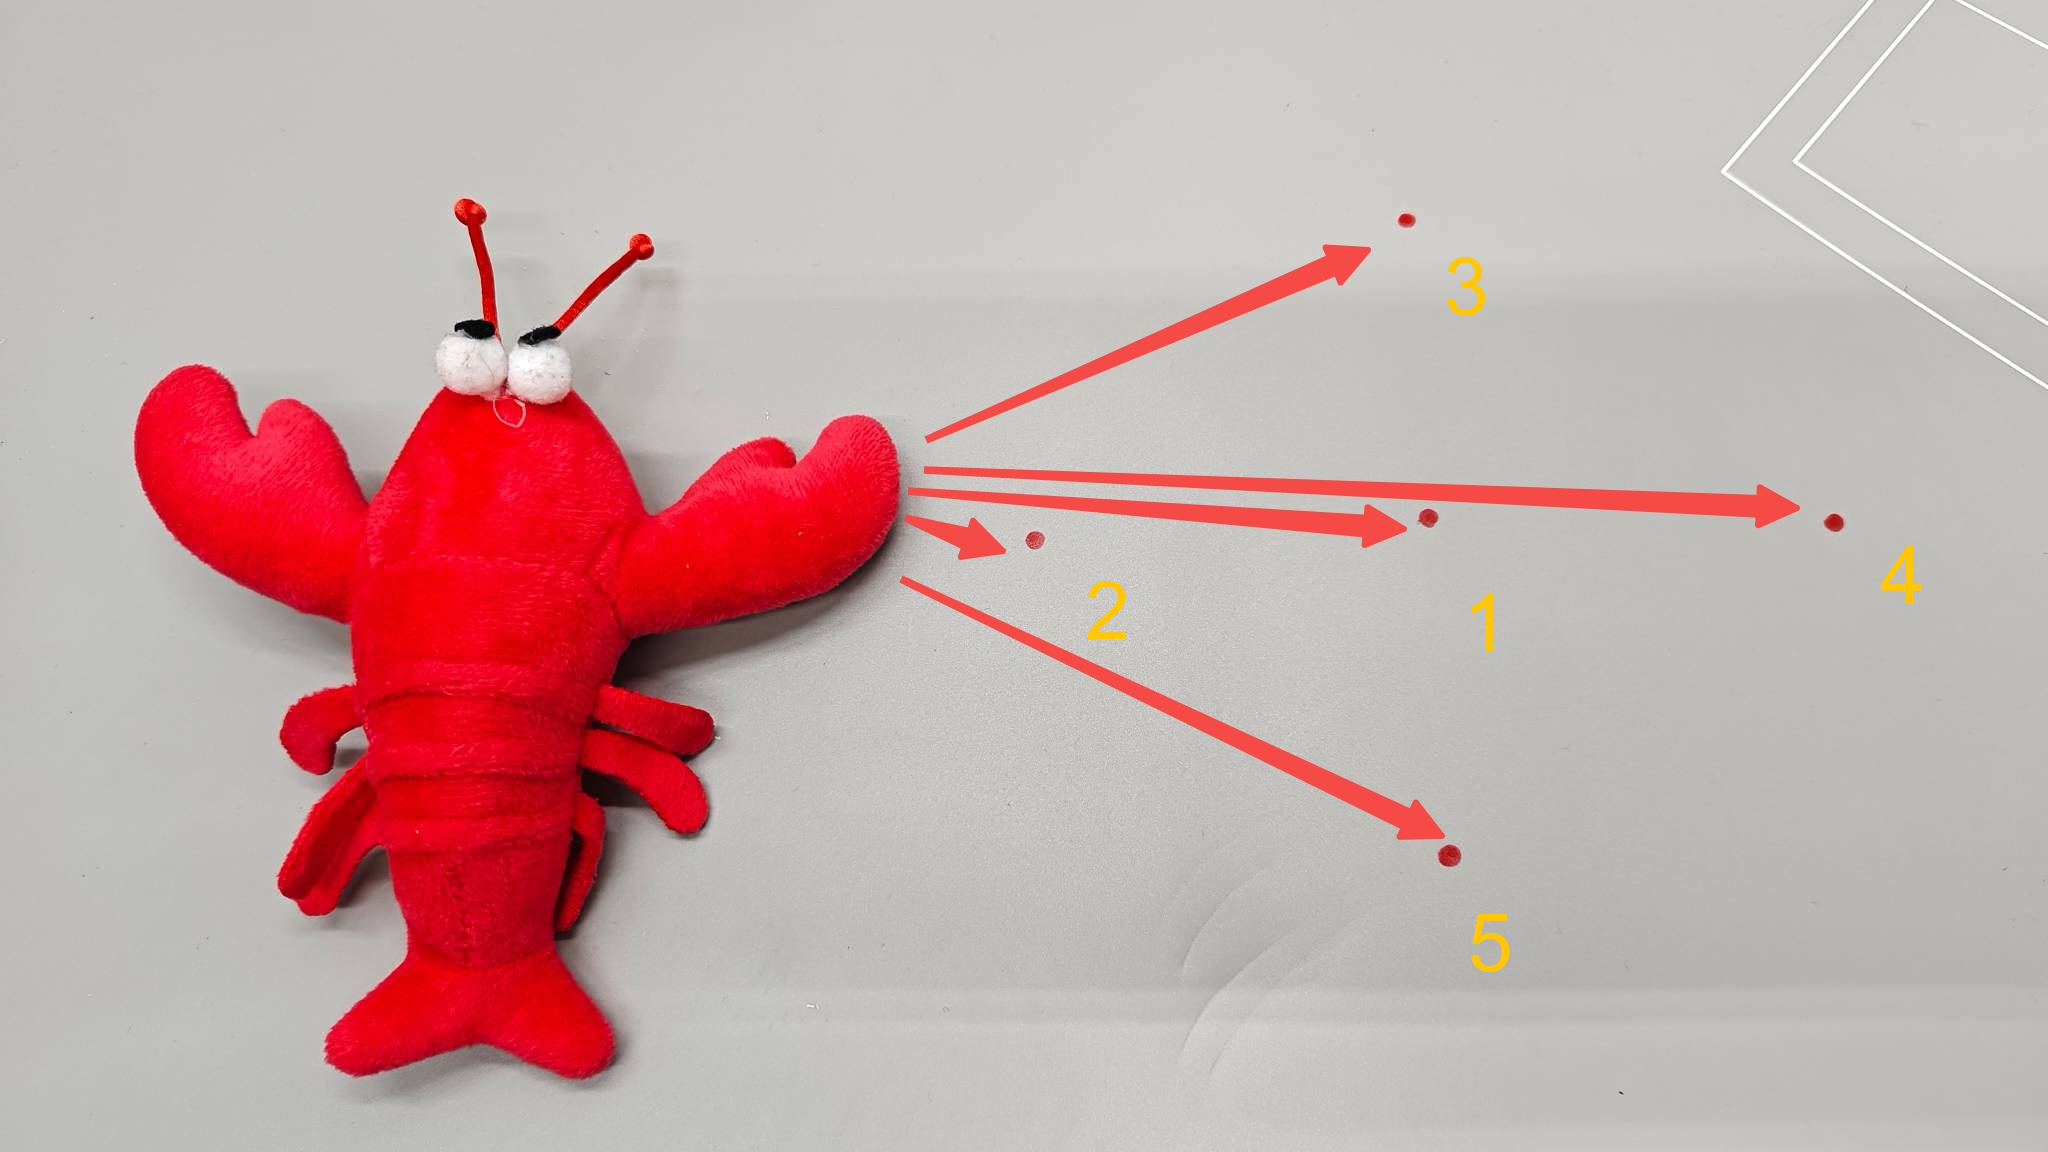
- Iniciantes muitas vezes têm dificuldade em saber onde colocar objetos para prática adequada. Colocação aleatória pode concentrar todos os exemplos em uma pequena região, de modo que o modelo não consiga agarrar em outros lugares, ou deixar lacunas irregulares, com algumas posições praticadas com frequência e outras nunca vistas. É como revisar apenas questões de prova familiares e ficar perdido quando a questão muda, ou mostrar a um robô apenas um tipo de lanche e depois enviá-lo a um buffet. Use o seguinte método simples e sistemático:
-
Marque os pontos: desenhe cinco pontos em cruz dentro da área de coleta ou do tapete da mesa: um no centro e um acima, abaixo, à esquerda e à direita.
-
Defina o espaçamento: mantenha pontos adjacentes a cerca de 5–10 cm de distância. Todos os cinco devem estar ao alcance do braço e claramente visíveis em ambas as visões de câmera.
-
Distribua as demonstrações: colete 10 episódios por ponto, totalizando 5 × 10 = 50 episódios. Não conclua todos os 10 em um ponto antes de seguir para o próximo. Colete um em cada um dos cinco pontos por rodada e depois repita por 10 rodadas.
Projete a sequência de pega-e-coloca:
- Pose inicial
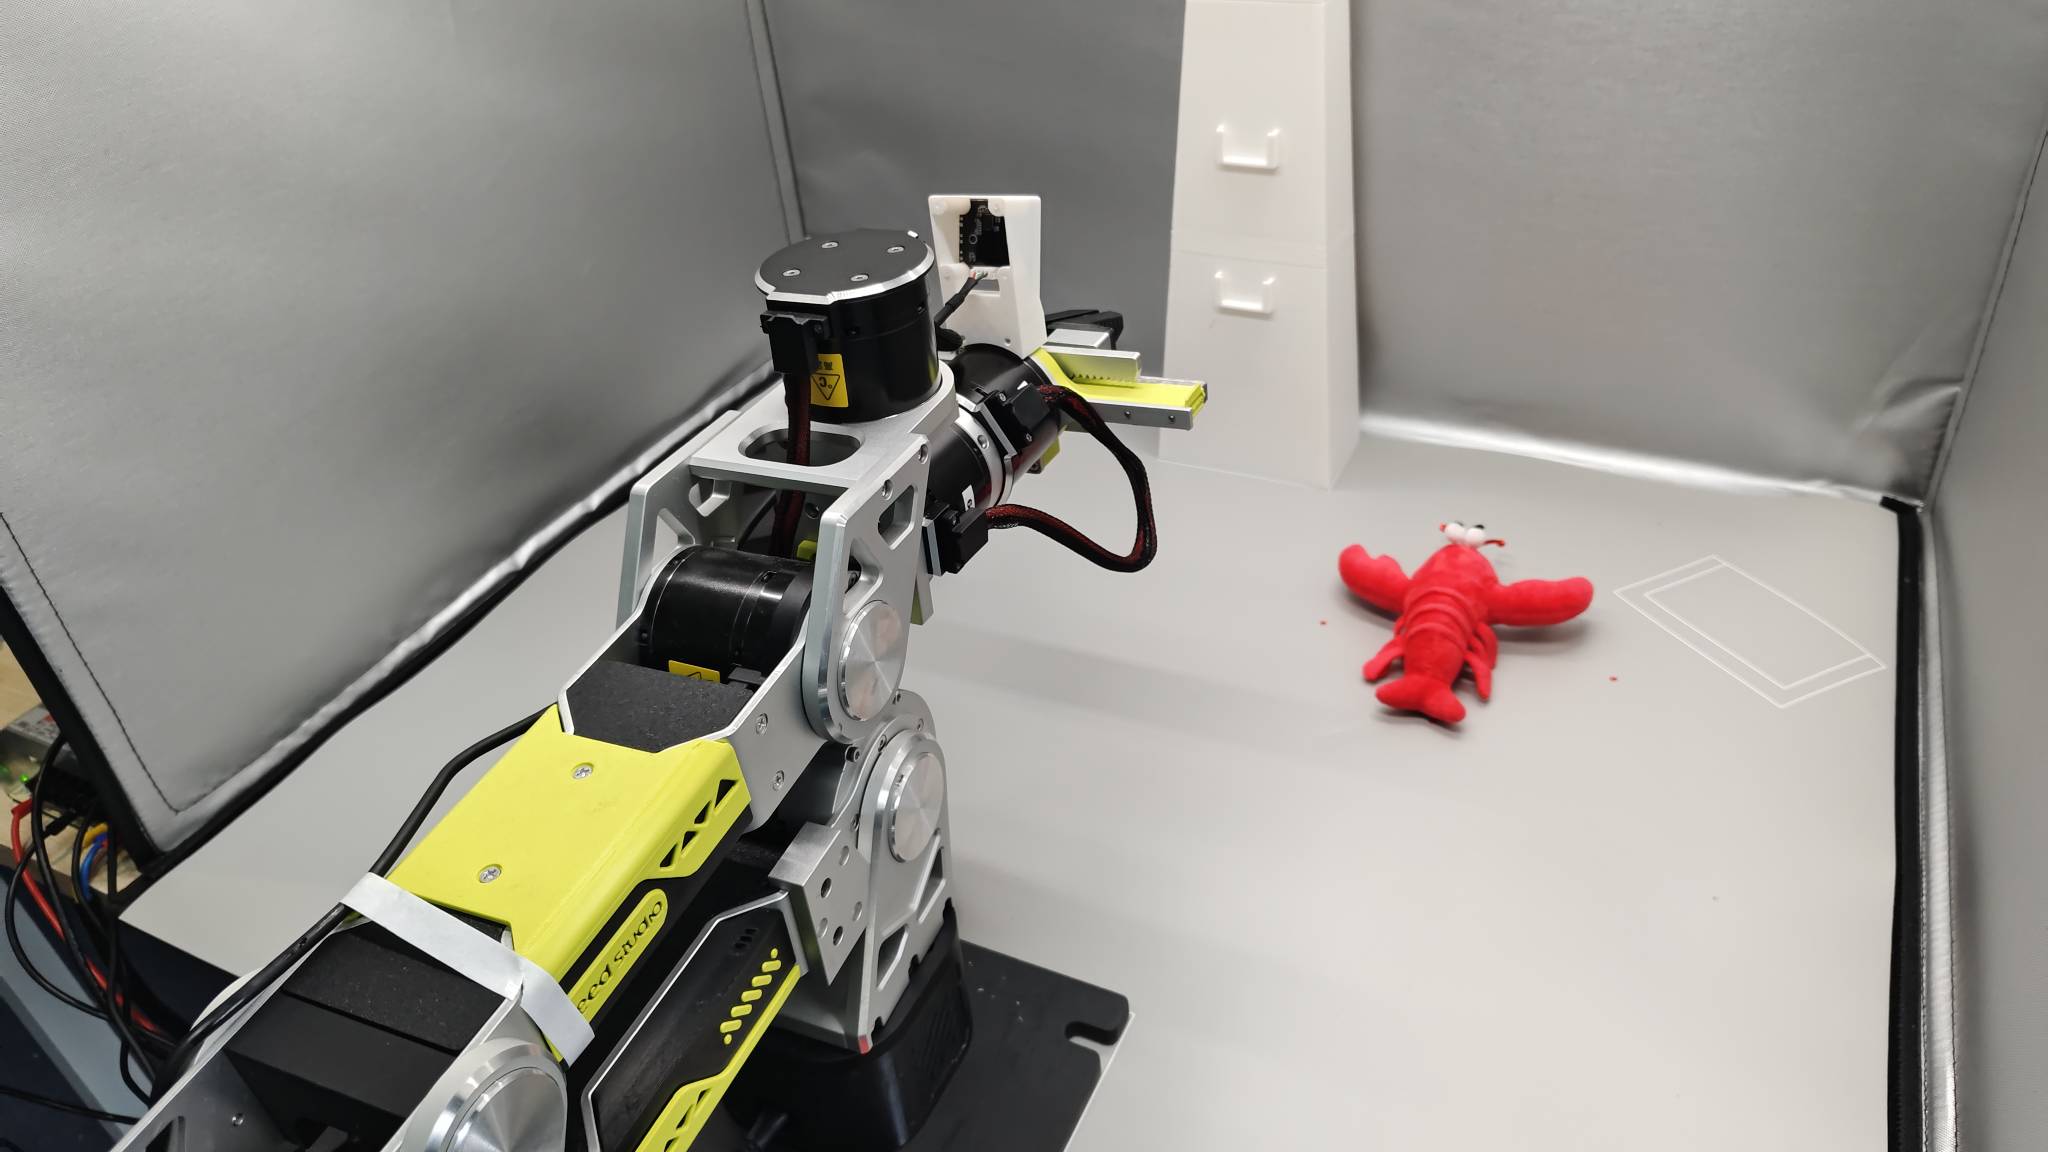
- Agarre o objeto
- Mova-se diretamente acima do lagostim. Alinhe com o centro dele e mantenha a mesma altura de aproximação a cada vez.
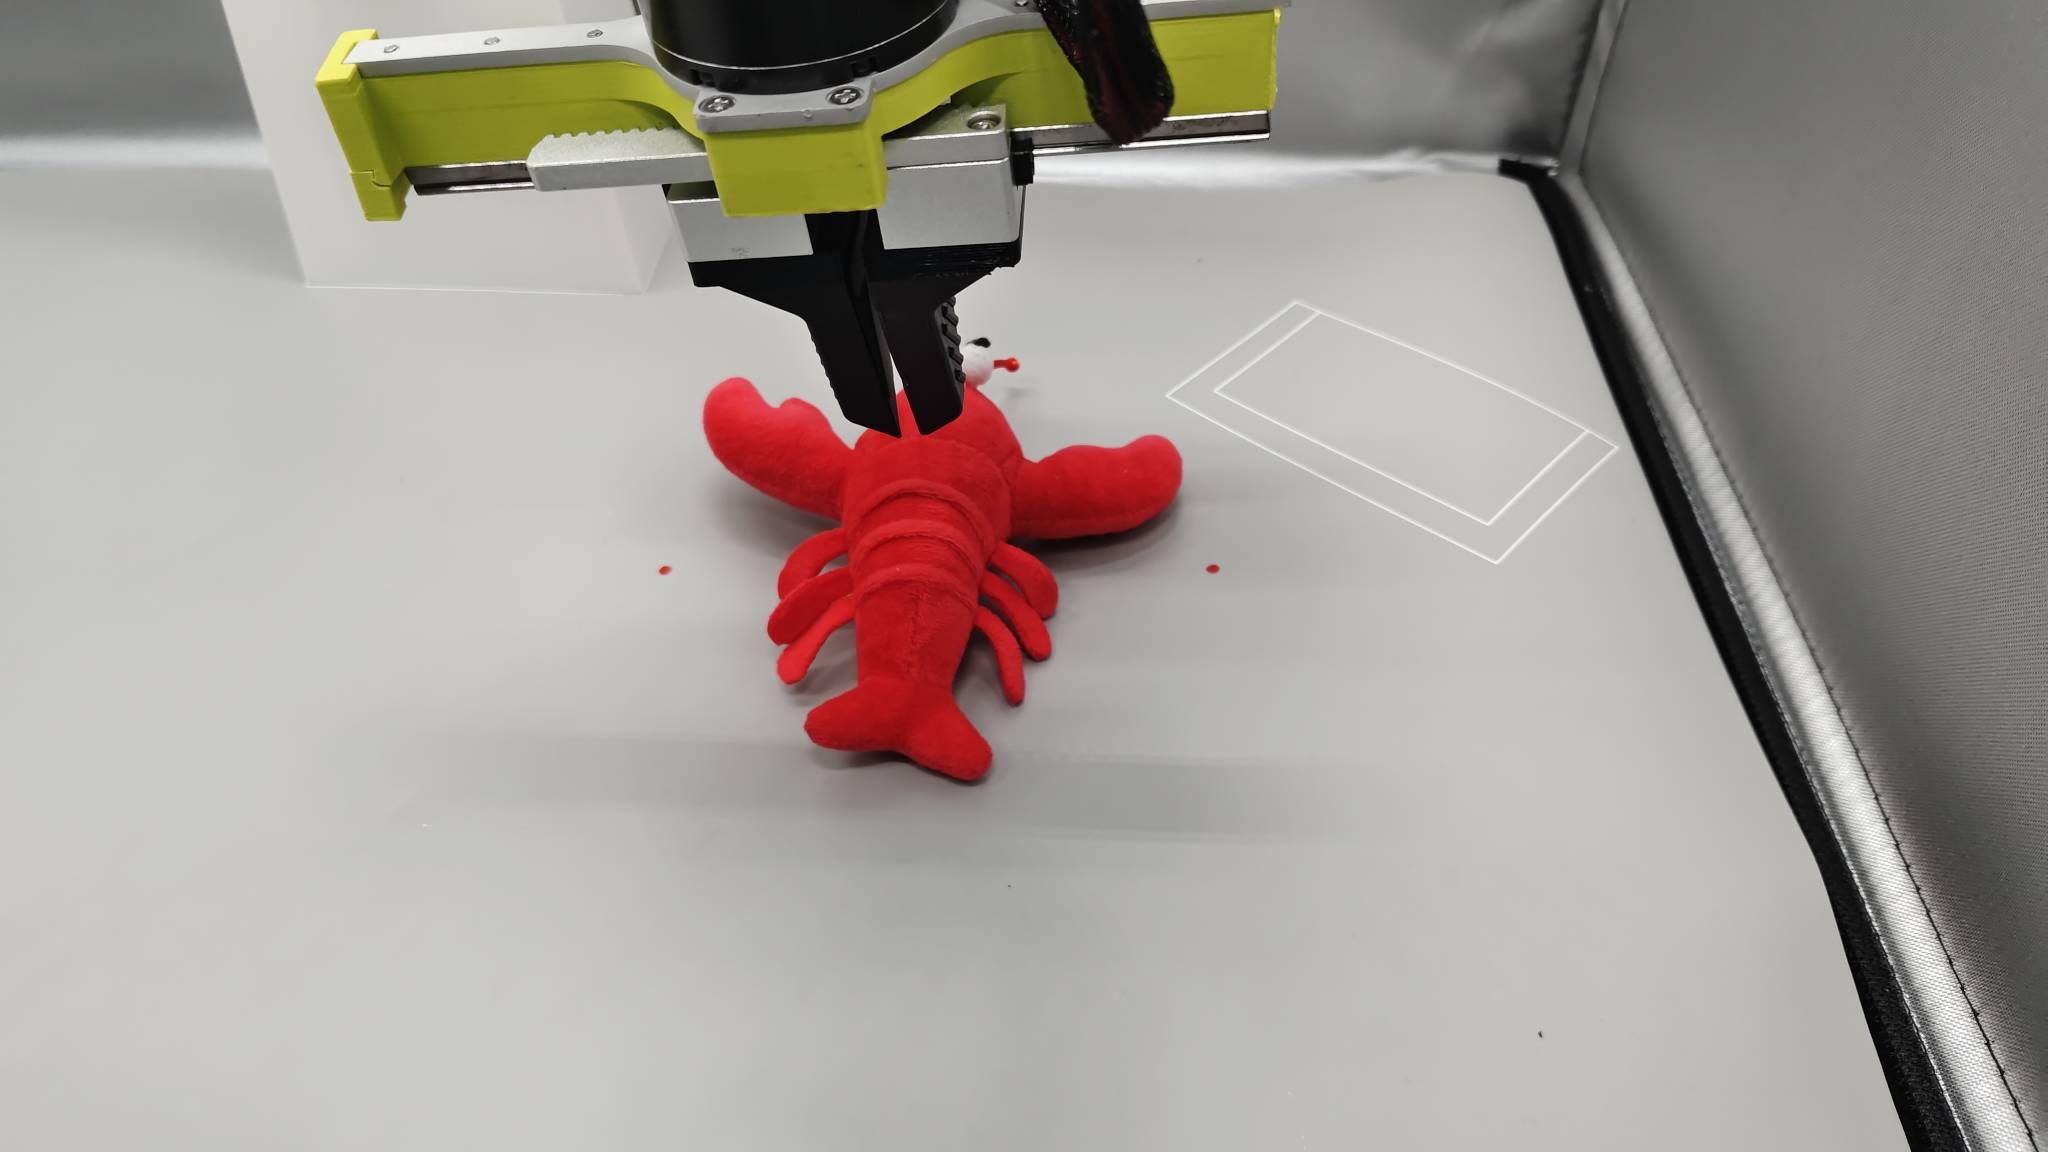
- Abra o gripper. A folga acima do lagostim evita que a abertura dos dedos o atinja e mude sua posição.
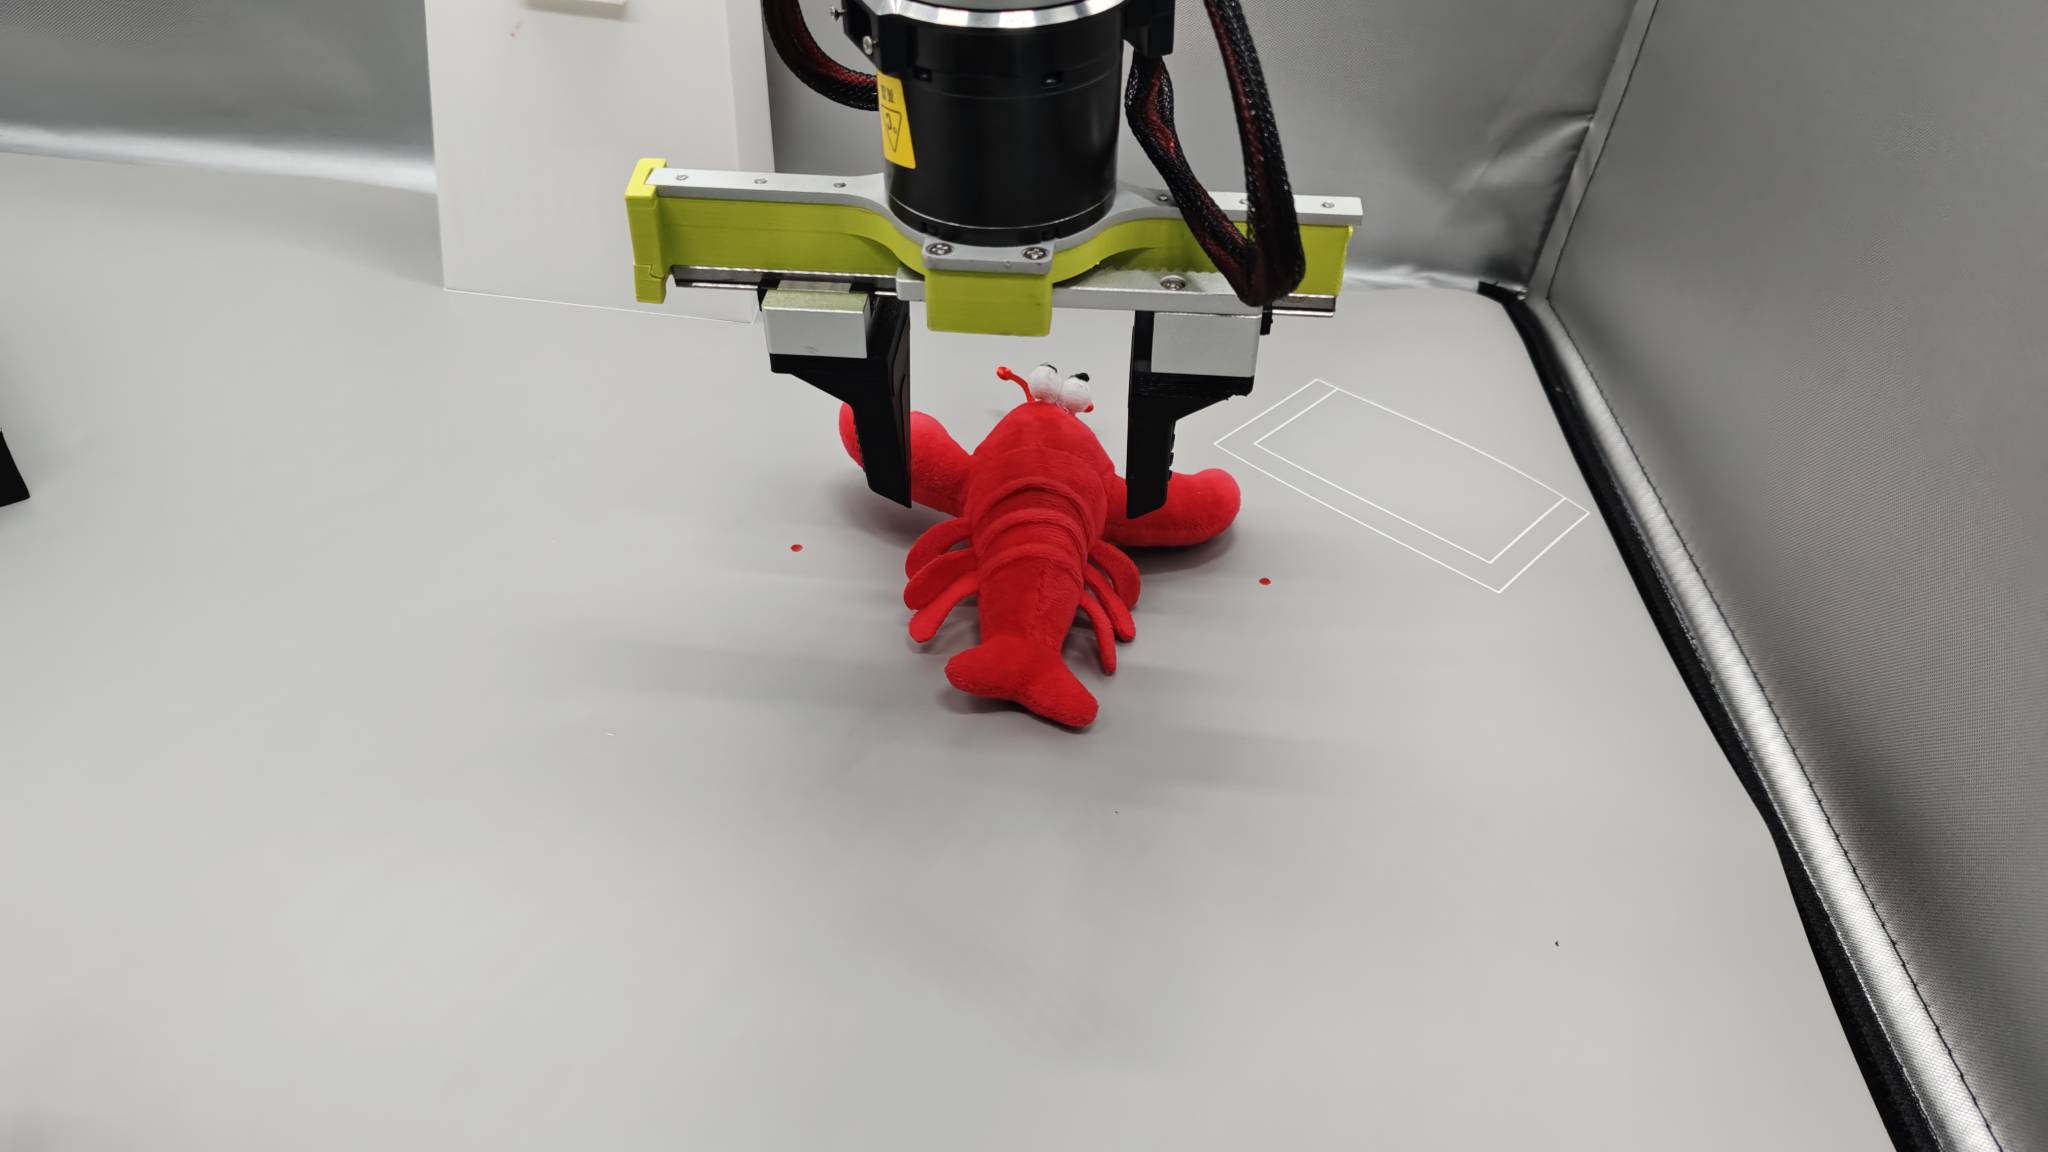
- Agarre com força e velocidade consistentes.
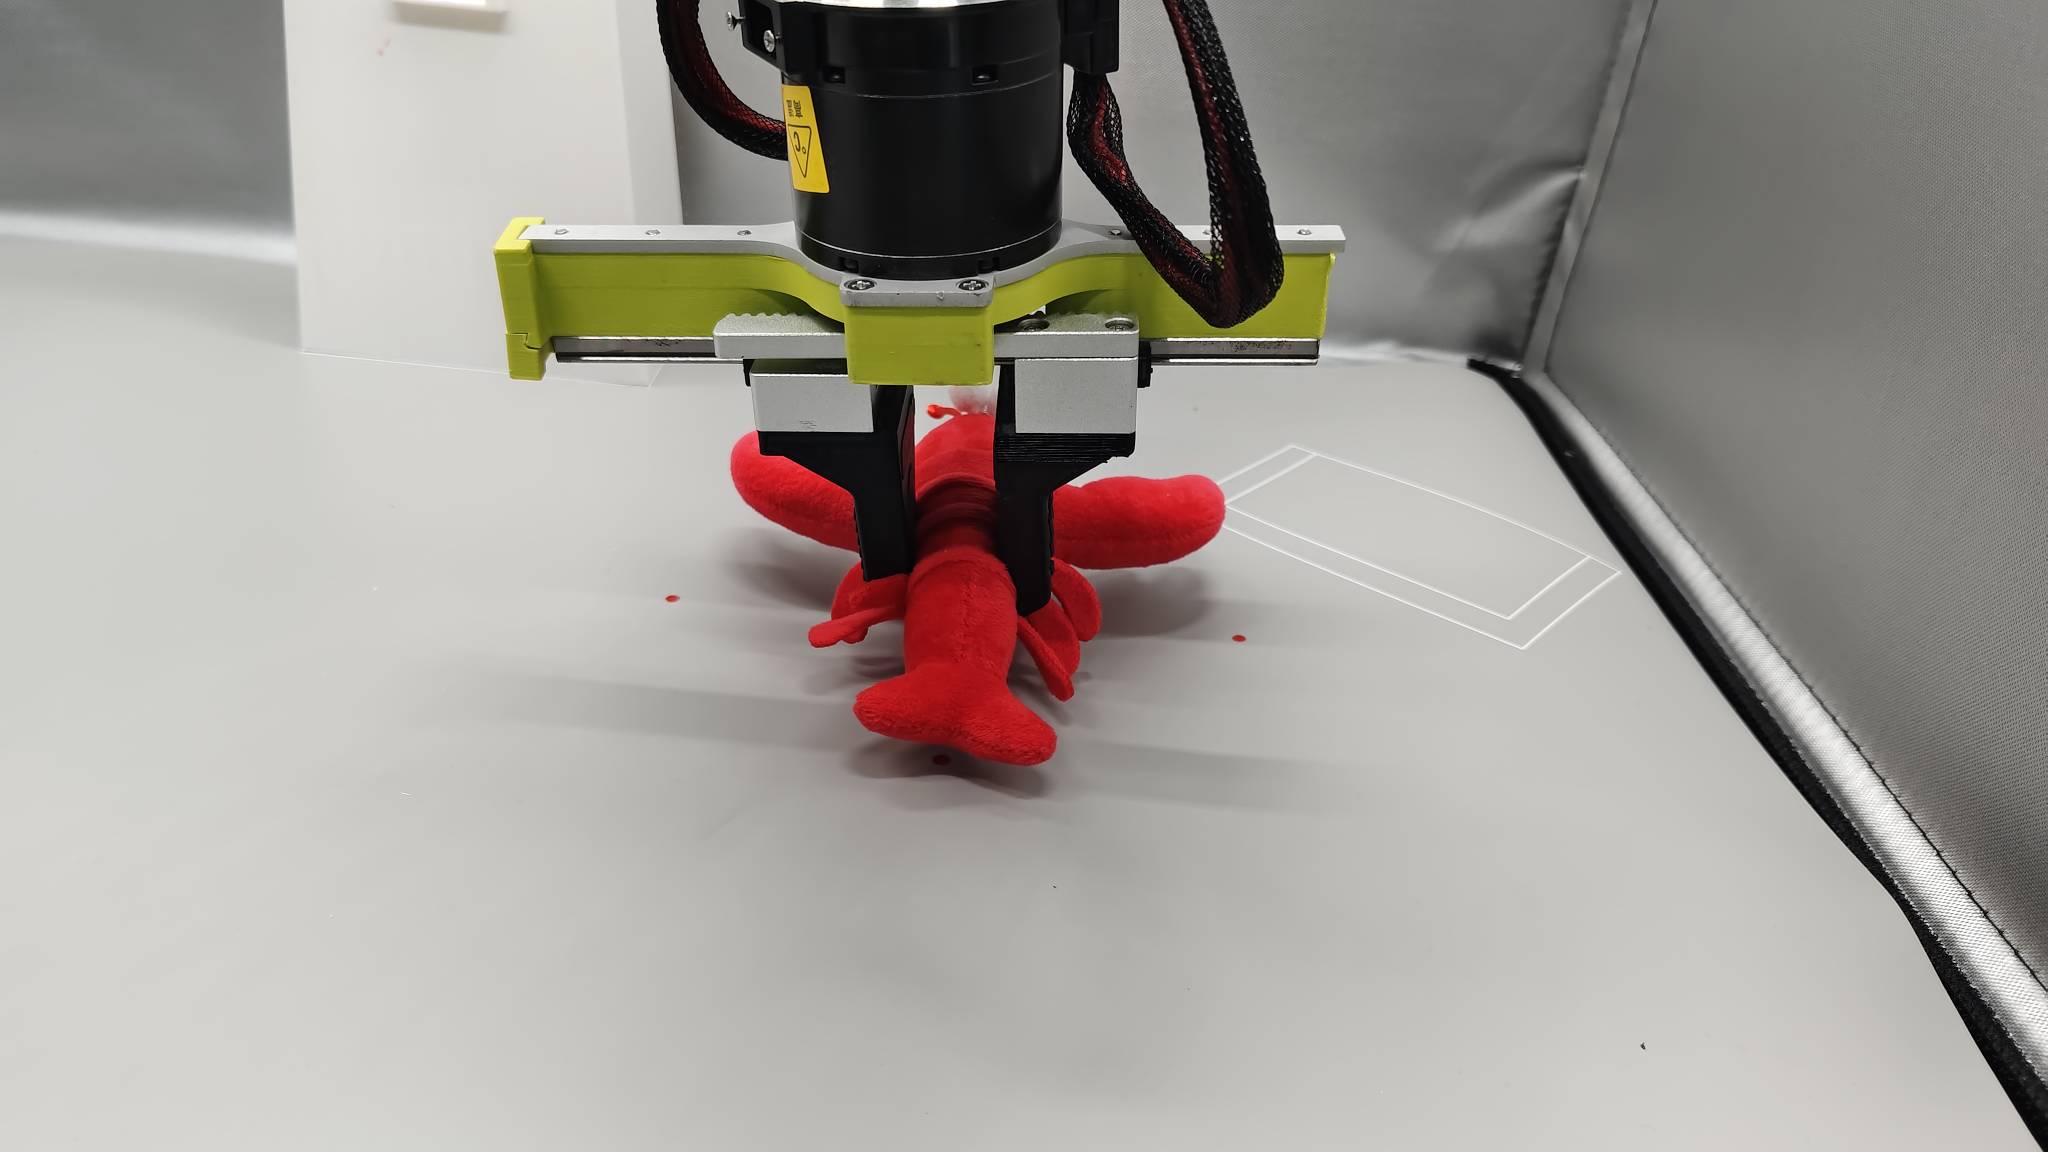
- Posicione o objeto
- Mova-se diretamente acima do centro da caixa preta.
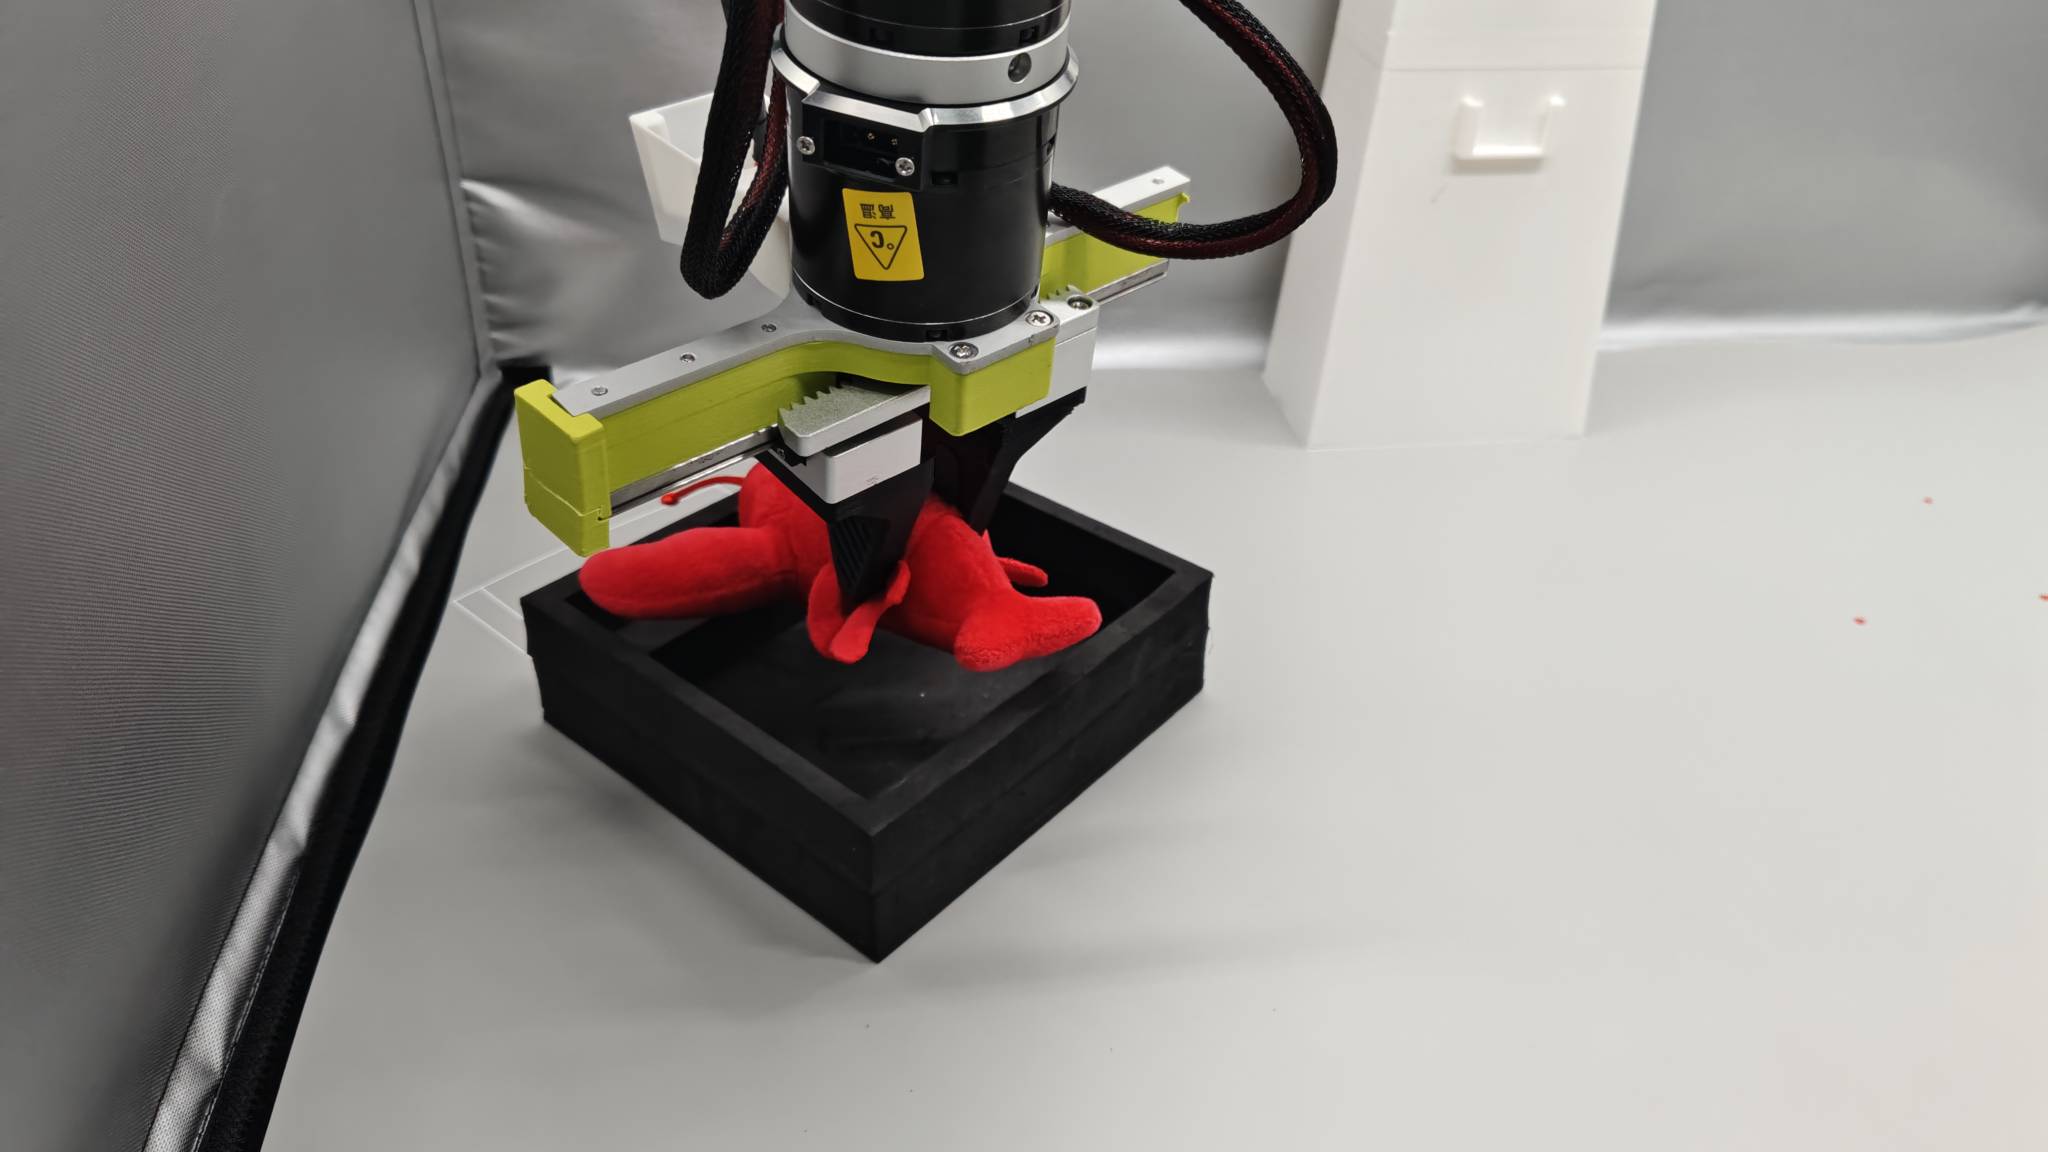
- Abra o gripper em uma taxa constante e levante o braço. O lagostim deve se acomodar dentro da caixa.
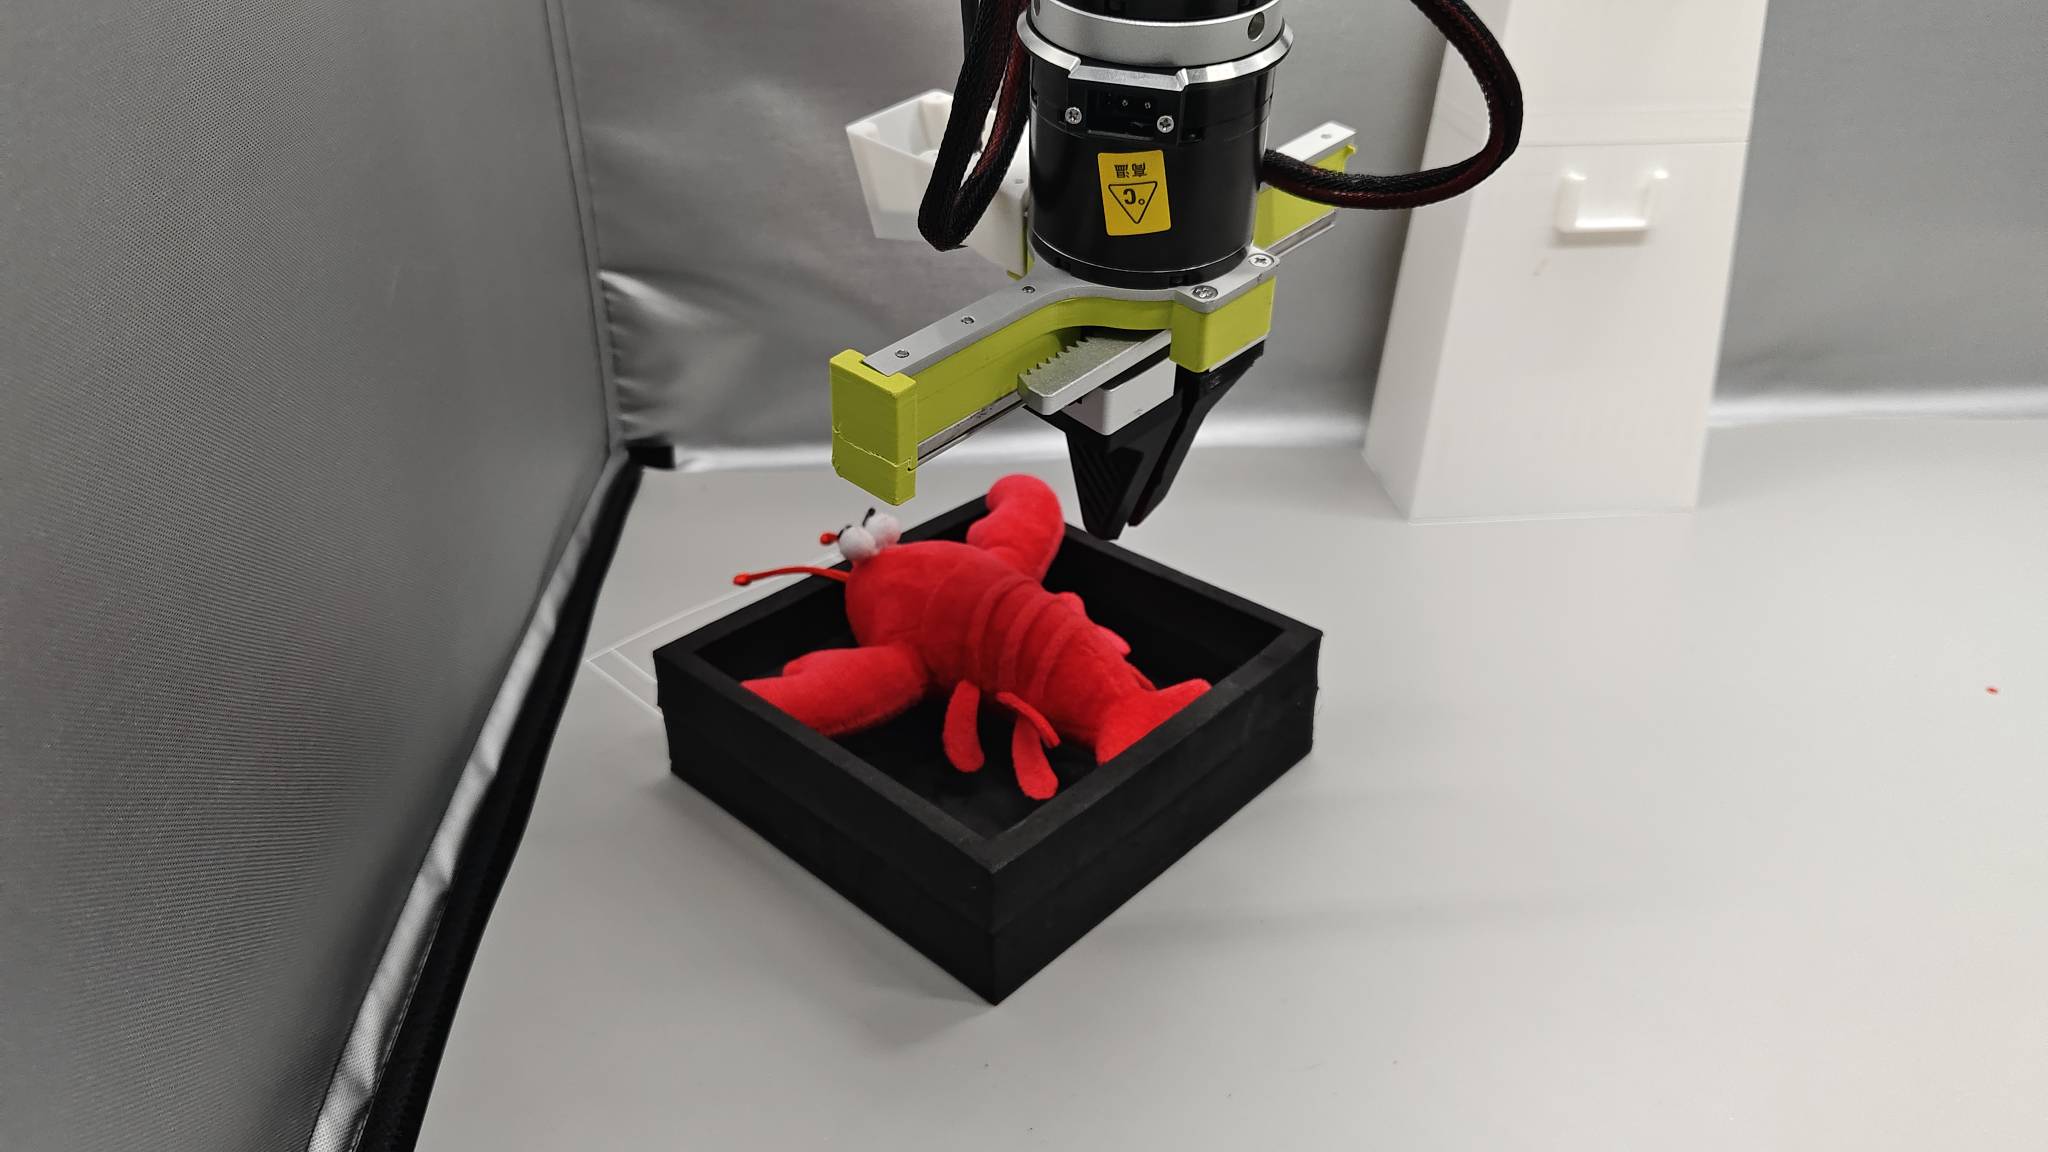
- Retorne o braço à sua pose inicial após o posicionamento.
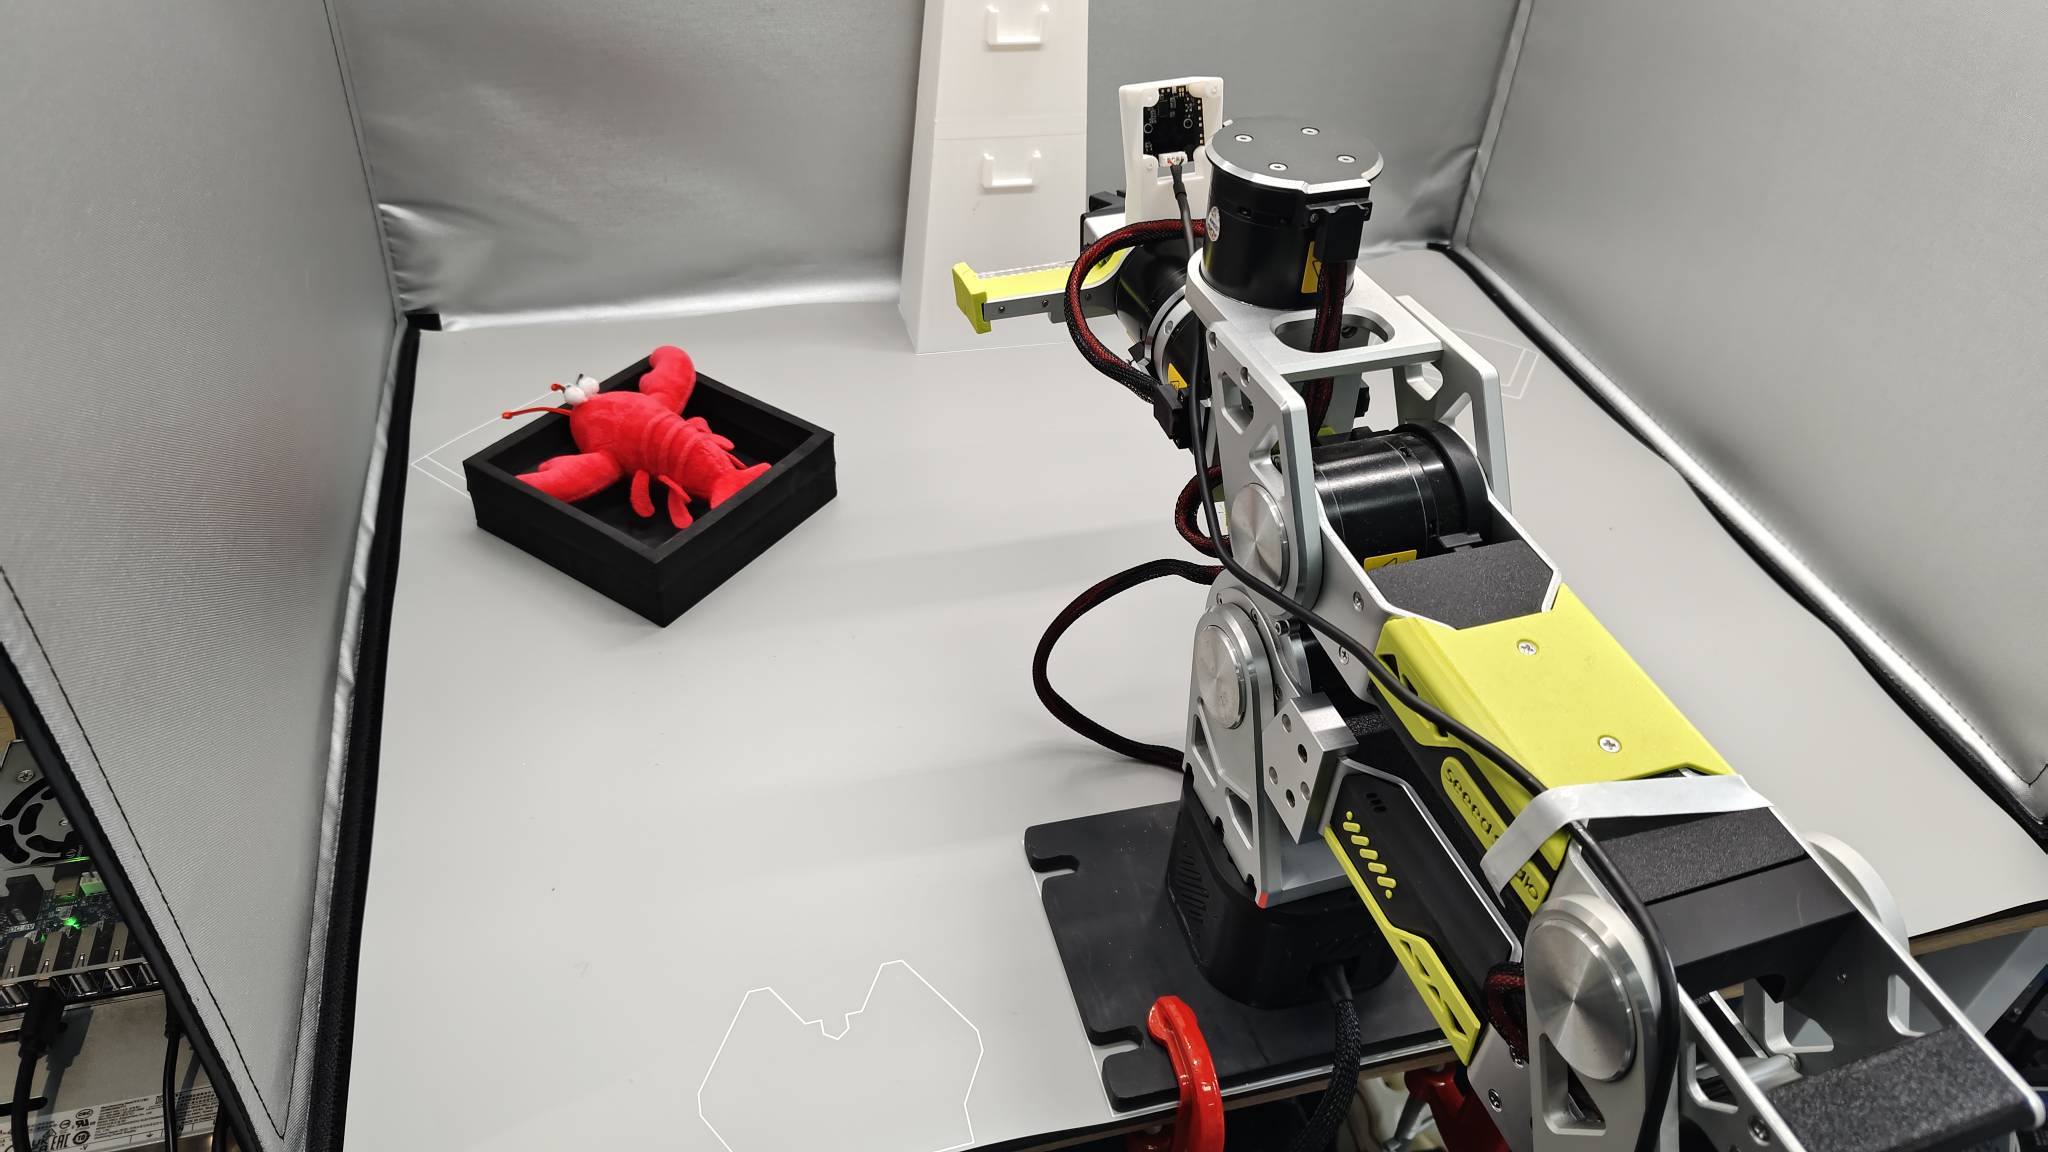
- Um episódio completo agora está registrado. Repita este procedimento para coletar 50 demonstrações.
Perguntas sobre a configuração
Por que manter a caixa preta, a posição da câmera, o esquema de posicionamento do objeto e a iluminação controlados?
-
Corrija um equívoco: mudar tudo de forma arbitrária adiciona ruído em vez de diversidade útil.
-
Pense em um orçamento de generalização: com dados limitados, o modelo aprende as variações nas quais você gasta esses dados. Variar as posições-alvo ensina apreensões em diferentes posições; variar as câmeras o força a aprender tanto a apreensão quanto mudanças de ponto de vista, o que exige muito mais dados e pode reduzir o desempenho.
-
Se você precisar de uma variação mais ampla: amplie a cobertura deliberadamente em rodadas posteriores de coleta e avaliação, em vez de deixar a configuração descontrolada durante a gravação.