Configuração de Hardware & Software
Prepare o hardware e o software, estabeleça a teleoperação líder–seguidor e fique pronto para coleta de dados, treinamento de modelos e reprodução do artigo.
- Checklist de hardware
- Configuração de ambiente
- Configuração líder–seguidor
- Prática de teleoperação
Configuração de Hardware
Computador: escolha uma plataforma
Escolha uma das seguintes plataformas de computação com base nos equipamentos disponíveis para você.
| Hardware necessário | Link | Quantidade | Observações |
|---|---|---|---|
| Desktop ou laptop | Forneça o seu próprio | 1 | Ubuntu 22.04 nativo; GPU RTX 4080 ou superior com pelo menos 12 GB de VRAM; pelo menos 16 GB de memória do sistema. |
| NVIDIA Jetson AGX Thor 128G |  NVIDIA Jetson AGX Thor Developer Kit Bundle | 1 | Uma alternativa à opção desktop/laptop. |
Hardware do reBot Arm
| Hardware necessário | Link | Quantidade | Observações |
|---|---|---|---|
| reBot Arm B601 DM / RS |  B601-DM assembled bundle  B601-RS assembled bundle | 1 | Escolha DM ou RS como o braço seguidor. Selecione o adaptador de energia e as presilhas de mesa correspondentes nas opções do kit. |
| reBot Arm 102 leader arm |  Star Arm 102 leader arm  Adaptador de energia 12 V / 2 A | 1 | Usado para teleoperação líder–seguidor. O braço e o adaptador de energia são listagens separadas. |
| RGB USB Camera-100°-720P (vista do punho) |  RGB USB Camera-100°-720P | 1 | Monte no punho do robô. |
| RGB USB Camera-100°-720P (vista fixa) | RGB USB Camera-100°-720P | 1 | Fornece uma visão externa fixa. Usa o mesmo modelo de câmera da vista do punho. |
| Suporte para câmera de punho | Mount model and instructions | 1 | Imprima você mesmo; se você não tiver uma impressora, pergunte ao suporte ao cliente sobre a disponibilidade de um suporte cortesia. |
| Suporte para câmera em terceira pessoa |  Robot Arm Camera Mount for LeRobot SO-101 & reBot B601 | 1 | Fixa a posição e o ângulo da câmera externa. |
Compra e montagem
- Para reduzir o custo de compra, você pode escolher um kit e seguir as instruções detalhadas de montagem da Seeed: montagem DM ou montagem RS.
- As fontes de alimentação enviadas pela Seeed usam materiais retardantes de chama, o que aumenta seu custo. Como alternativa, compre uma fonte de alimentação original Mean Well e configure-a para atender aos requisitos do braço escolhido.
Sandbox de Experimentos da Seeed (Opcional)
O sandbox de experimentos é opcional. Você também pode aprender e reproduzir experimentos usando conjuntos de dados compartilhados e modelos treinados por outros usuários.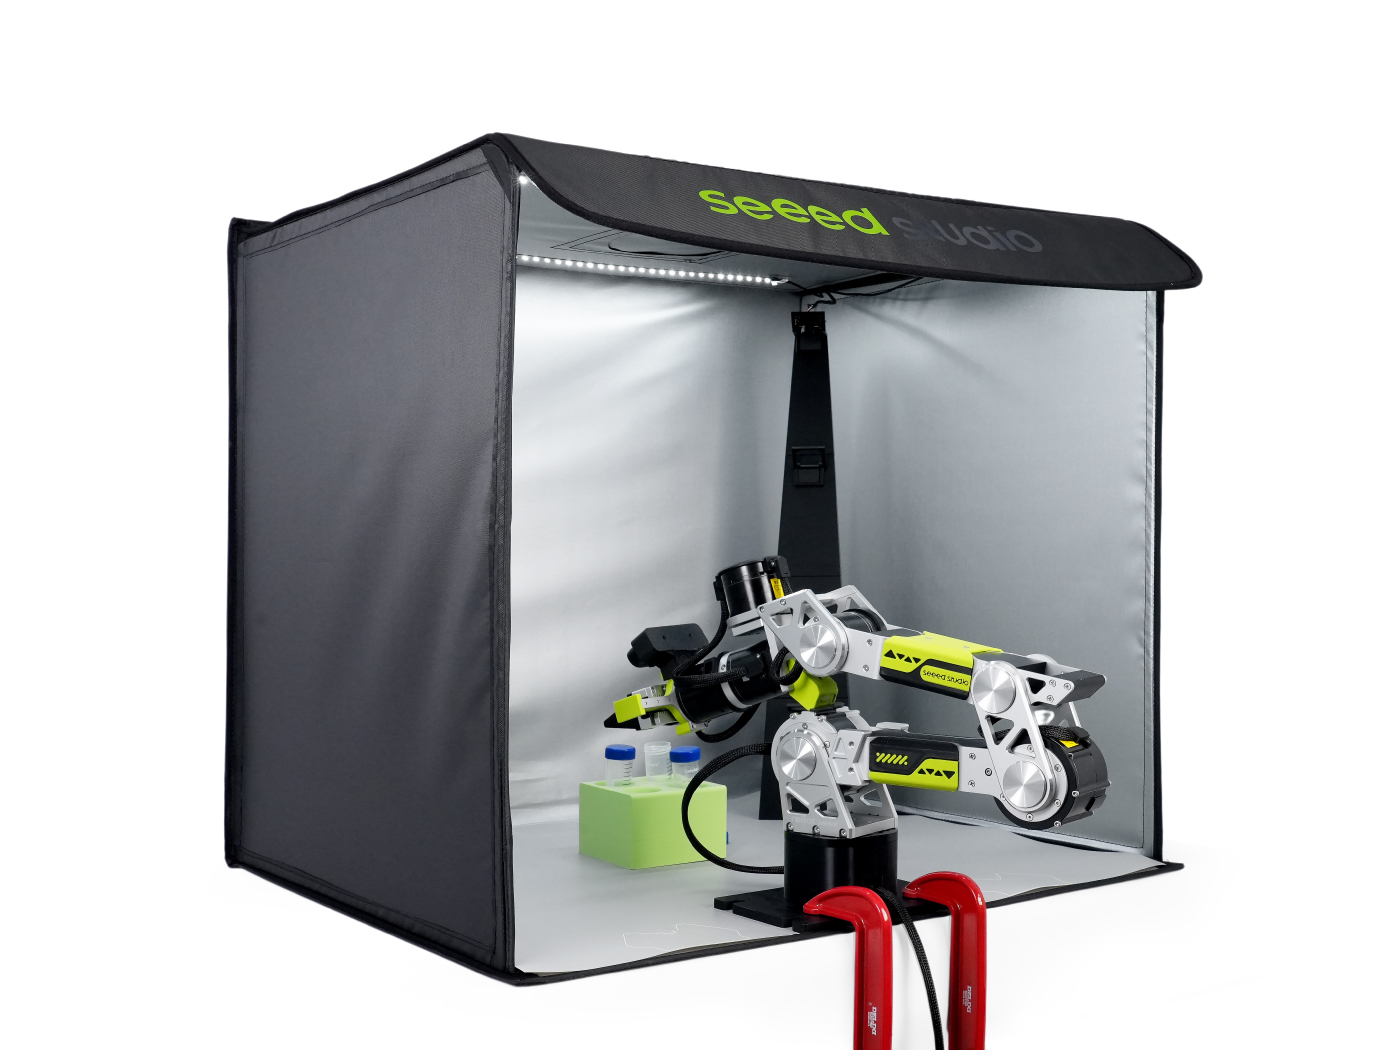
Ambiente de Software
Instalar o LeRobot
Use Ubuntu 22.04 nativo, em vez de máquina virtual ou WSL. Siga o guia de instalação para o modelo do seu braço.
| Modelo de braço | Guia de instalação |
|---|---|
| SO-ARM 101 | Instalar LeRobot para SO-ARM 101 |
| reBot Arm DM | Instalar LeRobot para reBot-DM |
| reBot Arm RS | Instalar LeRobot para reBot-RS |
Configurar Câmeras e CAN
Configure a comunicação e as câmeras para o seu braço. O SO-ARM 101 usa uma conexão serial; os reBot DM / RS usam CAN, conforme descrito em seus respectivos guias.
| Modelo de braço | Configuração de comunicação | Configuração de câmera |
|---|---|---|
| SO-ARM 101 | Conexão serial, calibração e teleoperação | Adicionar câmeras |
| reBot Arm DM | Configuração de software e fluxo de trabalho de calibração | Adicionar câmeras |
| reBot Arm RS | Configuração de software e fluxo de trabalho de calibração | Adicionar câmeras |
Configuração Líder–Seguidor
Seguidor e Líder
- Líder: operado por uma pessoa; suas posições de junta fornecem a entrada de teleoperação.
- Seguidor: recebe comandos de controle mapeados e segue o movimento do líder.
Calibre ambos os braços antes de iniciar a teleoperação. Verifique direções das juntas, faixas de movimento e abertura e fechamento do gripper.
Recursos relacionados: Follower and Leader (documento original no Feishu) · Guia na wiki para calibração e teleoperação líder–seguidor.
Frequência de Controle e Latência
Quão de perto o seguidor acompanha sua mão depende de duas coisas: quantas vezes o loop de encaminhamento roda por segundo (frequência) e o atraso entre o seu movimento e a resposta do braço (latência).
De onde vem a latência e por que ela é inevitável?
Ler as posições das juntas do líder, mapeá-las, enviar comandos CAN, executar os movimentos do seguidor e ler de volta seu estado — tudo isso leva tempo. A figura abaixo mostra as fontes de atraso ao longo dessa cadeia.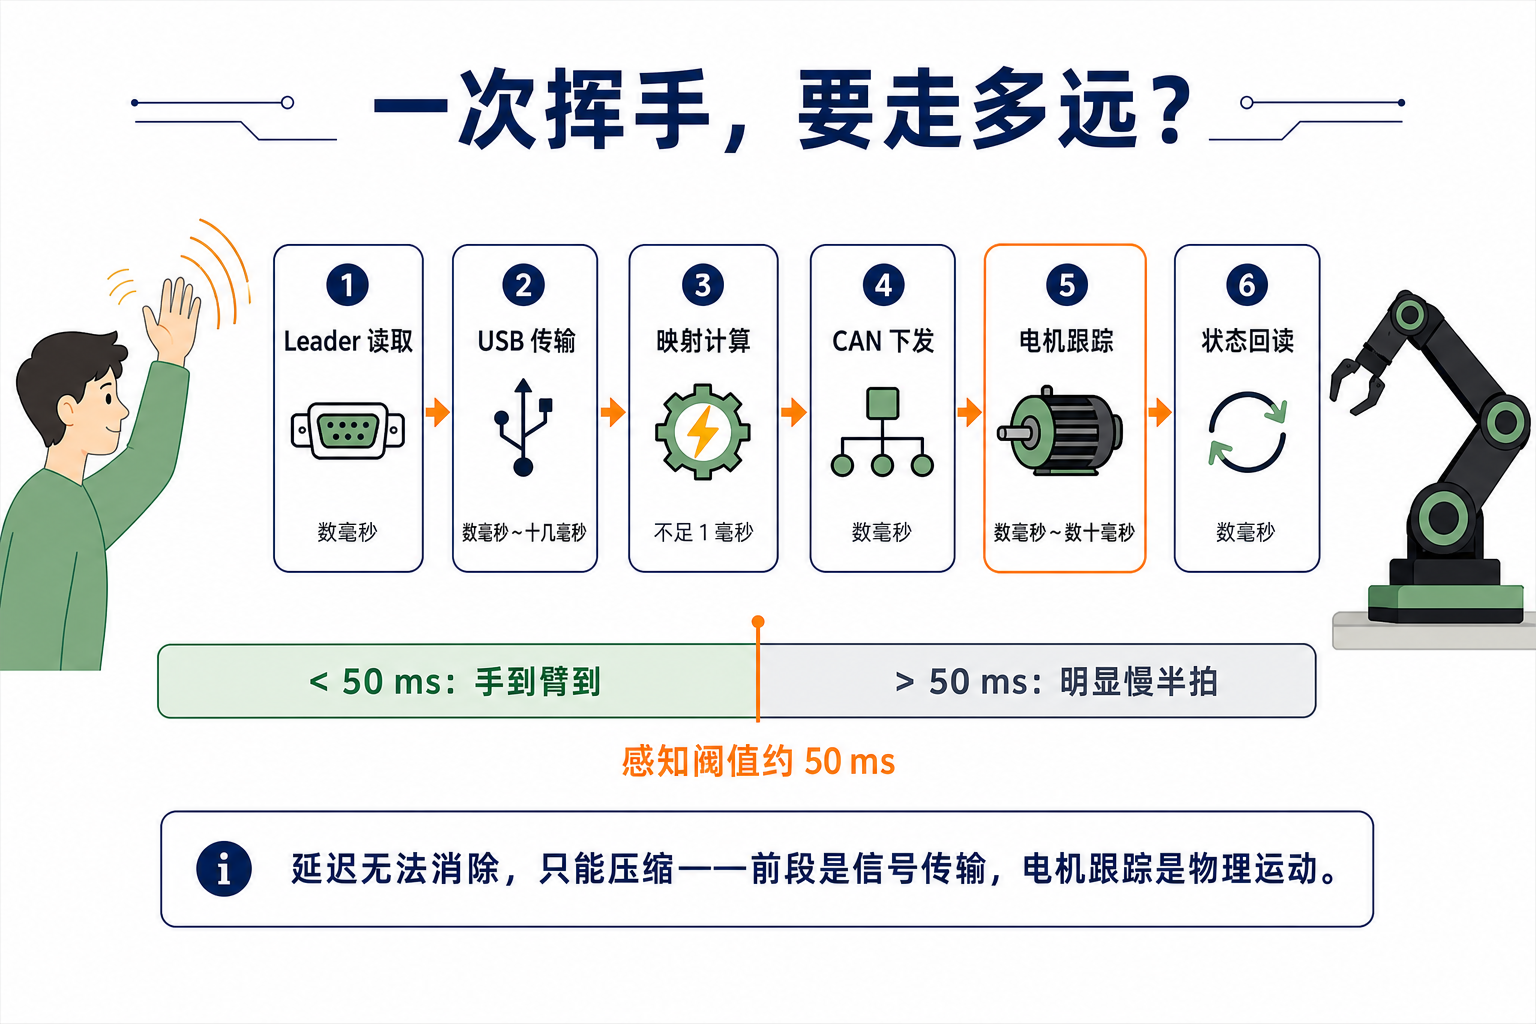
O que é a frequência de controle? Ela pode ser alterada?
Esta seção usa a configuração de teleoperação de 60 Hz do guia do reBot: 60 ciclos por segundo de “ler líder → mapear → enviar CAN → ler de volta”, com um orçamento de tempo de cerca de 16,7 ms por ciclo. Ajuste isso usando o parâmetro fps na configuração de teleoperação.
- O loop de hardware determina o limite superior. Um ciclo neste hardware já leva mais de dez milissegundos; o limite prático é aproximadamente 60–100 Hz. Definir um valor mais alto pode não aumentar a taxa real e pode causar avisos de estouro de ciclo. Meça os resultados no seu próprio hardware e configuração.
- 60 Hz é suficiente para os exercícios manuais aqui. Para agarrar, transportar e posicionar, amostragem e execução consistentes importam mais do que simplesmente aumentar a taxa.
Prática Hands-on: Agarrar, Transportar e Posicionar
A teleoperação estável permite que o braço se mova, mas executar uma tarefa de forma confiável exige prática deliberada. A qualidade das demonstrações posteriores depende da sua habilidade de operação. Siga os dois níveis a seguir.
Exercício 1: Mova Objetos Leves e Pegue o Jeito dos Controles
Coloque alguns blocos leves na área de trabalho e pratique:
Mover acima do alvo → Abaixar → Fechar a garra → Erguer
Objetivo: completar 10 tentativas consecutivas sem colisões ou queda de objetos. Execute cada sequência de forma suave, sem hesitação.
Exercício 2: Concluir a Tarefa de Transporte e Posicionamento
Execute toda a sequência:
Agarrar → Transportar → Posicionar no recipiente designado
Objetivo: completar 10 tentativas consecutivas mantendo as poses iniciais e finais amplamente consistentes.