25. Planejamento de Trajetória e Controle de Braço Robótico
Capítulo 25 do Curso para Iniciantes em IA Física da Seeed — caminho versus trajetória, interpolação em espaço de juntas e em espaço cartesiano, polinômios lineares, cúbicos e quínticos, e o comando de torque construído a partir de feedforward (modelo e gravidade) mais correção de erro por feedback.
25.1 Objetivos de Aprendizagem
Ajudar o usuário a entender como o braço gera um movimento contínuo, suave e seguro a partir de uma pose alvo.
Depois deste capítulo você deverá ser capaz de:
- Separar um movimento em caminho (forma) e trajetória (temporalização), e dizer qual deles uma tarefa restringe.
- Escolher entre interpolação em espaço de juntas e em espaço cartesiano.
- Explicar a diferença entre interpolação linear, cúbica e quíntica, e por que o comportamento de partida/parada importa.
- Explicar feedforward, feedback e compensação de gravidade, e como o comando de torque é composto.
25.2 Caminho vs. Trajetória
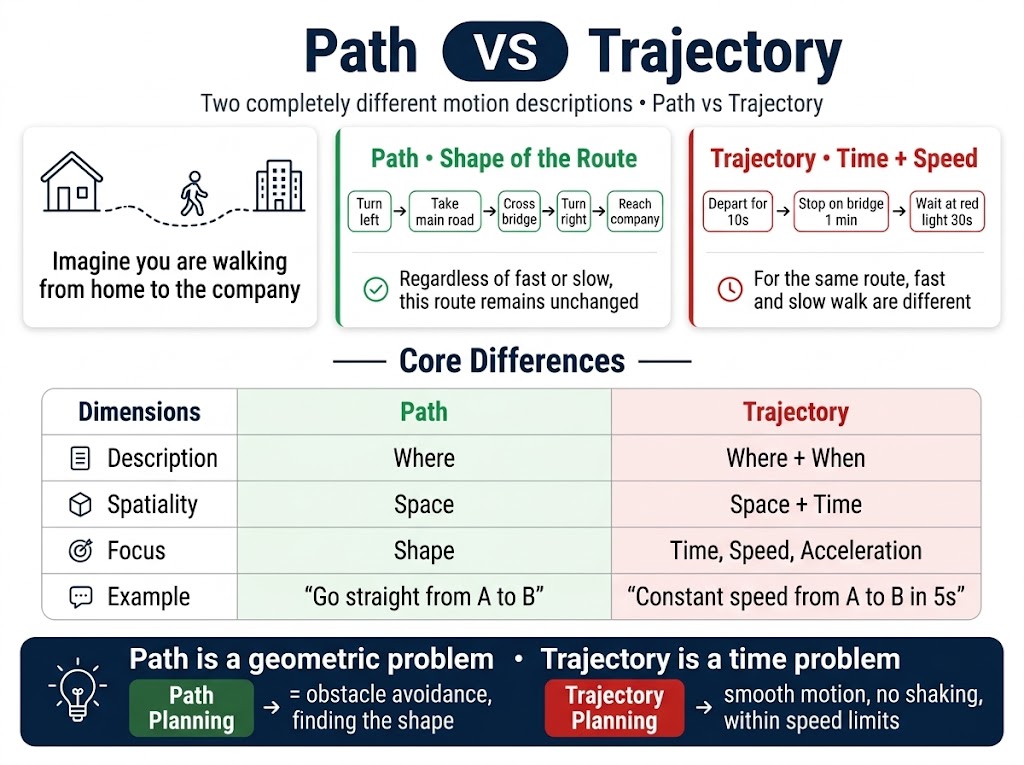
Imagine caminhar de casa até o escritório.
Caminho = a rota que você faz (forma)
Vire à esquerda ao sair pela porta, pegue a rua principal, atravesse a ponte, vire à direita, chegue ao escritório
Não importa quão rápido ou devagar você anda, essa rota permanece a mesma.
Trajetória = o ritmo em que você anda (tempo + velocidade)
Saia pela porta em 10 segundos, faça uma pausa na ponte por 1 minuto, espere no sinal vermelho embaixo por 30 segundos
Mesma estrada, andar rápido ou devagar é diferente.
Diferença central
| Dimensão | Caminho | Trajetória |
|---|---|---|
| Descrição | Onde | Onde + quando |
| Domínio | Espaço | Espaço + tempo |
| Foco | Forma | Tempo, velocidade, aceleração |
| Exemplo | "Vá em linha reta de A até B" | "Vá de A até B a velocidade constante em 5 segundos" |
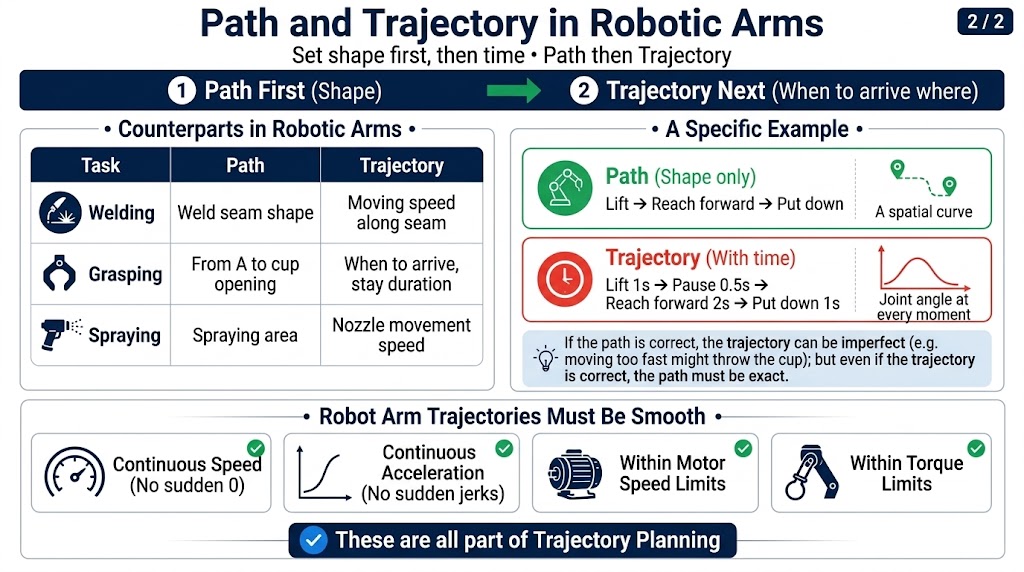
Mapeamento no braço robótico
| Tarefa | Caminho | Trajetória |
|---|---|---|
| Soldagem | Formato do cordão de solda | Velocidade de movimento ao longo do cordão |
| Apreensão | De A até a borda do copo | Quando chegar, por quanto tempo segurar |
| Pintura | Área a ser pintada | Velocidade de movimento do pulverizador |
Ordem de planejamento:
Primeiro definir o caminho (forma)
Depois definir a trajetória (quando estar em cada lugar)
Um exemplo concreto
O braço move um copo do ponto A para o ponto B.
Caminho (apenas forma):
Erguer -> estender para frente -> abaixar
(uma curva espacial)
Trajetória (com tempo):
Erguer 1 s -> pausar 0,5 s -> estender 2 s -> abaixar 1 s
(ângulos de junta em cada instante)
O caminho pode estar certo enquanto a trajetória está errada (por exemplo, muito agressiva, o copo voa para fora); a trajetória estar certa exige que o caminho esteja certo primeiro (um caminho errado torna inútil uma trajetória precisa).
Por que discuti-los separadamente
| Etapa | Foco |
|---|---|
| Planejamento de caminho | Evitar obstáculos, encontrar uma forma viável |
| Planejamento de trajetória | Tornar o movimento suave, sem trepidações ou excesso de velocidade |
Caminho é um problema geométrico; trajetória é um problema de temporização.
A trajetória do braço deve ser "suave"
Não apenas "de A até B", mas também:
- Velocidade contínua (sem saltos súbitos para/de 0)
- Aceleração contínua (sem trancos bruscos)
- Dentro dos limites de velocidade do motor
- Dentro dos limites de torque
Tudo isso pertence ao planejamento de trajetória.
25.3 Trajetórias em Espaço de Juntas e em Espaço Cartesiano
| Dimensão | Trajetória em espaço de juntas | Trajetória em espaço cartesiano |
|---|---|---|
| Objeto interpolado | Ângulos de junta | Pose do efetuador final |
| Função de interpolação | Polinômio | Linha / arco / geodésica |
| Propriedade de velocidade | Velocidade de junta constante | Velocidade constante do efetuador final |
Portanto, "juntas vs. cartesiano" é discutido em ambos os níveis, mas o que mais se pergunta é no nível de caminho — porque isso é a chave para o braço "fazer coisas diferentes".
Por que o caminho recebe mais atenção
| Tarefa | Qual caminho escolher | Motivo |
|---|---|---|
| Soldagem | Cartesiano (linha reta) | O cordão de solda é uma linha reta |
| Pintura | Cartesiano (curva específica) | A superfície a ser pintada deve ser coberta |
| Paletização | Qualquer um, espaço de juntas | O caminho da ponta não importa |
| Transporte livre | Espaço de juntas | Não é necessário se preocupar com o caminho da ponta |
| Colocar após pegar | Espaço de juntas | Sem exigência de linha reta |
Uma trajetória em espaço cartesiano é a forma natural de descrever uma tarefa, mas é a forma cara de executá-la: cada pose amostrada precisa de uma solução de IK. Planeje em espaço cartesiano, depois verifique se a trajetória resultante em espaço de juntas respeita os limites das juntas e se mantém longe de singularidades — ou gere o caminho em espaço cartesiano e a temporização em espaço de juntas.
25.4 Interpolação Linear
Trajetória em espaço de juntas:
A junta vai suavemente de 0° a 90°, assumindo um valor a cada 10% do caminho.
Trajetória em espaço de posição:
A ponta se move em linha reta de até ; uma posição intermediária é , onde a razão vai de 0 a 1.
Prós e contras
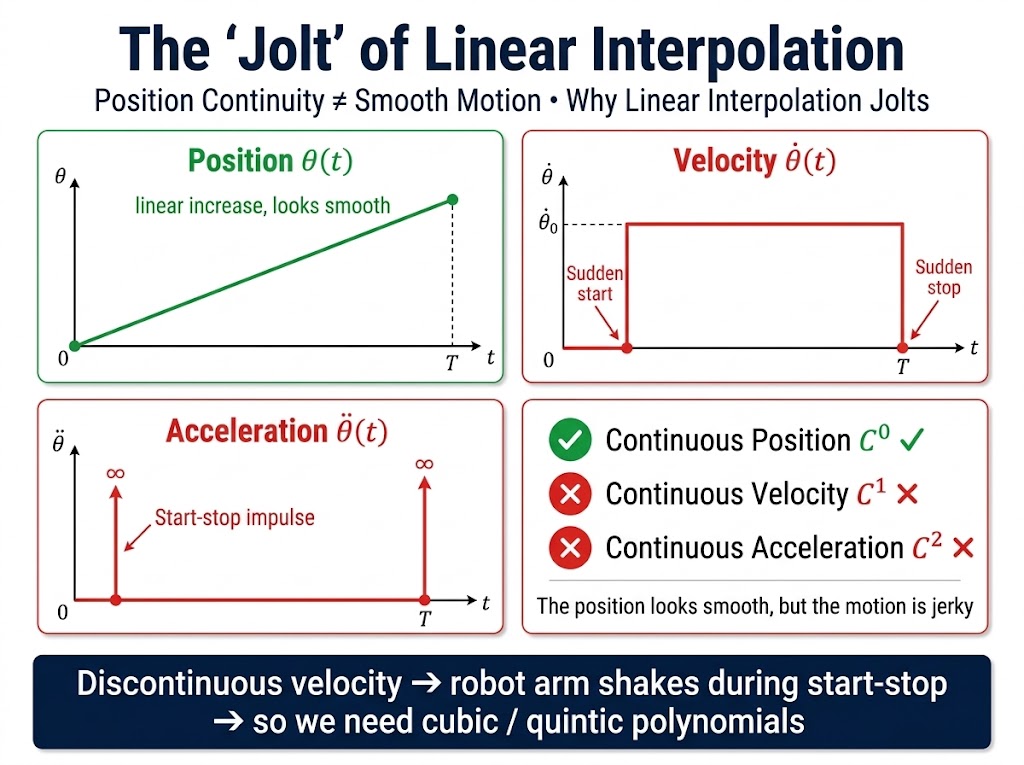
O problema é o perfil de velocidade: a junta se move a uma velocidade constante, diferente de zero, e então para instantaneamente.
Prós:
- Simples e fácil de calcular
- Feito em uma linha de código
- Alto desempenho em tempo real
Contras:
- Saltos de velocidade no início e no fim (ela não é zero nesses pontos)
- O braço "dá trancos" ao iniciar/parar
- Não é adequado para tarefas de alta precisão
O "tranco" de início/parada é o problema central — por isso trajetórias mais refinadas usam polinômios cúbicos/quintícos.
25.5 Interpolação Polinomial
Por que polinômios são necessários
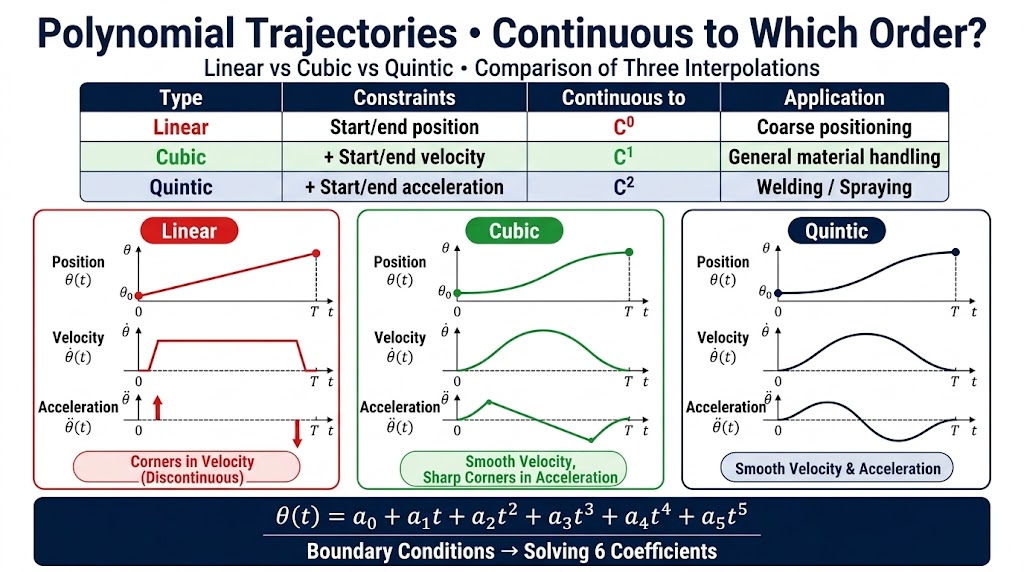
Diferenças centrais
| Dimensão | Linear | Cúbico | Quíntico |
|---|---|---|---|
| Velocidade de início/parada | Salto | 0 | 0 |
| Aceleração de início/parada | Salto | Salto | 0 |
| Suavidade | Ruim | Média | Boa |
| Carga de cálculo | Mínima | Média | Média |
| Melhor para | Movimento grosseiro | Uso geral | Alta precisão |
Aplicações em braços robóticos
| Cenário | Qual usar |
|---|---|
| Transporte grosseiro, paletização | Cúbico |
| Soldagem, montagem | Quíntico |
| Robôs colaborativos | Quíntico (devem ser estáveis perto de humanos) |
| Movimento em alta velocidade | Cúbico (suficiente) |
| Pesquisa / demonstração | Quíntico (mais suave) |
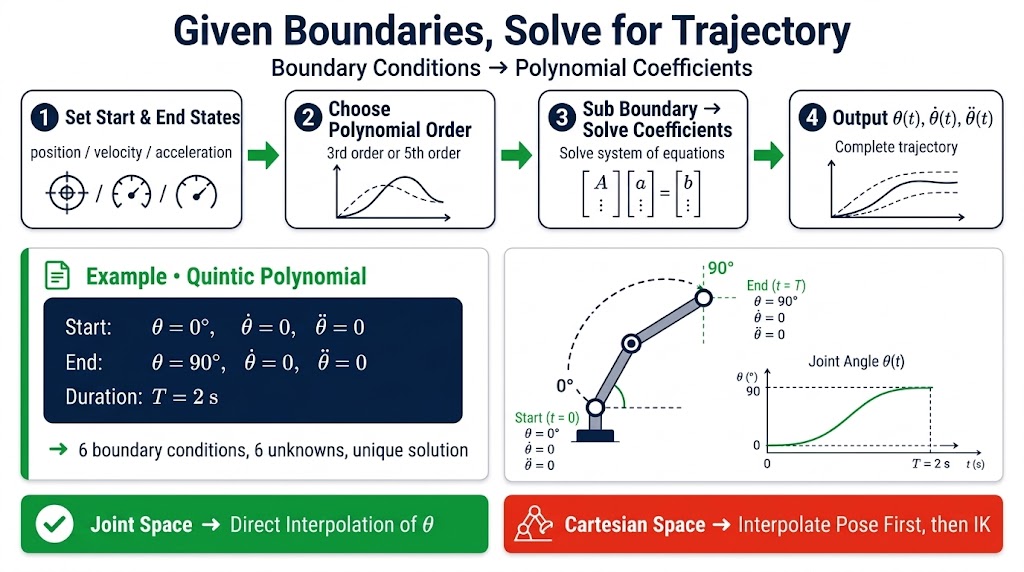
Quíntico com condições de contorno repouso-a-repouso — o braço começa em repouso e para em repouso:
Seis condições, seis incógnitas — uma solução única.
25.6 Feedforward, Feedback e Compensação de Gravidade
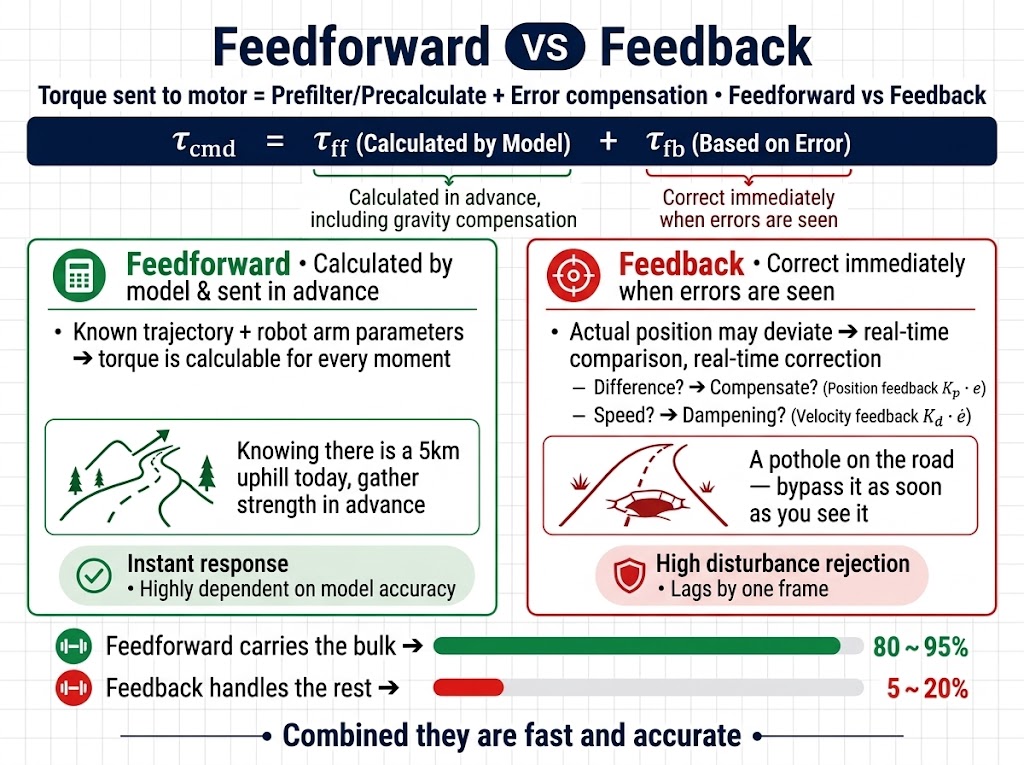
O torque enviado ao motor é a soma de duas coisas:
Feedforward: enviar antecipadamente com base no modelo
Dada a trajetória e os parâmetros do braço, pode-se calcular quanto torque é necessário em cada instante:
| O modelo contém | Finalidade |
|---|---|
| Termo de inércia | Vencer a inércia ao acelerar |
| Termo de Coriolis | Contrabalançar o acoplamento ao girar |
| Termo de gravidade | Presente mesmo quando o braço está parado; cancela diretamente a gravidade |
O termo de gravidade é especialmente importante — o braço deve enviá-lo mesmo parado, caso contrário a gravidade o puxa para baixo.
Analogia: sabendo que hoje há uma subida de 5 km, aumentar o esforço com antecedência.
Feedback: corrigir quando algo está errado
Por mais preciso que seja o modelo, há erros e perturbações externas -> a posição real deriva.
Feedback é comparação em tempo real e correção em tempo real:
- O quão distante está -> adicionar essa quantidade (feedback de posição)
- Quão rápido está derivando -> amortecer nessa medida (feedback de velocidade)
Analogia: sabendo que hoje há uma subida, mas há buracos na estrada — desviar deles quando você os vê.
Como os dois trabalham juntos
| Origem | Papel | Parcela (típica) |
|---|---|---|
| Feedforward | Maior parte do torque | 80~95% |
| Feedback | Compensar pequenos erros | 5~20% |
Feedforward lida com a maior parte, feedback lida com o pequeno restante — juntos, eles são rápidos e precisos.
Comparação
| Dimensão | Feedforward | Feedback |
|---|---|---|
| Tempo | Calcula com antecedência | Corrige em tempo real |
| Depende de | Precisão do modelo | Leituras dos sensores |
| Resposta | Imediata | Atrasa um quadro |
| Rejeição de perturbações | Fraca | Forte |
| Inclui | Inclui compensação da gravidade | Não inclui |
Como é o controlador de fato
A gravidade está dentro de feedforward — não há necessidade de calculá-la separadamente.
Em uma frase
Feedforward envia torque com antecedência com base no modelo (incluindo gravidade); feedback compensa em tempo real com base no erro; não é necessário mencionar a gravidade separadamente — ela é o subt termo em feedforward que deve ser calculado mesmo quando o braço está parado.
- Path = geometria, trajectory = temporização; planeje primeiro o caminho, depois a temporização.
- A interpolação no espaço de juntas é barata e livre de singularidades; a interpolação no espaço cartesiano é o que a tarefa normalmente exige.
- A interpolação linear dá trancos; a cúbica remove o salto de velocidade e a quíntica também remove o salto de aceleração.
- O comando de torque é feedforward (modelo + gravidade) mais feedback (correção de erro); a gravidade vive dentro de feedforward.
- Próximo capítulo: executar tudo isso no modelo real do reBot Arm com Pinocchio e MeshCat.