26. Pinocchio e MeshCat
Capítulo 26 do Curso para Iniciantes em IA Física da Seeed — prática com Pinocchio e MeshCat no reBot Arm: instalando uv, carregando o URDF e executando as demos de cinemática direta, cinemática inversa (mínimos quadrados amortecidos com busca linear) e planejamento de trajetória (geodésica em SE(3) mais CLIK).
26.1 Objetivos de Aprendizagem
Aplicar transformações de coordenadas, teoria de cinemática e planejamento de trajetória em um framework real de desenvolvimento de robôs.
Aprender a usar Pinocchio e MeshCat
26.2 O que o Pinocchio e o MeshCat oferecem
Pinocchio é uma biblioteca open source para análise e otimização de dinâmica de robôs. Ela fornece cinemática direta/inversa eficiente, cálculo de dinâmica e planejamento de trajetória. MeshCat é uma ferramenta de visualização 3D baseada na web que pode exibir o estado do robô e trajetórias de movimento em tempo real.
Ao ler o modelo URDF do robô, o Pinocchio pode fazer o seguinte.
| Capacidade | Chamada no Pinocchio | Usado neste capítulo |
|---|---|---|
| Construir o modelo cinemático a partir do URDF | pin.buildModelFromUrdf() | Carregar reBot-DevArm_fixend.urdf |
| Cinemática direta (todas as poses dos elos) | pin.forwardKinematics() | Demo de FK, iteração de IK |
| Atualizar poses dos frames | pin.updateFramePlacements() | Ler a pose de end_link |
| Jacobiano de frame | pin.getFrameJacobian() | IK com mínimos quadrados amortecidos |
| Exponencial / logaritmo em SE(3) | pin.exp6() / pin.log6() | Erro de pose 6D, interpolação geodésica |
| Auxiliares de rotação | pin.rpy.rpyToMatrix(), matrixToRpy() | Leitura e impressão de poses |
Em seguida, use o repositório de controle do reBot para experimentar.
26.3 Baixar a Demo e Configurar o Ambiente
Seguindo o tutorial, primeiro conclua a inicialização do braço.
26.4 Instalar uv (se ainda não estiver instalado)
curl -LsSf https://astral.sh/uv/install.sh | sh
26.5 Sincronizar o Ambiente (instalar todas as dependências)
git clone https://github.com/Seeed-Projects/reBotArm_control_py.git
cd reBotArm_control_py
uv sync
uv sync cria o ambiente virtual e instala Pinocchio, MeshCat e as dependências do reBot. Verifique antes de prosseguir:
uv run python -c "import pinocchio, meshcat; print(pinocchio.__version__)"
Como alternar entre as configurações de motor Damiao e Robostride
Modifique o arquivo de configuração config/rebotarm_dm.yaml (Damiao) ou config/rebotarm_rs.yaml (Robostride) e carregue a configuração correspondente no código.
| Versão | Arquivo de configuração | Barramento do motor | Frame do efetuador final |
|---|---|---|---|
| B601-DM (Damiao) | config/rebotarm_dm.yaml | Serial Damiao | end_link (a partir da config) |
| B601-RS (Robostride) | config/rebotarm_rs.yaml | SocketCAN | end_link (a partir da config) |
config/rebotarm.yaml é o ponto de entrada: ele aponta para a configuração de hardware (rebotarm_dm.yaml /
rebotarm_rs.yaml), que por sua vez aponta para o URDF (reBot-DevArm_fixend.urdf). Se uma demo não conseguir
encontrar o modelo, verifique primeiro essa cadeia.
26.6 Demo de Visualização de Cinemática Direta no MeshCat
uv run ./example/sim/fk_sim.py

#Open the arm model visualization web address as prompted in the terminal

#Enter angles as prompted
45 -30 15 -60 90 -180

#The arm model moves accordingly
26.7 Passo a passo da Demo de Cinemática Direta
fk_sim.py é um pipeline de cinemática direta direto: ângulos de junta -> FK no Pinocchio -> pose do efetuador final + renderização no MeshCat.
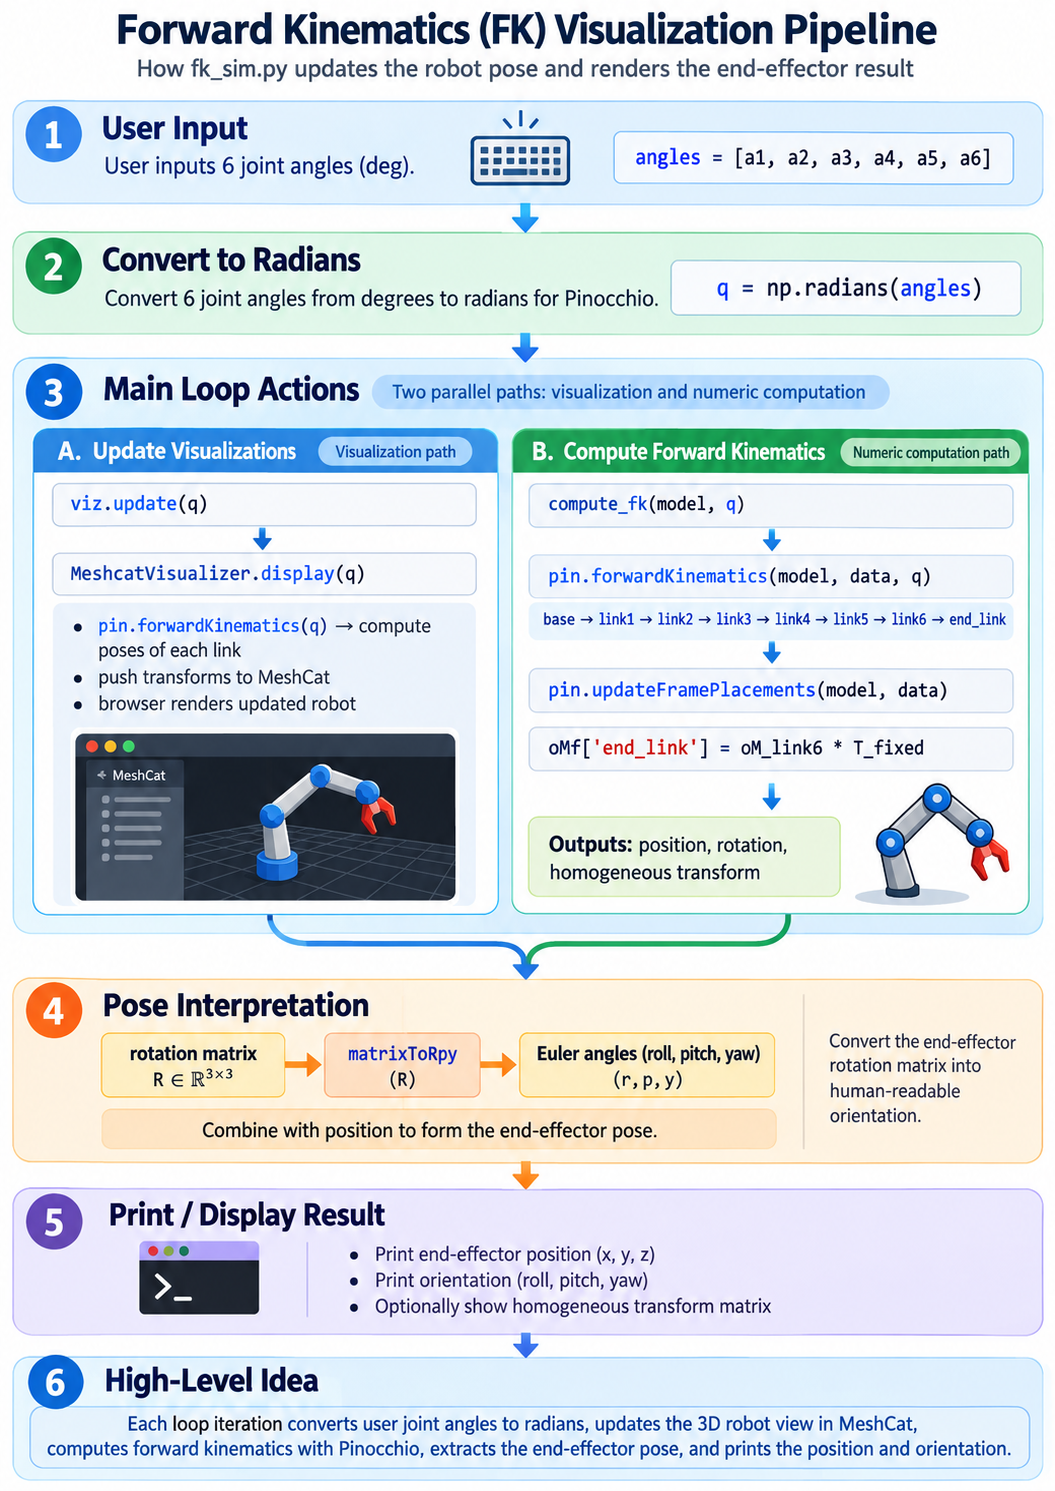
O motivo pelo qual esta demo é um bom ponto de partida: é o caminho mais curto possível de “seis números” até “um modelo 3D que se move”, sem IK, sem dinâmica e sem hardware no meio.
26.8 Demo de Visualização de Cinemática Inversa no MeshCat
uv run ./example/sim/ik_sim.py

#Open the arm model visualization web address as prompted in the terminal

#Enter position and orientation as prompted

0.25 0.0 0.25              # position only

0.25 0.0 0.25 0 0 0        # position + orientation
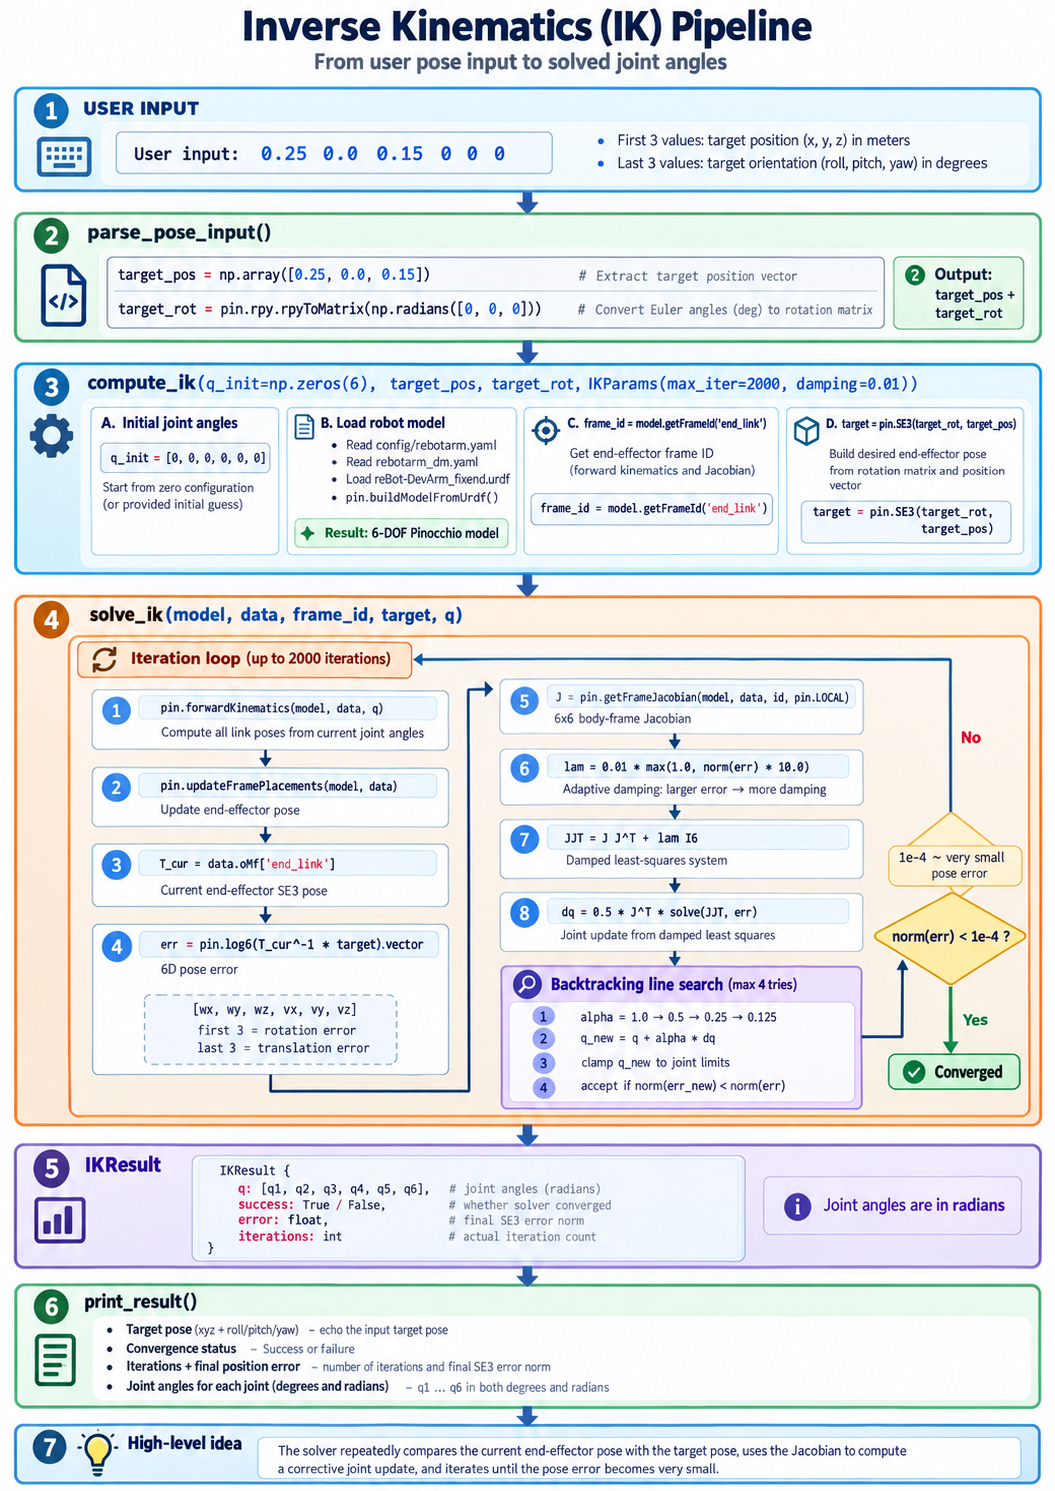
26.9 Passo a passo da Demo de Cinemática Inversa
-
Alvo de entrada — o usuário fornece a posição desejada do efetuador final (xyz) e a orientação (rolagem/tangagem/guiagem); o programa as constrói em um objeto de pose SE3.
-
Carregar modelo — ler o URDF a partir do arquivo de configuração, construir o modelo cinemático do robô e determinar em qual frame está o efetuador final.
-
Cinemática direta — com base nos ângulos de junta atuais, calcular a pose SE3 real da extremidade no frame do mundo.
-
Calcular o desvio — usar
log6para mapear por logaritmo o SE3 atual e o SE3 alvo, obtendo um erro de 6 dimensões (quanto a rotação difere, quanto a translação difere). -
Inferir a correção — por meio do Jacobiano, “traduzir” o erro na extremidade em quanto cada junta deve girar; resolver com mínimos quadrados amortecidos para evitar saltos nas juntas.
-
Iterar até convergir — repetir os passos 3->5, com busca linear a cada vez para garantir que o erro diminua, até que o erro fique abaixo de um limite (~0,1 mm), ponto em que é considerado alcançado.
-
Resultado de saída — retornar os ângulos de junta resolvidos (radianos), se convergiu ou não, e o erro final, para controle subsequente.
26.10 Demo de Visualização de Planejamento de Trajetória no MeshCat
uv run python example/sim/traj_sim.py

#Open the arm model visualization web address as prompted in the terminal

#Enter position and orientation as prompted

0.25 0.0 0.25              # position only

0.25 0.0 0.25 0 0 0        # position + orientation
26.11 Passo a passo da Demo de Planejamento de Trajetória
Pose em SE(3)
O que é
SE(3) = posição + orientação, a descrição completa do “estado atual” de um corpo rígido 3D.
- S — special: a parte de rotação é uma rotação própria,
- E — Euclidean: comprimentos e ângulos são preservados
- 3 — o espaço é tridimensional
Analogia
Um carro em um estacionamento:
- Posição = na vaga P3
- Orientação = com o nariz voltado para fora
- Essas duas juntas são a pose SE(3) atual do carro
Graus de liberdade
- Posição: 3 números (cima/baixo, esquerda/direita, frente/trás)
- Orientação: 3 números (como está girado)
- Total de 6 DOF
Forma matricial (matriz homogênea 4x4)
- Bloco superior esquerdo = , a matriz de rotação (orientação)
- Coluna superior direita = , o vetor de translação (posição)
- A linha inferior é um preenchimento fixo
Exemplo: posição muda -> muda; orientação muda -> muda.
Geração de Trajetória
O amostrador gera uma linha do tempo densa de poses em SE(3).
O trabalho é feito em três camadas:
-
Camada de geometria — usar
log6/exp6na variedade curva SE(3) para calcular uma geodésica (caminho mais curto): rotação segue slerp (grande círculo), translação segue uma linha reta no frame local da extremidade. Fórmula , onde é a fração do caminho. -
Camada de tempo — escolher um perfil para determinar , com : LINEAR velocidade constante, MIN_JERK polinômio quíntico (padrão, velocidade e aceleração zero no início/fim), TRAPEZOID aceleração/desaceleração trapezoidal.
-
Camada de amostragem — em (50 Hz) cortar frames em passos iguais; cada frame é , saindo como
CartesianTrajectory: .
Ideia central: geometria (caminho) e tempo (ritmo) são desacoplados; a saída é toda em SE(3), sem conter informação de juntas, deixando para o CLIK resolver ao contrário.
Carro em P3 (posição ), nariz voltado para leste (sem rotação)
Carro movido: P3 inalterado, nariz agora voltado para o norte (rotacionado em torno de )
CLIK
Etapa 4: erro log6 -> sinal de realimentação
- Calcular a distância entre "onde a extremidade está" e "para onde a extremidade deve ir" como um torção de 6 dimensões
- Essas 6 dimensões são o sinal de erro em CLIK, equivalente ao desvio em um sistema de controle
- Os ângulos de Euler não são subtraídos diretamente, para evitar que o contorno de faça explodir o cálculo do erro
Etapa 5: solução de Jacobiano DLS -> controlador
- Este é o papel de "controlador" em CLIK
- Traduz o erro 6D da extremidade em quanto cada junta deve se mover
- DLS: , equivalente a minimizar
- O termo de amortecimento impede que exploda quando se aproxima de uma singularidade (a pseudoinversa tende ao infinito em singularidades)
Etapa 6: iteração + busca linear -> estrutura em malha fechada
- Esta etapa dá o nome de "malha fechada"
- Cada rodada recalcula a FK -> recalcula o erro -> recalcula , formando um laço de realimentação
- A busca linear garante que cada atualização realmente reduza o erro, evitando oscilações
- Mesmo padrão do controle PID: medir o erro -> calcular o controle -> aplicar -> medir novamente
26.12 Controle de Cinemática Inversa para Trajetórias Suaves em Robôs Reais (8_arm_traj_control.py)
Usando cinemática inversa (IK) em modo MIT, dentro de um tempo alvo ele planeja automaticamente uma trajetória de movimento em velocidade constante ou com aceleração/desaceleração suave, evitando tremores violentos nas juntas.
Formato de entrada:
- Apenas posição:
<x> <y> <z>(metros) - Posição + orientação:
<x> <y> <z> <roll> <pitch> <yaw>(graus) - Posição + orientação + tempo (padrão 2.0):
<x> <y> <z> <roll> <pitch> <yaw> <time>(graus) - Digite
state: ver os radianos atuais reais de cada junta. - Digite
end_state: ver as coordenadas reais (m) e ângulos de Euler (rad) da extremidade no espaço.
Como executar:
uv run python example/8_arm_traj_control.py

*#Usage A*
> 0.3 0.0 0.4 *#position only, orientation defaults to 0, move time defaults to 2.0 s*

*#Usage B*
> 0.3 0.0 0.4 0.0 0.0 0.5 *#control position and orientation together: move to the target position while rotating the wrist yaw by 0.5 rad; move time defaults to 2.0 s*

*#Usage C*
> 0.3 0.0 0.4 0.0 0.0 0.0 5.0 *#move the arm to a specific position, taking 5.0 s to ease over there. (Note: if you input a time, the preceding orientation parameters 0 0 0 cannot be omitted)*

> ctrl + c *# exit the system*
26.13 Solução de Problemas dos Demos
| Sintoma | Causa provável | O que fazer |
|---|---|---|
ModuleNotFoundError: pinocchio | Ambiente não sincronizado | Execute novamente uv sync dentro de reBotArm_control_py |
| Página do MeshCat abre mas fica vazia | O navegador bloqueou o websocket local | Use a URL impressa no terminal, tente outro navegador |
FileNotFoundError: ...urdf | Diretório de trabalho incorreto | Execute a partir da raiz do repositório, como mostrado nos comandos |
IK retorna success: False | Alvo fora da área de trabalho ou uma pose singular | Mova o alvo mais perto da base ou aumente o amortecimento |
| As juntas travam em um limite durante a IK | O alvo exige uma orientação inalcançável | Reduza a exigência de orientação ou altere a estimativa inicial q_init |
- Pinocchio transforma o URDF em um modelo cinemático; FK, Jacobianos e auxiliares de SE(3) vêm de uma única biblioteca.
- MeshCat oferece uma visualização no navegador dos mesmos números que o controlador usa — inestimável para depuração.
- As três demonstrações são a teoria dos Capítulos 23–25 tornada executável: FK (pose a partir de ângulos), IK (ângulos a partir de pose, DLS + busca linear), planejamento de trajetória (geodésica + perfil de tempo + CLIK).
- No braço real,
8_arm_traj_control.pymostra o mesmo pipeline acionando motores reais por meio de IK em modo MIT.