30. Interação por Voz e Multimodal
Capítulo 30 do Curso para Iniciantes em IA Física da Seeed — um projeto eletivo de interação por voz e multimodal: uma matriz de microfones reSpeaker com rastreamento DOA da fonte sonora, mais reconhecimento de fala Whisper da Groq e compreensão de intenção com Llama para controlar por voz o reBot Arm, desde a fiação de hardware até a referência de linha de comando.
30.1 Visão Geral do Capítulo
Use um reSpeaker para controlar o reBot Arm por voz. Este documento guia você passo a passo, do zero, na construção de um sistema de braço inteligente que "consegue ouvir e se mover".
Este é um sistema de controle de braço inteligente acionado por voz.
Quando você diz "olá", o braço se vira para você e acena com a cabeça; quando você diz "dançar", ele balança alegremente; bata palmas do outro lado da sala e ele "ouve" a direção do som e gira para encará-lo.
O sistema faz três coisas:
- Ouvir — capturar áudio pela matriz de microfones e estimar a direção do som
- Entender — reconhecer a fala com IA e inferir a intenção
- Mover — controlar o braço para executar a ação correspondente
Este projeto demonstra um sistema completo de "colaboração dispositivo-nuvem + fusão de múltiplos sensores":
- Borda (no dispositivo): localização sonora DOA, controle de movimento, animação em repouso
- Nuvem: reconhecimento de fala (Whisper), compreensão de intenção (Llama)
Vantagens desta arquitetura:
- DOA é uma tarefa em tempo real (< 100 ms) e precisa rodar localmente
- O reconhecimento de fala precisa de um modelo grande e deve rodar na nuvem
- O controle de movimento é um loop de segurança e precisa rodar localmente
Dois modos de interação
| Modo | Nome | Método de Interação | Cenários Aplicáveis | Requer Internet |
|---|---|---|---|---|
| Modo 1 | Rastreamento de Fonte Sonora DOA | Detecta automaticamente a direção da fonte sonora e gira em sua direção | Demonstrações em exposições, instalações interativas | Não |
| Modo 2 | Controle por Comando de Voz | Segure a tecla Enter para controlar | Assistente de voz, demonstrações em aulas | Sim (Groq API) |
Arquitetura do sistema
You speak / make a sound
      v
[ reSpeaker ]  4-mic array + XVF3800 chip
      v
[ Ubuntu ]  Python 3.10 main program
      v
   two paths:
   |--> DOA mode: compute sound direction locally -> turn the arm
   +--> Voice mode: upload to Groq cloud AI -> Whisper STT + Llama NLU -> control the arm
      v
[ reBot Arm ]  7-DoF arm executes
- Arquitetura em camadas
- Camada de hardware (dispositivos que você pode tocar):
- reSpeaker (matriz de 4 microfones com controlador XIAO ESP32S3)
- reBot Arm B601-DM (braço de 6 DoF + garra)
- PC com Ubuntu 22.04 (roda o programa principal)
- Camada de driver (faz o hardware conversar entre si):
- Áudio USB (pyusb / libusb) — conecta a matriz de microfones
- Comunicação serial (MotorBridge) — conecta o braço
- Web API (Groq Cloud) — conecta os serviços de IA na nuvem
- Camada de algoritmo (o "cérebro" que processa os dados):
- Localização sonora DOA (local, em tempo real)
- Reconhecimento de fala Whisper (Groq Cloud)
- Compreensão de intenção Llama-3.3 (Groq Cloud)
- Planejamento de interpolação de movimento (local, controle suave)
- Camada de aplicação (efeitos que você pode ver):
- Modo de rastreamento DOA
- Modo de controle por voz
- Animação de respiração em repouso
- Reprodução de voz
- Camada de hardware (dispositivos que você pode tocar):
30.2 Preparação de Hardware
O que preparar
| Componente | Modelo | Qtde | Função Geral | Recomendação de Compra |
|---|---|---|---|---|
| Braço Robótico | reBot Arm B601-DM | 1 | O "corpo" que executa os movimentos | Official Seeed Studio |
| Matriz de Microfones | reSpeaker XVF3800 | 1 | Capturar som e detectar direção | Official Seeed Studio |
| PC Host | PC com Ubuntu 22.04 | 1 | O "cérebro" que roda os programas | Arquitetura x86_64 |
| Cabo USB | USB-A para USB-C | 2 | Conexão de dispositivos | Normalmente incluído com o dispositivo |
| Sargento de Marcenaria | 3 polegadas ou maior | 2 | Fixar a base do braço robótico | Official Seeed Studio |
| Fonte de Alimentação | 24V 15A (conector XT30) | 1 | Alimentar o braço robótico | Official Seeed Studio |
Por que este hardware
- O reSpeaker XVF3800 é uma matriz de 4 microfones da Seeed Studio e XMOS:
- Chip DSP XVF3800 onboard, com suporte nativo a DOA, cancelamento de eco e supressão de ruído
- Não é necessário desenvolvimento extra de algoritmos; a localização sonora é feita no nível de hardware
- USB plug-and-play
O reBot Arm B601-DM é um braço de mesa com 7 DoF:
- 7 DoF significam movimentos muito flexíveis (próximos a um braço humano)
- B601-DM é a versão com motor DM (a outra é a versão com servo RS); motores DM têm maior precisão
- Suporte integrado à biblioteca de cinemática Pinocchio
Visão geral do hardware
Matriz de microfones reSpeaker
Um módulo de processamento de áudio inteligente com 4 microfones:
| Recurso | Detalhe |
|---|---|
| Design dividido | A placa principal e a placa da matriz de microfones podem ser separadas para implantação flexível |
| Captação em 360° | Quatro microfones dispostos em anel, capturando som de todas as direções |
| Processamento inteligente onboard | Chip XMOS XVF3800 com cancelamento de eco, supressão de ruído e localização sonora (DOA) |
| Interfaces USB duplas | Conector USB-C e conector com trava PH2.0 |
| Amplificador onboard | Aciona diretamente um alto-falante de 10 W (via conector JST) |
Em uma frase: um "ouvido que ouve tudo" — quatro "ouvidos" para escutar som de todas as direções, além da capacidade de calcular a direção e filtrar ruídos.
PC com Ubuntu 22.04
| Item | Requisito |
|---|---|
| SO | Ubuntu 22.04 LTS (64 bits) |
| Arquitetura | x86_64 (PC comum Intel/AMD) |
| Mínimo | CPU de 4 núcleos / 8 GB de RAM / 50 GB de disco / acesso à internet |
Opções para usuários de Windows:
- Instalar um sistema de dual boot (recomendado)
- Usar uma VM (VMware; perda de desempenho; não recomendado para este projeto)
Diagrama de fiação do hardware
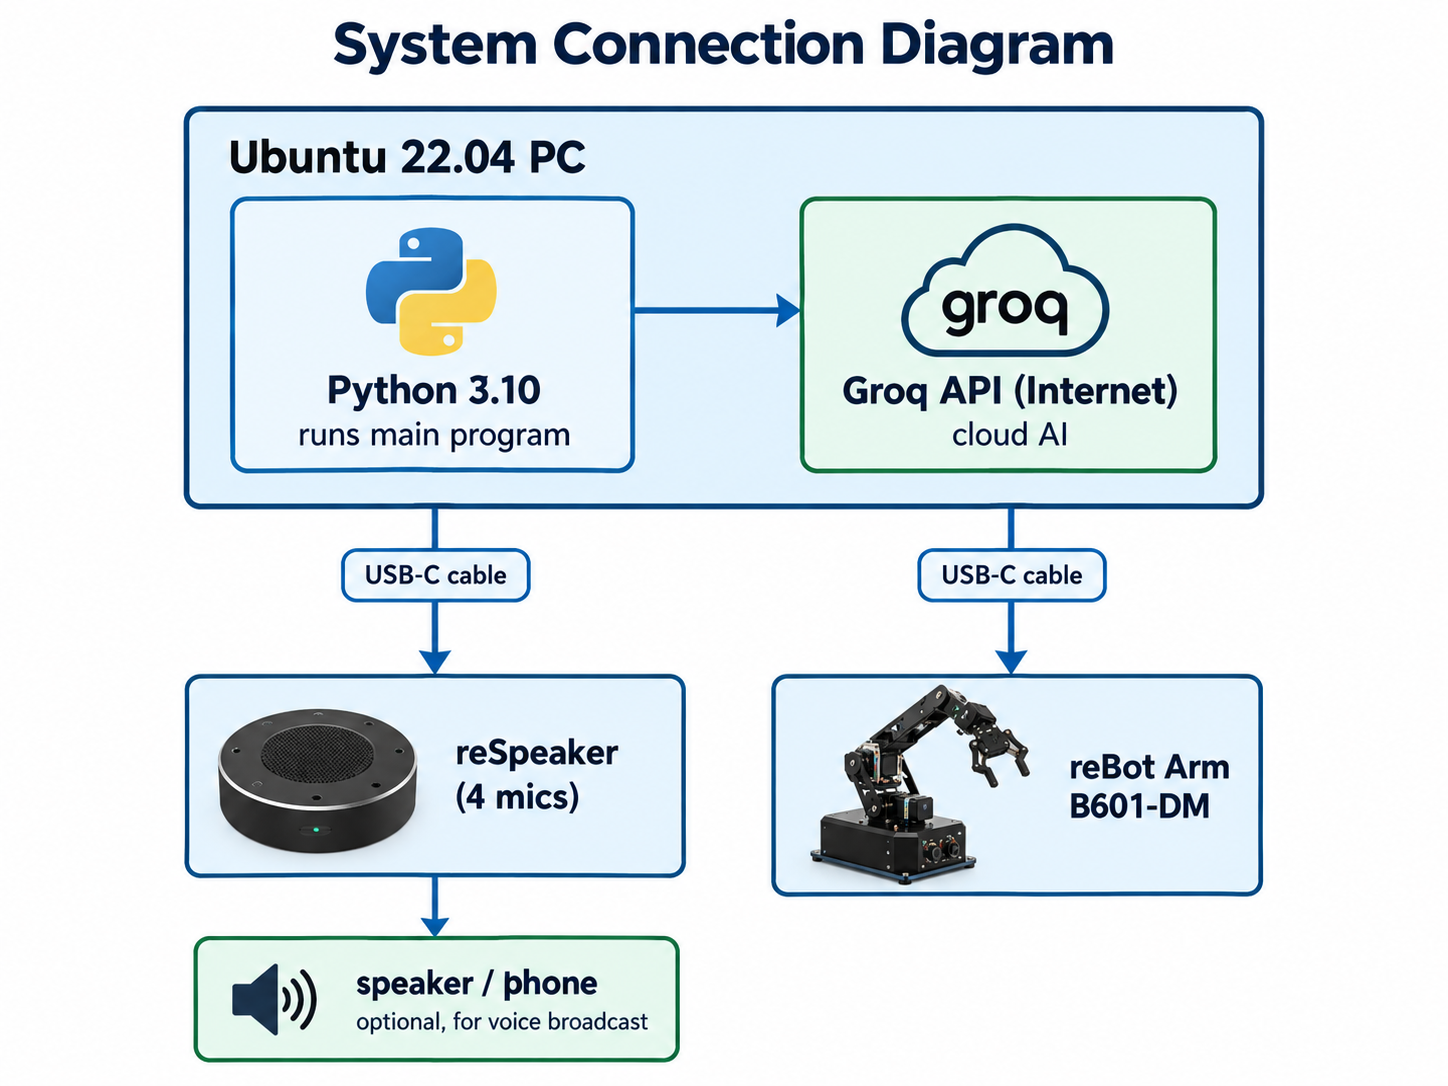
Passos de fiação:
- Conecte o reSpeaker ao PC com um cabo USB-C
- Conecte o reBot Arm ao PC com um cabo USB-C
- (Opcional) conecte um alto-falante ou fones de ouvido à saída de áudio do reSpeaker
- Certifique-se de que o PC esteja online
30.3 Configuração do Ambiente
Instalar o Miniforge
wget "https://github.com/conda-forge/miniforge/releases/latest/download/Miniforge3-$(uname)-$(uname -m).sh"
bash Miniforge3-$(uname)-$(uname -m).sh
Por que Miniforge em vez do Python do sistema
- Isolamento: cada projeto tem seu próprio ambiente Python, independente dos outros
- Versões flexíveis: fixar uma versão específica do Python para o projeto (por exemplo, 3.10.2)
- Gerenciamento de dependências: o conda resolve dependências binárias complexas (por exemplo, bibliotecas C++ do Pinocchio)
Mensagens do instalador:
- Pressione Enter para ver a licença
- Digite
yespara concordar - Pressione Enter para confirmar o caminho de instalação (padrão
~/miniforge3) - Digite
yespara inicializar o conda (recomendado)
Depois que terminar, feche e reabra o terminal:
conda --version
# expected: conda 24.x.x
Clonar o código do projeto
git clone https://github.com/xr686/reBot-Arm-reSpeaker-Flex.git
cd reBot-Arm-reSpeaker-Flex
Se a rede estiver lenta, use um espelho: git clone https://ghproxy.com/https://github.com/xr686/reBot-Arm-reSpeaker-Flex.git
Criar o ambiente Conda
conda env create -f environment.yml
Isso leva cerca de 10–30 minutos e irá:
- Criar um ambiente Python 3.10.2 chamado
flex - Instalar pinocchio, numpy, pyusb e outras dependências
O sucesso se parece com isto:
Executing transaction: ... done
# To activate this environment, use
#     $ conda activate flex
Por que pinocchio
- Pinocchio é uma biblioteca C++ rápida de cinemática de corpos rígidos
- Fornece cinemática direta (FK), cinemática inversa (IK) e dinâmica
- É a dependência central para o controle de movimento do braço neste projeto
Ativar o ambiente Conda
conda activate flex
Ativação bem-sucedida: (flex) aparece antes do prompt
(flex) user@computer:~/reBot-Arm-reSpeaker-Flex$
Reative isso toda vez que você abrir um novo terminal.
Instalar dependências do sistema
sudo apt-get update && sudo apt-get install -y ffmpeg
O que o ffmpeg faz
- ffmpeg é uma ferramenta de processamento de áudio/vídeo; este projeto a usa para pós-processar arquivos de áudio após TTS: converter formato de áudio, ajustar taxa de amostragem e mesclar/aparar áudio.
Instalar o uv
curl -LsSf https://astral.sh/uv/install.sh | sh
Por que o uv é necessário
- uv é um gerenciador de pacotes Python extremamente rápido (10–100x mais rápido que o pip)
- A biblioteca
motorbridgedo projeto deve ser instalada via uv - O arquivo uv.lock fixa versões exatas das dependências
Após a instalação, feche e reabra o terminal.
Clonar a biblioteca de controle do braço
git clone https://github.com/vectorBH6/reBotArm_control_py.git
cd reBotArm_control_py
uv sync
Saída esperada: progresso de instalação sem erros.
Definir PYTHONPATH
export PYTHONPATH="$PWD:$PYTHONPATH"
O que isso significa
-
Quando o Python importa uma biblioteca, ele procura nos caminhos em
sys.path. Este comando diz ao Python: "além dos caminhos de busca padrão, procure neste diretório." -
⚠ Esta configuração é perdida quando você fecha o terminal. Opção permanente:
echo 'export PYTHONPATH="'$PWD':$PYTHONPATH"' >> ~/.bashrc
source ~/.bashrc
Por que não usar pip install
reBotArm_control_pyé uma biblioteca em desenvolvimento, não um pacote estável publicado no PyPI- Uma instalação editável é mais flexível
- Apontar o PYTHONPATH diretamente para o diretório-fonte também funciona
Definir permissões da porta serial
sudo chmod 666 /dev/ttyACM*
Por quê
- O Linux tem gerenciamento rigoroso de permissões para dispositivos de hardware. Por padrão, usuários comuns não podem acessar diretamente dispositivos seriais; este comando permite que todos os usuários leiam e escrevam nesses dispositivos.
Essa configuração é perdida após reiniciar. Opção permanente:
sudo usermod -a -G dialout $USER
# log out and back in to take effect
- Princípio:
dialouté o grupo do Linux com acesso a dispositivos seriais; entrar nele concede ao usuário leitura/gravação em dispositivos pertencentes a esse grupo.
Configurar a chave de API da Groq
Obtenha a chave de API:
- Visite https://console.groq.com/keys
- Registre-se / faça login (e-mail ou conta do GitHub)
- Clique em "Create API Key"
- Copie a chave (formato
gsk_xxxxxxxxxxxx)
Configure-a no código:
cd ~/reBot-Arm-reSpeaker-Flex
nano sound_tracking_arm.py
Encontre VOICE_CFG:
VOICE_CFG = {
    "api_key": "12345678",   # ←- replace with your API key
    ...
}
Altere para:
"api_key": "gsk_aBcDeFgHiJkLmNoPqRsTuVwXyZ",
- Salvar: Ctrl O -> Enter -> Ctrl X
Lembrete de segurança:
- Não compartilhe a chave de API em repositórios públicos
- Não publique capturas de tela nas redes sociais
- Se vazar, exclua-a imediatamente e gere outra no console da Groq
30.4 Conexão e Montagem de Hardware
Conexão de hardware
- Etapa 1: conectar o reSpeaker
- Conecte o reSpeaker ao PC com um cabo USB-C
- O LED no reSpeaker deve acender
lsusbdeve mostrar o dispositivo Seeed Studio
- Etapa 2: conectar o reBot Arm
- Prenda a base do braço a uma mesa com um grampo de marcenaria
- Conecte o braço ao PC com um cabo USB-C
- Conecte a alimentação de 24 V (XT30); ainda não ligue
- Checklist de segurança antes de ligar:
- Base do braço fixada
- Sem obstáculos no alcance de movimento
- Ninguém próximo ao alcance de movimento
- Cabo USB conectado
- Cabo de alimentação conectado corretamente
- Etapa 3: ligar a alimentação
- Após confirmar, ligue a fonte de 24 V
- O braço emite um leve som de energização dos motores
ls /dev/ttyUSB*deve mostrar/dev/ttyUSB0
Verificar conexões de hardware
arecord -l
Esperado: card 2: XVF3800 [reSpeaker XVF3800], device 0: USB Audio [USB Audio]
ls -la /dev/ttyUSB0
Esperado: crw-rw-rw- 1 root dialout ... /dev/ttyUSB0
30.5 Primeira Execução
Verificação pré-execução
Verificação 1: dependências do Python
conda activate flex
cd ~/reBot-Arm-reSpeaker-Flex
python -c "import usb.core; import numpy; print('pyusb + numpy OK')"
Esperado: pyusb + numpy OK
Verificação 2: biblioteca do braço
export PYTHONPATH="$HOME/reBotArm_control_py:$PYTHONPATH"
python -c "from reBotArm_control_py.actuator import RobotArm; print('Robot Arm Library OK')"
- Esperado:
Robot Arm Library OK
Verificação 3: microfone
arecord -D plughw:2,0 -c 6 -r 16000 -f S16_LE -d 3 /tmp/test.wav
aplay -D plughw:2,0 /tmp/test.wav
- Ouvir o áudio gravado = microfone funcionando.
Inicialização
cd ~/reBot-Arm-reSpeaker-Flex
python sound_tracking_arm.py
Saída esperada:
==================================================
  reBot Arm B601-DM + reSpeaker Flex
  Please select the operating mode:
==================================================
  [1] DOA Interaction Mode (Sound Source Tracking + Standby Animation)
  [2] Voice control mode (button trigger + AI LLM control)
==================================================
Please enter the mode number (1 or 2):
- Digite
1: modo de rastreamento de fonte sonora DOA - Digite
2: modo de controle por voz
Iniciar diretamente em um modo específico:
python sound_tracking_arm.py --mode doa    # DOA mode
python sound_tracking_arm.py --mode voice  # voice mode
Teste da primeira execução
Teste do modo DOA
- O programa: inicializa o USB -> conecta o braço -> entra em idle
- Método de teste: fique ao lado do braço e fale ou bata palmas
- Observe se o braço gira em sua direção, faz um aceno de cabeça e retorna ao idle
Teste do modo de voz
- Pressione Enter; veja o aviso de "recording"
- Diga "hello" ou "say hello"
- Aguarde cerca de 5 segundos
- Observe se ele reconhece a fala, se o braço executa a ação e se uma resposta em voz é reproduzida
30.6 Detalhes dos Recursos
Modo 1: Rastreamento de Fonte Sonora DOA
O que é DOA
- DOA = Direction of Arrival
- Estimar de que direção o som vem (como os ouvidos julgando de onde vem um som)
Fluxo de trabalho
Start the system
    v
Initialize USB device
    v
Connect reSpeaker  ←->  Connect reBot Arm
    v
Loop:
    |- Read DOA angle data (0 deg~360 deg)
    |- Is a valid sound source detected?
    |   |- No -> Breathing idle animation -> keep reading
    |   +- Yes -> 4-frame angle buffer queue -> compute weighted average angle
    |           -> cosine-similarity smoothing filter
    |           -> angle change > trigger threshold?
    |               |- No -> keep reading
    |               +- Yes -> arm turns toward the target direction
    |                       -> performs a nod
    |                       -> enters cooldown
    |                       -> keep reading
    v
Exit (Press Ctrl+C)
Detalhes do algoritmo principal
-
Fila buffer de ângulos de 4 quadros
-
Problema: ângulos DOA de quadro único oscilam (+/-5°~10°); acionar o braço diretamente causa tremores constantes.
-
Solução: um buffer circular armazena os últimos 4 quadros de dados DOA (~200 ms).
[diagram: ring buffer]

     new frame written
        v
  [F4] [F3] [F2] [F1]
   |              |
   +---- average --+
        v
smoothed angle -
Por que 4 quadros:
- Poucos demais: suavização insuficiente (a oscilação ainda é visível)
- Muitos demais: atraso na resposta (o braço reage lentamente)
- 4 quadros é um valor empírico que equilibra suavidade e capacidade de resposta
Filtro de suavização por similaridade de cosseno
-
Problema: o microfone pode julgar a direção de forma errada (ruído súbito, som refletido).
-
Solução: verificar a consistência do ângulo entre quadros recentes; diferença grande demais é tratada como ruído.
import numpy as np

def is_consistent(angles, threshold_deg=30):
    """Check whether recent angles are consistent."""
    if len(angles) < 2:
        return True
    # compute angle differences between adjacent frames (handle 360 deg wrap)
    diffs = []
    for i in range(len(angles) - 1):
        diff = abs(angles[i+1] - angles[i])
        # the diff may wrap around 360; take the smaller
        diff = min(diff, 360 - diff)
        diffs.append(diff)

    # consistent only when the max diff is below the threshold
return max(diffs) < threshold_deg -
Limite de disparo
- Justificativa para o padrão de 15°:
- Os ouvidos humanos julgam a direção do som com cerca de +/-10°~15° de erro
- O limite é um pouco maior que o erro dos ouvidos para evitar responder a pequenas flutuações
- Limite grande demais -> resposta lenta
- Limite pequeno demais -> disparos falsos frequentes
- Justificativa para o padrão de 15°:
Justificativa do cooldown (padrão 3 segundos)
- Girar + acenar leva cerca de 2–3 segundos
- Durante o cooldown, novos sons são ignorados para que uma ação não seja interrompida no meio da execução
- O cooldown deve ser um pouco maior que a duração de uma única ação
Animação de idle "respirando"
- Ciclo de cerca de 4 segundos
- Ângulos das juntas oscilam lentamente em +/-5 graus de forma senoidal
- Efeito visual: como uma pessoa respirando
- Mostra que o sistema está em execução e transmite confiança ao usuário
Modo 2: Controle por Comando de Voz
Loop completo de interação
- Gravar -> reconhecer -> entender -> executar -> anunciar
Fluxo de trabalho
The user presses Enter.
    v
arecord starts recording (6 channels, 16kHz, 5 seconds)
    v
User releases Enter -> stop recording
    v
NumPy audio normalization (extract first channel + gain amplification)
    v
Upload to Groq API
    v
Whisper model performs speech-to-text (STT)
    v
Text command obtained (e.g. "turn left")
    v
Send to Llama-3.3-70B large language model
    v
LLM understands intent + outputs JSON structured result
    v
Parse result
    |- Invalid -> broadcast "Sorry, I didn't catch that. Could you please repeat?"
    +- Valid -> execute the corresponding arm action
              v
         Edge-TTS voice broadcast of the result
              v
         Return to idle
Detalhes de processamento de áudio
# 6-channel capture
audio_data = arecord(... -c 6 -r 16000 ...)  # 6 channels, 16kHz
# take channel 1 (XVF3800 has already beamformed)
single_channel = audio_data[:, 0]

# normalize + gain
normalized = single_channel / np.max(np.abs(single_channel))
amplified = normalized * 0.9  # leave 10% headroom to avoid clipping
# save as WAV
scipy.io.wavfile.write("output.wav", 16000, (amplified * 32767).astype(np.int16))
Comandos de voz suportados
Como a IA entende suas palavras
- Usa prompt engineering: fornece à IA um modelo de instrução detalhado:
- Quais ações podem ser executadas
- O significado de cada ação
Formato de saída exigido (JSON)
-
Por exemplo, "help me turn my head to the left" é analisado como:
{"action": "turn_left", "params": {"angle": 45}, "reply": "Okay, turning left."}
Benefício: não são necessárias palavras de comando fixas; basta falar naturalmente como em uma conversa.
-
Exemplo de design de prompt
SYSTEM_PROMPT = """
You are a robotic arm voice-control assistant. The user will say what they want the arm to do.
Choose the best-matching action from the list below and output it as JSON:

Available actions:
- turn_left: turn left, param angle (default 45)
- turn_right: turn right, param angle (default 45)
- say_hello: greet, nod twice in a row
- wave: wave, sway left and right twice
- reset: return to initial position
- stop: stop immediately

Output format (strict JSON):
{"action": "<action_name>", "params": {<params>}, "reply": "<voice reply to user>"}

Do not output anything else; output only JSON.
"""
30.7 Argumentos de linha de comando
Tabela completa de argumentos
python sound_tracking_arm.py [arguments]
Exemplos de uso
Uso básico
python sound_tracking_arm.py                    # DOA tracking mode (default)
python sound_tracking_arm.py --mode voice       # voice control mode
Ajustar a sensibilidade de DOA
# raise the trigger threshold (larger angle change needed, fewer false triggers)
python sound_tracking_arm.py --threshold 25

# lower the trigger threshold (more sensitive, but more false triggers)
python sound_tracking_arm.py --threshold 10

# extend cooldown
python sound_tracking_arm.py --cooldown 5

# adjust multiple at once
python sound_tracking_arm.py --threshold 20 --cooldown 5
Especificar dispositivos de hardware
# arm on a different serial port
python sound_tracking_arm.py --port /dev/ttyACM0

# pass the API key on the command line (overrides code config)
python sound_tracking_arm.py --mode voice --groq-key gsk_xxxxxxxxxxx
Alternar voz de TTS
# Chinese male voice (Yunjian)
python sound_tracking_arm.py --mode voice --tts-voice zh-CN-YunjianNeural

# Chinese female voice (Xiaoxiao, default)
python sound_tracking_arm.py --mode voice --tts-voice zh-CN-XiaoxiaoNeural

# Chinese female voice (Xiaoxiao, multilingual, multi-emotion)
python sound_tracking_arm.py --mode voice --tts-voice zh-CN-XiaoxiaoMultilingualNeural
-
Habilitar debug
python sound_tracking_arm.py --debug
Nota: parte deste conteúdo foi gerado com Doubao AI.