31. Comunicação ROS2 e Arquitetura de Software de Robôs
Capítulo 31 do Curso de Iniciação em IA Física da Seeed — Comunicação ROS2 e arquitetura de software de robôs: por que um robô precisa de ROS2, nós, os mecanismos Topic / Service / Action, interfaces de mensagens, QoS, o servidor de parâmetros, arquivos de launch, a ferramenta rosbag e por que o software modular de robôs é construído dessa forma.
Hardware necessário para este estágio
O que preparar para este estágio. A lista completa para cada estágio está no Capítulo 3.
Unidade de controle principal
| Item | Comprar | Qtde |
|---|---|---|
| reComputer Robotics J4012 | 🛒 | 1 |
| NVIDIA Jetson AGX Thor 128G | 🛒 | 1 |
Também é necessário um desktop ou laptop: Ubuntu 22.04, GTX 4080 ou superior com 12GB+ de VRAM, 16GB+ de RAM.
Para este estágio
| Item | Comprar | Qtde |
|---|---|---|
| reBot Arm B601 DM/RS | 🛒 | 1 |
31.1 Por Que os Robôs Precisam de ROS2?
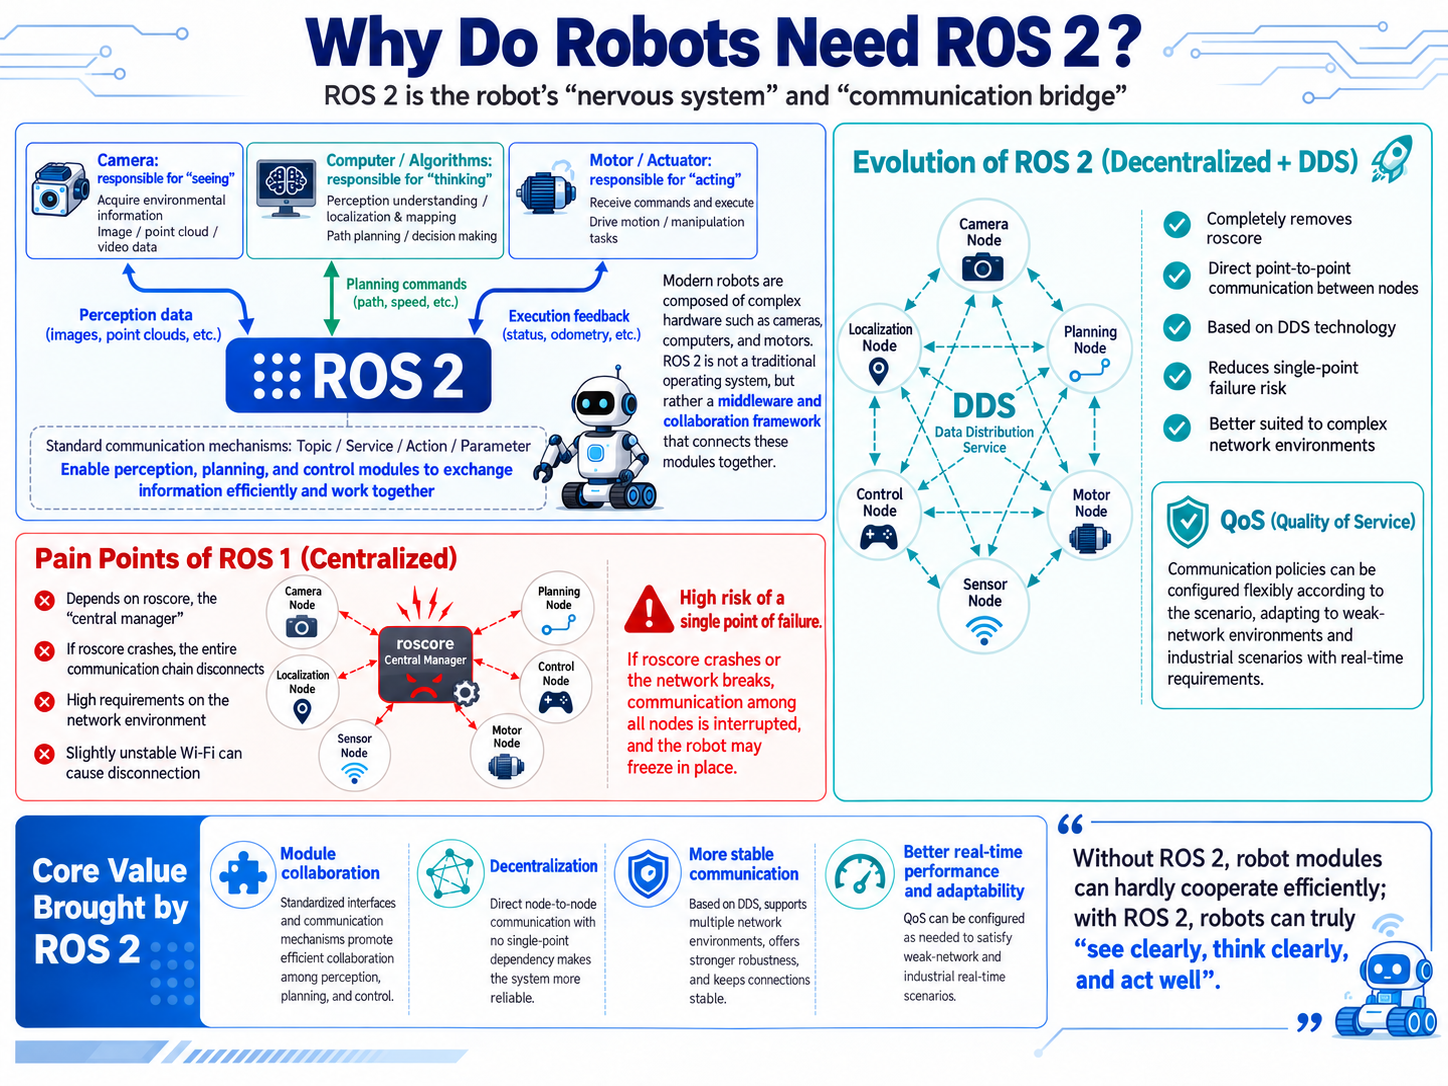
Um robô moderno geralmente é composto por vários hardwares complexos: câmeras que "veem", computadores que "pensam" e motores que "se movem". Se cada peça de hardware funcionar sozinha, o robô não consegue se mover um centímetro. ROS2 (Robot Operating System 2) não é realmente um sistema operacional tradicional como Windows ou Linux; ele é o "sistema nervoso" ou a "ponte de comunicação" do robô. Ele fornece um conjunto padrão de regras de comunicação para que os módulos de percepção (olhos), planejamento (cérebro) e controle (membros) possam trocar informações de forma eficiente e fluida.
As principais diferenças entre ROS2 e a geração anterior ROS1 (abrindo caminho para QoS):
- Pontos problemáticos do ROS1 (centralizado): Depende de um "gerente" chamado
roscore. Uma vez que o "gerente" trava, a comunicação de todo o robô entra em colapso; também exige um ambiente de rede de alta qualidade — um Wi-Fi um pouco fraco já causa desconexões. - Evolução do ROS2 (descentralizado com DDS): O "gerente" é completamente removido, e os nós se comunicam diretamente ponto a ponto (com base na tecnologia DDS). Não só o risco de ponto único de falha desaparece, como também é introduzido o QoS (Quality of Service), adaptando-se a ambientes de rede extremamente ruins e a cenários industriais com requisitos rígidos de tempo real.
31.2 Nó: A Unidade Básica de Trabalho de um Robô
No mundo ROS2, um Node é uma entidade independente (processo/programa). Ele é a unidade de trabalho mais básica em uma arquitetura de software de robô.
- Característica: Uma especialidade por tarefa. Um sistema de robô bem projetado é composto por muitos Nodes de propósito único.
- Exemplo: O "nó da câmera" apenas captura imagens; o "nó do motor" apenas aciona as rodas. Eles rodam de forma independente — mesmo que o nó da câmera trave, o nó do motor ainda funciona normalmente.
Como os nós são independentes, como eles cooperam? Isso nos leva aos três principais métodos de comunicação entre nós.
31.3 Comunicação Entre Nós (Mecanismos): "Tipos de Interface" para Interação de Nós
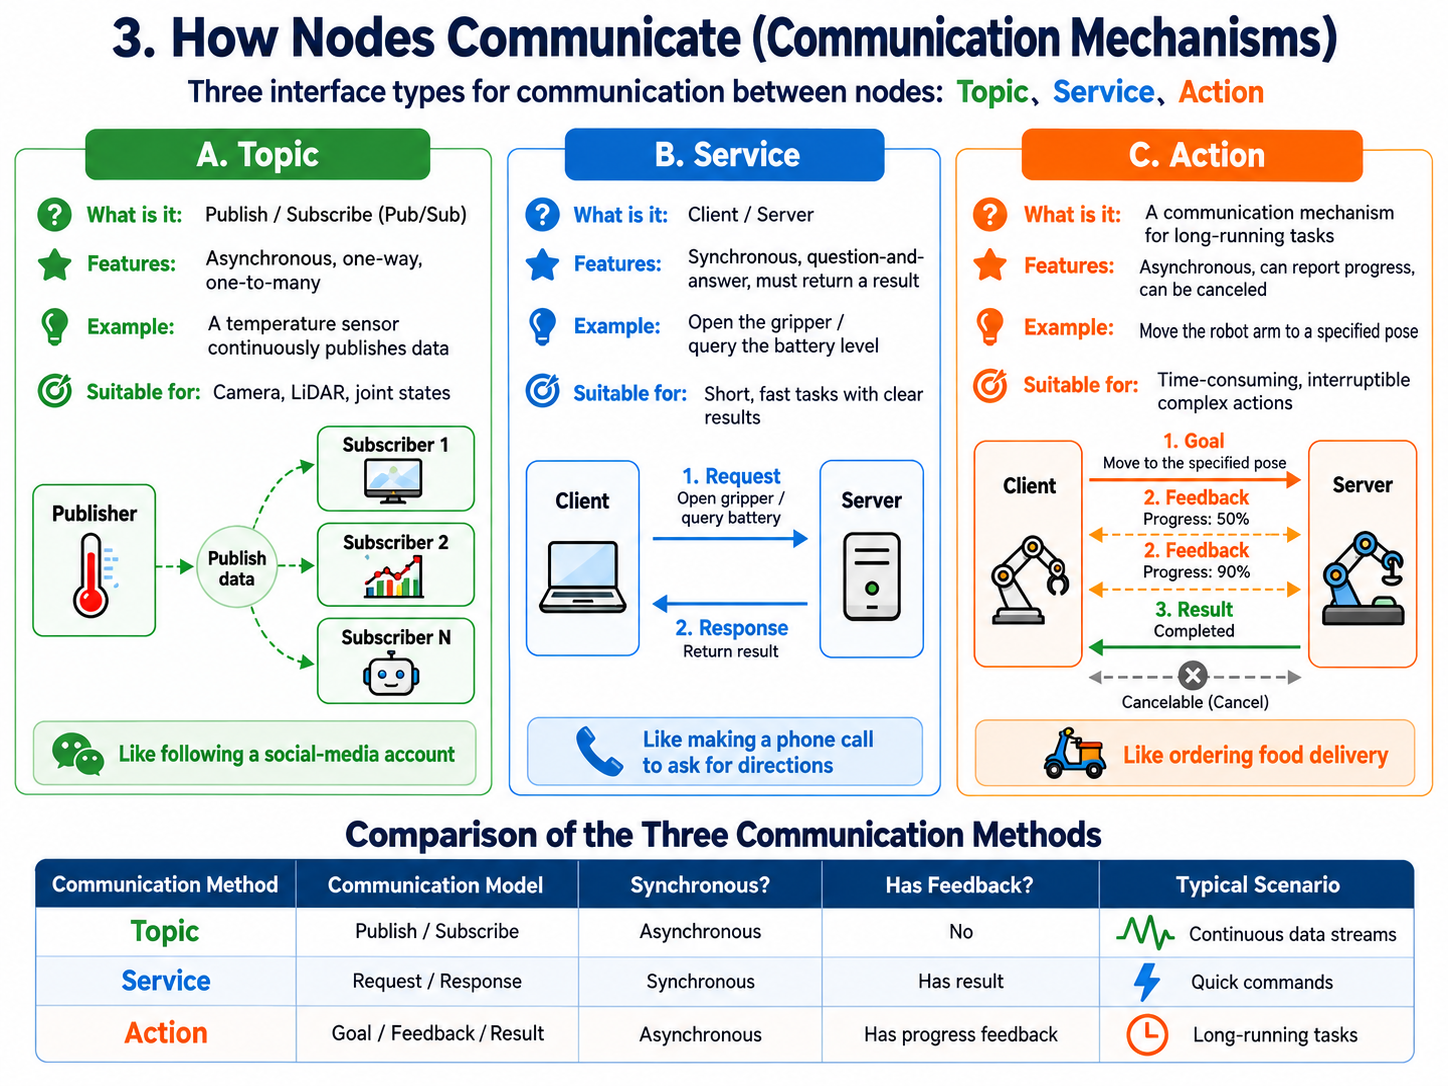
A comunicação entre nós se divide principalmente em três tipos: Topic, Service e Action.
A. Topic
| Topic | Service | Action | |
|---|---|---|---|
| O que é | Publish/Subscribe, como uma conta oficial (feed público do WeChat) | Client/Server, como ligar para pedir direções | Uma combinação de Topic e Service, para tarefas complexas, como pedir delivery em um app |
| Características | Assíncrono, fluxo de dados unidirecional; um publicador para muitos assinantes, e os leitores podem cancelar a assinatura a qualquer momento | Síncrono, bidirecional: uma requisição, uma resposta, e o cliente geralmente fica bloqueado enquanto espera | Assíncrono com feedback de progresso e capacidade de cancelar no meio; possui Goal, Feedback e Result |
| Exemplo | Um nó de sensor de temperatura publica a "temperatura atual" como uma conta de clima; um nó de ar-condicionado assina e começa a resfriar acima de 28 graus | Como ligar para pedir direções: uma pergunta, uma resposta, resposta rápida, usado para tarefas como "abrir a garra do braço" | Como pedir delivery: enquanto você espera, recebe feedback de progresso, pode cancelar se algo der errado e, por fim, recebe o resultado |
| Casos de uso | Dados contínuos de alta frequência que não precisam de resposta imediata: vídeo de câmera, nuvens de pontos de LiDAR, ângulos de junta em tempo real | Comandos curtos e rápidos que precisam de um resultado claro: consultar o nível da bateria, abrir ou fechar a garra, alternar o modo de trabalho | Ações físicas complexas e de longa duração que podem ser interrompidas a qualquer momento: mover o braço de A para B, com progresso e cancelamento |
B. Service
Service é o modelo Client/Server: uma requisição, uma resposta, e o cliente geralmente fica bloqueado enquanto espera — a coluna Service da tabela acima traz os detalhes.
C. Action
Action é uma combinação de Topic e Service para tarefas longas, composta por três partes — Goal, Feedback e Result — a coluna Action da tabela acima traz os detalhes.
Agora já conhecemos os métodos de comunicação entre nós. Mas o que exatamente eles transmitem? E quais regras seguem? Em seguida vem Message — a "forma padrão" ou "linguagem comum" (formato de dados) que eles usam ao trocar informações.
31.4 Message: O "Formato de Transporte" para Interação de Nós
Depois de entender "como os nós conversam" (Topic/Service/Action), ainda precisamos especificar "sobre o que falar e em qual formato". Isso nos leva a Message.
- O que é: Uma estrutura de dados padronizada para passar dados entre nós (como uma tabela rigidamente formatada).
- Por que é necessário: Se o nó da câmera envia dados de imagem no formato A, mas o nó cérebro só entende o formato B, eles não conseguem se comunicar. O ROS2 predefine um grande conjunto de Messages padrão (por exemplo, imagens genéricas, comandos genéricos de velocidade). Contanto que todos preencham o formulário de acordo com o padrão, hardwares de qualquer fabricante podem se conectar sem problemas.
- Formatos de Message correspondentes aos três mecanismos:
- Arquivo
.msg** (para Topic):** Um pacote de dados simples. Por exemplo, uma "mensagem de velocidade" contém apenas velocidade linear (quão rápido avançar) e velocidade angular (quão acentuada será a curva). - Arquivo
.srv** (para Service):** Dividido em parte superior e inferior. A parte superior define o formato da requisição (Request); a parte inferior define o formato da resposta (Response), separados por---. - Arquivo
.action** (para Action):** Dividido em três partes, definindo os formatos de dados de Goal, Result e Feedback contínuo, também separados por---.
- Arquivo

Depois de unificar o formato de comunicação, quem mantém a qualidade da comunicação entre nós? Em comparação com o ROS1, o mecanismo de QoS no ROS2 mantém a estabilidade e o desempenho em tempo real da comunicação entre nós.
31.5 QoS (Quality of Service): O "Comandante de Tráfego" da Interação Entre Nós
Para garantir a estabilidade da comunicação acima, o ROS2 introduz QoS. Você pode definir diferentes regras de transporte para diferentes métodos de comunicação:
- Modo Reliable: Como enviar uma mensagem no WeChat — o destinatário precisa recebê-la; o mecanismo subjacente retransmite automaticamente até conseguir.
- Casos de uso: Enviar um comando de parada de emergência do braço (Service); ele nunca pode ser perdido.
- Modo Best Effort: Como uma chamada de vídeo — perder um ou dois frames não tem problema; o mais importante é manter uma latência extremamente baixa.
- Casos de uso: Frames de câmera de alta frequência (Topic).
Até aqui, o funcionamento de um único nó e a comunicação entre nós já estão bastante completos. Mas, na engenharia real, um robô complexo carrega dezenas ou até centenas de nós por causa dos muitos sensores e controladores. Se tivéssemos que iniciá-los todos manualmente, um por um, a cada boot, isso seria claramente irrealista. Para resolver esse problema, o ROS2 fornece os mecanismos de Launch e Parameter.
31.6 Servidor de Parâmetros e Launch
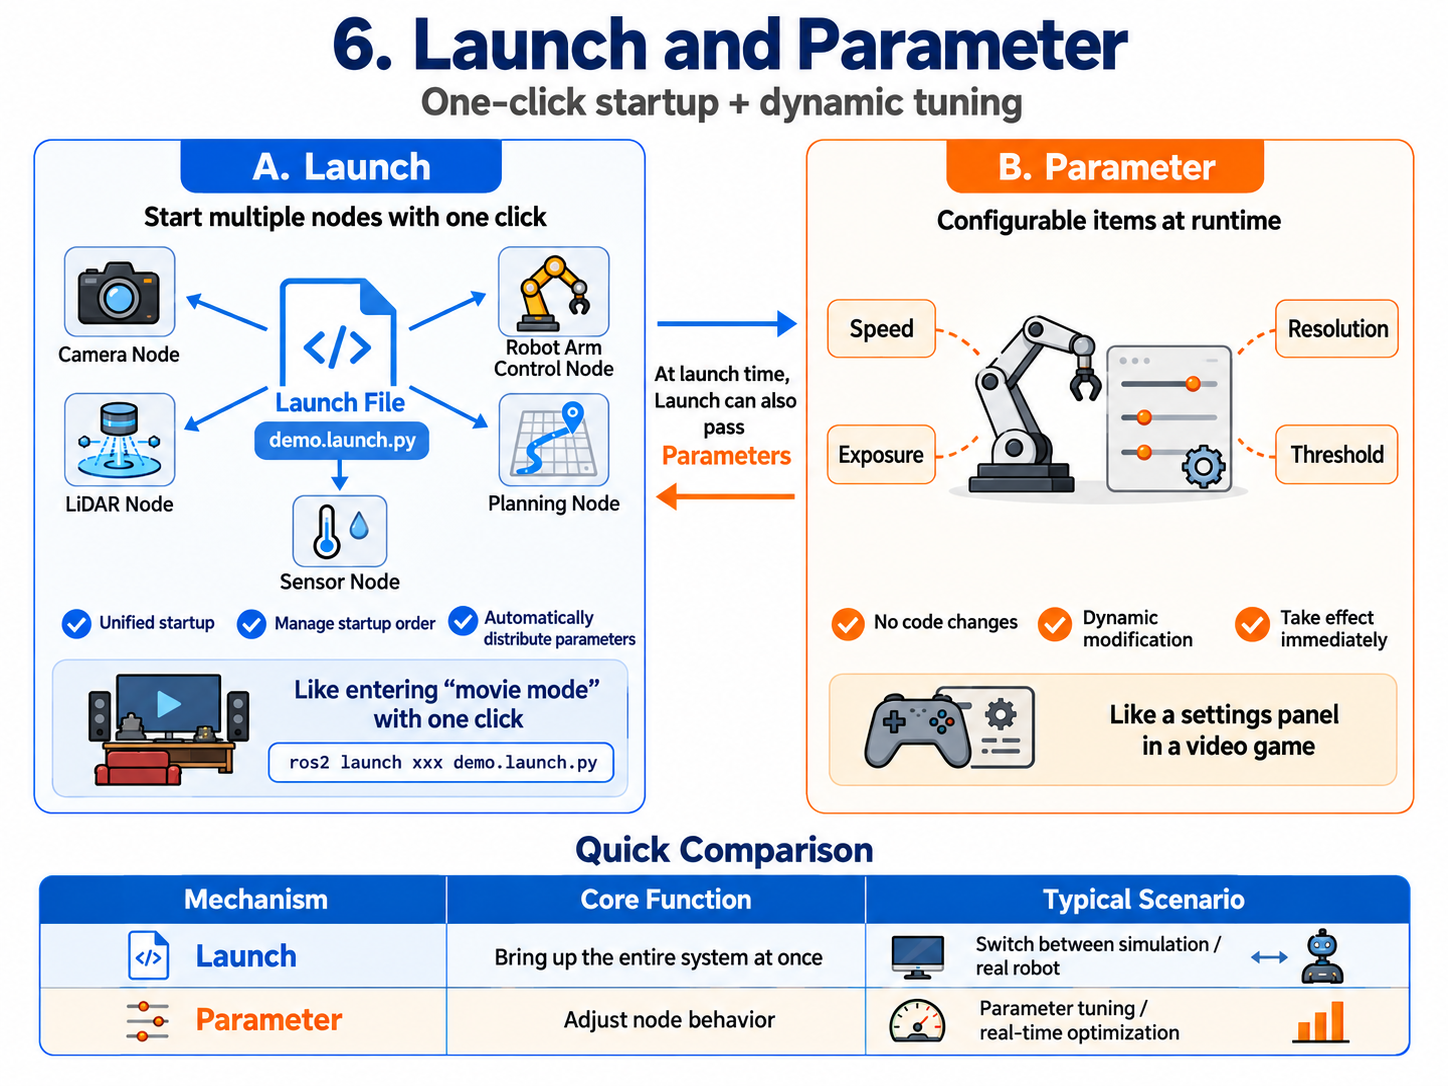
A. Launch (arquivos de mecanismo de launch e implantação automatizada)
- Ponto problemático: Os sistemas de robôs de hoje são muito complexos. Por exemplo, para iniciar um robô de direção autônoma, talvez seja necessário lançar dezenas de Nodes de uma vez: o nó de LiDAR, nó de câmera, nó de controle do braço, nó de planejamento de trajetória, etc. Se um engenheiro tivesse que abrir dezenas de janelas de terminal e digitar dezenas de comandos toda vez, isso seria enlouquecedor e propenso a erros (por exemplo, o nó cérebro inicia antes do nó olho e falha porque não consegue obter dados).
- O que é: O "botão de início com um clique" ou "maestro da sinfonia" do sistema de robô. É um script de orquestração automatizada escrito em Python (ou XML/YAML).
- Características (principais vantagens): Ele pode "empacotar" todos os nós relacionados — câmeras, motores, algoritmos de planejamento — e iniciá-los de uma vez, gerenciar sua ordem de inicialização (ciclo de vida) e distribuir de forma uniforme os Parameters configurados na inicialização, melhorando muito a eficiência de desenvolvimento e implantação.
- Exemplo: Como o "modo cinema" em uma casa inteligente. Você não fecha as cortinas, apaga a luz principal, liga a TV e ajusta as caixas de som um por um manualmente. Você apenas aperta uma tecla (executa um arquivo de Launch), e todos os dispositivos começam a colaborar imediatamente na ordem e no estado predefinidos.
- Casos de uso reais:
- Orquestrar tudo com um clique: Um comando inicia todo o sistema de percepção, decisão e controle do robô.
- Troca rápida entre cenários: Durante o desenvolvimento podemos escrever dois arquivos de Launch. Um é
sim.launch.py(atribui parâmetros de ambiente virtual aos nós para simulação), o outro éreal.launch.py(atribui parâmetros de hardware real para controlar o robô real). Basta executar um arquivo diferente para alternar de forma contínua entre ambientes sem alterar nenhum código central.
B. Parameter (mecanismo de parâmetros e configuração dinâmica)
- Dor: Suponha que você esteja depurando o braço e perceba que ele se move rápido demais. Se cada mudança de velocidade exigisse editar o código-fonte em C++ ou Python, recompilar por vários minutos e reiniciar o programa, a eficiência de desenvolvimento seria muito baixa.
- O que é: O "dicionário de configuração global" em tempo de execução do nó ou "painel de controle". Ele permite que um nó exponha variáveis ajustáveis para o exterior.
- Recursos (vantagem central): O maior recurso é a "modificação dinâmica, efeito instantâneo". Você pode alterar o comportamento do robô dinamicamente sem modificar o código subjacente ou recompilar. Com Parameters podemos ajustar parâmetros em tempo real e ver o efeito em tempo real.
- Exemplo: Como jogar um jogo 3D: você não sai do jogo para mudar o código; durante a partida você pressiona ESC para abrir o menu de configurações, reduz a "qualidade gráfica", aumenta a "sensibilidade do mouse", salva — e a visão do jogo muda imediatamente.
- Casos de uso reais:
- Como o "arquivo de configuração global" do robô: Gerenciar centralmente as configurações iniciais de cada módulo.
- Ajuste de parâmetros de hardware: Por exemplo, ajustar dinamicamente a exposição e a resolução de imagem da câmera, ou a frequência de varredura do LiDAR.
- Ajuste de algoritmo em tempo real: Podemos tornar a "velocidade máxima" do braço um Parameter. Durante os testes podemos atribuir valores iniciais a partir de um arquivo Launch e também ajustá-la dinamicamente pela linha de comando em tempo de execução e inspecionar visualmente a mudança no movimento do braço. Com Parameters, o ajuste se torna intuitivo e eficiente.
Depois que o robô inicia e roda suavemente, e se quisermos registrar todos os dados que ele produz para revisão ou caça a bugs? É aí que entra o rosbag.
31.7 A ferramenta rosbag: a "câmera veicular" do robô
Durante o desenvolvimento e a depuração de robôs, frequentemente encontramos dores: ocorre um incidente inesperado durante testes externos, mas de volta ao laboratório ele nunca pode ser reproduzido; ou o hardware real do robô é extremamente caro e consome muita energia, então não podemos rodar algoritmos 24/7.
Para resolver esses problemas, o ROS2 fornece a poderosa ferramenta rosbag.
- O que é: Ela pode gravar Messages que fluem em qualquer Topic do sistema (por exemplo, nuvens de pontos de LiDAR, imagens de câmera, velocidades de motor) com carimbos de tempo, exatamente como são, em um arquivo local (geralmente um banco de dados SQLite3 no ROS2). Como a "câmera veicular" do robô, registra tudo nos Topics para posterior reprodução e depuração offline.
- Seu princípio "enganoso": Quando você reproduz um arquivo rosbag, ele republica esses Topics na ordem de tempo e frequência originais. Para os nós de algoritmo a jusante (por exemplo, detecção de objetos, planejamento de trajetória), eles simplesmente não conseguem dizer se os dados vêm de sensores de hardware reais ou da reprodução do rosbag.
Casos de uso principais
- Depuração de algoritmos offline (mais comum): Engenheiros de algoritmo não precisam acompanhar o robô lá fora no sol. Testadores simplesmente gravam um rosbag contendo cenas ricas ao ar livre. Em um escritório com ar-condicionado, engenheiros podem reproduzir esses dados quantas vezes quiserem para validar e ajustar seus algoritmos de percepção ou navegação.
- Revisão de incidentes em campo (um artefato de caça a bugs): Se o robô de repente bater em uma parede enquanto está rodando, reproduzir o rosbag daquele momento permite que os desenvolvedores inspecionem quadro a quadro: a câmera deixou de detectar um obstáculo? O nó de planejamento calculou uma trajetória errada? Ou o chassi falhou em executar o comando de parada?
- Coleta de conjuntos de dados de IA: Robôs modernos dependem fortemente de modelos de deep learning. rosbag facilita a coleta de grandes quantidades de dados reais de sensores para posterior treinamento de modelos.

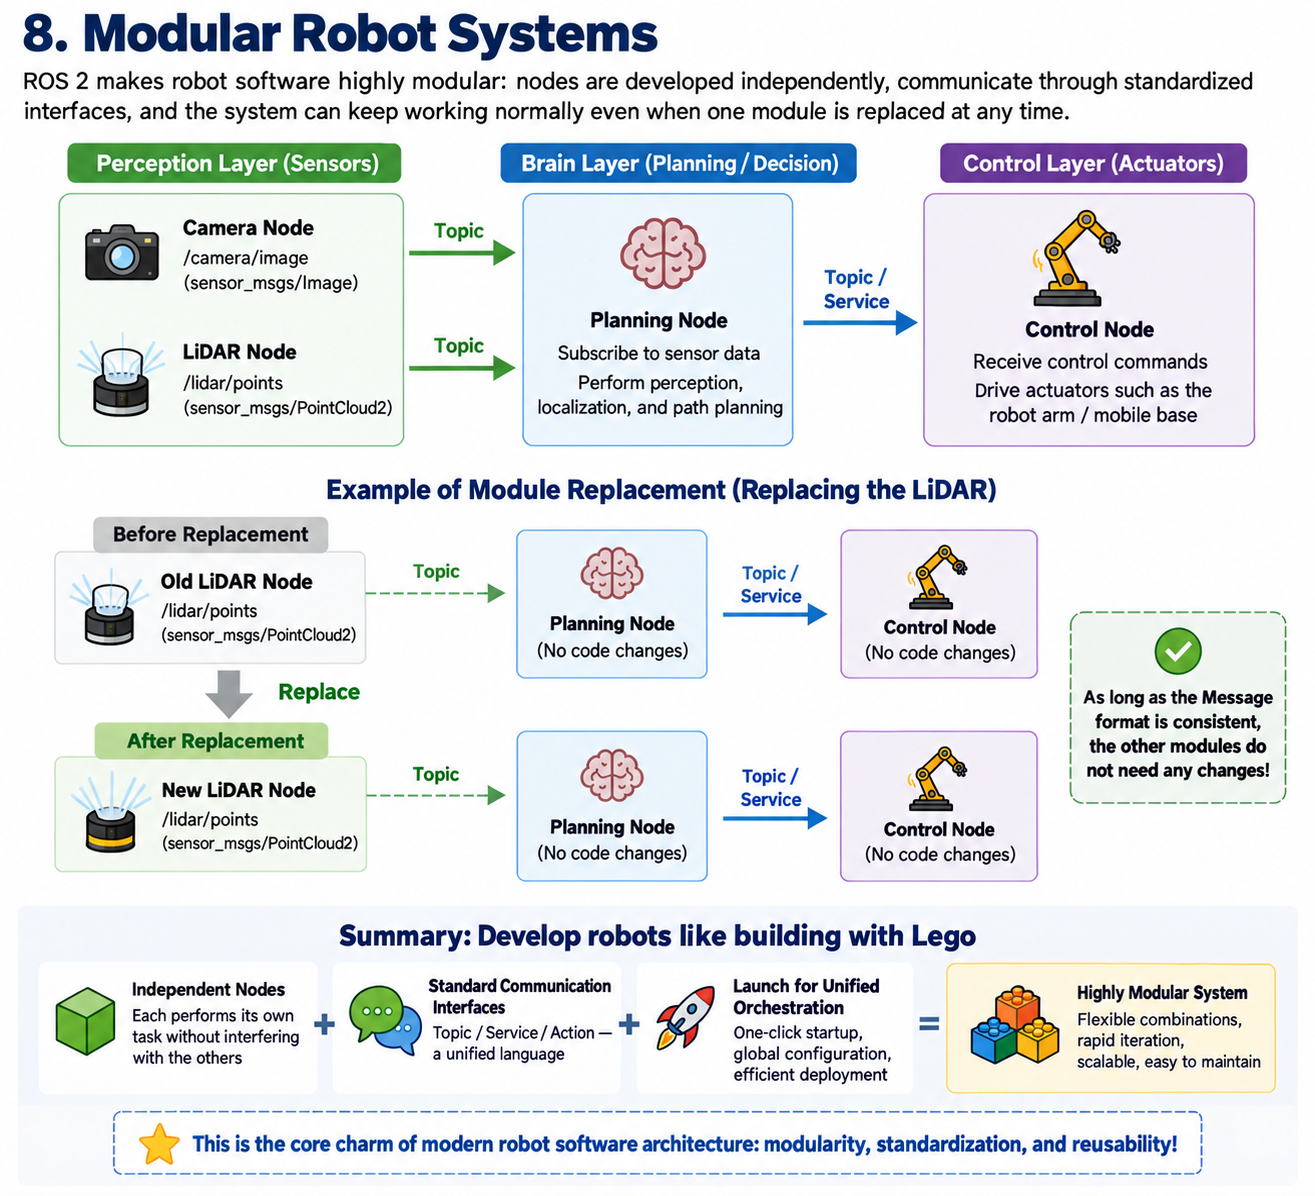
31.8 Sistema modular de robô
Por meio dos mecanismos acima, o ROS2 torna o software de robôs altamente modular. Você pode substituir o "nó de LiDAR" por um nó de radar de outra marca a qualquer momento; desde que publiquem o mesmo formato de Message, o cérebro a jusante (nó de planejamento) não precisa de nenhuma alteração de código. Esse é o charme central da arquitetura de software de robôs moderna. Resumo: Nós independentes com comunicação padronizada por Topic/Service/Action, mais orquestração unificada por Launch, formam a arquitetura de software extremamente modular do ROS2, tornando o desenvolvimento de robôs tão flexível quanto construir com blocos de LEGO.
Transição de capítulo: do "sistema nervoso" ao "modelo de máquina"
Se o Capítulo 31 construiu o "sistema nervoso" do robô (mecanismos de comunicação), então o Capítulo 32 ensina o computador a reconhecer e controlar a "entidade física" do robô, permitindo que o computador realmente sinta como a máquina existe e como as posições espaciais se transformam.