32. URDF, TF e Modelos de Robô
Capítulo 32 do Curso de Iniciação em IA Física da Seeed — o modelo do robô no ROS2: URDF e Xacro, links e juntas, os atributos visual / colisão / inercial, a árvore de transformadas TF, o robot_state_publisher, frames da câmera e do efetuador final, e como o modelo digital acompanha o braço real.
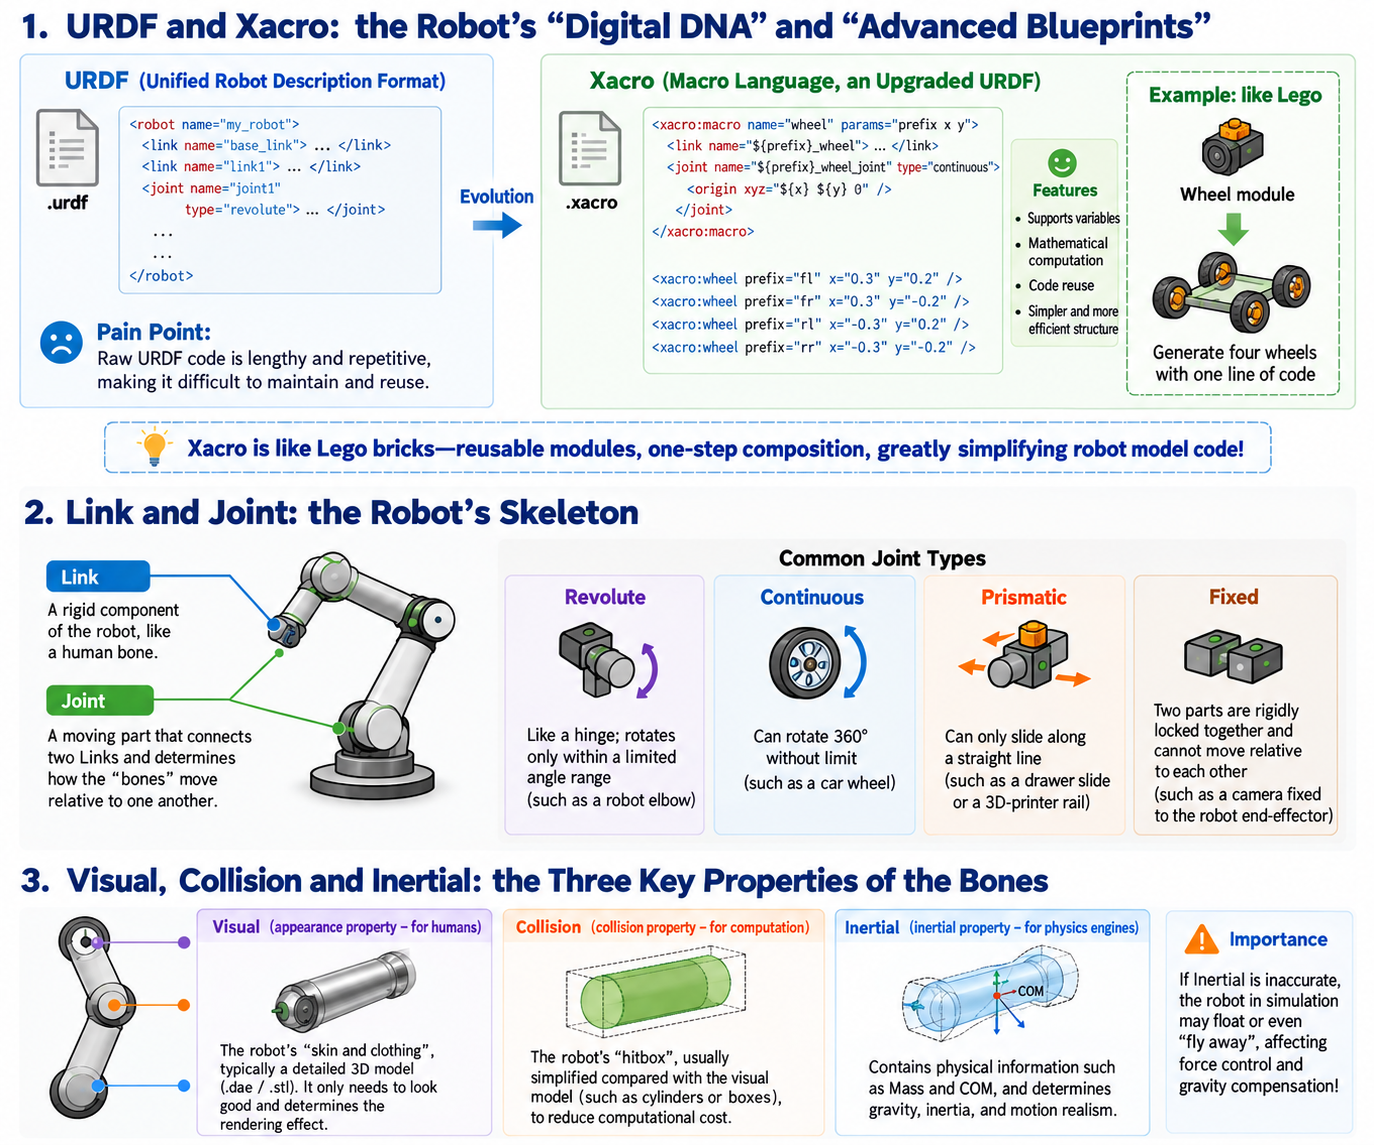
32.1 URDF e Xacro: O "DNA Digital" e a "Planta Avançada" do Robô
Assim como construir uma casa exige plantas de construção, no ROS2, para permitir que um computador controle um braço, primeiro você precisa dizer ao computador como é esse braço.
- URDF (Unified Robot Description Format):
- O que é: Um arquivo de texto baseado em XML — a "planta de projeto de fábrica" do robô. Ele registra em detalhes quantas partes o robô tem, suas dimensões e como as juntas se conectam.
- Ponto fraco: O URDF nativo é verboso e cheio de código duplicado. Por exemplo, para um carro com quatro rodas, você pode ter que copiar e colar o código da roda quatro vezes.
- Xacro (linguagem de macros):
- Evolução e recursos: É a "planta atualizada" do URDF. Ela traz ideias de programação, suportando variáveis, cálculo matemático e reutilização de código.
- Exemplo: Como construir com LEGO: você pode escrever um "módulo de roda" genérico em Xacro e então passar diferentes parâmetros de coordenadas para gerar as quatro rodas em uma única linha, simplificando muito o código do modelo.
Então o que exatamente é desenhado nessa "planta digital"? O núcleo são os dois grandes componentes do robô: links e juntas.
32.2 Link e Joint: O Esqueleto do Robô
- Link (link/osso): As partes rígidas do robô, como o braço superior, antebraço e palma de uma pessoa.
- Joint (junta/tendão): A parte móvel que conecta dois Links, como o cotovelo e o pulso de uma pessoa. Ela determina como os ossos se movem uns em relação aos outros.
Tipos comuns de juntas
- Revolute (junta rotacional): Como uma dobradiça, só pode girar dentro de um ângulo limitado (por exemplo, o cotovelo de um braço).
- Continuous (junta de rotação contínua): Pode girar 360 graus indefinidamente (por exemplo, a roda de um carro).
- Prismatic (junta deslizante): Só pode se deslocar ao longo de uma linha reta (por exemplo, uma porta de correr ou o trilho de uma impressora 3D).
- Fixed (junta fixa): Duas partes soldadas rigidamente, completamente imóveis (por exemplo, fixar uma câmera na extremidade do braço).
Só o esqueleto não é suficiente. Para fazer o robô parecer real em ambientes de simulação física (como Mujoco), também precisamos dar a cada "osso (Link)" três atributos.
32.3 Visual, Collision e Inertial: Os Três Atributos de um Osso
No URDF, precisamos descrever três características de cada Link para o computador:
- Visual (atributo de aparência — para humanos verem):
- O que é: A "pele e roupa" do robô, geralmente um modelo 3D detalhado (como arquivos
.daeou.stl). É apenas para aparência e determina como o robô é renderizado no computador.
- O que é: A "pele e roupa" do robô, geralmente um modelo 3D detalhado (como arquivos
- Collision (atributo de colisão — para o computador calcular):
- O que é: A "hitbox" do robô. Para evitar que o cálculo do computador exploda, o modelo de colisão geralmente é muito mais simples do que o modelo visual (por exemplo, simplificar uma mão mecânica complexa em um cilindro ou caixa simples).
- Inertial (atributo de inércia — para o motor de física):
- O que é: Contém informações físicas como massa e centro de massa.
- Importância: Se você quiser fazer compensação de gravidade para o braço em um robô real, ou verificar na simulação se ele vai tombar, esse atributo precisa ser preenchido com extrema precisão; caso contrário, o movimento do robô parecerá sem peso ou simplesmente sairá voando.
Agora o modelo digital do robô está construído. Mas, à medida que ele se move, as posições relativas de suas juntas mudam a todo momento. Como o computador sabe onde está a "mão" do robô neste instante? Isso nos leva a um conceito extremamente importante no ROS2: a árvore de transformadas TF.
32.4 Árvore de Transformadas TF: O "Proprioceptor" do Robô
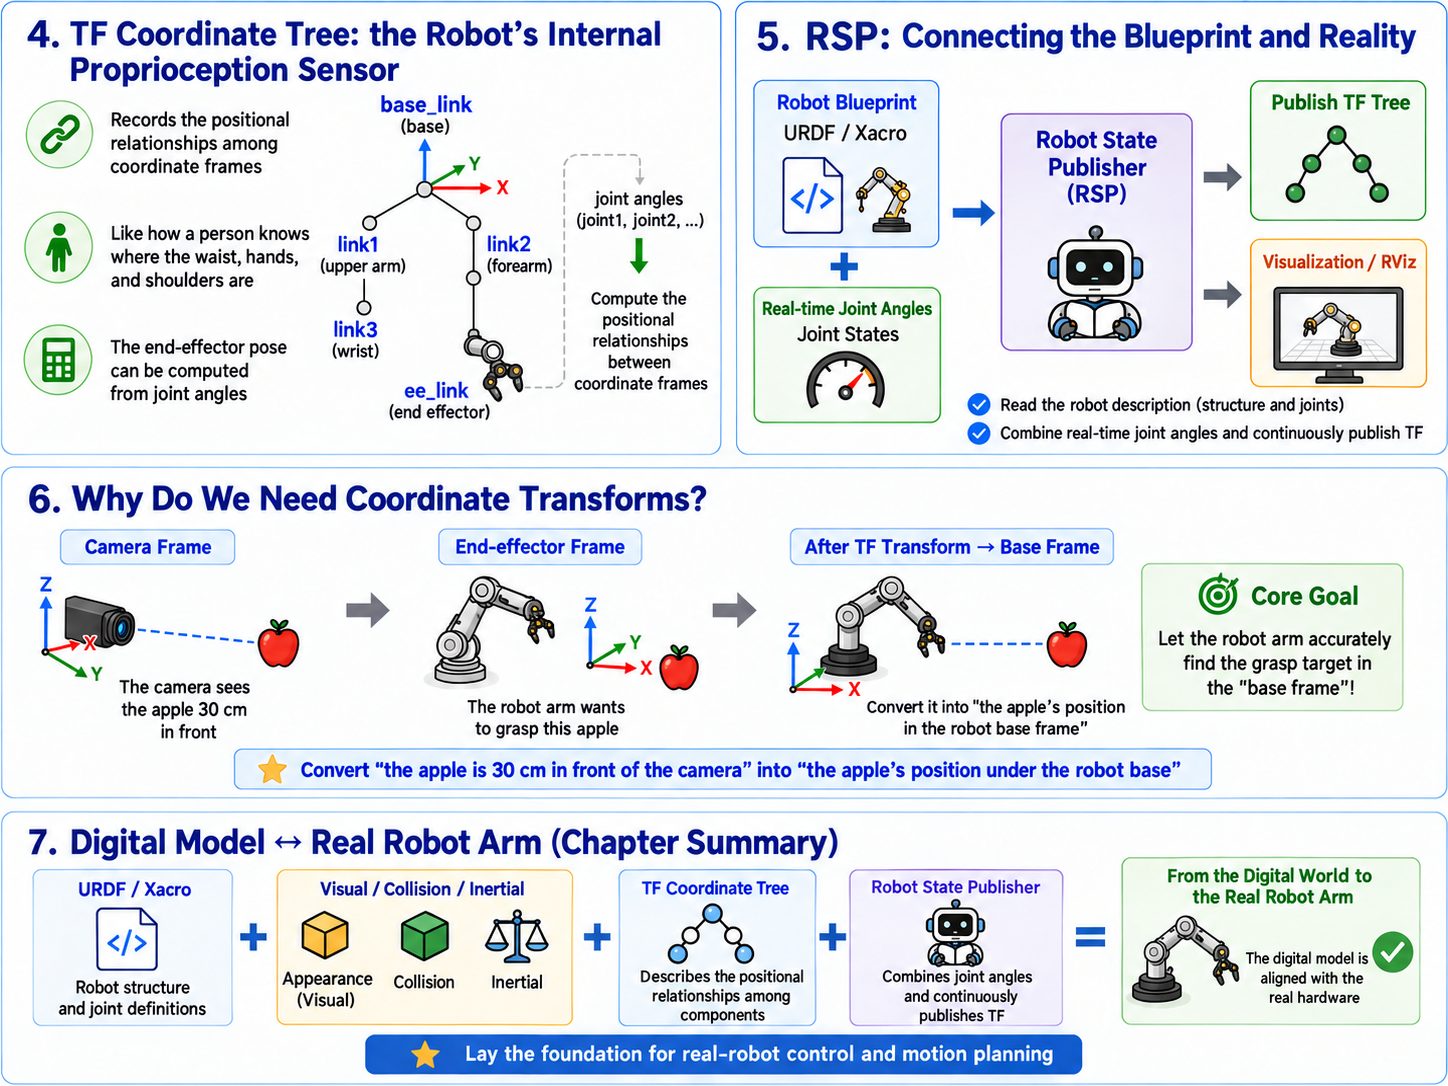
- O que é: TF significa Transform. É um sistema em forma de árvore que registra dinamicamente a relação espacial (quão distante, quantos graus girado) de cada parte e sensor do robô em relação aos demais.
- Exemplo: Feche os olhos agora. Mesmo sem enxergar, você ainda consegue tocar o seu nariz com precisão. Isso acontece porque seu cérebro tem uma "árvore TF": onde o nariz está na cabeça, onde a cabeça está nos ombros, onde a mão está em relação aos ombros.
- Característica: Enquanto soubermos quantos graus cada junta girou no momento, o sistema TF pode, por meio de multiplicação de matrizes, seguir a cadeia e calcular a posição da extremidade do braço (mão) em relação à base.
Então quem é que, silenciosamente, calcula e publica essa árvore TF nos bastidores?
32.5 Robot State Publisher (RSP): O Hub que Conecta Planta e Realidade
- Papel: É o "tradutor-chefe" no sistema do robô.
- Como funciona: Em uma mão ele segura a planta URDF estática que escrevemos; na outra ele recebe as informações de ângulo das juntas (Joint States) transmitidas em tempo real pelos motores. Ele combina os dois e, após cálculos matemáticos complexos, publica continuamente a árvore de transformadas TF mais recente para toda a rede ROS2. Com isso, o RViz (software de visualização) pode desenhar a pose em tempo real do robô.
32.6 Frames da Câmera e do Efetuador Final: Por que Calculamos Coordenadas?
Em tarefas de preensão com braço robótico, geralmente precisamos lidar com dois frames de coordenadas extremamente críticos:
- Frame do efetuador final: O ponto central da garra do braço.
- Frame da câmera: O "olho" responsável por "ver" o alvo.
Caso de uso real: Suponha que a câmera veja uma maçã sobre a mesa e calcule que "a maçã está 30 cm diretamente à frente da câmera". No entanto, o cérebro do braço só sabe onde está a própria garra; ele não faz ideia de onde ficam esses 30 cm da câmera. É aqui que o TF entra em cena! Por meio da árvore TF, o sistema pode rapidamente converter "a posição da maçã no frame da câmera" em "a posição da maçã no frame da base do braço", guiando o braço para agarrar com precisão.
32.7 Modelo Digital e o Braço Real
URDF e Xacro desenham a planta do robô; Visual/Collision/Inertial dão a ele leis físicas reais; e TF e RSP permitem que esse corpo mantenha autoconsciência absoluta enquanto se move. Ao dominar esse conjunto de modelos, estabelecemos uma correspondência perfeita entre o mundo digital do computador e o hardware físico real, lançando uma base sólida para a integração de drivers do robô real (reBot Arm) e o planejamento de movimento no próximo capítulo.
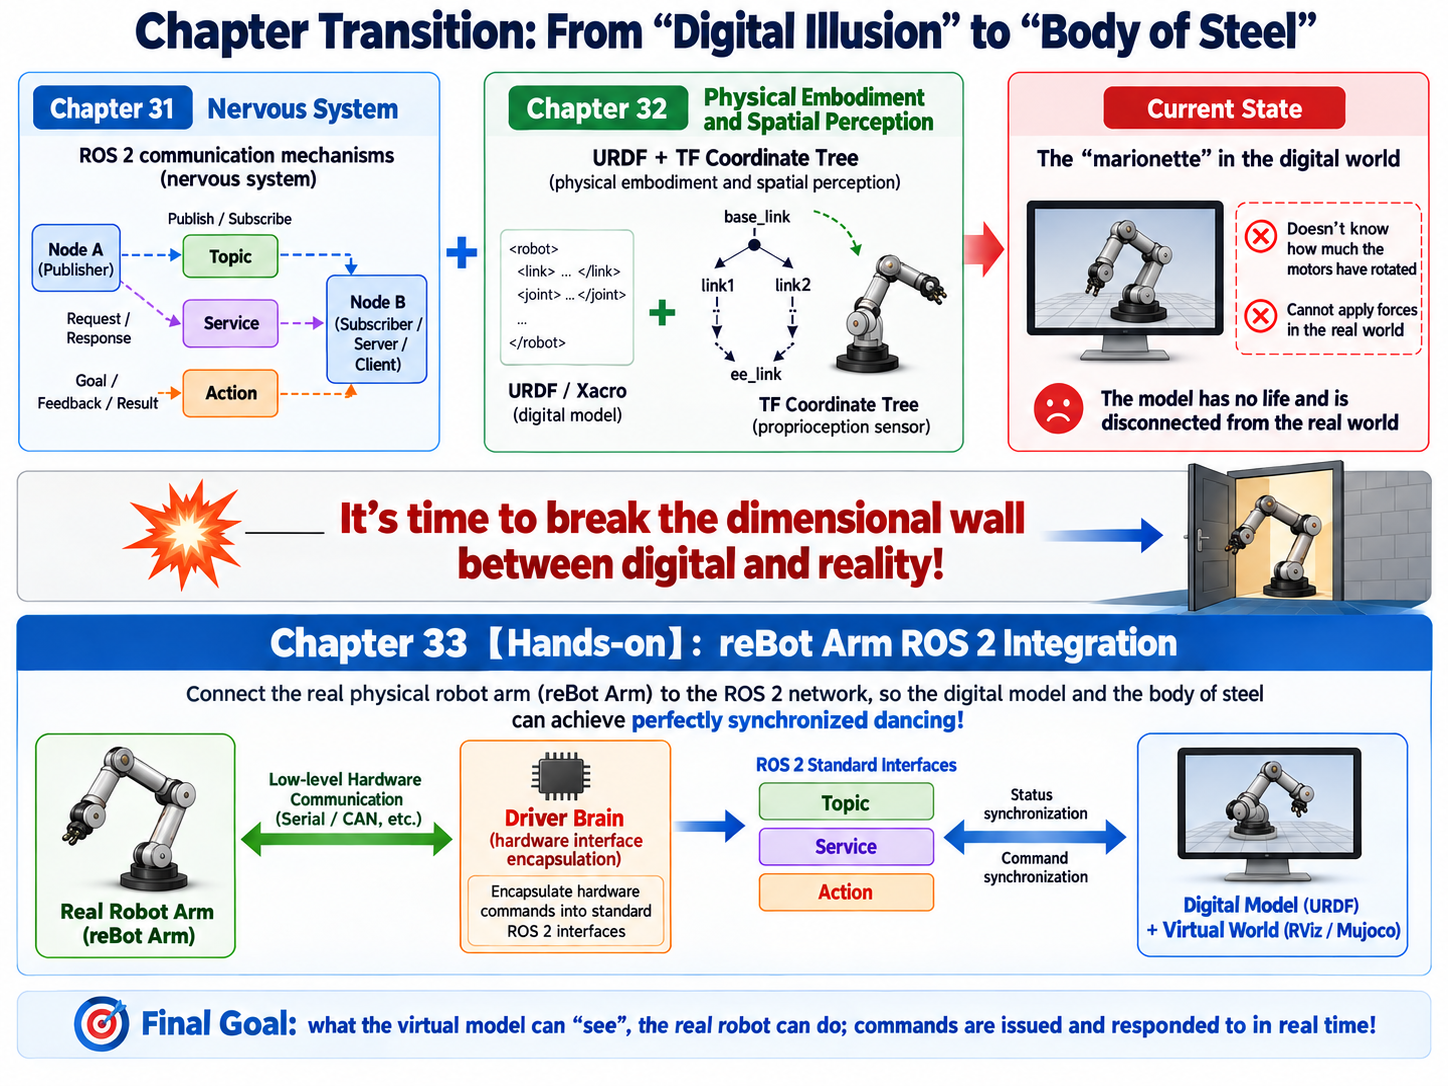
Transição de Capítulo: Do "Fantasma Digital" ao "Corpo de Aço"
Se o Capítulo 31 construiu o "sistema nervoso" que transmite sinais para o robô**,** e o Capítulo 32 remodelou seu preciso "corpo físico" e "percepção espacial" no mundo digital, então agora toda a nossa preparação teórica está completa.
Mas o modelo no computador ainda é um "marionete" sem vida — ele não sabe quantos graus os motores reais giraram, nem consegue exercer qualquer força sobre o mundo físico real.
É hora de quebrar a parede dimensional entre o digital e a realidade!
No próximo Capítulo 33 [Prática]: Integração do reBot Arm com ROS2, vamos conectar um braço físico real (reBot Arm) à rede ROS2 que construímos. Vamos aplicar o Topic, Service e Action aprendidos no Capítulo 31, combinados com o modelo URDF construído no Capítulo 32, e ensinar você a escrever um "cérebro de driver" que encapsula comandos de hardware de baixo nível em interfaces padrão, permitindo que o modelo digital virtual e o corpo real de aço dancem em perfeita sincronia.