35. Fundamentos de Simulação de Robôs e Introdução a Plataformas
Capítulo 35 do Curso de Iniciação em IA Física da Seeed — simulação de robôs do zero: por que a simulação é um simulador de voo para robôs, os três elementos centrais (modelo, ambiente, controlador), os avatares visual / de colisão / inercial do modelo do robô, juntas, atuadores e sensores, tamanho do passo de simulação versus frequência de controle, os formatos URDF / MJCF / USD, MuJoCo versus Isaac Sim e o gêmeo digital.
Hardware necessário para este estágio
O que preparar para este estágio. A lista completa para cada estágio está no Capítulo 3.
Unidade de controle principal
| Item | Comprar | Qtde |
|---|---|---|
| reComputer Robotics J4012 | 🛒 | 1 |
| NVIDIA Jetson AGX Thor 128G | 🛒 | 1 |
Também é necessário um desktop ou laptop: Ubuntu 22.04, GTX 4080 ou superior com 12GB+ de VRAM, 16GB+ de RAM.
Para este estágio
| Item | Comprar | Qtde |
|---|---|---|
| reBot Arm B601 DM/RS | 🛒 | 1 |
35.1 Por Que Usar Simulação? — A Lógica do "Simulador de Voo"
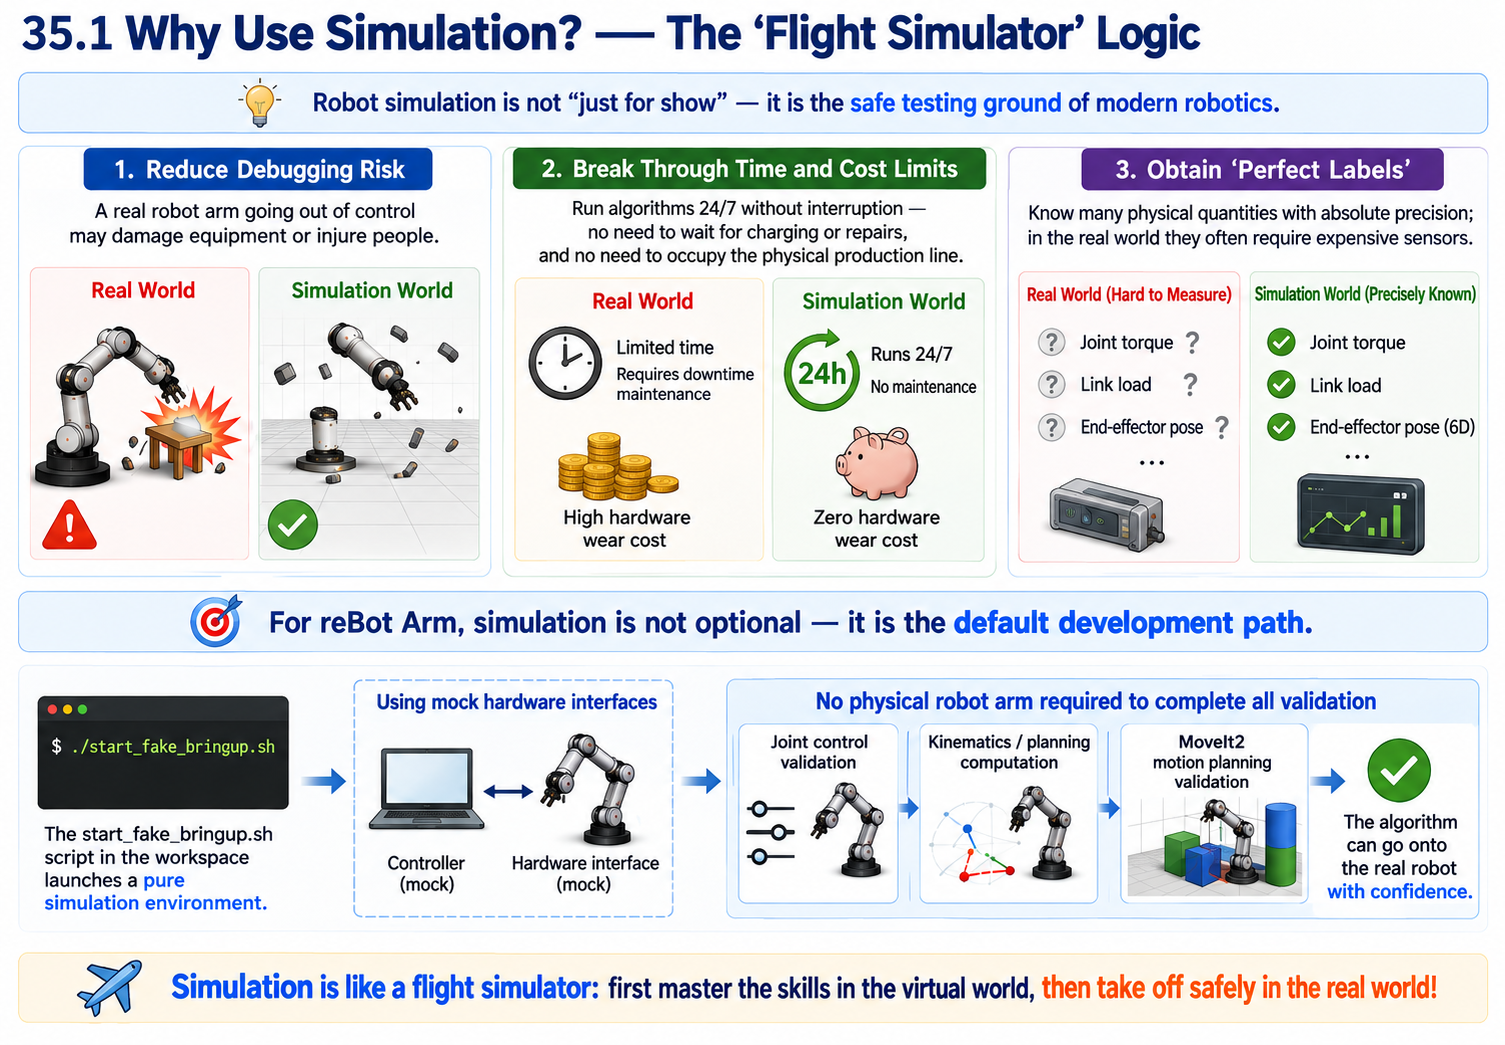
A simulação de robôs não é uma "peça de demonstração"; é o campo de testes seguro da robótica moderna.
- Reduzir o risco de depuração: Um braço real fora de controle pode quebrar equipamentos ou ferir pessoas; na simulação, o pior caso é o modelo sair voando (explosão do motor de física).
- Quebrar limites de tempo e dinheiro: Você pode executar algoritmos 24/7 sem esperar o braço real carregar ou ser consertado, e nenhuma linha de produção física é ocupada.
- Obter "rótulos perfeitos": Na simulação, você conhece o torque de cada junta, a força em cada elo e a pose 6D do efetuador final com precisão absoluta — coisas que, no mundo físico real, geralmente exigem sensores caros para medir.
Para o reBot Arm, simulação não é opcional; é o caminho de desenvolvimento padrão. O script start_fake_bringup.sh no workspace inicia um ambiente de simulação puro — usando interfaces de hardware simuladas, ele consegue completar toda a validação, do controle de juntas ao planejamento de movimento com MoveIt2, sem conectar um braço real.
35.2 Os Três Papéis Centrais da Simulação no Desenvolvimento
| Estágio de desenvolvimento | O que a simulação ajuda você a fazer |
|---|---|
| Validação de algoritmos (cinemática/dinâmica) | Testar se o algoritmo de cinemática inversa (IK) converge, se o planejamento de trajetória é suave e se o controlador (PID/MPC) é estável. |
| Teste Software-in-the-loop (SIL) | Seu código de decisão de alto nível (por exemplo, comandos de saída do modelo VLA) permanece completamente inalterado; apenas a interface de comunicação de baixo nível é trocada por Topics simulados, para verificar se a lógica de software funciona de ponta a ponta. |
| Treinamento de aprendizado por reforço (RL) | Deixar o braço "morrer" dezenas de milhares de vezes na simulação para aprender políticas, obtendo dados de treinamento massivos a custo zero (transferência Sim2Real). |
35.3 Os Três Elementos Centrais da Simulação: Modelo, Ambiente, Controlador
Um sistema de simulação completo é composto por estas três partes, nenhuma delas pode faltar:
Modelo do robô (Agente): descreve "como eu pareço, quanto eu peso e como minhas juntas giram."
Ambiente: descreve "onde eu estou e o que está ao meu redor." (chão, mesa, objetos para agarrar, obstáculos)
Controlador: descreve "como eu me movimento." (política VLA, interpolação de trajetória, PID de baixo nível)
Em uma frase: o controlador emite comandos de torque/posição -> faz o modelo se mover no ambiente -> os sensores retornam o estado ao controlador, formando um laço fechado.
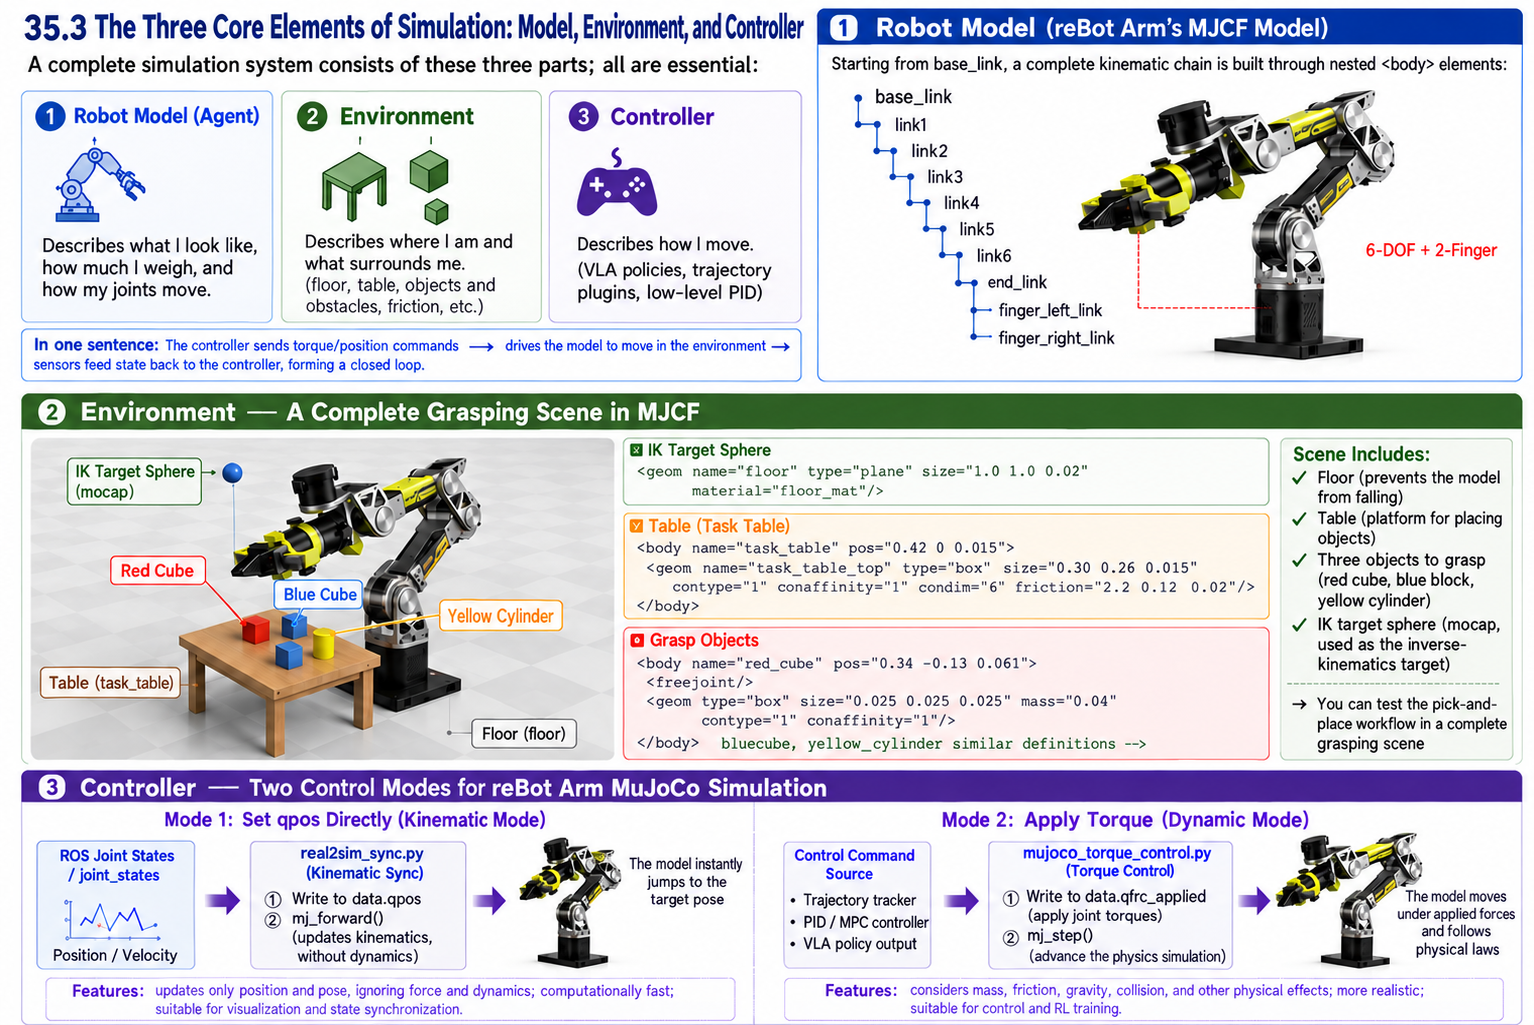
No modelo MJCF do reBot Arm, as três partes têm manifestações concretas: modelo do robô — começando de base_link, construindo a cadeia cinemática completa por meio de elementos <body> aninhados:
base_link -> link1 -> link2 -> link3 -> link4 -> link5 -> link6 -> end_link
                                                              |- finger_left_link
                                                               `- finger_right_link
Ambiente — o MJCF define uma cena completa de agarrar:
<geom name="floor" type="plane" size="1.0 1.0 0.02" material="floor_mat"/>

<body name="task_table" pos="0.42 0 0.015">
  <geom name="task_table_top" type="box" size="0.30 0.26 0.015"
        contype="1" conaffinity="1" condim="6" friction="2.2 0.12 0.02"/>
</body>

<body name="red_cube" pos="0.34 -0.13 0.061">
  <freejoint/>
  <geom type="box" size="0.025 0.025 0.025" mass="0.04" contype="1" conaffinity="1"/>
</body>
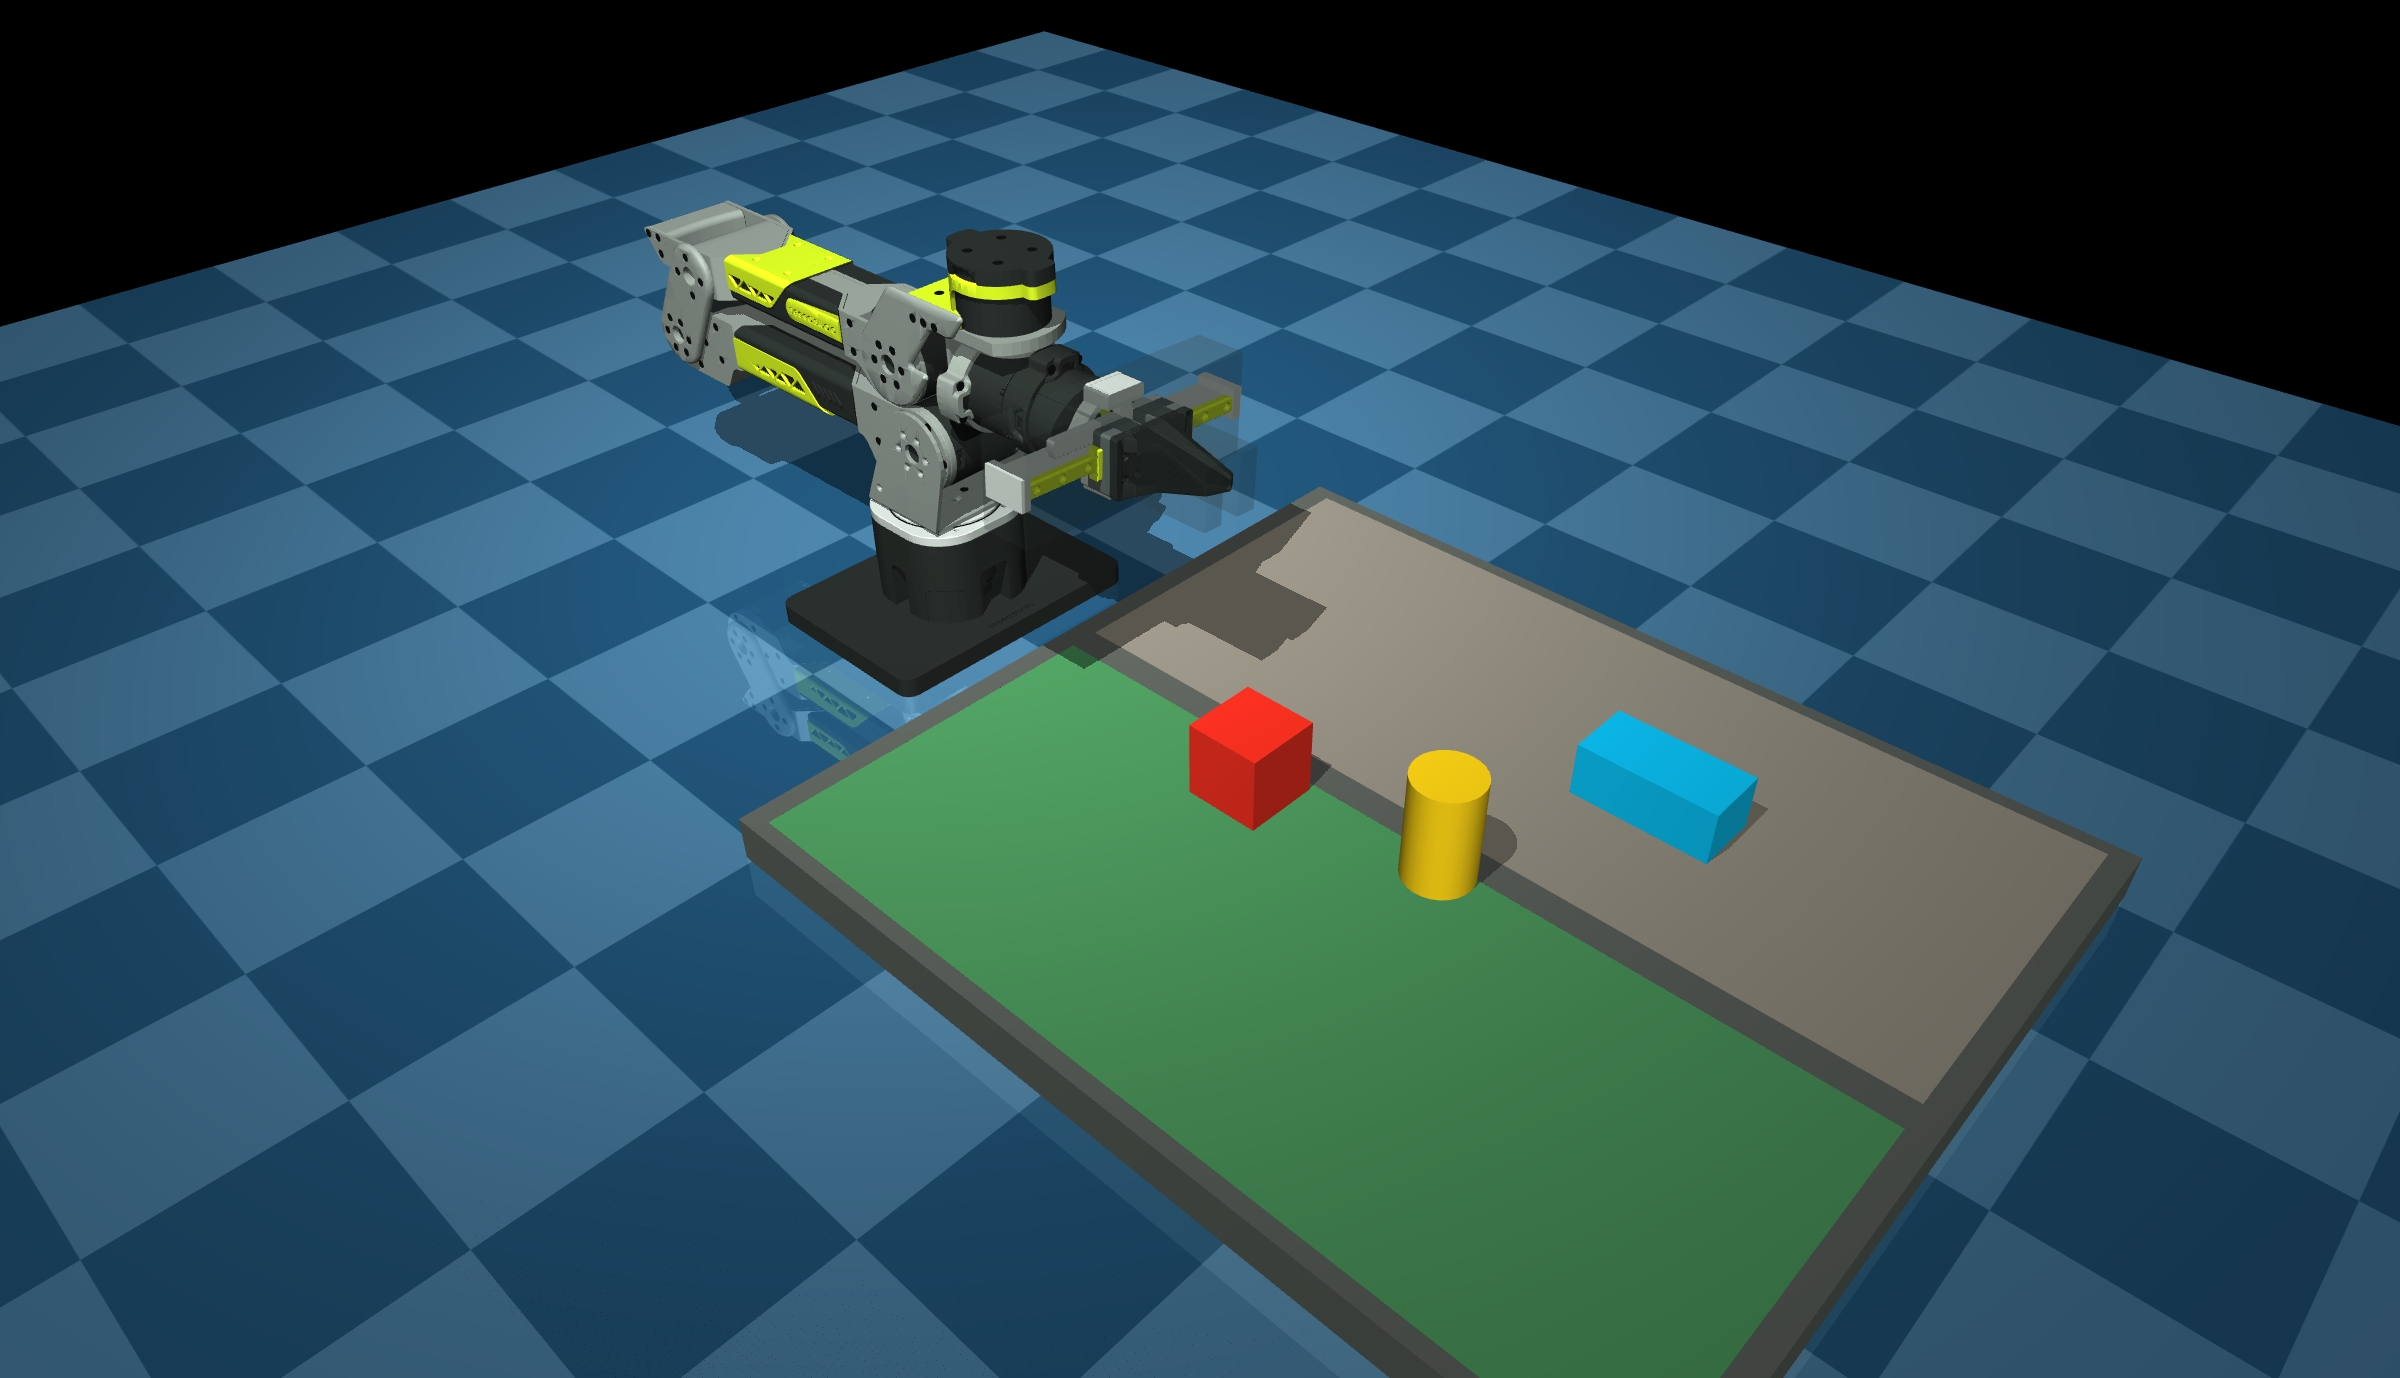
A cena contém uma mesa, três objetos para agarrar (um cubo vermelho, um bloco azul, um cilindro amarelo) e uma esfera alvo de IK do tipo mocap. Esses elementos de ambiente fazem com que a simulação seja mais do que apenas "ver o braço se mover" — você pode testar o fluxo de pegar e colocar em uma cena completa de agarrar.
O controlador — a simulação do reBot Arm no MuJoCo tem dois métodos de controle:
- Definir diretamente
qpos(modo cinemático):real2sim_sync.pyescreve os estados das juntas do ROS emdata.qpos, chamamj_forwardpara corrigir a cinemática e não envolve forças nem dinâmica. - Aplicar torque (modo dinâmico):
mujoco_torque_control.pyaplica torques de junta por meio dedata.qfrc_appliede chamamj_steppara avançar a simulação física.
35.4 Os "Três Avatares" do Modelo do Robô: Visual, Colisão, Inercial
Em arquivos de simulação (como URDF / MJCF), um elo geralmente contém estes três atributos, cada um com sua própria função:
| Atributo | Metáfora | Função | Requisito gráfico |
|---|---|---|---|
| Visual (modelo visual) | A "pele/aparência" do ator | Usado apenas para exibição de renderização, para ficar bonito na interface gráfica. | Malhas finas (STL/DAE), muitos triângulos. |
| Collision (modelo de colisão) | A "bolha de segurança/esqueleto" do ator | Usado pelo motor de física para calcular detecção de colisão e forças de contato. | Extremamente simplificado (envolto em esferas, cápsulas, caixas), pouquíssimas faces, garantindo cálculo rápido. |
| Inertial (modelo inercial) | O "peso e centro de gravidade" do ator | Define massa, posição do centro de massa (origem) e momento de inércia (matriz de inércia). A chave para o realismo físico. | Apenas parâmetros matemáticos, sem gráficos. |
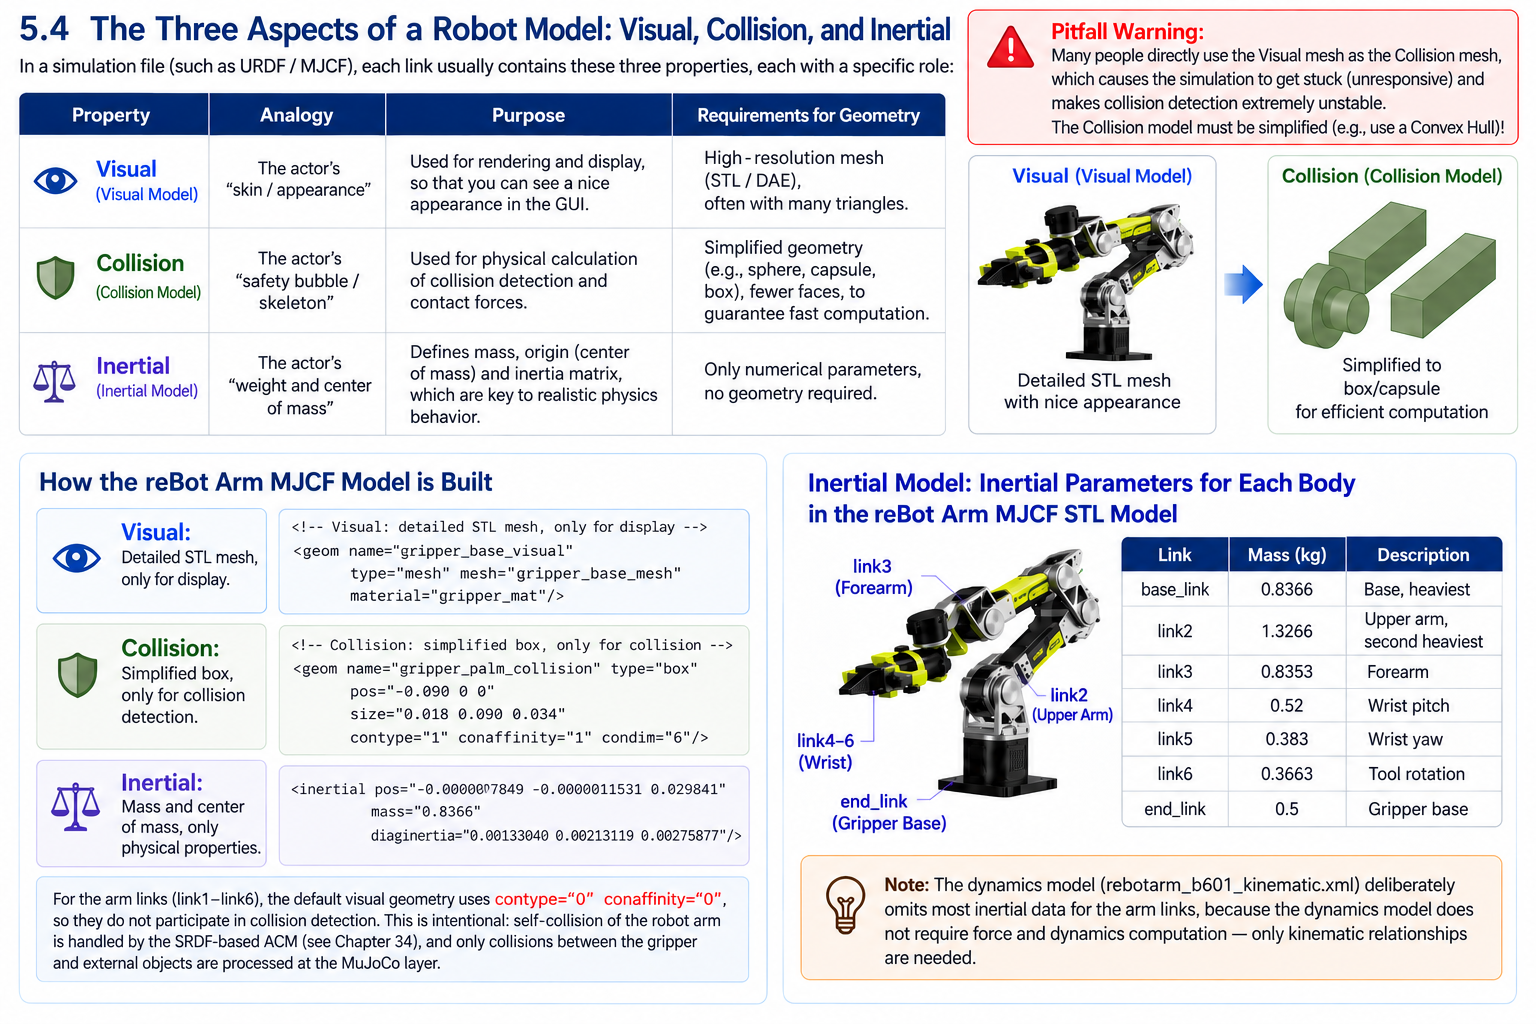
Alerta de armadilha: Muitas pessoas copiam o Visual diretamente para Collision por conveniência, o que deixa a simulação travando (a GPU não acompanha) e a detecção de colisão extremamente instável. Collision deve ser simplificado com Convex Hull!
O modelo MJCF do reBot Arm faz exatamente isso — visual usa malhas STL, colisão usa caixas:
<!-- Visual: fine STL mesh, only for looks -->
<geom name="gripper_base_visual" type="mesh" mesh="gripper_base_mesh" material="gripper_mat"/>

<!-- Collision: simplified box, only for collision detection -->
<geom name="gripper_palm_collision" type="box" pos="-0.090 0 0"
      size="0.018 0.090 0.034" contype="1" conaffinity="1" condim="6"/>
Para as partes de elo (link1-link6), os geoms visuais usam por padrão contype="0" conaffinity="0", não participando da detecção de colisão. Isso é um projeto intencional: a autocolisão do braço é gerenciada pela matriz ACM do SRDF (veja o Capítulo 34),
e no nível do MuJoCo apenas as colisões entre o gripper e os objetos são tratadas. Para o modelo Inertial, o modelo STL MJCF do reBot Arm define parâmetros inerciais completos para cada corpo:
<inertial pos="-0.000007849 -0.0000011531 0.029841"
          mass="0.8366"
          diaginertia="0.00133040 0.00213119 0.00275877"/>
Distribuição de massa de cada elo
| Elo | Massa (kg) | Descrição |
|---|---|---|
| base_link | 0.8366 | Base, o mais pesado |
| link2 | 1.3266 | Braço superior, o segundo mais pesado |
| link3 | 0.8353 | Antebraço |
| link4 | 0.52 | Inclinação do punho |
| link5 | 0.383 | Giro do punho |
| link6 | 0.3663 | Rotação da ferramenta |
| end_link | 0.5 | Base do gripper |
Vale notar que o modelo cinemático (rebotarm_b601_kinematic.xml) omite os dados inerciais da maioria dos elos, porque o modo cinemático não precisa calcular forças e dinâmica, apenas relações geométricas.
35.5 Juntas, Atuadores e Sensores (As "Terminações Nervosas" na Simulação)
{{/* TODO: o documento original mostra uma figura aqui (imagem 1.png) que não foi exportada - o arquivo não está na pasta e não há nada para enviar, então a figura precisa ser recriada. */}}
Joint: define o movimento relativo entre elos.
Tipos comuns:
| Tipo de junta | Nome URDF | Nome MJCF | Descrição |
|---|---|---|---|
| Junta rotativa | revolute | hinge | Como um servo, com limites. |
| Rotação contínua | continuous | hinge (sem faixa) | Como uma roda, rotação ilimitada. |
| Junta prismática | prismatic | slide | Como uma haste hidráulica. |
| Junta fixa | fixed | Nenhum (soldado diretamente) | Solda dois elos juntos. |
O reBot Arm usa hinge (joint1-joint6) e slide (finger_left, finger_right):
<joint name="joint1" type="hinge" axis="0 0 1" range="-2.8 2.8"/>
<joint name="joint2" type="hinge" axis="0 0 -1" range="-3.14 0"/>
<joint name="finger_left" type="slide" axis="0 1 0" range="0 0.0285"/>
Cada junta em MJCF possui parâmetros de amortecimento (damping) e inércia do rotor (armature):
<default>
  <joint damping="0.8" armature="0.01" limited="true"/>
</default>
damping="0.8" simula o atrito da junta, fazendo com que a junta desacelere naturalmente sem forças externas. armature="0.01" simula a inércia equivalente do rotor do motor, tornando a simulação mais próxima das características de resposta de um motor real.
Atuador: na simulação, define os limites de força/torque de acionamento e o atraso de transmissão. Por exemplo, se você enviar um comando de torque de -10~10 Nm, o atuador o limita antes de passá-lo para o motor de física.
Mas o modelo MJCF do reBot Arm não define nenhum elemento <actuator> — isso não é uma omissão,
mas sim um projeto intencional:
real2sim_sync.pyescreve diretamente emdata.qpos, ignorando o atuador, para obter sincronização cinemática.mujoco_torque_control.pyescreve diretamente emdata.qfrc_applied, ignorando o atuador,
para obter controle de torque. A limitação de torque é feita no nível de código: torque_limit=18.0.
Esse projeto "sem atuador" dá aos desenvolvedores liberdade máxima de controle: você pode escolher o modo cinemático (definir posições diretamente) ou o modo dinâmico (definir torques diretamente), sem ser limitado pelo modelo de atuador.
Sensor: o simulador pode simular perfeitamente (ou adicionar ruído para simular a realidade)
| Tipo de sensor | Método de simulação | Manifestação no reBot Arm |
|---|---|---|
| Encoder de posição/velocidade da junta | Ler diretamente data.qpos / data.qvel | mujoco_torque_control.py lê os estados das juntas |
| Sensor de força/torque (F/T) | Ler data.qfrc_bias (força de bias = gravidade + força de Coriolis) | O núcleo do recurso de comparação de torque |
| IMU | Ler a aceleração e a velocidade angular do corpo | Não usado no projeto |
| Câmera/LiDAR | Gerar RGB ou nuvens de pontos através do motor de renderização | MJCF define a câmera overhead_rgb |
O modelo MJCF do reBot Arm não define elementos <sensor>; os dados dos sensores são lidos diretamente pela API Python:
# Read joint position
qpos = self.data.qpos[joint.qpos_addr]

# Read joint velocity
qd = self.data.qvel[joint.dof_addr]

# Read the gravity compensation torque (bias force)
mujoco.mj_forward(self.model, self.gravity_data)
tau_g = self.gravity_data.qfrc_bias[joint.dof_addr]
35.6 Principais parâmetros de tempo: tamanho do passo de simulação vs frequência de controle (facilmente confundidos)
Physics dt: o intervalo de tempo da iteração interna de integração do motor de física. Ex.: 0,001 s = 1 kHz. Quanto menor o passo, mais precisa e estável é a física, mas maior a carga de CPU.
Taxa de controle: a frequência com que o nó de controle envia comandos para a simulação.
Por exemplo, 100 Hz. O período de controle deve ser um múltiplo inteiro do passo de simulação (por exemplo, calcular um comando de controle a cada 10 passos de física).
Regra de ouro: a frequência de controle deve cobrir suficientemente a largura de banda mecânica do braço (tipicamente malha de velocidade da junta > 1 kHz, malha de posição > 100 Hz), enquanto o passo de simulação deve ser 5–10x mais rápido que a frequência de controle para manter os comandos de torque suaves ao longo do tempo.
Os dois modelos MJCF do reBot Arm usam passos de tempo diferentes:
| Modelo | timestep | Significado |
|---|---|---|
rebotarm_b601_stl.xml (modelo físico) | 0,001 s (1 ms = 1 kHz) | Avança 1 ms de física por passo |
rebotarm_b601_kinematic.xml (modelo cinemático) | 0,002 s (2 ms = 500 Hz) | Avança 2 ms por passo, sem computação física |
O modelo físico usa um passo de tempo menor (1 ms), porque a simulação dinâmica precisa de resolução suficiente para garantir estabilidade numérica. O modelo cinemático não precisa resolver equações de movimento, então 2 ms são suficientes.
<option timestep="0.001" gravity="0 0 -9.81" iterations="100" noslip_iterations="20"/>
iterations="100" e noslip_iterations="20" são parâmetros do solucionador de restrições, afetando a precisão da solução de contatos e atrito. Valores maiores são mais precisos, porém mais caros computacionalmente.
Em mujoco_torque_control.py, a frequência de controle e a frequência de publicação são separadas:
self.declare_parameter("control_hz", 500.0)   # control loop 500 Hz
self.declare_parameter("publish_hz", 60.0)     # state publishing 60 Hz
O loop de controle roda a 500 Hz (a cada 2 ms), combinando com o passo de tempo de 1 ms do MuJoCo — cada ciclo de controle chama mj_step para avançar a simulação física. A publicação de estados roda a 60 Hz e publica externamente por meio de tópicos ROS2, evitando inundar os assinantes com dados de alta frequência.
A frequência de sincronização de real2sim_sync.py é muito menor:
self.declare_parameter("sync_hz", 60.0) # sync rendering at 60 Hz
Como real2sim faz apenas sincronização cinemática (escrever qpos + mj_forward), sem chamar mj_step, ele não precisa de computação física em alta frequência. 60 Hz são suficientes para manter os visuais suaves.
35.7 Comparando os três formatos de modelo: URDF, MJCF e USD
| Formato | Nome completo / origem | Características | Cenários aplicáveis |
|---|---|---|---|
| URDF | Unified Robot Description Format (padrão ROS) | Estrutura em árvore (sem elos fechados); extremamente forte para cinemática, mas fraco para descrição de dinâmica (inércia) e não suporta terrenos complexos. | Braços tradicionais, bases móveis, padrão do ecossistema ROS. |
| MJCF | MuJoCo XML Format | Otimizado especificamente para dinâmica de corpos múltiplos e contato; descrição extremamente detalhada de parâmetros físicos (atrito, elasticidade, amortecimento). Suporta geração automática de casco convexo. | Reinforcement learning (RL), tarefas de contato de alta precisão (por exemplo, preensão com mão hábil). |
| USD | Universal Scene Description (open source pela Pixar) | Gerenciamento de cena em nível Hollywood; suporta cenas ultra-grandes, composição hierárquica e materiais e iluminação extremamente realistas. | Isaac Sim, gêmeos digitais, geração de dados sintéticos de alta fidelidade (profundamente integrado com NVIDIA Omniverse). |
Recomendação de caminho de desenvolvimento: use URDF para algoritmos de braço tradicionais; use MJCF para reinforcement learning/manipulação hábil; escolha USD para geração de dados de simulação/renderização fotorrealista.
O desenvolvimento do reBot Arm envolve os dois primeiros:
URDF — exportado do SolidWorks, cada elo contém os três subelementos <inertial>, <visual>,
e <collision>, usados para exibição no RViz e planejamento no MoveIt2:
<link name="base_link">
  <inertial>
    <mass value="0.79874480798149"/>
    <inertia ixx="..." iyy="..." izz="..."/>
  </inertial>
  <visual>
    <geometry>
      <mesh filename="package://rebotarm_bringup/description/meshes_b601_gripper/base_link.STL"/>
    </geometry>
  </visual>
  <collision>
    <geometry>
      <mesh filename="package://rebotarm_bringup/description/meshes_b601_gripper/base_link.STL"/>
    </geometry>
  </collision>
</link>
Observe a limitação do URDF: collision só pode reutilizar a malha visual; você não pode definir separadamente um corpo de colisão simplificado.
Esse também é o motivo pelo qual o reBot Arm mantém MJCF em paralelo — MJCF pode definir de forma independente visual (malha) e colisão (caixa) no mesmo elo.
MJCF — o MJCF do reBot Arm também suporta elementos de cena que o URDF não consegue expressar (mesa, objetos, câmera):
<camera name="overhead_rgb" mode="fixed" pos="0.42 0 0.86" fovy="50"/>
<body name="red_cube" pos="0.34 -0.13 0.061">
  <freejoint/>
  <geom type="box" size="0.025 0.025 0.025" mass="0.04"/>
</body>
USD — o reBot Arm não o utiliza atualmente, mas se for necessário migrar para o Isaac Sim no futuro, a conversão pode ser feita com as ferramentas urdf_to_usd ou mjcf_to_usd.
35.8 Os dois gigantes de simulador: MuJoCo VS Isaac Sim (respondendo "Qual devo escolher")
| Dimensão de comparação | MuJoCo | Isaac Sim |
|---|---|---|
| Posicionamento central | Laboratório de física leve (a ferramenta do matemático) | Plataforma de gêmeo digital de nível empresarial (o metaverso do engenheiro) |
| Motor de física | Baseado em otimização convexa/complementaridade cônica; contatos estáveis e resistentes a explosões numéricas, simulação extremamente rápida (pode rodar a 10x de velocidade ou mais). | Baseado em PhysX 5 (acelerado por GPU); suporta corpos rígidos/moles e fluidos; forte realismo físico. |
| Capacidade de renderização | Rudimentar (OpenGL), quase sem iluminação ou sombras. | Ray tracing cinematográfico (RTX); pode gerar imagens perfeitas semânticas/de profundidade/segmentação. |
| Requisito de hardware | Roda suavemente em CPU (funciona mesmo sem GPU). | Requer uma GPU NVIDIA RTX (pelo menos uma 3060 para começar). |
| Cenários típicos | Treinamento de políticas de reinforcement learning (por exemplo, OpenAI Gym), controle ótimo (MPC), dispositivos de baixo poder de computação. | Geração de dados sintéticos (treinar modelos fundamentais de visão), hardware-in-the-loop (HIL), simulação de linha de fábrica completa. |
O motivo da escolha do MuJoCo pelo reBot Arm é claro: o projeto precisa de validação dinâmica precisa (comparação de torque de compensação de gravidade) e espelhamento em tempo real do robô real (real2sim). Essas tarefas exigem alta precisão física e velocidade de computação, mas baixa qualidade de renderização. MuJoCo satisfaz exatamente essa necessidade.
Critérios de seleção entre os dois:
| Requisito | Plataforma recomendada | Motivo |
|---|---|---|
| Modelagem de dinâmica e análise de torque | MuJoCo | Alta precisão física, API dá acesso direto aos torques |
| Planejamento de movimento e validação de trajetória | MuJoCo / RViz | Leve, inicialização rápida |
| Percepção visual e simulação de sensores | Isaac Sim | Suporta câmeras, LiDAR e outros sensores |
| Treinamento de reinforcement learning | Isaac Sim | Paralelismo em GPU, ambientes em grande escala |
| Espelhamento em tempo real do robô real | MuJoCo | Roda em CPU, baixa latência |
| Renderização fotorrealista de cena | Isaac Sim | Ray tracing RTX |
35.9 Braço Simulado vs Braço Real: "Espelho" e "Lacuna"
Relação: o braço simulado é uma "projeção matemática idealizada" do braço real.
Semelhanças: a cinemática (soluções direta/inversa) é completamente idêntica; limites de junta e limites de velocidade podem ser preenchidos exatamente de acordo com os parâmetros reais.
As seis juntas do reBot Arm têm exatamente os mesmos limites em MJCF e URDF:
| Junta | Faixa | Limites URDF | Limites MJCF |
|---|---|---|---|
| joint1 | -2.8 ~ 2.8 rad | lower="-2.8" upper="2.8" | range="-2.8 2.8" |
| joint2 | -3.14 ~ 0 rad | lower="-3.14" upper="0" | range="-3.14 0" |
| joint3 | -3.14 ~ 0 rad | lower="-3.14" upper="0" | range="-3.14 0" |
| joint4 | -1.87 ~ 1.57 rad | lower="-1.87" upper="1.57" | range="-1.87 1.57" |
| joint5 | -1.57 ~ 1.57 rad | lower="-1.57" upper="1.57" | range="-1.57 1.57" |
| joint6 | -3.14 ~ 3.14 rad | lower="-3.14" upper="3.14" | range="-3.14 3.14" |
Diferenças (Sim2Real Gap, a lacuna a ser superada):
1. Diferenças de dinâmica
Na realidade há atrito, folga mecânica e deformação flexível; a simulação costuma ser um corpo rígido perfeito ou ter um modelo de atrito simplificado. No MJCF do reBot Arm, damping="0.8" e armature="0.01" são valores estimados; o atrito real das juntas e a inércia do rotor do motor precisam ser obtidos por identificação de sistema. O recurso de comparação de torque de mujoco_torque_control.py existe justamente para quantificar esse erro — ele calcula simultaneamente o torque de compensação de gravidade do MuJoCo e o torque de compensação de gravidade do SDK, e publica a diferença:
tau_mujoco = self._compute_mujoco_tau_g(q)  # computed by MuJoCo
tau_sdk = self._sdk_gravity(q=q)              # computed by SDK
diff = tau_mujoco - tau_sdk                    # difference
O resultado da comparação é publicado por meio de três tópicos:
| Tópico | Conteúdo |
|---|---|
/rebotarm/mujoco/tau_g | Torque de compensação de gravidade calculado pelo MuJoCo |
/rebotarm/mujoco/sdk_tau_g | Torque de compensação de gravidade calculado pelo SDK |
/rebotarm/mujoco/tau_g_diff | A diferença entre os dois |
Se a diferença for pequena, o modelo de simulação corresponde bem à dinâmica do robô real, e o risco de transferência sim-para-real é baixo. Se a diferença for grande, os parâmetros do modelo precisam de calibração.
2. Diferenças de latência
Na simulação, comandos de controle são executados quase instantaneamente, com latência zero; na realidade é preciso passar por "atraso de comunicação -> aceleração do motor -> estabelecimento de torque". real2sim_sync.py lida com isso usando o parâmetro stale_timeout:
self.declare_parameter("stale_timeout", 1.0) # stop syncing after 1 second without data
Se o estado das juntas do braço real não for atualizado por mais de 1 segundo, o modelo de simulação para de seguir, evitando exibir poses desatualizadas.
3. Diferenças de percepção
A câmera simulada gera RGB perfeito sem desfoque de movimento; uma câmera real tem atraso de exposição, deriva de balanço de branco e desfoque dinâmico. O MJCF do reBot Arm define uma câmera fixa:
<camera name="overhead_rgb" mode="fixed" pos="0.42 0 0.86" fovy="50"/>
Essa câmera pode renderizar a cena no visualizador do MuJoCo, mas há uma lacuna entre ela e a qualidade de imagem de uma câmera real.
35.10 Gêmeo Digital — A Forma Suprema de Simulação
Definição: não é apenas "simulação offline", mas o estabelecimento de um canal de dados em tempo real para que cada ângulo de junta, torque e temperatura do braço real seja mapeado para o modelo virtual em tempo real, enquanto o modelo virtual também pode "ensaiar" ao contrário os próximos segundos de movimento (manutenção preditiva).
Os três níveis de gêmeos digitais:
| Nível | Nome | Capacidade |
|---|---|---|
| Nível 1 | Visualização | Dashboard 3D, apenas para visualização. |
| Nível 2 | Diagnóstico | Quando ocorre um erro real, o gêmeo destaca a parte com falha e rastreia os logs. |
| Nível 3 | Previsão | Com base na carga atual, o corpo virtual calcula antecipadamente que "o motor pode sobrecarregar em 2 segundos", acionando proteção de redução de velocidade no mundo real. |
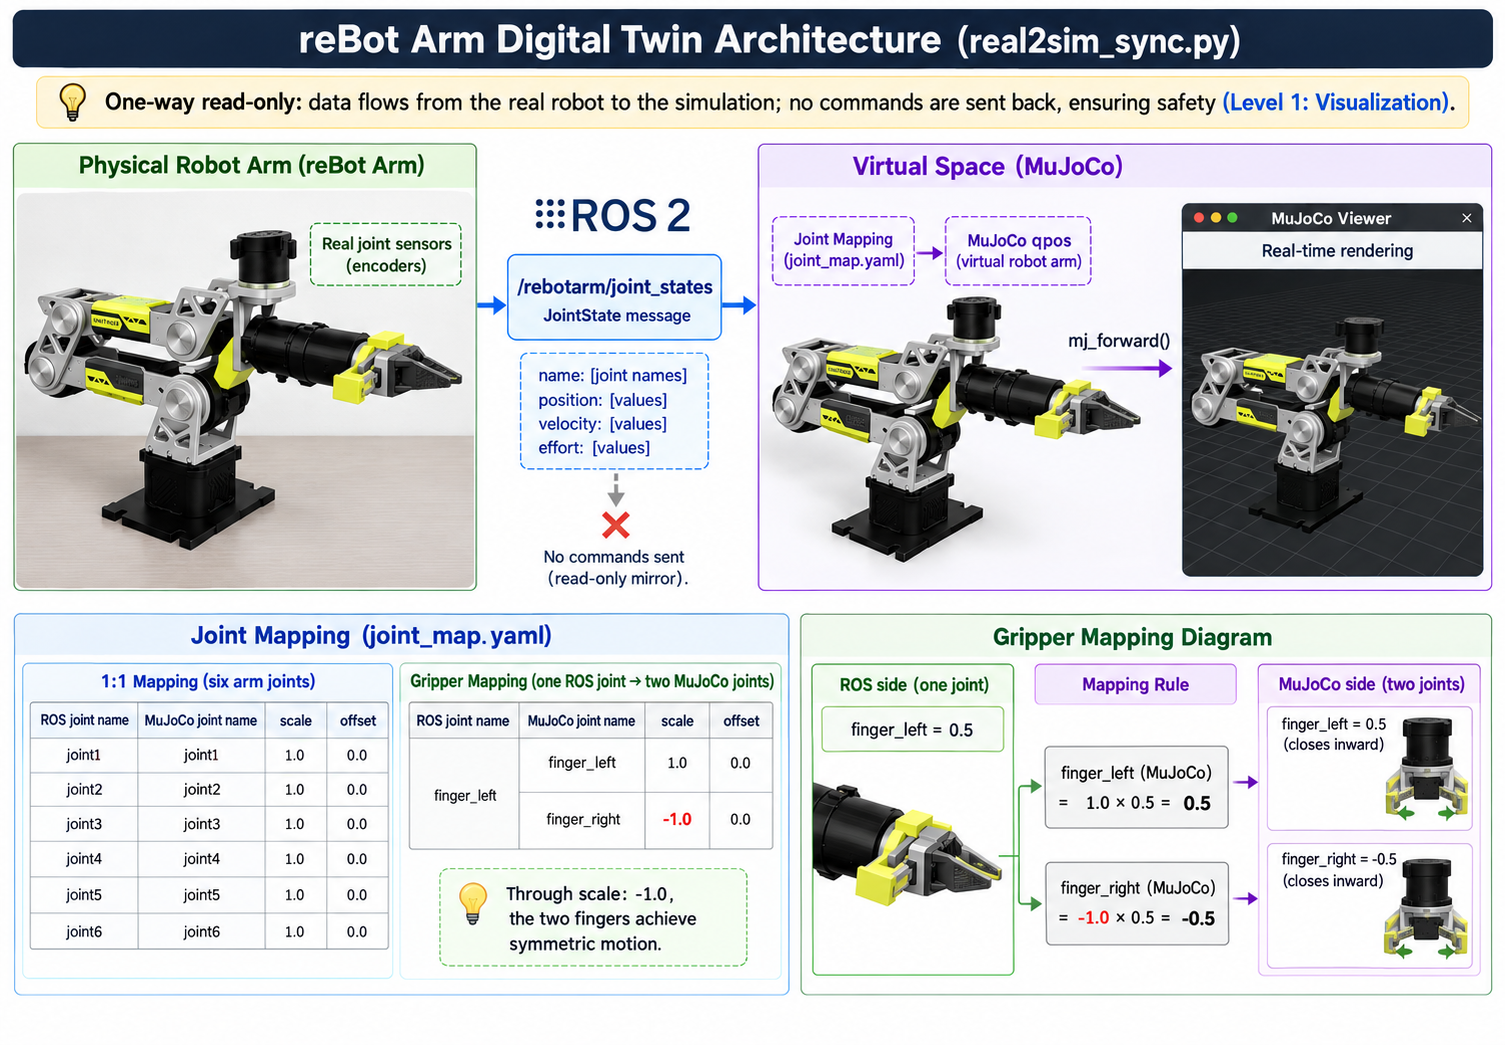
Suavização e timeout: gêmeos digitais precisam lidar com jitter e interrupção dos dados do robô real. O parâmetro smoothing_alpha controla a suavidade do rastreamento (1.0 é rastreamento direto; menor que 1.0 é suavização exponencial), e stale_timeout controla o comportamento após o timeout de dados.
Apreensão virtual: real2sim_sync.py também implementa apreensão virtual — quando a garra se fecha até certo grau e o TCP está próximo de um objeto, o objeto se torna "preso" ao TCP e se move junto com ele; quando a garra abre, o objeto é liberado e cai livremente. Isso permite que o gêmeo digital não apenas espelhe poses, mas também simule interações de apreensão.
Gêmeo em nível de torque: mujoco_torque_control.py eleva o gêmeo digital do nível de cinemática para o nível de dinâmica. Ele não apenas sincroniza posições de juntas, mas também torques — usando o loop fechado de torque do MuJoCo para rastrear a trajetória das juntas do braço real, enquanto compara os torques de compensação de gravidade do MuJoCo e do SDK. Este é o passo-chave para o gêmeo digital passar de "consegue ver" para "calcula com precisão", e a base para avançar em direção ao Nível 2 (diagnóstico) e Nível 3 (previsão).