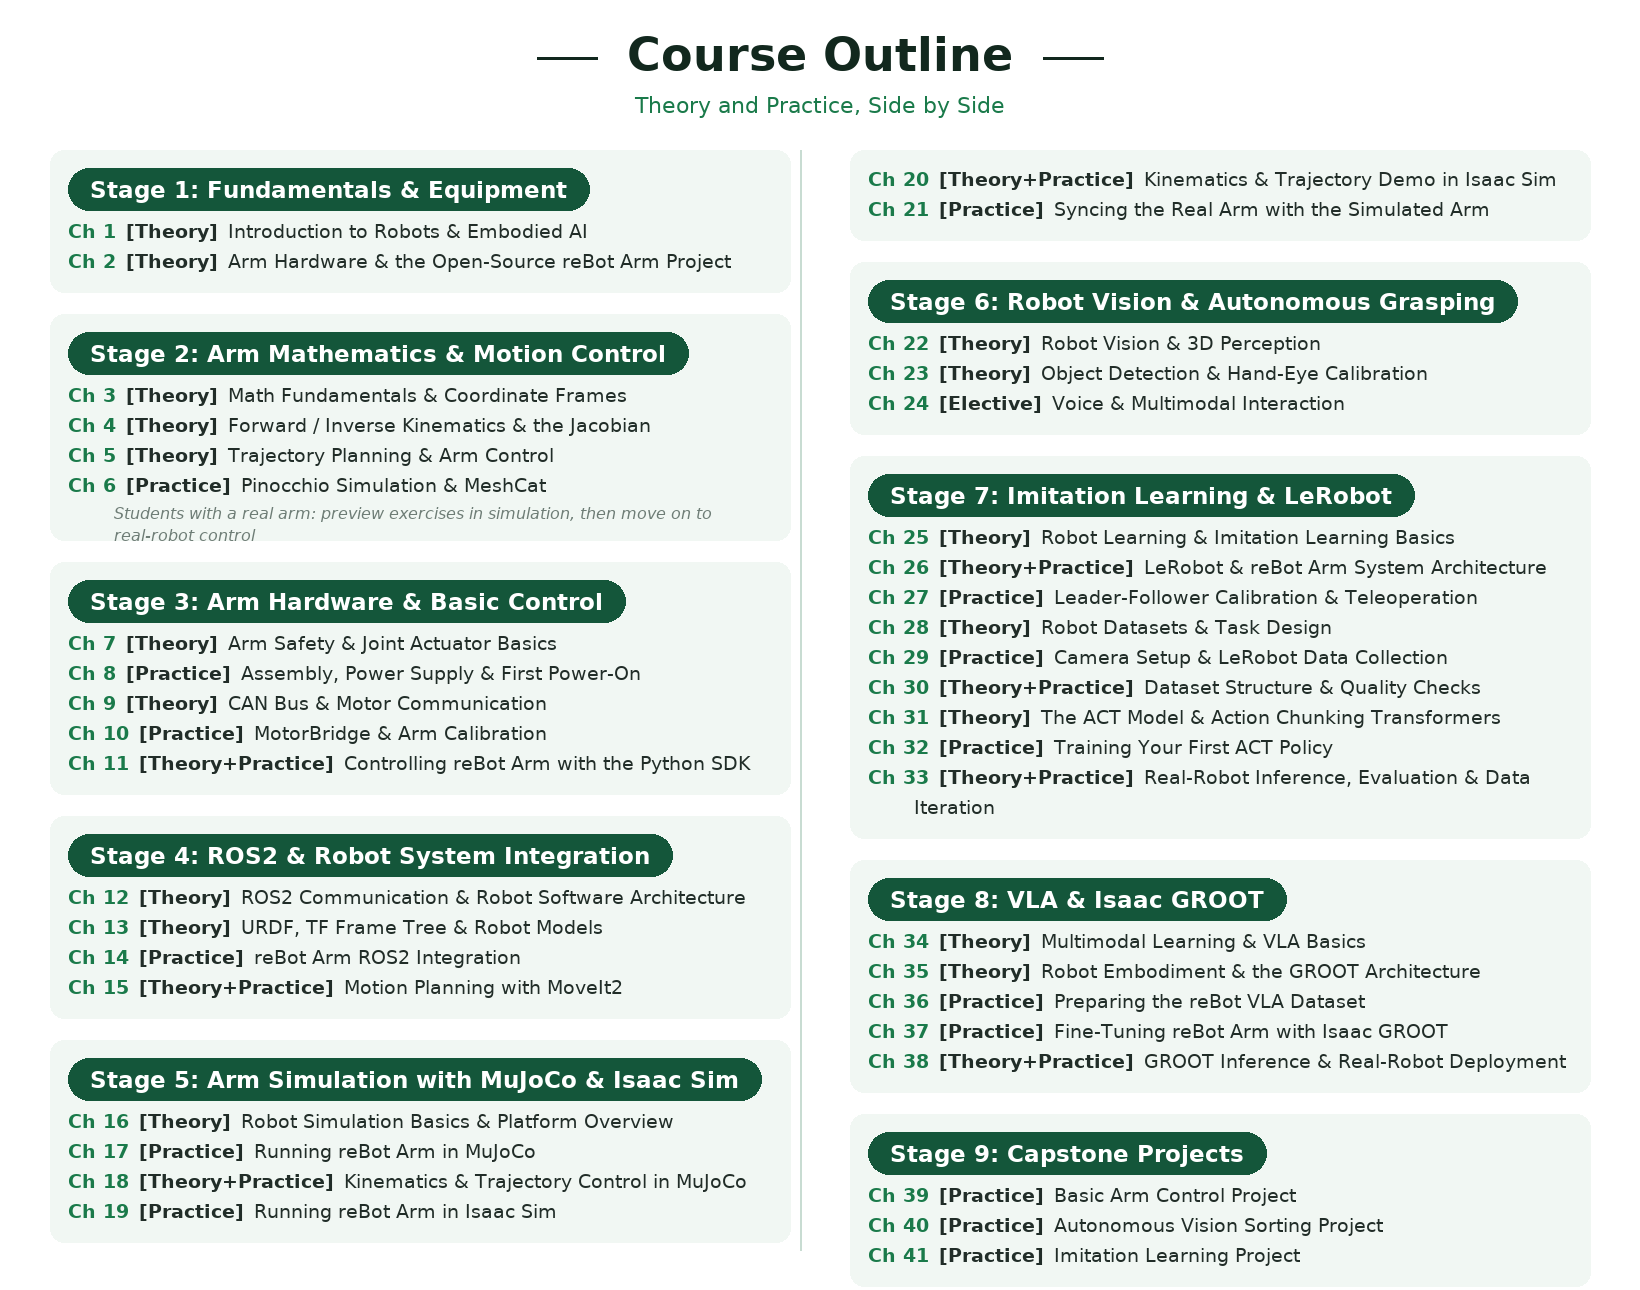
8 estágios, 39 capítulos — gratuito e prático
Um guia gratuito e prático para construir e aprender com o braço robótico reBot 100% open-source. Os capítulos publicados levam você dos conceitos básicos, montagem e controle de motores, passando por aprendizado por imitação com LeRobot e VLA com Isaac GR00T, até a matemática de braço robótico e o controle de movimento por trás de tudo — e em seguida para visão de robôs, preensão autônoma, integração de sistemas de robôs com ROS2 e simulação.
Este curso foi criado e compartilhado gratuitamente pela equipe de Robótica em IA da Seeed Studio, para oferecer a estudantes de robótica, alunos, candidatos a emprego e makers um caminho de aprendizado claro e sistemático. Você é bem-vindo para aprender com ele e compartilhá-lo com outras pessoas, mas é proibida a cópia não autorizada, redistribuição comercial ou uso indevido do conteúdo — os direitos autorais pertencem à Seeed Studio (Shenzhen) Co., Ltd.
Ele é construído em torno do reBot, um braço robótico 100% open-source, comercialmente utilizável e reproduzível, e combina teoria com prática para cobrir controle de braço robótico, algoritmos tradicionais de robótica e IA incorporada moderna baseada em VLA. O curso é totalmente gratuito — se você achar útil, apoie o projeto dando uma estrela para reBot-DevArm no GitHub ⭐, onde também estão disponíveis os desenhos de hardware, arquivos de BOM e outros recursos open-source. Usuários experientes podem ir direto para a nossa Robotics Wiki para tutoriais e exemplos. O foco é a compreensão prática em vez de derivações matemáticas profundas, para que você possa construir uma base sólida rapidamente e se preparar para estudos mais avançados. O Estágio 5 apresenta as bases matemáticas — referenciais de coordenadas, cinemática, Jacobiano e planejamento de trajetória — mas é escrito como material de referência que você pode ler uma vez e depois consultar enquanto trabalha no capítulo prático. O Estágio 6 segue o mesmo padrão: os Capítulos 27 e 28 são teoria de visão, e o Capítulo 29 é a prática de preensão visual. O Estágio 7 faz o mesmo novamente — os Capítulos 31 e 32 tratam dos conceitos de ROS2, e os Capítulos 33 e 34 colocam o braço em um sistema ROS2 real. O Estágio 8 encerra o curso colocando o braço dentro de um computador: o Capítulo 35 é teoria de simulação, os Capítulos 36 e 37 executam o braço no MuJoCo, o Capítulo 38 o constrói no Isaac Sim, e o Capítulo 39 sincroniza o braço real com a simulação.
Grupos da Comunidade
Discord
Princípios de Projeto do Curso
Este curso usa o reBot Arm B601-DM e B601-RS como plataformas práticas, combinando teoria de braço robótico, teoria de aprendizado em robótica e prática com hardware real. O plano do curso é o seguinte: