1. Conhecendo Robôs e Physical AI
Capítulo 1 do curso para iniciantes em SO-ARM Physical AI — entenda o que são robôs e braços robóticos, graus de liberdade, e a diferença entre controle tradicional, aprendizado por imitação e VLA.
1.1 Objetivos de aprendizado
1.1 Objetivos de aprendizado
Ao completar este capítulo, você deverá ser capaz de:
- Explicar os conceitos básicos de robôs e braços robóticos.
- Identificar juntas, elos, graus de liberdade e efetuadores finais em um braço robótico.
- Entender percepção, tomada de decisão e controle em um sistema robótico.
- Distinguir braços robóticos industriais de braços de inteligência incorporada.
- Distinguir controle programado tradicional, aprendizado por imitação e VLA.
- Descrever a composição de um sistema completo de braço robótico com inteligência incorporada.
- Entender o papel do SO-ARM em todo o sistema de inteligência incorporada.
1.2 O que é um robô?
1.2 O que é um robô?
Um robô não é apenas uma máquina com forma humana. De uma perspectiva funcional, um robô é um sistema capaz de:
- Adquirir informações sobre si mesmo ou sobre o ambiente;
- Realizar computação ou tomada de decisão com base em objetivos;
- Mudar o próprio estado ou o ambiente por meio de atuadores.
Um sistema robótico normalmente pode ser abstraído como:
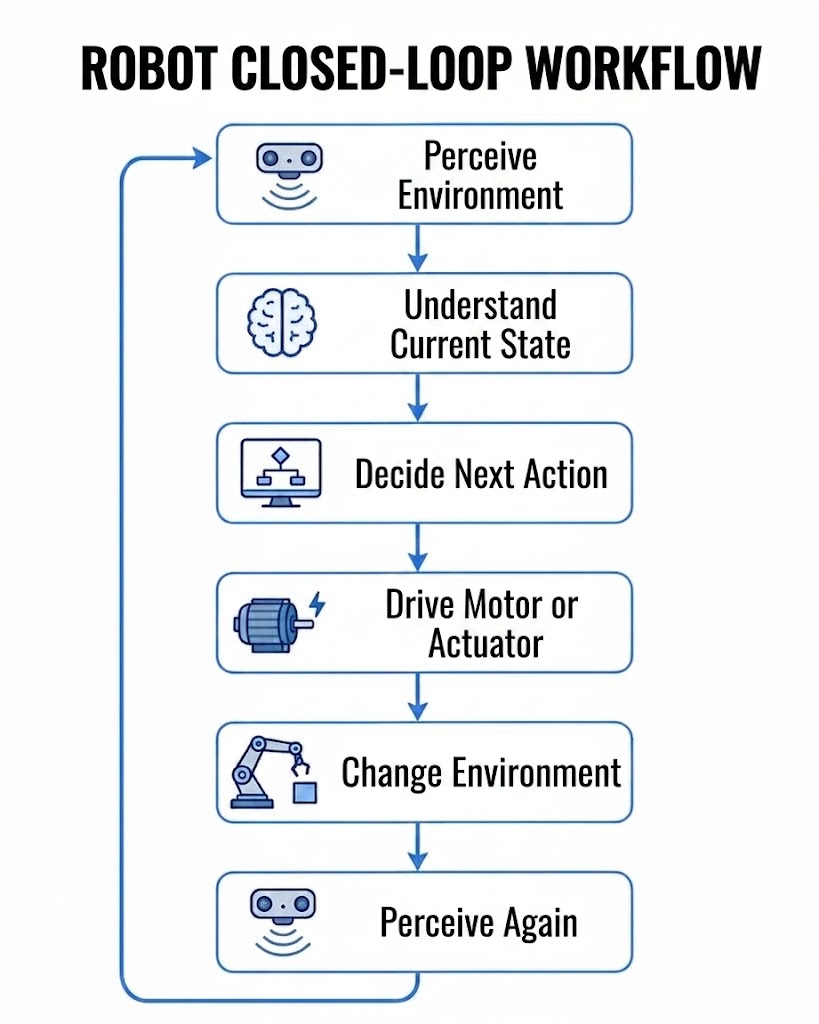
Por exemplo, um robô de mesa para preensão precisa completar o seguinte processo:
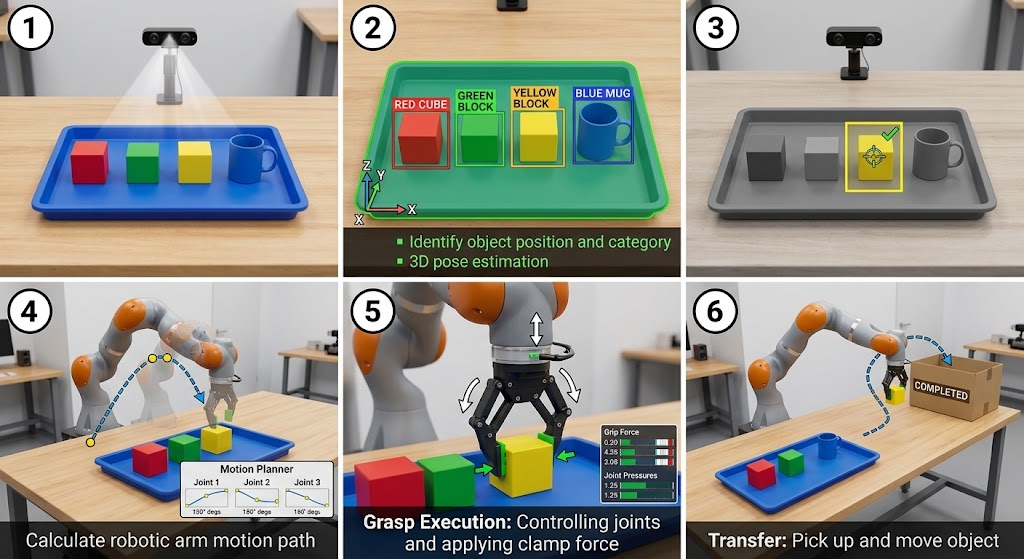
Portanto, um robô não precisa apenas "conseguir se mover" — precisa formar um ciclo fechado que opere continuamente.
A diferença entre robôs e máquinas comuns
Máquinas comuns costumam operar de forma fixa. Por exemplo:
- Um ventilador continua girando após ser ligado;
- Uma esteira corre a velocidade fixa;
- Um motor comum gira ao receber tensão.
Robôs, em contraste, normalmente têm percepção de estado, controle programático e capacidade de execução de tarefas mais fortes. Por exemplo, um braço robótico pode controlar várias juntas para assumir posturas diferentes conforme posições-alvo distintas.
1.3 O que é um braço robótico?
1.3 O que é um braço robótico?
Um braço robótico é um mecanismo composto por várias juntas e elos. Pelo movimento coordenado das juntas, ele leva o efetor final a uma posição e orientação específicas, completando tarefas de preensão, manuseio, montagem, polimento e solda.
Um braço robótico pode ser entendido simplesmente como:
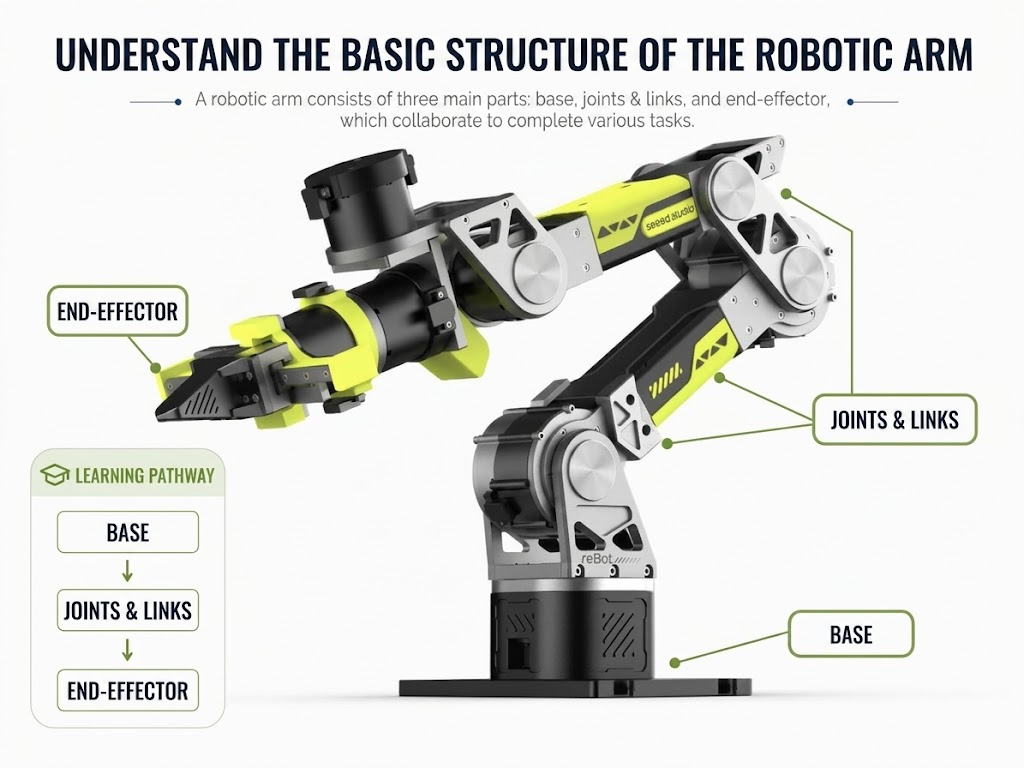
Braços robóticos têm semelhanças com braços humanos, mas não precisam imitar a anatomia — o número de juntas, o arranjo e o espaço de trabalho são projetados conforme a tarefa.
O que são graus de liberdade
Graus de liberdade costumam ser abreviados como DOF (Degree of Freedom). O DOF descreve o número de direções independentes em que um sistema mecânico pode se mover.
No espaço tridimensional, a pose completa de um corpo rígido inclui:
- Translação ao longo dos eixos X, Y e Z;
- Rotação em torno dos eixos X, Y e Z.
Portanto, um objeto no espaço 3D tem no máximo 6 graus de liberdade.
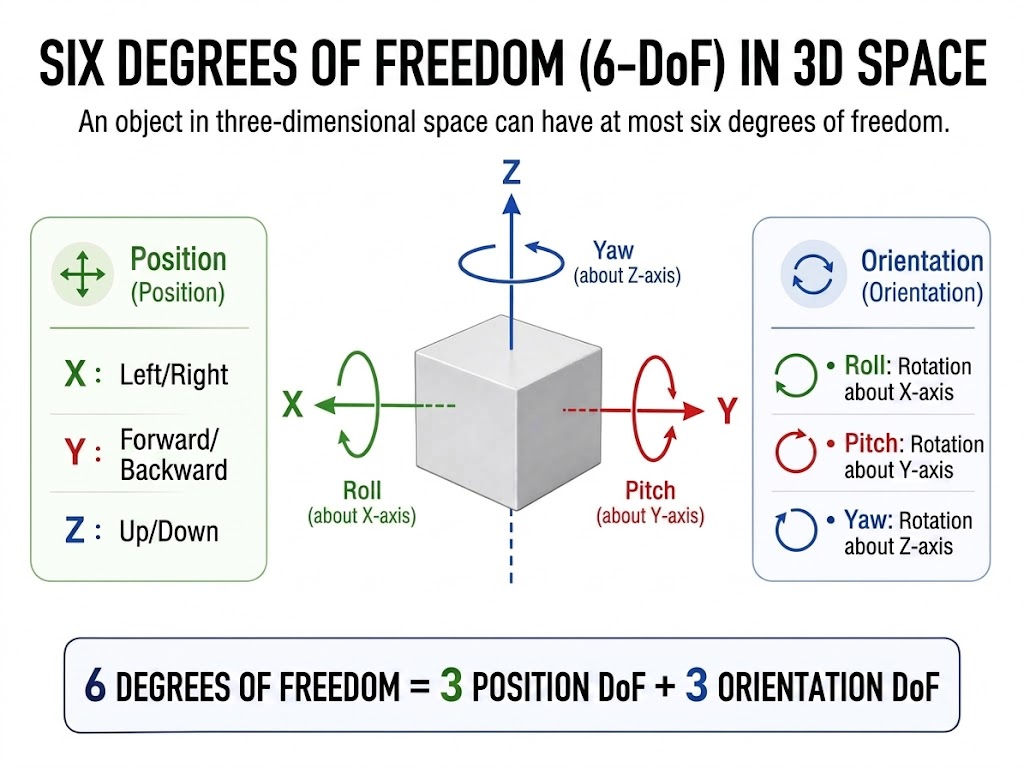
Um braço de seis graus de liberdade normalmente consegue controlar simultaneamente posição e orientação do efetor final no espaço 3D. O SO-ARM100 / SO-ARM101 deste curso aciona 5 juntas do braço mais uma garras com 6 servos de barramento — 5 graus de liberdade de rotação bastam para alcançar qualquer ponto de preensão em uma mesa, e a garras adiciona o grau de liberdade de "agarrar / soltar".
Cinco graus de liberdade não significam que o braço alcança qualquer posição com qualquer orientação. Um braço robótico também é limitado por comprimentos de elos, limites de junta, singularidades e colisões.
1.4 Controle tradicional, aprendizado por imitação e VLA
1.4 Controle tradicional, aprendizado por imitação e VLA
Um braço robótico pode obter ações por métodos diferentes.
Controle programado tradicional
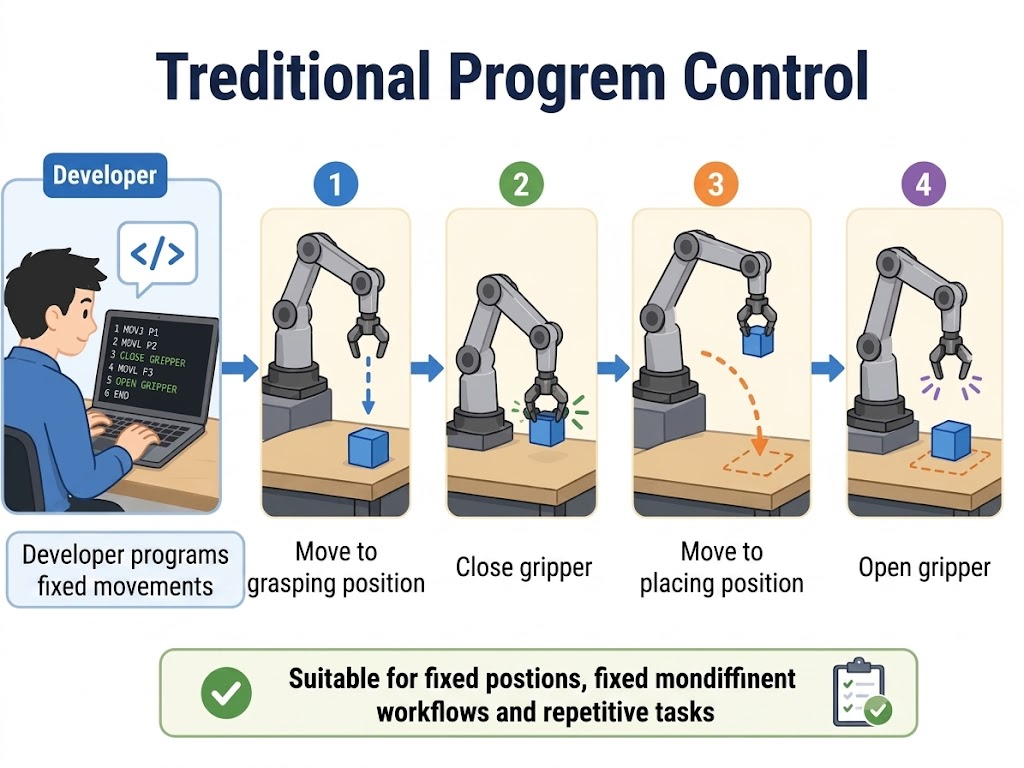
Adequado para posições fixas, fluxos fixos e tarefas repetitivas.
Aprendizado por imitação
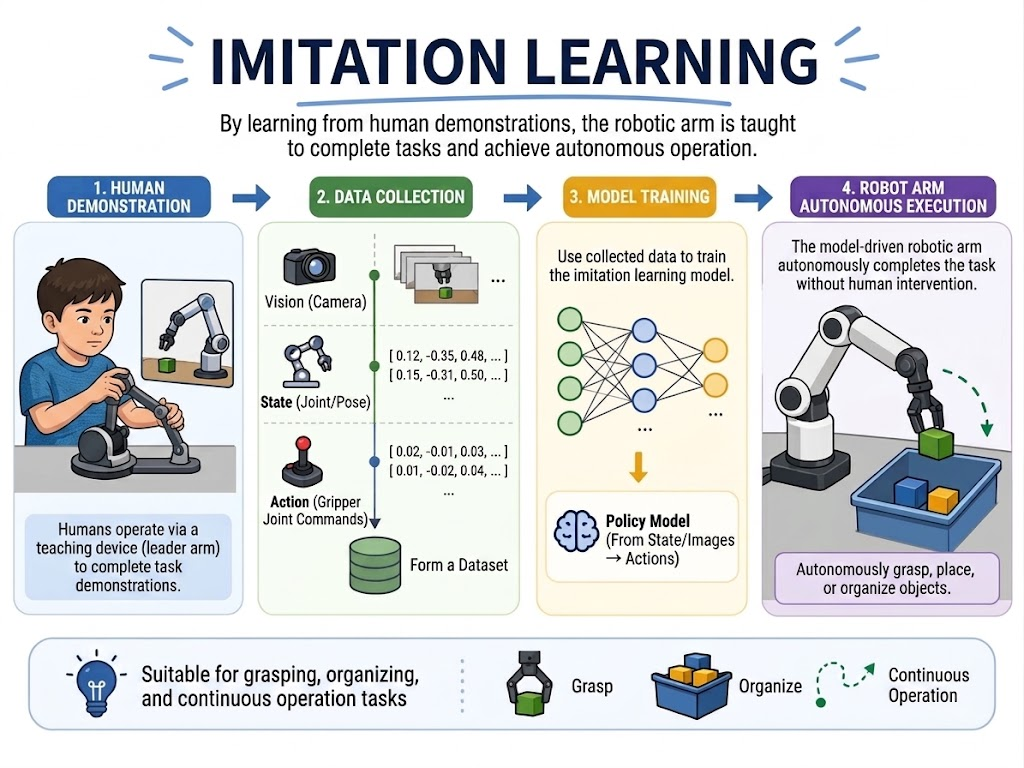
Uma pessoa primeiro teleopera o braço para concluir a tarefa e depois um modelo aprende com os dados de demonstração. Adequado para tarefas de preensão, organização e operação contínua.
VLA
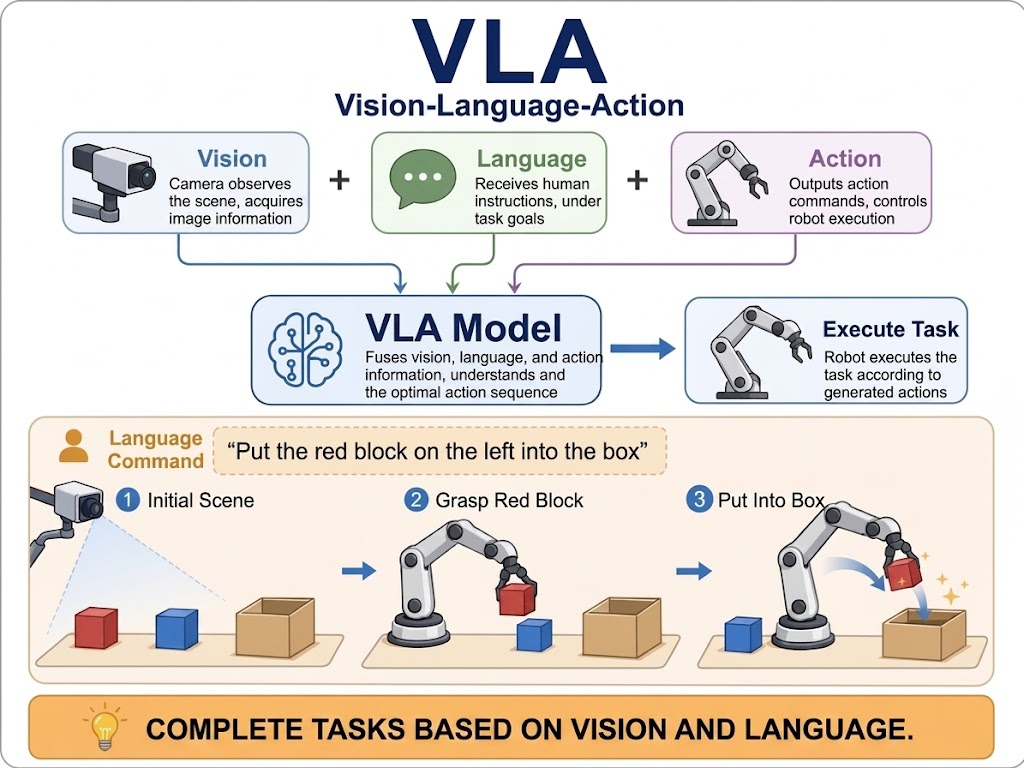
VLA usa informações visuais, de linguagem e de ação para o braço concluir tarefas a partir de linguagem natural.
Por exemplo:
Coloque o bloco vermelho da esquerda dentro da caixa.
1.5 O papel do SO-ARM no curso
1.5 O papel do SO-ARM no curso
O SO-ARM é a plataforma prática unificada de todo o curso. Mais adiante o usaremos para:
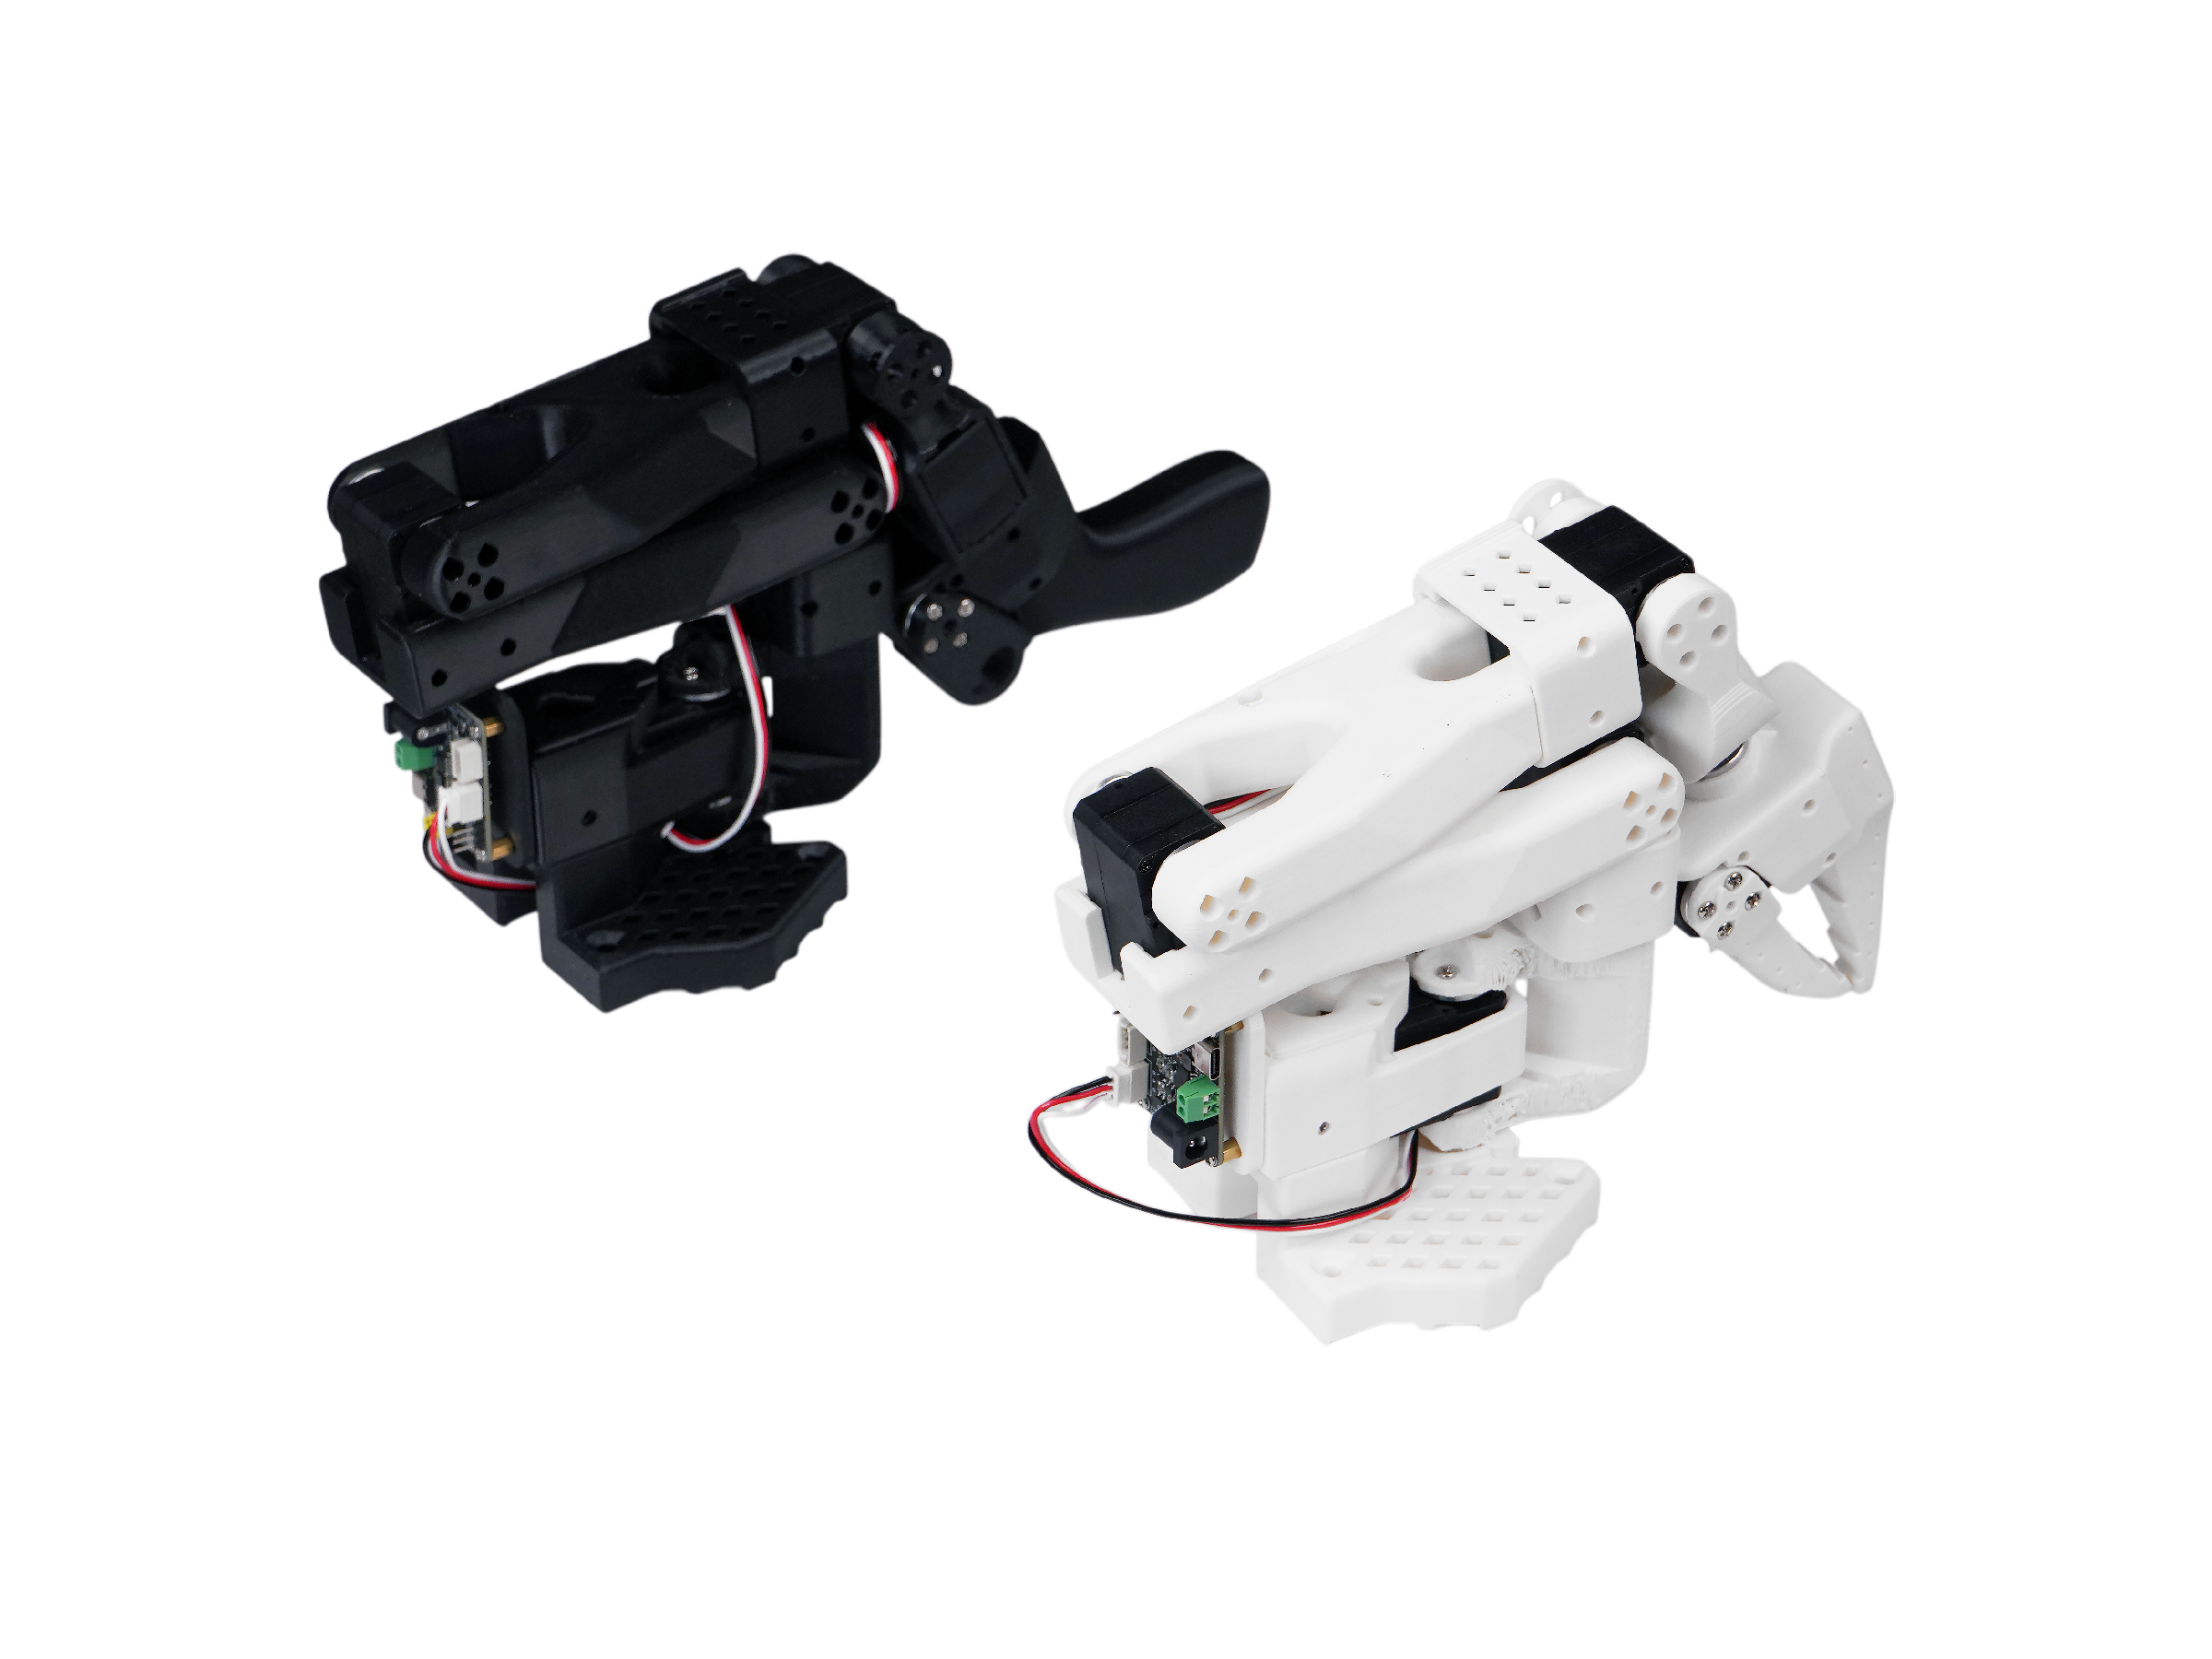
- Montagem, cabeamento e configuração de servos de barramento (Fase 2);
- Calibração e teleoperação de líder e seguidor (Fase 3);
- Coleta de dados de demonstração com câmeras (Fase 3);
- Treinamento e implantação de aprendizado por imitação ACT (Fase 3);
- Treinamento cooperativo de dupla braço (Fase 3, eletivo);
- Ajuste fino e inferência de VLA com Isaac GR00T (Fase 4);
- VLA sem código na plataforma SenseCraft Robotics (Fase 4).