11. Datasets de robótica e design de tarefas
Capítulo 11 do curso para iniciantes em SO-ARM Physical AI — o que é um Episode, o que há num registro de dados, carimbos de tempo e sincronização, condições de início/fim, consistência vs. diversidade, quantidade vs. qualidade, e um exemplo completo de pegar e soltar de A para B.
11.1 O que é um Episode?
11.1 O que é um Episode?
A partir deste capítulo, cada operação sua significa troca de papel — você não é mais o "motorista", é o "professor". Cada ação sua será gravada e virará o livro didático do modelo. A unidade básica desse livro é o Episode.
Um Episode é uma demonstração completa da tarefa. Do braço na postura inicial e o começo da tarefa até a conclusão, todos os dados gravados continuamente pelo sistema formam um Episode.
11.2 O que exatamente há num registro de dados?
11.2 O que exatamente há num registro de dados?
Relembre o Capítulo 8 — deve parecer familiar. Sim, é o que já vimos: Observação, Estado, Ação.
No SO-ARM, um quadro gravado contém:
- Observação: as duas imagens de câmera (frontal + lateral);
- Estado: as 6 leituras de juntas do seguidor (5 juntas + garras);
- Ação: os 6 valores-alvo derivados do líder.
Note a origem da Ação: ela registra a ação-alvo dada (via líder), não a posição que o seguidor de fato alcançou depois. Isso corresponde exatamente à definição de clonagem de comportamento — o modelo aprende "com esta observação e estado, o que o humano queria fazer naquele momento".
11.3 Carimbos de tempo e sincronização
11.3 Carimbos de tempo e sincronização
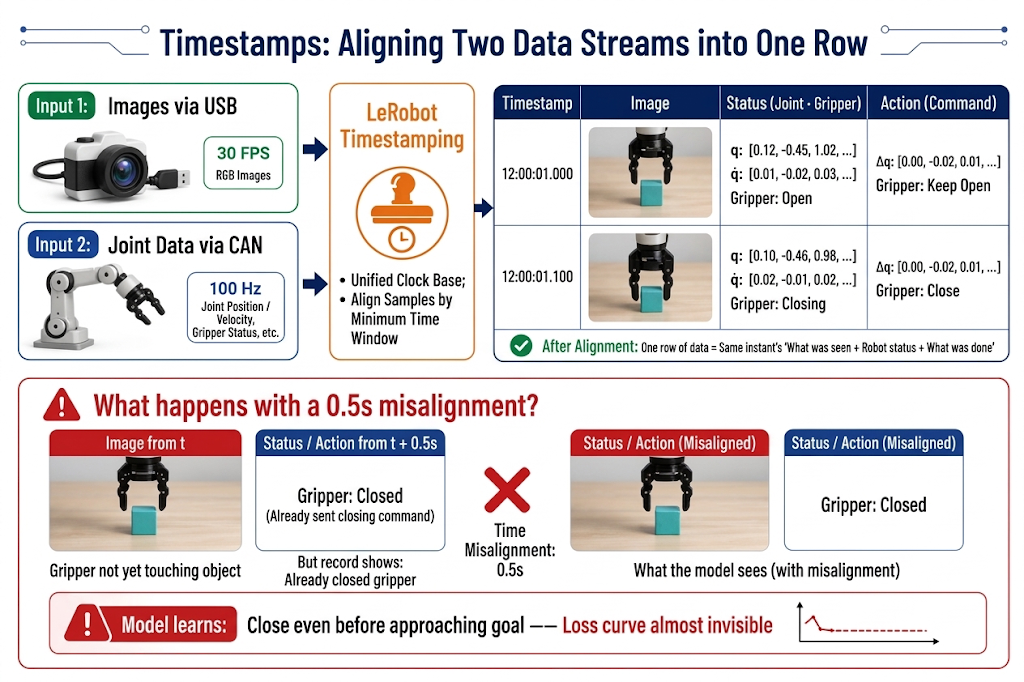
Imagens vão por USB, dados de juntas vão pelo barramento serial — as duas correntes chegam ao computador em momentos diferentes. O LeRobot carimba cada quadro, alinhando imagens, estados e ações do "mesmo instante" numa só linha.
11.4 Design da tarefa: condições de início e fim
11.4 Design da tarefa: condições de início e fim
Antes de coletar, escreva a definição da tarefa com clareza. Uma boa definição responde duas perguntas: Onde começa? Quando está pronto?
Condição de início: um "ponto de partida fixo" para o modelo
- Postura inicial fixa: todo Episode parte da mesma postura segura (ex.: a postura base calibrada). Se os inícios variam muito, o primeiro aprendizado do modelo vira "como entrar na tarefa a partir de qualquer postura", adicionando dificuldade desnecessária.
Condição de fim: uma "linha de chegada" clara
- Fim com sucesso: objetivo alcançado (ex.: "objeto solto em B, garras aberta, braço afastado");
- Fim por falha: situação irrecuperável (objeto caído, fora do tapete, braço em postura perigosa) — interrompa imediatamente a gravação desse Episode.
11.5 Consistência vs. diversidade
11.5 Consistência vs. diversidade: a tensão central do design de dados
A seção mais crítica do capítulo. Dados de demonstração de alta qualidade devem satisfazer dois requisitos aparentemente contraditórios.
Consistência: ensinar "um único jeito de fazer"
- Estilo de operação consistente: para a mesma tarefa, todos os Episodes usam a mesma estratégia (ex.: sempre aproximar por cima do objeto, agarrar e colocar em B). Se metade pega pela esquerda e metade pela direita, o modelo aprende a "média" de dois métodos — quase sempre uma trajetória esquisita que não agarra nada.
- Ritmo consistente: velocidade e pausas aproximadamente estáveis — se definiu 20–30 segundos, cumpra dentro disso. Dados de velocidade variável deixam as ações do modelo instáveis em velocidade.
- Fluxo consistente: cada passada percorre "aproximar → agarrar → transportar → colocar → recolher" sem pular etapas.
- Cena inicial controlada: objetos dentro de uma área designada (pode ser ampla, mas com limites claros); retire itens alheios do espaço.
- Câmera fixa: não mexa nas câmeras durante a coleta — para o modelo, mover a câmera 5 cm significa que o mundo mudou.
Diversidade: "variações" suficientes vistas
- Posições-alvo diversas: objetos em várias posições do espaço (cobertura em grade, não dispersão aleatória).
- Posturas iniciais diversas: orientação do objeto e posição relativa a obstáculos com variação.
11.6 Critérios de sucesso e falha
11.6 Critérios de sucesso e falha
"Tarefa completa" precisa ser um estado objetivamente determinável, não "parece que sim". Bons critérios:
| Padrão inadequado (ambíguo) | Padrão adequado (mensurável) |
|---|---|
| "Basta agarrar mais ou menos." | "A garras fecha por completo e segura o centro do objeto." |
| "Basta deixar no B." | "O objeto fica dentro da área marcada de B, sem pendurar na borda." |
| "Pegar e soltar já vale." | "O movimento é fluido e a duração de cada episódio permanece consistente." |
Para trechos falhos durante a gravação, o princípio é simples: regrave este Episode. Não guarde dados ruins esperando que "talvez o modelo aprenda com eles" — ele aprende, inclusive com as falhas.
11.7 Quantidade vs. qualidade dos dados
11.7 Quantidade vs. qualidade dos dados
Referência empírica (tarefa única de mesa em cena limpa e consistente):
| Quantidade | Efeito esperado |
|---|---|
| 20–30 Episodes | Primeira política utilizável para A→B fixo (nível inicial) |
| 50 Episodes | O pipeline funciona; o modelo começa a operar na área coberta |
| 50–100 Episodes | Taxa de sucesso em faixa utilizável; ponto ideal da maioria dos experimentos de tarefa única |
| 100+ Episodes | Retornos decrescentes, salvo tarefa complexa ou exigência alta de sucesso |
Para multitarefa, aumente proporcionalmente à complexidade. Claro, dá para complementar dados depois de treinar — se o modelo render pouco, acrescente.
Mas ponha estas frases à frente dos números:
- 50 Episodes de alta qualidade valem mais que 200 desleixados.
- Deu problema na coleta, não hesite — regrave este Episode na hora.
- Para generalização forte, serão necessários centenas ou milhares de Episodes.
Estratégia prática em lotes (a mesma do fluxo sem código do Capítulo 22): grave uns 10 episódios por leva; após 2–3 levas, mantenha 20–30 válidos para o primeiro treinamento; acrescente dados de variantes difíceis conforme os resultados.
11.8 Dataset de tarefa única vs. multitarefa
11.8 Dataset de tarefa única vs. multitarefa
- Dataset de tarefa única: contém uma só tarefa (ex.: "objeto de A para B"). Objetivo único, pouca exigência de dados, taxa de sucesso alcançável. Seu primeiro modelo deve começar assim.
- Dataset multitarefa: contém várias tarefas; cada Episode carrega um
task_indexindicando a qual pertence. Aproveitamento maior e rumo às políticas gerais, mas as tarefas disputam a capacidade do modelo e cada uma precisa de mais dados.
11.9 Iteração da coleta
11.9 Iteração da coleta
Colete em lotes com validação iterativa: 50 → treinar → avaliar no robô real → coletar mais onde falhou → retreinar. Se a direção geral está certa mas falta precisão, acrescentar dados ajuda; se o comportamento está completamente errado, o problema é do design de tarefa ou de dados, e volume extra não resolve.
11.10 Exemplo de criação de dados: pegar e soltar de A para B
11.10 Exemplo de criação de dados: pegar e soltar de A para B
A tarefa de exemplo do resto da fase: pegar o objeto em A e colocá-lo em B — a mesma do Capítulo 22 sem código, para comparar as duas rotas diretamente.
Design da cena
- Marque duas posições fixas no tapete: A para o início do objeto, B para o destino. Prepare um objeto de tamanho adequado e fácil de agarrar, como um bloquinho.
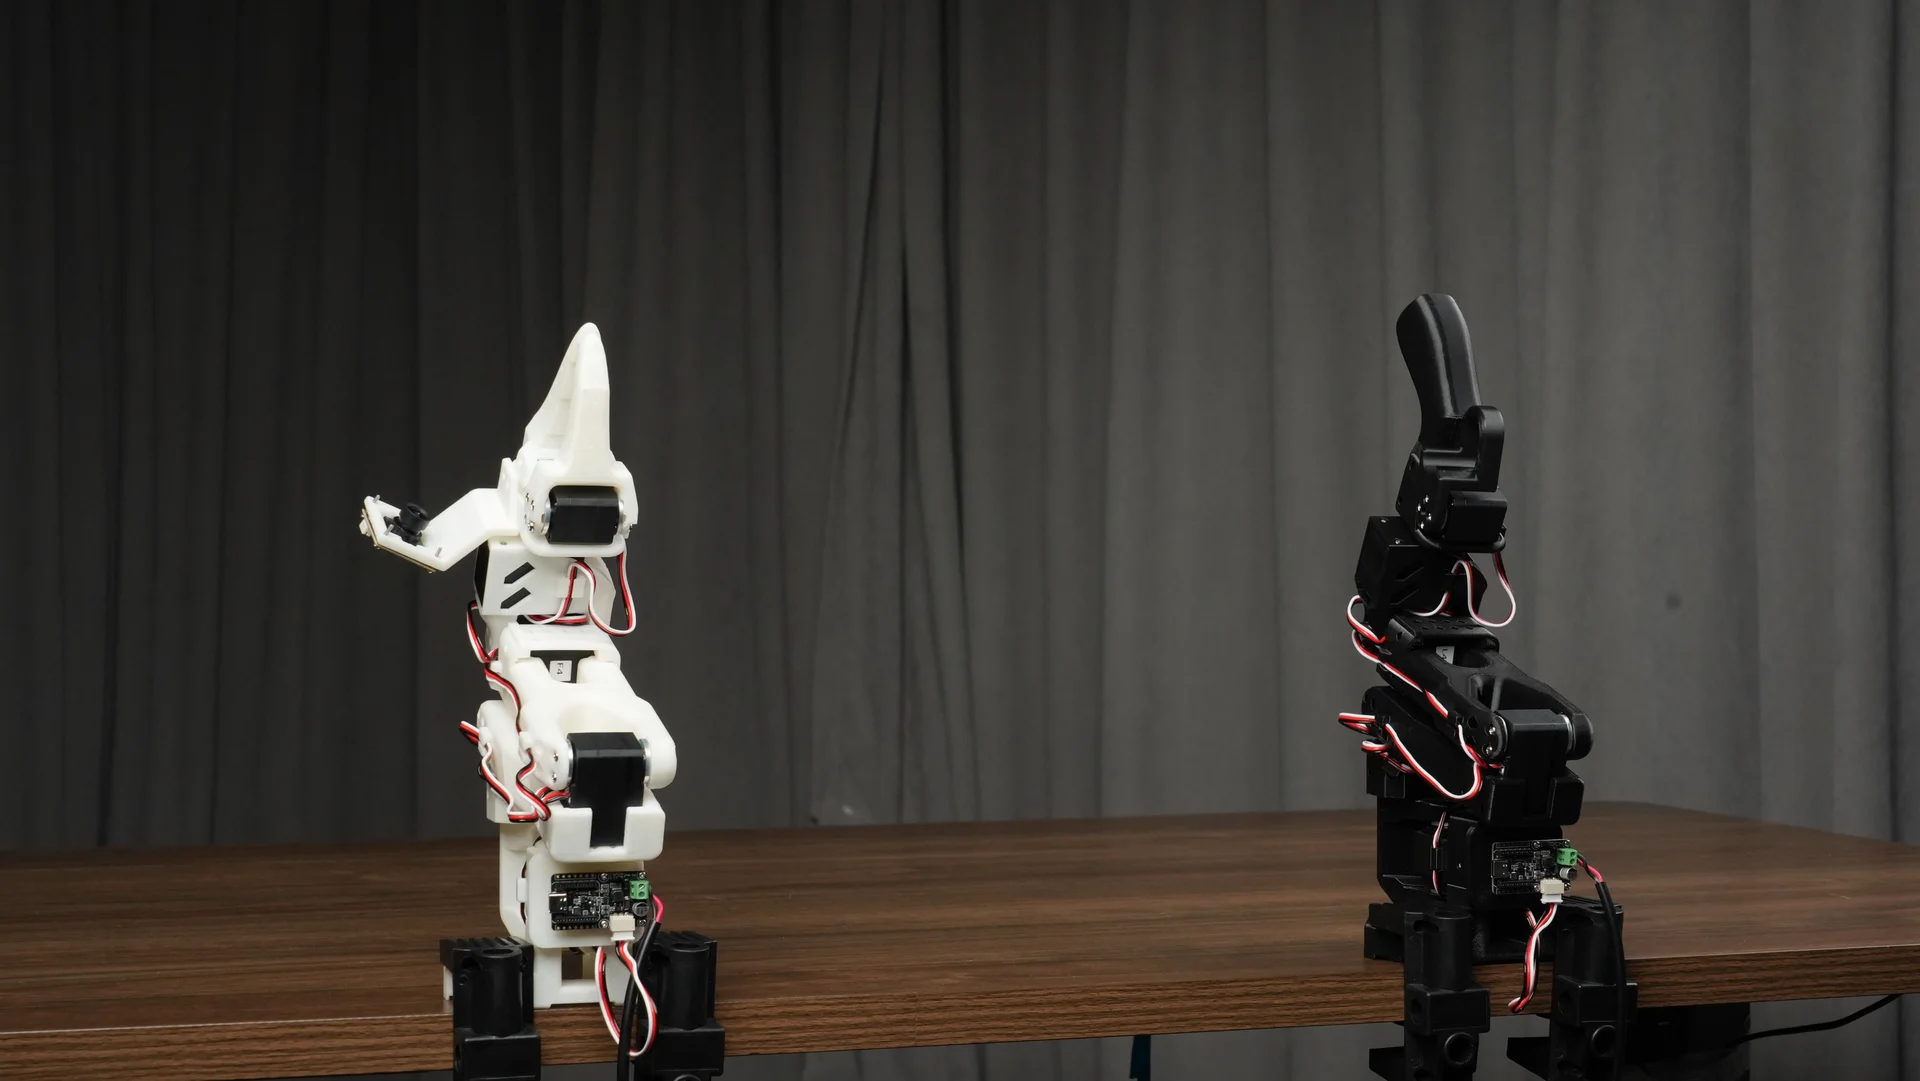
- Garanta que A, B, os dois braços e o objeto apareçam nas duas vistas sem obstrução. Fixe as câmeras, mantenha a luz e deixe o líder fora do campo das câmeras.
O problema que mais atormenta iniciantes é "como dispor os objetos para treinar de forma completa" — a disposição aleatória ou se agrupa (o modelo só reconhece aquele ponto) ou se espalha sem regra (umas áreas treinosas, outras intocadas). Método simples e padronizado:
- Marque pontos: com lápis, 5 pontos na área, dispostos em cruz — um no centro, um em cima, baixo, esquerda e direita;
- Espaçamento: entre pontos vizinhos, 5–10 cm, todos dentro do espaço de trabalho e visíveis nas duas câmeras;
- Distribuição: 10 Episodes por ponto; 5 × 10 = 50 Episodes, meta cumprida. Não grave 10 seguidos no ponto 1 e passe ao 2; grave 1 por ponto (5 pontos = 1 rodada) e faça 10 rodadas.
Design de pegar e soltar
- Posição inicial: braço na postura base; objeto em A;
- Pegar:
- Mover para logo acima do objeto (sempre à mesma altura sobre o centro dele);
- Abrir a garras à distância fixa (por que fixa? Para não esbarrar no objeto ao abrir e deslocá-lo);
- Agarrar sempre com a mesma força e velocidade;
- Soltar:
- Mover para logo acima do centro de B;
- Abrir a garras em velocidade constante e erguer o braço — o objeto deve assentar suave dentro da área marcada;
- Devolver o braço à postura base.
Pronto — um Episode perfeito concluído. Agora repita isso 50 vezes.
Questões de design
Por que não posso mexer o tapete, as câmeras, as posições dos objetos ou a iluminação?
- Desmontando o mito: "mexer em tudo livremente" gera ruído, não diversidade.
- Teoria do orçamento de generalização: com dados limitados, a variação gasta numa dimensão ensina essa dimensão — gastar em posições-alvo ensina a agarrar em vários pontos; gastar em variações de câmera faz o modelo aprender agarre e mudança de ponto de vista juntos, exigindo muito mais dados e rendendo pior.
- Se realmente precisar de variação: não é "não fixar" durante a gravação, mas a iteração posterior de dados — expandir conscientemente as fronteiras para alcançar a generalização desejada.