13. Estrutura do dataset e inspeção de qualidade
Capítulo 13 do curso para iniciantes em SO-ARM Physical AI — a cara de um dataset LeRobot no disco, quatro critérios de qualidade, visualização e reprodução, e o kit lerobot-edit-dataset para apagar, dividir, mesclar e converter em vídeo.
13.1 Estrutura do dataset: o que realmente está no disco
13.1 Estrutura do dataset: o que realmente está no disco
Um dataset local gravado no Capítulo 12 mora em ~/.cache/huggingface/lerobot/<repo_id>/:
├── meta/
│   ├── info.json          ← robô, fps, features, chaves de câmera
│   ├── episodes/          ← metadados por episódio
│   ├── stats/             ← estatísticas por feature (necessárias para treinar!)
│   └── tasks/             ← descrições de tarefa
├── data/                  ← quadros parquet: observação / estado / ação
└── videos/                ← fluxos de câmera codificados (video=true)
Três fatos que valem gravar na cabeça:
- As chaves de câmera fazem parte do contrato de dados.
frontesideviramobservation.images.front/observation.images.side. Treino e avaliação devem usar as mesmas chaves. - As estatísticas são calculadas ao fim da gravação. É por isso que não se deve matar uma sessão no meio.
- A string
single_taskfica emmeta/tasks— a anotação de linguagem da Fase 4 se constrói exatamente sobre esse campo.
13.2 O que conta como dados "bons": quatro critérios
13.2 O que conta como dados "bons": quatro critérios
- Integridade: todo episódio percorre o fluxo completo "aproximar → agarrar → transportar → colocar → recolher", sem finais truncados.
- Consistência: mesma estratégia, velocidade e ritmo em todos; câmeras e cena intactas.
- Cobertura: posições-alvo espalhadas pela grade, não aglomeradas num canto.
- Limpeza: sem agarres falhos dentro, sem quadros com o objeto fora da vista, sem o líder tampando as câmeras.
13.3 Visualizar e reproduzir
13.3 Visualizar e reproduzir
Visualizar um dataset
On-line — se gravou com --dataset.push_to_hub=true, cole seu repo id no visualizador oficial de datasets.
Local — o mesmo visualizador funciona off-line:
lerobot-dataset-viz \
    --repo-id seeedstudio123/test \
    --mode local \
    --episode-index 0
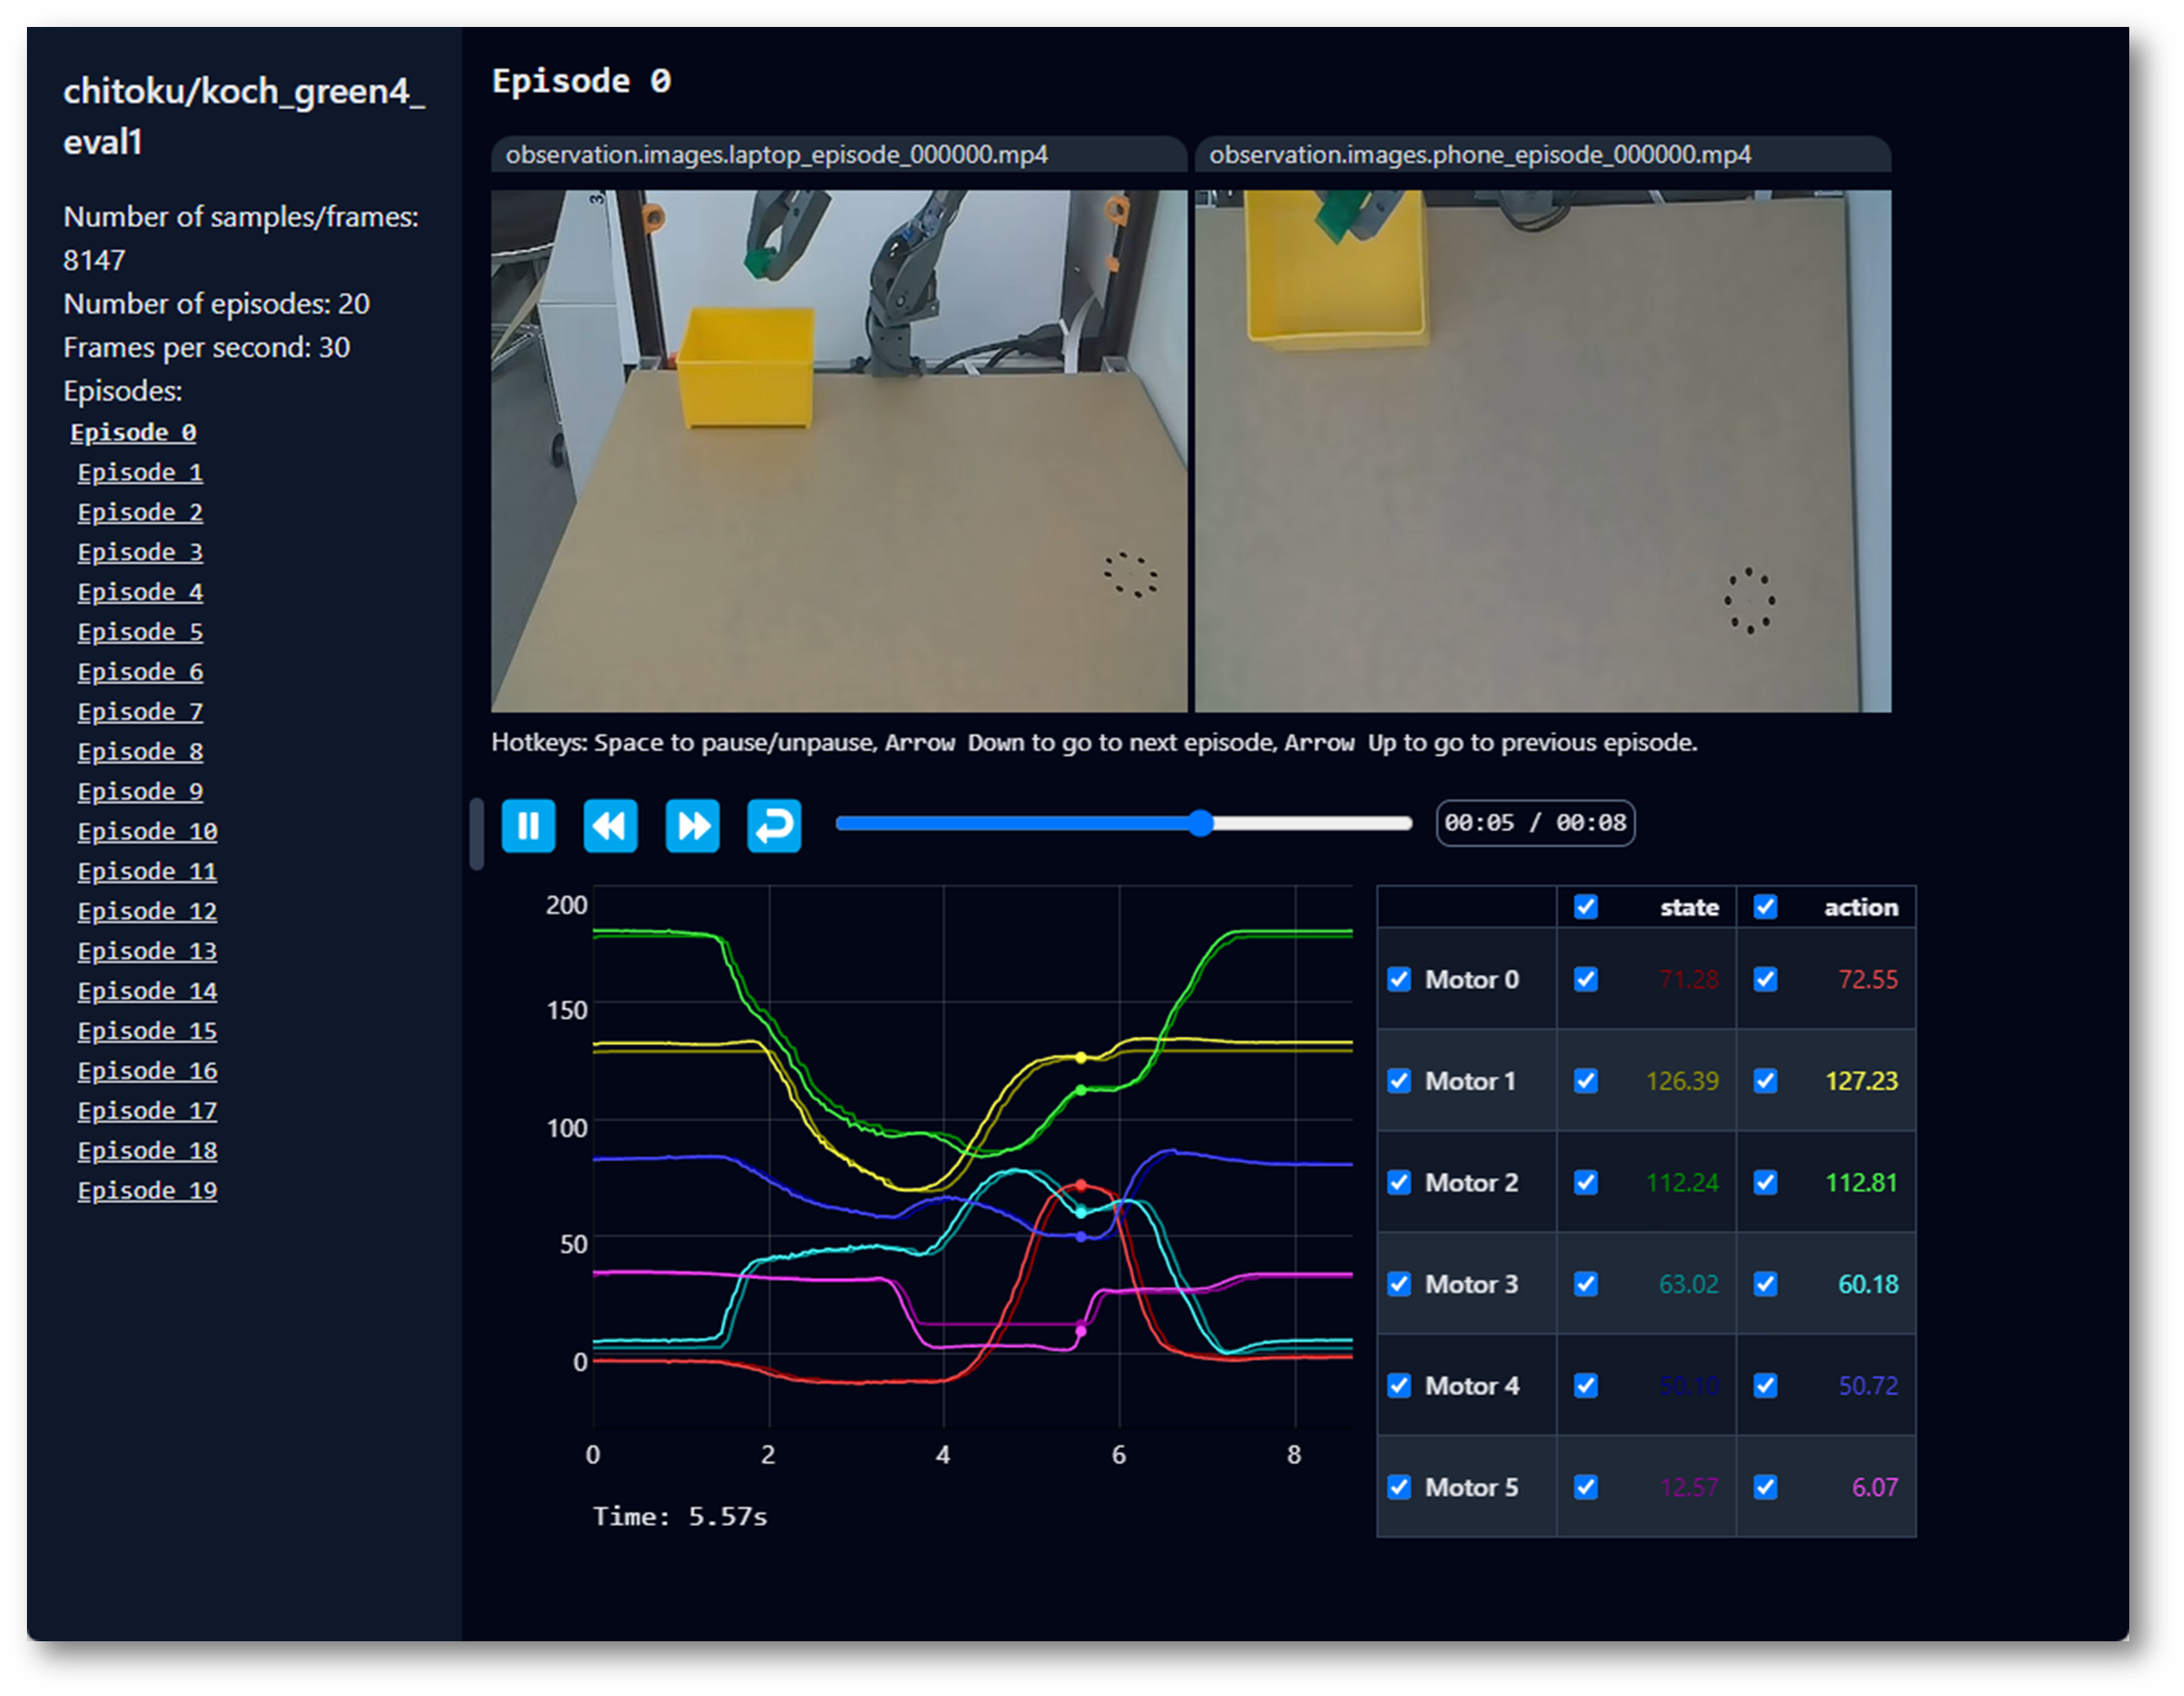
Reproduzir um episódio no braço real
A reprodução move o seguidor real conforme ações gravadas. Limpe o espaço e afaste as mãos antes de começar.
A função replay reproduz qualquer episódio gravado no braço real — a melhor checagem de consistência e transferibilidade:
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=my_awesome_follower_arm \
    --dataset.repo_id=seeedstudio123 \
    --dataset.root=~/.cache/huggingface/lerobot/seeedstudio123 \
    --dataset.episode=0
dataset.root é o caminho físico; repo_id o nome definido na coleta; episode é índice base 0. O braço deve replicar o gravado — se desviar muito, suspeite primeiro de deriva de calibração, depois dos dados.
O que fazer ao achar problemas
- Episódio ruim (queda, erro, obstrução): apague — próxima seção.
- Problema sistemático (cada episódio agarra de um lado): problema de design — corrija o protocolo e regrave; apagar episódios não resolve.
- Estatísticas esquisitas (infinito/NaN na visualização): quase sempre um episódio quebrado; apague e regenere.
13.4 O kit de ferramentas: lerobot-edit-dataset
13.4 O kit de ferramentas: lerobot-edit-dataset
Toda a "cirurgia" de dataset é feita com lerobot-edit-dataset e o --operation.type adequado.
Apagar episódios
Apague episódios ruins (aqui 0, 2 e 5):
lerobot-edit-dataset \
    --repo_id seeedstudio123/test \
    --operation.type delete_episodes \
    --operation.episode_indices "[0, 2, 5]"
Ou salve o resultado como dataset novo, preservando o original:
lerobot-edit-dataset \
    --repo_id seeedstudio123/test \
    --new_repo_id seeedstudio123/test_clean \
    --operation.type delete_episodes \
    --operation.episode_indices "[0, 2, 5]"
Após a exclusão no local, os dados originais são copiados para uma pasta _old ao lado do dataset (ex.: .../test_old/). Confirmado o novo, pode apagar o backup.
Dividir um dataset
Por frações (ex.: 80% treino / 10% teste / 10% val) — cria test_train, test_test, test_val:
lerobot-edit-dataset \
    --repo_id seeedstudio123/test \
    --operation.type split \
    --operation.splits '{"train": 0.8, "test": 0.1, "val": 0.1}'
Ou por índices explícitos:
lerobot-edit-dataset \
    --repo_id seeedstudio123/test \
    --operation.type split \
    --operation.splits '{"task1": [0, 1, 2, 3], "task2": [4, 5]}'
Mesclar datasets
Combine lotes de várias sessões (as descrições de tarefa devem coincidir exatamente):
lerobot-edit-dataset \
    --repo_id seeedstudio123/test_merged \
    --operation.type merge \
    --operation.repo_ids "['seeedstudio123/test_batch1', 'seeedstudio123/test_batch2']"
Remover features
Descarte uma câmera que não quer mais treinar (ex.: mantenha só a de punho):
lerobot-edit-dataset \
    --repo_id seeedstudio123/test \
    --operation.type remove_feature \
    --operation.feature_names "['observation.images.side']"
Converter imagens em vídeo
Converta um dataset de imagens para vídeo — menos armazenamento e leitura mais rápida no treino:
lerobot-edit-dataset \
    --repo_id seeedstudio123/test_image \
    --new_repo_id seeedstudio123/test_video \
    --operation.type convert_image_to_video \
    --operation.vcodec libsvtav1 \
    --operation.pix_fmt yuv420p \
    --operation.g 2 \
    --operation.crf 30
Opções úteis: --operation.output_dir (pasta de saída), --operation.num_workers 8 (codificação paralela), --operation.max_episodes_per_batch / --operation.max_frames_per_batch (máquinas com pouca memória). O resultado é um LeRobotDataset completo e padrão — vídeos em videos/, metadados preservados.
13.5 FAQ do capítulo
13.5 FAQ do capítulo
- Qual repositório do LeRobot? O verificado do Capítulo 5:
https://github.com/Seeed-Projects/lerobot.git. O oficial atualiza sem parar e pode mudar versões de dataset ou sintaxe de comandos. - A operação parece travada. Aperte Enter para atualizar a saída do terminal. O novo formato é comprimido, as operações demoram — acompanhe a barra de progresso com paciência.
- Referência: Using dataset tools na documentação oficial.