2. Conhecendo o hardware do SO-ARM e o projeto de código aberto
Capítulo 2 do curso para iniciantes em SO-ARM Physical AI — conheça o projeto de código aberto SO-ARM, a diferença entre SO-ARM100 e SO-ARM101, as edições Standard e Pro, e seu hardware e software de código aberto.
2.1 O que é SO-ARM
2.1 O que é SO-ARM
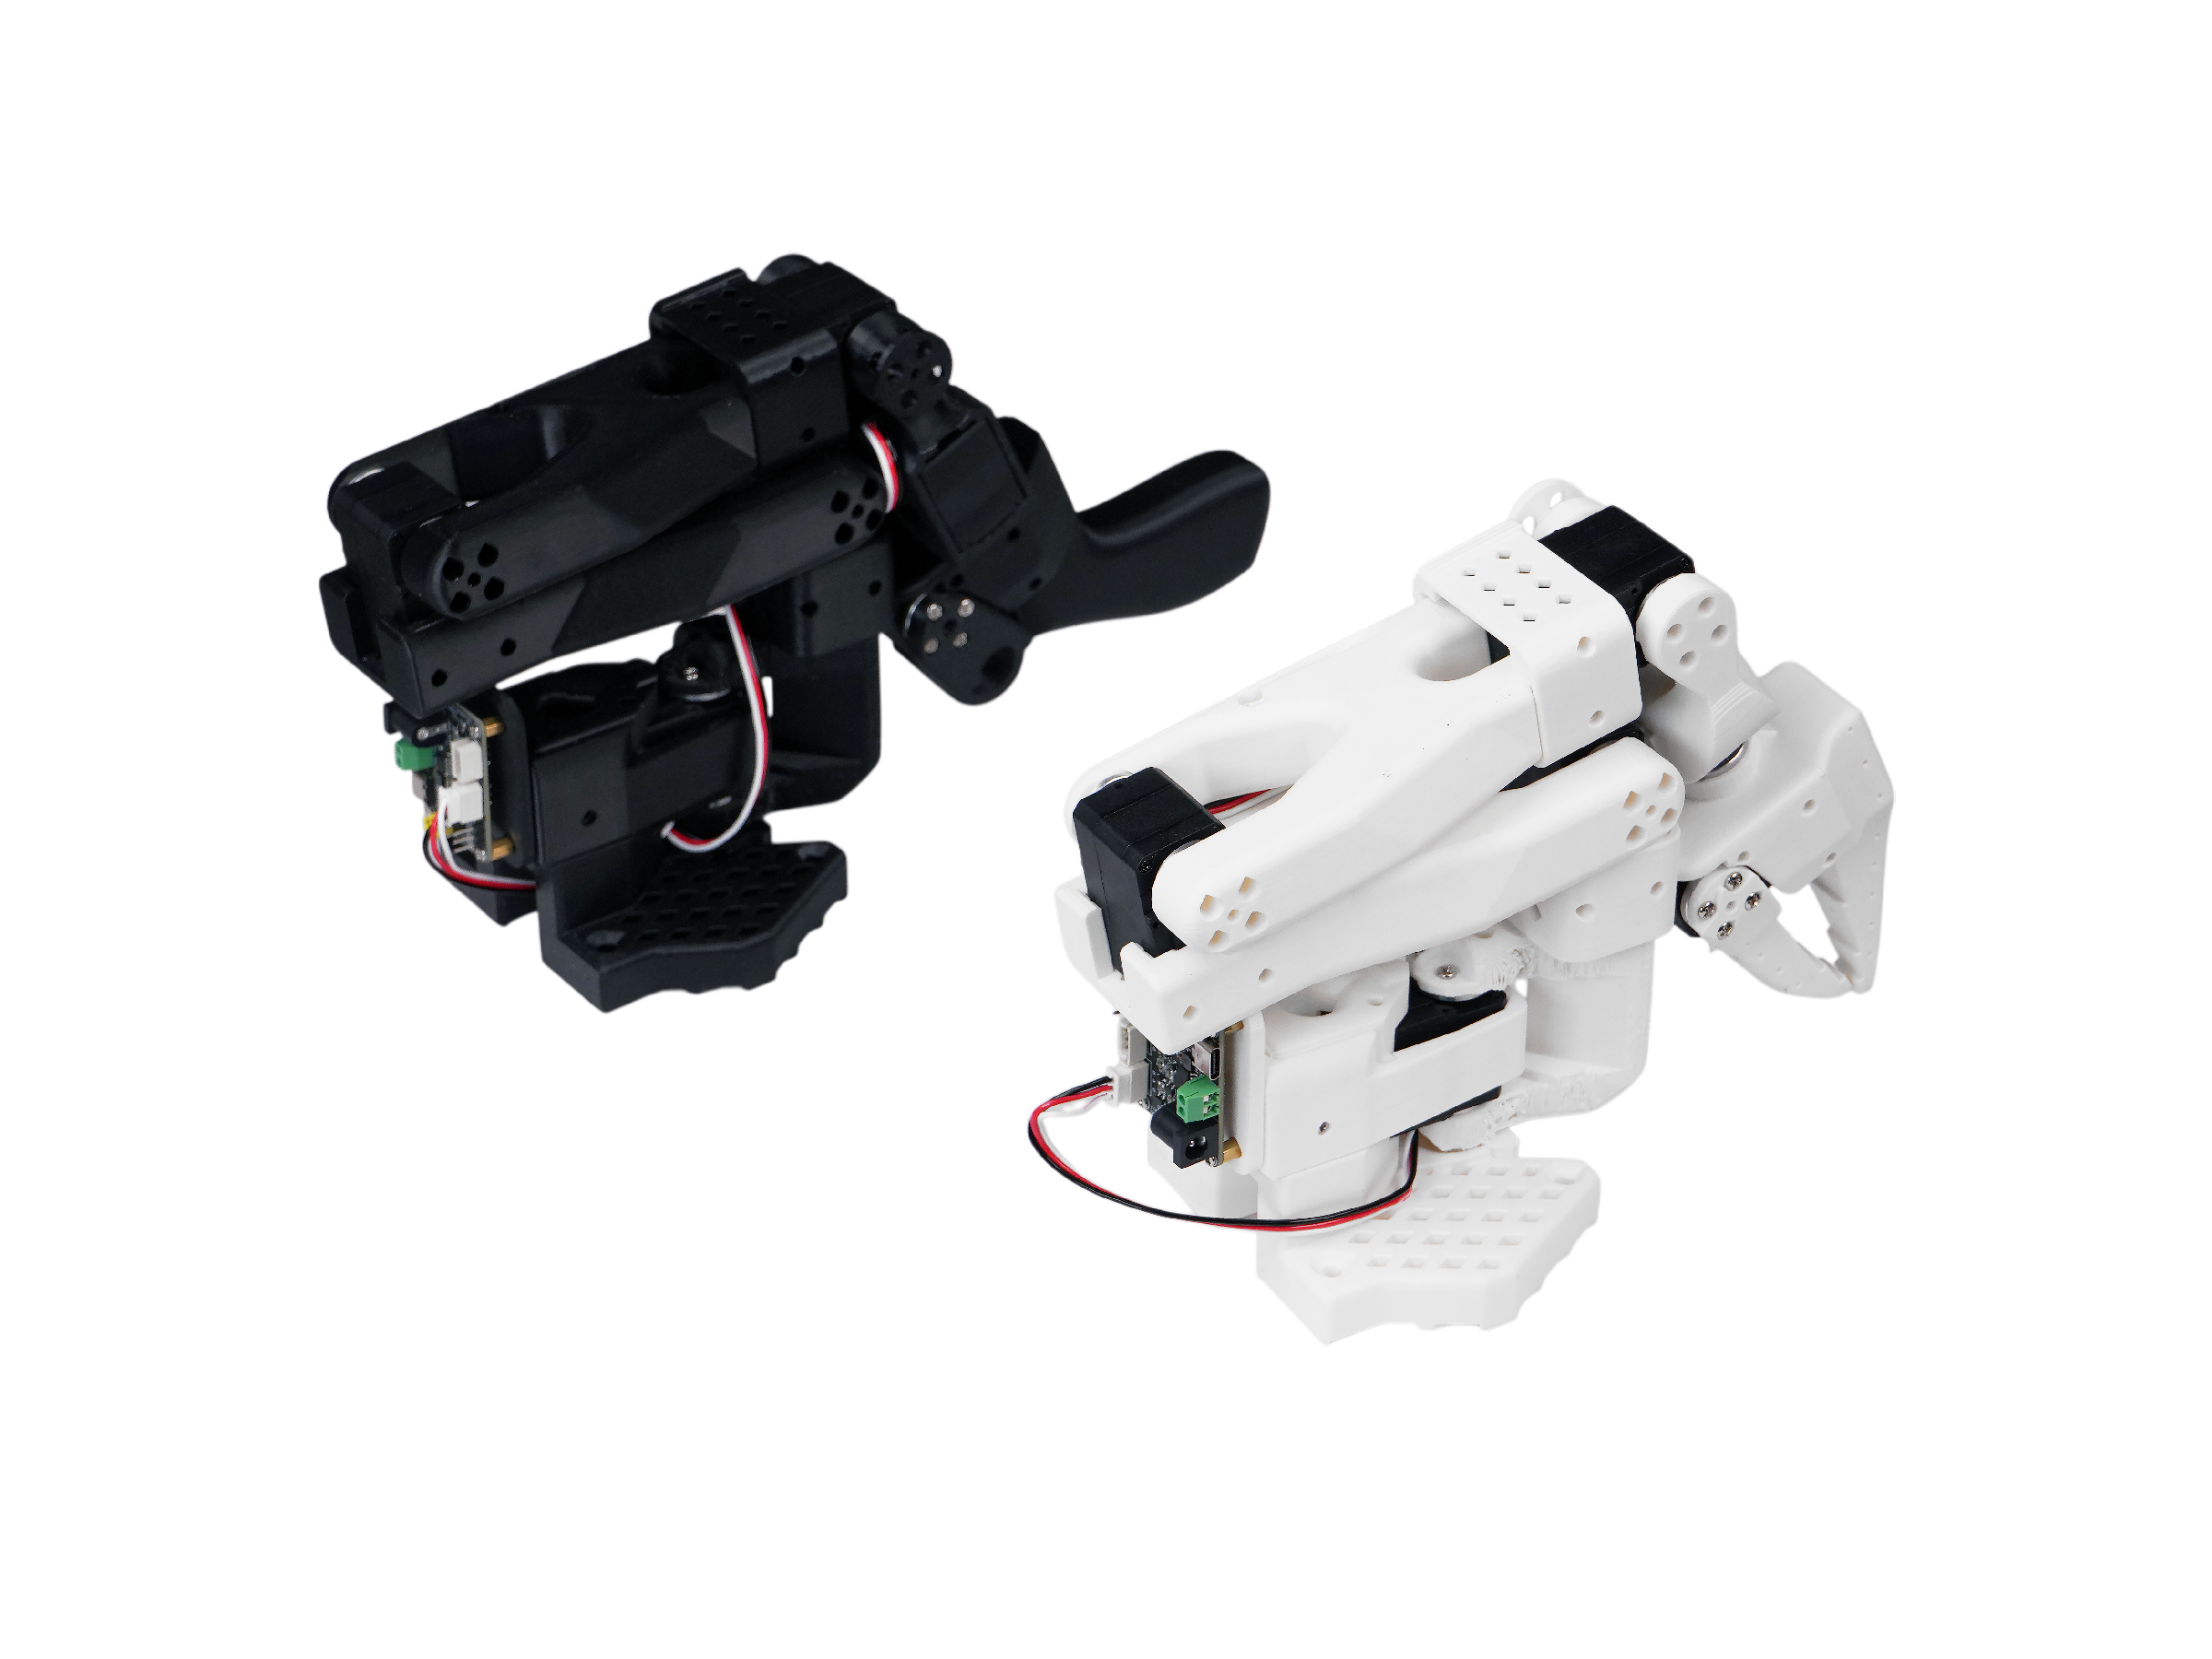
O SO-ARM é um braço robótico de baixo custo e 100% de código aberto projetado para aprendizado de IA e robótica. O SO-ARM100 original foi criado pela TheRobotStudio como braço líder-seguidor de referência do projeto LeRobot da Hugging Face, e a Seeed Studio o transforma em kits completos — SO-ARM100 e o mais novo SO-ARM101 — com peças impressas em 3D verificadas, servos de barramento Feetech STS3215, placas de controle de servo e suporte completo de wiki.
Um kit SO-ARM sempre contém dois braços:
- Um braço líder (preto): o braço de ensino leve que você segura na mão. Seus servos apenas leem posições — é o "dispositivo de entrada" das demonstrações.
- Um braço seguidor (branco): o braço de execução. Seus servos são alimentados com tensão total e realmente agarram e movem objetos.
Cada braço é acionado por 6 servos de barramento serial STS3215 (5 juntas + 1 garras), encadeados em um barramento de 3 fios e conectados ao computador por uma placa USB de controle de servos. Deste projeto de código aberto você pode aprender do zero:
- Impressão 3D, montagem e configuração de servos de barramento;
- Atribuição de IDs de servo, calibração e depuração;
- Teleoperação mestre-escravo líder-seguidor;
- Coleta, visualização e gestão de datasets LeRobot;
- Treinamento e avaliação em robô real de ACT, SmolVLA e políticas de difusão;
- Treinamento cooperativo de dupla braço;
- Ajuste fino de VLA com NVIDIA Isaac GR00T e implantação em Jetson;
- VLA sem código na plataforma SenseCraft Robotics.
Seu objetivo principal é permitir aprender e validar algoritmos de inteligência incorporada com hardware realmente barato, aberto e reprodutível.
2.2 SO-ARM100 vs. SO-ARM101
2.2 SO-ARM100 vs. SO-ARM101
Há duas gerações do braço:
- SO-ARM100 — a versão original, que tornou o projeto famoso;
- SO-ARM101 — a versão atual, com clipes de cabo para cabeamento mais organizado e um braço líder reprojetado.
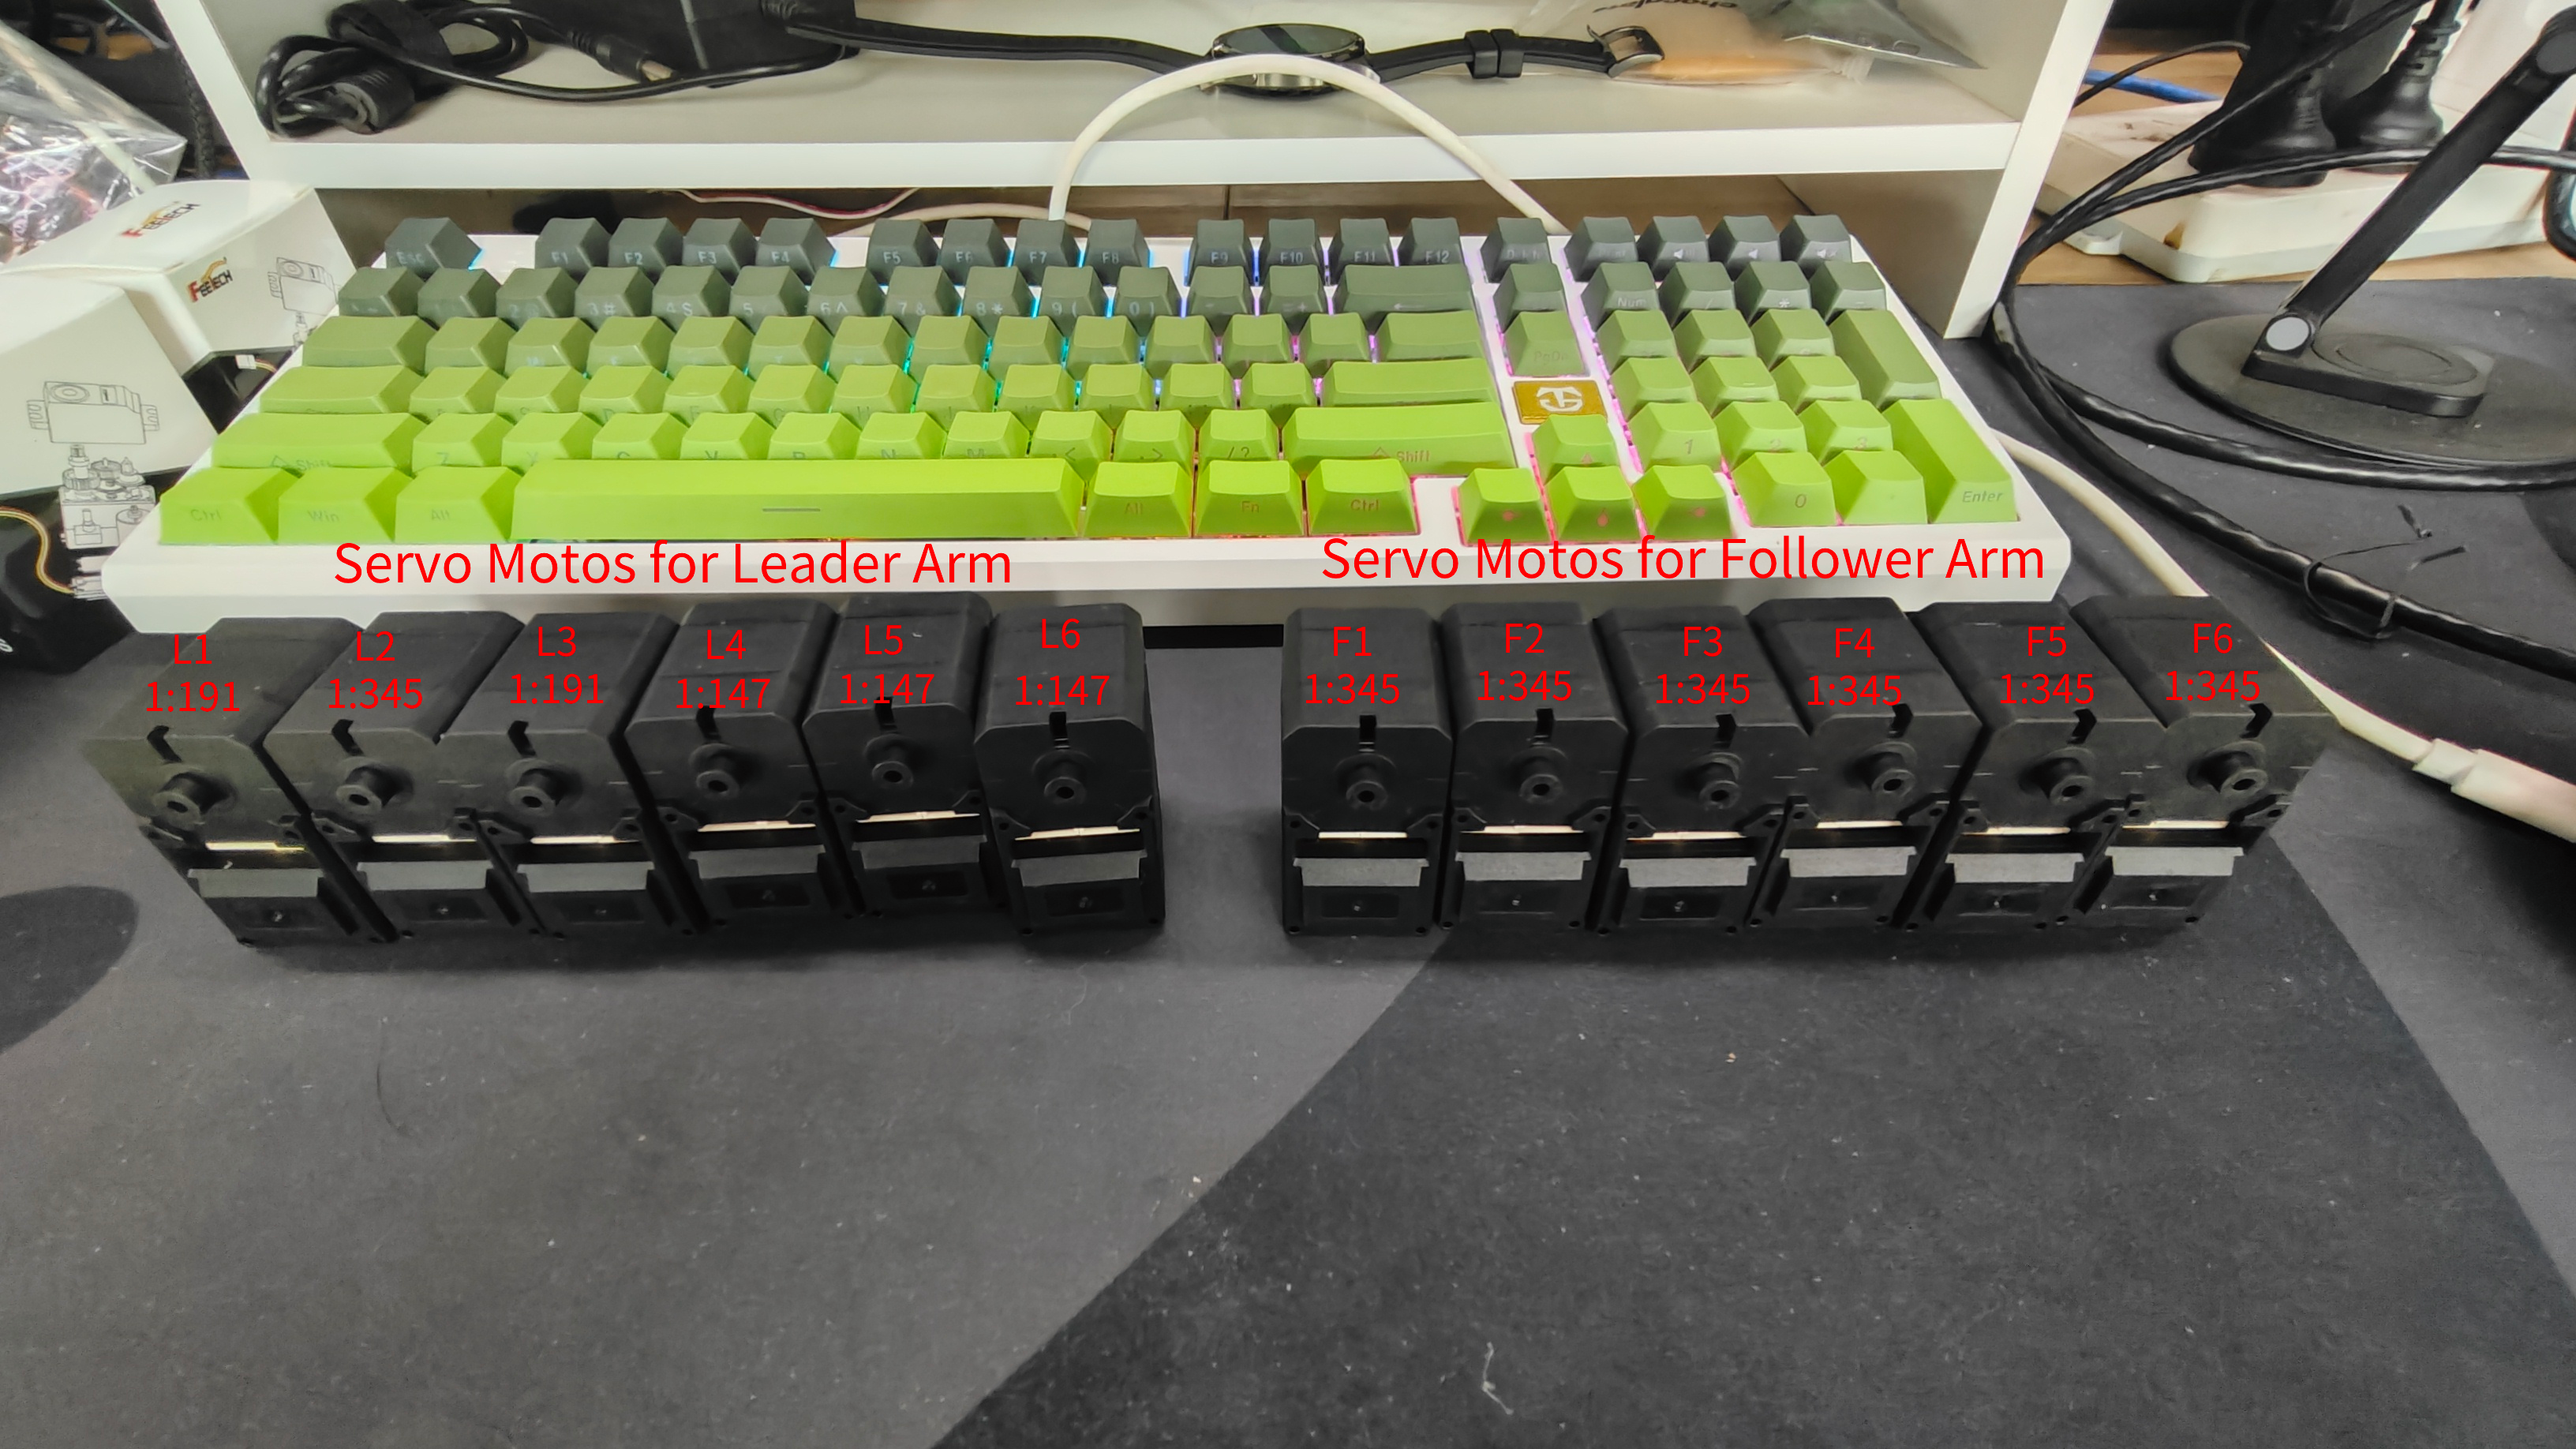
As duas versões são altamente compatíveis:
A compra recomendada hoje é o kit SO-ARM101. Os códigos de SO100 e SO101 são compatíveis — usuários de SO100 podem usar diretamente os parâmetros e comandos do SO101 (so101_follower / so101_leader no LeRobot), e os arquivos de impressão do SO101 são totalmente compatíveis com a instalação do kit de motores do SO100.
A diferença-chave a observar é a relação de engrenagens dos servos do braço líder: as três primeiras juntas (L1-L3) do líder do SO-ARM101 usam relações diferentes das do SO-ARM100, então a configuração de servos deve seguir a tabela da sua versão (ver Capítulo 6).
2.3 Edição Standard vs. Pro
2.3 Edição Standard vs. Pro
O kit SO-ARM101 vem em duas edições que compartilham a estrutura e diferem em torque de servo e alimentação:
| Edição | Servos do seguidor | Servos do líder | Alimentação |
|---|---|---|---|
| SO101 Standard | ST-3215-C001 7.4V (relação 1:345) ×6 | série ST-3215 7.4V | Ambos os braços a 5V |
| SO101 Pro | série ST-3215 12V (mais torque, p. ex. C018 / C047) | série ST-3215 7.4V | Líder 5V, seguidor 12V |
As regras de alimentação importam. A edição Standard alimenta os dois braços a 5V. Na Pro, o líder deve usar sempre 5V e o seguidor sempre 12V — conectar a tensão errada pode queimar os servos. Confira o rótulo do adaptador antes de cada ligação.
2.4 Parâmetros principais
2.4 Parâmetros principais
| Produto | Kit SO-ARM100 | Kit SO-ARM101 |
|---|---|---|
| Link de compra | Bazaar | Bazaar |
| Graus de liberdade | 5 + garras | 5 + garras |
| Atuadores | Servo de barramento Feetech STS3215 ×6 por braço | Servo de barramento Feetech STS3215 ×6 por braço |
| Comunicação | Barramento serial (TTL) via placa USB | Barramento serial (TTL) via placa USB |
| Alimentação | 5V (Standard) / 5V+12V (Pro) | 5V (Standard) / 5V+12V (Pro) |
| Estrutura | Peças impressas em PLA+, STL aberto | Peças impressas com clipes de cabo, STL aberto |
| Ecossistema | LeRobot, GR00T, SenseCraft Robotics | LeRobot, GR00T, SenseCraft Robotics |
2.5 Hardware e software de código aberto
2.5 Hardware e software de código aberto
O SO-ARM é aberto da estrutura imprimível à pilha de software:
- Projeto do braço e arquivos STL: TheRobotStudio/SO-ARM100
- Fork verificado do LeRobot usado neste curso: Seeed-Projects/lerobot
- Framework original: huggingface/lerobot
- Ferramenta de depuração de servos: Seeed-Projects/Seeed_RoboController
- Modelo de base VLA: NVIDIA Isaac GR00T no Hugging Face
Este curso instala o LeRobot a partir do fork Seeed-Projects, verificado com os kits SO-ARM. O repositório original muda rápido — argumentos de comandos, formatos de dataset e dependências podem diferir dos capítulos aqui.