9. Arquitetura do sistema LeRobot e SO-ARM
Capítulo 9 do curso para iniciantes em SO-ARM Physical AI — o que é o LeRobot, a divisão líder/seguidor, a arquitetura de plugins Robot e Teleoperator, o fluxo de dados câmeras/barramento serial/braços e o essencial da configuração do SO-ARM.
9.1 O que é o LeRobot e por que precisamos dele?
9.1 O que é o LeRobot e por que precisamos dele?
No Capítulo 8 estabelecemos o arcabouço conceitual: demonstração, dados, modelo, ciclo fechado. Mas para rodar esse pipeline, você esbarra de imediato numa pilha de problemas triviais porém concretos:
- Como alinhar carimbos de tempo entre quadros de câmera e ângulos de juntas?
- Em que formato armazenar imagens, estados e ações de dezenas de episódios?
- Como compartilhar e baixar modelos treinados no Hugging Face Hub?
- Como os três códigos — coleta, treinamento e inferência — compartilham a mesma lógica de controle do braço?
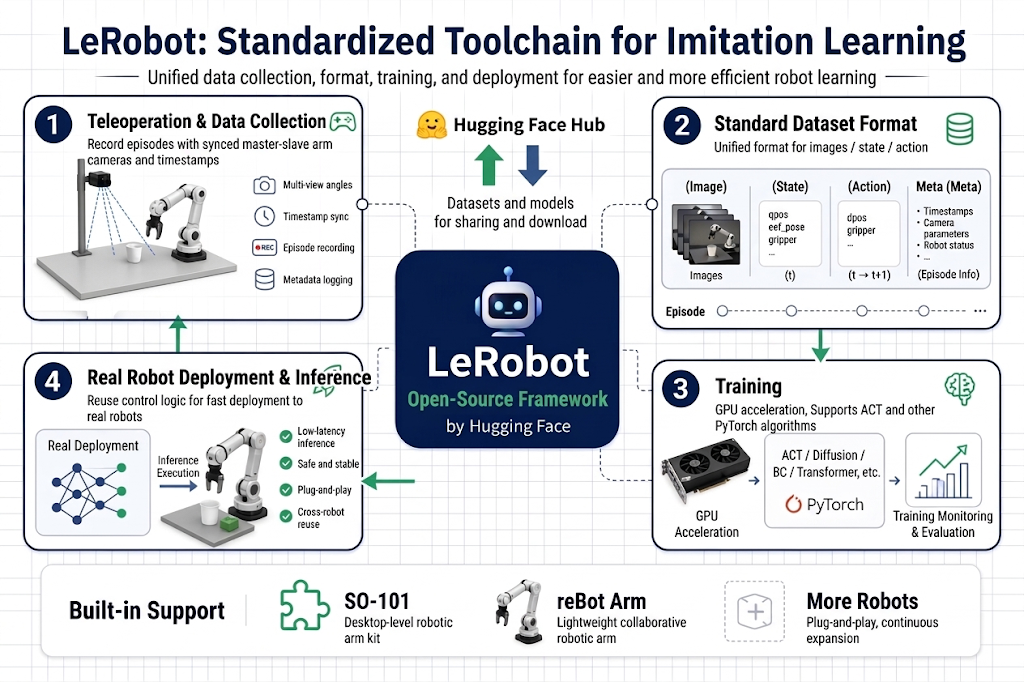
Se cada um reinventar a roda, o aprendizado em robótica continuaria um jogo de poucos laboratórios. O LeRobot é o framework de código aberto que a Hugging Face construiu para resolver isso — implementa algoritmos de imitação comprovados (ACT, SmolVLA, GR00T etc.) em PyTorch, define um formato padrão de dataset robótico e fornece uma cadeia completa de ferramentas de linha de comando, da teleoperação e coleta ao treinamento e implantação. O SO-ARM nasceu junto com o LeRobot como seu hardware de referência de baixo custo — um foi desenhado para o outro.
9.2 Braço líder e braço seguidor
9.2 Braço líder e braço seguidor
- O primeiro passo do aprendizado por imitação é "o humano demonstra ao robô". A questão é: como um humano "ensina" movimentos precisos a um braço? Guiá-lo com a mão é perigoso e produz dados não suaves.
- A resposta é a teleoperação mestre-escravo: usar um braço de demonstração estruturalmente idêntico, leve e de movimento livre como "dispositivo de entrada" — a pessoa move o líder, e o seguidor acompanha em tempo real.
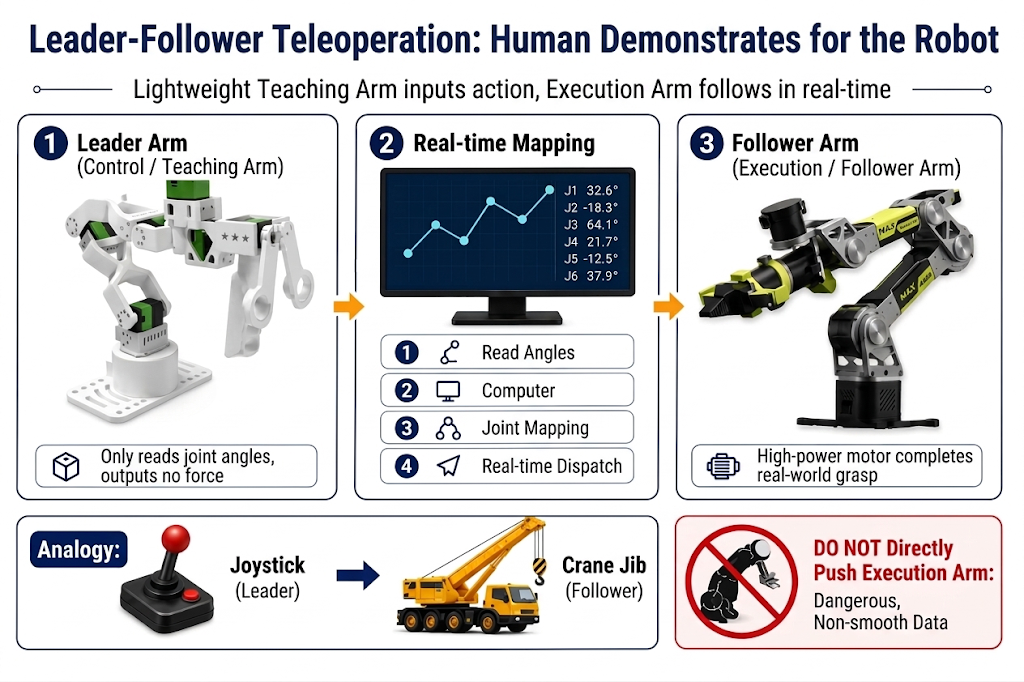
- Braço líder (leader / de ensino): o braço que a pessoa segura e move. Só lê posições — lê seus ângulos em tempo real e os envia ao computador. Não precisa exercer força, então usa os mesmos STS3215 com baixa carga, e as juntas movidas pela mão humana têm relações menores.
- Braço seguidor (follower / de execução): o braço que trabalha de verdade. Recebe os ângulos do líder e aciona servos de maior torque e alimentação plena para seguir, completando a preensão real.
É como a relação entre a alavanca de controle da cabine de uma grua e o braço da grua. O operador move a alavanca leve (líder), e o trabalho pesado é feito pelo braço lá fora (seguidor). Cada movimento da alavanca é "traduzido" em tempo real para movimento da grua.
Um kit SO-ARM traz os dois na mesma caixa — por isso é uma plataforma de ensino tão natural.
9.3 Arquitetura de plugins: plugin Robot e plugin Teleoperator
9.3 Arquitetura de plugins: plugin Robot e plugin Teleoperator
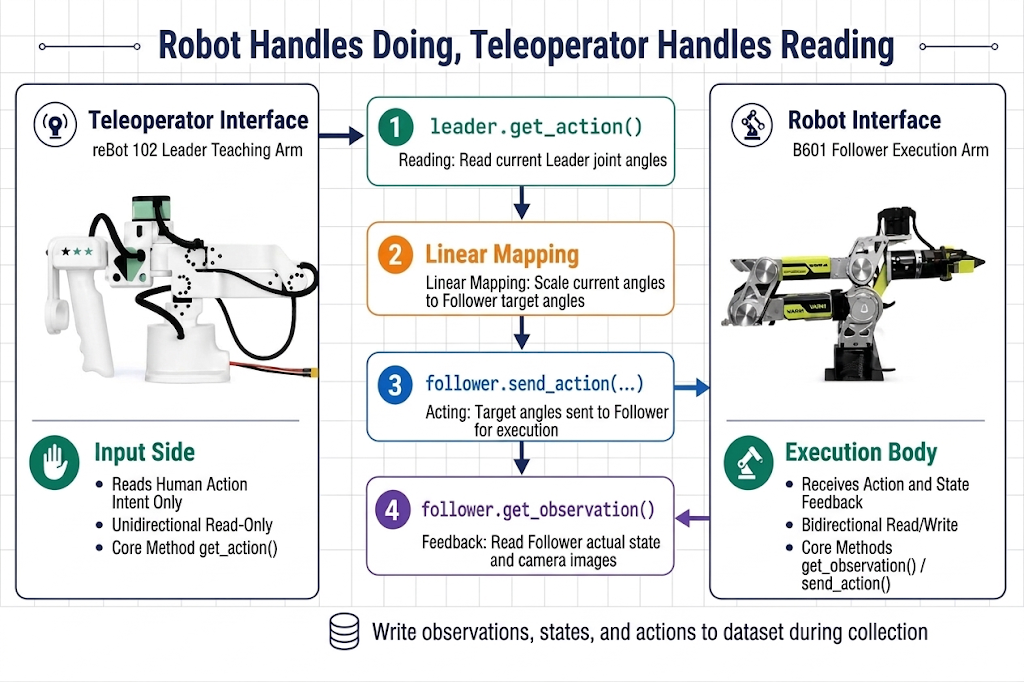
O primeiro princípio de design do LeRobot: o framework não conhece hardware específico; define interfaces. O hardware entra como plugins.
| Plugin Robot | Plugin Teleoperator | |
|---|---|---|
| Papel | Executor: recebe ações, reporta estado | Entrada: só lê a intenção de movimento humano |
| Direção dos dados | Bidirecional (leitura + escrita) | Unidirecional (somente leitura) |
| Métodos centrais | get_observation(), send_action() | get_action() |
| No sistema SO-ARM | so101_follower (seguidor branco) | so101_leader (líder preto) |
Numa frase: o Robot cuida de "fazer", o Teleoperator de "ler".
9.4 Fluxo de dados: câmeras, barramento serial e braços
9.4 Fluxo de dados: câmeras, barramento serial e braços
Num ciclo de controle, quais dados fluem, em que formato, por qual caminho? Um computador conecta três tipos de periféricos, correspondendo a três caminhos:
- Câmeras → computador: quadros USB (frontal + lateral);
- Líder → computador: posições de juntas no barramento serial (
/dev/ttyACM1) — a intenção humana; - Computador → seguidor: posições-alvo no barramento serial (
/dev/ttyACM0) — com o estado do próprio seguidor lido no mesmo barramento.
O computador fica no centro: lê câmeras + líder, escreve no seguidor, carimba tudo com marcas de tempo e (ao gravar) escreve uma linha alinhada de observação/estado/ação por quadro.
9.5 Quatro fluxos de trabalho: quatro usos do mesmo sistema
9.5 Quatro fluxos de trabalho: quatro usos do mesmo sistema
Entendendo o hardware e o fluxo de dados, ao olhar os quatro fluxos desta fase você verá que usam os mesmos plugins e a mesma configuração; só muda a ferramenta do LeRobot chamada:
| Fluxo | Ferramenta LeRobot |
|---|---|
| Teleoperação | lerobot-teleoperate |
| Coleta de dados | lerobot-record |
| Treinamento | lerobot-train |
| Inferência e implantação | lerobot-record (com política) ou lerobot-rollout |
- Teleoperação e coleta usam a mesma cadeia de hardware — a única diferença é gravar dados ou não.
- Implantação de inferência e coleta são imagens espelhadas: na coleta, as ações vêm do líder (humano); na inferência, do modelo (checkpoint). Todo o resto (leitura de câmeras, realimentação de estado, comandos de servo, limites de segurança) é idêntico. Esse é o benefício da arquitetura de plugins — trocar o decisor não exige trocar o sistema.
- Teleoperação e inferência: ambas ativam todo o hardware e controlam o braço on-line; a diferença é "quem decide" — na teleoperação, a pessoa; na inferência, o modelo.
9.6 Essenciais da configuração do SO-ARM
9.6 Essenciais da configuração do SO-ARM
| Item | Braço seguidor | Braço líder |
|---|---|---|
| Tipo LeRobot | --robot.type=so101_follower | --teleop.type=so101_leader |
| Porta típica | /dev/ttyACM0 | /dev/ttyACM1 |
| Chave de porta | --robot.port | --teleop.port |
| Chave de ID | --robot.id | --teleop.id |
| Alimentação (kit Standard) | 5V | 5V |
| Alimentação (kit Pro) | 12V | 5V |
Notas que evitam os erros mais comuns:
- SO100 e SO101 compartilham código.
so101_leadereso100_leadersão a mesma implementação; usuários de SO100 usam os mesmos comandos. - O
idguarda o arquivo de calibração. Use o mesmo--robot.id/--teleop.idna teleoperação, gravação e avaliação para o mesmo braço físico — senão o LeRobot procura um arquivo que não existe. - A ordem das portas segue a ordem de conexão no Linux e Jetson: primeira placa =
ttyACM0, segunda =ttyACM1. Confirme comlerobot-find-portantes de cada sessão.
O sistema numa frase: mesmo esqueleto, dois papéis. O líder lê, o seguidor escreve, as câmeras assistem, e o computador costura tudo com marcas de tempo. Todos os comandos seguintes reutilizam exatamente esta configuração.