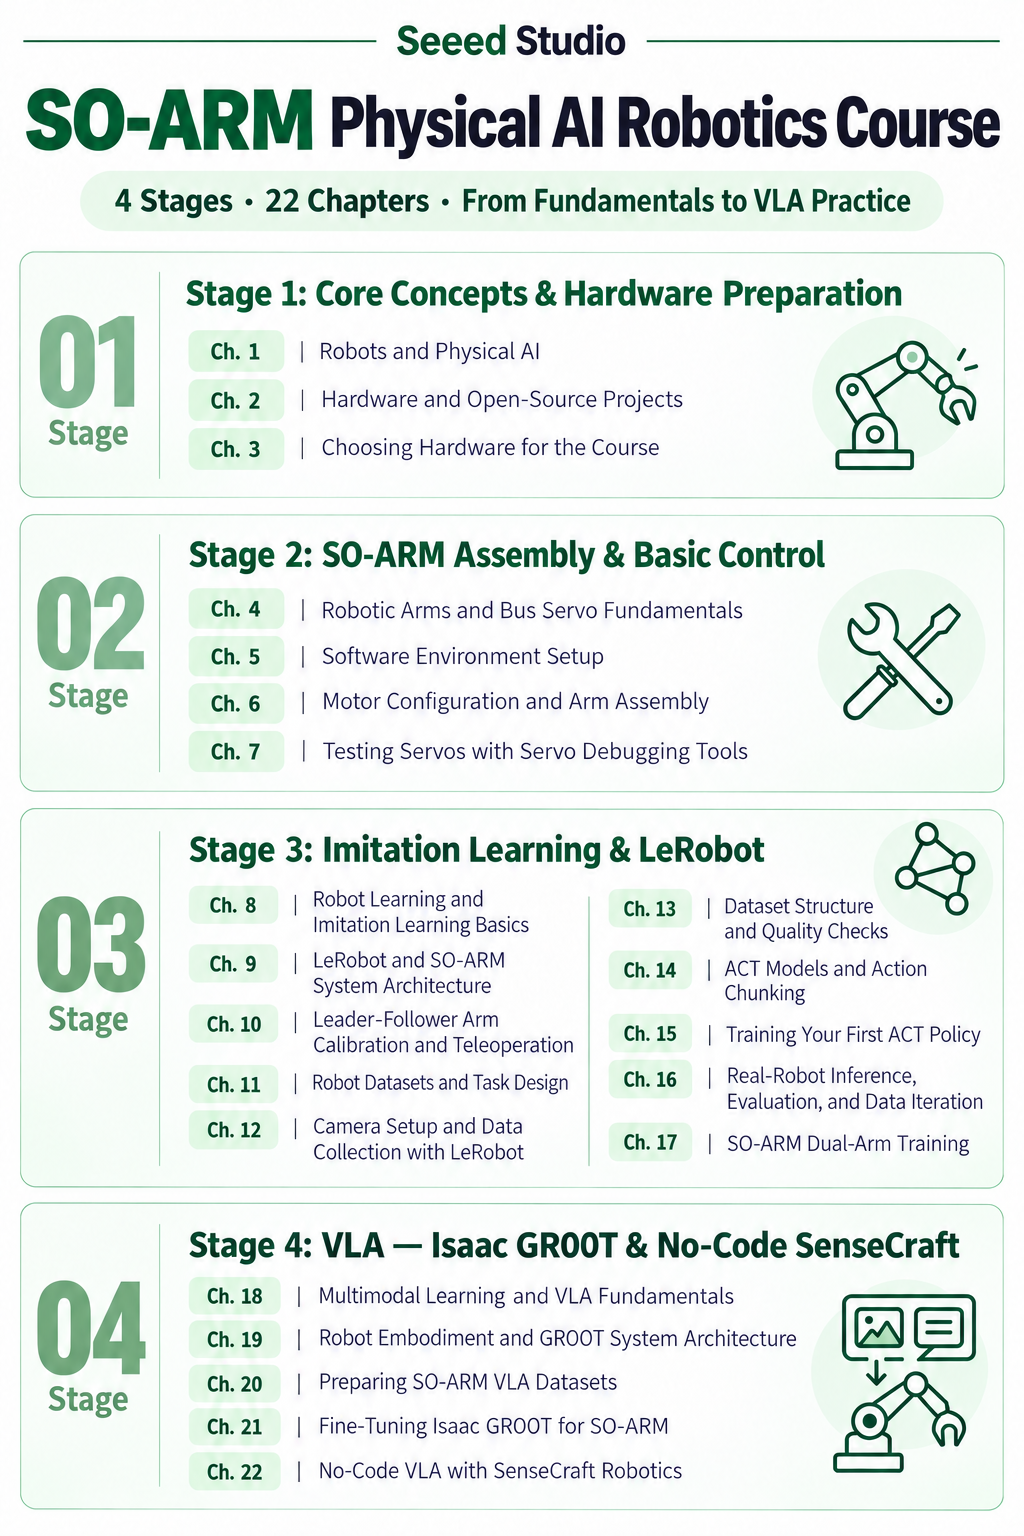
4 fases, 22 capítulos — gratuito e prático
Um guia gratuito e prático para construir e aprender com o braço robótico de código aberto SO-ARM100 / SO-ARM101. Os capítulos publicados vão de conceitos básicos, montagem e controle de servos, passando pelo aprendizado por imitação com LeRobot e treinamento de dupla braço, até o ajuste fino de VLA com Isaac GR00T — e terminam com a rota VLA sem código na plataforma SenseCraft Robotics.
Este curso foi criado e compartilhado gratuitamente pela equipe de AI Robotics da Seeed Studio para oferecer a estudantes de robótica, universitários, quem busca emprego e makers um caminho de aprendizado claro e sistemático. Você é bem-vindo para aprender e compartilhar, mas é proibida a cópia não autorizada, a redistribuição comercial ou o mau uso do conteúdo — os direitos autorais pertencem à Seeed Studio (Shenzhen) Co., Ltd.
Ele gira em torno do SO-ARM100 / SO-ARM101, o braço robótico líder-seguidor de código aberto originalmente projetado pela TheRobotStudio e transformado em kits completos pela Seeed Studio, e combina teoria com prática para cobrir controle de braços robóticos, o ecossistema de aprendizado por imitação do LeRobot e a IA incorporada moderna baseada em VLA. O curso é totalmente gratuito — se ele te ajudar, apoie o projeto deixando uma Star no SO-ARM100 no GitHub ⭐, onde também estão os arquivos STL e outros recursos abertos. Usuários experientes podem ir direto ao nosso Wiki de Robótica. O foco é a compreensão prática em vez de derivações matemáticas profundas. A Fase 2 monta e configura os braços passo a passo; a Fase 3 percorre o ciclo completo do LeRobot — calibração, teleoperação, datasets, treinamento ACT, inferência real — e fecha com um capítulo eletivo de dupla braço; a Fase 4 explica a teoria VLA e a arquitetura do GR00T, ajusta o GR00T com um dataset do SO-ARM e termina com a rota sem código do SenseCraft Robotics para leitores sem GPU de treinamento.
Grupos da comunidade
Discord
Princípios de design do curso
Este curso usa os kits líder-seguidor SO-ARM100 / SO-ARM101 como plataformas práticas, combinando teoria de braços robóticos, teoria de aprendizado em robótica e prática com hardware real. O esboço do curso é o seguinte: