1. Visão geral do curso
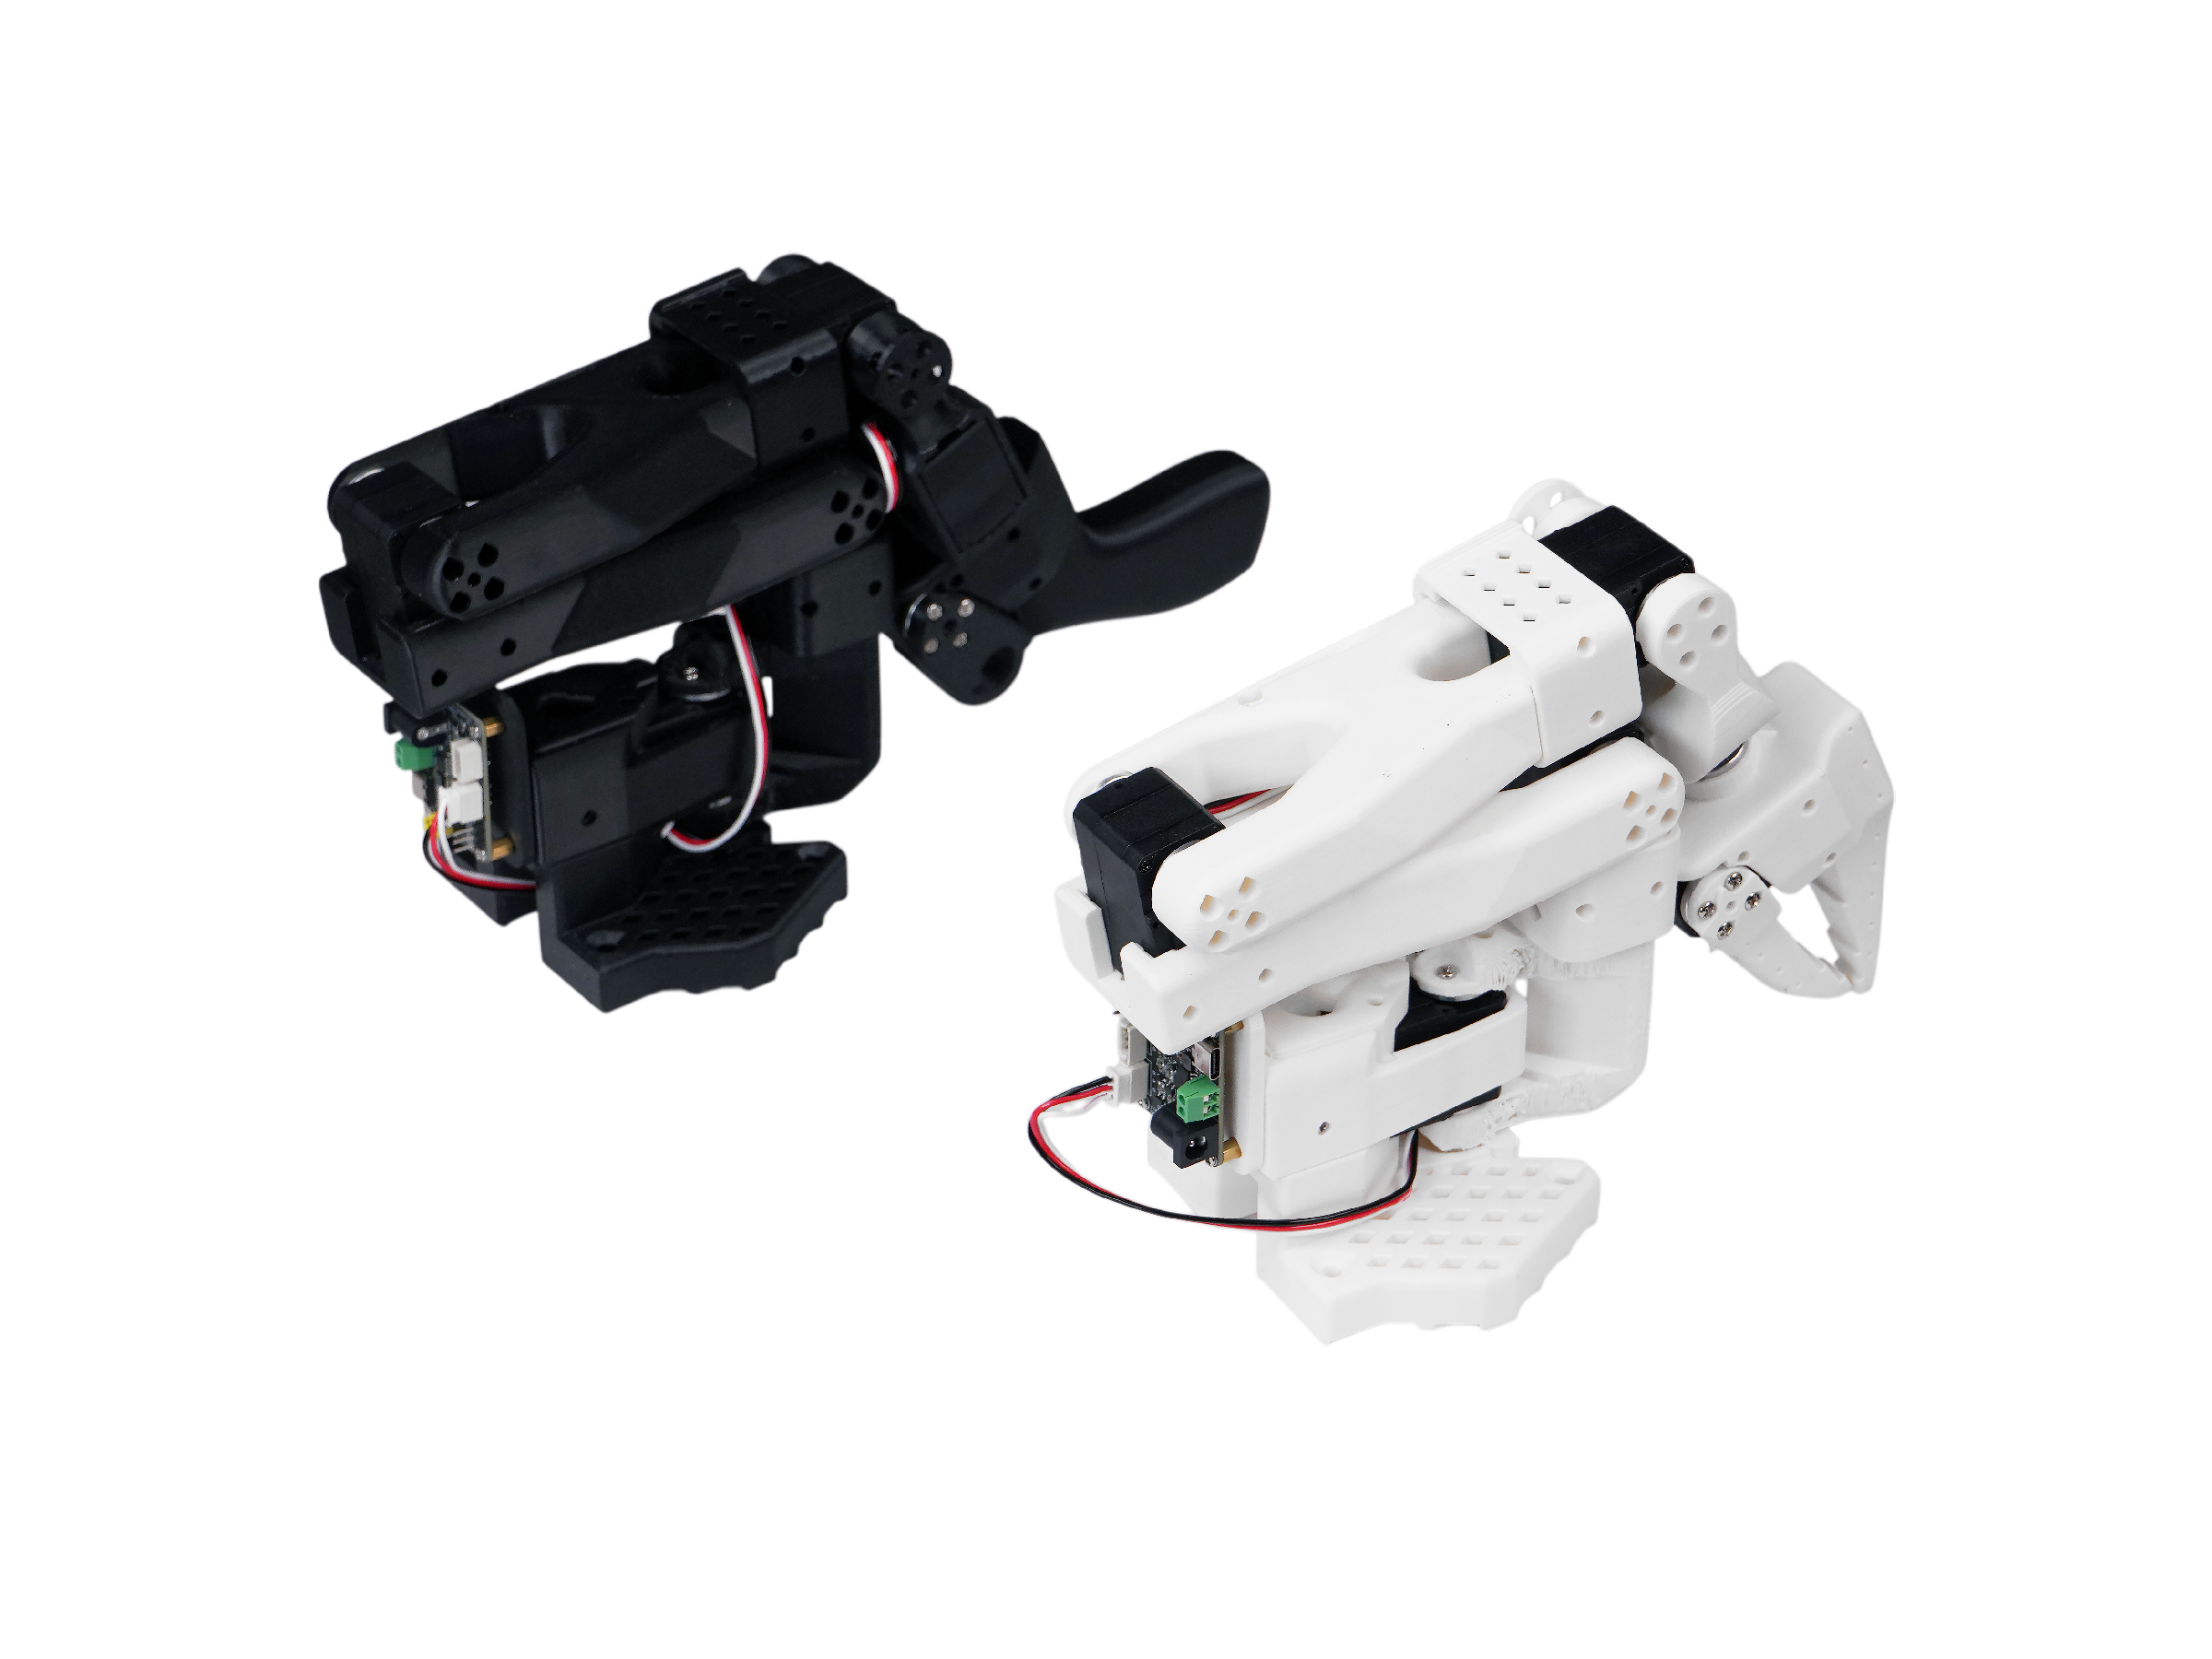
A Seeed Studio colabora com a NVIDIA em um currículo prático para desenvolvedores: de demonstrações robóticas e simulação ao pós-treinamento VLA e implantação no mundo real — construído aqui sobre o SO-ARM101.
O fluxo de trabalho do curso
O fluxo de trabalho do curso
Este curso foca o fluxo completo de desenvolvimento do braço SO-ARM101: passa pela configuração de hardware, coleta de dados, treinamento de modelo, validação em simulação e, por fim, implantação e inferência no braço real e em dispositivos Jetson. Combinando LeRobot, NVIDIA Isaac Sim, Isaac GR00T N1.7 e Jetson, o curso monta um ambiente experimental completo para aprendizado robótico e IA encarnada.
Ao final você entenderá como:
- coletar dados do braço por teleoperação líder-seguidor;
- treinar uma política Vision-Language-Action com Isaac GR00T N1.7 nesses dados;
- escalar com episódios simulados e aumento de dados;
- avaliar o modelo treinado no mundo real;
- implantá-lo em um Jetson e executar a tarefa na borda.
A tarefa de demonstração
A tarefa de demonstração
Como demonstração, o curso usa uma tarefa simples de pegar e colocar: colocar os três frascos no rack de frascos. O SO-101 Workshop da NVIDIA usa a mesma tarefa, então seu dataset permanece compatível com os datasets e checkpoints de referência da NVIDIA.
Você pode ajustar a tarefa ao seu ambiente — o pipeline (coletar → treinar → implantar → avaliar) não muda.
O que o curso enfatiza
O que o curso enfatiza
O curso não foca apenas em treinar e rodar um modelo: enfatiza construir uma plataforma experimental robótica reproduzível e extensível:
- um esquema fixo de dataset (seis dimensões de juntas, duas câmeras, uma frase de tarefa) que funciona igual no robô real, no Isaac Sim e no Jetson;
- comandos verificados ponta a ponta no SO-ARM101;
- as mesmas ferramentas do curso DLI do reBot, para migrar entre os braços sem reaprender o pipeline.