SO-ARM101 Sim-to-Real VLA
O currículo completo de Sim-to-Real da Seeed × NVIDIA, migrado para o SO-ARM101: monte o laboratório real, colete seus próp dados por teleoperação, faça fine-tuning de uma política VLA Isaac GR00T N1.7 e implante no braço físico e no Jetson — com episódios de Isaac Sim e aumento de dados como opções.
Visão geral do curso
De uma mesa vazia a uma política no Jetson
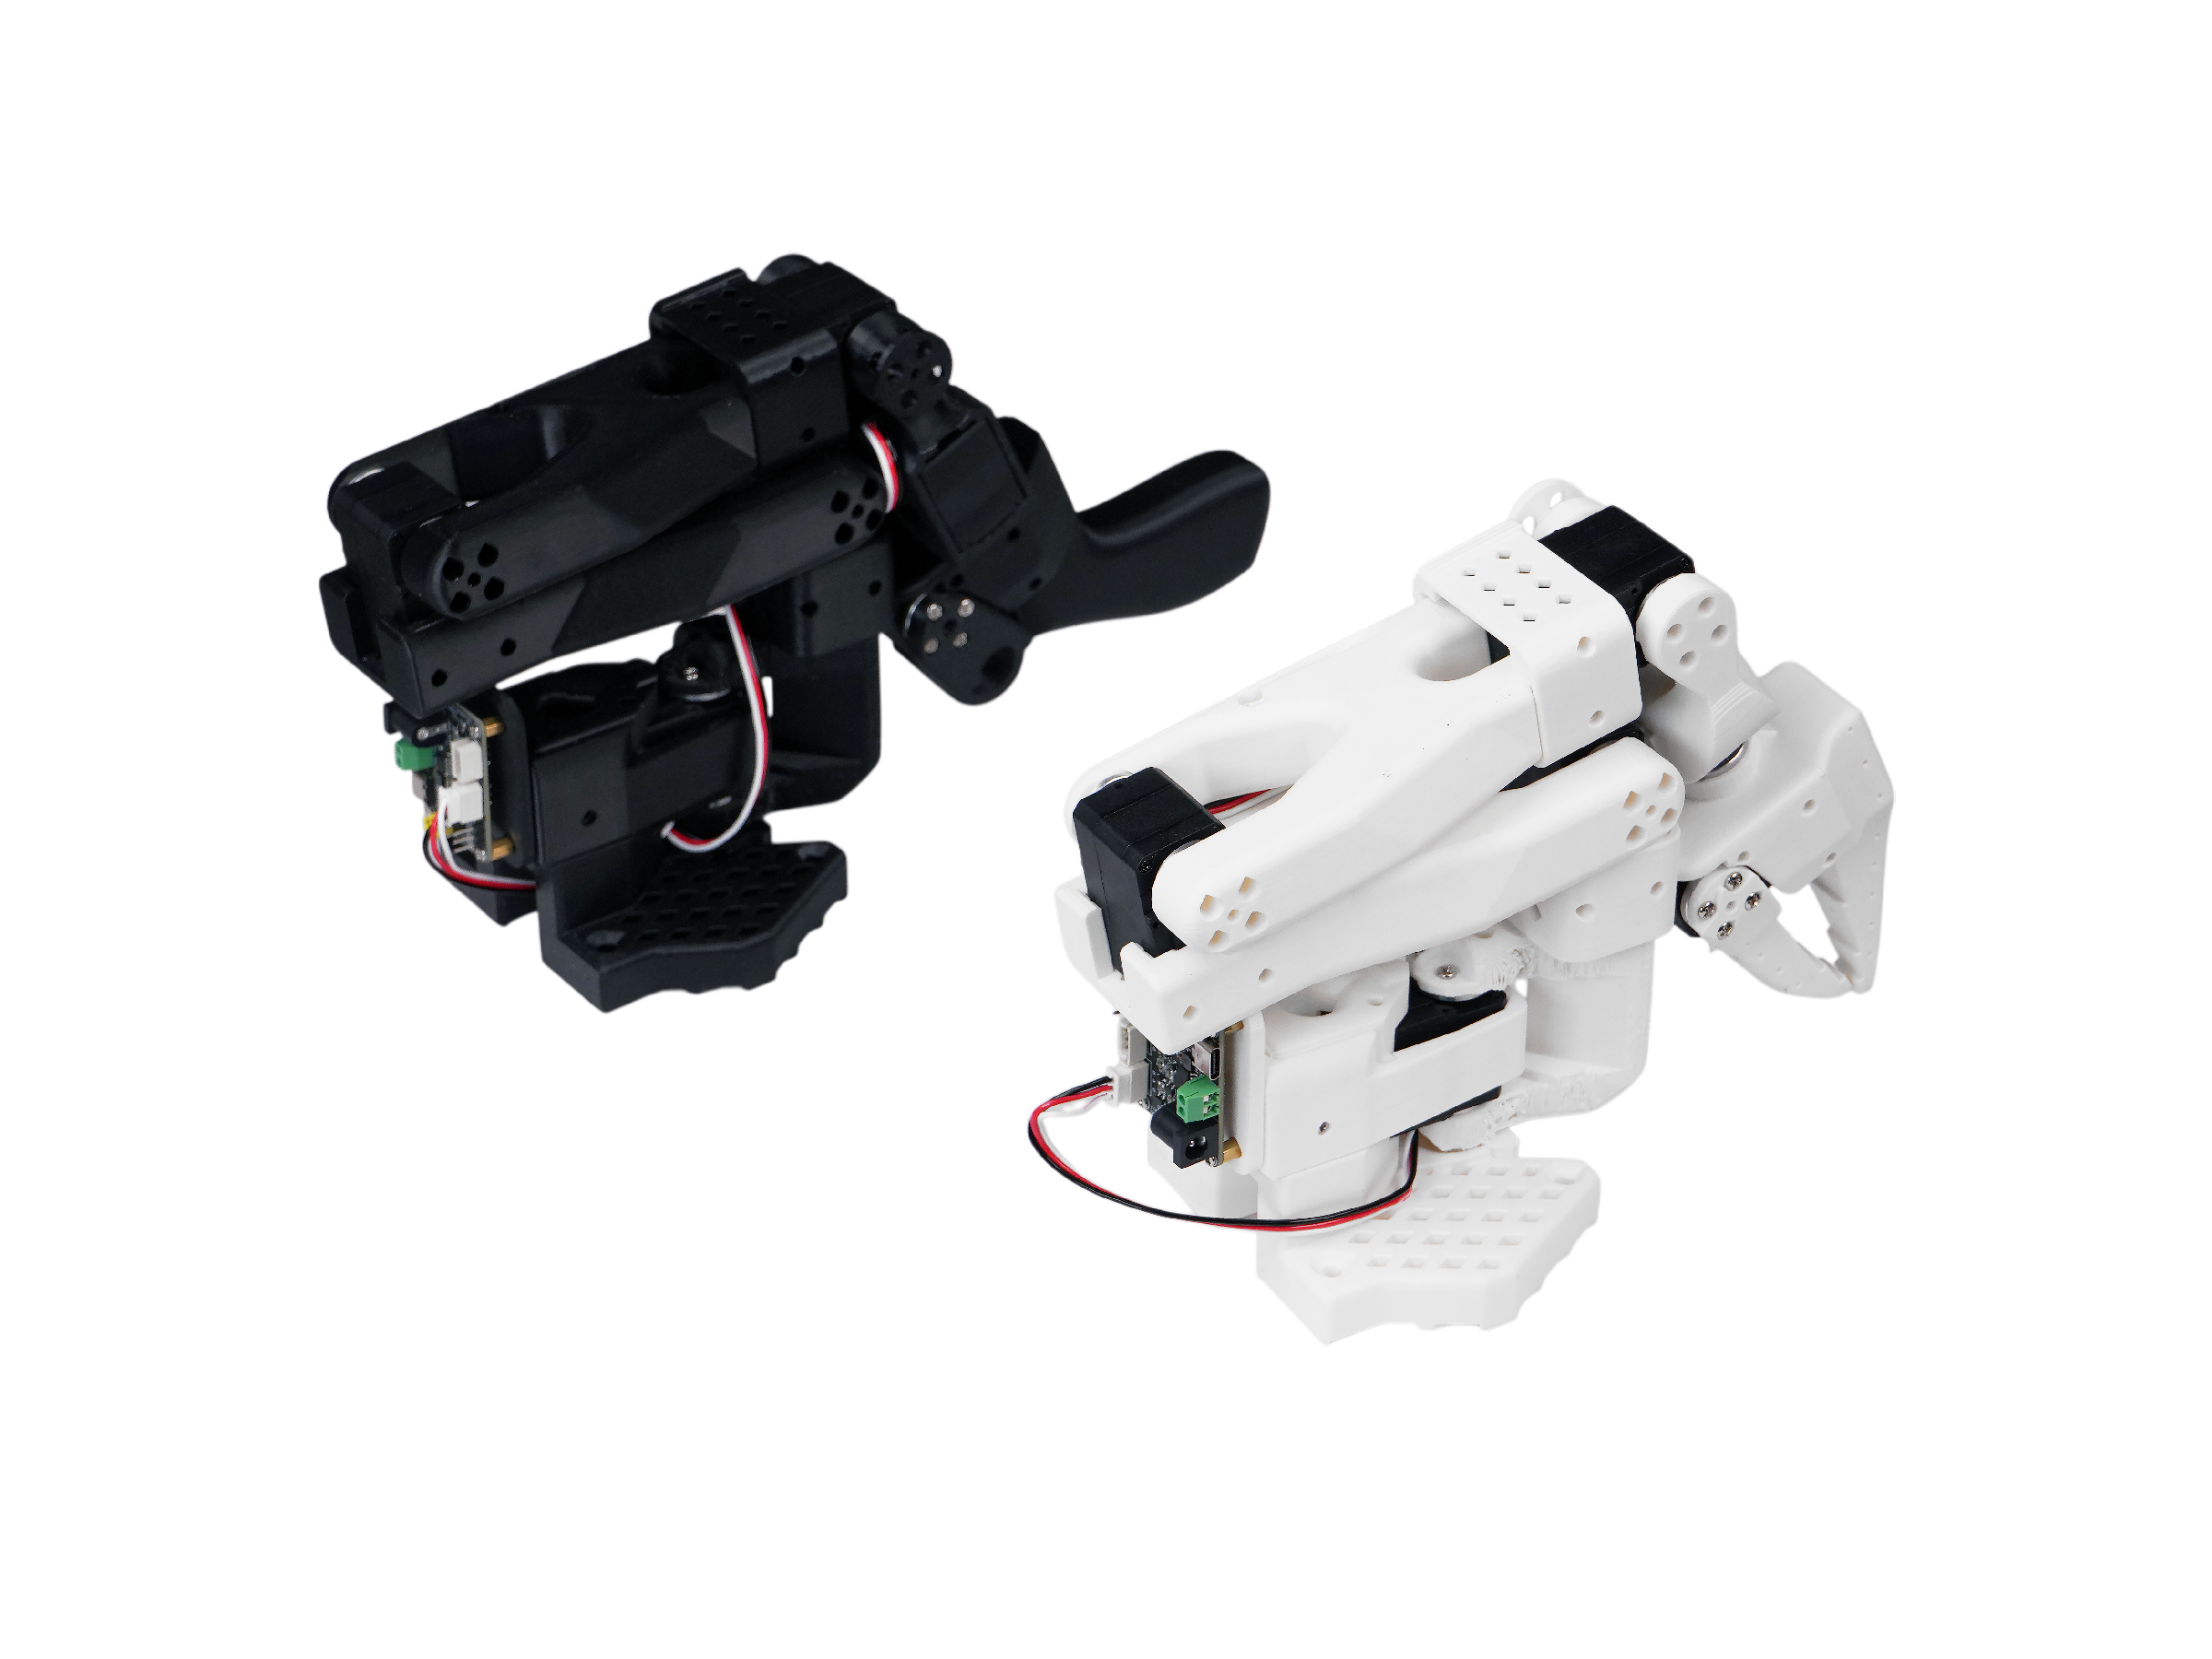
Este curso espelha artigo por artigo o currículo DLI do reBot e o adapta para o SO-ARM101 branco — a mesma plataforma visada pelo SO-101 Workshop da NVIDIA:
- Overview e ambiente — por que Sim-to-Real, o que LeRobot e GR00T oferecem, e instalação e verificação da pilha de software;
- Build Your Robot Lab — monte o par SO-101 (braços pré-montados pulam a gravação de IDs), calibre os dois braços e monte o estúdio: lightbox, suportes, posição do rack e objetos;
- Get Your Own VLA Model — teleopere o par real, grave episódios LeRobot v3 com duas câmeras, faça fine-tuning do Isaac GR00T N1.7 e execute no seguidor físico;
- Escalar (opcional) — colete episódios extras do gêmeo digital do SO-ARM101 branco no Isaac Sim, randomize a cena e misture com os dados reais para co-treinamento;
- Implantar no Jetson — exporte engines TensorRT específicas do alvo em um Jetson AGX Orin ou Thor e sirva a política na borda.
Estrutura do curso
Overview → Build Your Robot Lab → Get Your Own VLA Model → Jetson
| Módulo | Capítulos | Foco |
|---|---|---|
| 1 · Overview | 1–5 | Visão geral, LeRobot, Sim-to-Real, SO-ARM101, resumo |
| 2 · Build Your Robot Lab | 6–8 | Introdução, preparação dos braços (IDs + calibração), ambiente |
| 3 · Get Your Own VLA Model | 9–11 | Coleta de dados reais, treino GR00T N1.7, avaliação real |
| 3+ · Opcional | 12–13 | Dados do Isaac Sim, aumento de dados com Cosmos |
| 4 · Deploy on Jetson | 14–18 | Setup do Jetson, hardware, ambiente GR00T, ativos, TensorRT |
| 5 · Reference | 19 | Repositórios, produtos e documentação |
A rota do robô real é a linha principal do curso. Isaac Sim aparece só como acelerador opcional, exatamente como no artigo Sim-to-Real da Seeed × NVIDIA.
Pré-requisitos
O que você precisa
| Requisito | Detalhe |
|---|---|
| GPU de estação | RTX com ≥ 8 GB para os capítulos 9–12; 24 GB+ (classe RTX 5090 / RTX 6000) para o fine-tuning do GR00T |
| SO | Ubuntu 22.04 ou superior |
| Software | Isaac Sim 6.1 (só capítulo 12), ambiente LeRobot (capítulo 7) |
| Robô | Líder e seguidor SO-ARM101 — kit ou pré-montado; estritamente, só o seguidor é obrigatório |
| Câmeras | Duas câmeras USB (punho + externa) |
| Dispositivo de borda (módulo 4) | Jetson AGX Orin ou AGX Thor com JetPack 7.2 |
| Disco | ~100 GB livres no total |
Se planeja deixar um assistente de IA instalar o ambiente, copie o arquivo de skill de instalação do repositório do projeto — o capítulo 6 aponta para ele.
O que você construirá
Entregáveis após os dezenove capítulos
- Um par líder/seguidor SO-ARM101 calibrado — montado ou de fábrica, com IDs de servos gravados quando necessário;
- Um estúdio de gravação: lightbox, suportes rígidos e um rack fixado com fita com as posições dos objetos marcadas;
- Um dataset LeRobot v3 do mundo real com streams de vídeo de duas câmeras;
- Uma política Isaac GR00T N1.7 ajustada com seus dados, com conjuntos opcionais de co-treinamento ampliados com simulação e Cosmos;
- Uma política rodando em malha fechada no seguidor físico com a pilha de avaliação de robôs reais da NVIDIA;
- Um pacote de engines TensorRT específico do alvo e um servidor de políticas no Jetson AGX Orin ou Thor.
Capítulos do curso
Dezenove capítulos em cinco módulos
| # | Capítulo | Módulo |
|---|---|---|
| 1 | Visão geral do curso | 1 · Overview |
| 2 | LeRobot: contexto e comunidade | 1 · Overview |
| 3 | O que é Sim-to-Real? | 1 · Overview |
| 4 | Introdução do SO-ARM101 | 1 · Overview |
| 5 | Resumo | 1 · Overview |
| 6 | Build Your Robot Lab (intro) | 2 · Build Your Robot Lab |
| 7 | Preparar o braço robótico | 2 · Build Your Robot Lab |
| 8 | Montando o ambiente de trabalho | 2 · Build Your Robot Lab |
| 9 | Coletar dados do ambiente real | 3 · Get Your Own VLA Model |
| 10 | Treinar a política GR00T N1.7 | 3 · Get Your Own VLA Model |
| 11 | Avaliar no ambiente real | 3 · Get Your Own VLA Model |
| 12 | Coletar dados do Isaac Sim (opcional) | 3 · Opcional |
| 13 | Aumento de datasets (opcional) | 3 · Opcional |
| 14 | Preparar seu Jetson | 4 · Deploy on Jetson |
| 15 | Conectar o hardware do robô | 4 · Deploy on Jetson |
| 16 | Configurar o ambiente GR00T | 4 · Deploy on Jetson |
| 17 | Preparar dataset e ativos do modelo | 4 · Deploy on Jetson |
| 18 | Rodar inferência TensorRT do GR00T N1.7 | 4 · Deploy on Jetson |
| 19 | Referências | 5 · Reference |
Comece pelo capítulo 1, ou pule direto para o 7 se o software já estiver instalado. Se você só precisa da parte opcional de simulação, vá direto ao capítulo 12.