Inspeção de Montagem em Borda: Peças Ausentes, Dimensões, Modbus e MQTT
Os resultados de dimensão são pixels convertidos por meio de uma referência de calibração e não substituem um calibrador certificado em um teste de aceitação. O detector fornecido é treinado no DeepPCB, um conjunto de dados de defeitos de placas nuas cujas seis classes não são peças ausentes de montagem; antes de usá-lo no seu produto, substitua a lista de itens esperados pela sua própria e faça medições com seus próprios dados.
O que esta solução faz
Uma câmera fixa observa uma estação de inspeção. Cada quadro passa por um detector, depois por comparação de peças ausentes e medição de dimensões, e termina como um único veredito OK/NG no takt da linha.
- Comparação de peças ausentes — uma lista de itens esperados de referência (
class+ ROI + distância de correspondência) é casada com as detecções. Tudo o que a lista espera e o quadro não contém torna-semissing; qualquer coisa encontrada fora da lista pode, opcionalmente, ser reportada comoextra. - Medição de dimensões — uma referência de calibração no plano da superfície medida fornece
mm_per_pixel; o retângulo de área mínima do alvo dentro de um ROI de medição é convertido para milímetros e comparado com o nominal ± tolerância. - Fusão de veredito —
defect,missing,extraedimension_out_of_tolerancecada um, por si só, torna o quadro NG; cada um dos quatro pode ser desativado.
O veredito é escrito em dois lugares: registradores de retenção e bobinas Modbus TCP para o CLP, e um evento JSON MQTT por quadro para o MES ou historiador. Os registradores são escritos antes da bobina, de modo que um CLP que age sobre a bobina leia os dados de registrador do mesmo veredito.
- Código-fonte do empacotamento e guia de implantação: sensecraft-solutions / solutions/edge_inspection_assembly
- Escolhendo uma configuração e implantando: página de reference design
Pronto para rodar no dispositivo
Instale o pacote de aplicação em um reComputer J30 / série J40 ou série R2000 e ele roda; uma primeira instalação leva cerca de 60 minutos. Captura até bobina P50 medida na série J40: 10,92 ms.
Código aberto
O código de runtime é Apache-2.0; o detector é YOLOX-Tiny (Apache-2.0), sem código ou pesos da Ultralytics e sem obrigação de AGPL.
Suas próprias câmeras, CLP e MES
Qualquer câmera RTSP / ONVIF / USB; os vereditos saem via Modbus TCP e MQTT. Os HR 0–7 usam o mesmo layout de registrador que o design de inspeção de superfície, então um programa de CLP existente não precisa de alteração.
Roda totalmente no local
Captura, inferência, veredito e saída rodam todos no host de inspeção; a cadeia principal não precisa de acesso à internet.
O que o demo realmente mostra
As imagens abaixo são saídas reais do pipeline:
- A saída do detector em uma imagem de validação DeepPCB (
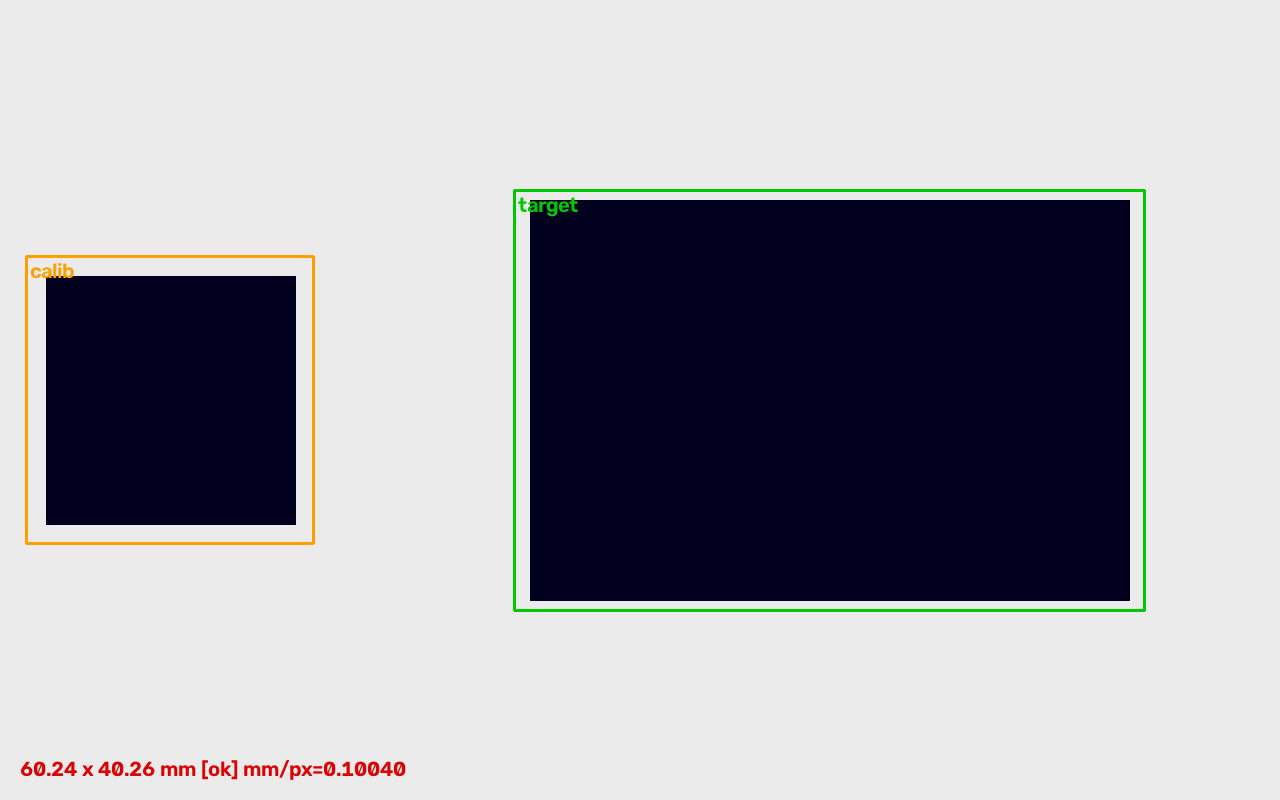
12300060_test.jpg); cada caixa é uma detecção do modelo ONNX. A lista de seis itens esperados na configuração de exemplo fornecida foi gerada a partir das caixas de ground truth deste quadro. - Uma cena sintética de dimensão com ArUco em tamanho nominal: o marcador à esquerda fornece mm/px, o bloco à direita é medido em relação a ele (60 × 40 mm, veredito OK).
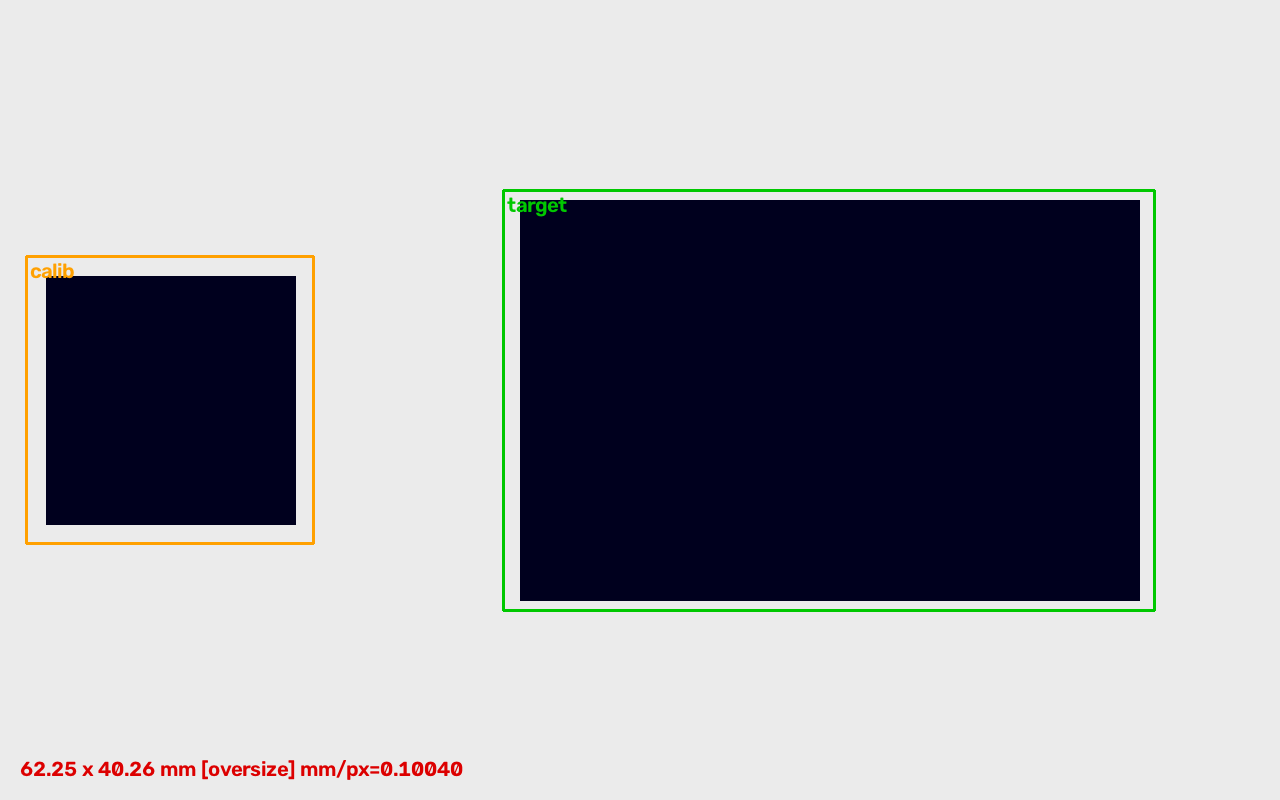
- A mesma cena com uma peça superdimensionada: 62,25 mm em relação a um nominal de 60 mm e tolerância de 1 mm, veredito NG, Modbus HR 10 = 6225 e HR 11 = 2.
A saída do detector em imagens de validação DeepPCB:
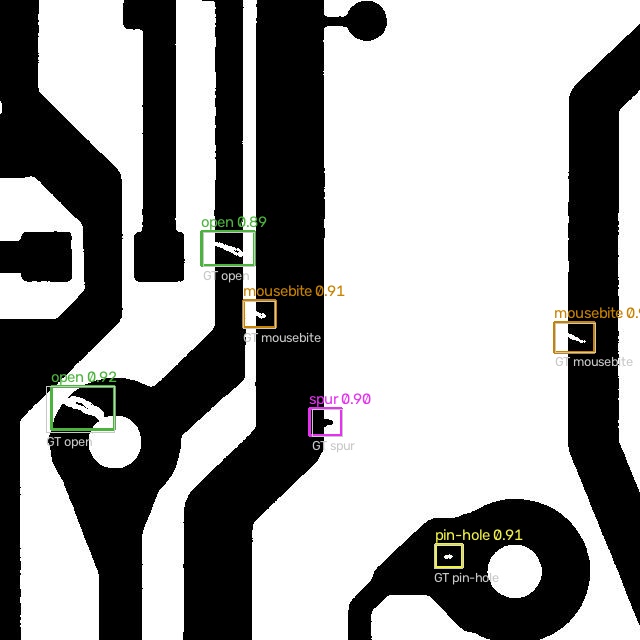
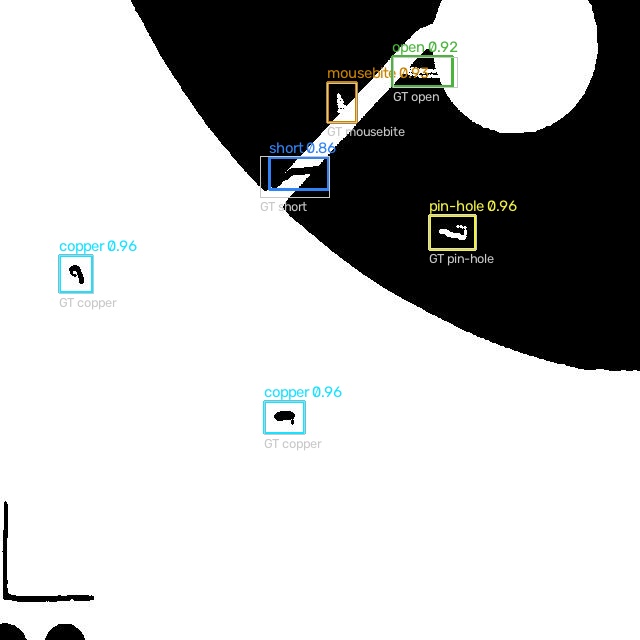
A cadeia de dimensão: o marcador à esquerda fornece mm/px, o bloco à direita é medido em relação a ele. Em tamanho nominal o veredito é OK:
Uma peça superdimensionada na mesma cena mede 62,25 mm, veredito NG, Modbus HR 10 = 6225 e HR 11 = 2:
Com a peça rotacionada em 25°, o retângulo de área mínima fornece o mesmo tamanho:
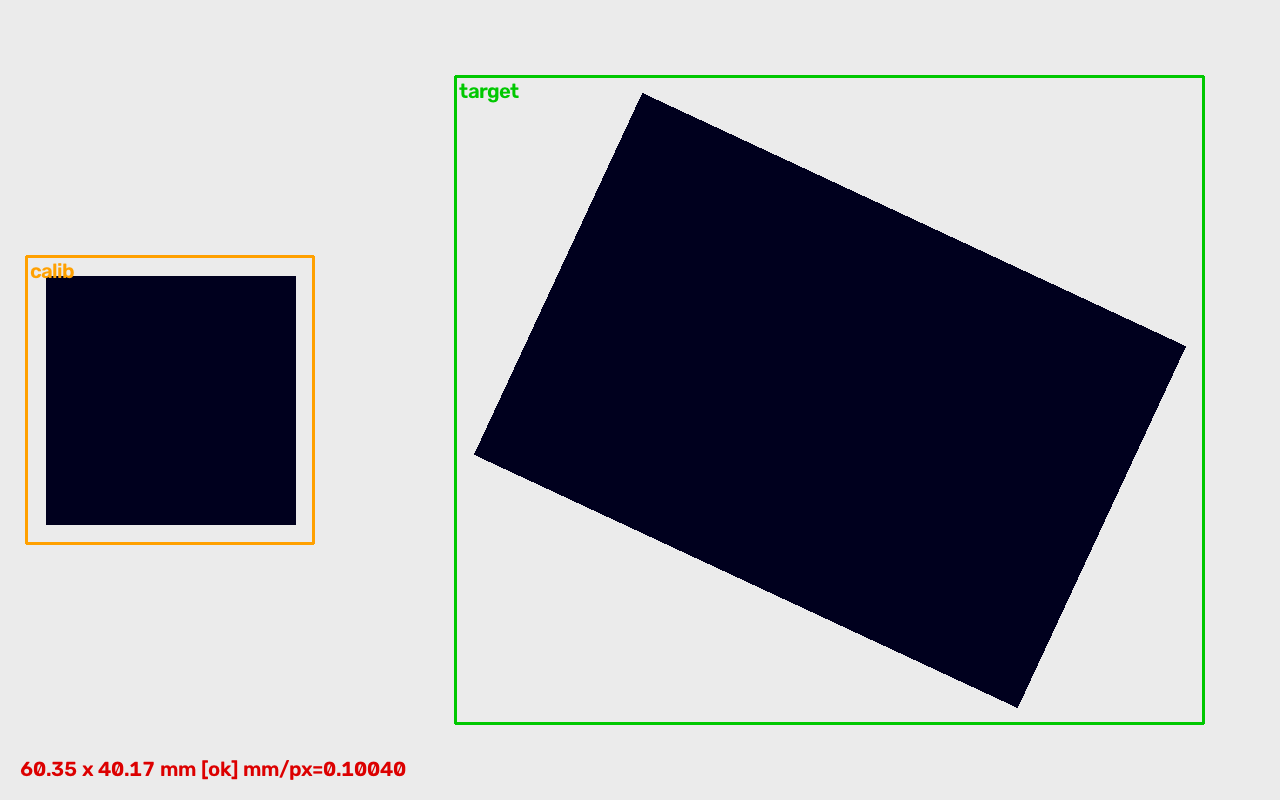
As cenas de dimensão são geradas por evaluation/make_dimension_fixture.py em um mm/px conhecido; o ground truth vem dos parâmetros de geração. Elas não são fotografias de uma estação real.
De que hardware você precisa
Três coisas por estação: uma câmera, um host de inspeção e um sistema que receba o veredito.
① Câmera — qualquer câmera RTSP ou ONVIF; uma câmera USB ou um arquivo gravado também funciona. Qualquer modelo serve, desde que toda a placa ou montagem esteja no quadro e o enquadramento não mude depois que o template for construído.
② Host de inspeção — decide quantas estações um host pode suportar.
| Host de inspeção | Acelerador | Detector conforme implantado | Streams medidos | Quando escolhê-lo | |
|---|---|---|---|---|---|
 | reComputer J3011 (Jetson Orin Nano 8GB) Host de estação única | GPU Orin | YOLOX-Tiny 640², TensorRT FP16 | 1 stream, 67 h de teste contínuo | Uma única estação |
 | reComputer J4012 (Jetson Orin NX 16GB) Host de agregação multiestação | GPU Orin | YOLOX-Tiny 640², TensorRT FP16 | 8 estáveis / 12 degradando / 24 falhando | Várias estações em um único host; os dados de precisão e velocidade foram medidos neste módulo |
Capacidade de stream: 640² a 10 fps por stream, cinco minutos por nível, toda a varredura executada duas vezes, com MQTT e Modbus desativados. Com ambas as saídas ativadas, a contagem alcançável fica abaixo de 8.
Ambos os modelos reComputer vêm em um gabinete industrial sem ventoinha (reComputer Industrial J3011 / J4012) com o mesmo módulo e runtime, para montagem em painel.
③ Todo o resto — para a verificação de dimensão, uma referência de calibração no plano da superfície medida (um marcador ArUco, DICT_4X4_50 por padrão, ou qualquer objeto de largura conhecida); Ethernet entre câmera e host; e um mestre Modbus TCP (o CLP) e/ou um consumidor MQTT. A cadeia principal não precisa de acesso à internet.
Limites de Seleção Negativa
- Estação Única vs Multiestação: o J3011 é dimensionado para inspeção de câmera única por estação. Se um host precisar monitorar várias estações (>2 câmeras simultâneas) ou taxas de quadros altas, escolha o J4012.
- Atualizações Dinâmicas de Modelo: o Hailo-8 requer compilação de modelo offline. Se seu fluxo de trabalho exigir ajustes frequentes no dispositivo ou execução direta de PyTorch/ONNX, escolha a série Jetson.
Como implantar no local
Primeiro fixe a câmera e a ótica, depois instale o software.
Um: instale o hardware, começando pela câmera
Os ROIs dos itens esperados são armazenados como coordenadas de imagem. Depois que a câmera é movida, remontada ou refocada, todo o template de assembly.expected[] precisa ser reconstruído. Qualquer trabalho na câmera na linha significa refazer o template daquela estação.
A placa ou montagem inteira deve estar no enquadramento. Para a verificação de dimensão, coloque a referência de calibração no mesmo plano da superfície medida; uma distância de trabalho diferente vira erro de medição e não gera mensagem de erro. Sem uma referência, a seção de dimensão informa uncalibrated, Modbus HR 11 = 4, e nenhum valor.
Dois: instale o software
As etapas por dispositivo estão na página do design de referência, onde escolher uma configuração para o seu local também fornece o pacote de aplicação correspondente para download.
Ambos os caminhos seguem as mesmas etapas:
- Escolha um preset e um host.
Camera + reComputer J30 / J40 (Orin)ouCamera + reComputer R2000 series (Hailo-8). Classificado como avançado; reserve cerca de 60 minutos para a primeira instalação. - Implante o runtime de inspeção (obrigatório). No Orin o mecanismo TensorRT é construído no dispositivo na primeira implantação, cerca de 5 minutos, e fica vinculado a esse dispositivo e àquela versão do TensorRT. No Hailo o HEF INT8 é compilado fora do dispositivo e baixado no momento da implantação, sem build na placa, mas três pré-requisitos se aplicam: uma versão secundária de Python correspondente; HailoRT 4.21.x na mesma versão entre driver, biblioteca de usuário e bindings Python; e o parâmetro de kernel
hailo_pci force_desc_page_size=4096. - Configure a calibração de dimensão (opcional). Sem ela a cadeia de peça ausente ainda roda e a seção de dimensão informa
enabled: falseouuncalibrated. - Verifique os veredictos (opcional). O painel web local na porta 8080 mostra contadores de integridade, eventos recentes e um preview MJPEG com caixas de detecção e ROIs da montagem. Confirme aqui que a câmera cobre a área correta antes de ligar o CLP.
- Gere a lista de esperados com a ferramenta de anotação SAM2 (opcional). A ferramenta roda em uma estação de trabalho offline, não no dispositivo de borda, e fica fora do loop de frame: uma pessoa desenha a caixa, o SAM 2.1 Hiera-Small a transforma em uma máscara de pixels, e a máscara é expandida em um ROI de montagem. Um backend numpy Otsu-flood que não precisa de GPU também está incluído.
Antes de entrar em produção, substitua assembly.expected[] pelos seus próprios slots. A lista enviada foi gerada a partir de uma imagem DeepPCB e serve apenas para exercitar a cadeia.
Quais interfaces estão disponíveis
Os dados saem do host de inspeção em três interfaces, todas servidas localmente pelo host.
- Um CLP que já atua em uma bobina OK/NG — leia Modbus TCP na porta 502, unidade 1. HR 0–7 correspondem ao layout do contrato de inspeção de superfície v1, então um programa existente continua funcionando; as novas informações estão em HR 8–11.
- Um MES ou historiador — assine
<device-name>/inspection/<stream-id>/resultsna porta 1883. Um evento JSON por frame processado, schema2.0.0, validado em relação ao contrato antes da publicação. - Um operador ou engenheiro de comissionamento — o painel HTTP na porta 8080.
<device-name> é definido no momento da implantação e forma o primeiro segmento do tópico; dê o nome por linha, célula ou estação para que vários hosts em um broker permaneçam separados. O id do stream também é escrito no payload, então o código a jusante não precisa analisar o tópico.
Tabela completa de interfaces
| Tipo | Onde | Conteúdo | Observações |
|---|---|---|---|
mqtt | 1883, <device-name>/inspection/<stream-id>/results | verdict, verdict_reasons, defect_count, detections[], assembly (enabled, expected_count, matched_count, missing_count, extra_count, cada item ausente com seu rótulo e ROI), dimension (enabled, calibrated, mm_per_pixel, out_of_tolerance_count, measurements[] com status por medição) | Schema 2.0.0; ambas as seções sempre presentes, enabled: false quando o módulo está desligado para aquela fonte |
modbus_tcp | 502, unidade 1, Coil 0/1 + HR 0–11 | Coil 0 = NG, Coil 1 = OK (mutuamente exclusivos). HR 0–7 como no contrato v1: classe primária, contagem de defeitos, bbox ×10000, heartbeat. HR 8 = contagem de ausentes, HR 9 = contagem de extras, HR 10 = mm medidos ×100, HR 11 = código de tolerância | Registradores escritos antes da bobina mudar de estado, sob um único lock |
http | 8080, /healthz /events /preview.mjpg | fps, tempo de inferência, contadores de falha de ausentes e de dimensão; os eventos mais recentes; preview MJPEG com caixas e ROIs | Painel local, sem autenticação |
Código de tolerância HR 11: 0 ok, 1 undersize, 2 oversize, 3 not_found, 4 uncalibrated.
verdict_reasons é uma lista; os quatro motivos (defect, missing, extra, dimension_out_of_tolerance) podem aparecer juntos. Os ROIs são configurados por fonte (sources[].assembly e sources[].dimension). Uma seção assembly gerada pela ferramenta de anotação carrega roi_profile_sha256, identificando qual perfil de ROI roda no local; com ROIs escritos à mão ele é omitido ou null.
{
  "schema": "2.0.0",
  "device": "assembly-station-01",
  "stream": "cam_pcb_top",
  "timestamp": 1729000000.456,
  "verdict": "NG",
  "verdict_reasons": ["missing"],
  "defect_count": 0,
  "detections": [],
  "assembly": {
    "enabled": true,
    "expected_count": 6,
    "matched_count": 5,
    "missing_count": 1,
    "extra_count": 0,
    "missing_items": [
      {"label": "capacitor_c12", "roi": [120, 240, 160, 280]}
    ]
  },
  "dimension": {
    "enabled": true,
    "calibrated": true,
    "mm_per_pixel": 0.125,
    "out_of_tolerance_count": 0,
    "measurements": [
      {"name": "pcb_width", "value_mm": 60.05, "status": "ok"}
    ]
  }
}
Três pontos a observar ao ler os campos:
- Quando
HR 10 = 0, leia primeiro HR 11.3e4significam que não há medição, não uma leitura de 0 mm. - Na v2,
verdict = NGpode vir comdefect_count = 0. Uma peça ausente ou uma medição fora de tolerância também torna o frame NG. - Bobina e registradores são apenas uma amostra no lado de escrita. Lê-los como dois pedidos Modbus pode atravessar dois veredictos em taxas altas de veredictos, observado em cerca de 20 veredictos/s. Se isso importar, faça polling dos registradores primeiro e use a bobina como gatilho.
Com vários streams em um host, os registradores Modbus mantêm o veredicto mais recente de qualquer stream que o produziu; resultados por stream vêm do MQTT. O broker MQTT empacotado é local e anônimo; aponte uma instalação de produção para um broker com credenciais.
Desempenho e dados medidos
Velocidade e latência
"Detector throughput" cobre apenas a chamada de detecção; "full pipeline" adiciona a mesclagem de veredictos, Modbus, MQTT e validação de contrato, sem limitação; "end-to-end" é da captura até a escrita na bobina Modbus, limitado a uma taxa de linha de 10 fps.
| Dispositivo | Modelo / precisão | Detector throughput | Full pipeline | End-to-end captura → bobina Modbus |
|---|---|---|---|---|
| reComputer J40 series (J4012, Orin NX 16GB) | YOLOX-Tiny 640², TensorRT FP16 | 95,06 FPS (detect() P50 10,52 ms) | 89 FPS (P50 42,9 ms) | P50 10,92 ms / P99 11,18 ms; 3000 amostras, 0 perdas. Após uma implantação do zero (engine construído no dispositivo): P50 9,81 ms / P95 10,18 ms, n=300 |
| reComputer R2000 series + Hailo-8 | YOLOX-Tiny 640², HailoRT INT8 HEF | Hardware 106,75 FPS (hailortcli run); aplicação 94,02 FPS (P50 10,64 ms) | 43,92 FPS | P50 11,89 ms / P99 16,08 ms |
Condições: números do detector Orin cronometrados em 500 execuções em 60 frames pré-decodificados; a execução do engine é cerca de 6,3 ms disso, o restante é letterbox mais NMS em CPU. Capacidade de stream medida em reComputer J40 series (J4012): 8 estáveis / 12 degradando / 24 falhando; 640² a 10 fps por stream, cinco minutos por nível, toda a varredura executada duas vezes, MQTT e Modbus desativados. reComputer J30 series (J3011) rodou um stream de 10 fps continuamente por 67 h, end-to-end P50 11,45 ms.
Reprodução: solutions/edge_inspection_assembly/evaluation/ (Hailo-8: evaluation/runs/2026-09-06-rpi-hailo/results.md)
Precisão de detecção
| Métrica | Valor | Condições |
|---|---|---|
| mAP50, reComputer J40 series, TensorRT FP16 | 0,9876 | DeepPCB6 val, 205 imagens / 1158 caixas / 6 classes; no limiar 0,35, P 0,9284 / R 0,9741, FP 87 / FN 30, 0 frames totalmente perdidos |
| mAP50-95, reComputer J40 series (implantado do zero) | 0,8207 | Mesmo conjunto de validação; referência em CPU 0,8213 |
| mAP50, reComputer R2000 series + Hailo-8, INT8 HEF | 0,9858 | Mesmo conjunto de validação; −0,0018 em relação à referência em CPU |
| mAP50, emulador Hailo Dataflow Compiler, INT8 | 0,9924 | 20 imagens de validação / 118 caixas, não diretamente comparável com as linhas de 205 imagens; CPU, nativo e quantizado dão o mesmo mAP50 / P / R, por caixa CPU ↔ quantizado 119/120 correspondências |
Conjunto de dados: DeepPCB (MIT), seis classes (open / short / mousebite / spur / copper / pin-hole), não redistribuído com o pacote.
Reprodução: solutions/edge_inspection_assembly/evaluation/ (emulador: evaluation/runs/2026-09-05-m3-hef/)
Peças ausentes e dimensões
| Item | Resultado | Condições |
|---|---|---|
| Loop de ground-truth de peça ausente | Frame de template 6 / 6 correspondentes; após trocar as placas 6 / 6 relatados como ausentes | Lista de esperados construída a partir das caixas ground-truth de uma imagem de validação (ROI = caixa GT × 1,6, 6 entradas); após a troca verdict_reasons lista missing junto com defect |
| Erro de dimensão (calibração ArUco) | Pior erro relativo 0,65%, orçamento 1% | Cena ArUco sintética, sem erro de lente ou iluminação; lado longo 60 → 60,241 mm (+0,40%), lado curto 40 → 40,261 mm (+0,65%); tolerância ±1,0 mm, veredicto ok; PNG sem compressão e mp4v dão valores idênticos |
| Soak de stream único | 67 h de execução contínua, 0 frames perdidos | reComputer J30 series (J3011), stream único a 10 fps; baseline inicial de RSS 256–259 MiB, temperatura de junção 61–62 °C, 0 reinicializações |
Reproduzir: evaluation/make_dimension_fixture.py, evaluation/smoke_cpu_dimension.py; níveis de soak em boundary.soak.yaml
Tempos de execução e parâmetros principais
| Dispositivo | Modelo | Precisão | Tempo de execução | Como o modelo chega ao dispositivo |
|---|---|---|---|---|
| reComputer J30 / J40 series | YOLOX-Tiny 640² | FP16 | TensorRT | Engine construída no dispositivo no primeiro deploy (cerca de 5 minutos), vinculada a esse dispositivo e à versão do TensorRT |
| reComputer R2000 series + Hailo-8 | YOLOX-Tiny 640² | INT8 | HailoRT 4.21.x | HEF compilado fora do dispositivo com o Hailo Dataflow Compiler (nível de otimização 1 + Bias Correction), baixado no momento do deploy |
- Limite de detecção:
0.35(configuração de avaliação) - Alvo de calibração: ArUco
DICT_4X4_50(padrão) ou qualquer objeto de referência de largura conhecida - Motivos de veredito:
defect/missing/extra/dimension_out_of_tolerancepodem ser desativados um a um;extrarequer que o relatório de peças extras esteja ativado
Degradações conhecidas
- Mover, remontar ou refocar a câmera invalida o modelo de ROI; reconstrua a lista esperada.
- Um alvo de calibração a uma distância de trabalho diferente da face medida, uma peça inclinada ou baixo contraste de borda produzem erro de dimensão,
not_foundouuncalibrated, sem que nenhum erro seja gerado. - A precisão vem de defeitos de placa nua DeepPCB: defeitos sintéticos com bordas nítidas, e as seis classes não são peças de montagem ausentes. Cenas reais de montagem são mais difíceis.
- Na reComputer R2000 series o gargalo é a CPU host: o pipeline completo roda a 43,92 FPS e fica ainda mais abaixo da vazão do detector do que no Orin.
- A capacidade de fluxo foi medida com MQTT e Modbus desativados; com ambas as saídas ativadas, a contagem alcançável fica abaixo de 8.
Fontes de dados e recursos
- DeepPCB — github.com/tangsanli5201/DeepPCB, licença MIT. Usado para treinar o detector fornecido e como conjunto de validação para todos os números de precisão acima. A licença MIT permite redistribuição e uso comercial e exige que o aviso de direitos autorais acompanhe cópias e trabalhos derivados; a atribuição acompanha as imagens em
gallery/ATTRIBUTION.mddo pacote. As imagens são digitalizações em tons de cinza binarizadas de camadas de cobre de PCBs nus, sem pessoas e sem conteúdo que identifique clientes. O conjunto de dados não é redistribuído com o pacote. - YOLOX — github.com/Megvii-BaseDetection/YOLOX, Apache-2.0. Backbone do detector. Nenhum código ou peso da Ultralytics é usado, portanto não há obrigação de AGPL.
- SAM 2.1 Hiera-Small — github.com/facebookresearch/sam2, código e checkpoints Apache-2.0. Usado apenas pela ferramenta de anotação offline.
- Imagens do dispositivo de medição de dimensão — sintéticas, geradas por
evaluation/make_dimension_fixture.pydeste projeto. Nenhum material de terceiros, nenhuma atribuição necessária. - Diagrama de arquitetura — desenhado a partir do catálogo de dispositivos do pacote e das interfaces de saída.
O código de runtime é Apache-2.0. O modelo fornecido é treinado em DeepPCB; consulte o aviso de uso no topo para o seu escopo.