Detecção de Quedas com IA no Dispositivo: Construção, Implantação e Resultados Medidos
Apenas alerta assistivo. Não é um dispositivo médico ou de segurança de vida certificado, e não substitui rondas presenciais.
O que esta solução faz
Instale uma câmera no quarto. Quando alguém cai, uma mensagem chega a quem precisa vê-la — o posto de enfermagem, o Home Assistant de um familiar, o NVR na recepção ou o seu próprio sistema — em poucos segundos. Feito para ambientes de quarto fixo: casas de repouso, centros de reabilitação, atendimento domiciliar, dormitórios de ocupação única. Medido em um conjunto de dados público: 95,8% de recall de quedas e 1,4 s em média entre a queda e o envio da mensagem (detalhes em "Desempenho e dados medidos" abaixo).
- Implementação open source: github.com/suharvest/edgefallkit
- Escolhendo uma configuração e implantando: página de design de referência
Roda localmente, sem vídeo na nuvem
Detecção, decisão e envio de mensagens rodam todas no dispositivo local; apenas uma mensagem de texto de algumas centenas de bytes atravessa a rede. Os alertas continuam funcionando offline e não há assinatura em nuvem por câmera.
Funciona pronto para uso
Instale o pacote do app para o seu dispositivo e os alertas começam. O modelo, o runtime e os limiares de decisão são enviados congelados no pacote; não é necessário treinamento nem ajuste fino.
Use as câmeras e sistemas que você já tem
Câmeras IP existentes conectam via RTSP sem nenhuma alteração na câmera. Os alertas são enviados via MQTT: o Home Assistant os recebe por auto-descoberta, e um NVR ou sistema de chamada de enfermagem assina um único tópico.
Open source
Conversão de modelo por plataforma, orquestração Docker e scripts de treinamento de pesos de decisão estão todos no repositório, para que você possa retreinar os pesos de decisão com imagens do seu próprio local.
Demonstração ao vivo
O que o dispositivo realmente gera: um esqueleto sobreposto à pessoa, uma caixa rotulada com o id de trilha dessa pessoa e o estado atual, e no canto superior direito, quantos dos três recursos de decisão atualmente se aplicam.
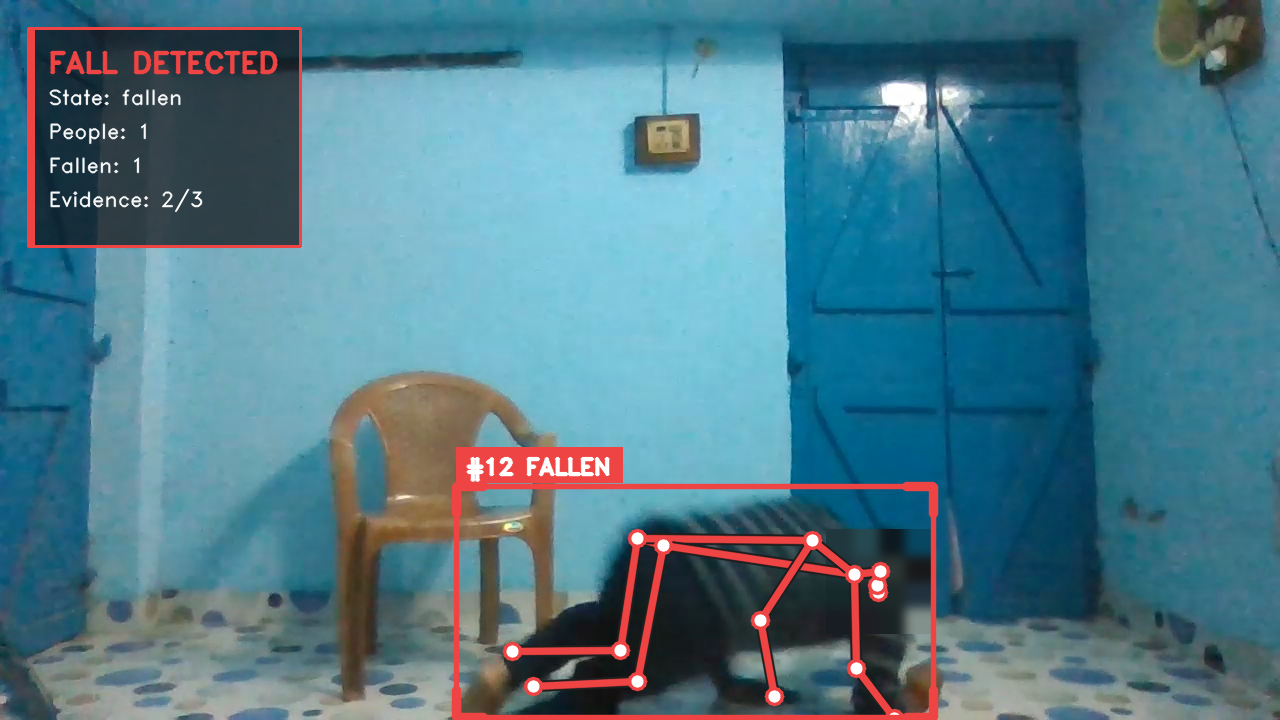
#12 FALLEN é o id de trilha dessa pessoa e seu estado atual; Evidence: 2/3 no canto superior esquerdo significa que dois dos três recursos de decisão se aplicam. A transição de estado animada está nas etapas de configuração abaixo.
Painel de alarme (componente opcional)
O painel de alarme vem incluído na pilha compose nos presets reComputer J30 / J40, RK e R2000. Nos dois presets reCamera ele é um componente opcional em um host separado.
Depois que o detector de quedas publica eventos, o painel de alarme cuida do que vem a seguir: cada quarto é uma zona com suas próprias regras, um alarme é aberto, alguém de plantão o confirma ou descarta em um console de uma página, e o alarme confirmado é enviado como um webhook ou uma mensagem MQTT com o nome do operador. Feito para residências assistidas, atendimento domiciliar e qualquer local onde cada alarme precise ser rastreável a uma pessoa depois.
Três tipos de alarme, definidos por zona
Um evento de queda vindo do detector; uma zona vazia além do seu
no_person_timeout; uma pessoa cujo centro da bbox não se moveu além do seuno_motion_timeout. Um banheiro e um quarto recebem tempos limite diferentes.Operador confirma antes de notificar
Janela de evidência de 5 s, depois 60 s para um operador. Confirmar e descartar são ambos registrados contra quem pressionou os botões.
Entrega que você pode auditar
Um alarme confirmado que não for notificado em 5 s passa para escalonado e tenta novamente a cada 30 s. Medido em reprodução local: 3 de 3 alarmes em fila recuperados após uma interrupção de 4 s, 0 duplicados.
Sem vídeo na notificação
Id do alarme, tipo, zona, id do stream, carimbo de data/hora, operador, chave de idempotência. A captura de snapshot é uma opção que vem desativada por padrão.
O que o console mostra
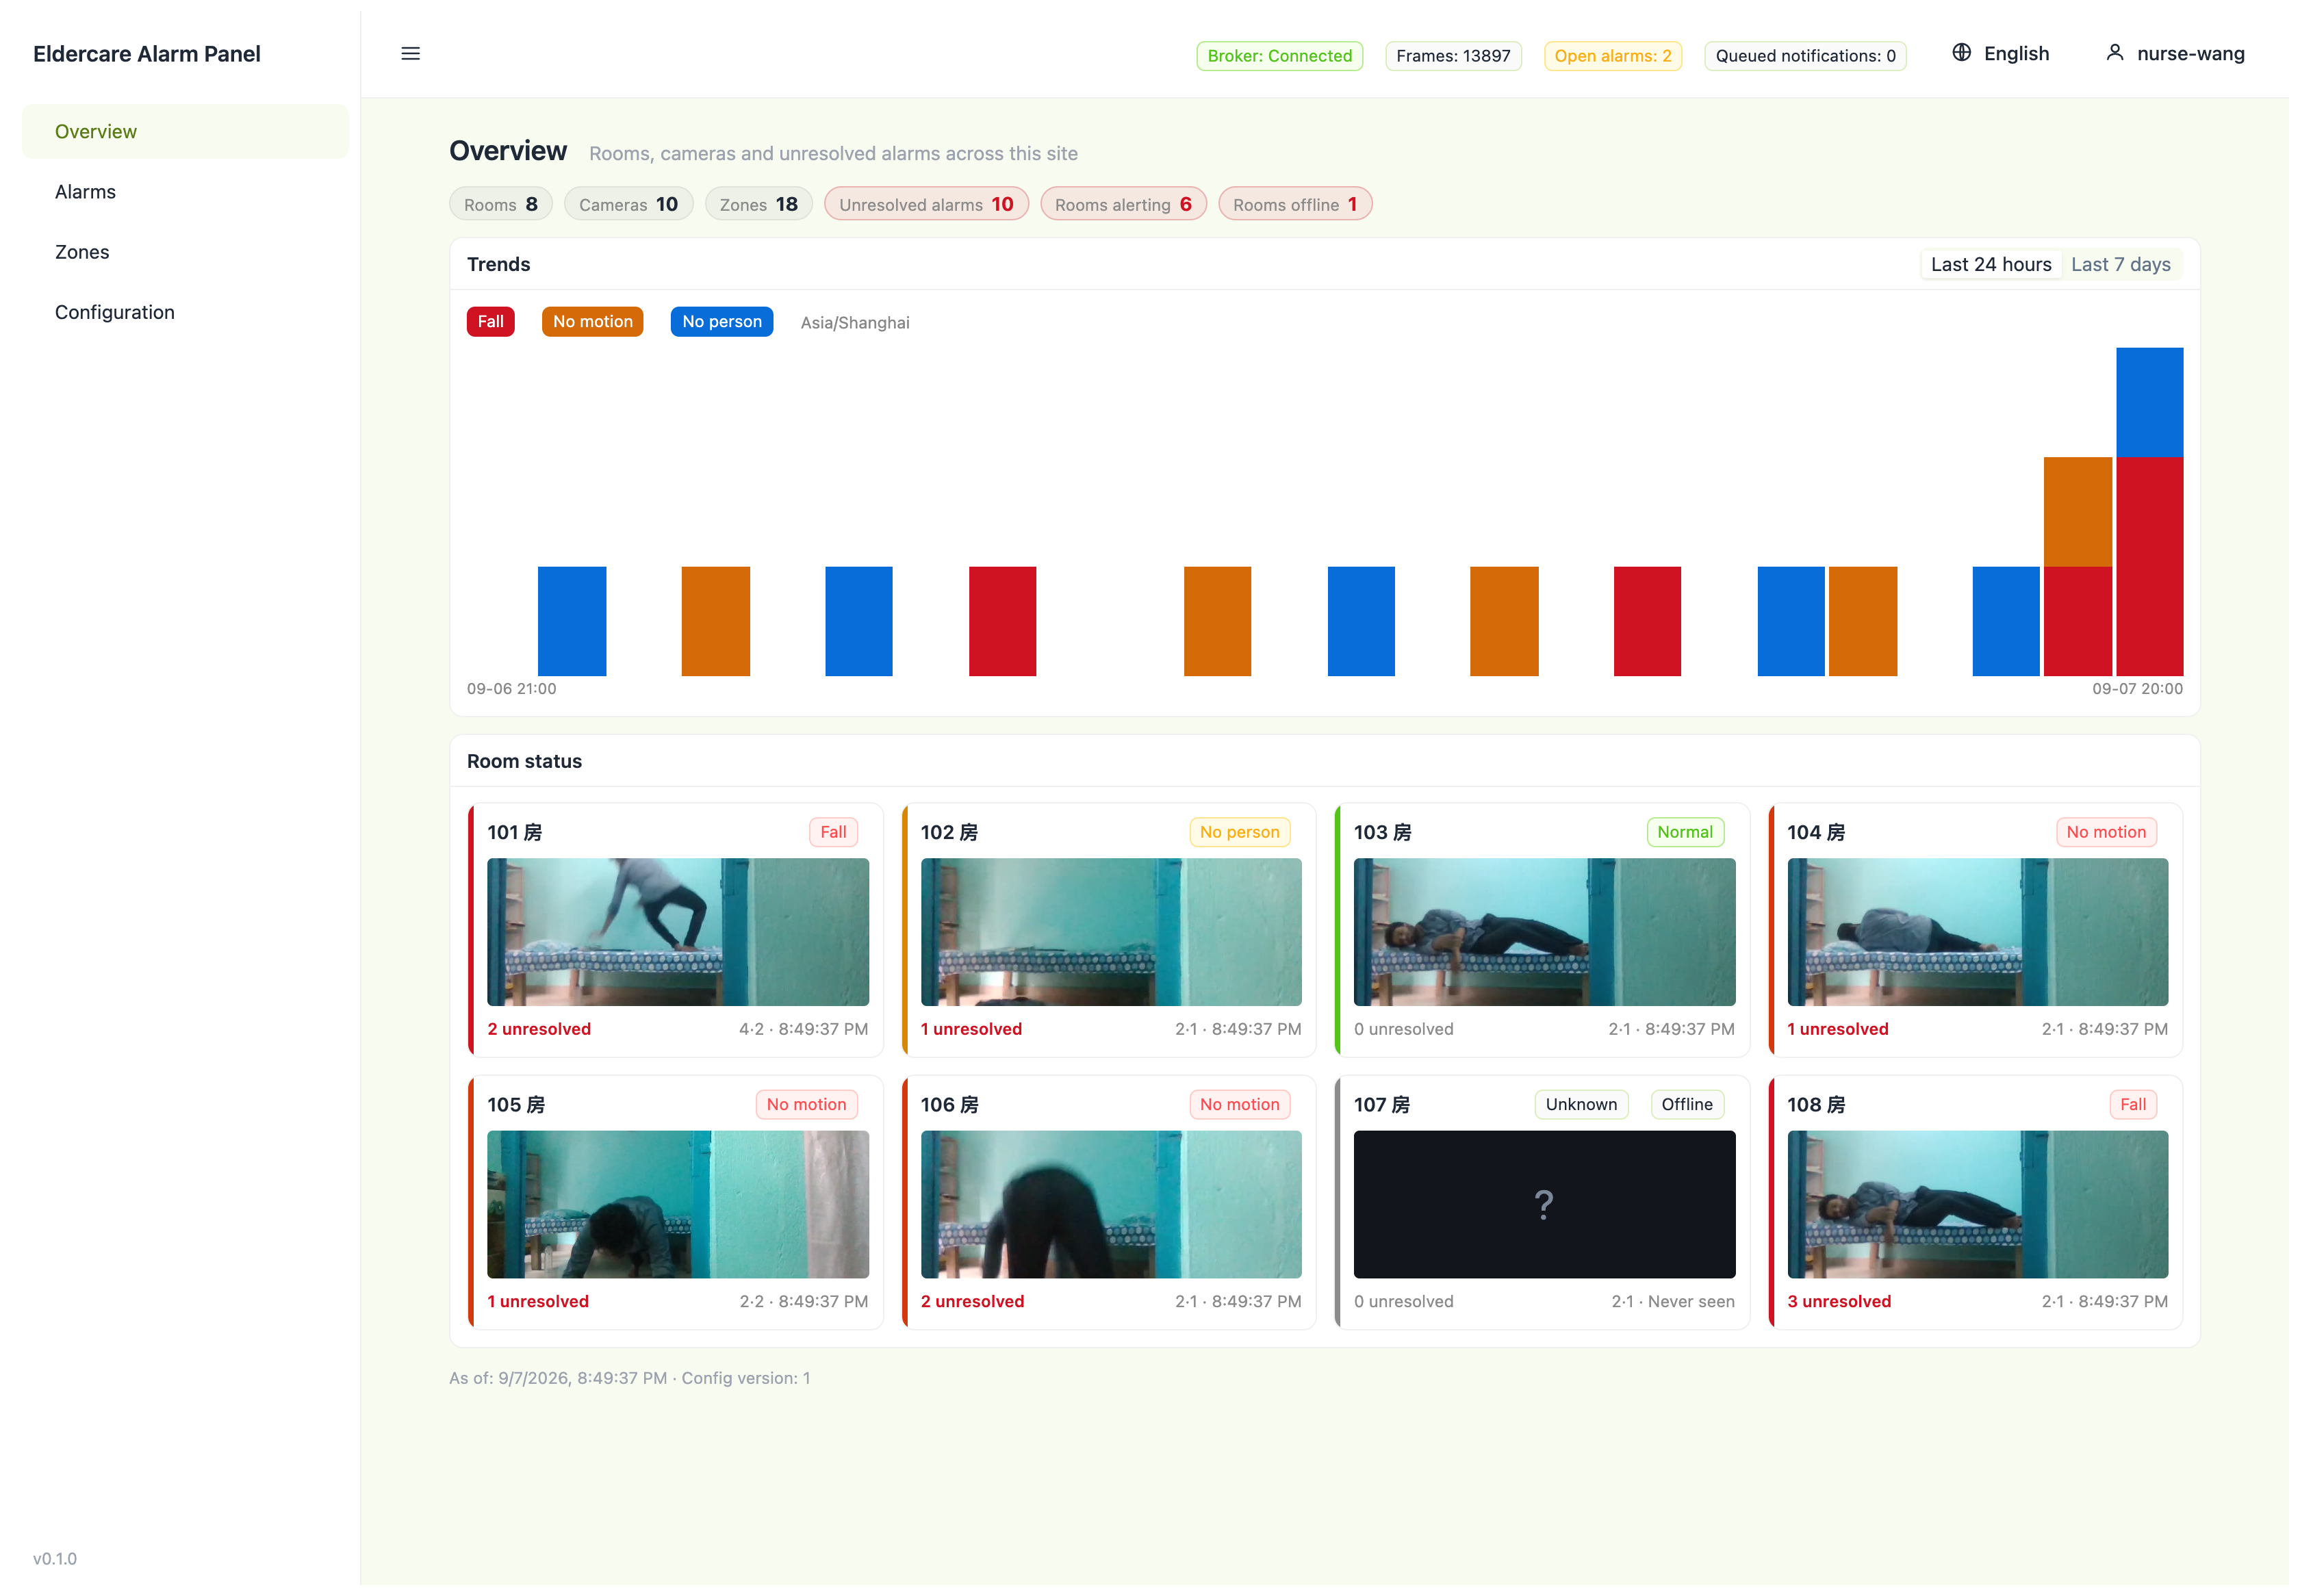
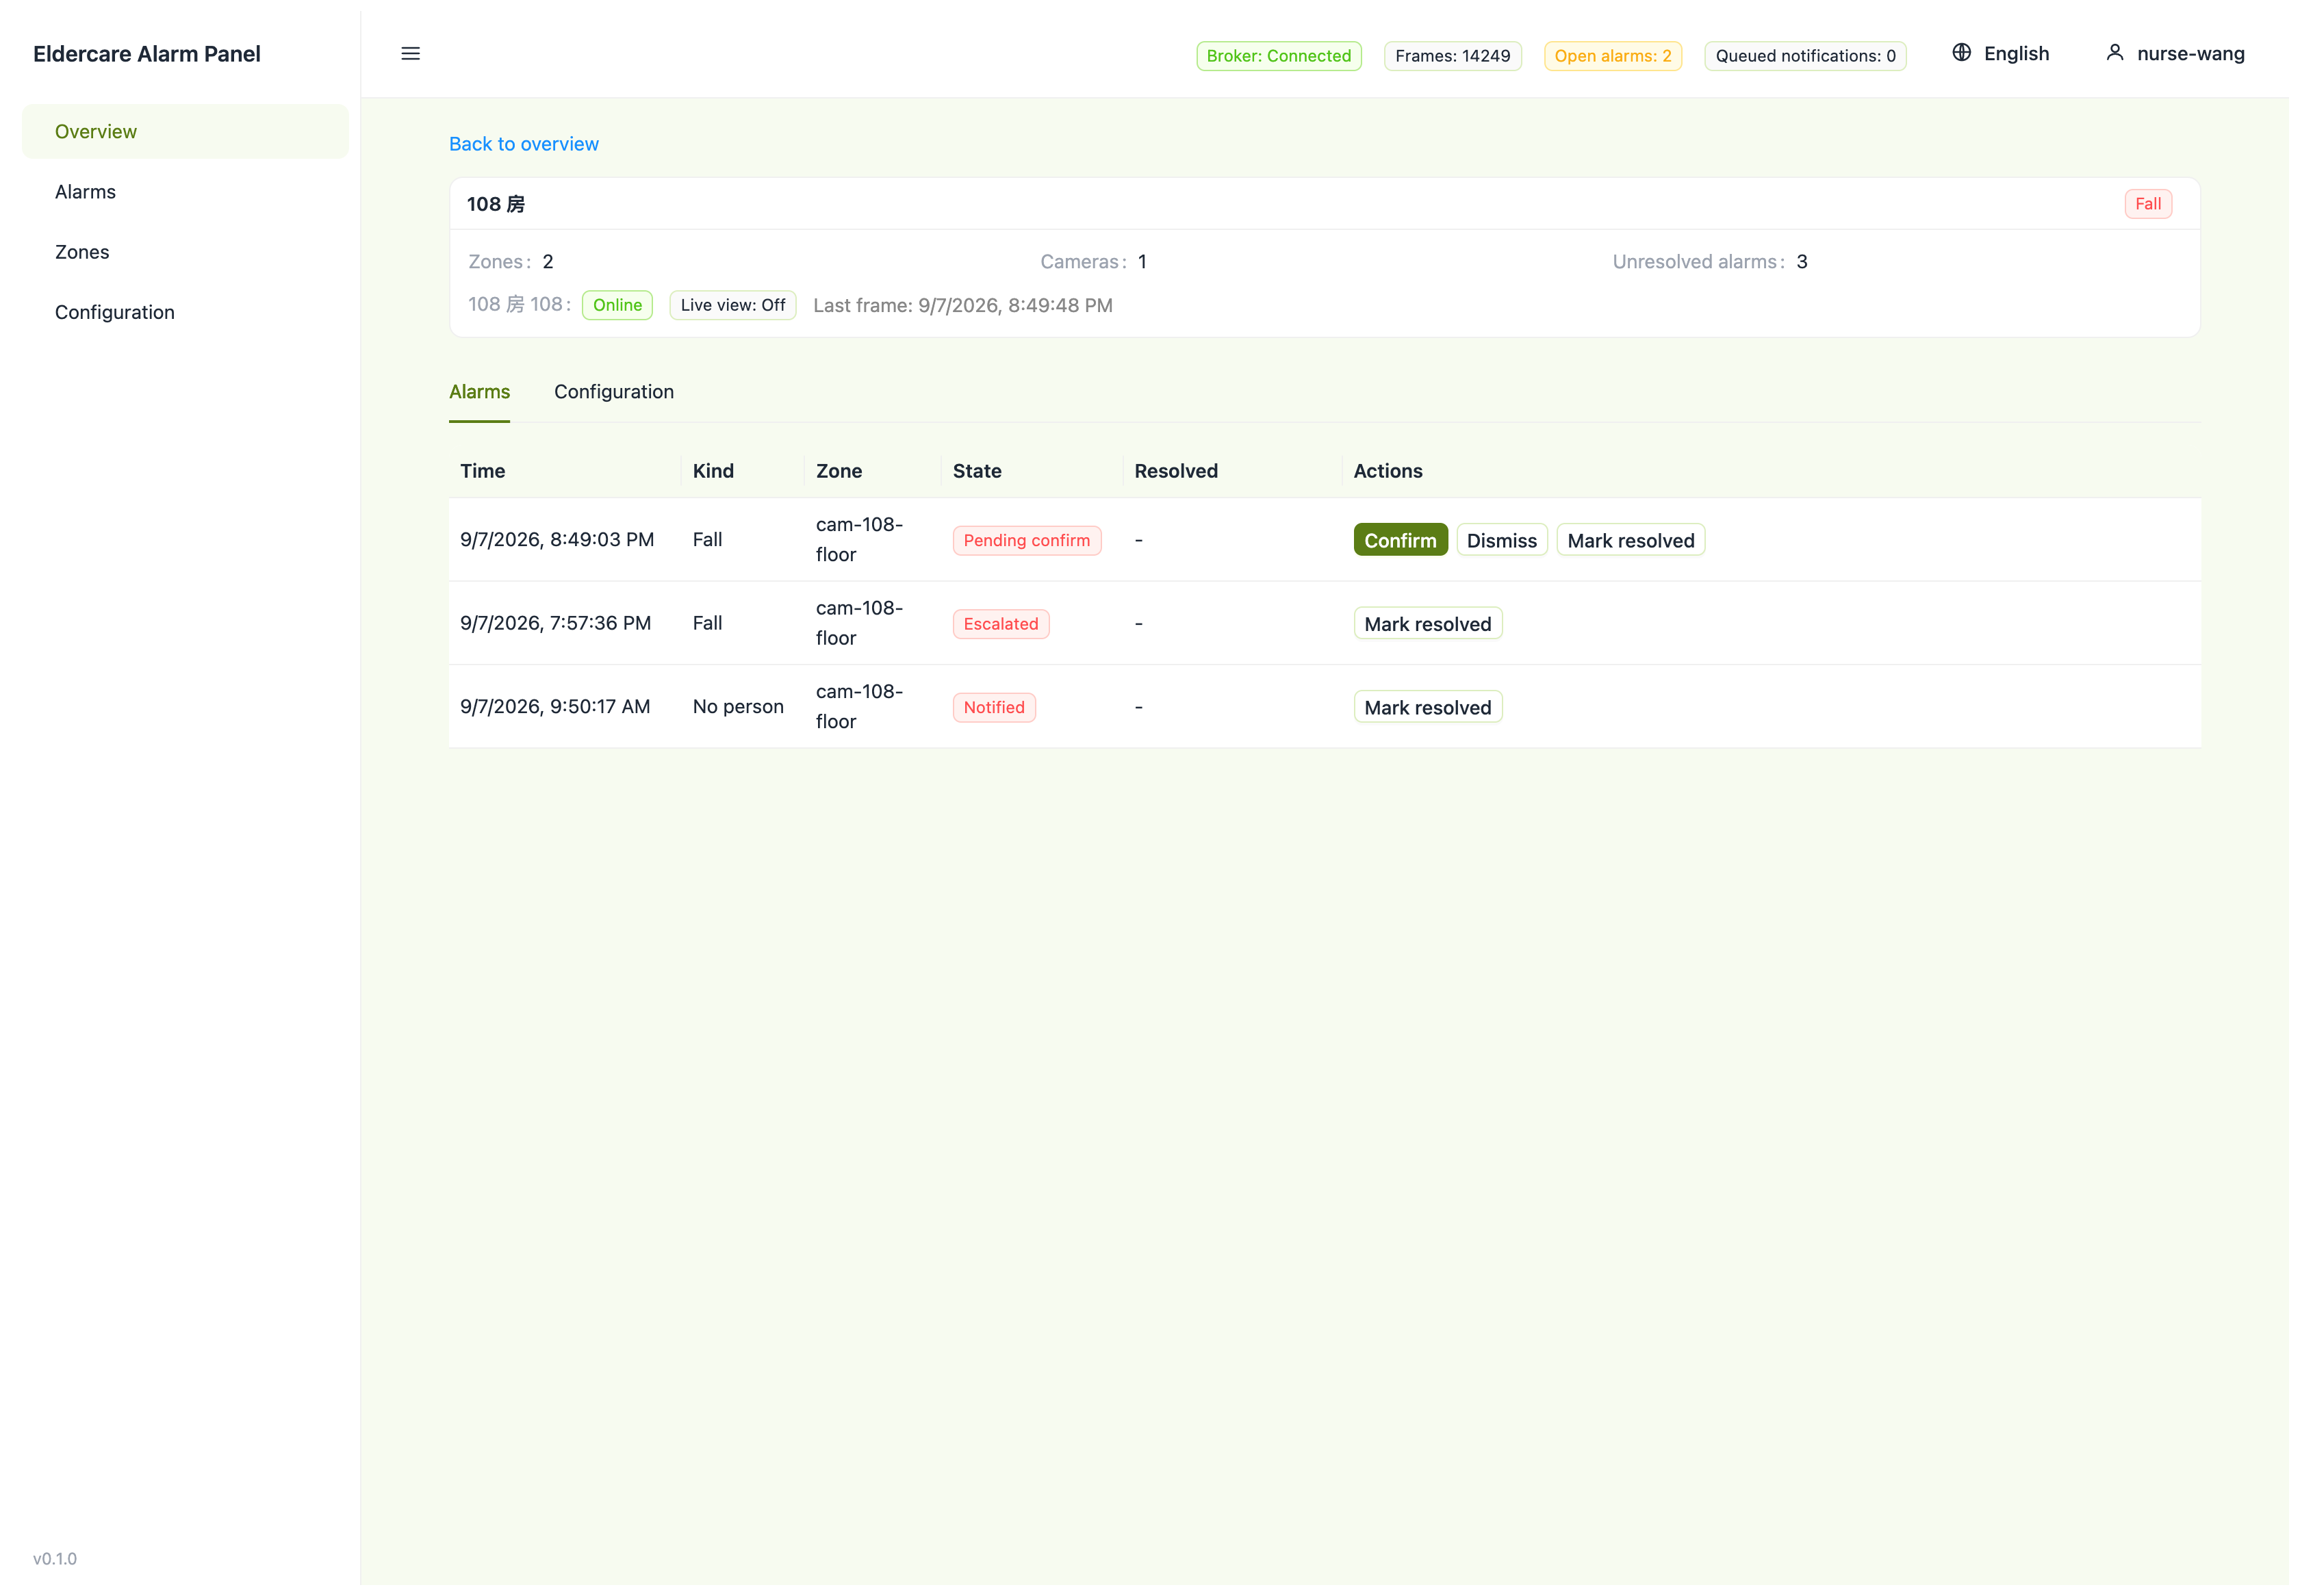
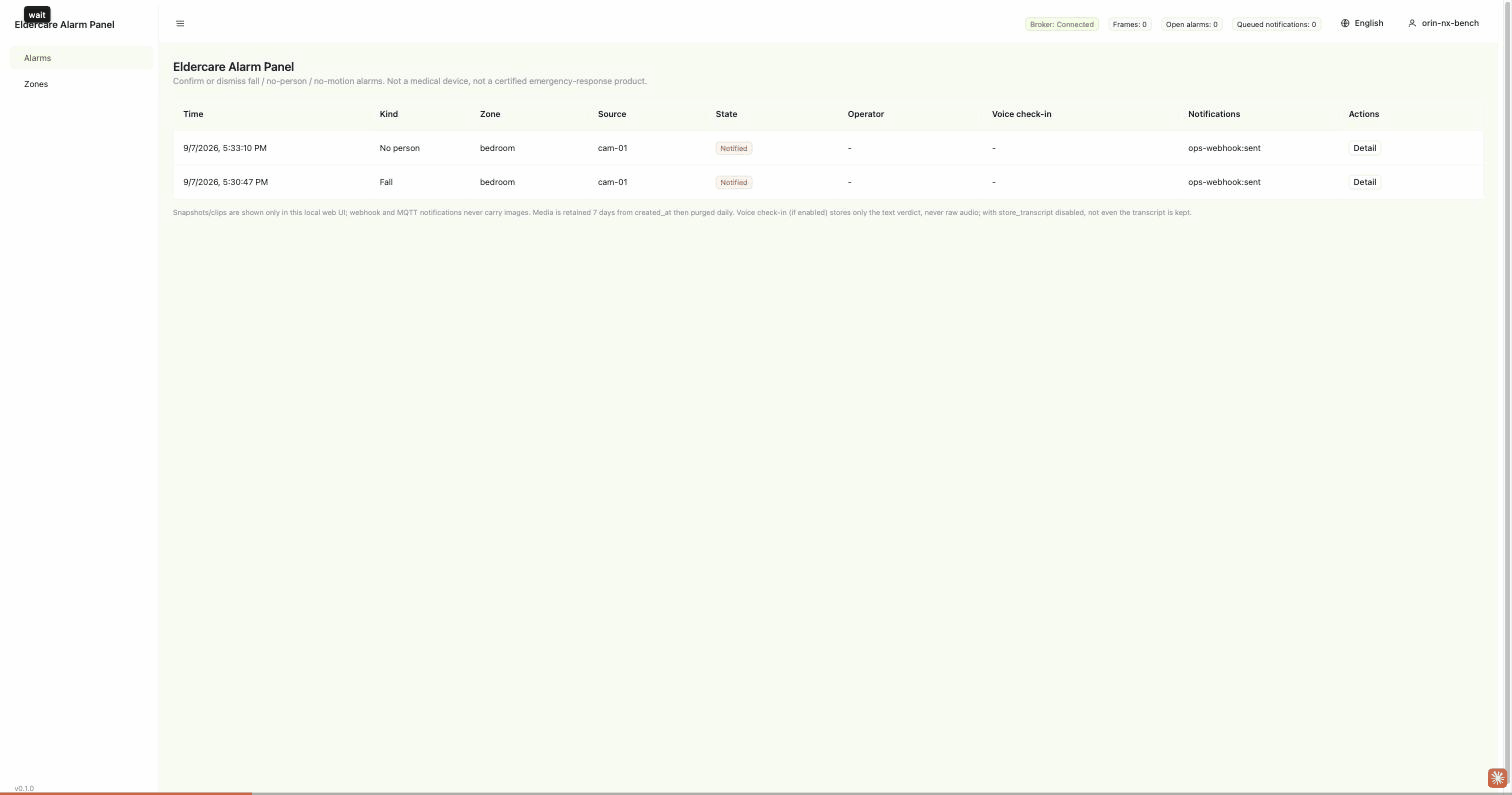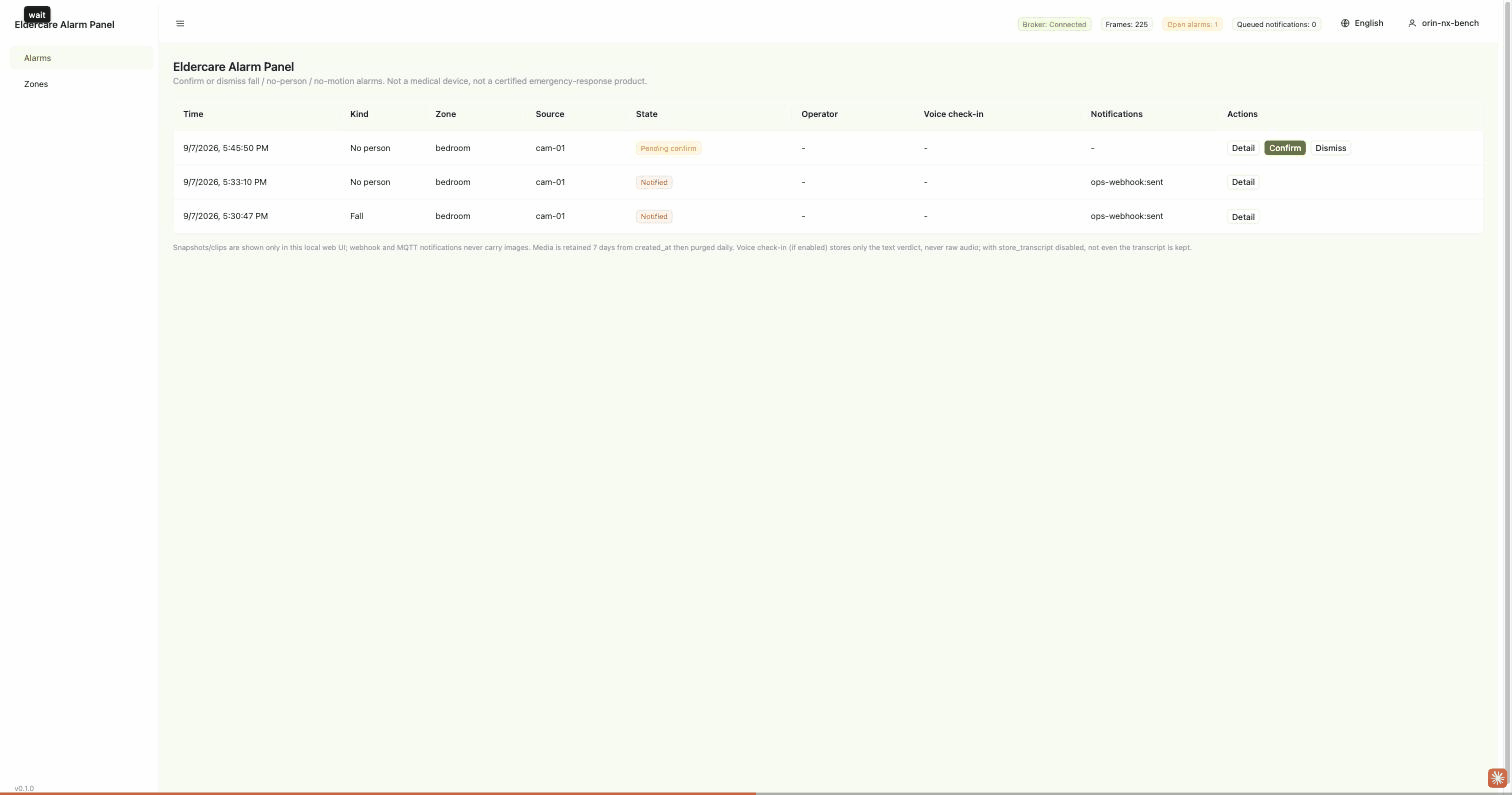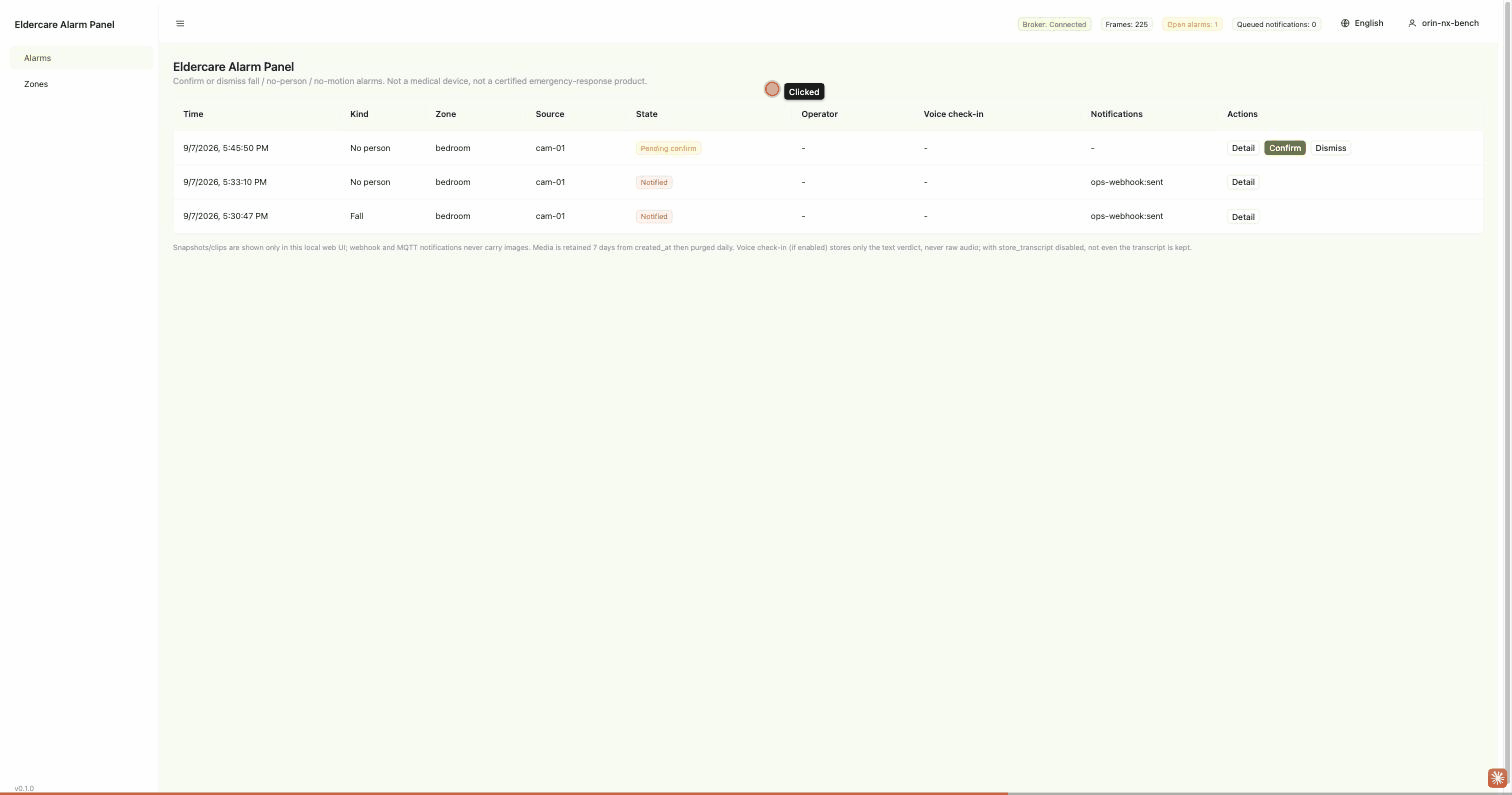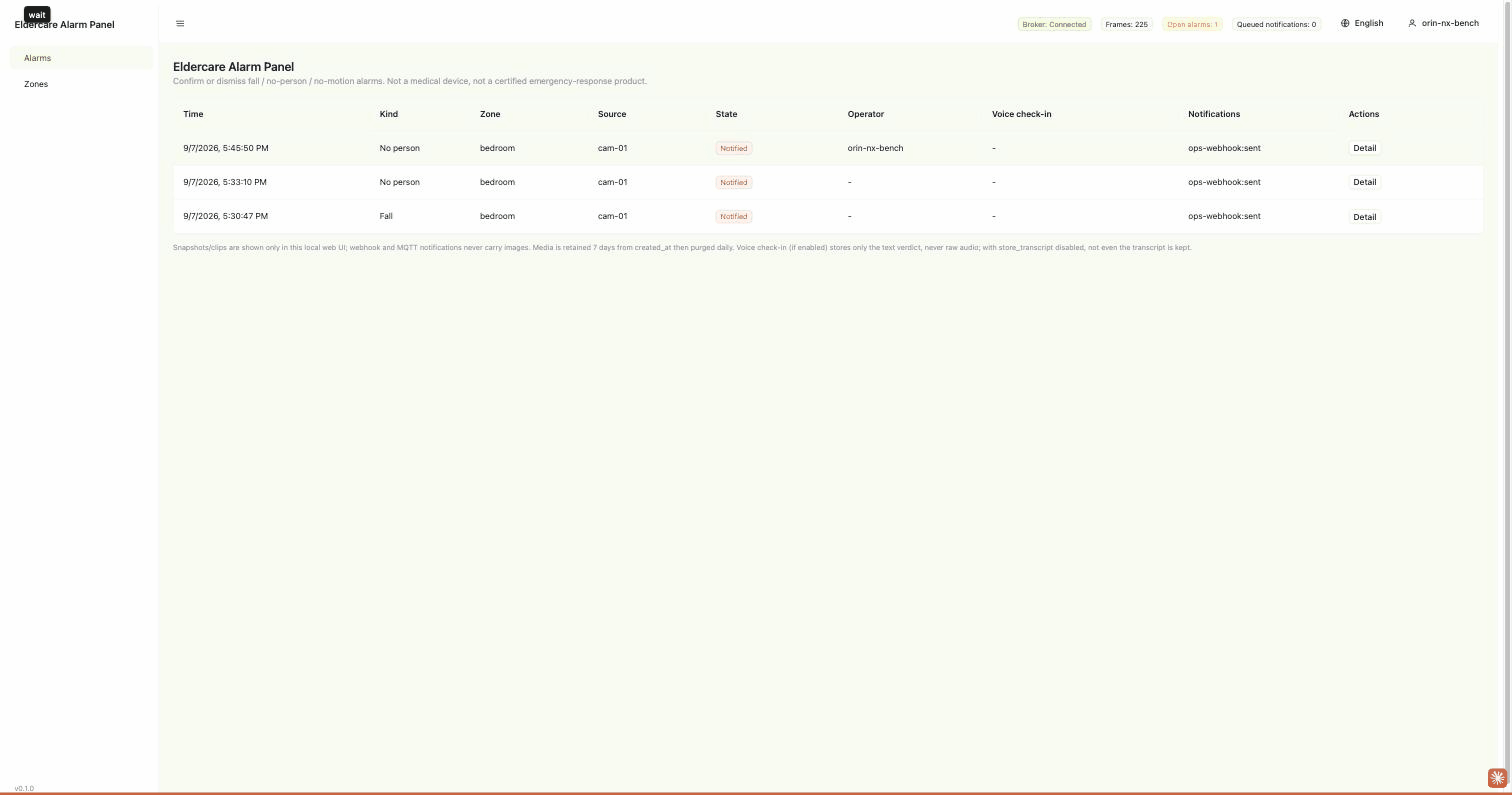
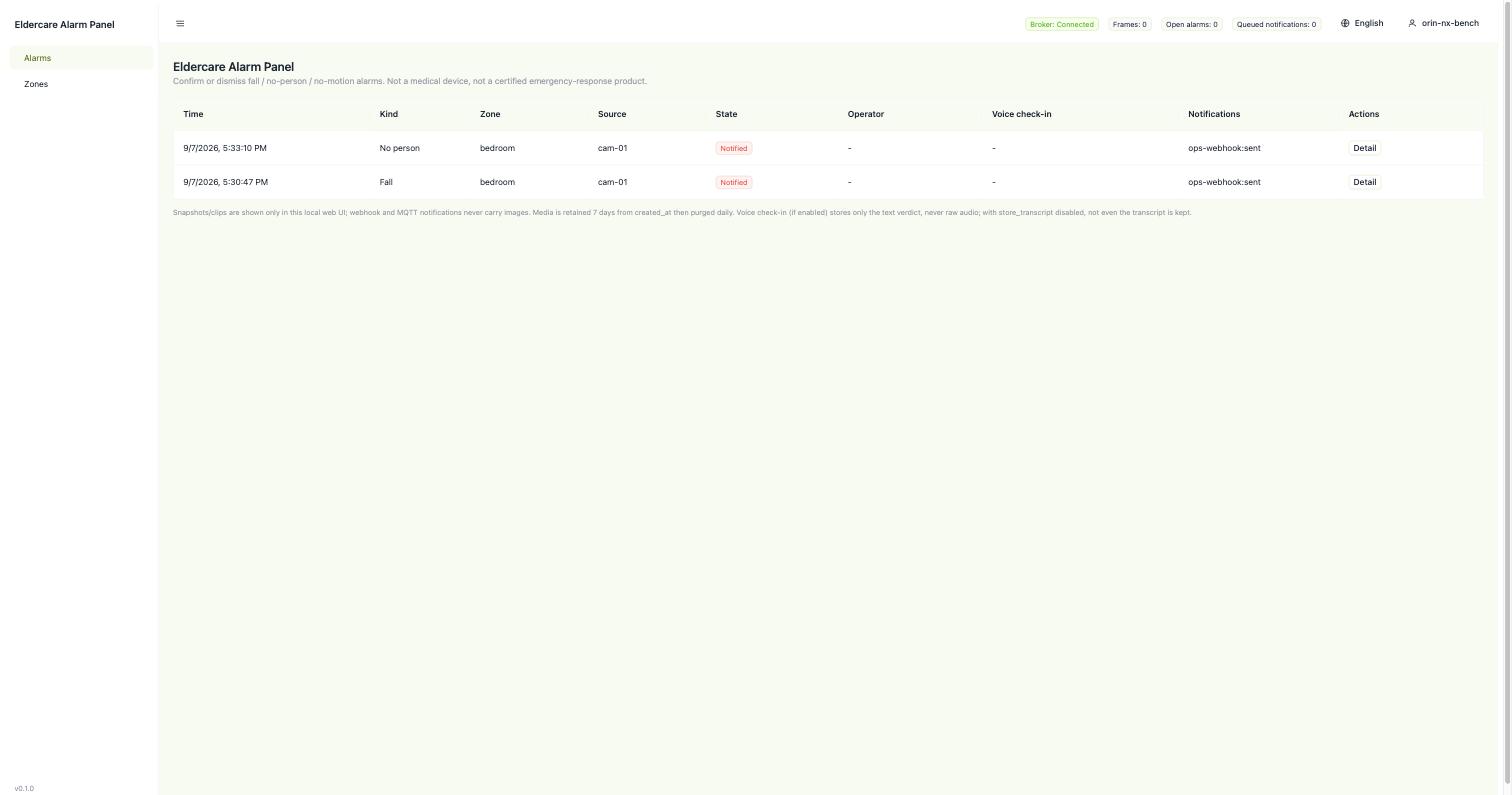
O operador trabalha apenas a partir do console de confirmação: a lista de alarmes com o estado atual de cada um, o veredito da checagem de voz quando essa opção está ativada e os botões de confirmar/descartar que gravam o nome do operador na trilha de auditoria. O serviço de alarme serve o console em HTTP 8080.
As capturas de tela do console abaixo usam dados reproduzidos: dados sintéticos de bbox e trilhas, sem imagens de câmera e sem pessoas no quadro.
Abrir um alarme mostra todo o seu histórico — horário do evento, transições de estado e quem pressionou confirmar.
De que hardware você precisa
Duas coisas ficam no local: a câmera que produz a imagem e o host que executa a detecção.
① Câmera — Já tem uma câmera IP? Use-a como está via RTSP; nada do lado da câmera precisa mudar. Se não, a reCamera 2002 / Pro combina câmera e computação em uma única unidade — é só conectar e está pronta.
② Host do detector — O dispositivo que executa a detecção e a tomada de decisão; ele também define quantos streams você pode executar e qual será o custo. Com uma câmera existente, isso é uma caixa separada; com a reCamera, a câmera é o host do detector.
| Host do detector | Streams por unidade | Quando escolher | |
|---|---|---|---|
 | reCamera 2002 / Pro Câmera e computação em uma única unidade | 1 | Um cômodo, a forma mais rápida de colocar um único alerta para funcionar |
 | reComputer RK3576 / RK3588 | 1 | Já padronizou em placas Rockchip |
 | reComputer Industrial R2035-12 (Hailo-8) | 16 | Precisa de uma única caixa para lidar com muitos streams |
 | reComputer J3011 / J4012 Orin Nano / Orin NX | 7 / 8 | Vários cômodos e deseja margem para crescer |
As contagens de streams são derivadas da vazão medida do acelerador (veja "Stream counts" abaixo).
Além disso, tudo o que você precisa é de uma rede — o dispositivo e o receptor só precisam estar na mesma LAN; não é necessário acesso à internet.
Host do painel de alarme
Três coisas: o que quer que produza os eventos de detecção, um host que decide o que se torna um alarme e o que quer que receba a notificação. O terceiro é o seu próprio sistema, então a escolha é basicamente sobre os dois primeiros.
① A fonte de eventos — ou câmeras RTSP que você já possui, caso em que o detector é implantado no host de alarme e aponta para o seu stream, ou câmeras reCamera que já executam o detector por conta própria, caso em que nada na detecção muda.
② O host de alarme — esta é a caixa que executa zonas, timeouts, a máquina de estados, o repositório de auditoria SQLite, a página de confirmação e a fila de entrega. Em dois dos três pacotes ele também executa o detector.
| Host de alarme | Onde o detector roda | Quando escolher | |
|---|---|---|---|
 | reComputer J3011 (Orin Nano 8GB) Detector, serviço de alarme, broker e console em um único Jetson | Nesta caixa, o mecanismo TensorRT é construído na primeira implantação | As câmeras já existem e o local ainda não tem gateway. Suporta mais streams dos três pacotes |
| reComputer J4012 (Orin NX 16GB) Mesma pilha, modelo de pose maior | Nesta caixa, YOLO11m em vez de YOLO11s | Mais cômodos do que um único J3011 consegue monitorar, ou é desejado um modelo de pose maior. Mesmo pacote, uma opção diferente no formulário de implantação |
| reComputer Industrial R2035-12 (Hailo-8) Gabinete industrial sem ventoinha | Nesta caixa, HEF pré-compilado | O host vai em um rack ou shaft: sem ventoinha, ampla faixa de temperatura, montagem em trilho DIN ou parede |
 | reCamera 2002 Câmera de IA tudo-em-um; o serviço de alarme roda em uma máquina que você já possui | Na câmera | Ainda não há câmeras, ou as câmeras já estão detectando. O serviço de alarme é levantado manualmente — o formulário de implantação não tem classe de dispositivo para um gateway fornecido por você |
Outros pré-requisitos: um broker MQTT acessível na porta 1883 (os pacotes Orin e Hailo sobem um; o pacote reCamera pode usar aquele para o qual as câmeras já publicam), uma visão interna fixa nos pacotes Orin e Hailo e um endpoint de webhook ou um assinante MQTT que receberá as notificações.
Check-in por voz (opcional, desativado por padrão)
Quando ativado, um alarme de queda acionado faz o serviço falar um prompt no cômodo e ouvir por alguns segundos, em paralelo com a janela de evidências. Um pedido de ajuda, nenhuma resposta ou uma resposta ilegível confirmam o alarme imediatamente; "I'm fine" não fecha o alarme por padrão, apenas o marca para revisão.
Hardware necessário: um microfone e um alto-falante USB em uma caixa de computação na LAN, além de uma instância OpenVoiceStream para TTS e ASR em streaming. O áudio não passa pelas câmeras: nenhum modelo de reCamera tem um microfone utilizável confirmado, e a SG2002 não consegue executar ASR local. O áudio nunca é gravado em disco; apenas o veredito, a confiança, a latência e o texto transcrito são persistidos, e store_transcript: false descarta o texto também.
Como implantar no local
Dois passos: primeiro acerte a posição da câmera, depois instale o software.
Passo 1: instalar a câmera
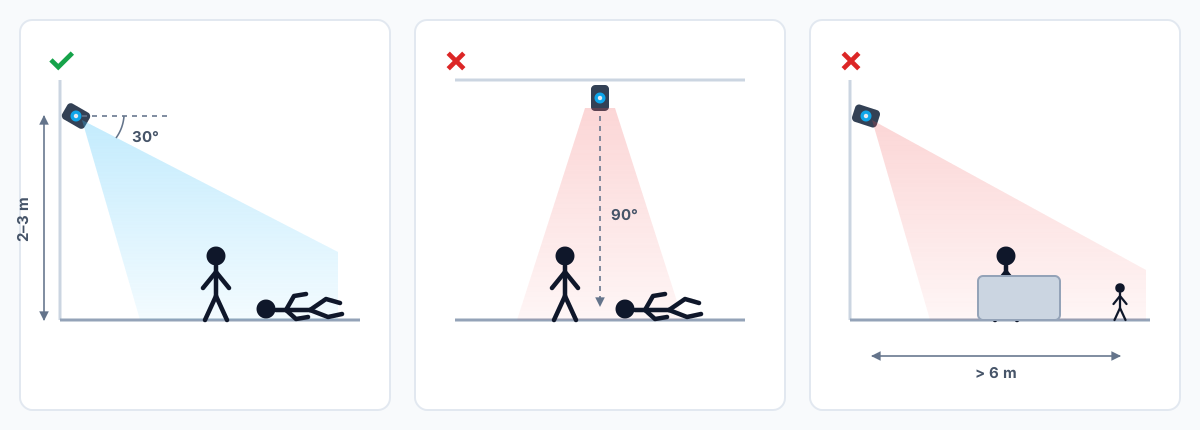
Fixe a montagem, a 2–3 m da pessoa, de lado ou em um ângulo, com ombros e quadris visíveis. A própria queda precisa acontecer na câmera: se a pessoa já estiver deitada quando o dispositivo iniciar, ele apenas relata a pose e não dispara um alerta. Ângulos verticais diretamente de cima, planos abertos de corredores longos e móveis bloqueando a maior parte da pessoa reduzem visivelmente a precisão.
Passo 2: instalar o software — quatro etapas
Instruções passo a passo para cada dispositivo estão na página do design de referência — escolha ali uma configuração para o seu local e baixe o pacote de aplicativo correspondente.
O fluxo geral:
- Escolha uma configuração — Responda a três perguntas na página do design de referência (se você já tem uma câmera, a que distância da zona de queda, quantos streams), e ela retorna uma combinação de dispositivos correspondente.
- Instale o pacote do aplicativo — Baixe o pacote para esse dispositivo e instale-o. O modelo, o runtime e os limiares de decisão são enviados congelados no pacote — as mesmas configurações avaliadas nos dados medidos abaixo — portanto não há treinamento nem ajuste a fazer.
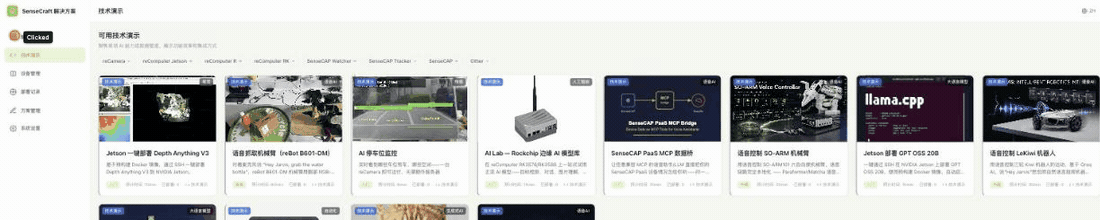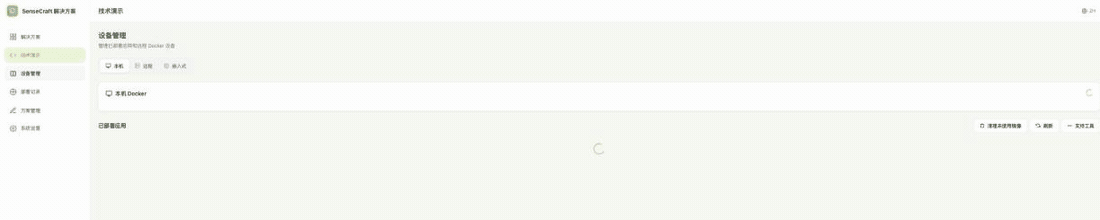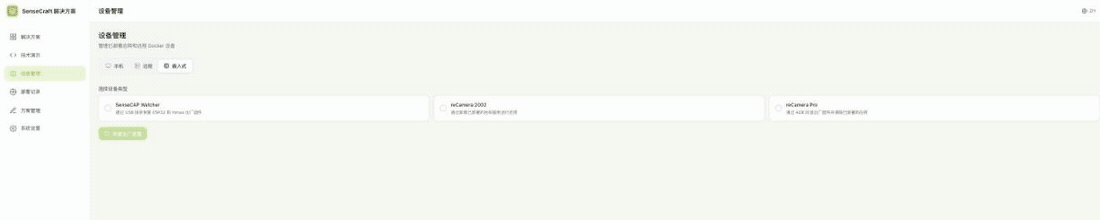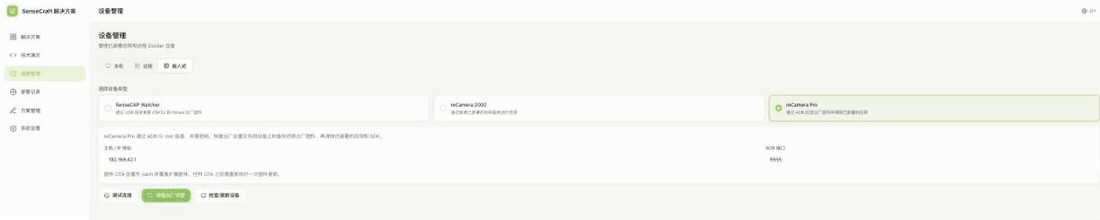
- Preencha duas configurações — o endereço da fonte de vídeo (ignore isso com reCamera) e um nome de dispositivo. O nome do dispositivo é o primeiro segmento do tópico da mensagem; nomeie por cômodo ou leito para que vários dispositivos no mesmo receptor nunca se sobrescrevam. A captura de tela abaixo é a página de gerenciamento de dispositivos na plataforma de implantação: escolha "Embedded" e depois preencha o IP do dispositivo e a porta ADB.
- Verifique o preview para confirmar o enquadramento — Depois de instalado, o aplicativo mostra um feed ao vivo com um esqueleto e o estado sobrepostos à pessoa. Confirme que a câmera realmente vê o que precisa antes de configurar as notificações. A captura de tela abaixo é a página de preview da reCamera Pro. Os rótulos de status vêm de um replay, não de uma execução medida; os números medidos estão em "Desempenho e dados medidos".
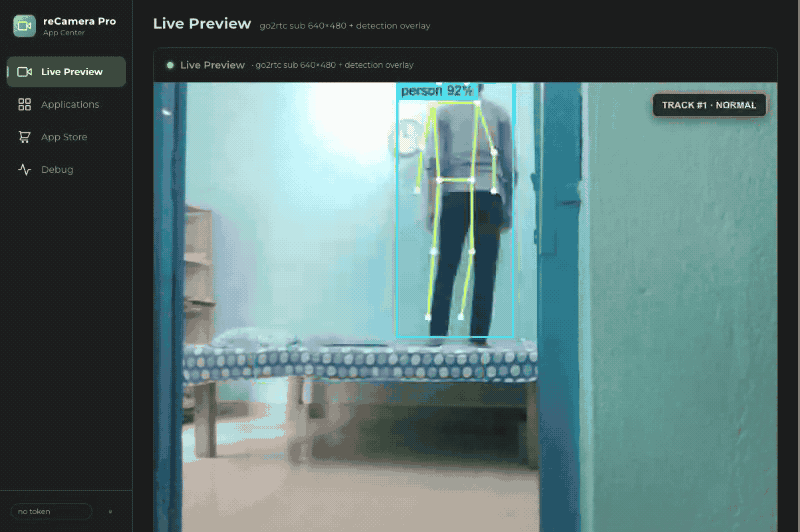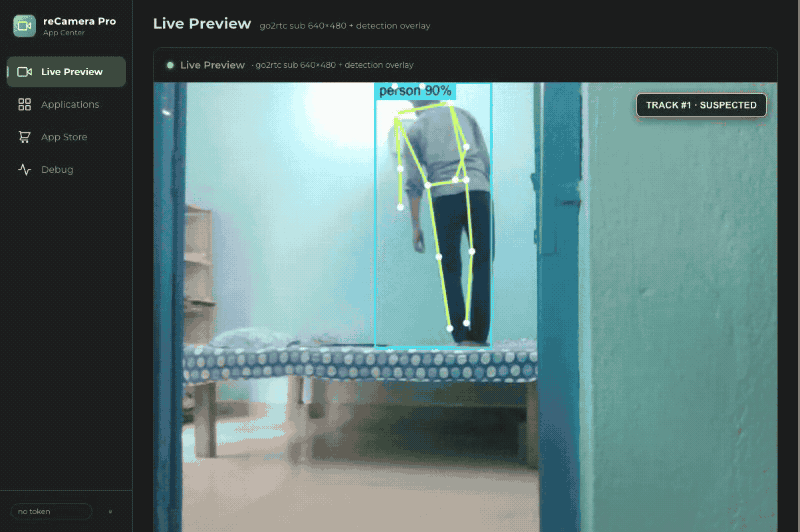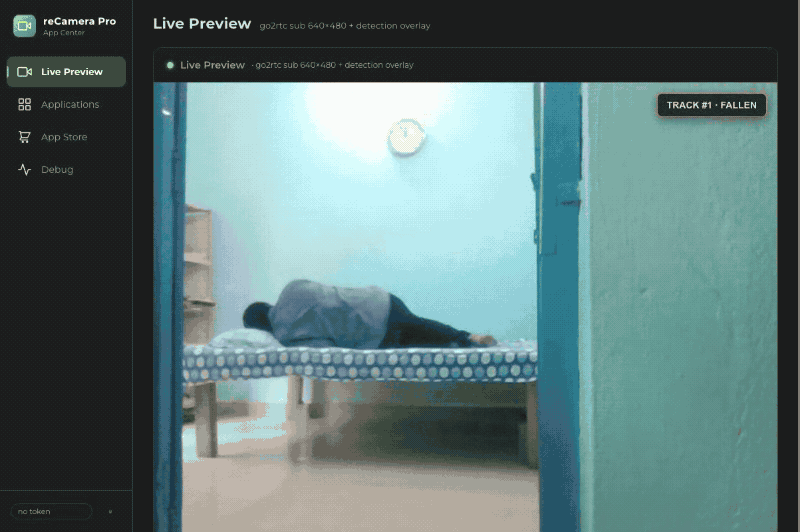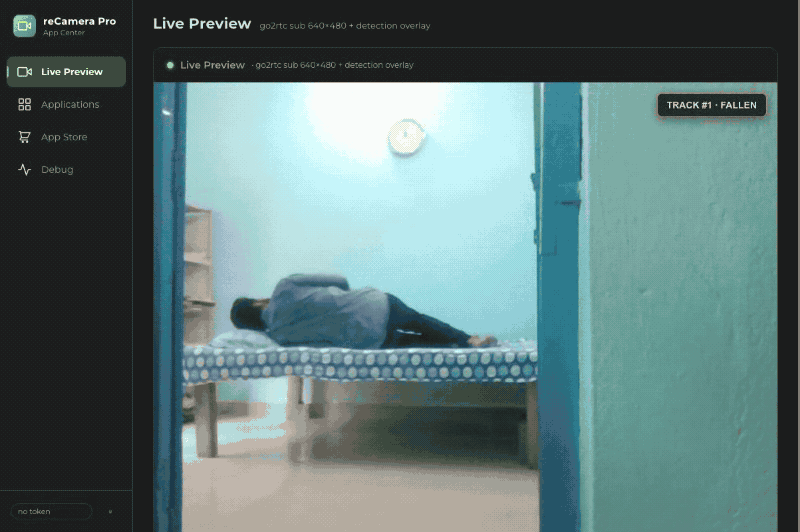
Do momento da instalação até estar em execução: cerca de meia hora para a reCamera. O Jetson leva mais tempo, porque o mecanismo de inferência precisa ser construído no dispositivo na primeira vez (461 segundos ou mais, medidos).
Painel de alarme: zonas e instalação
Duas partes: coloque as câmeras onde as zonas funcionarão, depois instale e configure.
1. Câmeras e zonas
Mover ou redirecionar uma câmera invalida o layout de zonas sem erro: o retângulo ainda existe, mas cobre uma parte diferente do cômodo. Verifique novamente todas as zonas após qualquer alteração física em uma câmera.
Nos pacotes Orin e Hailo você também precisa de uma visão interna fixa em que uma pessoa permaneça visível ao longo do caminho esperado da queda. O detector é o mesmo detector EdgeFallKit, com os mesmos requisitos de posicionamento descritos acima (uma visão lateral ou de canto a 2–3 m, ombros e quadris visíveis).
Dois pontos ao desenhar zonas, ou o local produzirá alarmes extras:
no_motionserá acionado durante o sono a menos que a zona exclua a cama ou o timeout seja maior do que um cochilo normal. Motion é o deslocamento do centro da bbox de uma pessoa rastreada acima demotion_threshold, não fluxo óptico ou velocidade de keypoints, então pequenos movimentos sob um cobertor não contam.- Oclusão gera um
no_personfalso. Uma zona só é rearmada depois que a pessoa é vista novamente, então uma oclusão produz um único alarme.
2. Software: quatro etapas
As etapas por dispositivo estão na mesma página de design de referência acima, onde você pode escolher uma configuração e baixar o pacote de aplicativo correspondente.
- Escolha uma configuração — o configurador pergunta o que há na parede e onde o host ficará, e retorna um dos três pacotes.
- Instale o pacote — os pacotes Orin e Hailo implantam o detector e o serviço de alarme juntos. O pacote reCamera não instala nada para detecção; o serviço de alarme é iniciado manualmente em um gateway fornecido por você.
- Preencha a configuração — zonas e seus
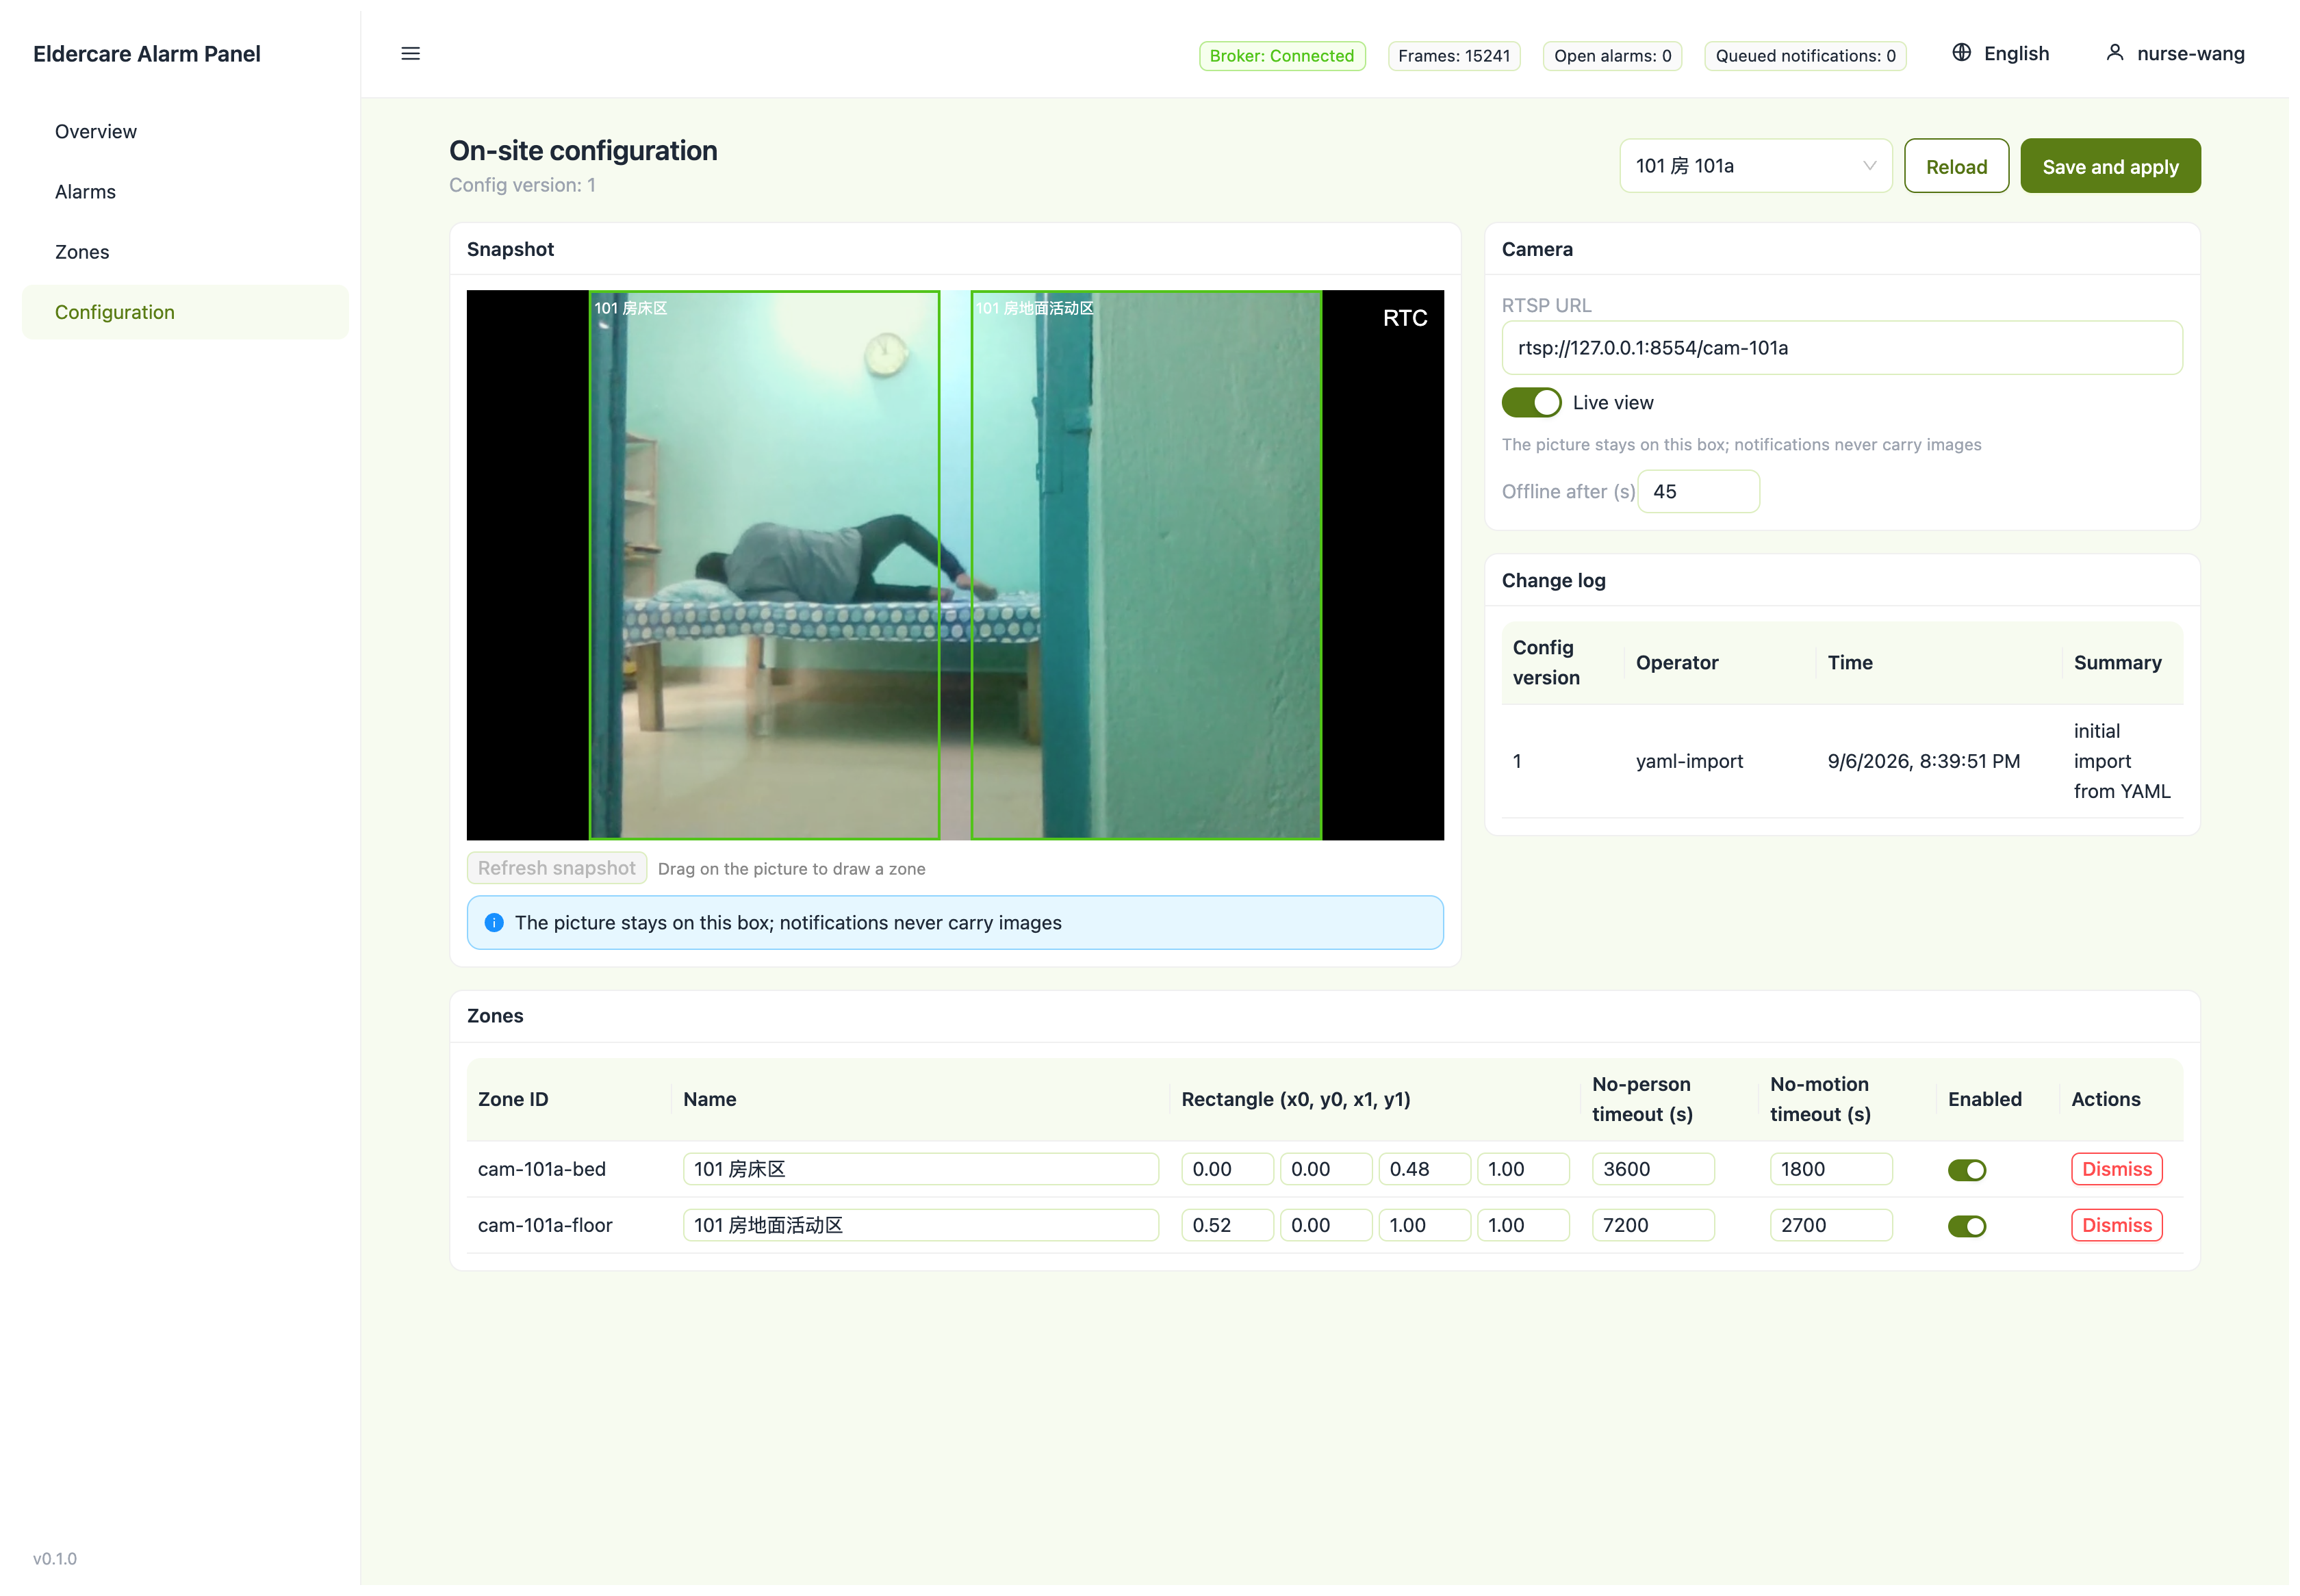
no_person_timeout/no_motion_timeout, as janelas da máquina de estados, a URL do webhook e o nome do dispositivo que forma o primeiro segmento do tópico. As zonas são desenhadas diretamente na imagem e entram em vigor ao salvar:
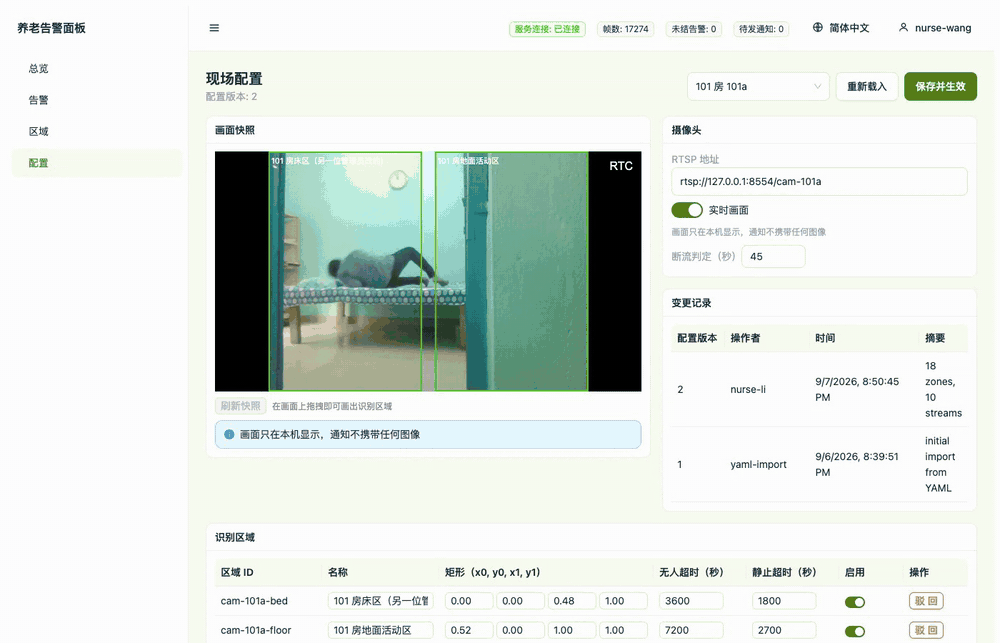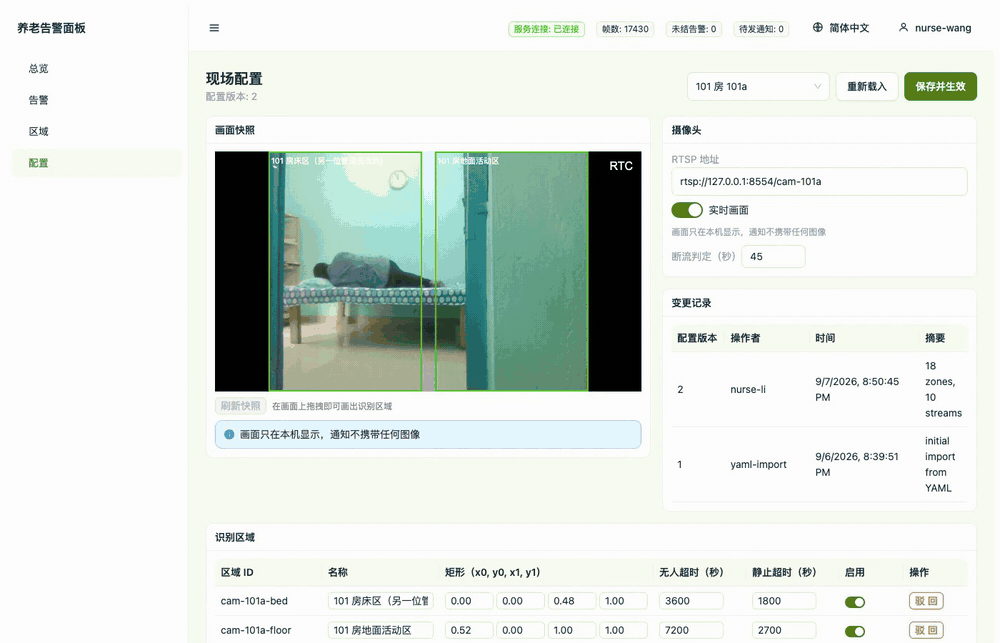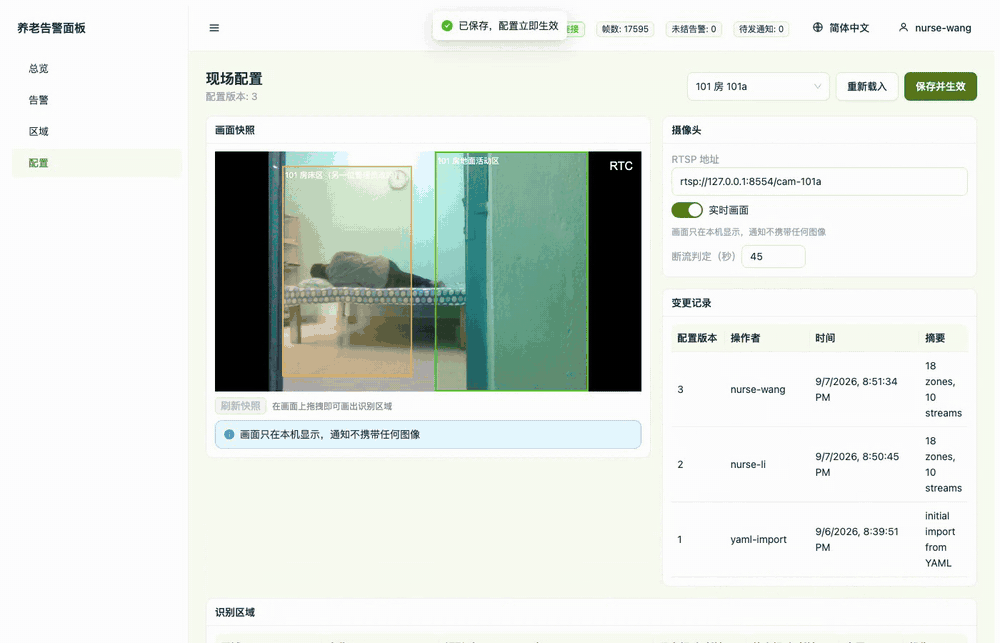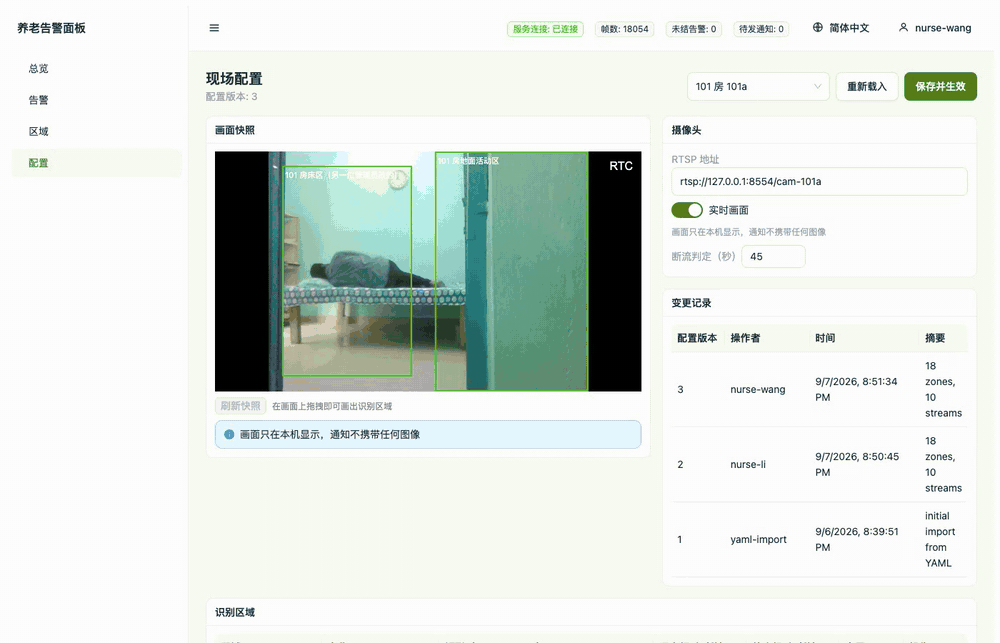
A página de configuração mostra a visualização ao vivo daquele cômodo à esquerda e os dois timeouts da zona à direita. Quando a câmera está offline, a visualização volta para o último snapshot e a configuração continua editável.
- Verifique — dispare um alarme de teste e acompanhe até o fim: o alarme aparece no console, uma ação do operador é registrada para ele, e o endpoint do webhook recebe um POST com uma chave de idempotência. Abaixo, um alarme injetado vai de aparecido a confirmado:
O estado do detector e do serviço no próprio host está no console do dispositivo:
O tempo estimado é de 45 minutos, classificado como intermediário. O pacote Orin é o mais demorado porque a primeira implantação gera um mecanismo TensorRT no dispositivo.
Quais interfaces ele expõe
O dispositivo publica eventos para o broker MQTT em execução nele mesmo (porta 1883); seu sistema apenas assina. Três maneiras de se conectar:
- Home Assistant — Nenhuma configuração necessária. O dispositivo transmite via o protocolo de descoberta automática, e quatro entidades aparecem diretamente no HA: um sensor de queda, estado atual, id do evento e presença — conecte-as às suas automações.
- NVR / sistemas de chamada de enfermagem — Assine
<device>/fall-detection/results. Se tudo o que você precisa saber é "alguém caiu", observefall_eventno payload — ele é definido apenas uma vez, no momento em que o estado entra em "fallen", então uma queda o aciona uma vez, não repetidamente enquanto a pessoa estiver no chão. - Sistema personalizado / API — Assine da mesma forma; o payload também carrega
person_count,fallen_counte otrack_id/state/bboxde cada pessoa — o suficiente para construir seu próprio painel. A reCamera expõe adicionalmente RTSP 8554/live0para o feed ao vivo.
<device> é o nome que você preencheu anteriormente — nomeie por cômodo ou leito para que vários dispositivos no mesmo broker nunca se sobrescrevam.
Tópicos e payload completos
| Tópico / porta | Payload | Retido |
|---|---|---|
<device>/fall-detection/results (multi-stream: .../results/{stream_id}) | Um JSON por frame: state, fall_detected, fall_event, event_id, person_count, fallen_count, além de track_id / state / bbox para cada entrada em persons[] | Não |
<device>/fall-detection/status | online / offline, publicado via o último testamento do MQTT | Sim |
homeassistant/ | Config de descoberta automática — sensor de queda, estado, id do evento, presença | Sim |
RTSP 8554 /live0 (reCamera) | Vídeo ao vivo para pré-visualização e NVR | — |
O id do stream também é escrito no payload, então consumidores downstream não precisam analisar o tópico para saber a origem.
O broker também roda no host do detector: a reCamera usa o broker interno, e toda configuração reComputer sobe eclipse-mosquitto:2 ao lado do detector, servindo a porta 1883 a partir do host. Nenhum broker externo é necessário, e nada na cadeia precisa de acesso à internet.
Interfaces do painel de alarme
O serviço de alarme é a única coisa com a qual você integra, e ele roda no host de alarme. Três formas de acesso, dependendo do que você já tem:
- Um sistema de chamada de enfermagem ou um serviço de paging — use o webhook. Um POST por alarme confirmado, carregando o id do alarme, tipo, zona, id do stream, timestamp e operador. Faça deduplicação pela chave de idempotência, não pelo timestamp.
- Um site baseado em MQTT — ligue o barramento de alarme e assine
eldercare/alarm/<zone-id>. Mesmo payload do webhook. Ele vem desligado por padrão. - Seu próprio painel ou sistema de registro — faça polling ou leia
GET /api/alarmsem HTTP 8080 para os registros completos de alarme, incluindo histórico de estados e o operador em cada um.
A chave de idempotência é zone:kind:event_timestamp:global_event_id. stream_id é lido do payload da mensagem e nunca extraído do tópico, então uma reescrita de broker ou um prefixo de bridge não podem redirecionar silenciosamente uma zona. Registros de alarme (eventos, transições de estado, operadores e recibos de entrega) são mantidos por 90 dias.
Tópicos e payloads completos
| Tópico / porta | Payload | Padrão |
|---|---|---|
HTTP 8080 GET /api/alarms, página em / | Registros de alarme: id, kind, zone_id, stream_id, state, event_timestamp, operator. A mesma página serve para confirmar e descartar | Ativo |
| HTTP POST para sua URL de webhook | {"id":"a-17","kind":"fall","zone_id":"bedroom","stream_id":"cam-01","state":"notified","event_timestamp":1788581337237,"operator":"nurse-a"} mais um header de idempotência. Sem snapshot, sem vídeo | Ativo depois que a URL é definida |
MQTT 1883 eldercare/alarm/<zone-id> | Mesmo payload do webhook | Desativado |
MQTT 1883 <device-name>/fall-detection/results/<stream-id> | O stream fall_result_v1 que este serviço consome: stream_id, person_count, fall_event, bbox por pessoa | Entrada, publicado pelo detector |
O campo state: escalated significa que o prazo de notificação foi perdido; ele não volta para notified quando uma tentativa posterior é bem-sucedida. Não mostre escalated como falha de entrega em um painel; isso só significa que o prazo passou.
O broker roda no host de alarme nos pacotes Orin e Hailo, e nas câmeras ou no gateway no pacote reCamera; nada no caminho precisa de internet. O broker incluído permite conexões anônimas e é destinado a uma LAN confiável; adicione credenciais e TLS antes que o dispositivo fique acessível de fora dela.
Desempenho e dados medidos
Tudo abaixo é medido em dispositivos contra um dataset público. Relatórios brutos por clipe e checksums estão no repositório em evaluation/. A fonte inclui conversão de modelo por plataforma, orquestração Docker e scripts de treinamento de pesos de decisão.
Resultados de acurácia
Média em seis configurações congeladas: acurácia 85,8%, recall de queda 95,8%, especificidade 77,8%, F1 85,7%, latência média de alerta 1,4 s. Configurações individuais ficam entre 81,5% e 88,9%.
Essas seis configurações são Jetson YOLO11s, Jetson YOLO11m, reCamera Pro, RK3576, RK3588 e Hailo-8, cada uma com sua própria configuração congelada. A baseline v0.2 da reCamera 2002 (74,1% de acurácia) é excluída da média — ela roda uma geração anterior de pesos temporais. Detalhes por configuração estão na tabela unificada de acurácia do repositório.
Condições: dataset GMDCSA-24 v2.1 (MIT), dividido por sujeito; o Sujeito 4, mantido de fora, é avaliado uma vez, 27 clipes (12 quedas / 15 atividades da vida diária); todos os vídeos a 15 FPS; um alerta mais de 0,5 s antes do início da queda anotada conta como falso positivo; cada plataforma retreina e congela pesos de decisão a partir de sua própria saída de pose, nada é compartilhado entre plataformas.
Reprodução: platforms/jetson/tools/evaluate_videos.py (o dataset não é distribuído com o repositório — obtenha-o você mesmo).
A precisão não diferencia os dispositivos: em um conjunto de teste de 27 clipes, um clipe vale 3,7 pontos percentuais, e RK3576, RK3588 e Hailo atingem a mesma pontuação (88,9%). O tamanho do modelo também não se correlaciona com a pontuação. Escolha um dispositivo pela contagem de streams, hardware existente e fonte de vídeo.
Dispositivos testados
Sete dispositivos, quatro aceleradores. "End-to-end" significa que todo o caminho desde a ingestão do stream até um alerta foi executado e pontuado no conjunto de teste; "inference speed" significa que apenas a velocidade de detecção foi medida.
| Dispositivo | Acelerador | Modelo enviado | End-to-end | Inference speed |
|---|---|---|---|---|
| reCamera 2002 | NPU integrada | YOLO11n-Pose INT8 | ✅ | ✅ |
| reCamera Pro | NPU integrada (RK) | YOLO11n-Pose INT8 | ✅ | ✅ |
| reComputer RK3576 | NPU RK3576 | YOLO11n-Pose FP16 | ✅ | ✅ FP16 / INT8 |
| reComputer RK3588 | NPU RK3588 | YOLO11n-Pose FP16 | ✅ | ✅ FP16 / INT8 |
| reComputer R2000 Series | Hailo-8 | YOLOv8s-Pose INT8 | ✅ | ✅ |
| reComputer J30 | GPU Orin Nano | YOLO11s-Pose FP16 | ✅ | ✅ FP16 / INT8 |
| reComputer J40 | GPU Orin NX | YOLO11m-Pose FP16 | ✅ | ✅ FP16 / INT8 |
A latência por quadro por dispositivo, o throughput multi-stream e as condições de teste estão em resultados de desempenho detalhados abaixo.
Resultados de desempenho detalhados
Latência por quadro e throughput
O mesmo modelo em dispositivos diferentes: YOLO11n-Pose, entrada 640². Os valores por quadro são apenas de inferência no acelerador (sem decodificação RTSP, sem pós-processamento); o throughput agregado é a maior taxa total de quadros medida entre 1–6 contextos concorrentes. FP16 e INT8 estão em tabelas separadas. As linhas de Hailo-8 foram medidas em reComputer R2000 Series + módulo Hailo-8 M.2 (26 TOPS).
FP16:
| Plataforma | Modelo de pose | Por quadro | Agregado | Streams limitados por inferência | Streams recomendados |
|---|---|---|---|---|---|
| reComputer RK3576 | YOLO11n | 56,1 ms | 29,2 FPS | 1 | 1 |
| reComputer RK3588 | YOLO11n | 51,4 ms | 51,4 FPS | 3 | 1 |
| reComputer J30 Series (J3011) | YOLO11n | 3,7 ms | 270,7 FPS | 18 | 7 |
| reComputer J40 Series (J4012) | YOLO11n | 3,3 ms | 306,2 FPS | 20 | 8 |
INT8:
| Plataforma | Modelo de pose | Por quadro | Agregado | Streams limitados por inferência | Streams recomendados |
|---|---|---|---|---|---|
| reCamera 2002 | YOLO11n | 53,0 ms | 10,0 FPS | 1 | 1 |
| reCamera Pro | YOLO11n | 35,9 ms | 18,1 FPS | 1 | 1 |
| reComputer RK3576 | YOLO11n | 36,2 ms | 42,1 FPS | 2 | 1 |
| reComputer RK3588 | YOLO11n | 29,8 ms | 90,4 FPS | 6 | 2 |
| reComputer R2000 Series (R2035-12, Hailo-8) | YOLOv8s ▲ | 6,9 ms | 393,9 FPS | 26 | 16 |
▲ A linha de Hailo usa o tamanho s: o tamanho n é mais lento nesse acelerador. O diretório hailo8 do Model Zoo oficial v2.15 envia apenas yolov8s_pose e yolov8m_pose — nenhum modelo de pose tamanho n. Nós mesmos compilamos um YOLO11n-Pose com Hailo Dataflow Compiler 3.31.0 (640², INT8, calibração GMDCSA de 64 quadros) e medimos 9,01 ms / 92,2 FPS na mesma placa, contra 6,87 ms / 393,9 FPS para o tamanho s: a latência por quadro é da mesma ordem (+31%), mas o throughput difere em 4,3×. O compilador dividiu o 11n em 3 contextos, trocando pesos a cada quadro; o modelo s do Model Zoo é de contexto único com pesos residentes. A 15 FPS por stream, 92,2 FPS ainda deixam cerca de 6× de folga; a diferença só afeta a densidade multi-stream. O resultado se aplica à compilação deste único HEF.
O INT8 do Jetson usa engines calibrados e é listado separadamente. As linhas INT8 acima são todas YOLO11n; os engines INT8 calibrados do Jetson até agora existem apenas para YOLOv8s / YOLOv8m-Pose (calibração por entropia em quadros GMDCSA — 64 para s, 494 para m — com fallback em FP16 para camadas que não têm implementação INT8), portanto não são o mesmo modelo que nas outras plataformas:
| Plataforma | Modelo de pose | Precisão | Por quadro | Agregado |
|---|---|---|---|---|
| reComputer J30 (Orin Nano Super) | YOLOv8s-Pose | INT8 | 3,75 ms | 266 FPS |
| reComputer J40 (Orin NX Super) | YOLOv8s-Pose | INT8 | 3,34 ms | 300 FPS |
| reComputer J30 (Orin Nano Super) | YOLOv8m-Pose | Misto (neck + head FP16) | 8,11 ms | 123 FPS |
| reComputer J40 (Orin NX Super) | YOLOv8m-Pose | Misto (neck + head FP16) | 7,18 ms | 139 FPS |
Condições: 640², batch 1, mediana de três execuções de 120 s, apenas computação de GPU. YOLOv8s INT8 é 1,57× mais rápido que FP16 no mesmo dispositivo. O YOLOv8m totalmente INT8 perde sua saída de fall, daí a precisão mista para m. Avaliação de implantação em GMDCSA-24 Subject 4 (27 clipes): YOLOv8s INT8 F1 66,7%, YOLOv8m precisão mista 87,0%. Os presets ainda enviam YOLO11s / YOLO11m FP16.
Reproduzir: tools/build_calibrated_int8.py.
O INT8 da RK foi calibrado em 240 quadros GMDCSA; em quadros fora do conjunto de calibração sua contagem de detecções por quadro corresponde exatamente à de FP16, portanto é implantável.
Latência do pipeline em quadros reais
Ambas as tabelas acima recebem quadros sintéticos em branco 640 e medem apenas a inferência no acelerador. Filmagens reais são mais lentas, porque qualquer coisa no quadro precisa passar por decodificação do raw-head, DFL, keypoints e NMS:
| Plataforma | Modelo de pose | Acelerador | Pipeline em quadro real | Delta de pré/pós |
|---|---|---|---|---|
| reCamera 2002 | YOLO11n INT8 | 52,74 ms ◇ | 53,23 ms | 0,012 ms |
| reCamera Pro | YOLO11n INT8 | 35,2 ms ✦ | 36,6 ms | 1,4 ms |
| reComputer RK3576 | YOLO11n FP16 | 69,6 ms | 70,8 ms | 1,2 ms |
| reComputer RK3588 | YOLO11n FP16 | 54,4 ms | 54,8 ms | 0,4 ms |
| reComputer R2000 Series (R2035-12, Hailo-8) | YOLOv8s INT8 | 6,9 ms | 8,77 ms | 1,9 ms |
| reComputer J30 Series (J3011) | YOLO11n FP16 | 3,7 ms ◆ | 5,57 ms | 1,9 ms |
| reComputer J40 Series (J4012) | YOLO11n FP16 | 3,3 ms ◆ | 5,18 ms | 1,9 ms |
"Pipeline" = inferência + pré-processamento + decodificação do raw-head / DFL / keypoints / NMS. Ele exclui decodificação RTSP, tracking, o MLP temporal e MQTT. O valor de 5,18 ms do Orin NX vem de 400 quadros medidos, os 5,57 ms do Orin Nano de 1359, e os 8,77 ms do Hailo de 1951 (dos quais a inferência em hardware é 6,87 ms e a decodificação mais NMS respondem por apenas 0,052 ms).
- ◇ O reCamera 2002 não consegue separar uma coluna "apenas acelerador": ele expõe um único temporizador cujo escopo é exatamente a definição de pipeline desta tabela, então 52,74 ms já incluem pré e pós-processamento (250 quadros medidos, com e sem uma pessoa em cena são quase idênticos).
- ✦ A linha do reCamera Pro é medida com clocks travados (NPU 950 MHz, CPU em governor performance). O governor padrão
rknpu_ondemandfoi medido estabilizando em 800 MHz e 43,1 ms — uma diferença de 23% na mesma placa apenas pelo governor de frequência. RK3576 / RK3588 foram medidos sempre rodando em seu passo máximo e não são afetados. - ◆ A coluna Jetson é
trtexecde computação pura de GPU (sem cópias para o host), enquanto a coluna RK érknnlite.inference(); os dois medem coisas diferentes, então compare entre plataformas usando a coluna de pipeline. Por essa coluna o Jetson é cerca de 11× mais rápido que o RK3588 e cerca de 14× mais rápido que o RK3576.
Reproduzir: evaluation/.
Contagem de streams
"Streams limitados por inferência" = throughput agregado ÷ 15 FPS. Ele considera apenas o acelerador e é um teto teórico. "Streams recomendados" desconta isso — o throughput end-to-end medido em RK atinge apenas 28%–44% do teto de inferência, porque decodificação RTSP, tracking, a máquina de estados e MQTT também consomem CPU e largura de banda de memória. Com outras cargas ainda rodando na placa, o throughput end-to-end medido foi de cerca de 8,6 FPS no RK3588 e cerca de 4,9 FPS no RK3576.
Runtimes e parâmetros principais
Todas as plataformas executam a mesma família de modelos de pose 640². O que difere é o runtime e como o modelo chega ao dispositivo:
| Host do detector | Modelo de pose | Precisão | Runtime | Entrega do modelo |
|---|---|---|---|---|
| reCamera 2002 | YOLO11n-Pose | INT8 | NPU da câmera | Instalado a partir do console como um app de câmera |
| reComputer J30 / J40 | YOLO11s (Orin Nano) / YOLO11m (Orin NX) | FP16 | TensorRT | O engine é construído no dispositivo — atrelado àquela arquitetura de GPU e versão do TensorRT, portanto não pode ser enviado precompilado. Medido no Orin Nano: 461 s para YOLO11s |
| reComputer RK3576 / RK3588 | YOLO11n-Pose | FP16 | RKNN Lite | .rknn é enviado por placa; um modelo compilado para RK3588 não carrega em RK3576 |
| reComputer R2000 Series (R2035-12, Hailo-8) | YOLOv8s-Pose | INT8 | GStreamer + hailonet | HEF oficial precompilado, verificado contra um digest fixo |
A implantação em Hailo é travada em HailoRT 4.21: plugin GStreamer, biblioteca de usuário e driver de kernel devem corresponder, e nenhum outro processo pode manter o acelerador.
Parâmetros que alteram o comportamento da implantação (padrão enviado entre parênteses):
max_fps(15) — taxa de processamento por stream; as contagens de streams acima são derivadas dela.fall.temporal_confirmation_required(true) — entrar em "fallen" exige confirmação do modelo temporal, o principal mecanismo que mantém os falsos positivos baixos; defina como false e recursos geométricos podem confirmar uma queda sozinhos.cooldown_sec(3.00) — uma queda conta uma vez;fall_eventdispara apenas na entrada no estado fallen.
Painel de alarme:
statemachine.evidence_sec(5.0) /statemachine.confirm_window_sec(60.0) — a janela de evidência e a janela do operador; juntas definem a maior parte do tempo do alarme até a notificação.statemachine.confirm_timeout_action(tratar como real e notificar) — o que acontece quando ninguém responde dentro da janela do operador.publish_empty_frames(true no pacote Orin) — o detector Jetson publica quadros vazios quando ninguém está em cena; sem eles o timeout deno_personnão recebe entrada. Defina novamente se você substituir a configuração de detector enviada pela própria do dispositivo; o runtime Hailo não tem tal chave e não precisa.
Dados medidos do painel de alarme
O serviço de alarme não faz detecção por conta própria; a precisão de detecção está em "Accuracy results" acima. A latência do alarme se soma à latência de detecção (média por plataforma de 1,22–1,75 s).
| Métrica | Valor | Condições |
|---|---|---|
| Latência do alerta, timestamp do evento até notificação enviada | P50 2061 ms / P95 2093 ms | Reprodução local, um replayer fazendo o papel das câmeras, excluindo inferência e rede entre máquinas; 5 replays de queda, 15 FPS × 12 s cada; 1 s de evidência + 1 s de auto-confirmação; zona única, stream único, webhook em loopback |
| Atraso da detecção de ausência de pessoa em relação ao timeout configurado | P50 65 ms / P95 77 ms | Reprodução local, 3 execuções, 10 FPS × 11 s, timeout de 5 s, tick de 0,1 s, sem broker |
| Recuperação de falha, entregas únicas bem-sucedidas sobre enfileiradas | 3 de 3, 0 duplicatas, primeira entrega 96 ms após a recuperação | Reprodução local, endpoint de webhook retornando 503 por 4 s, 3 alarmes enfileirados, intervalo de retry de 2 s |
| Falsos alarmes | 0 em 0,02 horas de câmera | 72 s de reprodução silenciosa, muito pouco para uma taxa |
| Queda até recebimento do webhook | P50 2487 ms / P95 2751 ms | reCamera One (USB-RNDIS), frames reais de fall-detection + alarmes de queda injetados através do broker do próprio dispositivo; primeiros 5 de 10 injeções (o restante foi bloqueado pelo limite de taxa de notificação, ver degradação conhecida); um alarme real de 60 s de inatividade também foi entregue |
| Queda até recebimento do webhook, com inferência Hailo-8 | P50 2830 ms / P95 3061 ms (mín 2102 ms) | reComputer R2000 Series + módulo Hailo-8 M.2, HEF oficial YOLOv8s-Pose, HailoRT 4.21.0; replay RTSP de um clipe de queda GMDCSA-24 (640×640, 15 FPS); 10 alarmes, 1 s de evidência + 1 s de auto-confirmação + 2 s de re-arm; zona única, stream único; todos os 10 dentro do prazo de notificação de 5 s |
A latência do alerta é aproximadamente a soma das duas janelas mais cerca de 60 ms de despacho. As janelas nesta tabela foram encurtadas; com os padrões enviados (5 s de evidência, 60 s de operador) o mesmo caminho começa em cerca de 65 s (derivado).
Reprodução: os três diretórios de execução datados de 2026-09-05, 2026-09-06 e 2026-09-08 em eldercare-alarm/evaluation/runs/; a definição de latência está em evaluation/measure_alert_latency.py.
Degradação conhecida
- Posicionamento da câmera. Os números acima vêm de uma câmera fixa, enquadramento de médio alcance, em ambiente interno, com ombros e quadris visíveis. Uma montagem lateral ou oblíqua a 2–3 m funciona; tomadas de cima para baixo, em corredores longos e amplos, e forte oclusão por móveis reduzem a precisão.
- Um conjunto de dados diferente reduz o recall. No conjunto de dados externo RealBiomFall (34 clipes, todas quedas), o recall medido é de 58,8% na reCamera e 52,9% para o YOLO11m implantado no reComputer J30 / J40; a maioria das falhas vem do modelo de pose não detectar a pessoa. Em um novo local, extraia novamente as trilhas a partir de filmagens no local, depois retreine e congele novamente os pesos de decisão.
- A vazão cai quando outra carga de trabalho mantém a GPU ocupada. Os números do Jetson acima foram medidos com as cargas de trabalho co-residentes paradas; com sua própria carga de inferência em execução, o Orin NX mediu apenas 264,9 FPS agregados (306,2 FPS parado), abaixo do Orin Nano. O Orin Nano mediu o mesmo de qualquer forma (270,5 / 270,7 FPS) porque sua carga de trabalho não usa a GPU.
- As notificações têm limite de taxa. No máximo 5 por 600 s; alarmes além disso não são notificados e não geram erro (a partir da 6ª injeção na reCamera One).
Próximas etapas
- Executar a avaliação externa RealBiomFall nas rotas RK e Hailo.
- Gravar vídeo de campo e rastros de pose na reCamera e usar reprodução anotada para avaliar os limiares de decisão e retreinar o perfil temporal.
Fontes de dados e recursos
- GMDCSA-24 v2.1 — Tanto a avaliação de precisão quanto as filmagens da demonstração vêm deste conjunto de dados, ekramalam/GMDCSA24-A-Dataset-for-Human-Fall-Detection-in-Videos, licença MIT. Os rostos nas imagens de demonstração foram pixelados e desfocados com Gaussiano: a licença cobre os direitos autorais do autor, não os direitos de imagem dos sujeitos retratados.
- RealBiomFall — O subconjunto de teste usado para o teste de generalização externa, 34 clipes, todas quedas, portanto apenas recall e latência são reportados.
- Nenhum dos conjuntos de dados é distribuído com o repositório
edgefallkit— obtenha-os você mesmo para reproduzir a avaliação. - O diagrama de posicionamento da câmera foi desenhado internamente.