Contagem de Veículos em Entradas/Saídas de Estacionamento — Seleção, Implantação e Dados Medidos
Um conjunto usa uma câmera, cobrindo uma entrada. A contagem depende de os veículos cruzarem uma linha desenhada na imagem; veículos que ficam ocultos ou não cruzam a linha não são contados.
O que esta solução faz
Saiba quantas vagas restam sem enterrar laços em cada faixa ou instalar contadores na cancela. Após a implantação, você arrasta uma linha de contagem sobre a imagem em um navegador; cada veículo que a cruza conta como entrada ou saída, e os veículos dentro e as vagas livres são enviados em tempo real para o seu broker MQTT, prontos para acionar um painel de vagas livres ou um sistema de estacionamento. Serve para estacionamentos de shoppings e escritórios, bem como portões de campus e fábricas.
- Pacote de implantação (Docker Compose e configuração): github.com/suharvest/sensecraft-solutions
- Seleção e implantação: página de reference design
O vídeo fica no local
A imagem é analisada no host ao lado do portão; apenas as contagens saem dele.
Conta no cruzamento
Em um reComputer J30 Series, todos os 41 cruzamentos foram contados na direção correta; veja "Performance e dados medidos".
Use as câmeras que você já tem
Câmeras de rede RTSP existentes no portão se conectam diretamente; sem laços, sem mudanças na cancela.
Entradas e saídas, por tipo de veículo
Cada registro de cruzamento traz a direção e o tipo de veículo (carro, motocicleta, ônibus, caminhão).
Em um dispositivo real
A própria página de pré-visualização no navegador do host de contagem: a linha vertical amarela é a linha de contagem, cada veículo carrega um ID de trilha e confiança, e o painel à direita mostra veículos dentro, vagas livres e os totais de hoje.
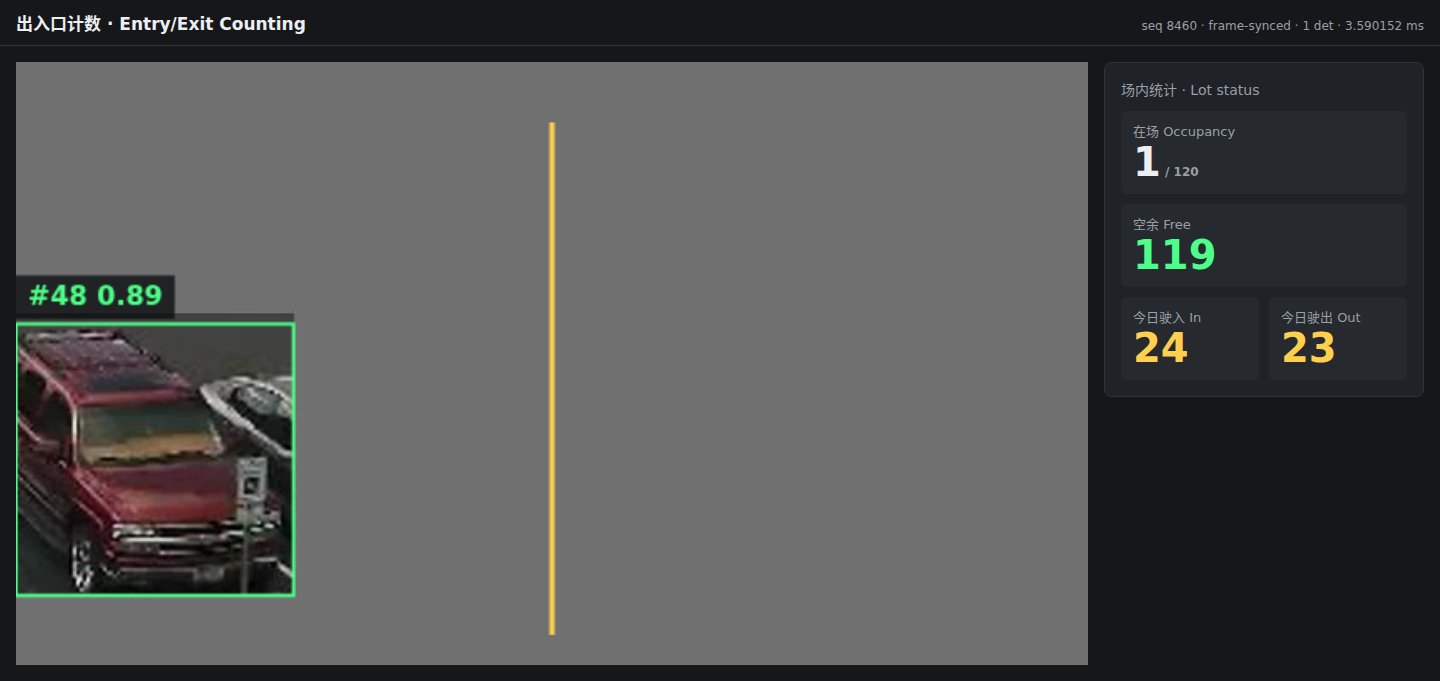
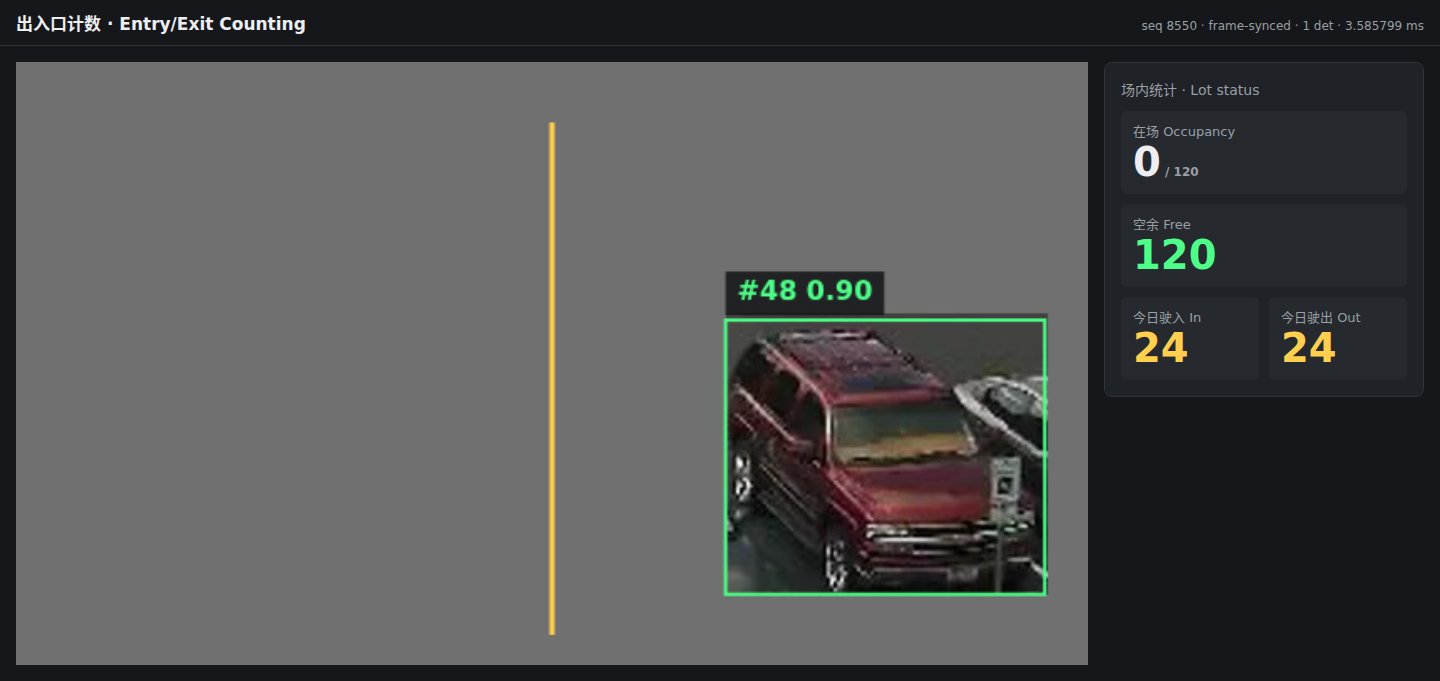
As duas capturas de tela têm 3 s de diferença. A entrada é um clipe de teste sintético (uma imagem de veículo se movendo para frente e para trás em um fundo cinza), não imagens reais do local.
Hardware necessário
Três elementos no local: a câmera do portão, um host de contagem e um broker MQTT (um já existente no local, ou instale o Mosquitto).
① Câmera do portão: uma câmera de rede existente com um stream RTSP em H.264 ou H.265, fixa sobre a faixa.
② Host de contagem: escolha um; um host por câmera.
| Host de contagem | Velocidade medida | Escolha quando | |
|---|---|---|---|
 | reComputer J30 Series (J3011) Jetson Orin Nano, JetPack 6.2 | 30 fps | Veículos passam em velocidade normal |
 | reComputer J40 Series (J4012) Jetson Orin NX, JetPack 6.2 | Mesmo pacote que o J30 | O host também executa outros modelos |
 | reComputer RK3576 Series NPU integrado | 30 fps | Tráfego em velocidade normal, custo em primeiro lugar |
 | reComputer RK3588 Series NPU integrado | cerca de 3 fps | Cancelas onde os veículos reduzem a velocidade ou param |
As velocidades do J30 e do RK3576 foram medidas com entrada 640×360 a 30 fps; o RK3588 com entrada 1280×720 a 5 fps.
O host de contagem, a câmera e o broker MQTT compartilham uma LAN ou conseguem se alcançar. A primeira implantação faz o download do app (cerca de 0,5–0,7 GB) e dos modelos; depois disso ele roda offline.
Implantando no local
1. Instale a câmera
Fixe a câmera na faixa de forma que os veículos entrem por um lado da imagem e saiam pelo outro. Em um host RK3588, um veículo precisa permanecer em vista por cerca de 1 s ou mais ao redor da linha para ser contado com confiabilidade, o que se adequa a portões com cancela.
2. Instale o software: três etapas
As etapas por dispositivo estão na página de reference design; aqui está o resumo.
- Implante o host de contagem: informe o endereço RTSP da câmera, o broker MQTT e o número total de vagas; a implantação verifica as bibliotecas de runtime da placa.
- Desenhe a linha de contagem: arraste a linha na página de pré-visualização, escolha qual lado significa "entrada" e salve.
- Verifique: depois que um veículo cruza, a contagem de entrada ou saída na página de pré-visualização aumenta em um e um registro de cruzamento chega via MQTT.
Interfaces
As contagens vão via MQTT para o seu broker; o status usa HTTP.
- Painel de vagas livres / sistema de estacionamento: assine o tópico de status do estacionamento e leia as vagas livres; mude para "Full" quando chegar a zero.
- Estatísticas de tráfego: assine o tópico de cruzamentos e conte por direção e tipo de veículo.
- Várias entradas: implante um conjunto por entrada e some-os por ID de site a montante.
| Tópico / porta | Conteúdo |
|---|---|
MQTT <site>/parking/<entrance>/crossing | Um por cruzamento: direção (entrada / saída), tipo de veículo, confiança, veículos dentro e vagas livres após o cruzamento |
MQTT <site>/parking/<entrance>/occupancy | Veículos dentro, vagas totais, vagas livres, entradas e saídas de hoje; enviado após cada cruzamento |
HTTP 8080 /preview | Pré-visualização no navegador: imagem, linha de contagem, contagens de veículos dentro e vagas livres |
HTTP 8099 /healthz | Se os frames estão chegando e a taxa de processamento |
Performance e dados medidos
Contagens e velocidade de processamento
| Dispositivo | Entrada | Velocidade de processamento | Resultado da contagem |
|---|---|---|---|
| reComputer J30 Series (Orin Nano) | 640×360, 30 fps | 29,98 fps, análise por frame p50 3,6 ms (medido) | Todos os 41 cruzamentos contados, todas as direções corretas (medido) |
| reComputer RK3576 Series | 640×360, 30 fps | 30,0 fps, CPU do contêiner 14,9%, memória 95 MiB (medido) | 19 eventos de cruzamento: 9 entradas, 10 saídas (medido) |
| reComputer RK3588 Series | 1280×720, 5 fps | 3,0 fps, análise por frame p50 17,8 ms (medido) | 107 eventos de cruzamento (medido) |
Todas as entradas são um clipe de teste sintético: uma imagem de veículo cruzando para frente e para trás em um fundo cinza. O RK3588 processa cerca de 3 fps, abaixo da entrada de 5 fps, então um veículo precisa permanecer próximo à linha por cerca de 1 s ou mais.
Reproduza: sensecraft-solutions/solutions/edge_parking_counting (pacote de implantação) com o clipe sintético count-synthetic-120s.mp4
Modelos e runtimes
| Dispositivo | Detecção de veículos | Runtime |
|---|---|---|
| reComputer J30 / J40 Series | YOLOX, 416×416, FP16 | TensorRT |
| reComputer RK3588 / RK3576 Series | YOLOX, 416×416, INT8 (w8a8) | RKNN, decodificação de hardware MPP |
Parâmetros que afetam a contagem (pacote de implantação config/counting*.json):
counting.line/in_side: posição da linha e qual lado conta como "entrada"; altere-os na página de visualização após a implantação.counting.min_track_frames: um veículo deve ser rastreado por pelo menos 3 quadros consecutivos antes de ser contado, portanto, em baixas taxas de quadros ele precisa permanecer visível por mais tempo.counting.capacity: vagas totais; vagas livres = total − veículos dentro.
Degradações conhecidas
- Aproximação excessiva e oclusão paralela: quando as distâncias de seguimento são menores que 1 m ou dois veículos cruzam simultaneamente lado a lado, as caixas delimitadoras podem se fundir ou se ocultar, causando subcontagens ou vetores de direção invertidos. Divisores físicos de faixa são recomendados.
- Interferência de pedestres e bicicletas: o modelo é treinado em veículos motorizados. Travessias densas de pedestres ou motocicletas passando muito próximas a um carro podem fragmentar os IDs de rastreamento.
- Velocidade e quadros de rastreamento: cruzar a linha de contagem requer pelo menos 3 quadros rastreados. As faixas do portão devem ter um limite de velocidade recomendado ≤ 15 km/h; passagens rápidas tipo drive-through podem causar contagens perdidas.
Fontes de dados e recursos
- Capturas de tela e resultados de contagem usam um clipe de teste sintético; a fonte original da imagem do veículo ainda precisa ser confirmada.
- Código do modelo de detecção YOLOX: Apache-2.0.