Detecção de Ocupação de Estacionamento Baseada em Câmera — Seleção, Implantação e Dados Medidos
As vagas precisam estar visíveis na imagem da câmera: uma vaga totalmente escondida pela vaga vizinha, ou que seja muito pequena e distante, não é avaliada de forma confiável.
O que esta solução faz
Em vez de um sensor magnético ou ultrassônico em cada vaga, use as câmeras IP que você já tem no estacionamento: todas as vagas que uma câmera consegue ver são verificadas ao mesmo tempo. Você desenha e nomeia uma caixa por vaga em um navegador; o host de borda continua decidindo se há um veículo nela e envia o estado de cada vaga — ocupada, livre ou desconhecida — para o seu sistema, para placas de vagas livres, orientação de estacionamento ou gestão de vagas reservadas.
- Pacote de implantação (Docker Compose e configuração): github.com/suharvest/sensecraft-solutions
- Seleção e implantação: página de reference design
Vídeo permanece no local
A imagem é analisada no host de borda no local; apenas os estados das vagas saem dele.
Vários streams por host
Um reComputer J30 Series executou 6 streams por 620 s sem quadros perdidos; veja "Performance e dados medidos".
Desenhe suas próprias vagas
Desenhe e nomeie caixas na imagem ao vivo em um navegador; salvar é aplicado na hora e persiste após reiniciar.
Câmeras perdidas aparecem
Cerca de 10 s após um stream de câmera cair, as vagas dela passam a "unknown" em vez de repetir o estado antigo.
Em um dispositivo real
O próprio editor de vagas do host de borda: cada caixa é uma vaga, vermelha para ocupada e verde para livre, com totais e a lista de vagas à direita.
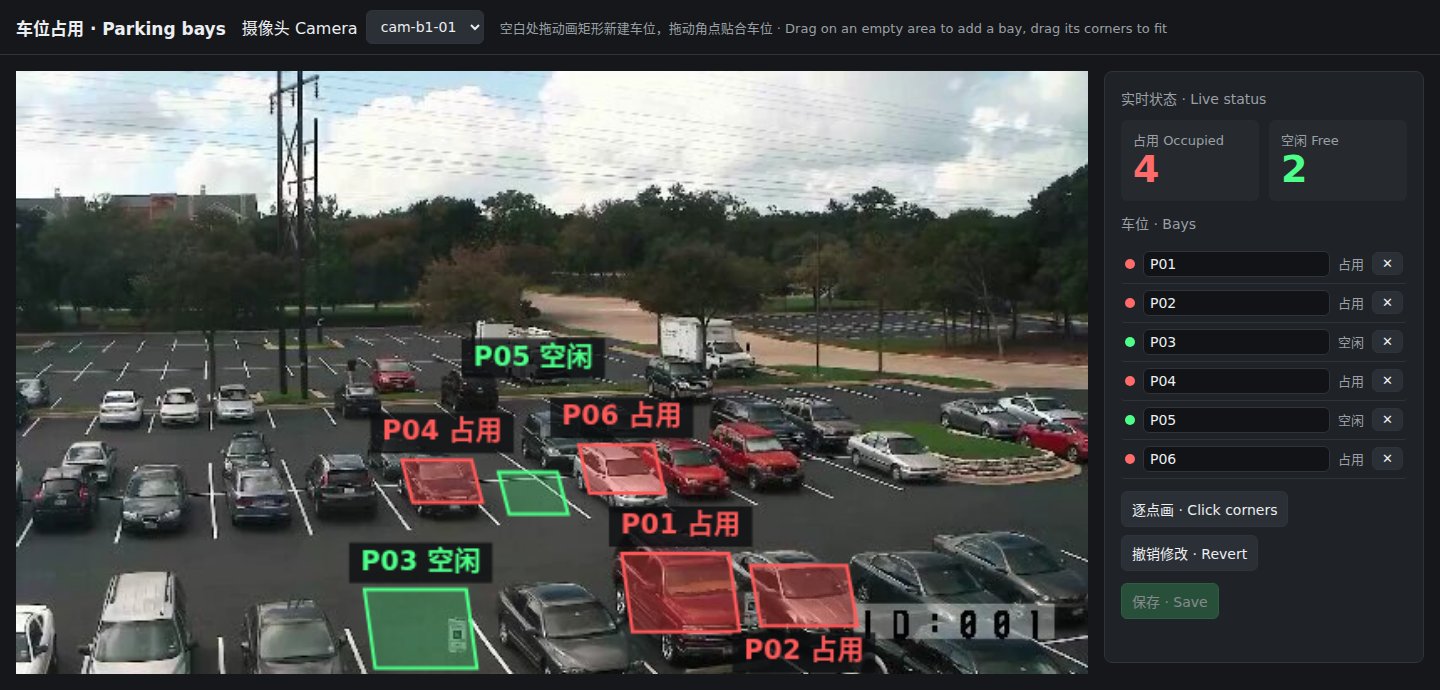
Na captura de tela, P01, P02, P04 e P06 estão ocupadas e P03 e P05 livres. A entrada é um still em loop de um estacionamento descoberto, não imagens reais do local.
Hardware necessário
Três coisas no local: as câmeras IP do estacionamento, um host de borda e um broker MQTT (por exemplo um Mosquitto existente).
① Câmeras IP: câmeras existentes com um stream RTSP H.264; o sub-stream é suficiente.
② Host de borda: escolha um; um host recebe várias câmeras, cada uma analisada a um quadro por segundo.
| Host de borda | Medido | Escolha-o quando | |
|---|---|---|---|
 | reComputer Super J3011 Jetson Orin Nano, JetPack 6.2 | 6 streams, sem perdas; p50 6,5 ms por quadro | Várias câmeras em um host; escolha padrão |
 | reComputer Super J4012 Jetson Orin NX, JetPack 6.2 | Mesmo pacote que o J30 | O host também executa outros modelos |
 | reComputer RK3588 Series NPU on-board | Um stream; p50 36,6 ms por quadro | O local se padroniza em Rockchip |
 | reComputer RK3576 Series NPU on-board | Um stream a 1 fps, sem perdas | Poucas câmeras, custo em primeiro lugar |
Em hosts RK, adicione streams um de cada vez e verifique se cada um continua atualizando.
O host de borda, as câmeras e o broker MQTT compartilham uma LAN, e o host consegue alcançar os endereços RTSP das câmeras (geralmente porta 554). A implantação faz o download do runtime e dos modelos; depois disso, ele roda offline.
Implantando no local
1. Verifique a visão da câmera
Cada vaga deve estar claramente visível e não totalmente escondida pela vaga vizinha. Desenhe uma caixa por vaga: um veículo precisa cobrir cerca de um terço da caixa para contar como ocupada, e uma caixa grande abrangendo várias vagas nunca conta como ocupada.
2. Instale o software: três etapas
As etapas por dispositivo estão na página de reference design; isto é o resumo.
- Implante o host de borda: insira o endereço RTSP de cada câmera e o broker MQTT, depois faça a implantação.
- Desenhe as vagas: abra o editor de vagas na porta 8080, escolha uma câmera, arraste um retângulo em uma área vazia, arraste os cantos para ajustar, insira o ID da vaga (por exemplo B1-023) e salve.
- Verifique: quando uma vaga muda, sua cor no editor acompanha e a mensagem de estado da câmera chega via MQTT.
Interfaces
Os estados das vagas vão via MQTT para o seu broker, um tópico por câmera.
- Placas de vagas livres / orientação: assine o tópico de cada câmera e some as contagens de ocupadas, livres e desconhecidas na mensagem.
- Vagas reservadas: desenhe vagas de recarga de VE ou de visitantes como suas próprias caixas e aja com base nos IDs dessas vagas.
- Home Assistant ou seu próprio sistema: o mesmo tópico, lido por ID de vaga.
| Tópico / porta | Conteúdo |
|---|---|
MQTT <site>/parking/<camera>/slots | Cada vaga sob esta câmera (occupied / free / unknown) mais as três contagens; enviado sempre que qualquer vaga muda |
HTTP 8080 /slots/editor | Editor de vagas: desenhar, nomear, estado em tempo real |
HTTP 8099 /healthz | Status do serviço |
Os estados são mantidos para que não oscilem de quadro a quadro: uma vaga passa a ocupada cerca de 3 s depois que o veículo se estabiliza e a livre cerca de 5 s depois que ele sai; cerca de 10 s após um stream cair, as vagas dele passam a desconhecidas.
Performance e dados medidos
Vários streams e um stream
| Dispositivo | Entrada | Resultado |
|---|---|---|
| reComputer J30 Series (Orin Nano) | 6 streams, 1 fps cada, 620 s | 0 quadros perdidos em cada stream, cerca de 1,0 fps cada (medido) |
| reComputer J30 Series (Orin Nano) | Um stream | 0,988 fps, p50 6,5 ms por quadro, 15 mudanças de estado relatadas por vaga (medido) |
| reComputer RK3588 Series | Um stream | p50 36,6 ms por quadro, 17 mudanças de estado relatadas (medido) |
| reComputer RK3576 Series | Um stream | 1,0 fps, 21 mensagens de estado de vaga recebidas, 0 quadros perdidos (medido) |
A entrada de stream único alterna um still de estacionamento descoberto com quadros escuros para forçar mudanças de ocupado/livre.
Reproduza: sensecraft-solutions/solutions/edge_parking_occupancy (pacote de implantação) com o clipe de entrada slots-occ20-empty20-400s.mp4
Stream de câmera perdido
| Dispositivo | Resultado |
|---|---|
| reComputer RK3576 Series | As vagas passaram a unknown 9,98 s após o stream parar, cerca de 11 s após o último quadro (medido) |
Modelos e runtimes
| Dispositivo | Detecção de veículos | Runtime |
|---|---|---|
| reComputer J30 / J40 Series | YOLOX, 640×640, FP16 | TensorRT |
| reComputer RK3588 / RK3576 Series | YOLOX, 640×640, INT8 (w8a8) | RKNN, decodificação de hardware MPP |
Parâmetros que afetam a decisão (pacote de implantação config/slots*.json):
slot_coverage.occupied_ratio/free_ratio: ocupada acima de 0,3 da área da caixa, livre abaixo de 0,2.slot_coverage.hold_s/free_hold_s: um estado precisa se manter por 3 s / 5 s antes de mudar.unknown_after_s: baias ficam como desconhecidas 10 s após a queda do stream.
Degradações conhecidas
- Distorção de perspectiva grande-angular e oclusão: Baias próximas ao perímetro de visadas de câmera grande-angular sofrem com alongamento de perspectiva; veículos de perfil alto (SUVs, vans) em primeiro plano podem bloquear baias traseiras adjacentes. Recomenda-se restringir cada câmera a ≤ 30 baias.
- Condições de transposição de faixa e de limite: Quando um veículo atravessa as linhas das baias, se ambas as baias caírem dentro da razão de cobertura de transição de 0,2–0,3, pode ocorrer oscilação temporária de estado. Aumentar
hold_sestabiliza as transições. - Reflexos em poças e sombras dinâmicas: Água parada após chuva ou sombras dinâmicas fortes de pilares/árvores podem degradar a confiança na detecção de bordas. Iluminação funcional básica (iluminância da superfície ≥ 30 Lux) deve ser mantida à noite.
Fontes de dados e ativos
- Capturas de tela e resultados de stream único usam uma imagem estática de estacionamento em superfície cuja fonte original ainda está a ser confirmada.
- Código do modelo de detecção YOLOX: Apache-2.0.