Alertas de Segurança na Borda: Zonas Restritas, Cruzamento de Linha e Permanência na Borda
Apenas alerta assistivo. Não é um produto de segurança certificado e não substitui rondas ou um sistema de controle de acesso.
O que esta solução faz
Desenhe uma zona restrita ou um fio de disparo na visualização da câmera; entrar ou cruzar gera um alerta, e permanecer dentro por muito tempo adiciona um alerta de permanência. A detecção, o veredito, a evidência e a distribuição acontecem todos no host de borda no local. O vídeo nunca sai, e ele continua funcionando sem conexão à internet; o editor de regras e o painel também obtêm sua imagem do dispositivo local, com o navegador falando com o host local.
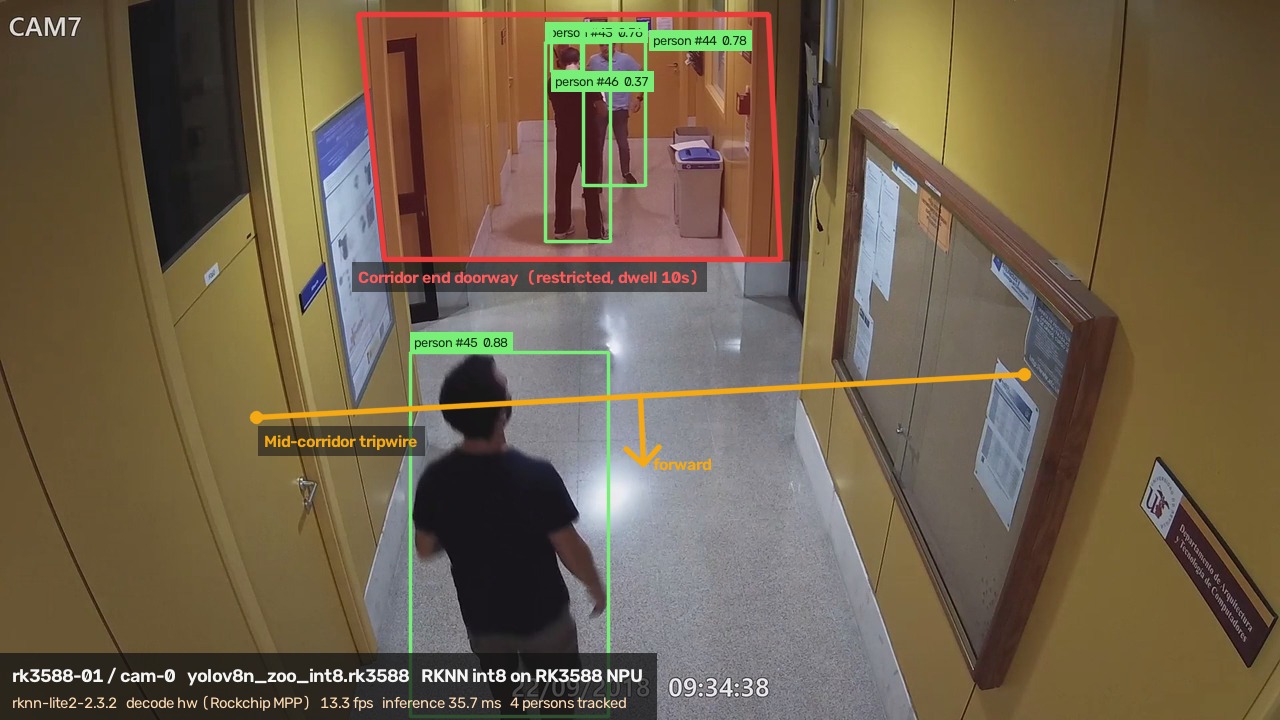
As três regras:
| Regra | Dispara quando |
|---|---|
| Zona restrita | o centróide de uma pessoa rastreada entra no polígono que você desenhou |
| Permanência | essa pessoa permanece dentro além do tempo de permanência que você definiu — ele se soma ao alerta de intrusão em vez de substituí-lo |
| Cruzamento de linha | a trilha dessa pessoa cruza a linha que você desenhou; a linha pode contar apenas em uma direção, então a passagem inversa permanece silenciosa |
As regras são armazenadas em coordenadas normalizadas, então uma mudança de resolução não exige redesenho. Mover a câmera exige, porque as regras são desenhadas sobre aquela visualização.
O sistema são dois processos. O detector faz detecção de pessoas e rastreamento por pessoa, e publica via MQTT em um formato de mensagem publicado. O hub assina, julga as regras, armazena alertas e serve a bancada de trabalho. Uma nova placa precisa apenas de um novo detector, sem nada mudar no lado do veredito.
Escopo: apenas pessoas — veículos, pacotes e ferramentas precisam de um modelo de detecção diferente e uma nova validação. Cada alerta armazena um quadro, não um clipe de vídeo; não há gravação em nível de evidência.
- Implementação open source: github.com/suharvest/edge-security-kit
- Seleção de hardware e implantação: página de design de referência
Vereditos na borda, vídeo permanece no local
Detecção, rastreamento e vereditos de zona acontecem na caixa local. Alertas e snapshots cruzam o cabo; o vídeo bruto nunca sai.
Câmeras RTSP existentes são aproveitadas
Recebe streams RTSP H.264 padrão. Implemente sem substituir o hardware de câmera existente ou puxar novos cabos.
Autocontido, sem servidor em nuvem
Broker, mecanismo de regras e bancada web rodam na caixa. Gerencie via navegador local sem assinaturas ou servidores em nuvem.
Multiplataforma e open source
Suporta Jetson (TensorRT), RK3588 (RKNN) e Hailo-8 (HailoRT). Container compose e scripts de modelo são totalmente abertos.
A bancada de trabalho
Parede de vídeo: a imagem ao vivo de cada stream é colocada em uma grade, com caixas de detecção (id de trilha e pontuação), o polígono da zona e a linha direcionada desenhados por cima; uma faixa abaixo conta streams online e alertas pendentes e reconhecidos.
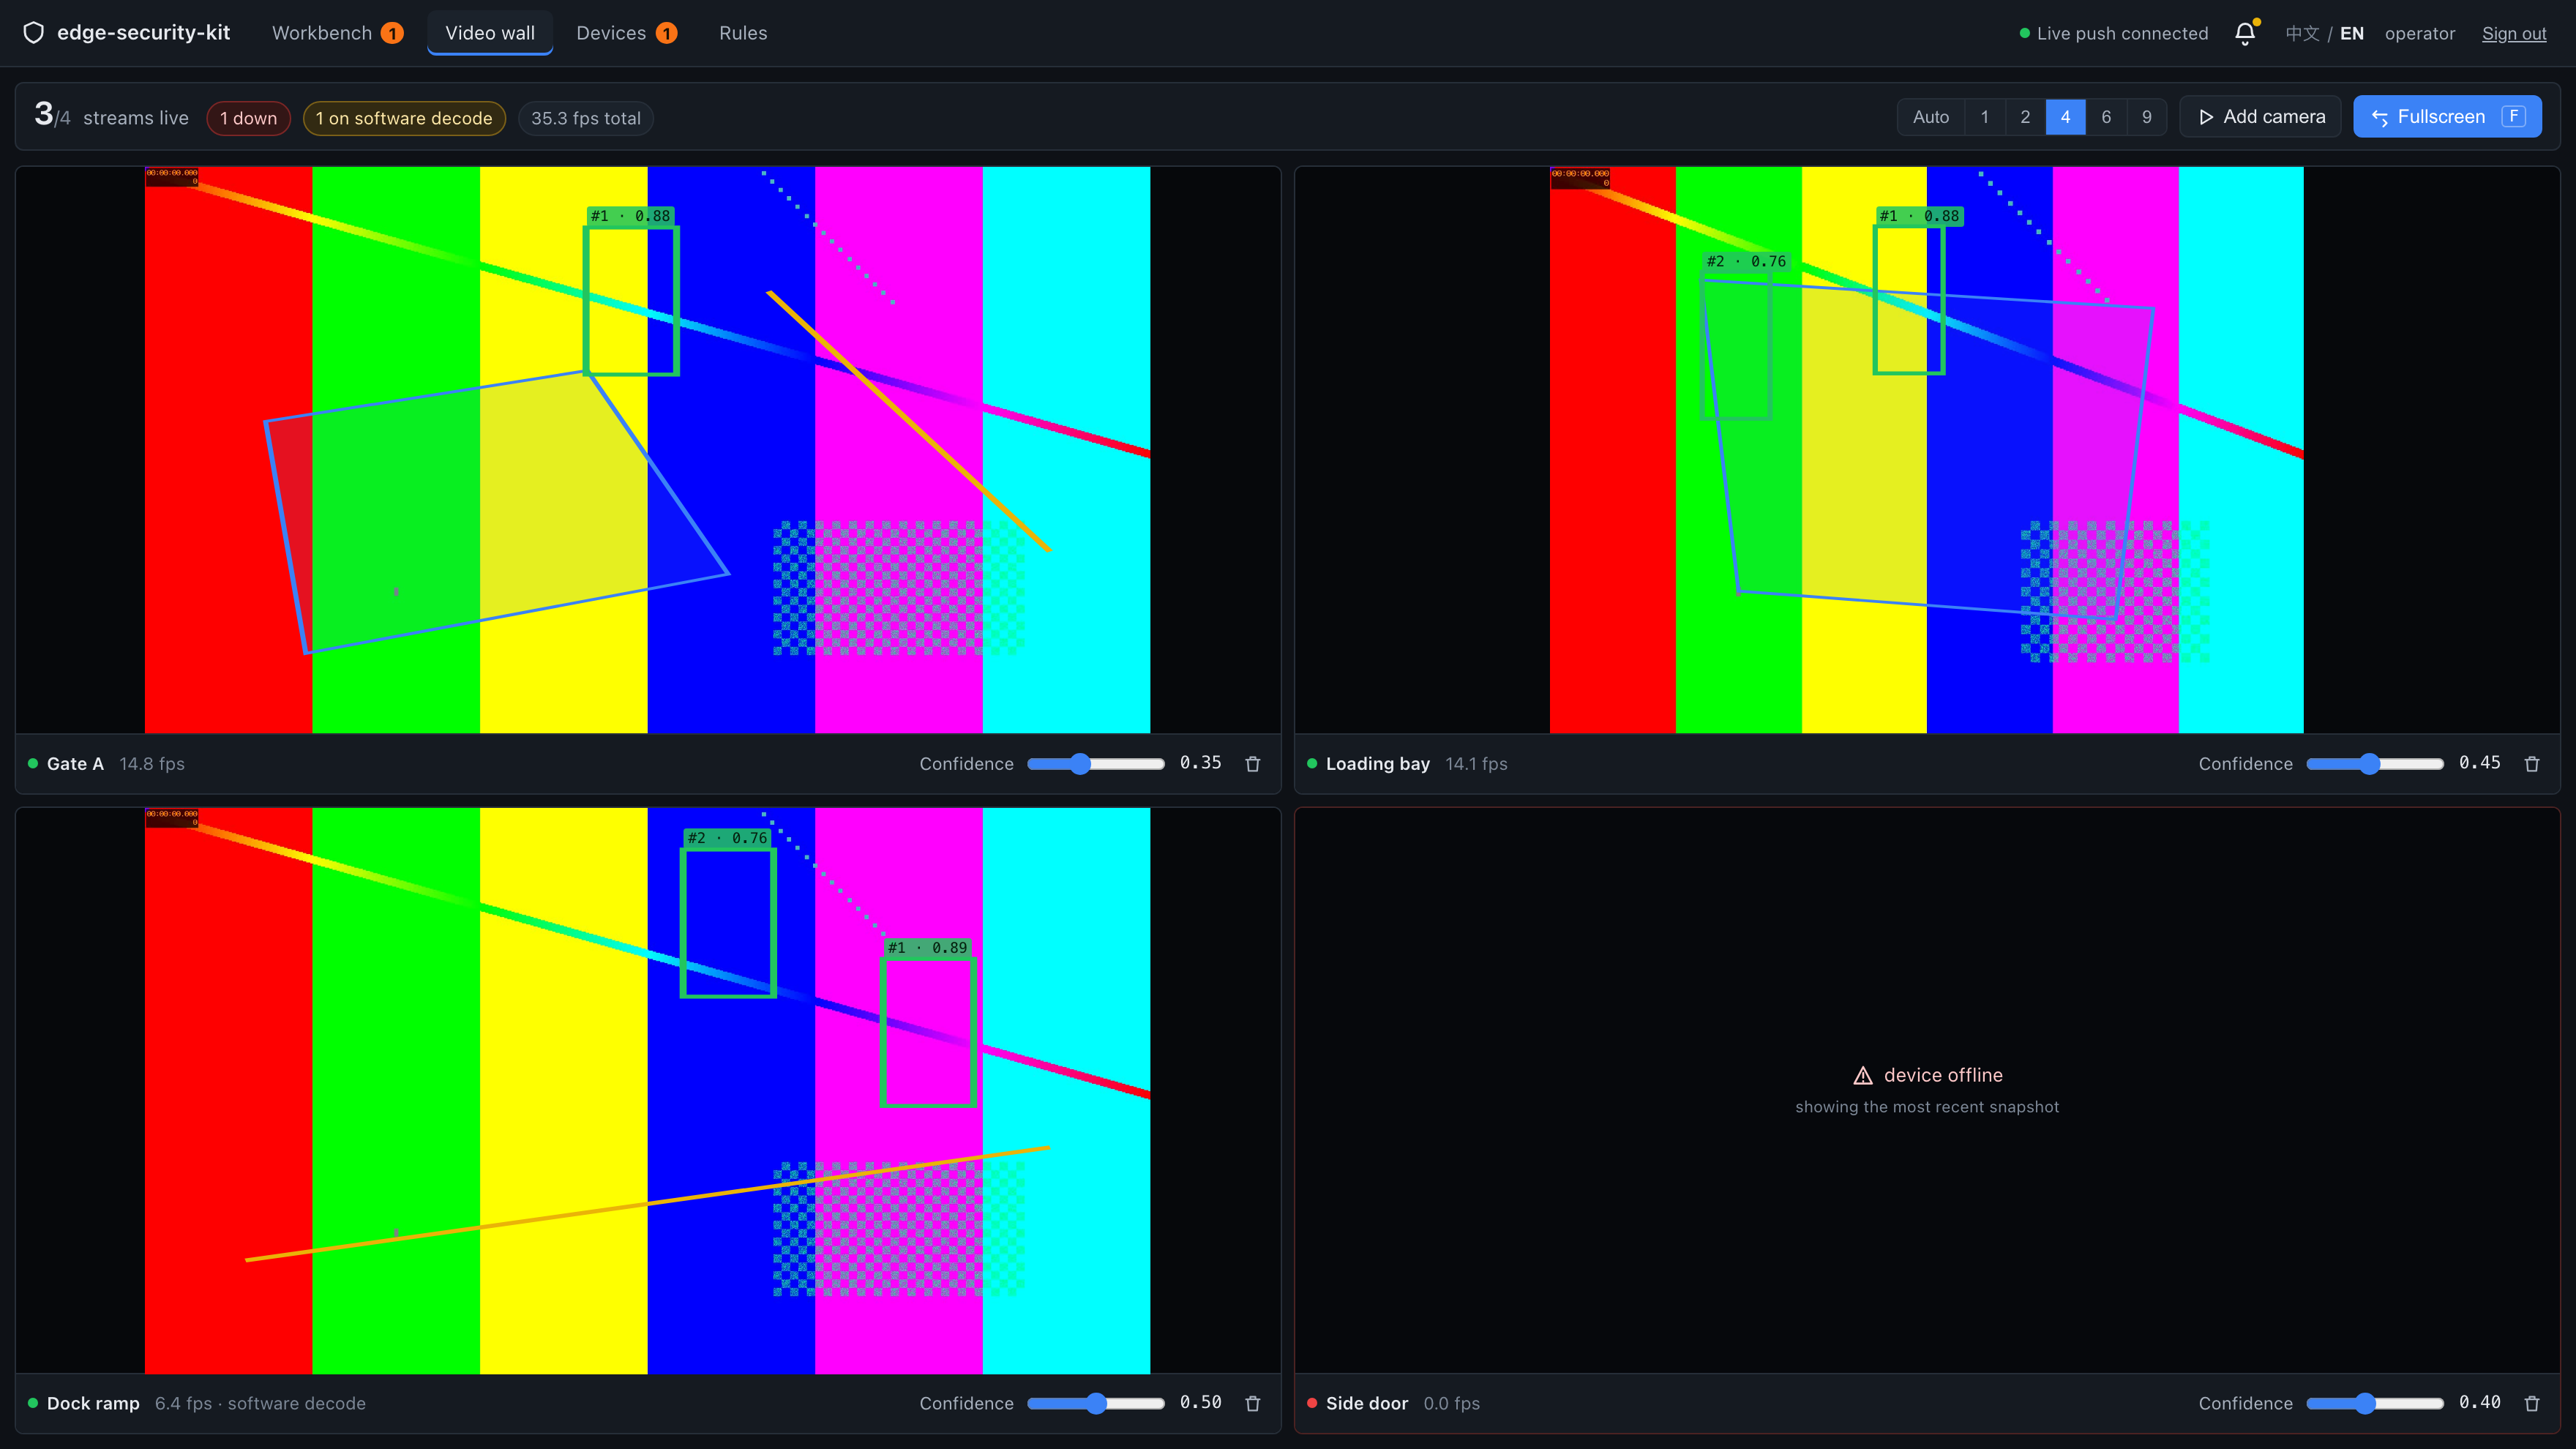
Captura de demonstração: a fonte de vídeo é a fonte de barras de cor do repositório, usada para mostrar a interface, sobreposições e números.
A grade se adapta à contagem de streams, indo para 3x3 acima de quatro.
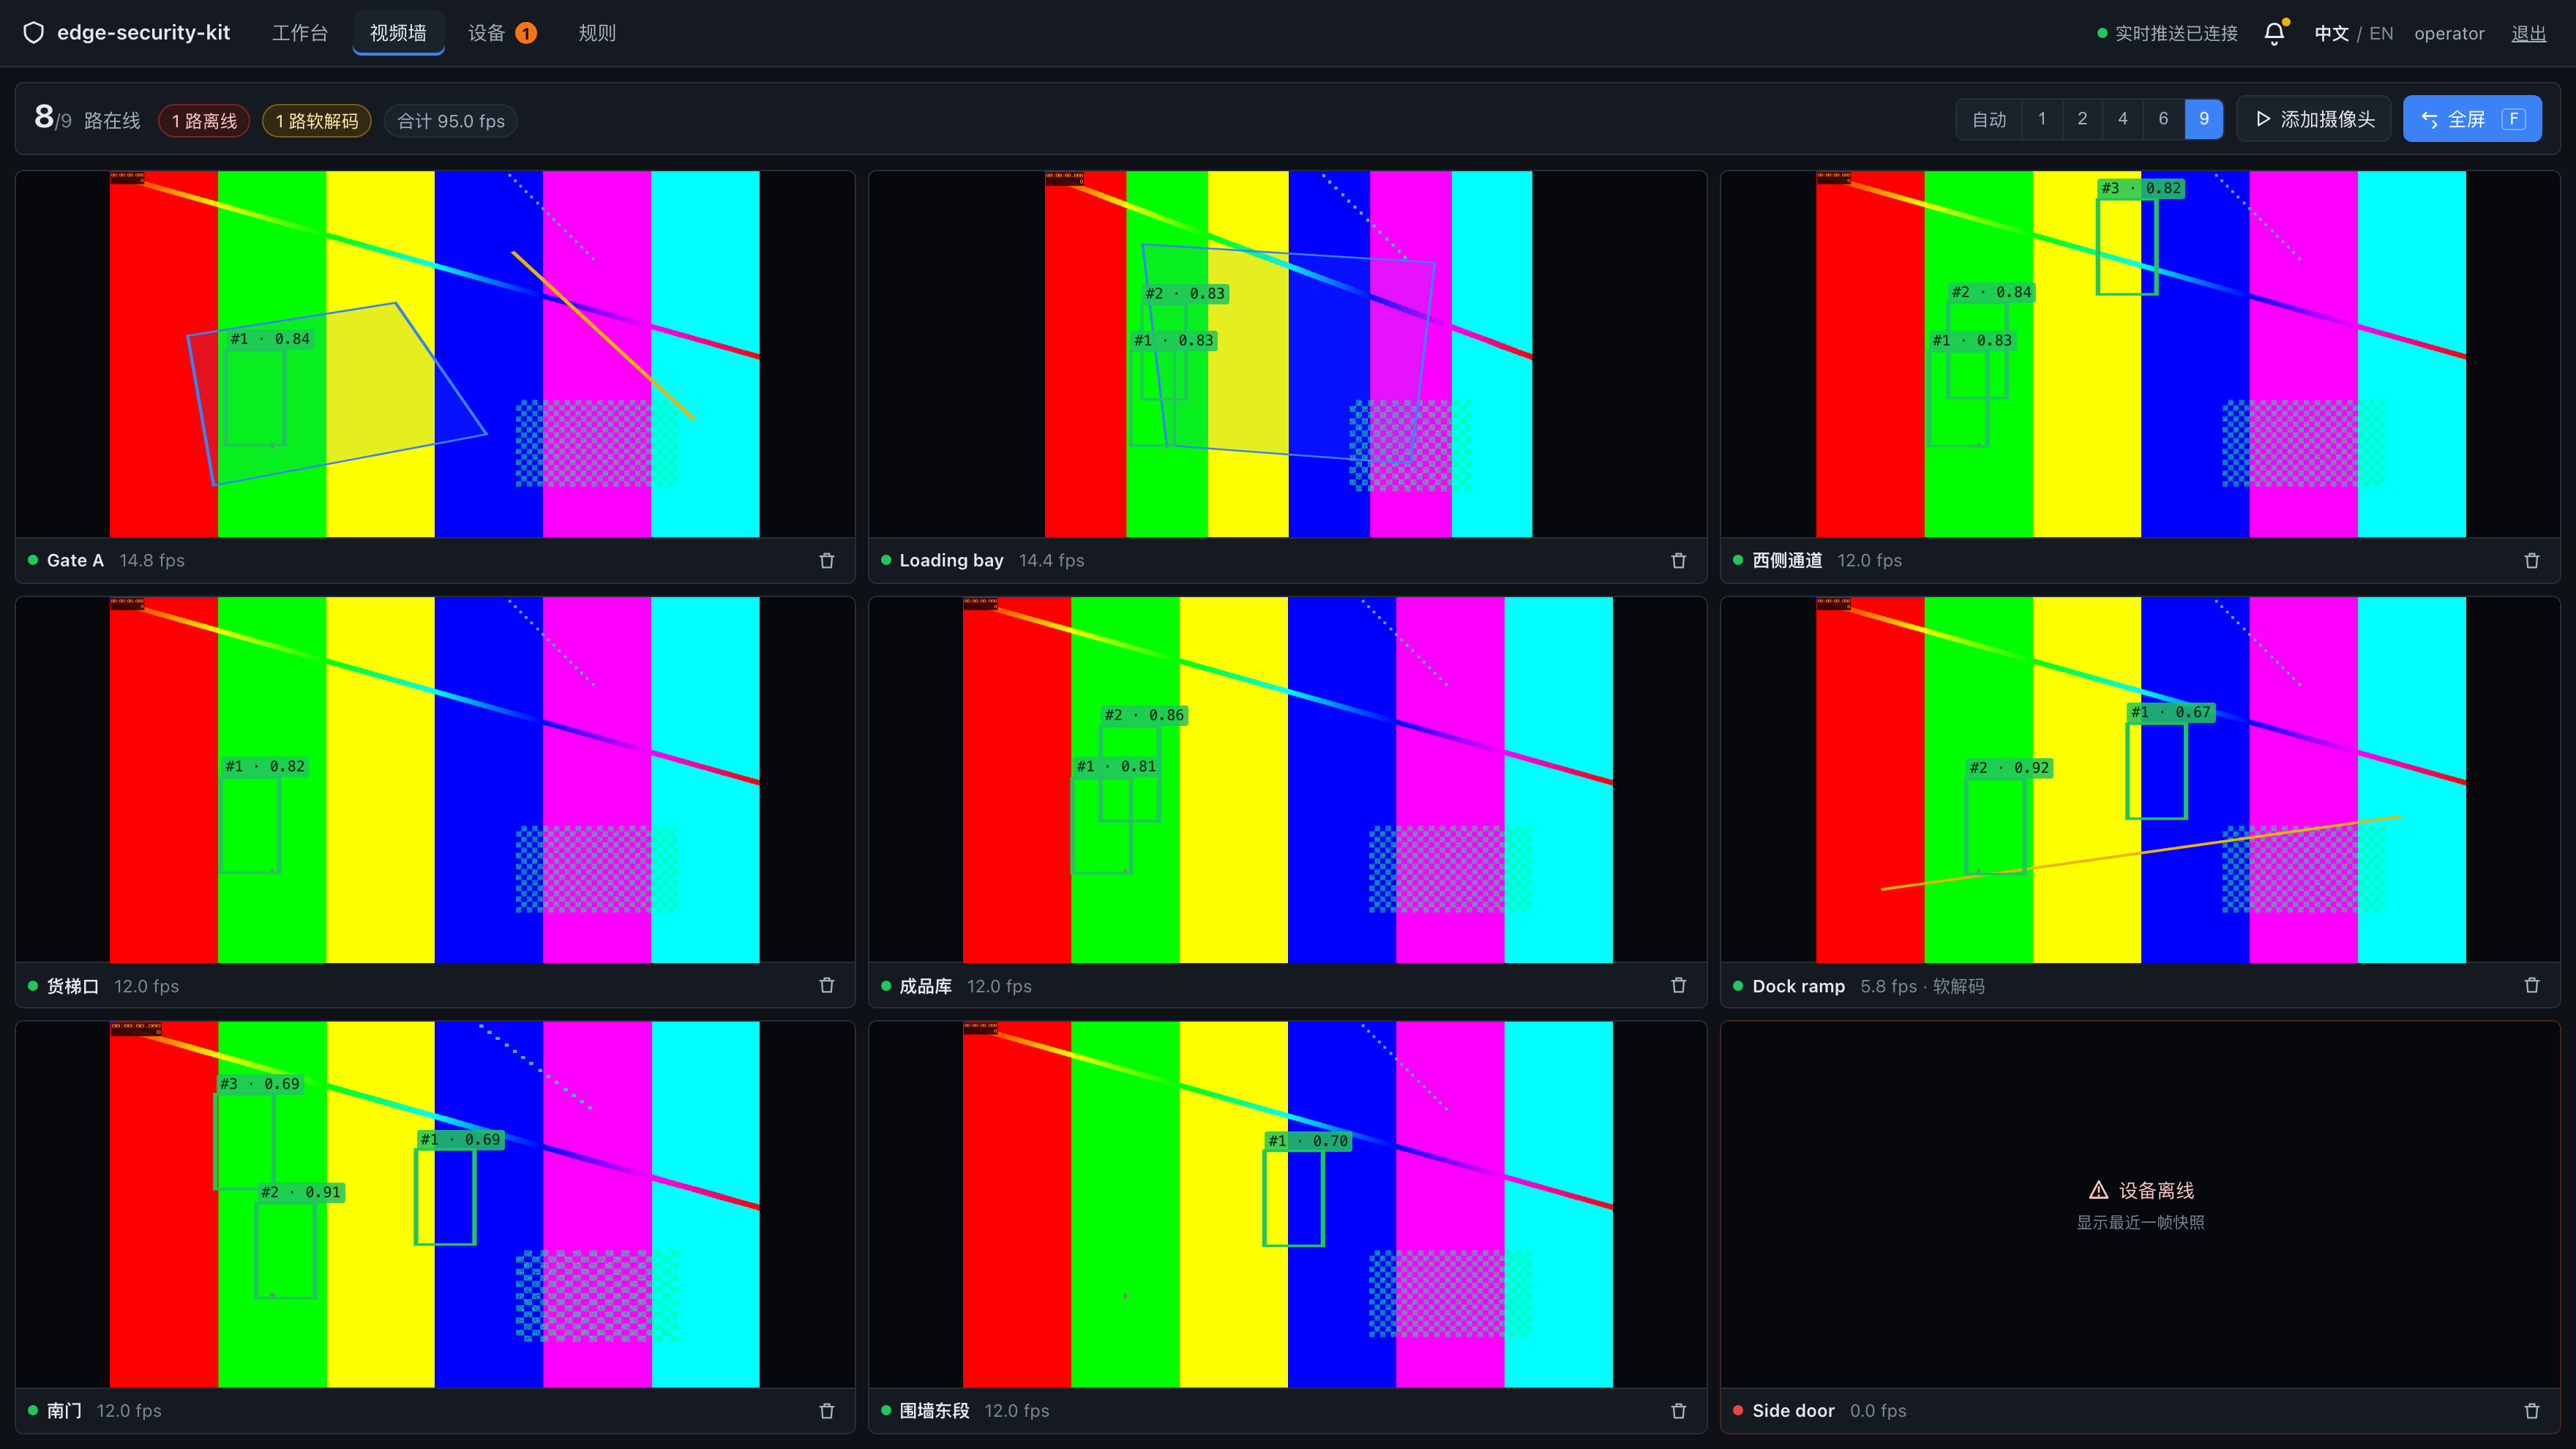
Captura de demonstração.
Pressione F para tela cheia: a barra superior recolhe e os quadros preenchem a tela, para um monitor HDMI em uma sala de controle.
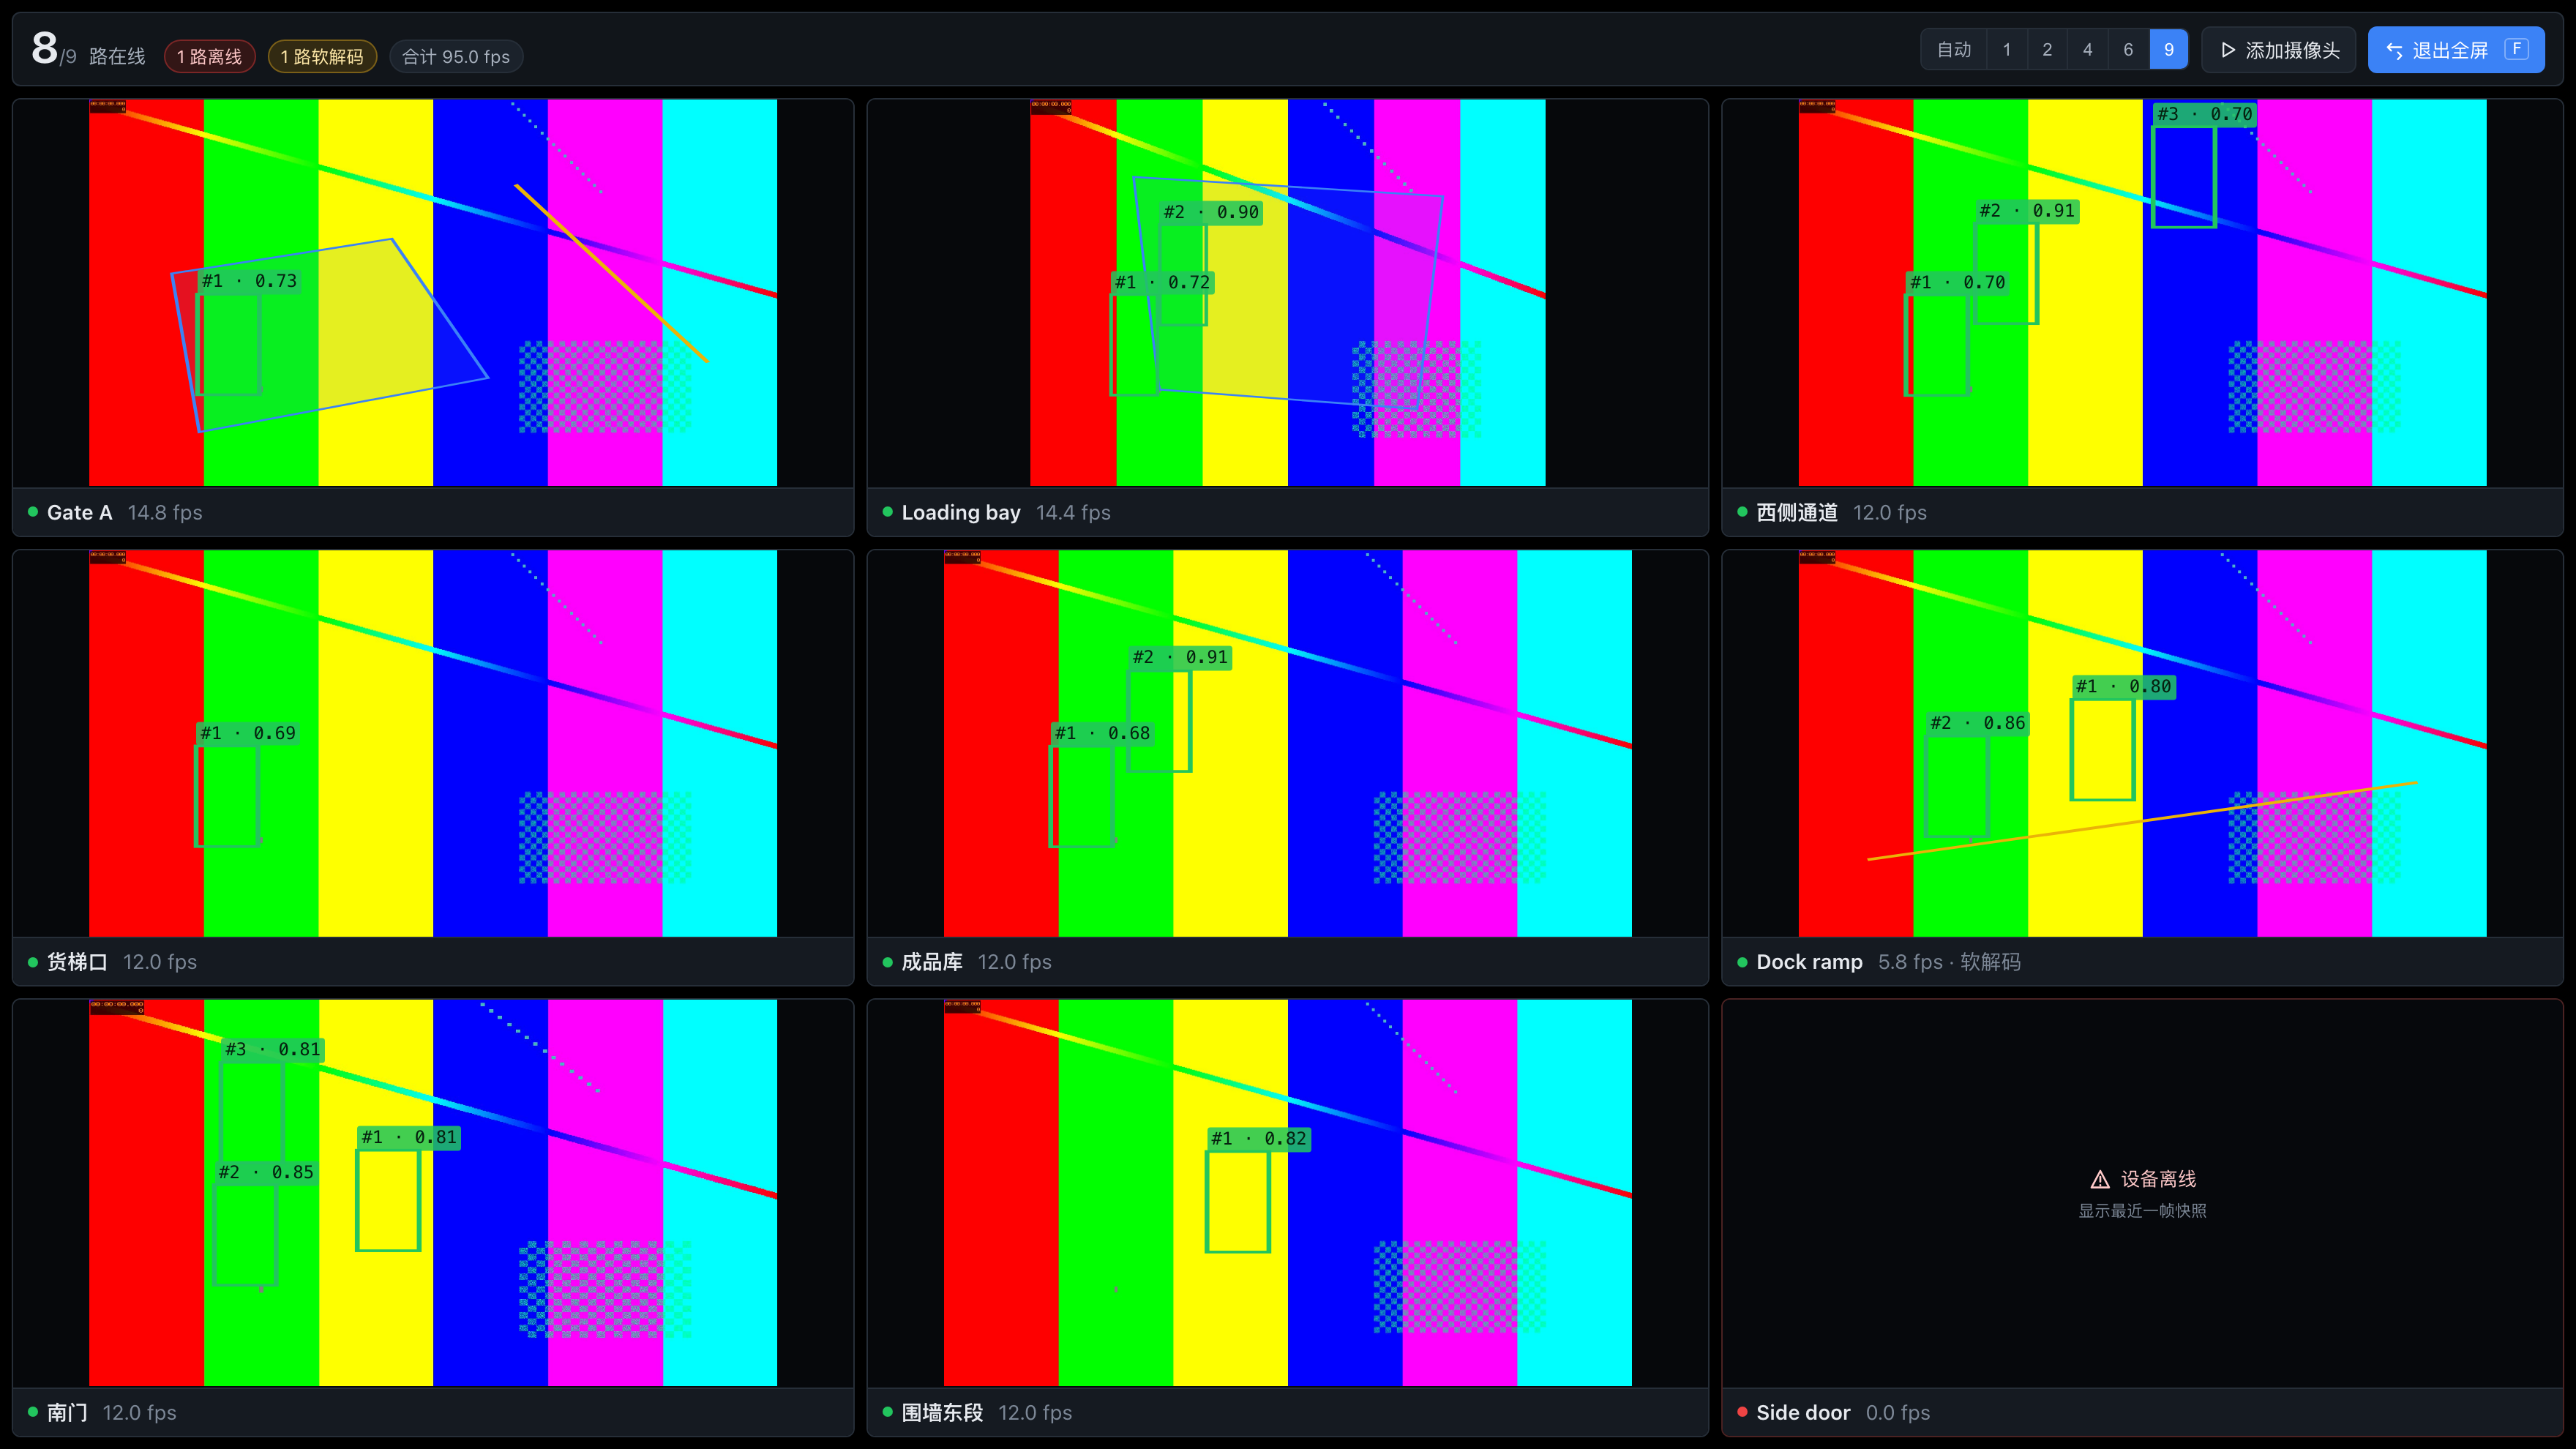
Captura de demonstração.
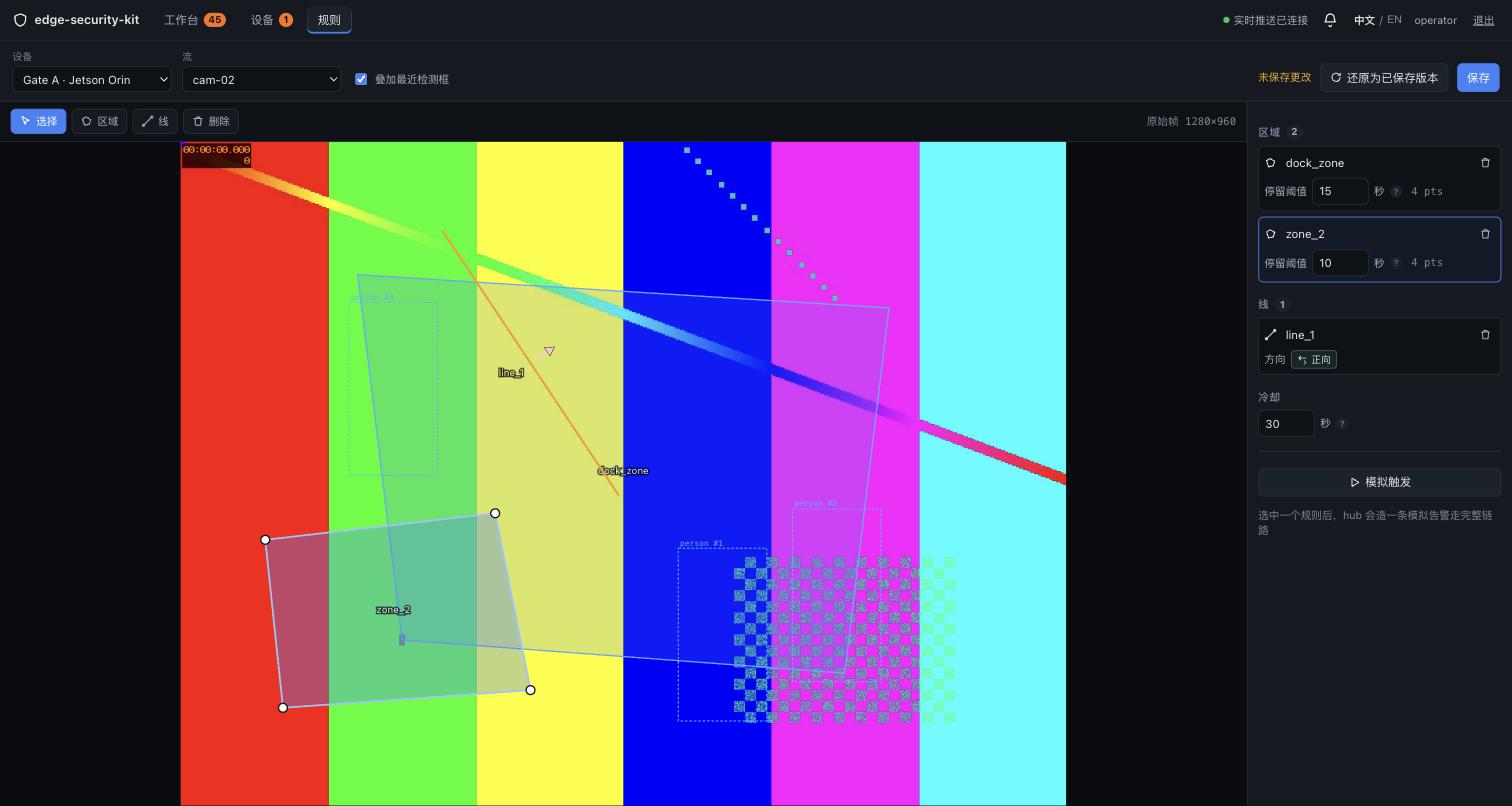
Desenhando regras: o pano de fundo da página de regras é a própria imagem da câmera, feita proxy pelo hub a partir do endpoint de pré-visualização do detector, então o limite que você desenha e o quadro que o detector julga compartilham o mesmo espaço de coordenadas. Clique várias vezes para fechar um polígono (uma zona restrita) ou duas vezes para traçar uma linha; uma linha conta nos dois sentidos, apenas para frente ou apenas para trás. Permanência é o tempo de permanência definido na zona. O botão Simular executa um alerta por toda a cadeia (armazenado e enviado); alertas simulados são marcados e ignoram o cooldown.
Reajustando a confiança: o limiar de cada stream é alterado na parede, sem editar um arquivo de configuração e reiniciar. 200 significa que o detector já está usando; uma recusa explícita é 409; nenhum ack em tempo é 504, e a interface não redesenha como se tivesse funcionado.
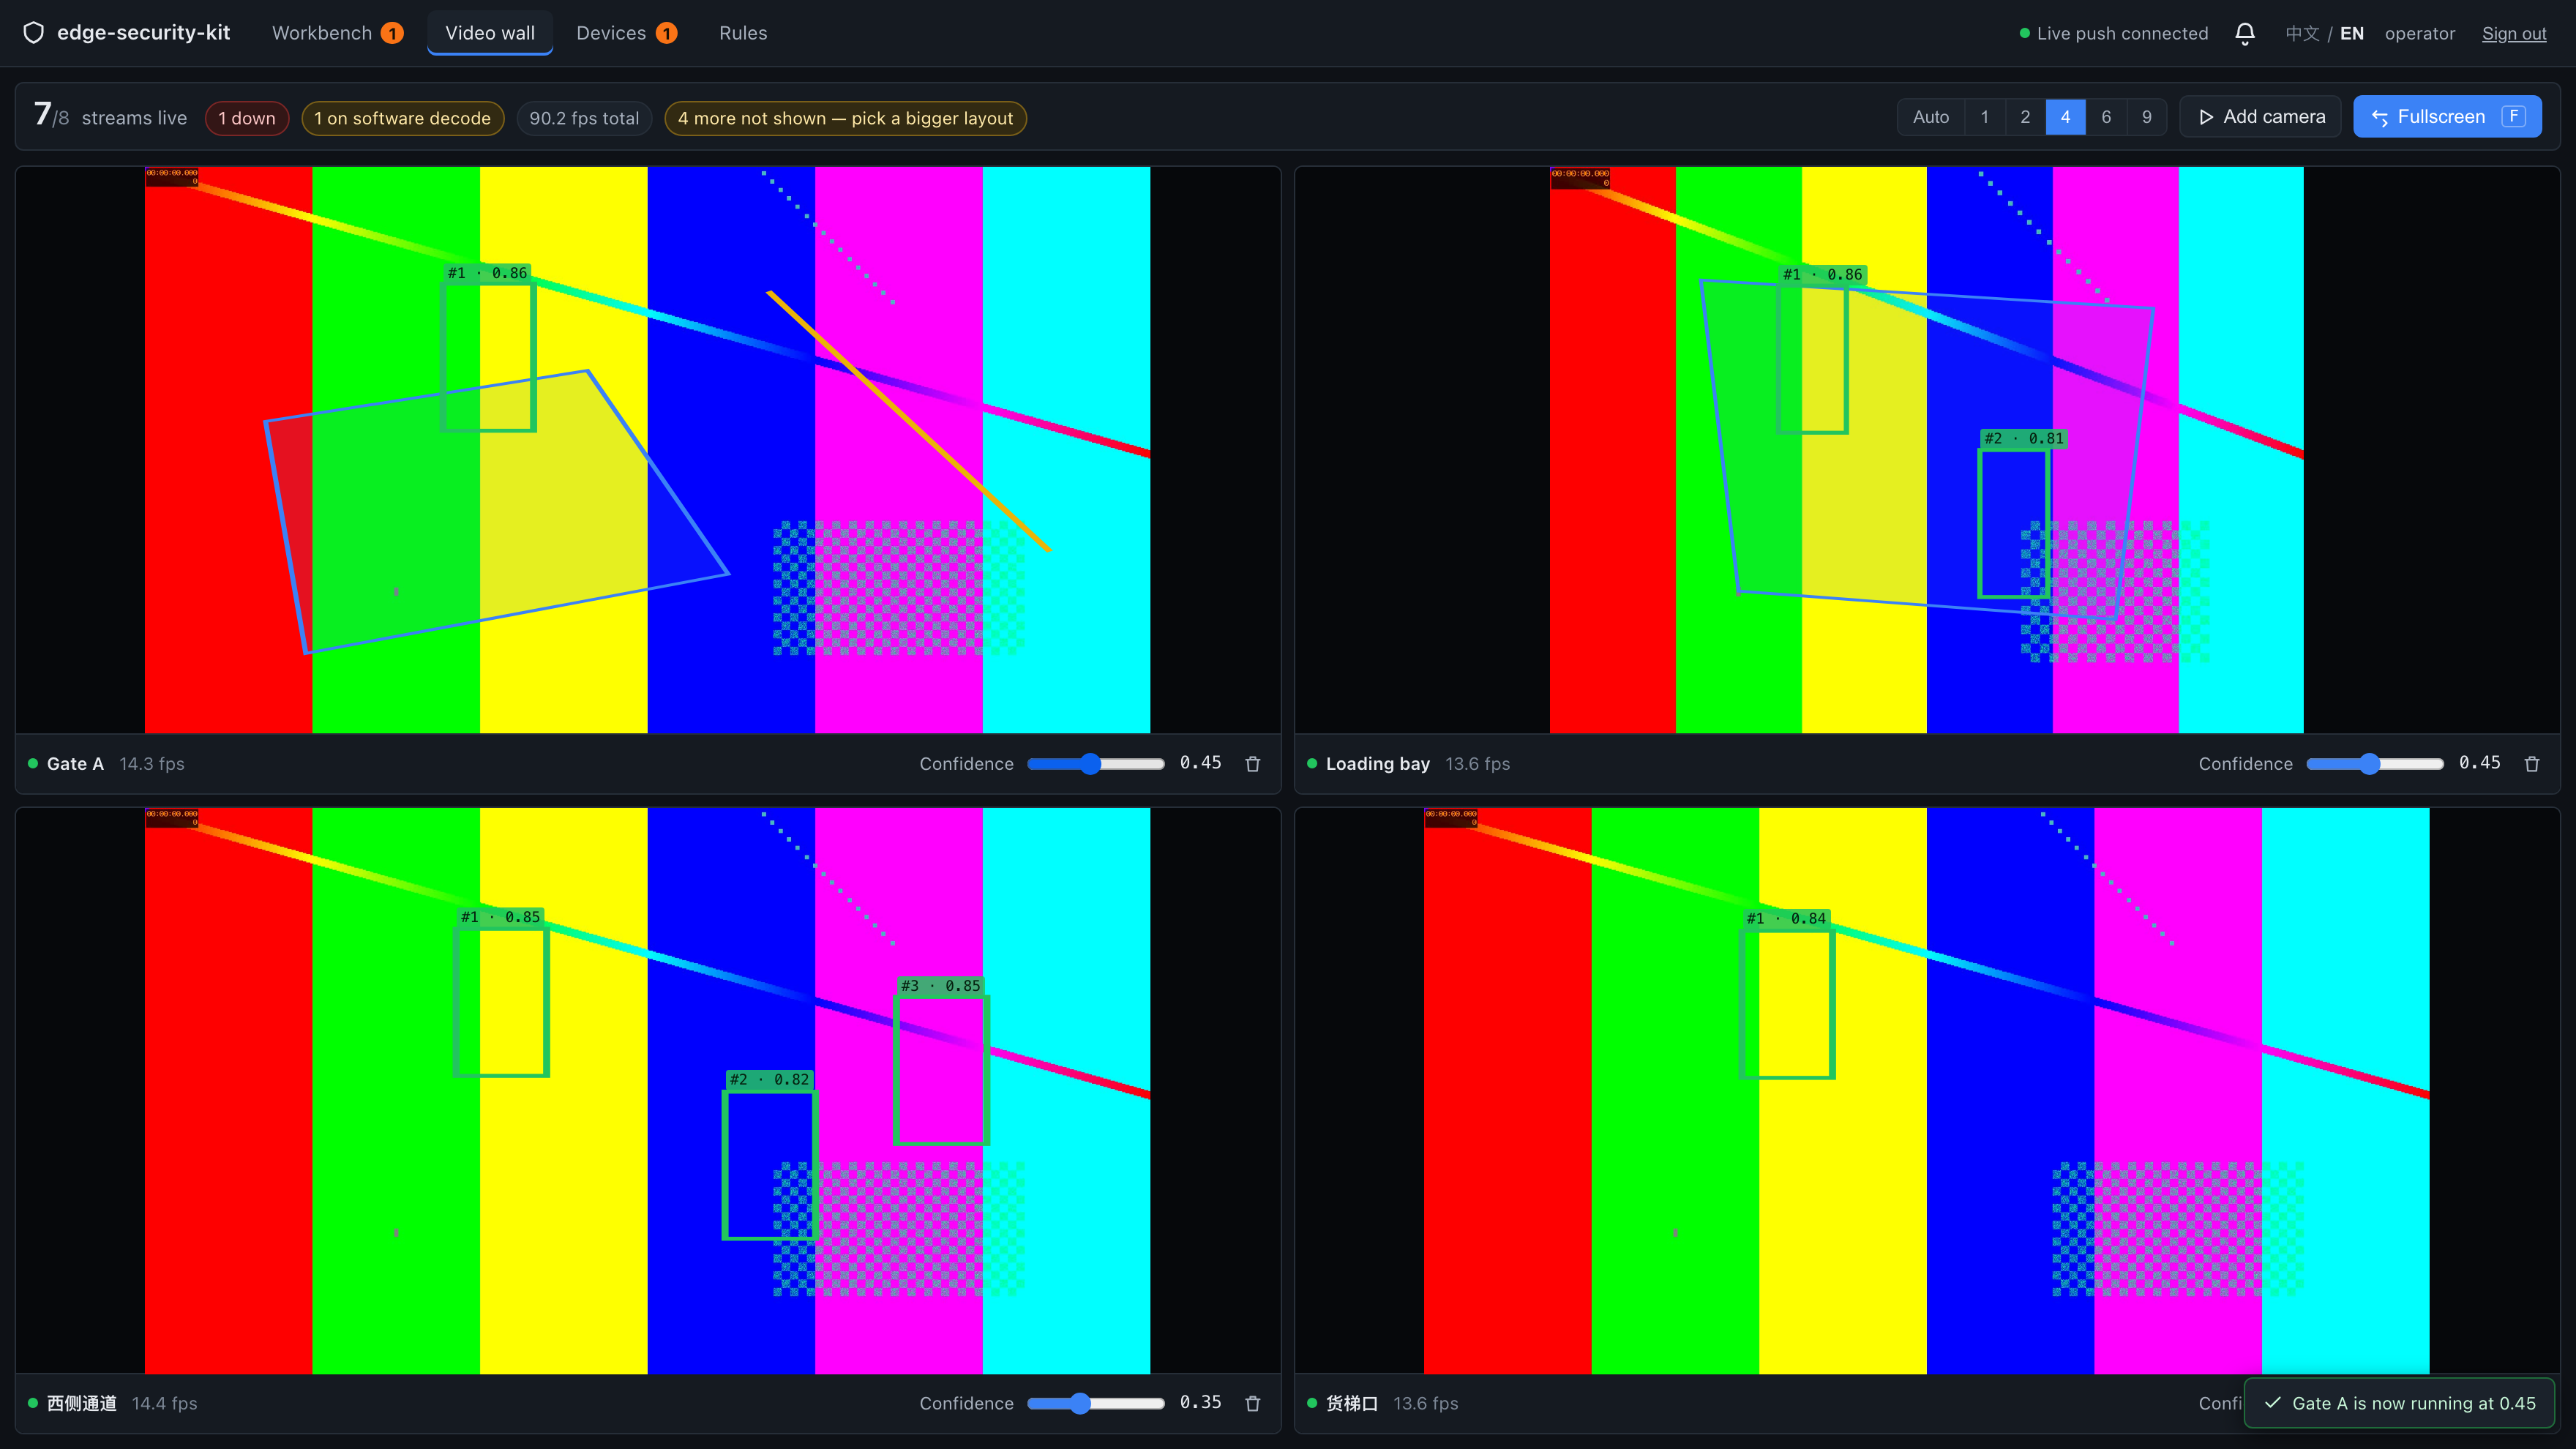
Captura de demonstração.
Adicionando uma câmera: a caixa de diálogo Add Camera anexa um novo stream em tempo de execução, sem nova implantação. O hub bloqueia um id de stream duplicado antes de qualquer coisa ser enviada; um detector de stream único responde com ok:false e a interface relata 409 com o motivo; quando nenhum ack chega, a caixa de diálogo permanece aberta e diz que o resultado é desconhecido.
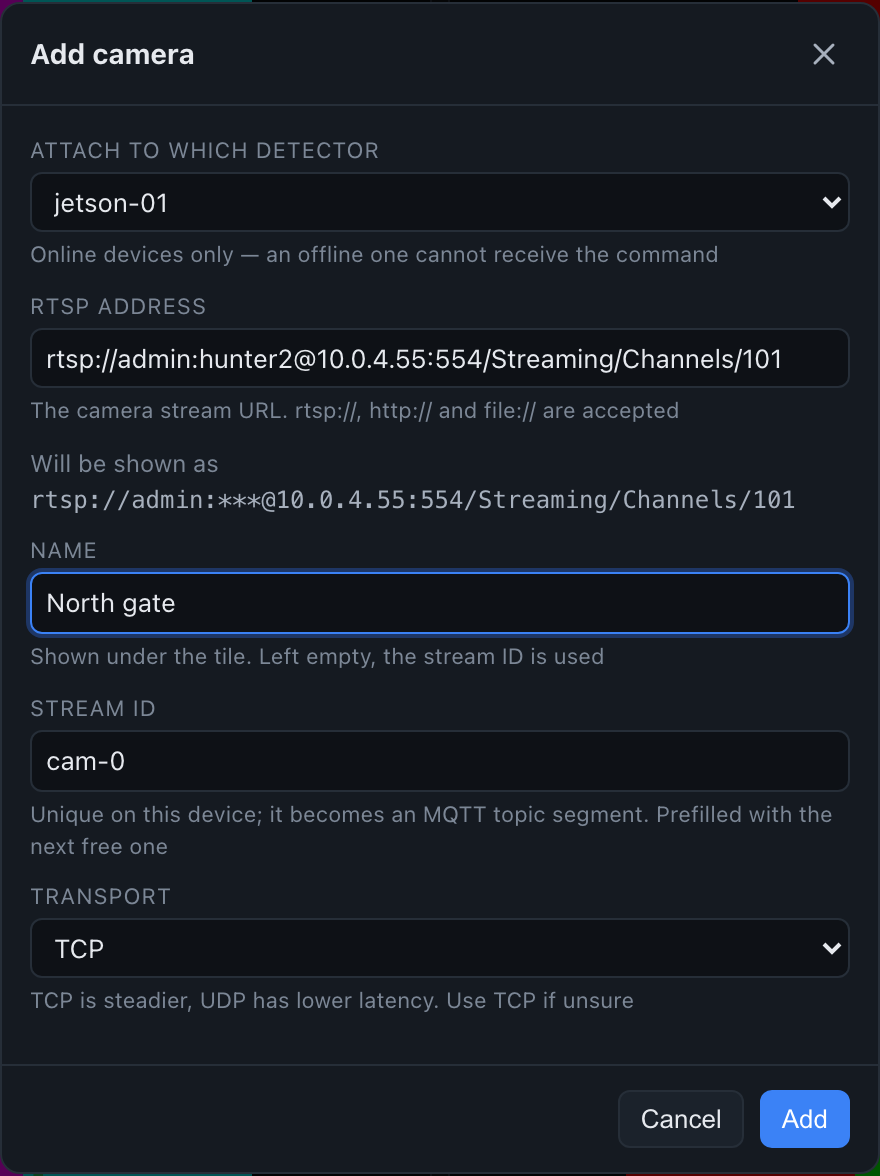
Captura de demonstração.
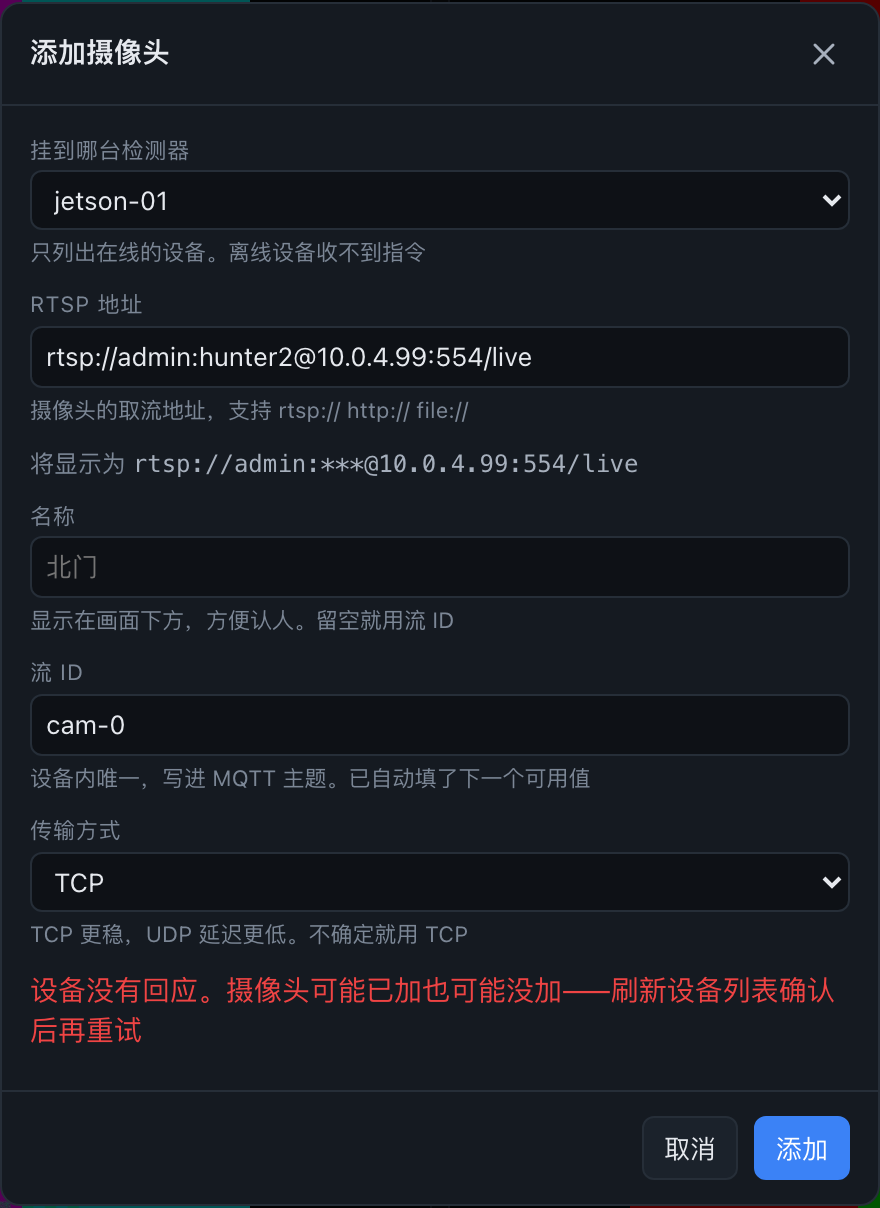
Captura de demonstração.
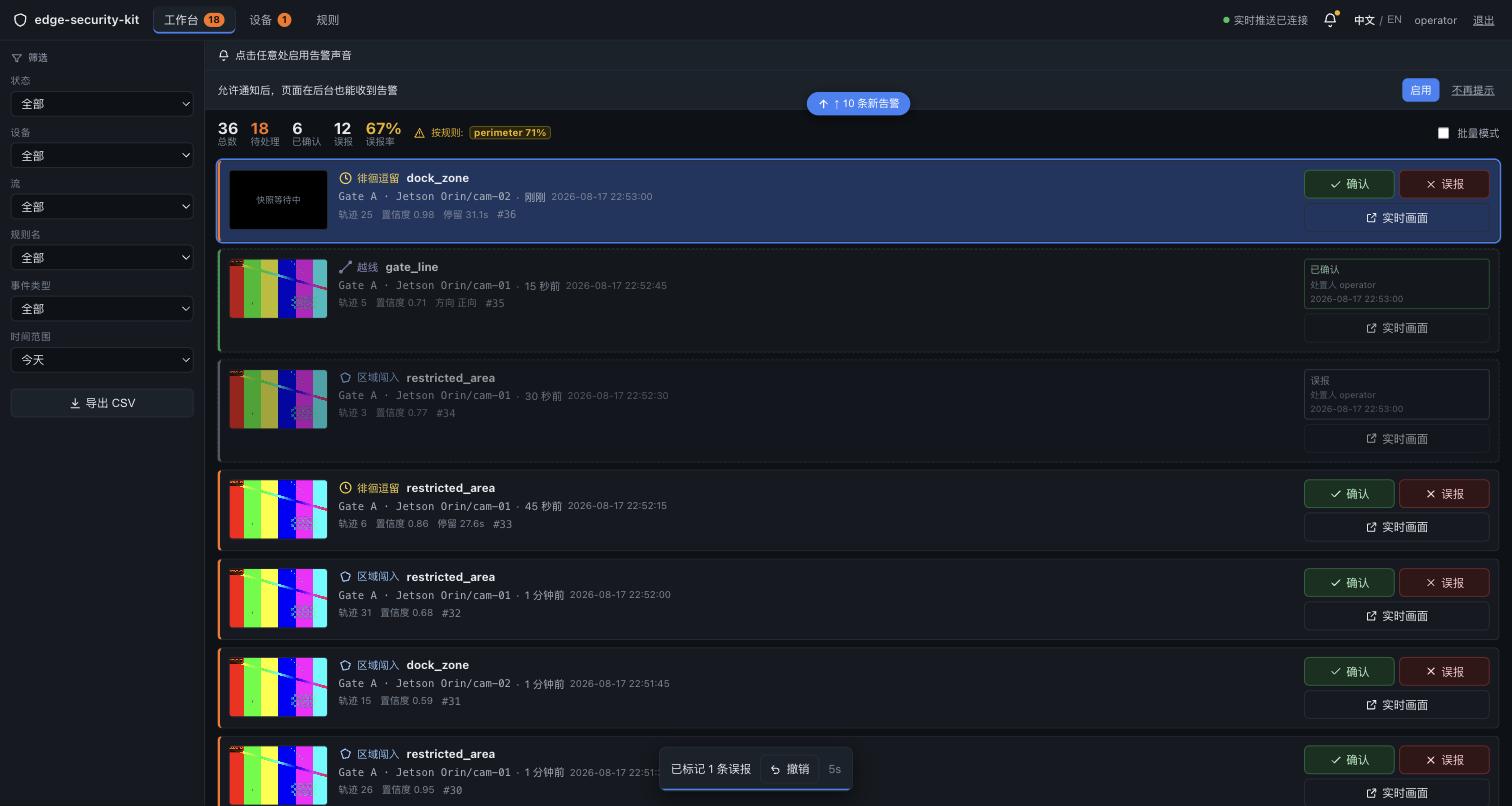
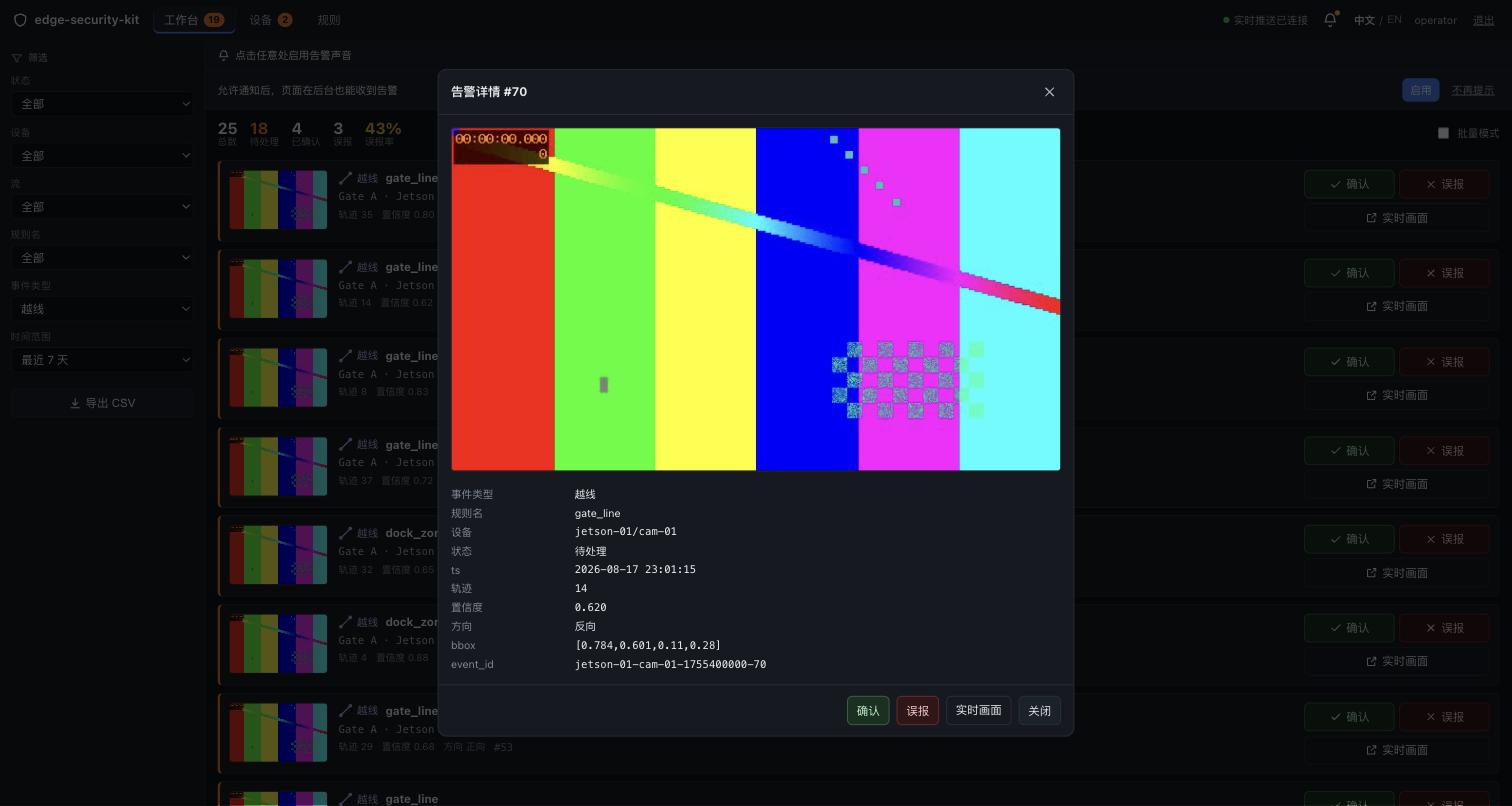
Trabalhando os alertas: a lista roda do mais recente para o mais antigo, cada linha com o quadro capturado quando disparou mais dispositivo, stream, nome da regra, id de trilha e pontuação. Reconhecer registra o operador e a hora; a lista é filtrada por dispositivo, stream, nome da regra e intervalo de tempo, e as linhas filtradas são exportadas para CSV.
De que hardware você precisa
A câmera
Uma câmera IP de montagem fixa por stream, e ela deve produzir H.264 — o caminho de decodificação de cada rota é construído para isso. RTSP padrão, então câmeras que você já possui permanecem onde estão.
O host
Uma máquina é suficiente — detecção, vereditos e a bancada de trabalho rodam todos nela.
| Host | Acelerador | Decodificação de vídeo | Portas usadas | Disco livre | |
|---|---|---|---|---|---|
 | reComputer J3011 / J4012 Módulo Jetson Orin | GPU Jetson (TensorRT) | Decodificação NVDEC por hardware | 8090 / 1883 / 8099 | ~10 GB, incluindo build do engine |
 | reComputer RK3588 Series Rockchip NPU | Rockchip NPU (RKNN) | Decodificação por hardware MPP on-board | 8090 / 1883 / 8099 | ~6 GB |
 | reComputer Industrial R2035-12 Caixa industrial fanless | Hailo-8 (HailoRT) | Decodificação por software na CPU | 8090 / 1883 / 8099 | ~6 GB |
Pré-requisitos específicos da rota:
- Jetson: o detector carrega um mecanismo TensorRT criado no dispositivo de destino, e a primeira implantação o compila lá — medido em 361 s. A decodificação é em NVDEC, então um host que não seja Jetson falha nas verificações iniciais e não faz fallback para decodificação por software.
- RK3588: a placa precisa de
/usr/lib/librknnrt.so, de umpython3que consiga importarrknn_toolkit_lite2, e do nó de decodificação por hardware/dev/mpp_service. Se qualquer um faltar, a etapa de implantação falha logo no início. - Hailo-8: o HailoRT deve corresponder ao driver (medido em 4.21.0). Contextos do acelerador são exclusivos: nenhum outro processo pode manter
/dev/hailo0.
Uma lista de alertas para vários sites: implante o preset de hub compartilhado — broker, mecanismo de regras e workbench em uma máquina sempre ligada, sem detector próprio — e então aponte o mqtt_host de cada detector para ele. Os detectores não precisam ser iguais.
O hub não precisa de um servidor dedicado: foi medido em 3,7% de um núcleo e 52,8 MB de RSS em uma placa RK3588 que também estava executando um detector.
Limites de seleção negativa
- Quantidade de streams e carga: para mais de 8 canais de 1080p ou 16 canais de 720p com rastreamento em quadro completo, evite o J3011 de entrada; escolha J4012 ou RK3588 com decodificadores de vídeo por hardware.
- Risco do link sem fio: análise de vídeo de perímetro é sensível a perda de pacotes; evite Wi‑Fi de banda única para uplinks RTSP com múltiplos streams e garanta Ethernet Gigabit cabeada.
Como implantar no local
Instalação: a porta, corredor ou área que você está protegendo fica totalmente dentro do quadro, e uma pessoa que passa não fica escondida atrás de estantes, gabinetes ou um pilar por muito tempo. Depois de ajustada, a câmera não deve se mover.
Todos os quatro presets (Jetson caixa única, RK3588 caixa única, Hailo caixa única, hub compartilhado) são dois passos: implantar o stack e depois abrir o workbench. Opções completas de configuração e pacotes estão na página do design de referência:
Passo 1: implantar o stack
Informe o endereço do host e a URL RTSP da câmera. Três contêineres sobem: mosquitto (broker), hub (mecanismo de regras e workbench) e detector.
A etapa imprime a resposta de saúde do hub e a senha de administrador gerada na primeira inicialização — não há padrão fixo. A senha gerada também é gravada em /data/initial-password.txt dentro do contêiner do hub. Em seguida, imprime o caminho de decodificação que o detector realmente negociou; decodificação por hardware é o que você quer: mppvideodec em RK3588, nvv4l2decoder em Jetson.
Passo 2: abrir o workbench
Acesse http://<host>:8090, faça login como admin com a senha impressa e defina uma nova quando solicitado.
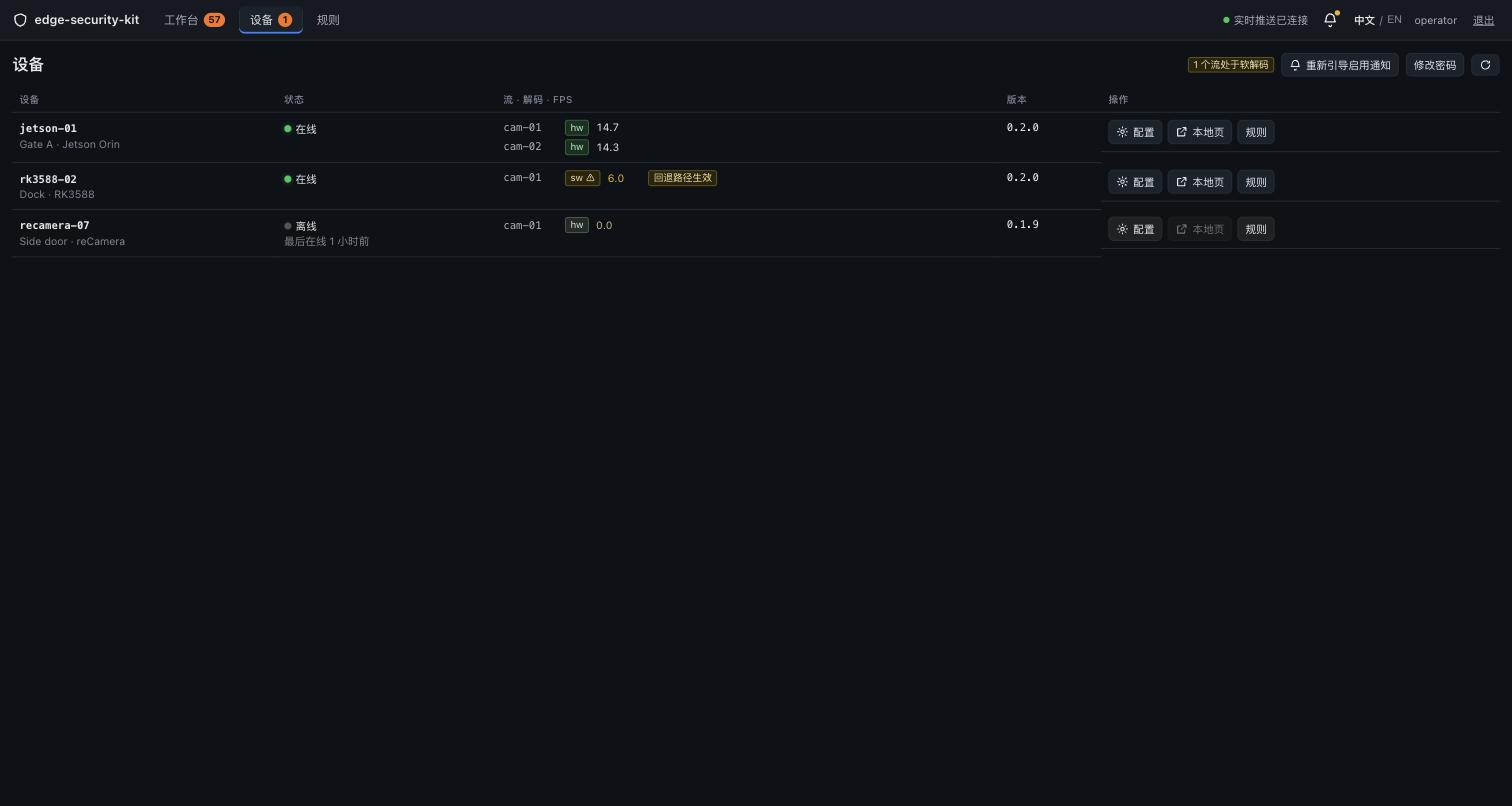
Na página Devices, confirme que o host está online e que a coluna de decodificação mostra hw. O detector lê esse valor a partir dos caps do GStreamer negociados pelo pipeline ao vivo, não de um arquivo de configuração.
Quais interfaces ele expõe
Três formas de acesso:
- Usar o workbench — a sala de controle observa o vídeo na parede e trabalha os alertas; a lista de alertas filtrada é exportada para CSV (
/api/alerts/export.csv). - Puxar alertas para um sistema de negócios — chame o endpoint REST do hub
GET /api/alerts, filtrando por estado, dispositivo, stream, nome da regra e intervalo de tempo;after_idbusca de forma incremental. - Trazer seu próprio detector ou assinar detecções — detectores publicam
sensecraft.detection/1via MQTT; o controle em tempo de execução usacmd/control/cmd/ack.
Nos presets de caixa única o broker está vinculado ao loopback. Um assinante externo precisa que a porta seja aberta e que um arquivo de senha seja adicionado; ambos são obrigatórios.
O uplink de detecção
Todo detector publica sensecraft.detection/1: coordenadas são frame_norm (normalizadas para o quadro original); track_id começa em 1 e, como permanência e cruzamento são estado por trilha, um detector sem rastreamento não pode alimentar regras do lado do hub; session_id muda a cada inicialização de processo, para que o hub possa identificar um dispositivo reiniciado e redefinir o estado de suas regras.
{
  "version": "1.0",
  "device_id": "edge-sec-j4012-01",
  "stream_id": "camera_gate_north",
  "session_id": "sess_8f2a9c10",
  "timestamp": 1729000000.123,
  "detections": [
    {
      "track_id": 14,
      "class": "person",
      "confidence": 0.92,
      "bbox_norm": [0.42, 0.35, 0.58, 0.82]
    }
  ]
}
O downlink de controle em tempo de execução
A confiança de um stream e as câmeras que um detector observa podem ser alteradas em tempo de execução sem reinicialização. Os comandos trafegam como sensecraft.command/1 em cmd/control e são respondidos com sensecraft.ack/1 em cmd/ack.
command | params obrigatórios | Efeito |
|---|---|---|
set_conf_threshold | stream_id, conf_threshold (0-1) | o detector do stream passa a operar no novo limiar a partir do próximo quadro |
add_stream | stream_id, source; opcionais name, rtsp_transport | um novo stream inicia e aparece na próxima mensagem de status |
remove_stream | stream_id | esse stream é interrompido e sai da mensagem de status |
Semântica de ack:
ok: truesignifica que a alteração está em vigor; uma alteração que só entra em vigor após reinicialização responde comok: falsee o motivo.- Requisições e acks são casados por
request_id; umrequest_idrepetido é aplicado uma vez e confirmado duas, então um comando QoS 1 retransmitido não adiciona um stream duas vezes. appliedé autoritativo: o detector relata o que realmente fez;persistedindica se a alteração foi gravada de volta na configuração e sobrevive a uma reinicialização.- Nenhuma resposta conta como falha: a camada REST do hub responde 504.
cmd/controlé opcional, então um detector sem o canal de controle ainda pode se conectar; um detector que implementa apenas alguns comandos confirma os outros comok: false, informando a capacidade ausente.
A REST API do hub
| Método | Caminho | Notas |
|---|---|---|
| GET | /api/alerts | Filtrar por state, device_id, stream_id, event_type, rule_name e um intervalo de datas; 50 linhas por padrão, mais recentes primeiro. Com after_id retorna ids maiores em ordem ascendente, para que um WebSocket ao reconectar possa se atualizar |
| GET | /api/alerts/export.csv | A mesma análise de parâmetros, como CSV UTF-8 com BOM |
| PUT | /api/rules/{device_id}/{stream_id} | Salvar regras; rev é incrementado |
| POST | /api/rules/{device_id}/{stream_id}/simulate | Executar um alerta marcado como simulado por toda a cadeia, ignorando o cooldown e sem solicitar snapshot |
| PUT | /api/devices/{device_id}/streams/{stream_id}/conf | Retunar o limiar, com as semânticas 200 / 409 / 504 acima |
| POST | /api/devices/{device_id}/streams | Anexar um stream em tempo de execução; 201 em caso de sucesso |
| DELETE | /api/devices/{device_id}/streams/{stream_id} | Desanexar um stream |
| GET | /api/devices/{device_id}/streams/{stream_id}/preview.jpg | Proxy de pré-visualização de quadro único, em cache por 1,5 s. Um dispositivo inalcançável ou um corpo que não seja JPEG resulta em 502, não em um placeholder cinza |
Tudo, exceto /api/health e a rota de login, requer uma sessão de cookie. A tabela de sessões é persistida, então sessões que ainda não expiraram sobrevivem a uma reinicialização do hub.
Desempenho e dados medidos
Temporização das regras
| Host de detecção | Erro de cruzamento de linha | Erro de zona restrita | Erro de permanência | Direção | Snapshots |
|---|---|---|---|---|---|
| reComputer J40 Series (J4012, Orin NX 16GB) | 0,109-0,268 s | 0,090 s | 0,090-0,290 s | 8/8 corretos | 8/8 decodificáveis |
| reComputer RK3588 Series | 0,085-0,248 s | 0,056-0,057 s | 0,080-0,233 s | 8/8 corretos | 8/8 decodificáveis |
| reComputer R2000 Series (R2135-12, Hailo-8) | 0,006-0,189 s | 0,001 s | 0,004-0,200 s | 8/8 corretos | 8/8 decodificáveis |
Condições: todos os três hosts executaram a mesma fonte de verdade H.264 1280x720 a 5 fps ao longo de uma janela de observação de 130 s; o erro é o intervalo entre o alerta e o instante de verdade, com tolerância de +/-0,5 s. Nenhum host disparou na direção errada.
Reproduzir: edge-security-kit.
| Métrica | Valor | Condições |
|---|---|---|
| Quadro julgado até alerta armazenado | p50 23,8 ms / p95 206,2 ms | reComputer R2000 Series |
| Quadro julgado até alerta armazenado | p50 117,4 ms / p95 297,0 ms | reComputer J40 Series |
| Alinhamento de trajetória (caixas normalizadas em relação à trajetória de verdade) | média 0,00115, máximo 0,00298 | reComputer J40 Series |
| Alinhamento de trajetória (caixas normalizadas em relação à trajetória de verdade) | média 0,00204, p95 0,00322, máximo 0,00463 | reComputer RK3588 Series |
Vazão de stream único
| Host de detecção | Inferência p50 | p95 | Pipeline completo p50 | CPU do detector | RSS | Decodificação |
|---|---|---|---|---|---|---|
| reComputer J40 Series (J4012, Orin NX 16GB) | 4,16 ms | 4,19 ms | 6,99 ms | 5,5% de um núcleo | 310 MB | NVDEC, confirmado em kernel |
| reComputer RK3588 Series | 36,2-44,5 ms | 55,8-56,2 ms | 38,1-46,3 ms | 16,4-17,9% de um núcleo | 214 MB | Rockchip MPP, confirmado em kernel |
| reComputer R2000 Series (R2135-12, Hailo-8) | 7,7 ms | 8,4 ms | 9,5 ms | 8,7-13,0% de um núcleo | 127-131 MB | Decodificação por software na CPU |
Condições: 30 s de aquecimento e depois uma amostra de 120 s; inference_time_ms e pipeline_ms são lidos dos campos da mensagem, com definições idênticas em todas as plataformas; CPU é a porcentagem de um núcleo em janelas de 5 s. O reComputer R2000 Series não tem decodificador H.264 por hardware, então seus números de pipeline completo e CPU incluem decodificação por software: a coluna de inferência é comparável com os outros dois hosts, a coluna de pipeline completo não é, e a diferença aumenta com a resolução. A latência de um benchmark em loop contínuo parece otimista: o loop é 8% mais rápido que o pipeline real em Jetson e 6-66% mais rápido em RK3588.
Reproduzir: edge-security-kit.
Multi-stream
O reComputer RK3588 Series foi medido até 32 streams:
| Streams (720p @ 5 fps) | Resultado |
|---|---|
| 16 | Taxa total da fonte, pior p95 46,9 ms, NPU em 41% de sua capacidade de três núcleos, 1,4 de oito núcleos de CPU, 7,3 GB de RAM livre |
| 24 | 119,9 inferências/s, quatro streams perdendo de um a três frames; os três núcleos da NPU leram 79,5 / 61,3 / 42,6% |
| 32 | 157 de 160 exigidas entregues, quatorze streams perdem frames, a p50 de inferência sobe de 33 para 99 ms |
- O RGA satura antes da NPU. A perda de frames em 32 streams é
RGA_BLIT failno escalonador em tempo de decodificação, e a contagem de falhas por stream corresponde às streams que perdem frames. A decodificação por hardware nunca fez fallback; todas as 32 streams rodaram emmppvideodec. - Implantações multi-stream são limitadas por memória. Processos novos ocupam 173-226 MB, mas ciclos de referência do rknnlite fazem um processo crescer: um detector que havia rodado por dois dias mediu 1839 MB, e dezesseis desses não cabem em 16 GB. Use o backend ctypes ou um
gc.collect()periódico para multi-stream. - Dois detectores concorrentes é a maior configuração medida em um hub compartilhado.
Tempos de execução e parâmetros principais
O runtime e o caminho de decodificação de cada host estão na tabela de hosts em "De que hardware você precisa". Parâmetros que alteram o comportamento da implantação:
require_hw_decode(ativado por padrão) — o detector recusa decodificação na CPU. Uma página de dispositivo mostrando decodificaçãoswsignifica que ele foi desativado.conf_thresholdpor stream (0-1, ajustável na parede em tempo de execução) — quando um modelo int8 produz caixas extras de baixa confiança, aumente primeiro o limiar e volte para fp16 somente se isso não for suficiente.preview_advertise_host— deve ser o endereço LAN do host para que o hub possa fazer proxy de um frame da porta 8099; caso contrário, o fundo da página de regras fica cinza.
Degradações conhecidas
- A p50 de inferência do reComputer RK3588 Series varia cerca de 8 ms entre execuções; a p95 é reprodutível.
- Quando o detector não consegue acompanhar o stream, o rastreador continua emitindo novos IDs de rastreamento e uma pessoa parada gera alertas repetidos. Compare a taxa de detecção na página do dispositivo com a taxa de frames da câmera.
Fontes de dados e ativos
- O clipe de verdade de temporização de regras é composto por um script a partir de uma trajetória definida em segundos, de modo que os instantes reais de cruzamento e entrada são conhecidos antes da execução.
- A fonte de vídeo nas capturas de tela da bancada de trabalho é a fonte de teste de barras de cor do repositório.
- O código de runtime pode ir para um produto comercial, mas os modelos de detecção de pessoas mantêm seus próprios termos. Confirme se a licença dos pesos de detecção que você usa é adequada ao seu produto ou substitua por um modelo com licença compatível.