Classificação de Resíduos na Borda: Classes de Material, Categoria Chinesa em Quatro Vias e MQTT
O mapeamento chinês em quatro vias é uma tabela mantida por este projeto, não uma decisão de qualquer autoridade, e as regras variam entre cidades; a saída não deve ser a única base para taxas, penalidades ou decisões de conformidade.
O que esta solução faz
Um acionamento (um botão, uma chamada HTTP ou movimento no quadro) faz o dispositivo capturar uma imagem, classificar o item em uma de oito classes de material, consultar a categoria chinesa de resíduos domésticos em quatro vias a partir dessa classe e publicar uma mensagem MQTT. Um callback assíncrono recebe o resultado em quatro vias ao mesmo tempo, para que uma portinhola, relé ou indicador de faixa possa agir com base nele.
- Uma cabeça, dois níveis de resposta. O modelo prevê oito classes: papel, papelão, vidro, metal, plástico, têxtil, orgânico, residual. A categoria em quatro vias (reciclável / resíduo de cozinha / perigoso / outros) é uma consulta em tabela sobre o argmax de oito classes, então adaptar a uma regra local significa editar a tabela, não retreinar.
- Um acionamento, uma captura. Botão, HTTP ou detecção de movimento com 800 ms de debounce; um acionamento que chega enquanto o anterior ainda está em execução é mesclado, não enfileirado. Também existe um modo contínuo; ele é limitado em taxa e publica somente depois que três quadros consecutivos concordam no top-1.
- Os payloads são validados antes da publicação. Todo payload passa pelo esquema de evento, mais duas regras que o JSON Schema não consegue expressar:
categorydeve ser igual atop3[0], econfidencedeve ser igual atop3[0].confidence. Falhas são contabilizadas e descartadas. - Uma trilha opcional de vocabulário aberto. Uma torre de visão SigLIP 2 pontuada contra protótipos de texto constantes, selecionada no momento da implantação com
model.track: open_vocab. Ela adiciona classes sem retreinamento, responde em chinês ou inglês a partir do mesmo embedding de imagem e produz uma pontuação de "não está no meu vocabulário". - Interface de atuador sem vinculação de pino. O runtime faz callback com uma categoria; qual pino ele aciona é decidido pelo código de integração, então uma única build roda em placas com cabeçalhos diferentes.
Os bytes de imagem nunca saem do dispositivo; o payload carrega apenas um caminho ou um URI de objeto em armazenamento.
- Código-fonte de empacotamento e guia de implantação: sensecraft-solutions / solutions/edge_waste_sorting
- Escolhendo uma configuração e implantando: página de reference design
Pronto para rodar no dispositivo
Instale o pacote de aplicação e ele roda; a primeira implantação leva cerca de 35 minutos. Medido em reComputer R2000 series (R2035-12, Hailo-8) em 7417 imagens de validação: top-1 de material 0,8889, top-1 em quatro vias 0,9507 (veja desempenho e dados medidos).
Código aberto
O código de runtime é Apache-2.0; os dados de treinamento, TrashNet (MIT) e GC3 (CC BY 4.0), ambos permitem redistribuição.
Sua própria câmera, sistemas e atuadores
Câmera USB / RTSP ou uma fonte de arquivo; os resultados saem via MQTT,
POST /triggerpode ser chamado por um totem ou gateway PLC, e um callback GPIO aciona uma portinhola ou indicador.Roda totalmente no local
Captura, classificação, consulta e o broker MQTT rodam todos no host; as imagens permanecem no dispositivo e a cadeia principal não precisa de acesso à internet.
Como fica rodando em um dispositivo
Abaixo está o enquadramento da área de descarte visto por uma reCamera PoE depois que o pacote de aplicação waste-sorting foi instalado. Nada é colocado na frente da câmera; a imagem é apenas uma referência de enquadramento.
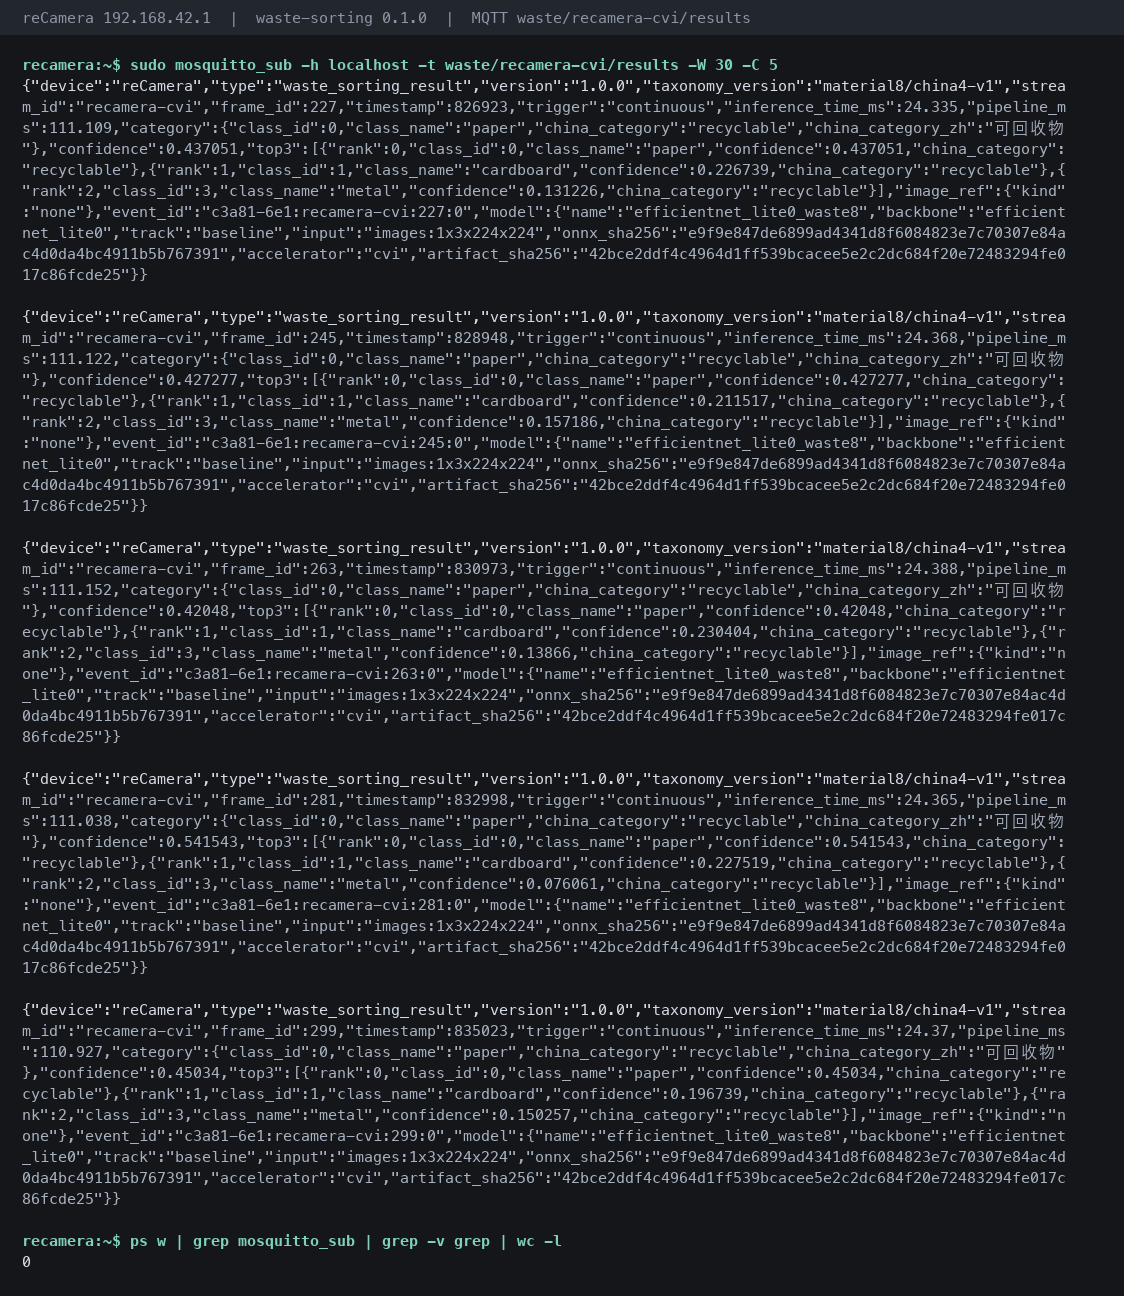
Os resultados de classificação vão direto para o MQTT. Abaixo estão eventos consecutivos capturados ao assinar waste/recamera-cvi/results:
De que hardware você precisa
Três coisas no ponto de descarte: um acionamento, uma câmera, um host. Com reCamera ou reCamera Pro, a câmera e o host de classificação são o mesmo dispositivo.
① Acionamento — um botão ligado ao host, POST /trigger na porta 8080, ou movimento no quadro. Os três compartilham um debounce de 800 ms, produzem o mesmo evento e são diferenciados pelo campo trigger no payload.
② Câmera — qualquer fonte USB, RTSP ou de arquivo olhando para baixo para a área de descarte; qualquer modelo serve. Um único item deve ocupar uma parte utilizável do quadro, com apenas um item em vista. Itens muito pequenos reduzem a qualidade da classificação, e nenhum dos números em desempenho e dados medidos vem de tal enquadramento.
③ Host de classificação — decide quais caminhos de modelo você pode usar.
| Host de classificação | Acelerador | Classificador conforme implantado | Trilha de vocabulário aberto | Quando escolhê-lo | |
|---|---|---|---|---|---|
 | reComputer J3011 (Jetson Orin Nano 8GB) Host de IA de entrada | GPU Orin | EfficientNet-Lite0 224², TensorRT FP16 | Não oferecida | Um ponto de descarte, apenas classificador básico |
 | reComputer J4012 (Jetson Orin NX 16GB) Host de IA de alto desempenho | GPU Orin | EfficientNet-Lite0 224², TensorRT FP16 | Oferecida (a única classe de dispositivo que a oferece) | Você espera adicionar classes de itens depois sem retreinamento |
 | reComputer Industrial R2035-12 (Hailo-8) Box industrial sem ventoinha | Hailo-8 | EfficientNet-Lite0 224², INT8 HEF | Não oferecida | Já há uma câmera e o host vai em um gabinete; o HEF é compilado fora do dispositivo e baixado no momento da implantação, e as versões do runtime Hailo devem corresponder |
 | reComputer RK3588 Series Placa de borda econômica | NPU RK3588 | EfficientNet-Lite0 224², INT8 | Não oferecida | Já há uma câmera, menor custo de hardware, host no gabinete da lixeira ou em um totem; o modelo é convertido fora do dispositivo e nenhum engine é construído no dispositivo |
 | reCamera 2002 (SG2002) Câmera inteligente tudo em um | O próprio TPU da câmera | EfficientNet-Lite0 224², BF16 | Não oferecida | Ainda não há câmera no ponto de descarte, menor custo de hardware; o classificador roda na câmera, sem host separado |
 | reCamera Pro Câmera inteligente de alto desempenho | O próprio NPU da câmera (RV1126B) | EfficientNet-Lite0 224², INT8 | Não oferecida | Ainda não há câmera e o custo não é a primeira preocupação; o classificador roda na câmera |
Ambos os modelos reComputer vêm em um gabinete industrial sem ventoinha (reComputer Industrial J3011 / J4012) com o mesmo módulo e runtime, para um quadro de comando ou caixa externa.
A coluna de vocabulário aberto vem das notas de recursos no catálogo de dispositivos: a torre de visão SigLIP 2 é um ONNX de 371 MB com p50 de 66,93 ms por imagem como baseline offline de CPU onnxruntime e precisa de um acelerador.
④ Todo o resto — um consumidor MQTT (o pacote executa um broker local na porta 1883); se o projeto tiver uma aba ou indicador de faixa, o hardware do driver mais o código de integração para o callback de GPIO, que é enviado sem estar vinculado a nenhum pino. A cadeia principal não precisa de acesso à internet.
Limites de seleção negativa
- Vocabulário aberto zero-shot: Se você precisar adicionar novas categorias de resíduos dinamicamente sem retreinamento, não escolha o J3011 (trilha não suportada); escolha o J4012 (16 GB).
- Desfoque de movimento na esteira: Se a esteira se mover mais rápido que 1,5 m/s, câmeras com rolling shutter produzem desfoque de movimento; use câmeras industriais com global shutter.
Como implantar no local
Defina primeiro o enquadramento e o gatilho, depois instale o software. Classificado como intermediário, cerca de 35 minutos para a primeira implantação.
Um: instale o hardware, enquadramento e gatilho
Não há detector nesta cadeia. Dois itens em um quadro produzem uma resposta, e qual item ela descreve é indefinido; itens que ocupam uma parte muito pequena do quadro são classificados pior. Monte a câmera apontando para baixo para a área de queda de forma que um único item preencha uma parte utilizável do quadro, e decida antes da implantação se o gatilho será um botão, HTTP ou detecção de movimento.
Dois: instale o software
As etapas por dispositivo estão na página do projeto de referência, onde escolher uma configuração para o seu local também fornece o pacote de aplicativo correspondente para download.
Há cinco presets: Camera + reComputer J30 / J40 (Orin), Camera + reComputer R2000 series (R2035-12, Hailo-8), Camera + reComputer RK3588, reCamera (SG2002) e reCamera Pro. As etapas abaixo cobrem os presets Orin e Hailo-8; as etapas para os outros três estão na página de implantação.
- Escolha um preset e um host.
Camera + reComputer J30 / J40 (Orin)ouCamera + reComputer R2000 series (R2035-12, Hailo-8). - Implante o runtime de triagem de resíduos (obrigatório). No Orin o mecanismo TensorRT é construído no dispositivo durante a implantação (68 s no J4012); o mecanismo é vinculado à arquitetura da GPU e à versão do TensorRT e não pode ser pré-compilado para distribuição. No Hailo as etapas de implantação verificam três barreiras de ABI do Hailo e então fazem o download do HEF.
- Observe a classificação ao vivo (opcional). O painel local na porta 8080 tem uma pré-visualização MJPEG, contadores de integridade e o top-3 dos resultados recentes. Confirme o enquadramento aqui antes de fazer qualquer fiação.
- Faça a fiação do gatilho e confirme uma classificação (obrigatório). Um pressionar de botão, chamada HTTP ou evento de movimento deve produzir exatamente uma mensagem MQTT em
waste/<stream-id>/results, comcategoryeconfidencecorrespondendo atop3[0]. - Mude para a trilha de vocabulário aberto (opcional, apenas Orin). Defina
model.track: open_vocabno momento da implantação.
Quais interfaces estão disponíveis
O host de triagem expõe duas interfaces e um callback em processo, todos servidos pelo próprio host.
- Sistema de operações ou registro — assine
waste/<stream-id>/resultsna porta 1883. Um JSON por classificação. - UI de quiosque, gateway PLC ou script de teste —
POST /triggerna porta 8080 aciona uma captura e classificação;/eventsretorna resultados recentes com seus top-3. - Aba, relé ou indicador de faixa — um callback GPIO assíncrono carrega o resultado de quatro vias. Ele não está vinculado a nenhum pino; o código de vinculação é trabalho de integração.
Tabela completa de interfaces
| Tipo | Onde | Conteúdo | Observações |
|---|---|---|---|
mqtt | 1883, waste/<stream-id>/results | type, version, taxonomy_version, device, stream_id, frame_id, timestamp, trigger, inference_time_ms, pipeline_ms, category (class_id, class_name, china_category, china_category_zh), confidence, top3[], image_ref, model (name, backbone, input, onnx_sha256, accelerator) | Uma por classificação. Validado em relação ao esquema de evento antes da publicação |
http | 8080, /trigger /preview.mjpg /healthz /events | POST /trigger dispara uma captura e classificação (gatilho registrado como http); MJPEG ao vivo; um endpoint de integridade com tempo de inferência, contagens de gatilho e debounce e contagens de MQTT; resultados recentes com top-3 | Painel local, sem autenticação |
| Callback GPIO | Em processo | Resultado de quatro vias, assíncrono | actuator.enabled é false por padrão. Não vinculado a nenhum pino |
Duas coisas para observar ao ler os campos:
- A imagem nunca está no payload.
image_ref.kindénone,localouobject_store. Bytes de imagem em Base64 em um payload violam o contrato e são rejeitados antes da publicação. categoryé sempre igual atop3[0], econfidenceé sempre igual atop3[0].confidence. Ambos são verificados antes da publicação e payloads com falha são contados e descartados, então os consumidores não precisam reconciliá-los.
{
  "type": "waste_classification",
  "version": "1.0.0",
  "device": "waste-sorting-station-01",
  "stream_id": "cam_inlet_01",
  "timestamp": 1729000000.789,
  "trigger": "sensor",
  "inference_time_ms": 3.53,
  "pipeline_ms": 4.12,
  "category": {
    "class_id": 3,
    "class_name": "plastic_bottle",
    "china_category": "recyclable",
    "china_category_zh": "可回收物"
  },
  "confidence": 0.942,
  "top3": [
    {"class_id": 3, "class_name": "plastic_bottle", "confidence": 0.942},
    {"class_id": 5, "class_name": "glass_bottle", "confidence": 0.038},
    {"class_id": 1, "class_name": "metal_can", "confidence": 0.012}
  ]
}
O broker MQTT incluído permite conexões anônimas para comissionamento local; use um broker com credenciais em uma implantação de produção.
Desempenho e dados medidos
Medido no dispositivo: classificador baseline (EfficientNet-Lite0)
| Dispositivo | Precisão | Imagens de validação | Top-1 de material | Top-1 de quatro vias | Diferença em relação à CPU fp32 nas mesmas imagens | Inferência p50 / p95 |
|---|---|---|---|---|---|---|
| reComputer R2000 series (R2035-12) + Hailo-8 | INT8 (HEF com entrada uint8) | 7417 | 0,8889 | 0,9507 | +0,12 pp | 3,166 ms / 3,249 ms |
| reComputer RK3588 series | INT8 (calib256+mmse) | 7417 | 0,8882 | 0,9507 | +0,05 pp | 3,165 ms / 3,857 ms |
| reComputer RK3588 series | fp16 | 7417 | 0,8882 | 0,9505 | +0,05 pp | 5,962 ms / 12,566 ms |
| reCamera Pro (NPU RV1126B) | INT8 | 1060 | 0,8764 | 0,9566 | +0,19 pp | 5,824 ms / 6,047 ms |
| reCamera (TPU SG2002) | BF16 | 1060 | 0,8792 | 0,9566 | +0,47 pp | 24,276 ms / 24,323 ms |
Condições: apenas inferência, excluindo captura e pré-processamento, fluxo único em sequência; pré-processamento é lado mais curto 256 → recorte central 224, com normalização incorporada ao modelo para que o dispositivo receba uint8. 7417 imagens é o conjunto completo de validação; 1060 imagens é cada sétima imagem, um subconjunto no qual o top-1 da CPU fp32 é 0,8745 (0,8877 no conjunto completo), então compare o top-1 entre conjuntos de imagens pela coluna "diferença em relação à CPU fp32". reCamera Pro foi medido com o aplicativo integrado da câmera parado; reCamera atinge pico de 11,6 MB de memória residente.
- Ambos os hosts NPU têm o mesmo p50 (3,2 ms); no Hailo-8 o p95 é apenas 0,08 ms acima do p50, no RK3588 INT8 ele é 0,69 ms acima.
- No RK3588, INT8 e fp16 fornecem o mesmo top-1 de material e INT8 é 1,9× mais rápido. INT8 usa 252 imagens de calibração, o algoritmo
mmsee quantização por canal; em uma amostra de 50 imagens,normalconcordou com a CPU em 0,90 emmseem 0,98–1,00. A conversãommseleva de 40 a 90× mais tempo quenormal(17,3 minutos vs 11,5 segundos com 256 imagens de calibração), paga uma vez na conversão. - O HEF do Hailo-8 é compilado com DFC 3.31.0 em
optimization_level=2(fine-tuning com reconhecimento de quantização); o HEF anterior comoptimization_level=1estava 2,40 pp abaixo da CPU fp32, e a diferença desaparece com o HEF atual. - No reCamera Pro, INT8 é 2,9× mais rápido que fp16 e 4,2× mais rápido que o reCamera; INT8, fp16 e CPU fp32 estão dentro de 0,2 pp uns dos outros nas mesmas 1060 imagens.
Reproduzir: evaluation/runs/2026-09-07-hailo-quant-tuning, evaluation/runs/2026-09-07-devices/results-rk3588.md, evaluation/runs/2026-09-06-m1c-rk3588-radxa, evaluation/runs/2026-09-07-recamera-pro, evaluation/runs/2026-09-07-devices/results-recamera-sg2002.md
Medido no dispositivo: construção do mecanismo Orin e do gatilho à resposta
| Item | Resultado | Dispositivo | Condições |
|---|---|---|---|
| Construção do mecanismo TensorRT | 68 s / 72 s | reComputer J40 series (J4012) / J30 series (J3011) | FP16, construído no dispositivo no momento da implantação |
| Do gatilho à resposta | 4,122 ms | reComputer J40 series (J4012) | pipeline_ms no evento MQTT para um POST /trigger, do qual a inferência é 3,533 ms |
| Inferência p50 / p95 | 0,992 ms / 1,265 ms | reComputer J40 series (J4012) | O mecanismo implantado, subconjunto de validação de 1060 imagens, fluxo único em sequência |
| Top-1 de material | 0,8755, 99,91% de concordância com a CPU | reComputer J40 series (J4012); J30 series (J3011) re-medido bit a bit idêntico | Mesmo subconjunto de 1060 imagens, CPU fp32 0,8745 |
Reproduzir: evaluation/runs/2026-09-08-orin-nx-acceptance, evaluation/runs/2026-09-08-orin-nx-acceptance-2, evaluation/runs/2026-09-08-orin-nano-acceptance
Classificador de referência: acurácia de CPU
| Métrica | Valor | Condições |
|---|---|---|
| Material top-1 (8 classes) | 0.8877 | val, 7417 imagens; onnxruntime 1.25.1 CPU; ONNX e9f9e847…, 13.477.056 B |
| Material top-5 | 0.9833 | Mesmo |
| China quatro vias top-1 | 0.9500 | Mesmo; busca no argmax de oito classes |
| macro-F1 (7 classes com amostras) | 0.8511 | textile excluída — zero amostras |
| Material top-1, teste reservado | 0.8802 | test, 7290 imagens |
| Latência de inferência por imagem, CPU | média 16,796 ms / p50 14,724 ms / p95 28,718 ms | apenas session.run, linha de base offline em CPU, batch 1, não é um número de dispositivo |
| Imagens com confiança abaixo de 0,5 | 318 (4,3%) | val |
| Concordância ORT PTQ INT8 vs fp32 | 0.965 | 200 imagens de val, por canal + MinMax, sem colapso |
O top-1 de quatro vias (0,9500) é maior que o top-1 de material (0,8877) porque a confusão entre vidro, metal e plástico cai toda em recicláveis; a classificação em quatro vias sozinha superestima o quão bem o modelo distingue materiais.
Reproduzir: evaluation/runs/2026-09-06-m1c-cpu
Trilha de vocabulário aberto: SigLIP 2 ViT-B/16
| Métrica | Valor | Condições |
|---|---|---|
| Material top-1 (8 classes) | 0.8501 | val, 7417 imagens; conjunto de prompts em inglês waste8-en/v1, template t02, 16-shot α=0,8, temperatura 0,0075 |
| Material top-5 | 0.9987 | Mesmo |
| China quatro vias top-1 | 0.9393 | Mesmo; caminho hierárquico (oito classes, depois mapeamento) |
| macro-F1 (7 classes) | 0.7460 | Mesmo |
| ECE (15 bins) | 0.0221 | Mesmo |
| AUROC de conjunto aberto | 0.7538 | Média sobre as 7 classes com amostras, leave-one-class-out, score = 1 - max softmax |
| Concordância chinês–inglês (mesma imagem) | material 0.8698 / quatro vias 0.9143 | Um embedding visual, três bancos de protótipos |
| Material top-1, teste reservado | 0.8620 | test, 7290 imagens |
| Latência de inferência por imagem | p50 66,93 ms / p95 91,62 ms | linha de base offline em CPU, batch 1, apenas torre de visão, não é um número de dispositivo |
Em comparação com a linha de base (mesmo split):
| Métrica | Linha de base (MobileNetV3-Small) | Vocabulário aberto (SigLIP2-B/16) |
|---|---|---|
| Material top-1, val | 0.8792 | 0.8501 |
| Material top-1, test | 0.8807 | 0.8620 |
| China quatro vias top-1, val | 0.9519 | 0.9393 |
| macro-F1, val | 0.8292 | 0.7460 |
| ECE (15 bins), val | 0.0308 | 0.0221 |
| AUROC de conjunto aberto | Nenhum (uma cabeça de conjunto fechado não pode descartar uma classe sem retreinamento) | 0.7538 |
| Concordância chinês–inglês | Sem lado de texto | 0.8698 / 0.9143 |
| Novas classes zero-shot | Retreinamento necessário | Editar o prompt |
| Latência p50 em CPU | 1,57 ms | 66,93 ms |
A linha de base nesta comparação é o MobileNetV3-Small substituído. O EfficientNet-Lite0 distribuído atinge top-1 em val de 0,8877 neste split com p50 de CPU de cerca de 14,7 ms, o que reduz a razão de latência de 40× para 4–5×.
Reproduzir: evaluation/runs/2026-09-05-w1-cpu
A torre de visão SigLIP 2 medida em NPUs Rockchip (fp16, rknn-toolkit2 / librknnrt 2.3.2; o modelo RK3588 é um .rknn de 191 MB):
| Dispositivo | p50 / p95 por imagem | Cosseno do embedding vs CPU, média / mínimo |
|---|---|---|
| reComputer série RK3588 | 169,4 ms / 170,5 ms | 0.999617 / 0.998841 |
| reComputer série RK3576 | 152,51 ms / 176,59 ms | 0.99965 / 0.99900 |
Reproduzir: evaluation/runs/2026-09-06-m1c-rk3588-radxa, evaluation/runs/2026-09-06-rk3576-cat
Pegada de implantação
| Item | Tamanho |
|---|---|
ONNX de linha de base (efficientnet_lite0_waste8.onnx) | 13.477.056 B |
ONNX da torre de visão SigLIP 2 (siglip2_vision_224.onnx) | 371.695.898 B |
| Bancos de protótipos + relatório de calibração | cerca de 155 KB no total |
Tempos de execução e parâmetros principais
| Dispositivo | Modelo | Precisão | Runtime | Como o modelo chega ao dispositivo |
|---|---|---|---|---|
| reComputer séries J30 / J40 | EfficientNet-Lite0 224² | FP16 | TensorRT | Engine construída no dispositivo no momento da implantação, vinculada à arquitetura da GPU e à versão do TensorRT; não pode ser pré-compilada para distribuição |
| reComputer série J40 (trilha opcional de vocabulário aberto) | Torre de visão SigLIP 2 ViT-B/16 + protótipos de texto constantes | — | — | model.track: open_vocab |
| reComputer série R2000 + Hailo-8 | EfficientNet-Lite0 224² | INT8 (entrada uint8, normalização dentro do HEF, optimization_level=2) | HailoRT 4.21.0 | HEF compilado fora do dispositivo com DFC 3.31.0, baixado no momento da implantação |
| reComputer série RK3588 | EfficientNet-Lite0 224² | INT8 (calib256+mmse) | librknnrt 2.3.2 | Convertido fora do dispositivo com rknn-toolkit2 2.3.2 |
| reCamera Pro | EfficientNet-Lite0 224² | INT8 | NPU da câmera (RV1126B), RKNN | Convertido fora do dispositivo com rknn-toolkit2 2.3.2, instalado na câmera no momento da implantação |
| reCamera (SG2002) | EfficientNet-Lite0 224² | BF16 | TPU da câmera, cvimodel | Convertido fora do dispositivo com TPU-MLIR, instalado na câmera no momento da implantação |
- Debounce do gatilho: 800 ms; um gatilho que chega enquanto o anterior ainda está em execução é mesclado, não enfileirado
- Modo contínuo: publica apenas quando o top-1 é o mesmo por 3 quadros seguidos; o modo de gatilho dá uma resposta por disparo
actuator.enabled: padrãofalse; o callback de GPIO não está vinculado a nenhum pino
Degradações conhecidas
textiletem zero amostras de treino e avaliação: nenhum dos conjuntos de dados de origem tem uma classe de tecido. O oitavo logit é mantido (a saída ONNX permanece1×8), mas o modelo nunca o previu, e todas as tabelas relatamn/apara ele.- Nenhuma classe de material mapeia para
hazardous; ela permanece no enum para estabilidade de esquema e a build atual nunca a emite. organiccompõe 48,9% de train e 47,1% de val; seu recall (0,9791) está muito acima das outras classes (0,70–0,88), e o modelo empurra itens incertos para ela.residualtem apenas 20 amostras de val; a trilha de vocabulário aberto atinge 0,2754 de precisão e AUROC leave-one-out de 0,5795 nela, próximo ao acaso.- Na trilha de vocabulário aberto, prever a classe de quatro vias diretamente a partir de prompts em chinês dá apenas 0,8478; o caminho hierárquico (oito classes, depois mapeamento) dá 0,9393.
- O MobileNetV3-Small substituído entra em colapso sob INT8 em todas as três cadeias de borda: concordância do emulador Hailo DFC 0,115, reComputer série RK3576 0,10, reComputer série RK3588 0,22 (fp16 0,98–1,00); é por isso que a linha de base mudou para EfficientNet-Lite0. Resultados INT8 em RK3588 não se transferem para RK3576.
- A torre de visão SigLIP 2 falha na quantização INT8 para Hailo-8 (
hailo optimizegera erros na camadane_activation_mul_and_add78), portanto não há HEF; a trilha de vocabulário aberto não roda na série reComputer R2000. - Ambos os conjuntos de dados são fotos de um único item (TrashNet em um quadro branco, GC3 fora do centro e frequentemente ocluído), sem lixo molhado, amassado, empilhado, contra a luz ou parcialmente ensacado; a acurácia em um ponto de entrega ao vivo será menor que os números nas tabelas.
Fontes de dados e ativos
- TrashNet — github.com/garythung/trashnet, Licença MIT, Copyright (c) 2017 Gary Thung. Baseado em duas fontes de primeira parte: o arquivo
LICENSEdo repositório no commit6fa2b87, e o campolicensedo cartão oficial do conjunto de dados no HuggingFace. A licença MIT exige que o aviso de copyright e licença seja mantido e não tem cláusula de compartilhamento pela mesma licença. - Garbage Classification 3 — Material Identification (Roboflow Universe) — CC BY 4.0, declarado textualmente no
README.dataset.txtincluído na exportação. O caminho do projeto no Roboflow Universe ématerial-identification/garbage-classification-3. - SigLIP 2 — google/siglip2-base-patch16-224, revisão
75de2d55…, Apache-2.0. Usado apenas pela trilha opcional de vocabulário aberto. - Pesos iniciais MobileNetV3-Small ImageNet (torchvision) — BSD-3-Clause.
- Código de runtime upstream — Apache-2.0.
- Diagrama de arquitetura — desenhado a partir do catálogo de dispositivos e interfaces de saída do pacote; não contém imagens de conjuntos de dados.
Material externo derivado desses conjuntos de dados deve usar a seguinte string de atribuição textualmente:
TrashNet — Gary Thung and Mindy Yang, https://github.com/garythung/trashnet,
MIT License, Copyright (c) 2017 Gary Thung.
Garbage Classification 3 — Material Identification / Roboflow Universe,
https://universe.roboflow.com/material-identification/garbage-classification-3,
licensed CC BY 4.0.
Nenhuma imagem derivada de conjunto de dados é incluída neste pacote. Ambas as licenças permitem redistribuição.