Uso de CANFD no XIAO STM32C5
Introdução ao barramento CAN
CAN (Controller Area Network) é um barramento de comunicação serial desenvolvido pela Bosch a partir de 1983 e apresentado publicamente em 1986. Inicialmente projetado para eletrônica automotiva, agora é amplamente utilizado em automação industrial, robótica, dispositivos médicos e sistemas embarcados.
A camada de enlace de dados CAN e a camada física de alta velocidade são definidas pela série de normas ISO 11898. Em termos do modelo OSI, o CAN especifica principalmente as duas camadas a seguir:
- Camada física: Define cabeamento, sinalização elétrica, temporização de bits e conexões do transceptor.
- Camada de enlace de dados: Define formatos de quadros, arbitragem do barramento, detecção de erros e confinamento de falhas.
Os principais recursos do CAN incluem:
- Comunicação multi-mestre: Quando o barramento está ocioso, qualquer nó pode tentar transmitir sem depender de varredura por um mestre dedicado.
- Transmissão por broadcast baseada em mensagens: Os quadros carregam identificadores de mensagem em vez de endereços de origem e destino. Cada nó usa filtros para determinar quais mensagens aceitar.
- Arbitragem não destrutiva: Quando vários nós transmitem simultaneamente, seus identificadores são comparados bit a bit, começando pelo bit mais significativo. No primeiro bit diferente, um
0dominante substitui um1recessivo, dando ao quadro com o identificador numericamente menor maior prioridade. Os nós que perdem a arbitragem param de transmitir sem corromper o quadro vencedor. - Tratamento robusto de erros: Controladores CAN podem detectar erros de bit, stuffing, CRC, formato e ACK. Contadores de erro e retransmissão automática melhoram a confiabilidade da comunicação.
- Baixo custo de fiação e componentes: O CAN de alta velocidade normalmente requer apenas um par trançado, um transceptor para cada nó e um resistor de terminação em cada extremidade do barramento.
Sinalização física CAN
O CAN de alta velocidade normalmente usa um par trançado composto por CAN_H e CAN_L. O receptor determina o estado do barramento a partir da tensão diferencial entre as duas linhas de sinal:
V_diff = V(CAN_H) - V(CAN_L)
- Bit recessivo
1: CAN_H e CAN_L estão em níveis de tensão semelhantes, produzindo uma tensão diferencial próxima de 0 V. Para transceptores CAN de alta velocidade comuns de 5 V, ambas as linhas ficam tipicamente próximas de 2,5 V. - Bit dominante
0: A tensão de CAN_H sobe enquanto a tensão de CAN_L cai. Para transceptores CAN de alta velocidade comuns de 5 V, os níveis típicos são aproximadamente 3,5 V e 1,5 V, respectivamente, produzindo uma tensão diferencial de cerca de 2 V.
Esses são valores de tensão típicos. Os valores reais dependem do transceptor, da tensão de alimentação, da carga do barramento e da tensão de modo comum. Consulte o datasheet do transceptor para os intervalos de operação especificados.
Em um barramento CAN, um 0 dominante tem precedência sobre um 1 recessivo. Essa característica permite a arbitragem bit a bit não destrutiva e possibilita que os nós receptores confirmem um quadro recebido corretamente transmitindo um bit dominante no slot de ACK.
Quadro de dados CAN clássico
O seguinte quadro de dados Classical CAN 2.0A é usado como exemplo: identificador 0x00A, DLC 1, dado 0x81 e CRC-15/CAN 0x18DA. Os rótulos de campo, bits lógicos e formas de onda CAN_H/CAN_L estão alinhados por coluna.
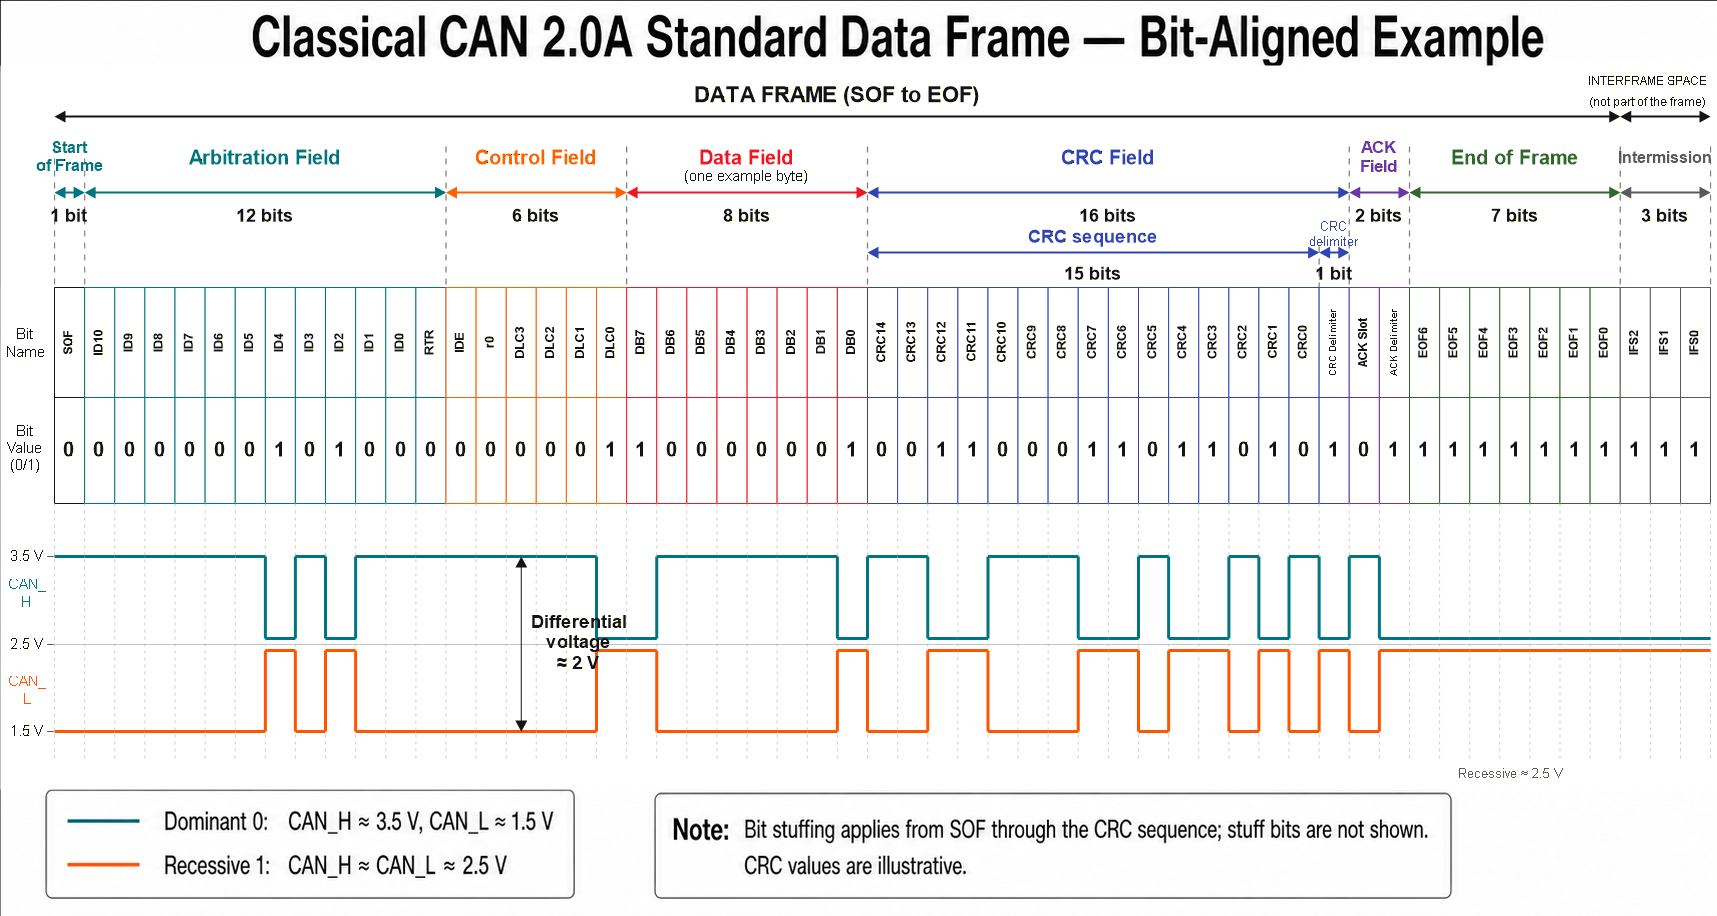
- Campos do quadro de dados
| Campo | Comprimento | Descrição |
|---|---|---|
| SOF | 1 bit | Um 0 dominante marca o início de um quadro e sincroniza os nós. |
| Identifier | 11 bits | Identifica a mensagem e determina sua prioridade de arbitragem. |
| RTR | 1 bit | 0 dominante para um quadro de dados; 1 recessivo para um quadro remoto. |
| IDE | 1 bit | 0 dominante para um quadro padrão; 1 recessivo para um quadro estendido. |
| r0 | 1 bit | Bit reservado transmitido como 0 dominante. |
| DLC | 4 bits | Valores de 0 a 8 especificam um comprimento de carga útil de 0 a 8 bytes. No CAN clássico, valores de 9 a 15 também representam uma carga útil de 8 bytes. |
| Data | 0–8 bytes | Contém a carga útil especificada pelo DLC. |
| CRC sequence | 15 bits | Permite que os nós receptores detectem erros de transmissão. |
| CRC delimiter | 1 bit | Fixo em 1 recessivo. |
| ACK slot | 1 bit | O transmissor envia um 1 recessivo; nós que recebem o quadro sem erro o sobrescrevem com um 0 dominante. |
| ACK delimiter | 1 bit | Fixo em 1 recessivo. |
| EOF | 7 bits | Sete bits recessivos consecutivos marcam o fim do quadro. |
| Intermission | 3 bits | Três bits recessivos após o quadro; fazem parte do espaço entre quadros, e não do próprio quadro. |
Como um quadro CAN é transmitido
- Após detectar que o barramento está ocioso, o nó transmissor inicia o quadro com o bit SOF.
- Se vários nós começarem a transmitir simultaneamente, eles comparam o estado do barramento bit a bit durante o campo de arbitragem. Um nó que transmite um
1recessivo mas detecta um0dominante perde a arbitragem e para de transmitir. - O nó vencedor continua transmitindo os campos de controle e dados. Os nós receptores filtram o quadro pelo seu identificador e determinam o comprimento da carga útil a partir do DLC.
- Os nós receptores removem os bits de stuffing e verificam o CRC. Se o formato do quadro e o CRC forem válidos, eles transmitem um
0dominante no slot de ACK. - O nó transmissor conclui a transmissão após detectar o ACK. Se nenhum ACK for detectado, ele relata um erro de ACK e normalmente tenta a retransmissão de acordo com a configuração do controlador.
Bit stuffing
Do SOF até o final da sequência de CRC, o transmissor insere um bit de stuffing complementar após cinco bits consecutivos com o mesmo valor lógico. O receptor remove esses bits de stuffing automaticamente.
O bit stuffing fornece bordas de sinal para sincronização e auxilia na detecção de erros. Bits de stuffing não pertencem a nenhum campo do quadro e não são incluídos no DLC ou nos comprimentos de campo especificados. Portanto, o tempo real de transmissão depende da taxa de bits, do comprimento da carga útil e do número de bits de stuffing inseridos.
Introdução ao CAN FD
O CAN clássico suporta uma carga útil máxima de 8 bytes e uma taxa de bits nominal de até 1 Mbit/s. Para suportar transferências de dados maiores, a Bosch introduziu o CAN FD (CAN with Flexible Data-rate) em 2012.
As principais melhorias incluem:
- Aumento da carga útil máxima de 8 bytes para 64 bytes por quadro.
- Uso do bit BRS para alternar para uma taxa de bits mais alta durante a fase de dados e retornar à taxa de bits nominal antes do campo de ACK.
- Uso de sequências CRC de 17 bits ou 21 bits, dependendo do comprimento da carga útil, e introdução de um novo mapeamento de DLC para comprimento de carga útil.
- Manutenção dos identificadores de mensagem e do mecanismo de arbitragem bit a bit do CAN clássico durante a fase de arbitragem.
A taxa de bits alcançável na fase de dados do CAN FD depende do controlador, transceptor, precisão do clock, comprimento do cabo, número de nós e topologia da rede. Taxas de bits comuns na fase de dados incluem 2 Mbit/s, 5 Mbit/s e superiores.
Usando CAN FD com PlatformIO
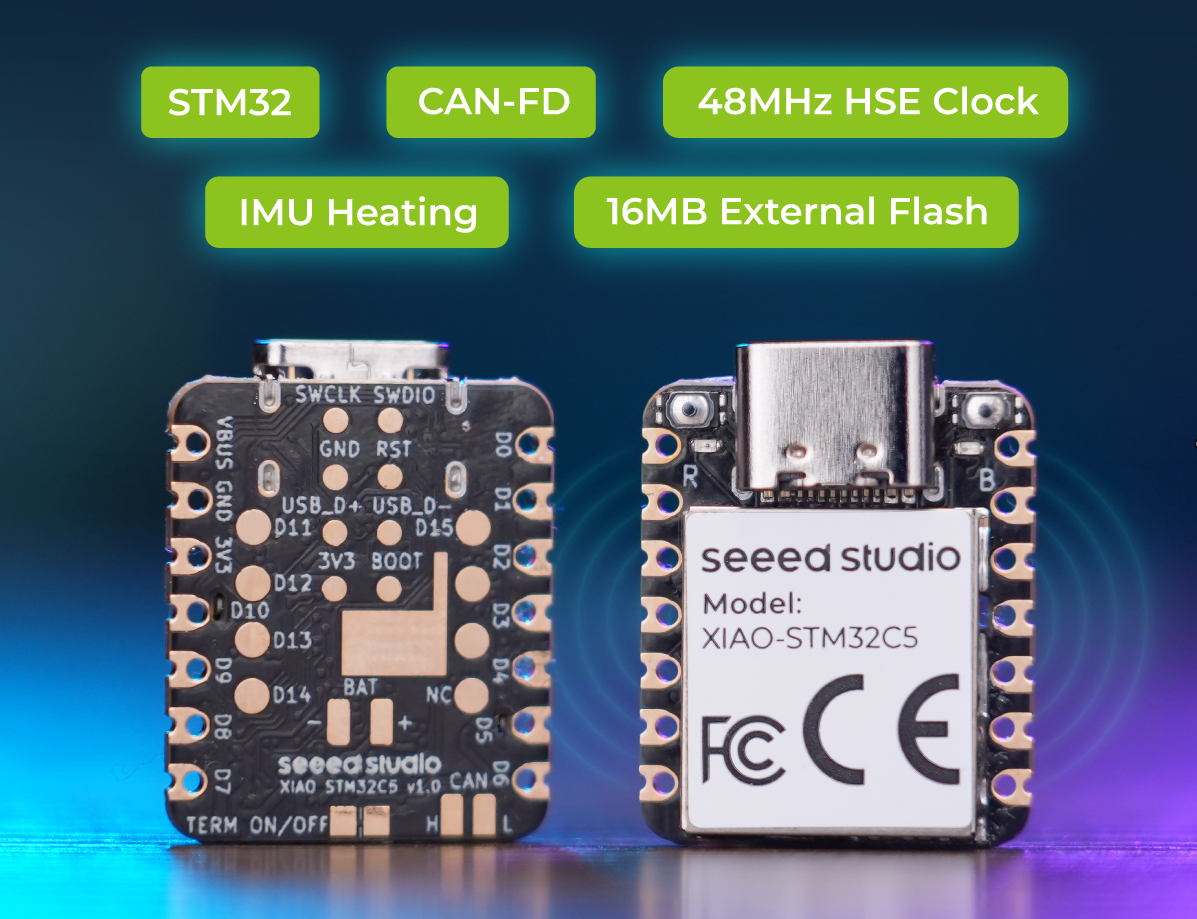
O XIAO STM32C5 fornece uma interface CAN FD com um transceptor e resistor de terminação onboard, permitindo conexão direta por meio de CAN_H e CAN_L.
Este exemplo usa PlatformIO e o framework Zephyr com duas placas XIAO STM32C5:
- Placa A transmite quadros CAN FD.
- Placa B recebe e processa os quadros e, em seguida, controla o LED de usuário onboard de acordo com os dados recebidos.
Este exemplo usa PlatformIO. Se você não estiver familiarizado com ele, consulte Introdução ao PlatformIO para XIAO STM32C5.
- Verifique os recursos de pinos de hardware para o periférico CAN.
O XIAO STM32C5 fornece duas interfaces CAN FD. Uma expõe sinais TX e RX em nível lógico para conexão a um transceptor CAN externo. A outra está conectada ao transceptor CAN FD onboard TCAN3403-Q1 e fornece acesso direto ao barramento por meio de CAN_H e CAN_L.
O circuito CAN FD onboard inclui um resistor de terminação de 120 Ω desconectável. Habilite o resistor quando a placa estiver localizada em qualquer extremidade do barramento e desconecte-o quando a placa for um nó intermediário ou quando outro resistor de 120 Ω já estiver instalado na extremidade XIAO do barramento. O transceptor também suporta modo de espera para reduzir o consumo de energia quando a comunicação CAN não é necessária.
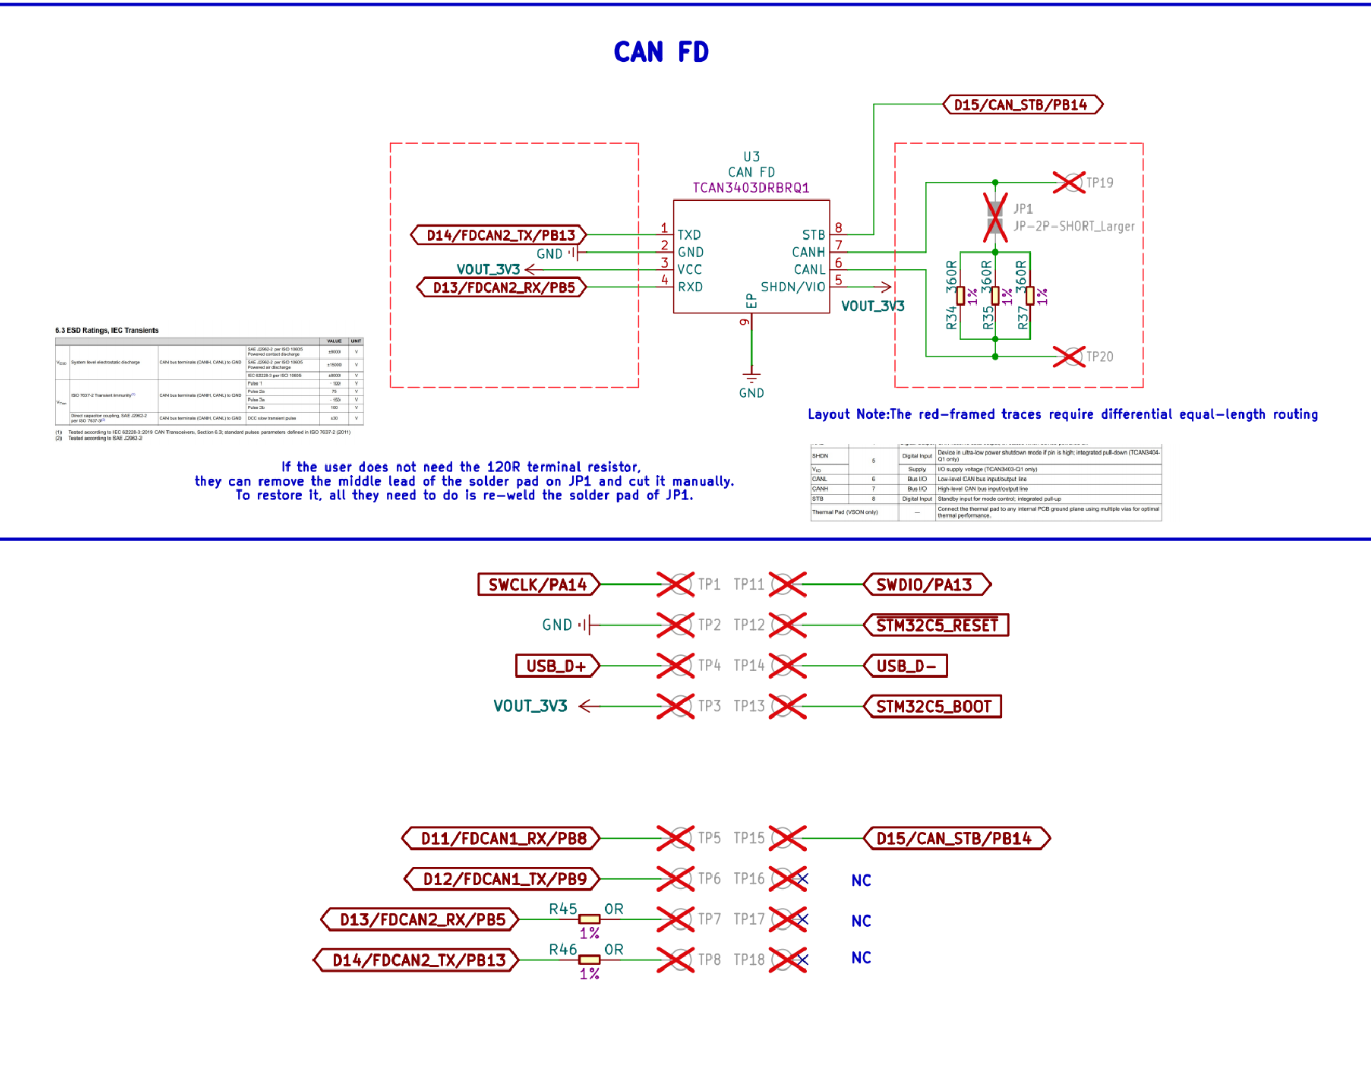
Os pads CAN_H e CAN_L na parte de trás podem ser usados diretamente. No entanto, se pads circulares forem usados, é necessário empregar um chip de conversão CAN independente e resistores de terminação correspondentes.
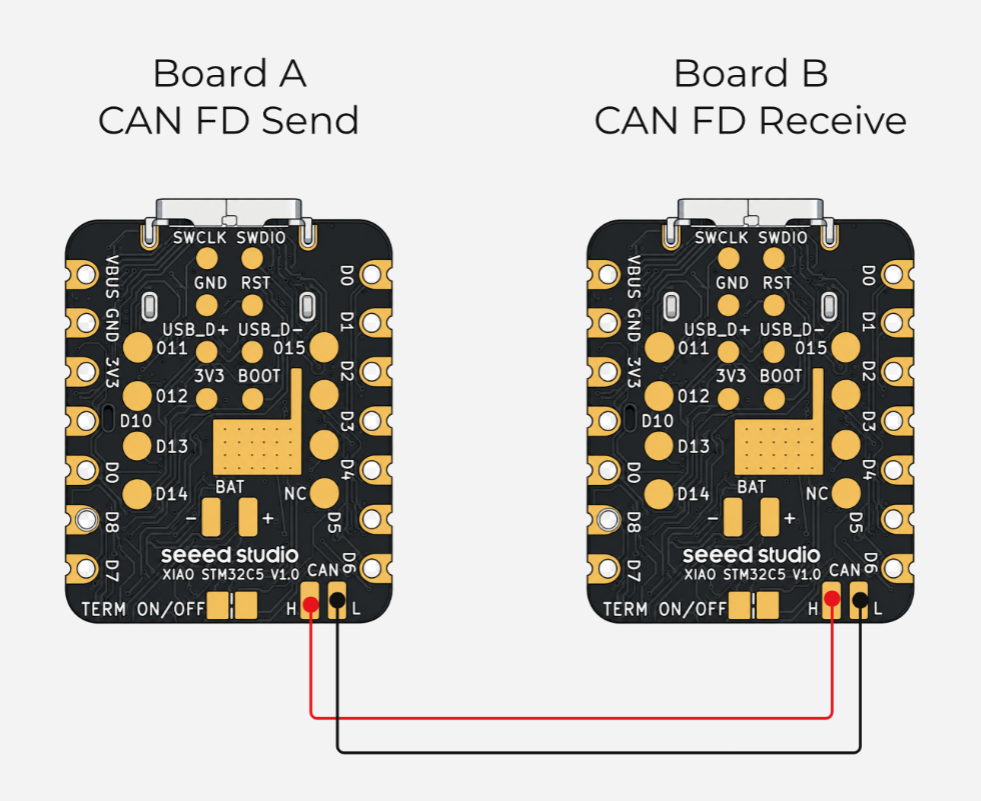
- Modifique o arquivo devicetree
app.overlay. No XIAO STM32C5, o nócanfd2é utilizado. Os pinos de transmissão/recepção CAN são FDCAN2_RX‑PB5 e FDCAN2_TX‑PB13, com CAN_STB‑PB14. Os nós alias correspondentes no devicetree sãofdcan2_rx_pb5,fdcan2_tx_pb13ecan_phy0.
/* FDCAN2, transceiver standby, and USB CDC are configured by the board DTS. */
- Modifique o arquivo de configuração e adicione as configurações relevantes para
fdcan2.
# CAN FD: 500 kbit/s arbitration and 2 Mbit/s data phases.
CONFIG_CAN=y
CONFIG_CAN_FD_MODE=y
CONFIG_CAN_DEFAULT_BITRATE=500000
CONFIG_CAN_DEFAULT_BITRATE_DATA=2000000

# Keep application status output enabled; the board routes it to USB CDC.
CONFIG_PRINTK=y
- Escreva o programa
main.c. Este exemplo usa duas placas XIAO STM32C5. A Placa A atua como transmissora para enviar dados no protocolo CAN. A Placa B funciona como receptora; ela recebe e analisa as mensagens CAN e, em seguida, acende o LED on‑board.
Programa de envio CANFD
/*
 * XIAO STM32C5 CAN FD sender (board A)
 *
 * Sends one 16-byte CAN FD frame with standard ID 0x123 over FDCAN2
 * every second. BRS uses 500 kbit/s for arbitration and 2 Mbit/s for
 * the data phase. Transmission status is printed through USB CDC ACM.
 */
#include <zephyr/device.h>
#include <zephyr/devicetree.h>
#include <zephyr/drivers/can.h>
#include <zephyr/kernel.h>

#include <stdint.h>

#define CAN_NODE DT_CHOSEN(zephyr_canbus)
#define CAN_ID 0x123U
#define CAN_DATA_LENGTH 16U
#define CAN_DATA_DLC 10U
#define SEND_PERIOD_MS 1000

static const struct device *const can_dev = DEVICE_DT_GET(CAN_NODE);

/* Encode multibyte fields explicitly as little-endian wire data. */
static void put_u16_le(uint8_t *dst, uint16_t value)
{
 dst[0] = (uint8_t)value;
 dst[1] = (uint8_t)(value >> 8);
}

static void put_u32_le(uint8_t *dst, uint32_t value)
{
 dst[0] = (uint8_t)value;
 dst[1] = (uint8_t)(value >> 8);
 dst[2] = (uint8_t)(value >> 16);
 dst[3] = (uint8_t)(value >> 24);
}

static uint8_t payload_checksum(const uint8_t *data)
{
 uint8_t checksum = 0U;

 for (size_t i = 0U; i < CAN_DATA_LENGTH - 1U; i++) {
  checksum ^= data[i];
 }

 return checksum;
}

/*
 * 16-byte application payload:
 *   [0..3]   sequence number (uint32, little-endian)
 *   [4..7]   sender uptime in milliseconds (uint32, little-endian)
 *   [8..9]   example measurement A (int16, little-endian)
 *   [10..11] example measurement B (int16, little-endian)
 *   [12]     state value cycling from 0 to 3
 *   [13..14] fixed markers 0x5A and 0xA5
 *   [15]     XOR checksum of bytes 0 through 14
 */
static void build_frame(struct can_frame *frame, uint32_t sequence)
{
 int16_t measurement_a = (int16_t)(250 + (sequence % 50U));
 int16_t measurement_b = (int16_t)(-100 + (sequence % 20U));

 *frame = (struct can_frame) {
  .id = CAN_ID,
  .dlc = CAN_DATA_DLC,
  /* FDF selects CAN FD; BRS enables the faster data phase. */
  .flags = CAN_FRAME_FDF | CAN_FRAME_BRS,
 };

 put_u32_le(&frame->data[0], sequence);
 put_u32_le(&frame->data[4], k_uptime_get_32());
 put_u16_le(&frame->data[8], (uint16_t)measurement_a);
 put_u16_le(&frame->data[10], (uint16_t)measurement_b);
 frame->data[12] = (uint8_t)(sequence & 0x03U);
 frame->data[13] = 0x5AU;
 frame->data[14] = 0xA5U;
 frame->data[15] = payload_checksum(frame->data);
}

int main(void)
{
 uint32_t sequence = 0U;
 int ret;

 if (!device_is_ready(can_dev)) {
  printk("FDCAN2 device is not ready\r\n");
  return 0;
 }

 /* The controller mode must be selected before the controller starts. */
 ret = can_set_mode(can_dev, CAN_MODE_FD);
 if (ret != 0) {
  printk("Failed to enable CAN FD mode: %d\r\n", ret);
  return 0;
 }

 ret = can_start(can_dev);
 if (ret != 0) {
  printk("Failed to start FDCAN2: %d\r\n", ret);
  return 0;
 }

 printk("FDCAN2 sender started: ID=0x%03x, 500 kbit/s + 2 Mbit/s data\r\n",
        CAN_ID);

 while (true) {
  struct can_frame frame;

  build_frame(&frame, sequence);
  /* A NULL callback makes this synchronous, with a 100 ms timeout. */
  ret = can_send(can_dev, &frame, K_MSEC(100), NULL, NULL);
  if (ret == 0) {
   printk("TX sequence=%u time=%u ms state=%u\r\n",
          sequence, k_uptime_get_32(), frame.data[12]);
   sequence++;
  } else {
   printk("FDCAN2 send failed: %d\r\n", ret);
  }

  k_msleep(SEND_PERIOD_MS);
 }

 return 0;
}
Programa de recepção CAN
/*
 * XIAO STM32C5 CAN FD receiver (board B)
 *
 * FDCAN2 accepts standard ID 0x123, decodes the 16-byte application
 * payload, and prints it through USB CDC ACM. A valid frame lights the
 * onboard LED for 100 ms. With no traffic, the LED stays off and a
 * timeout warning is printed once per second.
 */
#include <zephyr/device.h>
#include <zephyr/devicetree.h>
#include <zephyr/drivers/can.h>
#include <zephyr/drivers/gpio.h>
#include <zephyr/kernel.h>

#include <stdint.h>

#define CAN_NODE DT_CHOSEN(zephyr_canbus)
#define CAN_ID 0x123U
#define CAN_DATA_LENGTH 16U
#define CAN_DATA_DLC 10U
#define LED_FLASH_MS 100
#define RX_POLL_MS 20
#define NO_RX_REPORT_MS 1000

static const struct device *const can_dev = DEVICE_DT_GET(CAN_NODE);
static const struct gpio_dt_spec led =
 GPIO_DT_SPEC_GET(DT_ALIAS(led0), gpios);

/* The driver posts frames from interrupt context; the main loop consumes them. */
CAN_MSGQ_DEFINE(rx_msgq, 10);

/* Decode multibyte fields using the sender's little-endian wire format. */
static uint16_t get_u16_le(const uint8_t *src)
{
 return (uint16_t)src[0] | ((uint16_t)src[1] << 8);
}

static uint32_t get_u32_le(const uint8_t *src)
{
 return (uint32_t)src[0] |
        ((uint32_t)src[1] << 8) |
        ((uint32_t)src[2] << 16) |
        ((uint32_t)src[3] << 24);
}

static uint8_t payload_checksum(const uint8_t *data)
{
 uint8_t checksum = 0U;

 for (size_t i = 0U; i < CAN_DATA_LENGTH - 1U; i++) {
  checksum ^= data[i];
 }

 return checksum;
}

/*
 * Print the raw payload and its decoded fields.
 * A true return value means the XOR checksum passed and permits an LED flash.
 */
static bool print_frame(const struct can_frame *frame)
{
 uint32_t sequence = get_u32_le(&frame->data[0]);
 uint32_t tx_time_ms = get_u32_le(&frame->data[4]);
 int16_t measurement_a = (int16_t)get_u16_le(&frame->data[8]);
 int16_t measurement_b = (int16_t)get_u16_le(&frame->data[10]);
 uint8_t state = frame->data[12];
 uint8_t received_checksum = frame->data[15];
 uint8_t calculated_checksum = payload_checksum(frame->data);

 printk("RX ID=0x%03x DLC=%u DATA=", frame->id, frame->dlc);
 for (size_t i = 0U; i < CAN_DATA_LENGTH; i++) {
  printk("%02x%s", frame->data[i],
         (i == CAN_DATA_LENGTH - 1U) ? "" : " ");
 }
 printk("\r\n");

 printk("PARSED sequence=%u tx_time=%u ms measurement_a=%d "
        "measurement_b=%d state=%u checksum=%s\r\n",
        sequence, tx_time_ms, measurement_a, measurement_b, state,
        received_checksum == calculated_checksum ? "OK" : "ERROR");

 return received_checksum == calculated_checksum;
}

int main(void)
{
 /* Match standard 11-bit ID 0x123; other IDs do not enter the queue. */
 const struct can_filter filter = {
  .id = CAN_ID,
  .mask = CAN_STD_ID_MASK,
  .flags = 0U,
 };
 int64_t led_off_time = 0;
 int64_t last_rx_time = k_uptime_get();
 int64_t last_no_rx_report_time = last_rx_time;
 int filter_id;
 int ret;

 if (!gpio_is_ready_dt(&led)) {
  printk("LED device is not ready\r\n");
  return 0;
 }

 /* GPIO_OUTPUT_INACTIVE honors devicetree polarity and starts with LED off. */
 ret = gpio_pin_configure_dt(&led, GPIO_OUTPUT_INACTIVE);
 if (ret != 0) {
  printk("Failed to configure LED: %d\r\n", ret);
  return 0;
 }

 if (!device_is_ready(can_dev)) {
  printk("FDCAN2 device is not ready\r\n");
  return 0;
 }

 /* Enable CAN FD mode before starting the controller. */
 ret = can_set_mode(can_dev, CAN_MODE_FD);
 if (ret != 0) {
  printk("Failed to enable CAN FD mode: %d\r\n", ret);
  return 0;
 }

 /* Queue matching frames so parsing and printing stay out of interrupt context. */
 filter_id = can_add_rx_filter_msgq(can_dev, &rx_msgq, &filter);
 if (filter_id < 0) {
  printk("Failed to add receive filter: %d\r\n", filter_id);
  return 0;
 }

 ret = can_start(can_dev);
 if (ret != 0) {
  printk("Failed to start FDCAN2: %d\r\n", ret);
  return 0;
 }

 printk("FDCAN2 receiver started: ID=0x%03x, output via USB CDC\r\n",
        CAN_ID);

 while (true) {
  struct can_frame frame;

  /*
   * Poll with a short timeout instead of blocking forever so the loop
   * can turn off the LED and report an absence of CAN traffic.
   */
  if (k_msgq_get(&rx_msgq, &frame, K_MSEC(RX_POLL_MS)) != 0) {
   int64_t now = k_uptime_get();

   if (led_off_time != 0 && now >= led_off_time) {
    (void)gpio_pin_set_dt(&led, 0);
    led_off_time = 0;
   }

   if ((now - last_rx_time) >= NO_RX_REPORT_MS &&
       (now - last_no_rx_report_time) >= NO_RX_REPORT_MS) {
    printk("WARN: no FDCAN2 data received for %lld ms\r\n",
           now - last_rx_time);
    last_no_rx_report_time = now;
   }
   continue;
  }

  last_rx_time = k_uptime_get();
  last_no_rx_report_time = last_rx_time;

  /* This example only decodes 16-byte CAN FD frames. */
  if ((frame.flags & CAN_FRAME_FDF) == 0U ||
      frame.dlc != CAN_DATA_DLC) {
   printk("Ignored non-matching frame: flags=0x%x dlc=%u\r\n",
          frame.flags, frame.dlc);
   (void)gpio_pin_set_dt(&led, 0);
   led_off_time = 0;
   continue;
  }

  if (print_frame(&frame)) {
   /* Logical GPIO levels automatically handle the active-low onboard LED. */
   (void)gpio_pin_set_dt(&led, 1);
   led_off_time = k_uptime_get() + LED_FLASH_MS;
  } else {
   (void)gpio_pin_set_dt(&led, 0);
   led_off_time = 0;
  }
 }

 return 0;
}
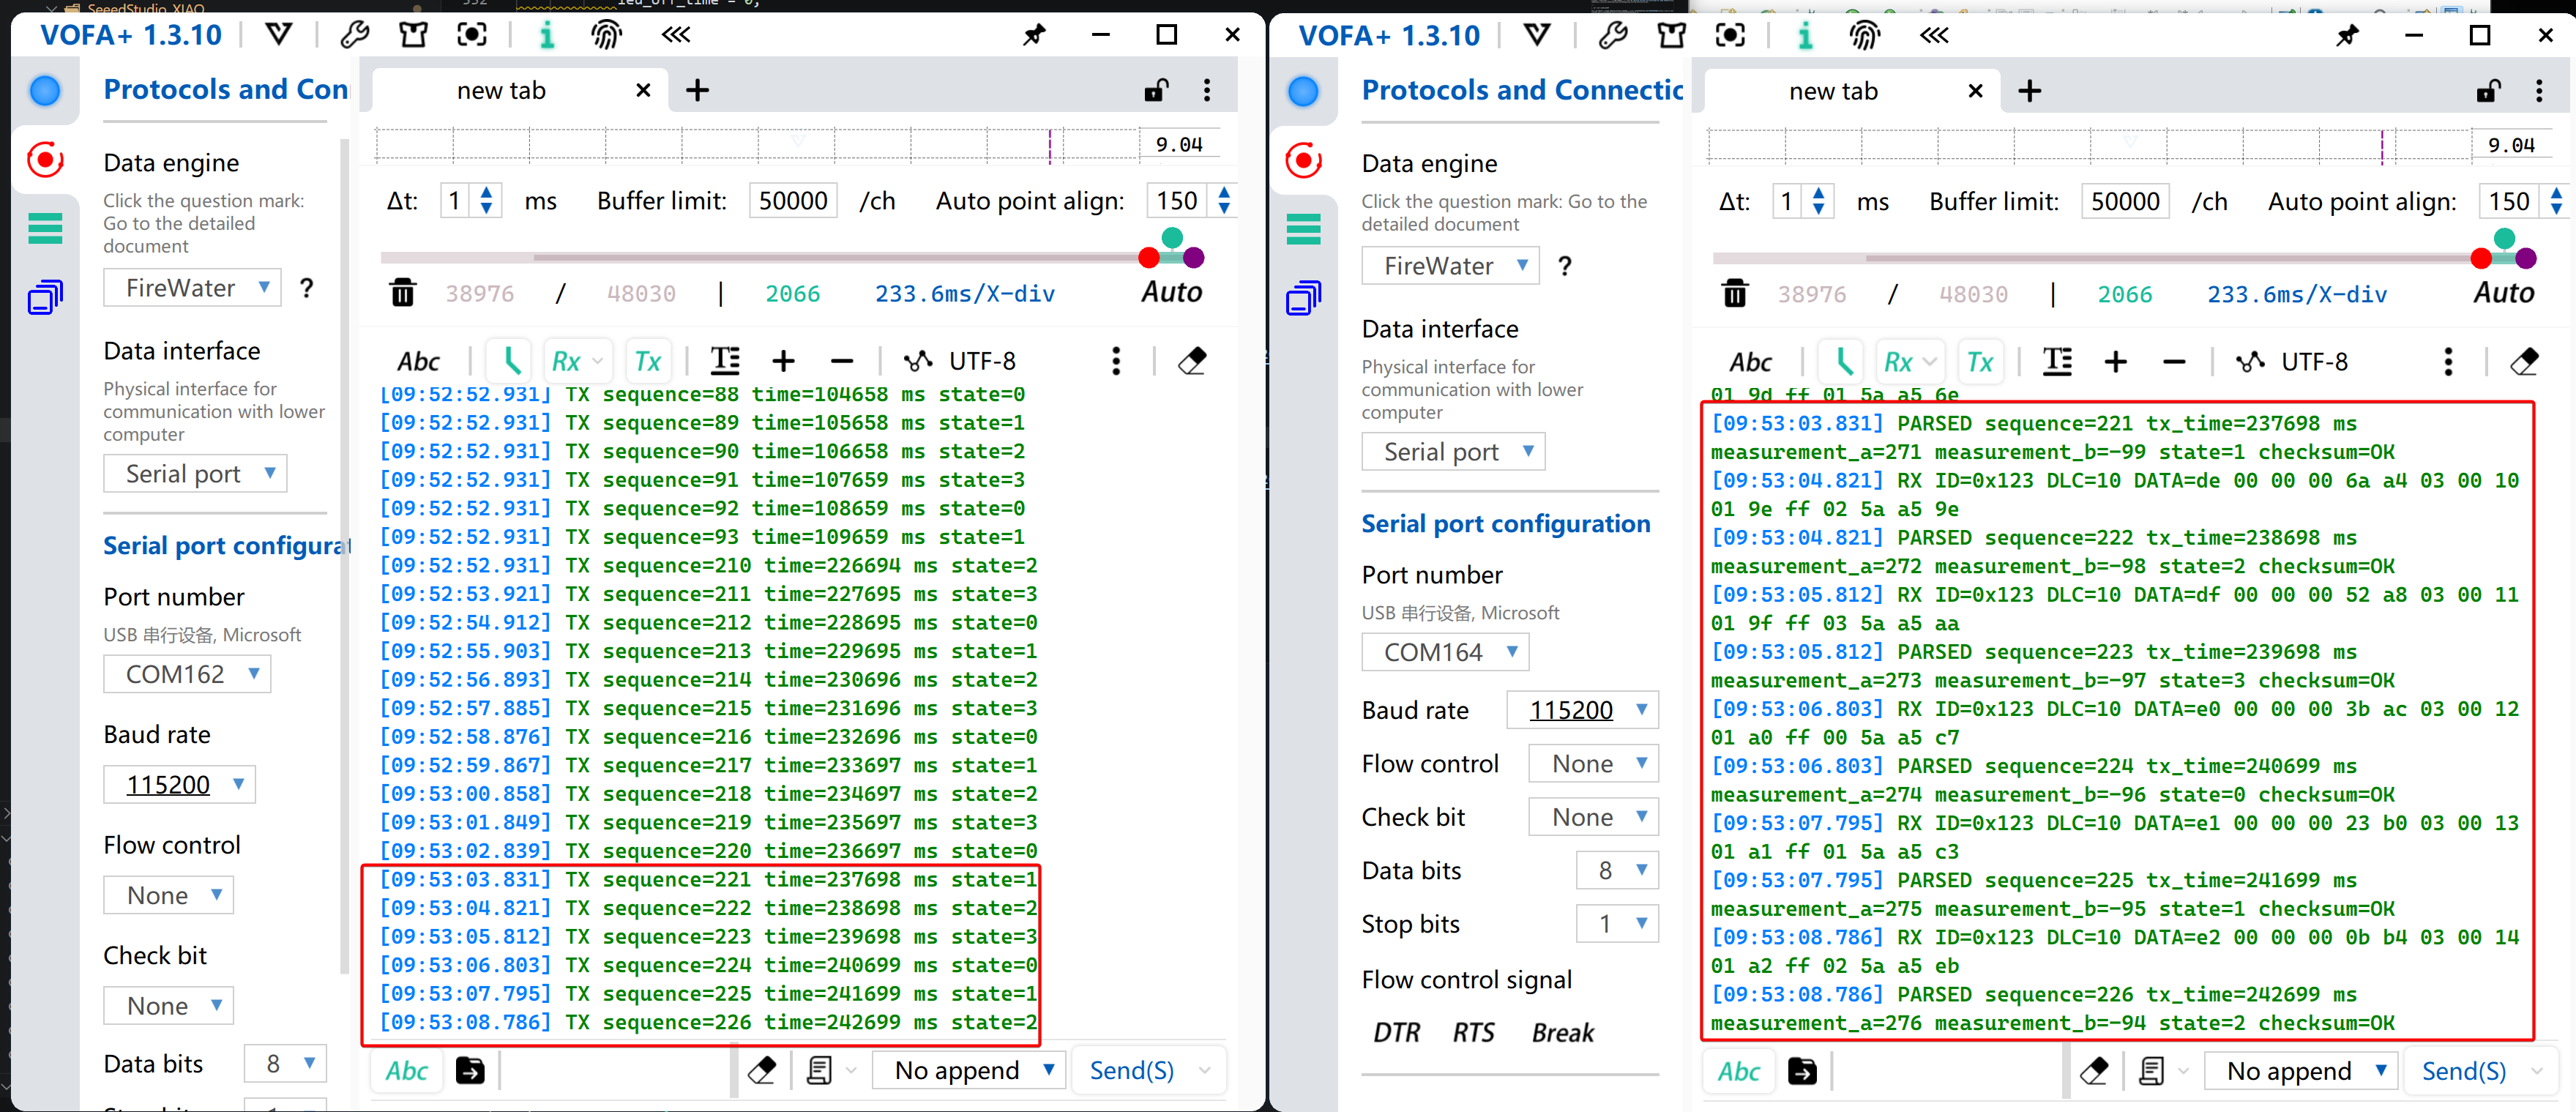
- Os resultados são mostrados na figura abaixo.
- Conecte CAN_H a CAN_H e CAN_L a CAN_L entre as Placas A e B. Se elas usarem fontes de alimentação separadas, conecte também os seus terras. A Placa B pisca o LED após receber e validar um quadro.
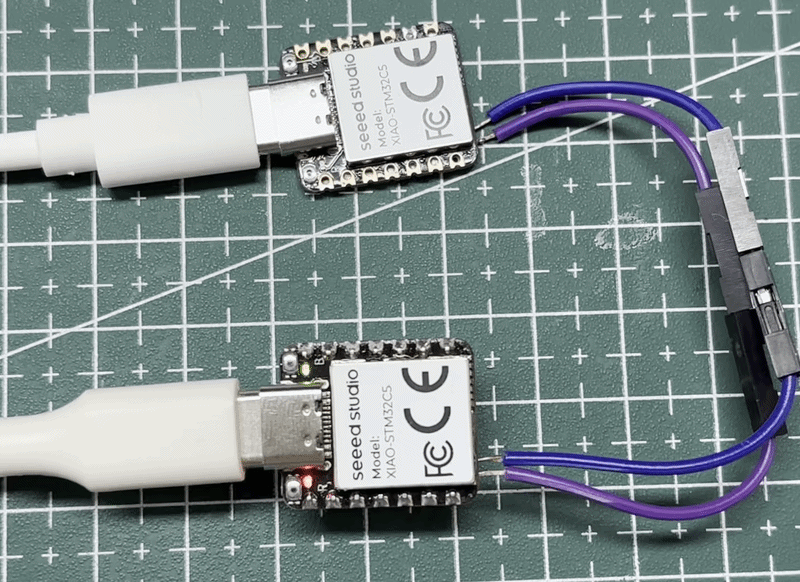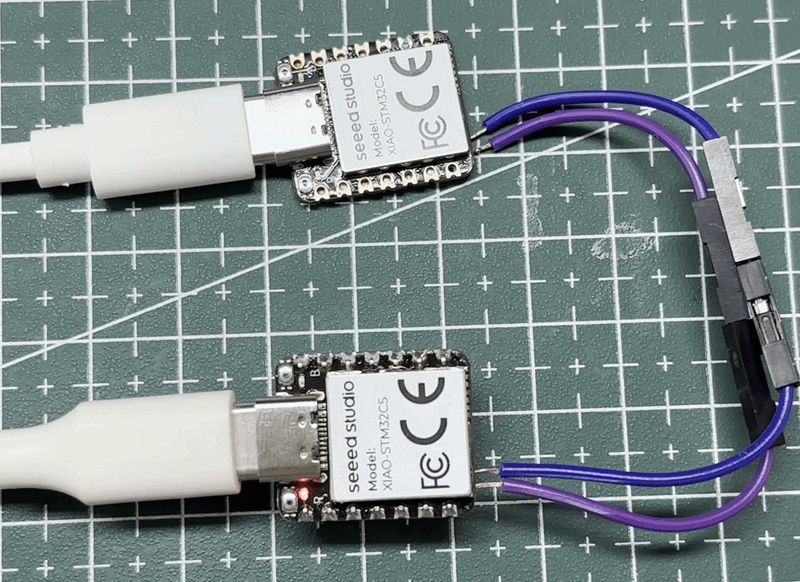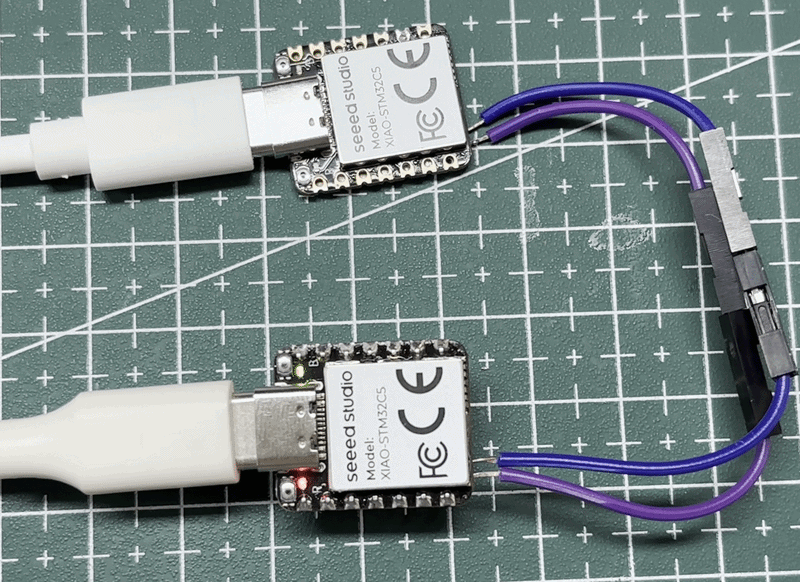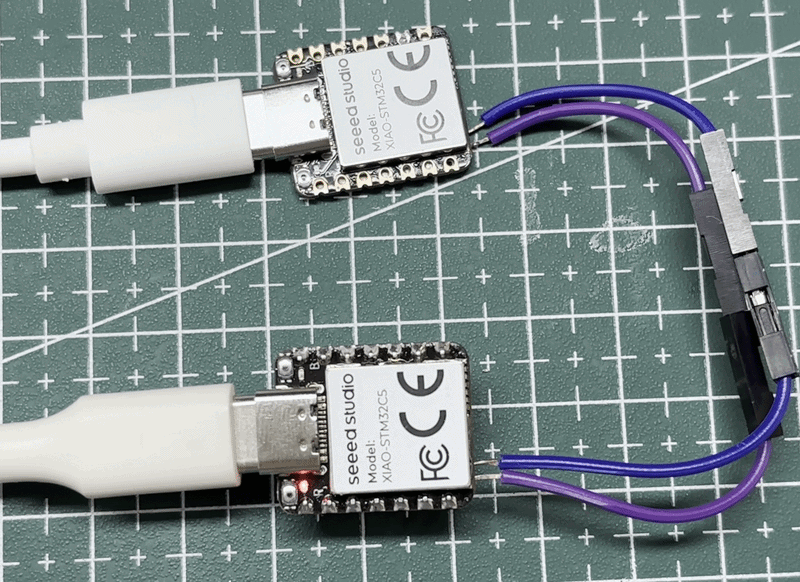
- Verifique os dados transmitidos e analisados usando o monitor serial.
Ponte USB para CAN
A CAN Bridge transforma o XIAO STM32C5 em um adaptador USB‑CAN. Ela encaminha mensagens bidirecionalmente entre o PC e o barramento CAN/CAN‑FD, permitindo que o PC envie comandos de controle, monitore o status dos dispositivos e registre o tráfego do barramento. Casos de uso típicos incluem depuração de motores de junta de robôs, análise de ECU automotiva e de redes veiculares, testes de integração para servos industriais e sensores CAN, e monitoramento de status de BMS. No desenvolvimento de robôs, por exemplo, o PC pode enviar comandos de habilitação, posição e velocidade para os controladores de motor das juntas via CAN Bridge, enquanto recebe informações de ângulo, corrente, temperatura e falhas.
Este tutorial fornece duas implementações: gs_usb e slcan. Ambas oferecem funções semelhantes no lado CAN; as principais diferenças estão no transporte de dados entre host e placa, nas plataformas suportadas e na capacidade CAN‑FD.
gs_usb vs slcan
gs_usb é um protocolo de comunicação para adaptadores USB‑CAN. A placa transfere mensagens CAN via USB para o PC. No Linux, o driver gs_usb no kernel a registra diretamente como uma interface SocketCAN, como can0. Ele oferece alta taxa de transferência com suporte a CAN‑FD, adequado para comunicação em alta velocidade, monitoramento de barramento, testes automatizados e depuração de longo prazo em Linux.
slcan é um método de comunicação que encapsula mensagens CAN com comandos ASCII Lawicel. Neste projeto, a placa se comunica com o PC pela porta serial USB CDC. A placa aparece como uma porta COM no Windows e /dev/ttyACMx no Linux. Ela pode funcionar com SavvyCAN, python‑can ou slcand. Essa abordagem apresenta um protocolo simples, acesso flexível e boa compatibilidade multiplataforma.
Trabalhando com gs_usb
Esta seção demonstra a funcionalidade usando firmware pré‑compilado. O código‑fonte pode ser baixado do repositório platform‑seeedboards.
- A placa possui um terminador de 120 Ω integrado. Quando ele está habilitado e a placa está em uma das extremidades do barramento, não é necessário resistor adicional nessa extremidade. Certifique‑se de que a outra extremidade também esteja terminada; desabilite o resistor integrado para um nó intermediário.
- Esta seção é baseada na distribuição Linux Ubuntu 22.04 LTS.
- 📄[Firmware] Firmware CAN-Bridge-gsusb
- Consulte o link do GitHub para o código‑fonte.
- Pressione duas vezes o botão Reset no XIAO STM32C5 para entrar no modo bootloader. Baixe e copie o arquivo de firmware para a unidade de armazenamento em massa
XIAOC5BOOT. Para testar o desempenho de transmissão e recepção CAN‑FD, grave o firmware em duas placas XIAO STM32C5 para verificação.
Consulte o diagrama de fiação para as conexões. Using CANFD With PlatformIO
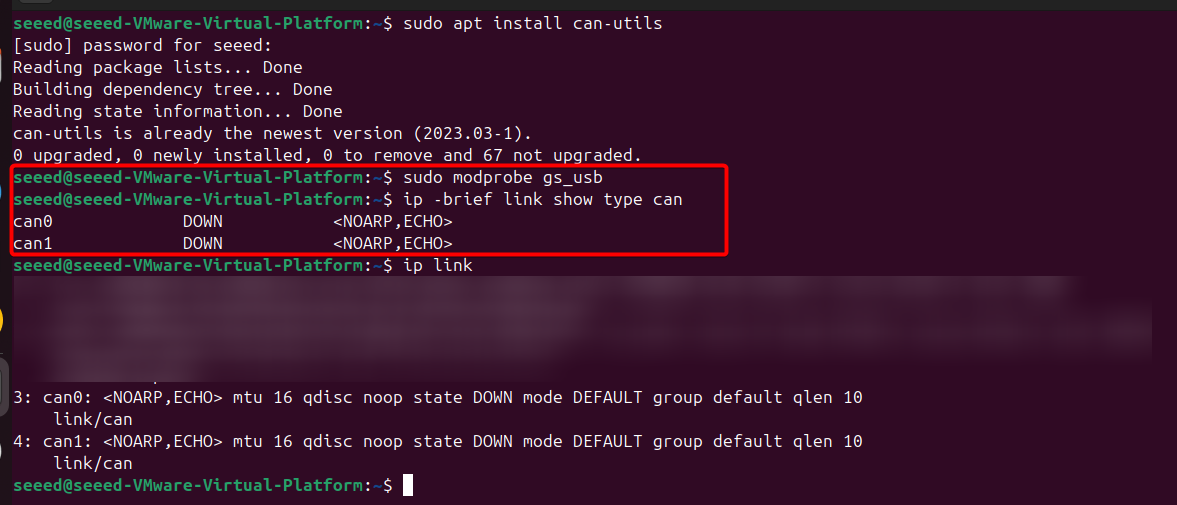
- Conecte a placa ao seu host Linux, abra um terminal e instale os pacotes de software necessários. Os dispositivos CAN serão então enumerados, normalmente
can0ecan1.
# Install can-utils
sudo apt update
sudo apt install can-utils

# Load gs_usb kernel module
sudo modprobe gs_usb
ip -brief link show type can
- Configure as interfaces CAN
# Bring up can0
sudo ip link set can0 down
sudo ip link set can0 type can bitrate 500000 dbitrate 2000000 fd on
sudo ip link set can0 up

# Bring up can1
sudo ip link set can1 down
sudo ip link set can1 type can bitrate 5000000 dbitrate 2000000 fd on
sudo ip link set can1 up
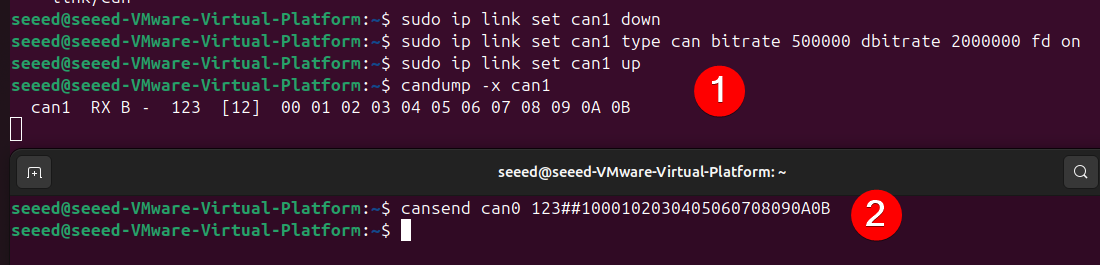
- Envie e monitore o tráfego CAN‑FD
- Abra outro terminal para receber dados na interface
can1.
candump -x can1
- Em outro terminal, envie um quadro CAN‑FD de 12 bytes com BRS habilitado pela interface
can0.
cansend can0 123##1000102030405060708090A0B
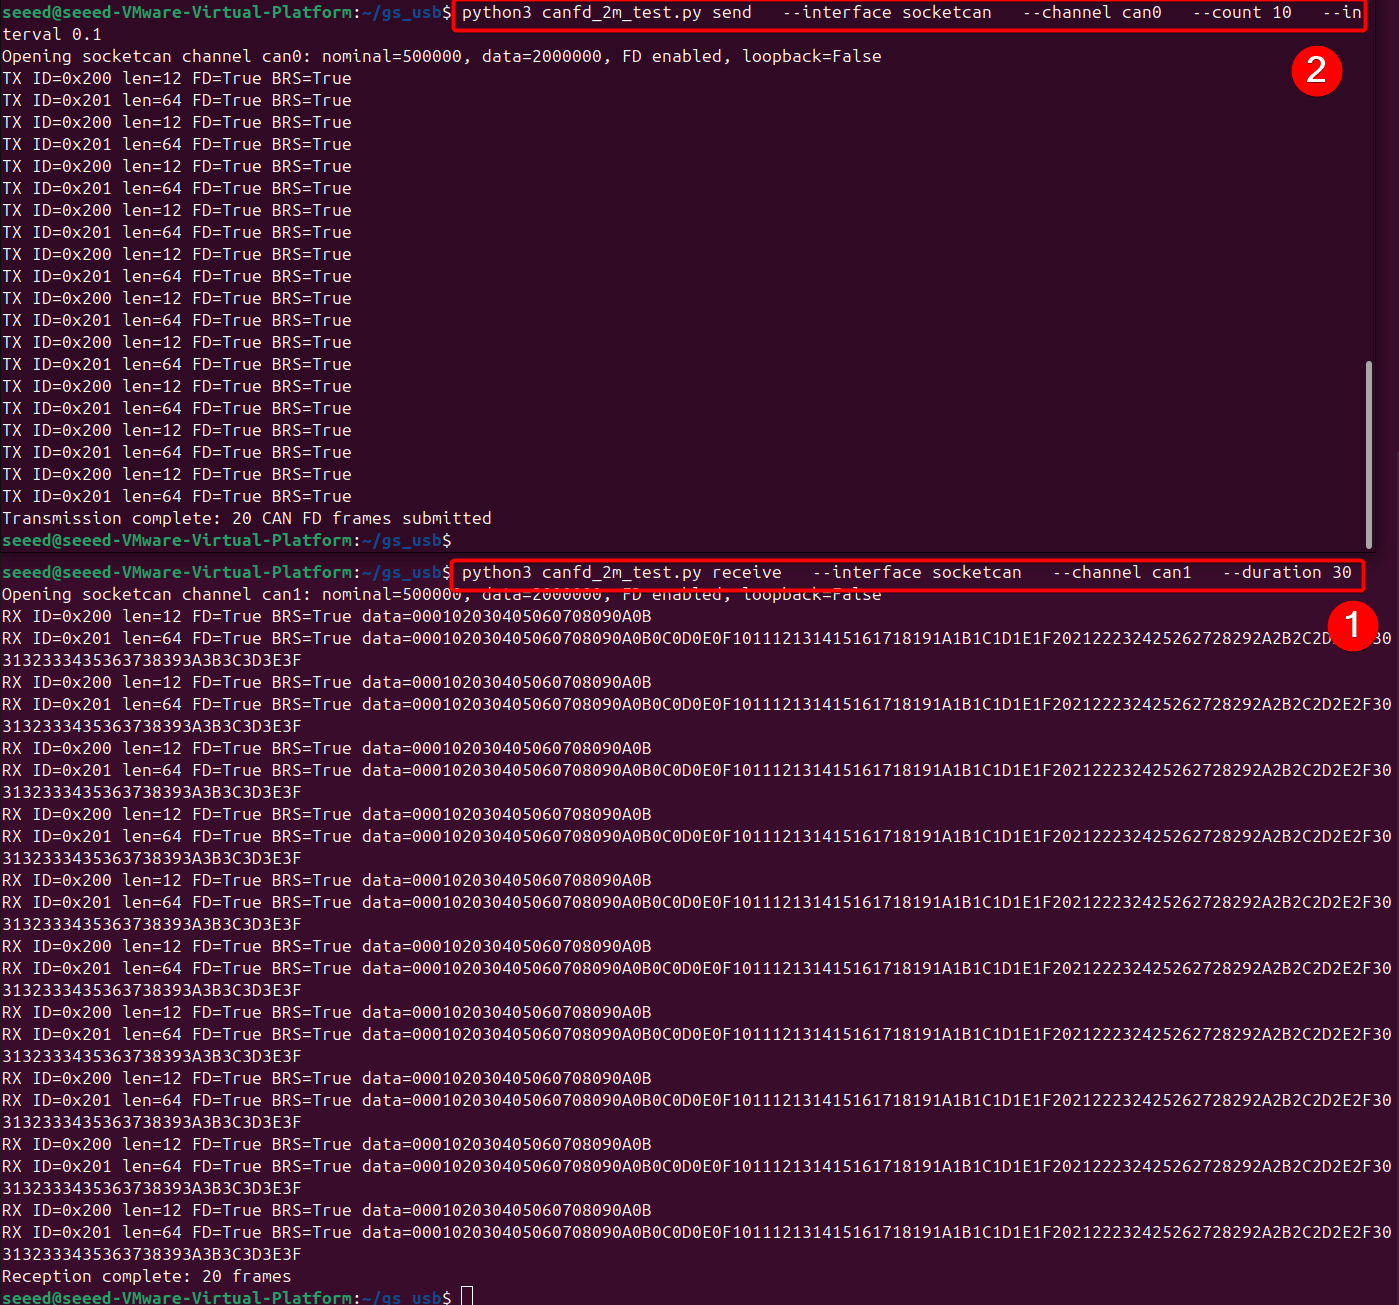
- Verifique com script
- Instale o módulo
python‑can
sudo apt update
sudo apt install python3-can
- Execute no lado receptor
canfd_2m_test.py
# SPDX-License-Identifier: Apache-2.0
"""Send or receive CAN FD frames at 500 kbit/s nominal and 2 Mbit/s data."""

import argparse
import time

import can

NOMINAL_BITRATE = 500_000
DATA_BITRATE = 2_000_000


def open_bus(interface, channel, serial_number=None, loop_back=False):
    if interface == "socketcan":
        options = {
            "interface": "socketcan",
            "channel": channel,
            "fd": True,
        }
    else:
        try:
            candle_channel = int(channel)
        except ValueError:
            candle_channel = channel
        options = {
            "interface": "candle",
            "channel": candle_channel,
            "fd": True,
            "bitrate": NOMINAL_BITRATE,
            "data_bitrate": DATA_BITRATE,
            "loop_back": loop_back,
            "ignore_config": True,
        }
        if serial_number:
            options["serial_number"] = serial_number
    return can.Bus(**options)


def make_test_frames():
    payload_12 = bytes(range(12))
    payload_64 = bytes(range(64))
    return (
        can.Message(
            arbitration_id=0x200,
            is_extended_id=False,
            is_fd=True,
            bitrate_switch=True,
            data=payload_12,
        ),
        can.Message(
            arbitration_id=0x201,
            is_extended_id=False,
            is_fd=True,
            bitrate_switch=True,
            data=payload_64,
        ),
    )


def send_frames(bus, count, interval):
    frames = make_test_frames()

    acknowledged = 0
    for _ in range(count):
        for frame in frames:
            try:
                bus.send(frame, timeout=1.0)
                acknowledged += 1
                print(
                    f"TX ID={frame.arbitration_id:#05x} len={len(frame.data)} "
                    f"FD={frame.is_fd} BRS={frame.bitrate_switch}"
                )
            except can.CanError as error:
                print(f"TX failed for ID {frame.arbitration_id:#05x}: {error}")
            time.sleep(interval)

    print(f"Transmission complete: {acknowledged} CAN FD frames submitted")


def loopback_test(bus, count, interval):
    frames = make_test_frames()
    passed = 0
    expected = count * len(frames)

    for _ in range(count):
        for frame in frames:
            bus.send(frame, timeout=1.0)
            deadline = time.monotonic() + 1.0
            received = None

            while time.monotonic() < deadline:
                candidate = bus.recv(timeout=0.1)
                if candidate is None:
                    continue
                if (
                    candidate.arbitration_id == frame.arbitration_id
                    and candidate.is_fd
                    and candidate.bitrate_switch
                    and bytes(candidate.data) == bytes(frame.data)
                ):
                    received = candidate
                    break

            if received is None:
                print(
                    f"FAIL ID={frame.arbitration_id:#05x}: "
                    "no matching loopback frame"
                )
            else:
                passed += 1
                print(
                    f"PASS ID={received.arbitration_id:#05x} "
                    f"len={len(received.data)} FD={received.is_fd} "
                    f"BRS={received.bitrate_switch}"
                )
            time.sleep(interval)

    print(f"Loopback complete: {passed}/{expected} CAN FD frames passed")
    if passed != expected:
        raise RuntimeError("CAN FD loopback test failed")


def receive_frames(bus, duration):
    deadline = time.monotonic() + duration
    received = 0
    while time.monotonic() < deadline:
        frame = bus.recv(timeout=0.5)
        if frame is None:
            continue
        received += 1
        print(
            f"RX ID={frame.arbitration_id:#x} len={len(frame.data)} "
            f"FD={frame.is_fd} BRS={frame.bitrate_switch} "
            f"data={bytes(frame.data).hex().upper()}"
        )
    print(f"Reception complete: {received} frames")


def main():
    parser = argparse.ArgumentParser(
        description="XIAO STM32C5 gs_usb CAN FD 500k/2M test"
    )
    parser.add_argument("mode", choices=("send", "receive", "loopback"))
    parser.add_argument(
        "--interface",
        choices=("candle", "socketcan"),
        default="candle",
        help="candle uses direct USB; socketcan uses a Linux canX interface",
    )
    parser.add_argument(
        "--channel",
        default="0",
        help="candle channel number or SocketCAN interface name such as can0",
    )
    parser.add_argument("--serial-number", help="USB serial number for board selection")
    parser.add_argument("--count", type=int, default=10)
    parser.add_argument("--interval", type=float, default=0.1)
    parser.add_argument("--duration", type=float, default=10.0)
    args = parser.parse_args()

    print(
        f"Opening {args.interface} channel {args.channel}: "
        f"nominal={NOMINAL_BITRATE}, "
        f"data={DATA_BITRATE}, FD enabled, "
        f"loopback={args.mode == 'loopback'}"
    )
    bus = open_bus(
        args.interface,
        args.channel,
        args.serial_number,
        loop_back=args.mode == "loopback",
    )
    try:
        if args.mode == "send":
            send_frames(bus, args.count, args.interval)
        elif args.mode == "receive":
            receive_frames(bus, args.duration)
        else:
            loopback_test(bus, args.count, args.interval)
    finally:
        bus.shutdown()


if __name__ == "__main__":
    main()
python3 canfd_2m_test.py receive \
  --interface socketcan \
  --channel can1 \
  --duration 30
- Execute no lado do transmissor
python3 canfd_2m_test.py send \
  --interface socketcan \
  --channel can0 \
  --count 10 \
  --interval 0.1
Trabalhando com slcan
Esta seção demonstra a funcionalidade usando firmware pré‑compilado. O código‑fonte pode ser baixado do repositório platform‑seeedboards.
- O XIAO STM32C5 já possui um resistor de terminação CAN de 120 Ω embutido e habilitado por padrão, portanto você não precisa soldar um resistor extra entre os pads CAN_H e CAN_L. Ao usar duas placas XIAO, o resistor embutido em cada placa termina uma extremidade do barramento.
- Esta seção é baseada na distribuição Linux Ubuntu 22.04 LTS.
- 📄[Firmware] Firmware CAN-Bridge-slcan
- Consulte o link do GitHub para o código‑fonte.
- Pressione duas vezes o botão Reset no XIAO STM32C5 para entrar no modo bootloader. Baixe e copie o arquivo de firmware para a unidade de armazenamento em massa
XIAOC5BOOT. Use duas placas XIAO STM32C5 com o firmware gravado ou um XIAO STM32C5 mais outro dispositivo receptor compatível com slcan. - Conecte a placa ao seu host Linux e abra um terminal. Localize os dispositivos seriais em
/dev/ttyACM*, normalmentettyACM0ettyACM1.
ls /dev/ttyACM*

- Instale o SavvyCAN. Baixe a versão V220 ou mais recente e, em seguida, estabeleça uma conexão via SavvyCAN.
- Para sistemas Linux, o pacote
libfuse2é necessário antes do uso.
sudo apt update
sudo apt install libfuse2
- Este exemplo usa a versão V220. Execute o aplicativo conforme mostrado abaixo no Linux:
# For Linux
sudo chmod +x SavvyCAN-7c576c5-x86_64.AppImage
./SavvyCAN-7c576c5-x86_64.AppImage

# On Windows, directly launch the executable SavvyCAN.exe
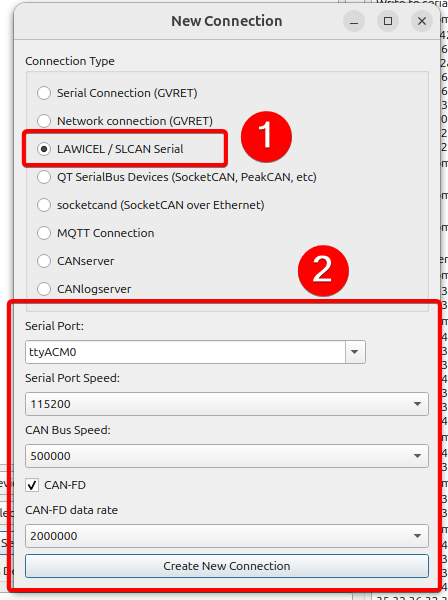
- Vá para Connection → Open Connection Window. Clique em Add New Device Connection. Defina o tipo de conexão como LAWICEL / SLCAN Serial. Selecione
ttyACM0para Serial Port. Defina Serial Port Speed como115200, CAN Bus Speed como500000 bit/s. Habilite CAN‑FD e defina a taxa de dados CAN‑FD como2000000 bit/s.
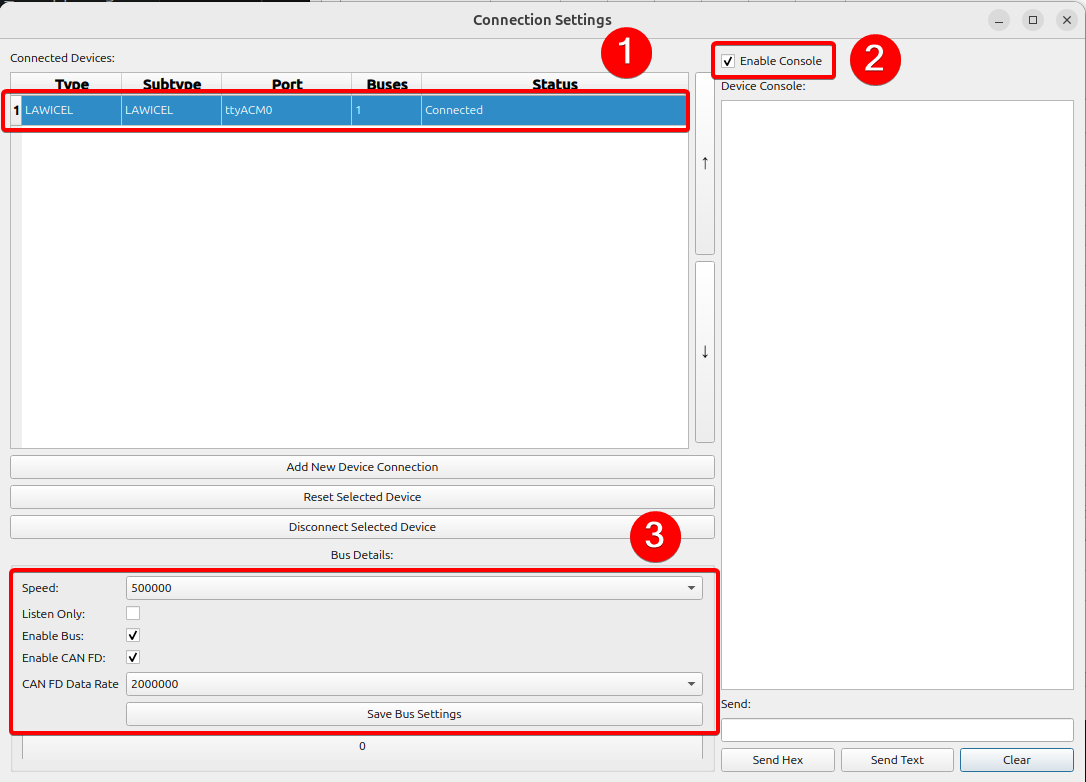
- Após a configuração, o status da conexão indicará se a conexão foi bem‑sucedida. Recomenda‑se abrir o console no canto superior direito para visualizar os logs, verificar se os parâmetros correspondem às suas configurações e, em seguida, salvar a configuração.
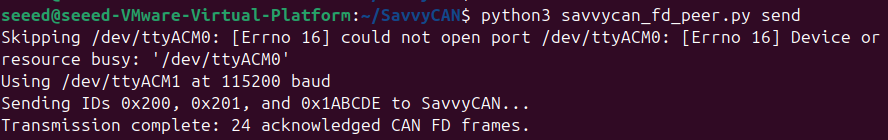
- Abra um novo terminal e execute o script de teste. O script detectará automaticamente os dispositivos seriais
/dev/ttyACM*não utilizados e transmitirá dados CAN‑FD.
python3 savvycan_fd_peer.py send
savvycan_fd_peer.py
# SPDX-License-Identifier: Apache-2.0
"""Send or receive SavvyCAN LAWICEL CAN FD frames with a second XIAO board."""

import argparse
import time

import serial
import serial.tools.list_ports

SEEED_VID = 0x2886
SERIAL_BAUD = 115200


def find_available_port(explicit_port=None):
    candidates = [explicit_port] if explicit_port else [
        port.device
        for port in serial.tools.list_ports.comports()
        if port.vid == SEEED_VID
    ]

    for device in candidates:
        try:
            connection = serial.Serial(device, SERIAL_BAUD, timeout=0.35)
            connection.dtr = True
            connection.rts = False
            time.sleep(0.4)
            connection.reset_input_buffer()
            return connection
        except (OSError, serial.SerialException) as error:
            print(f"Skipping {device}: {error}")

    raise RuntimeError(
        "No available Seeed CDC port. Close SavvyCAN on the peer port or "
        "specify the unused port with --port."
    )


def command(connection, text, response_wait=0.08):
    connection.reset_input_buffer()
    connection.write((text + "\r").encode("ascii"))
    connection.flush()
    time.sleep(response_wait)
    response = connection.read(256)
    if b"\x07" in response:
        raise RuntimeError(f"Firmware rejected command {text!r}: {response!r}")
    if b"\r" not in response:
        raise RuntimeError(f"No acknowledgement for {text!r}: {response!r}")
    return response


def open_can_fd(connection):
    command(connection, "C")
    command(connection, "S6")  # 500 kbit/s nominal bitrate
    command(connection, "Y2")  # 2 Mbit/s CAN FD data bitrate
    command(connection, "O")


def send_frames(connection, duration):
    frames = [
        "d2009000102030405060708090A0B",  # 12-byte standard FD, no BRS
        "b201F" + "".join(f"{value:02X}" for value in range(64)),
        "B001ABCDE9AABBCCDDEEFF001122334455",  # 12-byte extended FD with BRS
    ]
    deadline = time.monotonic() + duration
    sent = 0

    print("Sending IDs 0x200, 0x201, and 0x1ABCDE to SavvyCAN...")
    while time.monotonic() < deadline:
        for frame in frames:
            command(connection, frame, response_wait=0.04)
            sent += 1
            time.sleep(0.16)
    print(f"Transmission complete: {sent} acknowledged CAN FD frames.")


def receive_frames(connection, duration):
    deadline = time.monotonic() + duration
    print("Waiting for CAN FD frames sent by SavvyCAN...")
    connection.reset_input_buffer()
    while time.monotonic() < deadline:
        line = connection.read_until(b"\r")
        if line:
            print(line.decode("ascii", errors="replace").strip())


def main():
    parser = argparse.ArgumentParser()
    parser.add_argument("mode", choices=("send", "receive"))
    parser.add_argument(
        "--port",
        help="Unused peer port, for example COM4 or /dev/ttyACM1",
    )
    parser.add_argument("--duration", type=float, default=12.0)
    args = parser.parse_args()

    connection = find_available_port(args.port)
    print(f"Using {connection.port} at {SERIAL_BAUD} baud")
    try:
        open_can_fd(connection)
        if args.mode == "send":
            send_frames(connection, args.duration)
        else:
            receive_frames(connection, args.duration)
        command(connection, "C")
    finally:
        connection.close()


if __name__ == "__main__":
    main()
Você pode observar que o script grava 24 quadros CAN‑FD no dispositivo /dev/ttyACM1. /dev/ttyACM0 aparece ocupado porque está sendo utilizado pelo SavvyCAN.
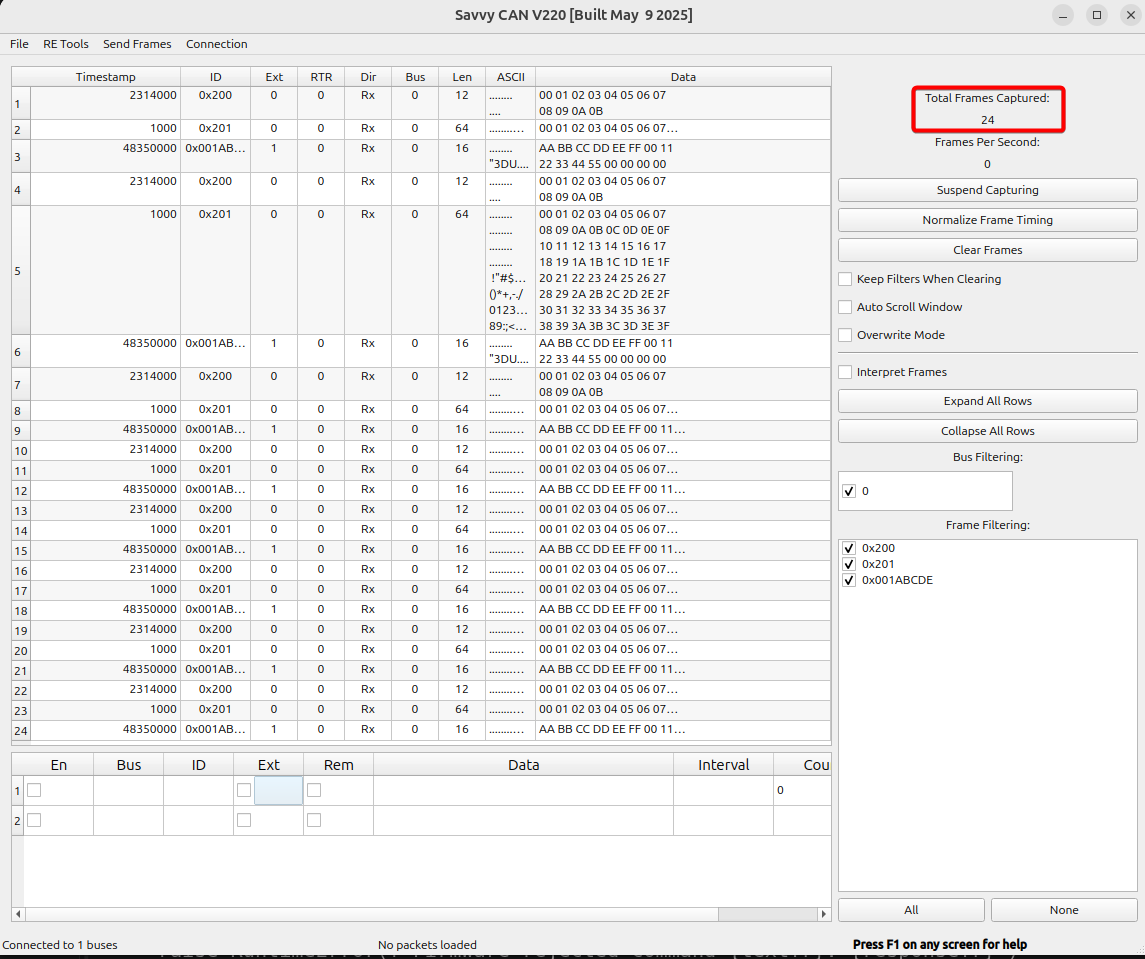
- Você pode visualizar os dados de quadros CAN‑FD recebidos e analisados no painel principal do SavvyCAN.
Acionar um motor via CAN
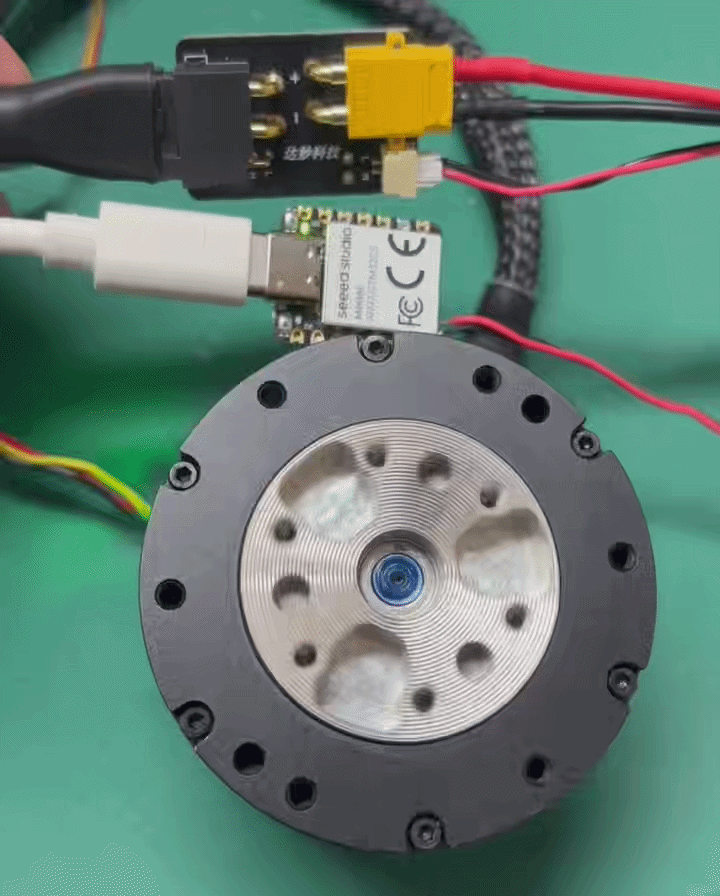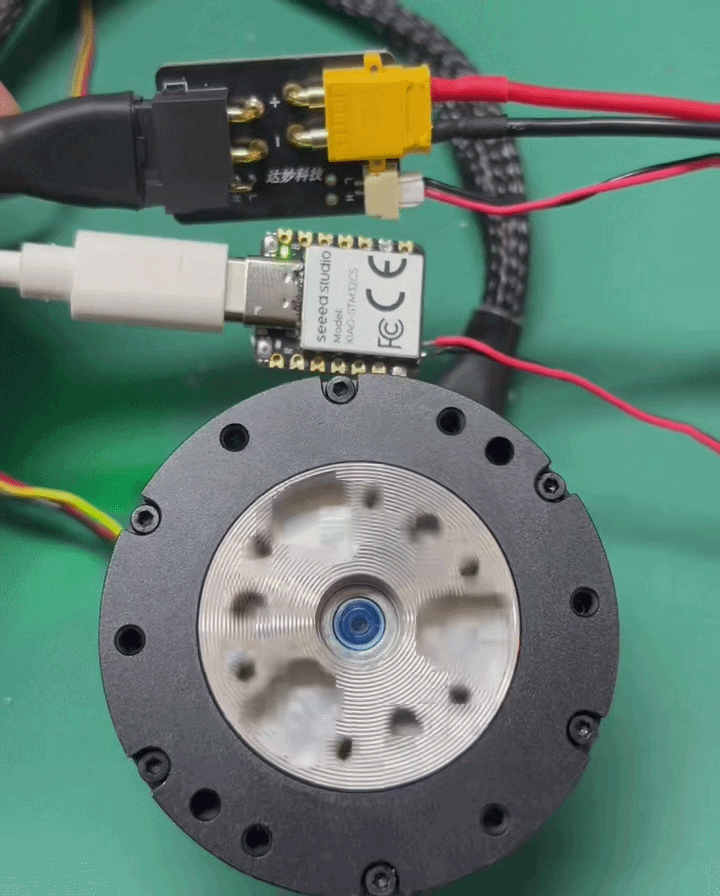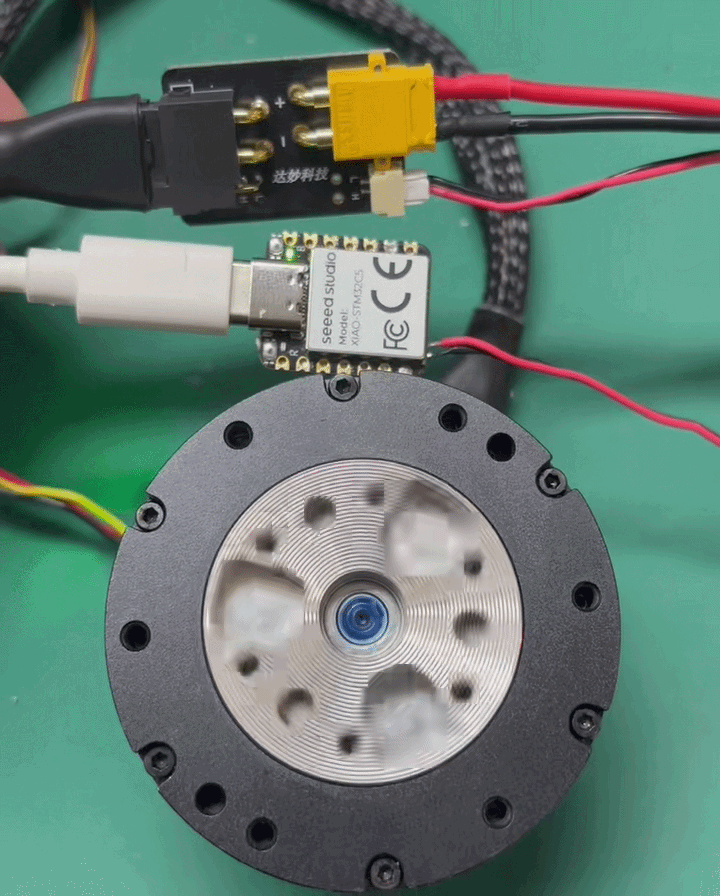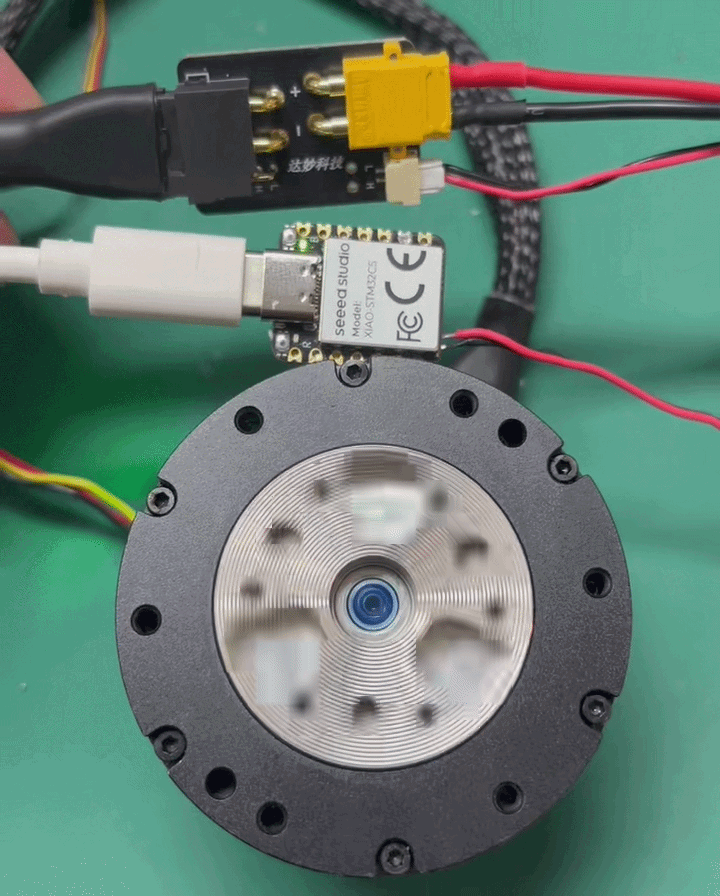
O XIAO STM32C5 pode servir como placa‑controladora principal para motores brushless de alta precisão com comunicação CAN. Ele é adequado para aplicações práticas em controle de robôs, controle industrial e cenários de controle de múltiplos motores.
O exemplo a seguir demonstra sua capacidade de acionamento controlando o motor DM4310.
Este exemplo é construído com PlatformIO. Se você é novo em PlatformIO, consulte Getting Started with PlatformIO For XIAO STM32C5
Preparação de hardware
- 1 × XIAO STM32C5
- PC com cabo Type‑C
- Fonte de alimentação de 24 V
- Placa de Separação de Energia XT30 2+2
- Motor DM4310
| Seeed Studio XIAO STM32C5 | DM4310 | Placa de Separação de Energia XT30 2+2 |
|---|---|---|
 |  |  |
Programa de software
É necessária uma fonte de alimentação de 24 V para acionar o motor. Use uma fonte de alimentação em conformidade para evitar riscos ao seu equipamento e à sua segurança pessoal!
-
Obtenha o ID do motor. Use o software Damiao host para PC para configurar: Motor CAN ID:
0x007, Master ID:0x017. Consulte Damiao 43 Series Motors Getting Started -
Grave o programa via PlatformIO ou grave o firmware de teste pré‑compilado:
- 📄[Firmware] Firmware CAN-Driver-DM4310
- Consulte o link do GitHub para o código‑fonte.
- Após a habilitação do motor, o DM‑J4310 percorre ciclicamente as velocidades alvo
0 → 3 → 6 → 10 → 6 → 3 rad/sa cada 5 segundos. O LED on‑board acende quando a velocidade alvo é diferente de zero e apaga quando é zero. Os dados de feedback do motor são impressos simultaneamente pela porta serial.
- Ao acionar o motor, certifique‑se de que CAN_H e CAN_L no XIAO STM32C5 estejam corretamente correspondidos com CAN_H e CAN_L do dispositivo conectado. Fiação incorreta resultará em falha de comunicação.
Resumo
Seguindo estes exemplos, você agora deve ter uma compreensão básica de como usar os recursos de CAN‑FD no XIAO STM32C5. A carga útil transmitida via CAN varia para diferentes casos de uso e depende dos requisitos funcionais. CAN e CAN‑FD são amplamente adotados em controle industrial, inteligência incorporada, controle de robôs, eletrônica automotiva e muitos outros campos. Divirta‑se criando projetos interessantes com esse recurso e compartilhe seu trabalho na comunidade de código aberto para que outros possam descobrir, aprender e reutilizar!
Fonte de referência
Suporte técnico e discussão de produtos
Obrigado por escolher nossos produtos! Estamos aqui para fornecer diferentes tipos de suporte para garantir que sua experiência com nossos produtos seja a mais tranquila possível. Oferecemos vários canais de comunicação para atender a diferentes preferências e necessidades.